
การเชื่อมแบบหลายรอบบนแผ่นเหล็กหนาปานกลาง: เริ่มจากร่องก่อน
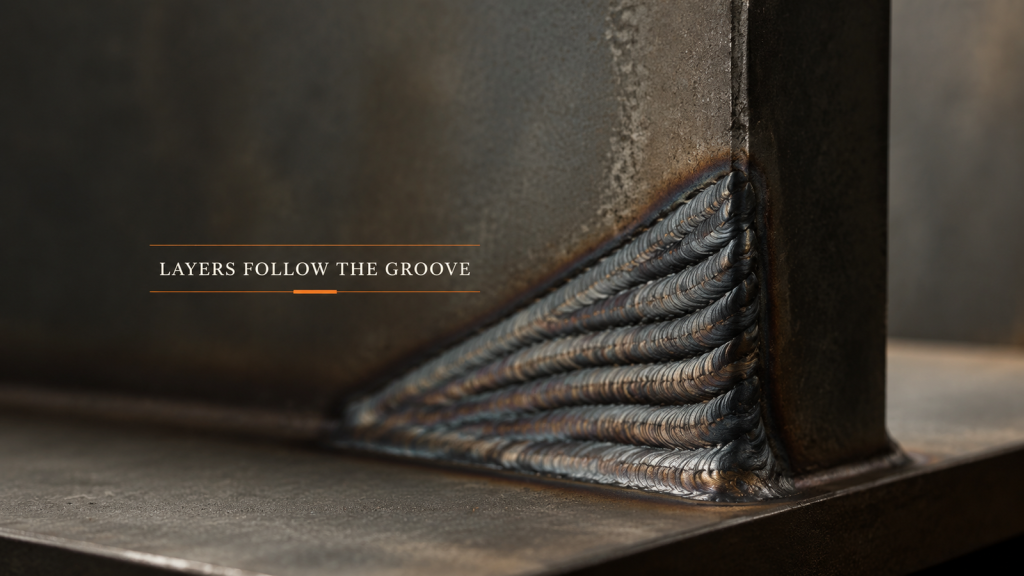
ในการเชื่อมแบบหลายรอบ ร่องจะกำหนดหน้าตัด และหน้าตัดจะกำหนดจำนวนรอบการเชื่อม วางแผนชั้นการเชื่อมก่อนกำหนดพารามิเตอร์
เซลล์เชื่อมโลหะด้วยหุ่นยนต์ประกอบด้วยหกส่วน ไม่ใช่ส่วนเดียว
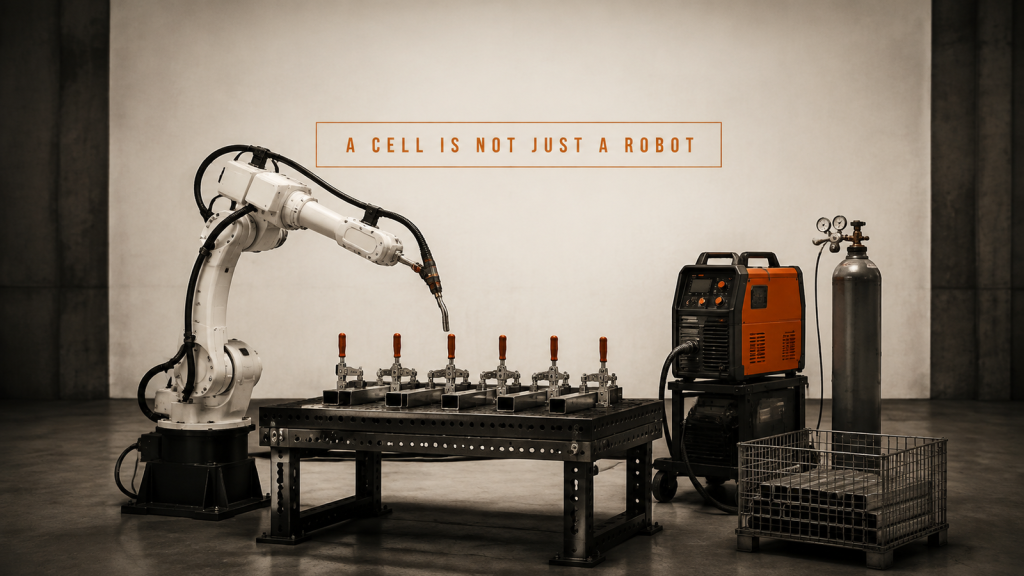
เซลล์การเชื่อมด้วยหุ่นยนต์ประกอบด้วยหกส่วนที่ทำงานร่วมกันในหนึ่งรอบเวลา ได้แก่ หุ่นยนต์และหัวเชื่อม อุปกรณ์จับยึดและแคลมป์ แหล่งจ่ายไฟ ก๊าซ การโหลด และการไหลของก๊าซ
การเชื่อมแผ่นโลหะบาง: ช่องว่างในการประกอบหรือพารามิเตอร์ของกระบวนการ?

แยกช่องว่างการประกอบออกจากพารามิเตอร์กระบวนการในสายการเชื่อมแผ่นโลหะบาง โดยเริ่มจากชิ้นงานเริ่มต้นและขั้นตอนการขึ้นรูป
แท่นเชื่อมเคลื่อนที่: ทุกจุดหยุดคือการติดตั้งใหม่

แท่นเชื่อมเคลื่อนที่ยังคงต้องกำหนดตำแหน่งของชิ้นส่วนใหม่ทุกครั้งที่จอด โดยสภาพแวดล้อมในพื้นที่ปฏิบัติงานจะเป็นตัวกำหนดความแม่นยำในการทำงานซ้ำ
เวลาการทำงานของเครื่องจักรในแต่ละรอบ ไม่ใช่ความเร็วของหุ่นยนต์

เวลาในการทำงานของเครื่องจักรขึ้นอยู่กับกระบวนการทำงานของเครื่องจักร ลำดับการส่งต่อ และการจัดวางชิ้นส่วน ไม่ใช่ความเร็วของแขนหุ่นยนต์
การผลิตท่อลมระบบปรับอากาศ: เริ่มต้นที่ขั้นตอนการขึ้นรูป

วางแผนการรีด การขึ้นรูปปลาย และการเปลี่ยนชิ้นส่วนก่อนที่จะนำระบบอัตโนมัติมาใช้ในการผลิตท่อลม HVAC เนื่องจากขั้นตอนการขึ้นรูปเป็นตัวกำหนดความกลม ความพอดี และจังหวะการผลิต
การวางแผนหุ่นยนต์เชื่อมแบบเคลื่อนที่: ชิ้นส่วนนั้นจะคงอยู่ได้หรือไม่?

วางแผนการเชื่อมด้วยหุ่นยนต์เคลื่อนที่โดยพิจารณาจากชิ้นส่วน เส้นทางเข้าถึง และแผนการตัดแบ่งส่วน แทนที่จะเริ่มต้นจากข้อกำหนดของหุ่นยนต์
การเชื่อมตะเข็บรอบวงอัตโนมัติ: ทำให้รอยต่อมีความมั่นคง

วางแผนการเชื่อมตะเข็บรอบวงอัตโนมัติโดยคำนึงถึงการประกอบ การหนีบ การเบี่ยงเบน การหมุนที่ประสานกัน การเข้าถึงหัวเชื่อม การปิด การตรวจสอบ และการเริ่มต้นใหม่
การจ่ายสารด้วยหุ่นยนต์ร่วมปฏิบัติงาน: การกำหนดเส้นทางและการไหลที่ประสานกัน

ออกแบบหุ่นยนต์ร่วมปฏิบัติงานทางวิศวกรรมเพื่อจ่ายวัสดุโดยคำนึงถึงจุดอ้างอิงของชิ้นส่วน ระยะห่างของหัวฉีด ความเร็วของเส้นทาง สภาพของวัสดุ จังหวะการเปิดปิดวาล์ว การตรวจสอบ และการกู้คืน
การเชื่อมและการตัดด้วยหุ่นยนต์: ขอบเขตเส้นทางของกระบอกสูบ

ทบทวนการเชื่อมและการตัดด้วยหุ่นยนต์บนทรงกระบอก โดยพิจารณาจากจุดอ้างอิงของโปรไฟล์ที่รองรับ ตำแหน่งของเครื่องมือ ระยะห่าง การใช้งาน การฟื้นตัวในสภาวะร้อน และการทดสอบ
ระบบอัตโนมัติสำหรับระบบส่งกำลังในรถยนต์: รายการตรวจสอบอินเทอร์เฟซ

วางแผนระบบอัตโนมัติสำหรับระบบขับเคลื่อนยานยนต์โดยคำนึงถึงข้อมูลนำเข้า สถานะทางกายภาพ อินเทอร์เฟซ หลักฐานการทดลอง การกำหนดเส้นทางข้อยกเว้น และการกู้คืนอย่างรอบคอบ
การใช้งานหุ่นยนต์ SCARA สำหรับการหยิบและวางอย่างรวดเร็ว

วางแผนการใช้งานหุ่นยนต์ SCARA โดยคำนึงถึงข้อมูลนำเข้า สถานะทางกายภาพ อินเทอร์เฟซ หลักฐานการทดลอง การกำหนดเส้นทางข้อยกเว้น และการกู้คืนอย่างรอบคอบ