
เวลาการทำงานของเครื่องจักรในแต่ละรอบ ไม่ใช่ความเร็วของหุ่นยนต์
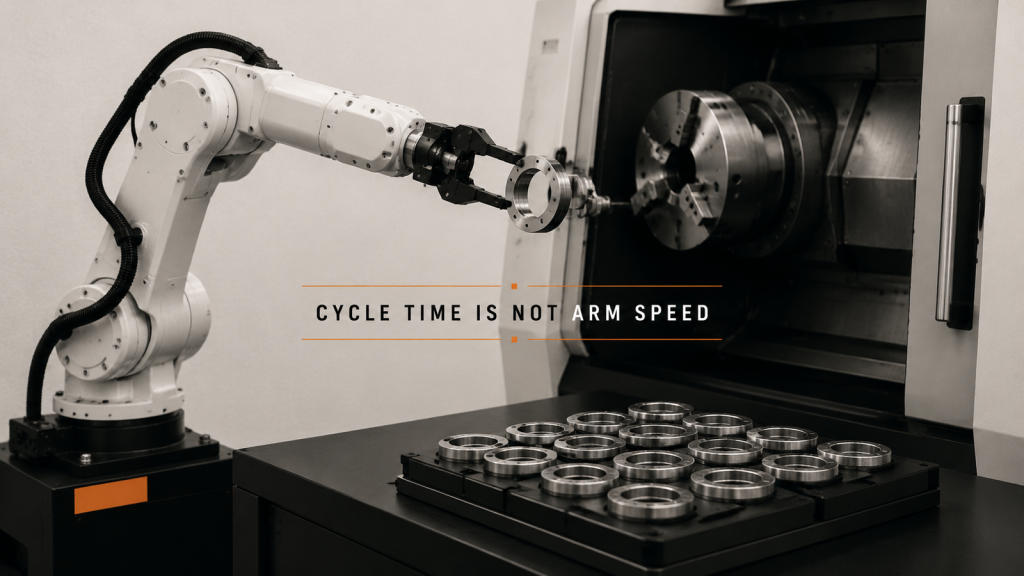
เวลาในการทำงานของเครื่องจักรขึ้นอยู่กับกระบวนการทำงานของเครื่องจักร ลำดับการส่งต่อ และการจัดวางชิ้นส่วน ไม่ใช่ความเร็วของแขนหุ่นยนต์
การผลิตท่อลมระบบปรับอากาศ: เริ่มต้นที่ขั้นตอนการขึ้นรูป
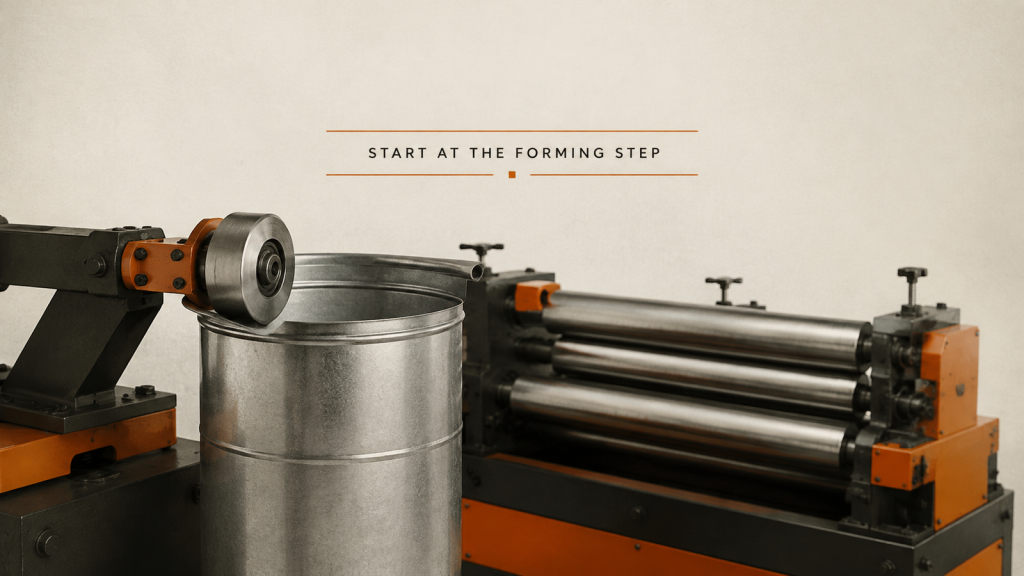
วางแผนการรีด การขึ้นรูปปลาย และการเปลี่ยนชิ้นส่วนก่อนที่จะนำระบบอัตโนมัติมาใช้ในการผลิตท่อลม HVAC เนื่องจากขั้นตอนการขึ้นรูปเป็นตัวกำหนดความกลม ความพอดี และจังหวะการผลิต
การวางแผนหุ่นยนต์เชื่อมแบบเคลื่อนที่: ชิ้นส่วนนั้นจะคงอยู่ได้หรือไม่?
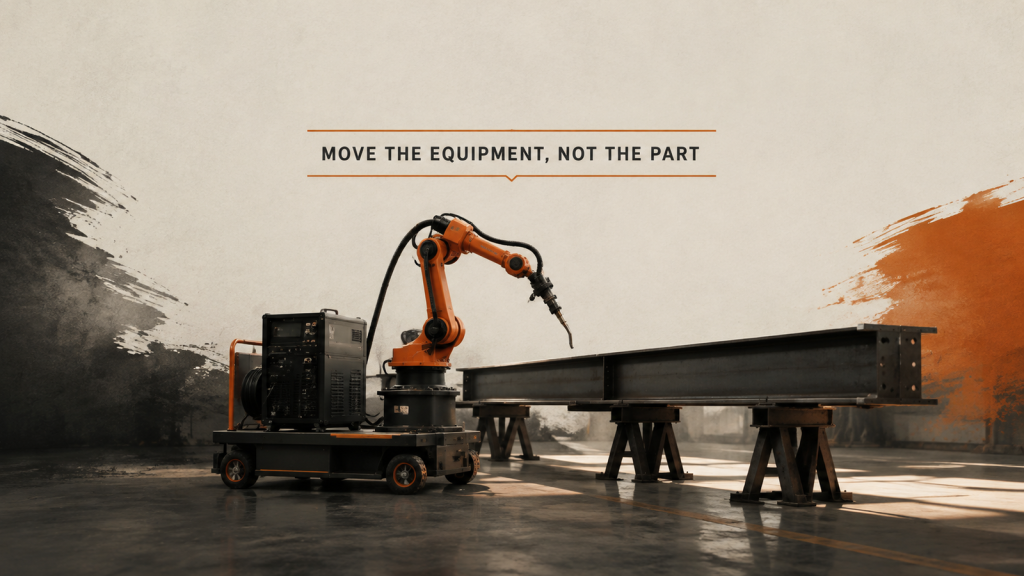
วางแผนการเชื่อมด้วยหุ่นยนต์เคลื่อนที่โดยพิจารณาจากชิ้นส่วน เส้นทางเข้าถึง และแผนการตัดแบ่งส่วน แทนที่จะเริ่มต้นจากข้อกำหนดของหุ่นยนต์
การเชื่อมตะเข็บรอบวงอัตโนมัติ: ทำให้รอยต่อมีความมั่นคง
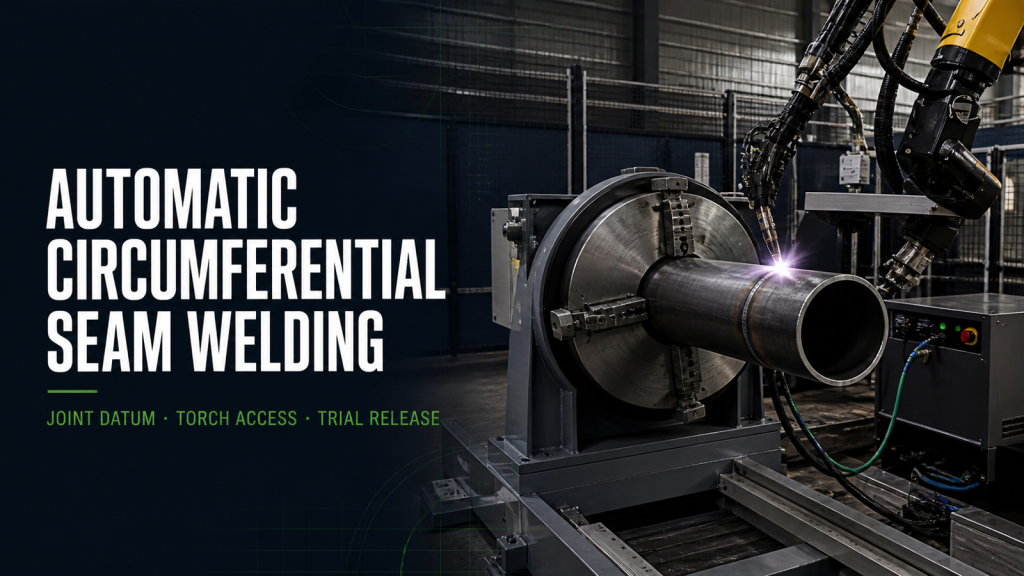
วางแผนการเชื่อมตะเข็บรอบวงอัตโนมัติโดยคำนึงถึงการประกอบ การหนีบ การเบี่ยงเบน การหมุนที่ประสานกัน การเข้าถึงหัวเชื่อม การปิด การตรวจสอบ และการเริ่มต้นใหม่
การจ่ายสารด้วยหุ่นยนต์ร่วมปฏิบัติงาน: การกำหนดเส้นทางและการไหลที่ประสานกัน
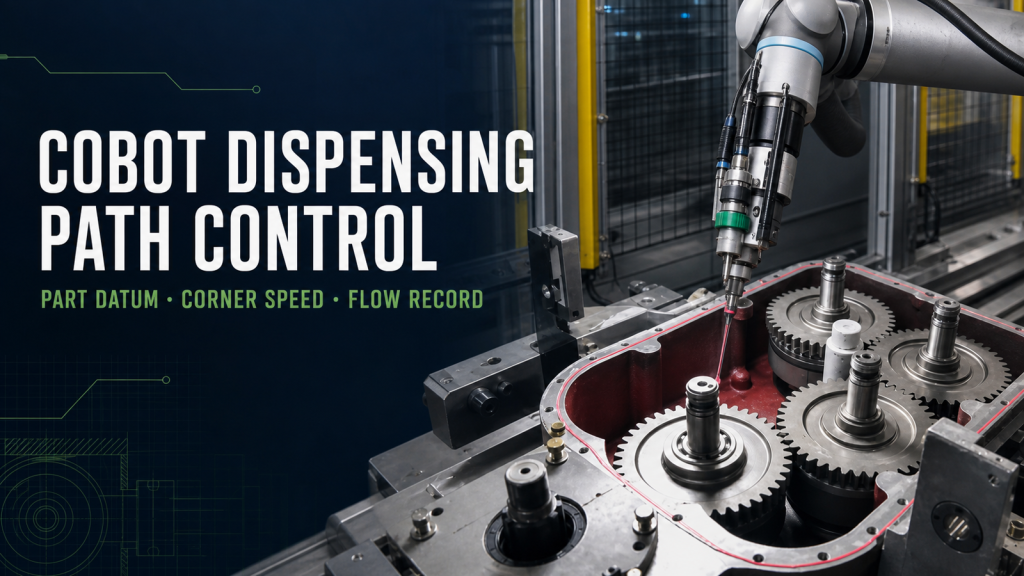
ออกแบบหุ่นยนต์ร่วมปฏิบัติงานทางวิศวกรรมเพื่อจ่ายวัสดุโดยคำนึงถึงจุดอ้างอิงของชิ้นส่วน ระยะห่างของหัวฉีด ความเร็วของเส้นทาง สภาพของวัสดุ จังหวะการเปิดปิดวาล์ว การตรวจสอบ และการกู้คืน
การเชื่อมและการตัดด้วยหุ่นยนต์: ขอบเขตเส้นทางของกระบอกสูบ
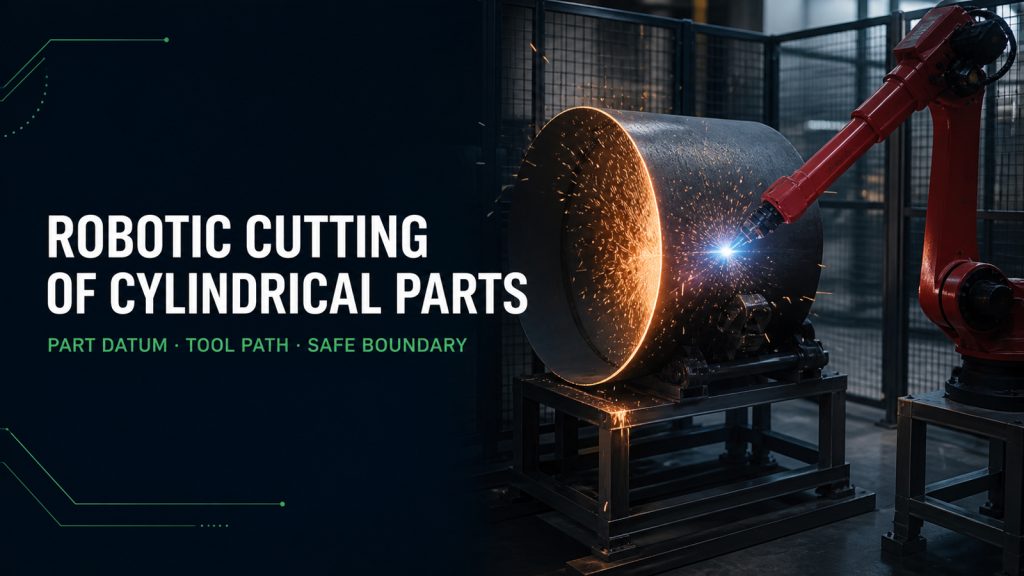
ทบทวนการเชื่อมและการตัดด้วยหุ่นยนต์บนทรงกระบอก โดยพิจารณาจากจุดอ้างอิงของโปรไฟล์ที่รองรับ ตำแหน่งของเครื่องมือ ระยะห่าง การใช้งาน การฟื้นตัวในสภาวะร้อน และการทดสอบ
ระบบอัตโนมัติสำหรับระบบส่งกำลังในรถยนต์: รายการตรวจสอบอินเทอร์เฟซ
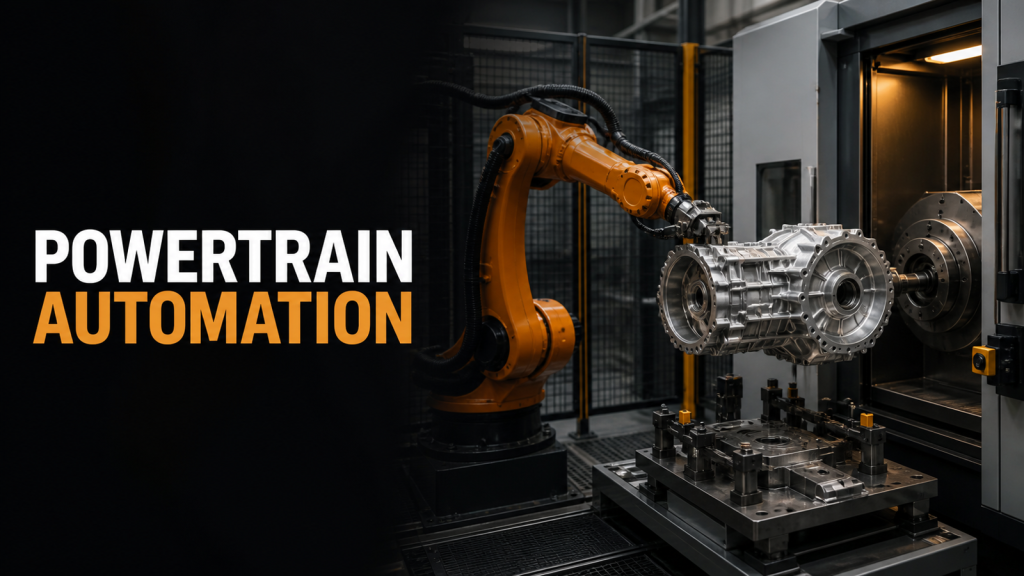
วางแผนระบบอัตโนมัติสำหรับระบบขับเคลื่อนยานยนต์โดยคำนึงถึงข้อมูลนำเข้า สถานะทางกายภาพ อินเทอร์เฟซ หลักฐานการทดลอง การกำหนดเส้นทางข้อยกเว้น และการกู้คืนอย่างรอบคอบ
การใช้งานหุ่นยนต์ SCARA สำหรับการหยิบและวางอย่างรวดเร็ว
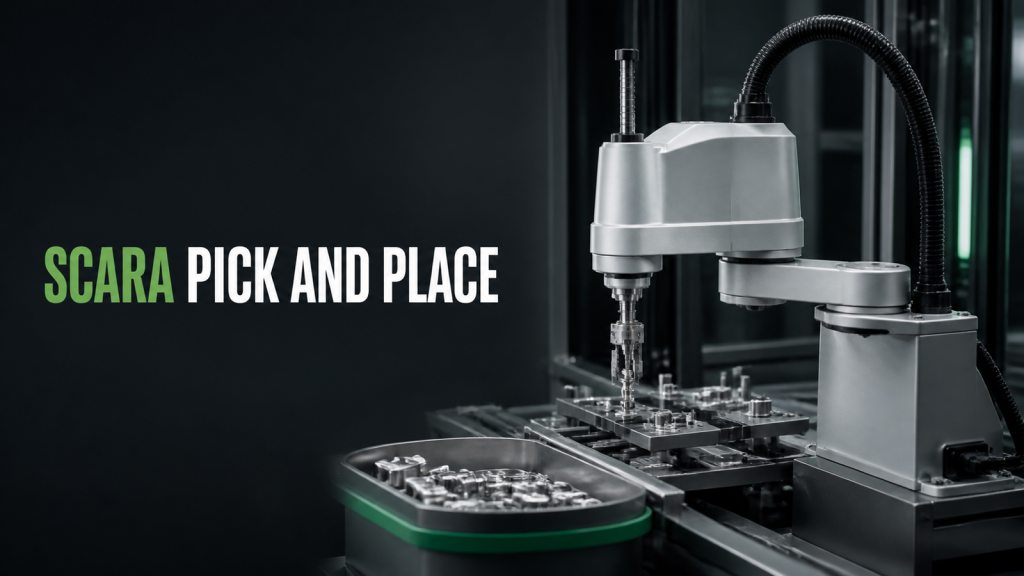
วางแผนการใช้งานหุ่นยนต์ SCARA โดยคำนึงถึงข้อมูลนำเข้า สถานะทางกายภาพ อินเทอร์เฟซ หลักฐานการทดลอง การกำหนดเส้นทางข้อยกเว้น และการกู้คืนอย่างรอบคอบ
การซิงโครไนซ์สายการเชื่อมอัตโนมัติ: การส่งต่อสถานี
วางแผนการซิงโครไนซ์สายการเชื่อมแบบอัตโนมัติโดยพิจารณาจากข้อมูลนำเข้า สถานะทางกายภาพ อินเทอร์เฟซ หลักฐานการทดลอง การกำหนดเส้นทางข้อยกเว้น และการกู้คืนอย่างรอบคอบ
การเชื่อมแบบยืดหยุ่นสำหรับโครงสร้างขนาดใหญ่: การกู้คืนจุดอ้างอิง
วางแผนการเชื่อมแบบยืดหยุ่นสำหรับโครงสร้างขนาดใหญ่โดยคำนึงถึงปัจจัยนำเข้า สถานะทางกายภาพ อินเทอร์เฟซ หลักฐานการทดลอง การกำหนดเส้นทางข้อยกเว้น และการกู้คืนแบบอนุรักษ์นิยม
ระบบอัตโนมัติสำหรับสายการผลิตบรรจุภัณฑ์มอเตอร์: ปิดจุดส่งต่อในทุกสถานี
วางแผนระบบอัตโนมัติสำหรับสายการบรรจุชิ้นส่วนมอเตอร์โดยคำนึงถึงปัจจัยนำเข้า สถานะทางกายภาพ อินเทอร์เฟซ หลักฐานการทดลอง การกำหนดเส้นทางข้อยกเว้น และการกู้คืนอย่างรอบคอบ
ระบบส่งมอบการโหลดและขนถ่ายงานเชื่อมอัตโนมัติ
ตรวจสอบความถูกต้องของการโหลดและขนถ่ายชิ้นงานเชื่อมแบบอัตโนมัติผ่านการระบุชิ้นส่วน การส่งมอบ การติดตั้ง การตรวจสอบการหนีบ การอนุญาตให้เชื่อม การออกจากชิ้นงานร้อน และการฟื้นตัว