
การตัดด้วยหัวหุ่นยนต์: เส้นทาง การวางตัว และขอบ
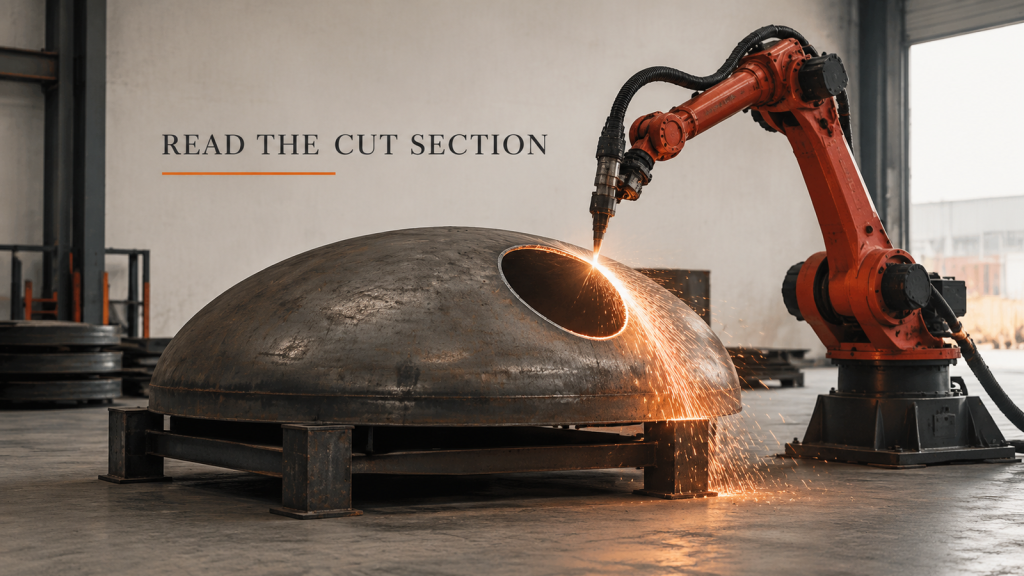
การตัดด้วยหัวหุ่นยนต์จะสร้างเส้นทางปิดบนพื้นผิวโค้ง วางแผนเส้นทางและตำแหน่งของหัวตัดไปพร้อมกัน จากนั้นจึงประเมินขอบที่ตัดแล้ว
หุ่นยนต์ SCARA หรือหุ่นยนต์หกแกน: ให้การเคลื่อนไหวเป็นตัวเลือก
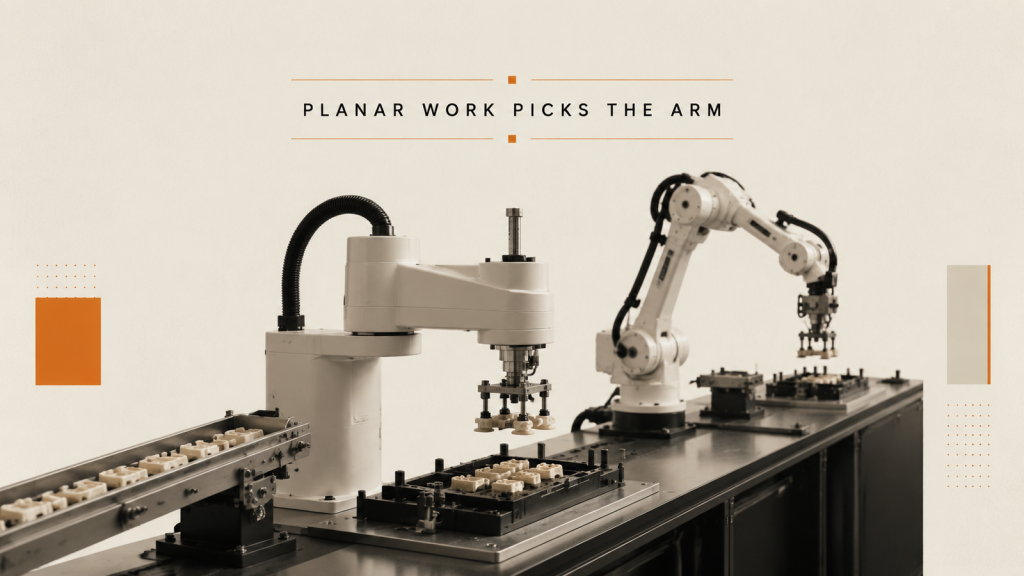
การเลือกหุ่นยนต์ SCARA หรือแขนกลหกแกนสำหรับการประกอบชิ้นส่วนขนาดเล็กนั้น เริ่มต้นจากการพิจารณาการเคลื่อนที่ในแต่ละขั้นตอน ไม่ใช่จำนวนแกนในแคตตาล็อก
อุปกรณ์บรรทุกของหุ่นยนต์: เหตุใดตัวจับยึดจึงมีความสำคัญ
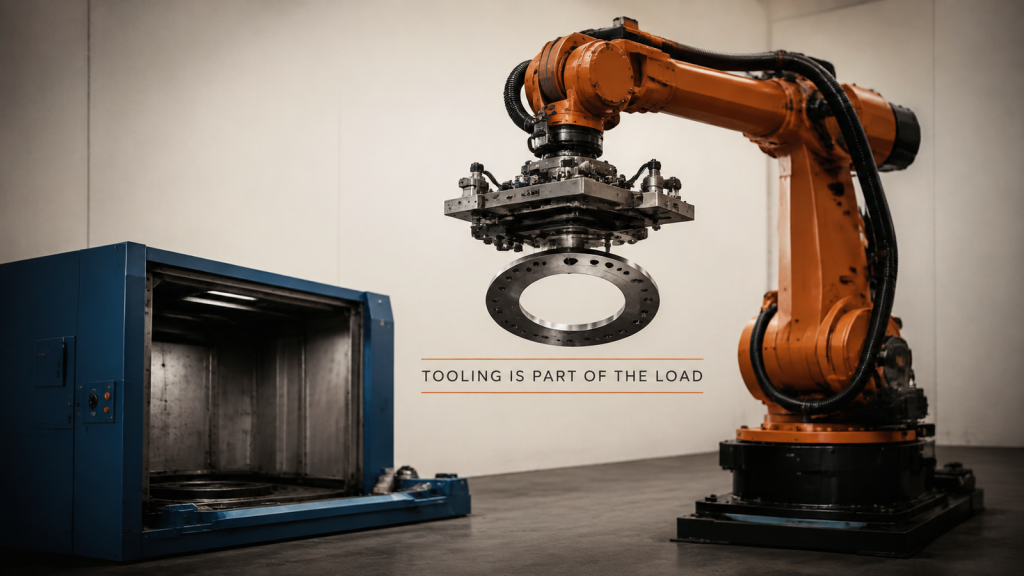
น้ำหนักบรรทุกของหุ่นยนต์ต้องครอบคลุมทั้งเครื่องมือและชิ้นส่วนพร้อมกัน โดยวัดจากระยะห่างที่แท้จริงระหว่างขอบข้อต่อและจุดศูนย์กลางมวล
การยอมรับรอยเชื่อม: ลักษณะภายนอกมองเห็นได้ แต่การซึมลึกไม่ชัดเจน
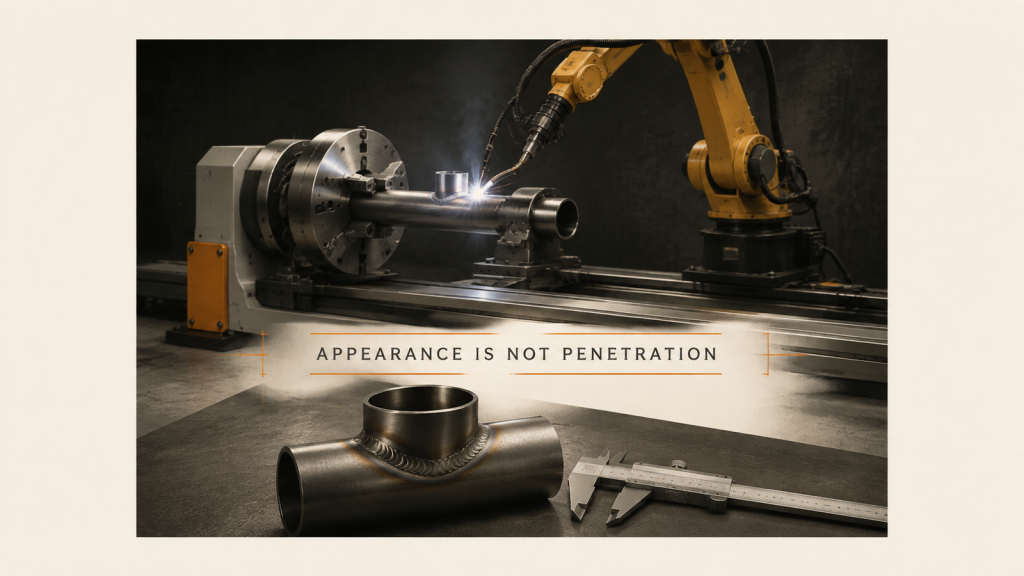
การยอมรับรอยเชื่อมจะล้มเหลวหากลักษณะภายนอกและการซึมลึกของรอยเชื่อมถูกเขียนไว้ในเงื่อนไขเดียวกัน ควรแยกการตรวจสอบด้านแนวเชื่อมออกจากการทดสอบตามขั้นตอน
การเข้าถึงของหุ่นยนต์ร่วมปฏิบัติงาน: ทั้งจุดหยิบและจุดประกอบ
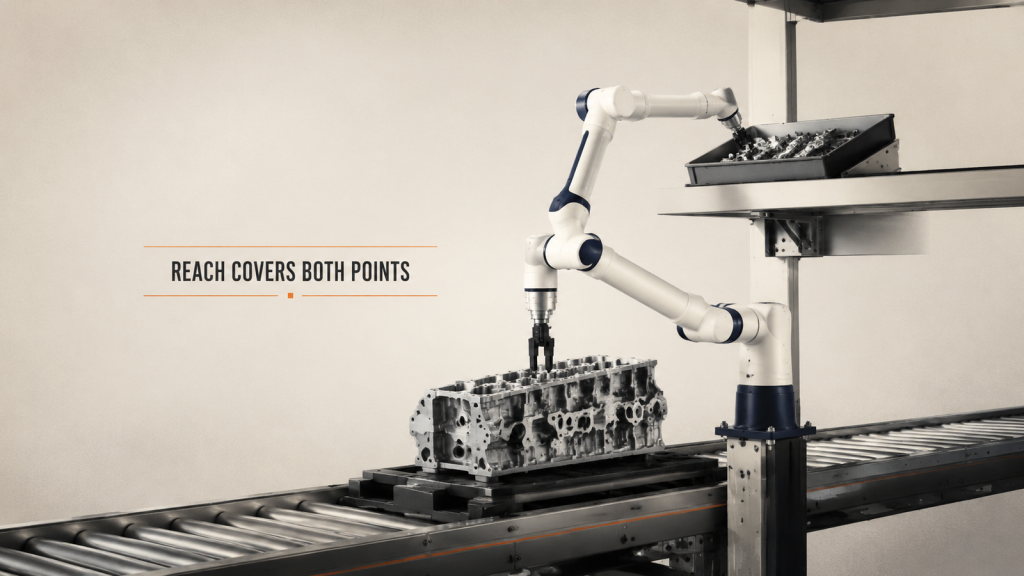
ระยะการทำงานของหุ่นยนต์ร่วมปฏิบัติงานไม่ได้หมายถึงระยะทางเป็นเส้นตรงเพียงเส้นเดียว ทุกจุดการทำงาน ความยาวของเครื่องมือ ระยะขอบท่าทาง และระยะห่างจากคน ต้องได้รับการตรวจสอบร่วมกัน
การเชื่อมแบบเคลื่อนที่: วางแผนตำแหน่งการทำงานสำหรับชิ้นส่วนขนาดใหญ่
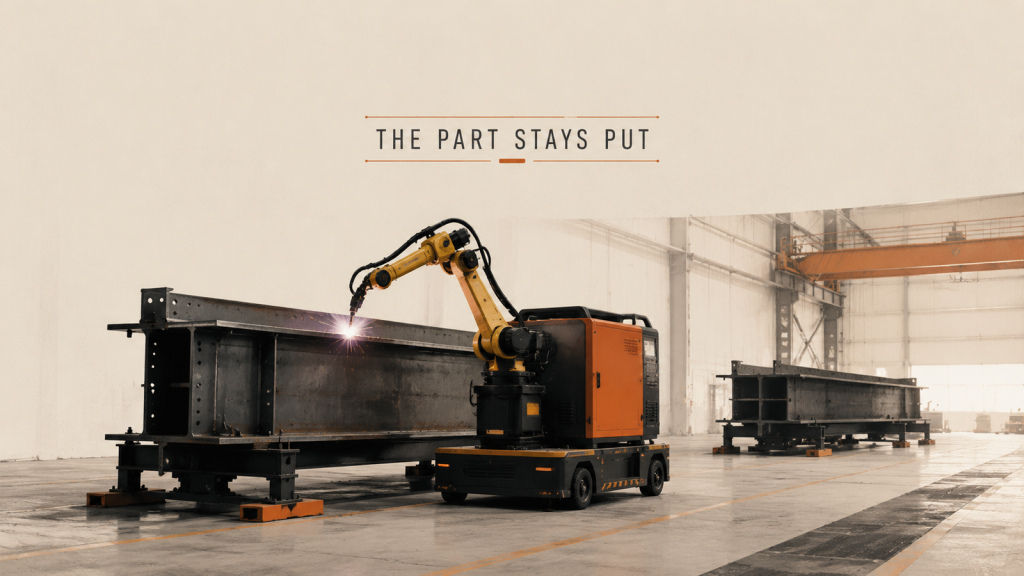
เมื่อชิ้นส่วนมีขนาดใหญ่เกินกว่าจะยกได้ การเชื่อมแบบเคลื่อนที่จึงเคลื่อนย้ายอุปกรณ์แทน โดยตำแหน่งจอดและการกู้คืนจุดอ้างอิงจะกลายเป็นหน่วยวางแผน
การดูแลเครื่องจักร: หุ่นยนต์หนึ่งตัวดูแลเครื่องจักรหลายเครื่อง
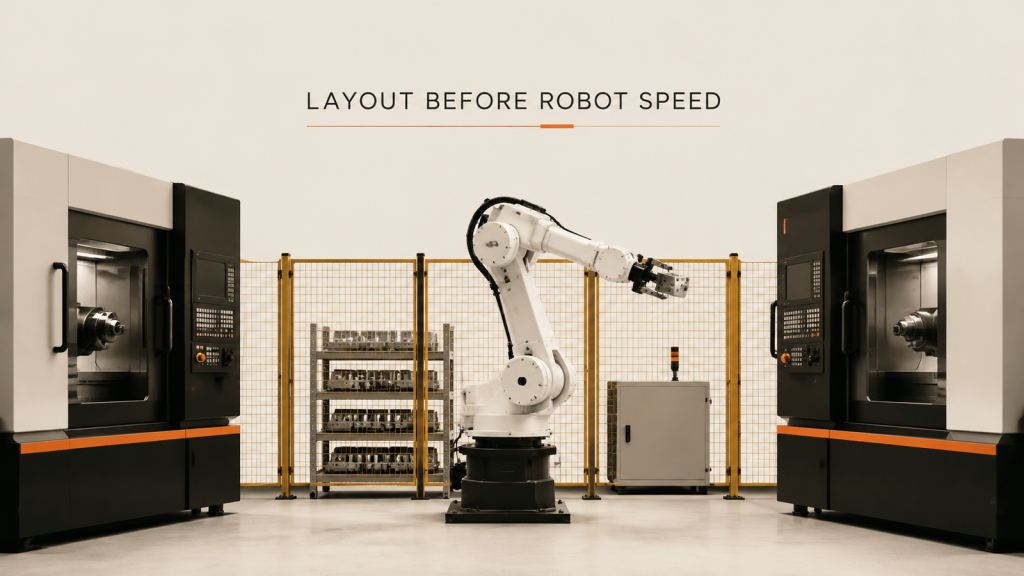
ในการดูแลเครื่องจักรด้วยหุ่นยนต์หนึ่งตัวและเครื่องจักรหลายเครื่อง ระยะการเข้าถึง ระยะเวลารอ และพื้นที่จำกัดในการเข้าถึง จะเป็นปัจจัยตัดสินประสิทธิภาพก่อนความเร็วของแขนหุ่นยนต์เสียอีก
การเชื่อมแผ่นโลหะบาง: การบิดเบี้ยวเริ่มต้นตั้งแต่ขั้นตอนการหนีบ
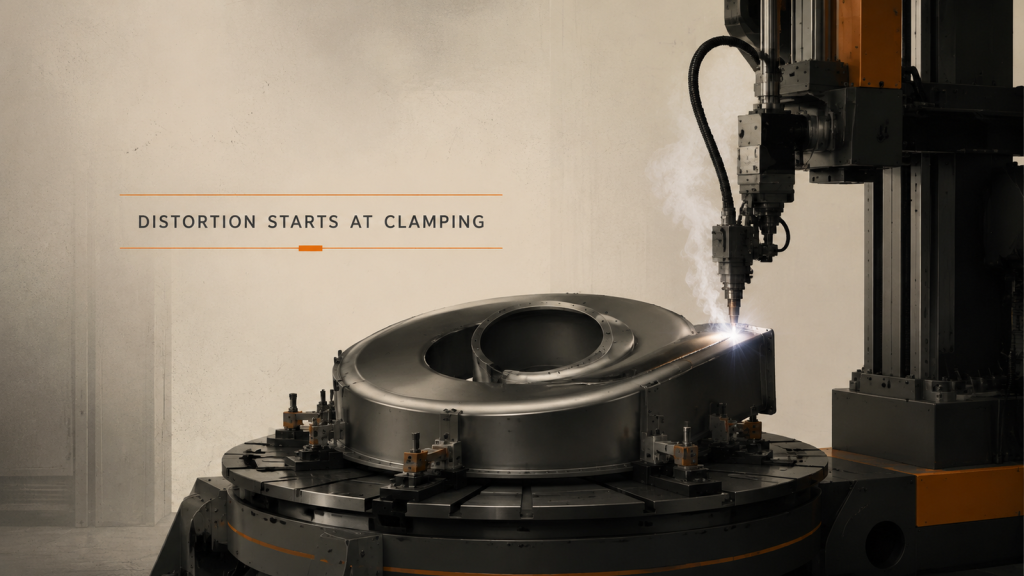
ในการเชื่อมแผ่นโลหะบาง การบิดเบี้ยวทำให้เกิดการแก้ไขงานมากกว่าข้อบกพร่องในการเชื่อม ตำแหน่งการจับยึดและลำดับการเชื่อมจะเป็นตัวกำหนดรูปทรงสุดท้าย
การเชื่อมแบบหลายรอบบนแผ่นเหล็กหนาปานกลาง: เริ่มจากร่องก่อน
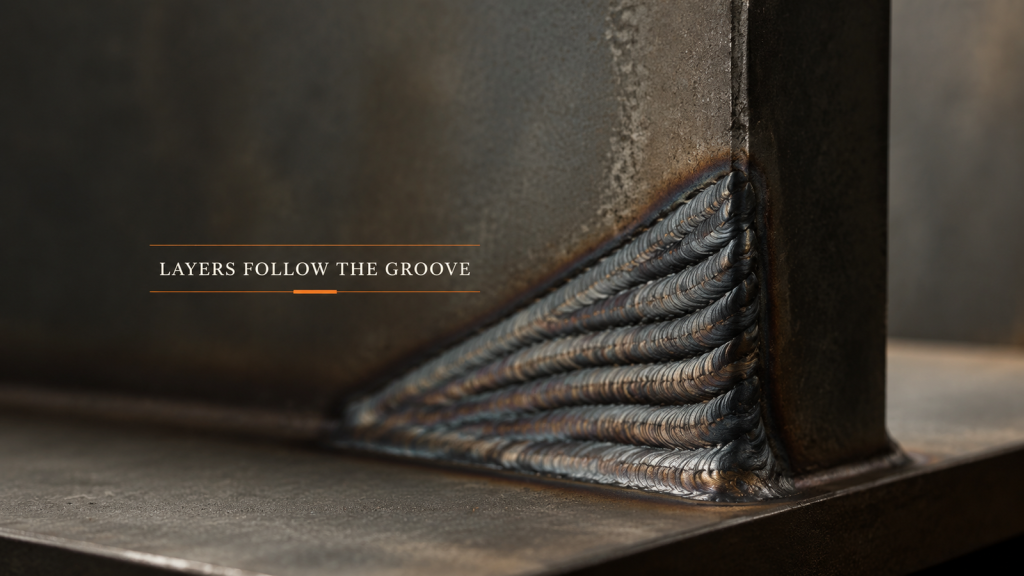
ในการเชื่อมแบบหลายรอบ ร่องจะกำหนดหน้าตัด และหน้าตัดจะกำหนดจำนวนรอบการเชื่อม วางแผนชั้นการเชื่อมก่อนกำหนดพารามิเตอร์
เซลล์เชื่อมโลหะด้วยหุ่นยนต์ประกอบด้วยหกส่วน ไม่ใช่ส่วนเดียว
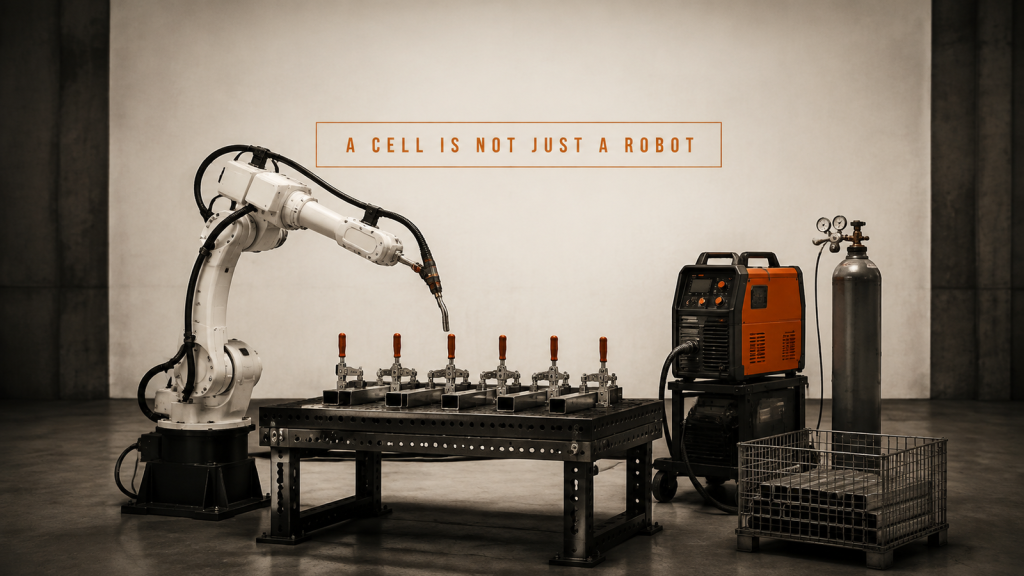
เซลล์การเชื่อมด้วยหุ่นยนต์ประกอบด้วยหกส่วนที่ทำงานร่วมกันในหนึ่งรอบเวลา ได้แก่ หุ่นยนต์และหัวเชื่อม อุปกรณ์จับยึดและแคลมป์ แหล่งจ่ายไฟ ก๊าซ การโหลด และการไหลของก๊าซ
การเชื่อมแผ่นโลหะบาง: ช่องว่างในการประกอบหรือพารามิเตอร์ของกระบวนการ?
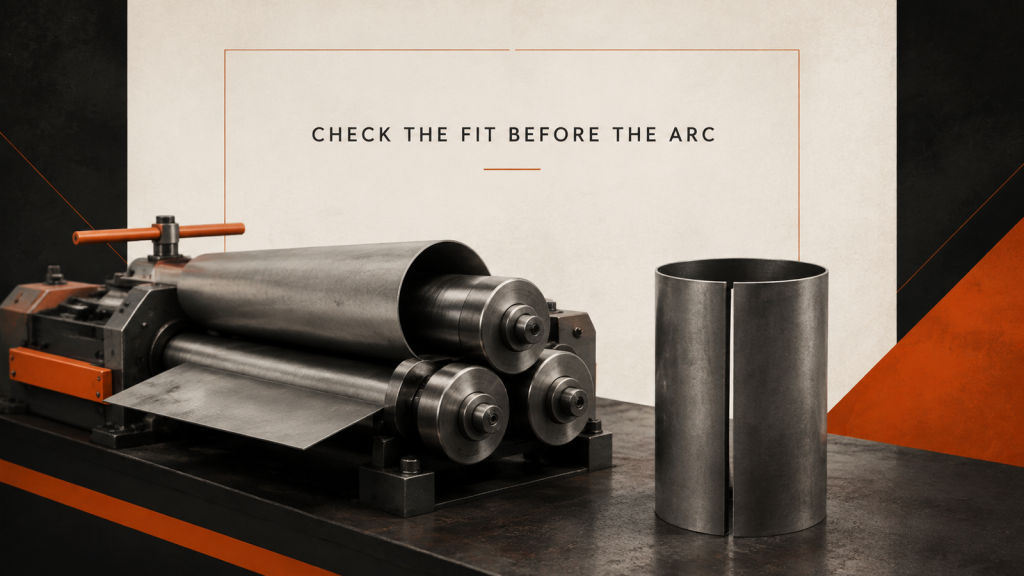
แยกช่องว่างการประกอบออกจากพารามิเตอร์กระบวนการในสายการเชื่อมแผ่นโลหะบาง โดยเริ่มจากชิ้นงานเริ่มต้นและขั้นตอนการขึ้นรูป
แท่นเชื่อมเคลื่อนที่: ทุกจุดหยุดคือการติดตั้งใหม่
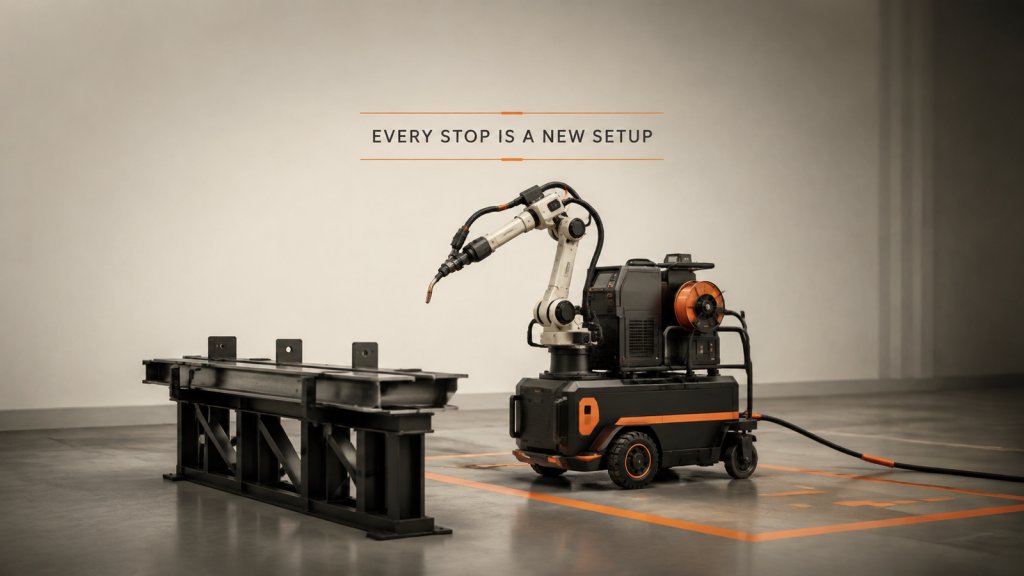
แท่นเชื่อมเคลื่อนที่ยังคงต้องกำหนดตำแหน่งของชิ้นส่วนใหม่ทุกครั้งที่จอด โดยสภาพแวดล้อมในพื้นที่ปฏิบัติงานจะเป็นตัวกำหนดความแม่นยำในการทำงานซ้ำ