
การโหลดส่วนประกอบ PCBA ของหุ่นยนต์ร่วมปฏิบัติงาน: การหยิบ การวาง และความสม่ำเสมอในการกดประกอบ
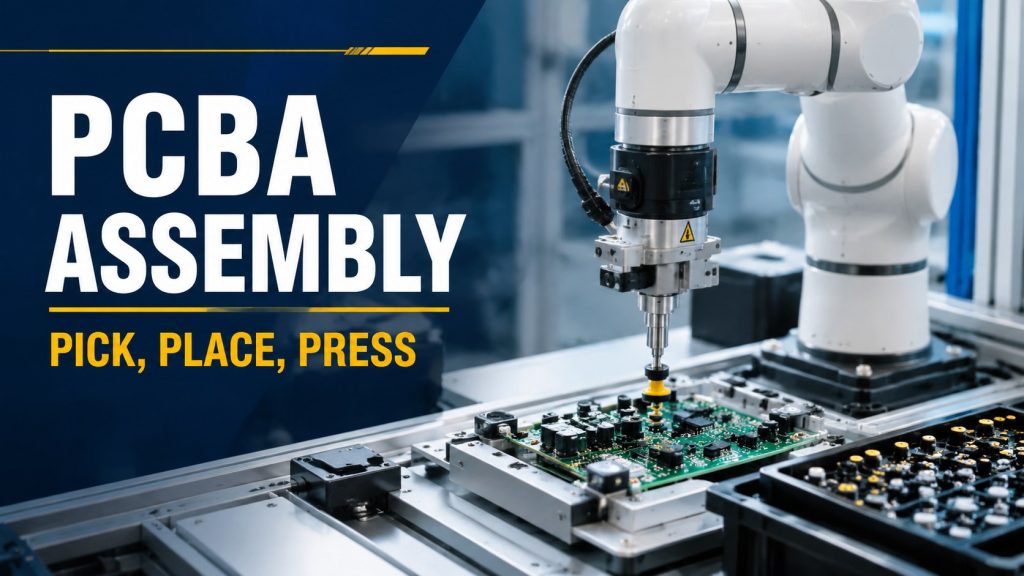
วางแผนสร้างเวิร์กสเตชันสำหรับโหลดชิ้นส่วน PCBA ด้วยหุ่นยนต์ร่วมปฏิบัติงาน โดยคำนึงถึงความเสถียรในการหยิบจับ ตำแหน่งของแผ่นวงจร ความลึกในการวาง การตรวจสอบ การเปลี่ยนชิ้นส่วน และการกู้คืน
สถานีงานขันสกรู Cobot: การกำหนดจุดยึดและการควบคุมแรงบิดก่อนความเร็ว
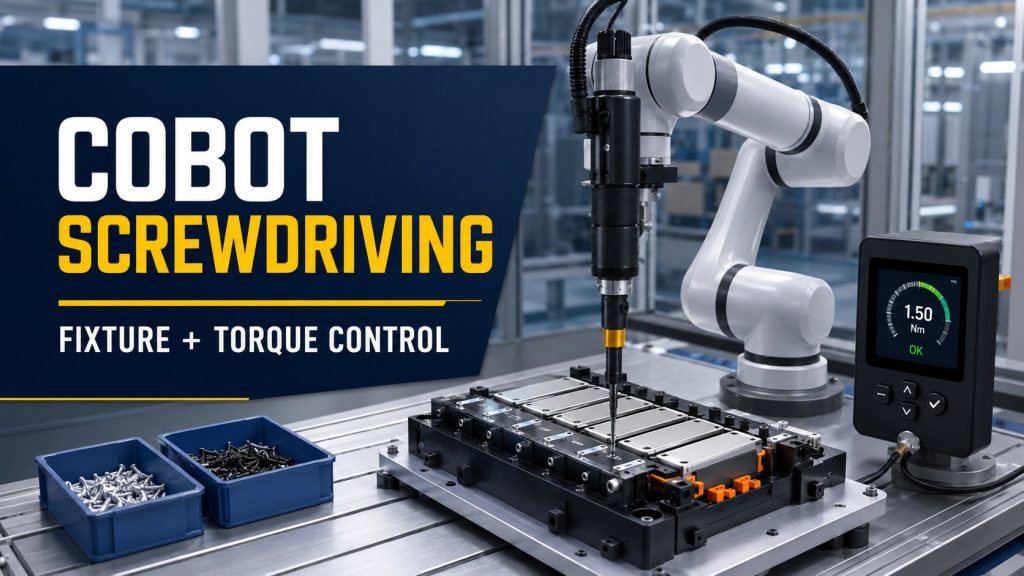
วางแผนสร้างเวิร์กสเตชั่นสำหรับขันสกรูด้วยหุ่นยนต์ร่วมปฏิบัติงาน โดยคำนึงถึงจุดอ้างอิงของอุปกรณ์จับยึด การป้อนสกรู ท่าทางของเครื่องมือ การตรวจสอบแรงบิด การเปลี่ยนเครื่องมือ และการกู้คืนการผลิต
การจัดการการสึกหรอของเครื่องมือขัดเงาแบบหุ่นยนต์เพื่อการตกแต่งที่เสถียร
คู่มือการจัดการการสึกหรอของเครื่องมือขัดเงาแบบหุ่นยนต์ สำหรับอายุการใช้งานของสารขัด, แรงกดสัมผัส, จุดอ้างอิงของอุปกรณ์จับยึด, การควบคุมฝุ่น, การสุ่มตัวอย่าง และเซลล์การขัดเงาที่เสถียร
โครงสร้างของแขนหุ่นยนต์: ชิ้นส่วน ข้อต่อ และวิธีการทำงานร่วมกัน
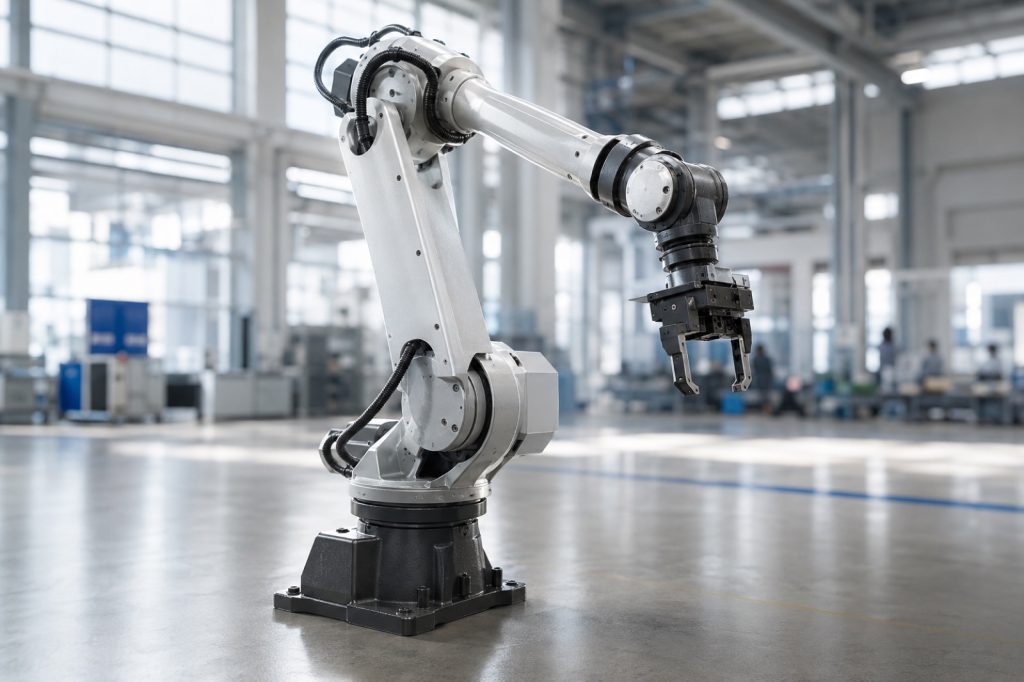
คำอธิบายโดยละเอียดเกี่ยวกับโครงสร้างของแขนหุ่นยนต์: ฐาน, ข้อต่อ, จุดต่อ, ปลายแขน, ตัวขับเคลื่อน, ตัวลดความเร็ว, เซ็นเซอร์ และตัวควบคุม
ระบบจัดเรียงพาเลทด้วยหุ่นยนต์: น้ำหนักบรรทุก รูปแบบ และคู่มือจังหวะการทำงาน
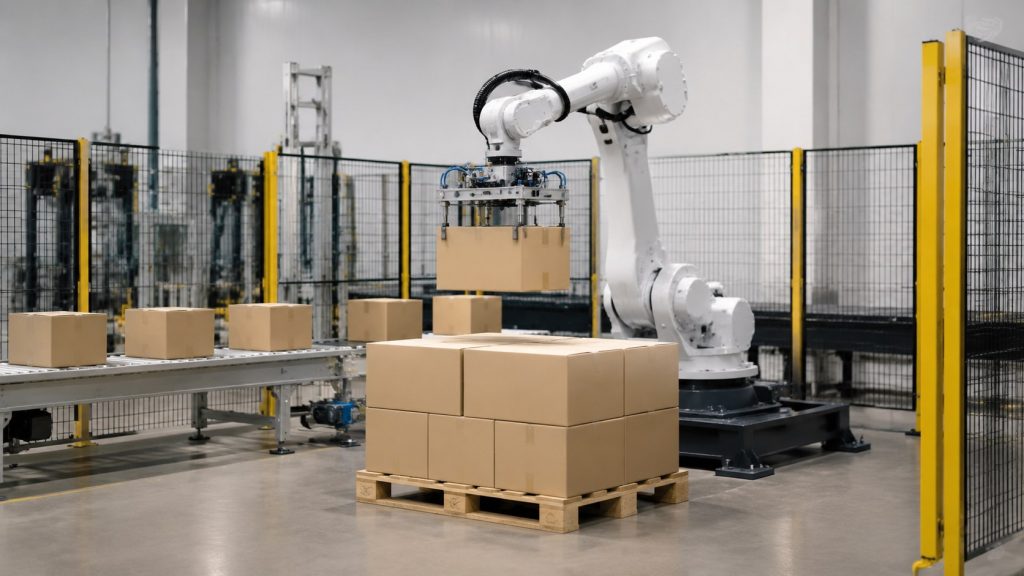
คู่มือสำหรับระบบจัดเรียงสินค้าบนพาเลทด้วยหุ่นยนต์: การกำหนดน้ำหนักบรรทุก ท่าทางของกล่อง การออกแบบตัวจับยึด รูปแบบการเรียงชั้น ระยะห่างของบัฟเฟอร์ และการจัดการสินค้าอย่างปลอดภัยเมื่อสิ้นสุดสายการผลิต
สถานีงานเจียรแบบหุ่นยนต์: แรงกด อุปกรณ์ยึด และตัวนำฝุ่น
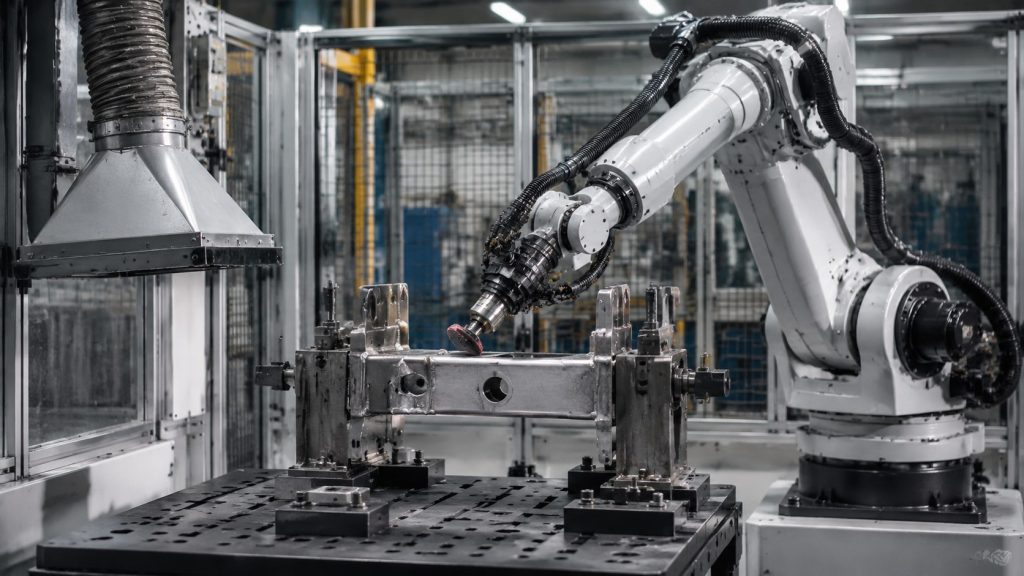
คู่มือการใช้งานเครื่องเจียรแบบหุ่นยนต์สำหรับควบคุมแรง ความแม่นยำในการจับยึด อายุการใช้งานของวัสดุขัด การจัดการฝุ่น และคุณภาพการขัดผิวที่คงที่
การดูแลเครื่องจักรด้วยหุ่นยนต์ร่วมปฏิบัติงาน (Cobot Machine Nursing) สำหรับเครื่อง CNC: วิธีลดภาระงานและการรอคอยด้วยตนเอง
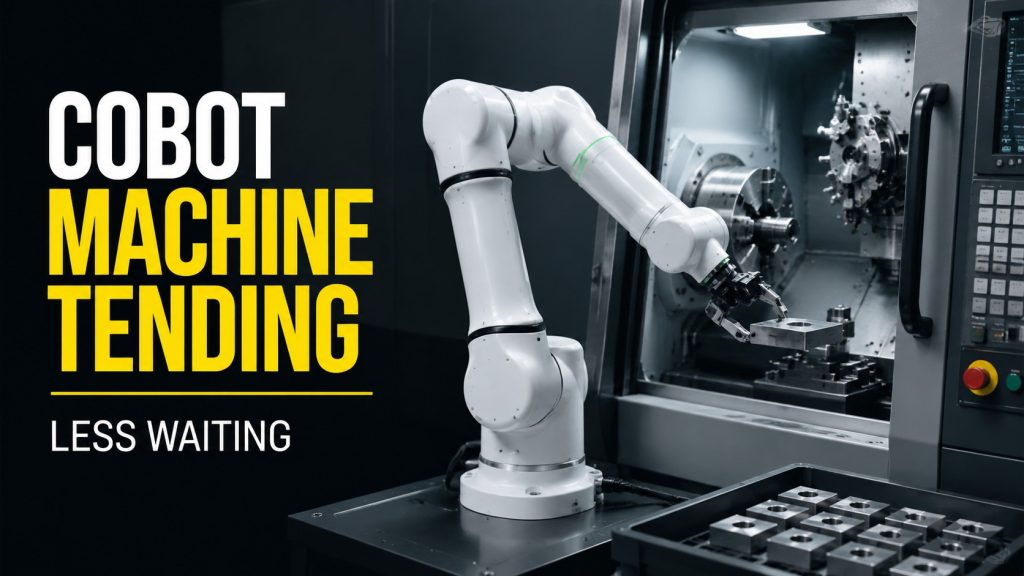
คู่มือเชิงปฏิบัติสำหรับการใช้หุ่นยนต์ร่วมปฏิบัติงาน (cobot) ในเซลล์ CNC เพื่อลดการโหลดด้วยมือ การรอคอย และเวลาเดินของผู้ปฏิบัติงาน โดยไม่กล่าวอ้างเกินจริงเกี่ยวกับการประหยัดรอบการทำงาน
การจัดเรียงสินค้าบนพาเลทแบบเบา: การเชื่อมต่อหุ่นยนต์ร่วมปฏิบัติงานเข้ากับสายการบรรจุ
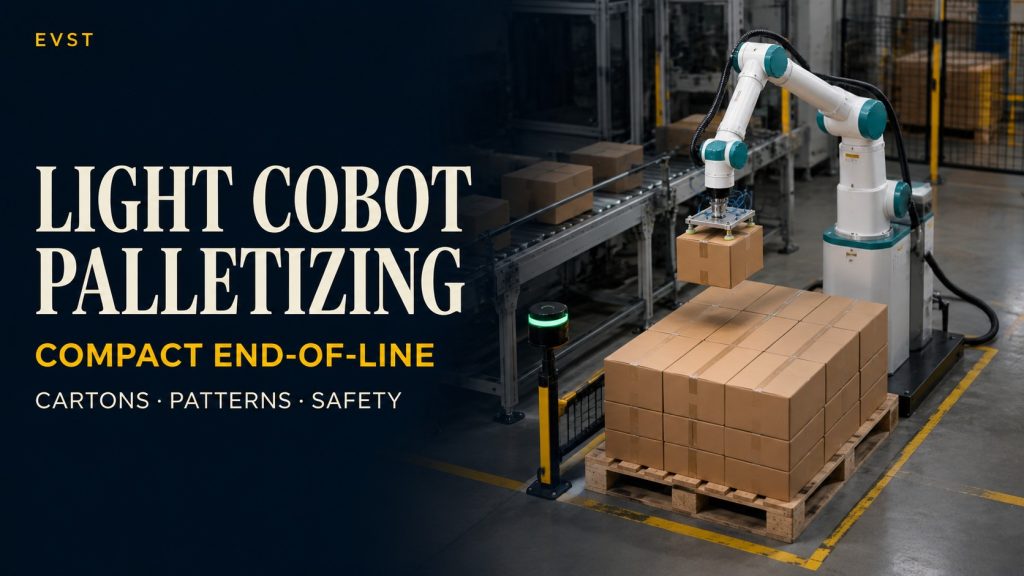
เรียนรู้วิธีที่ EVST ประเมินเซลล์การจัดเรียงพาเลทแบบเบาโดยพิจารณาจากรูปแบบกล่อง รูปแบบพาเลท ความสูง เส้นทางเดินของพนักงาน และข้อจำกัดที่ปลายสายการผลิต
ระบบคัดแยกด้วยหุ่นยนต์เดลต้า: วิธีการยกระดับการหยิบชิ้นส่วนขนาดเล็ก
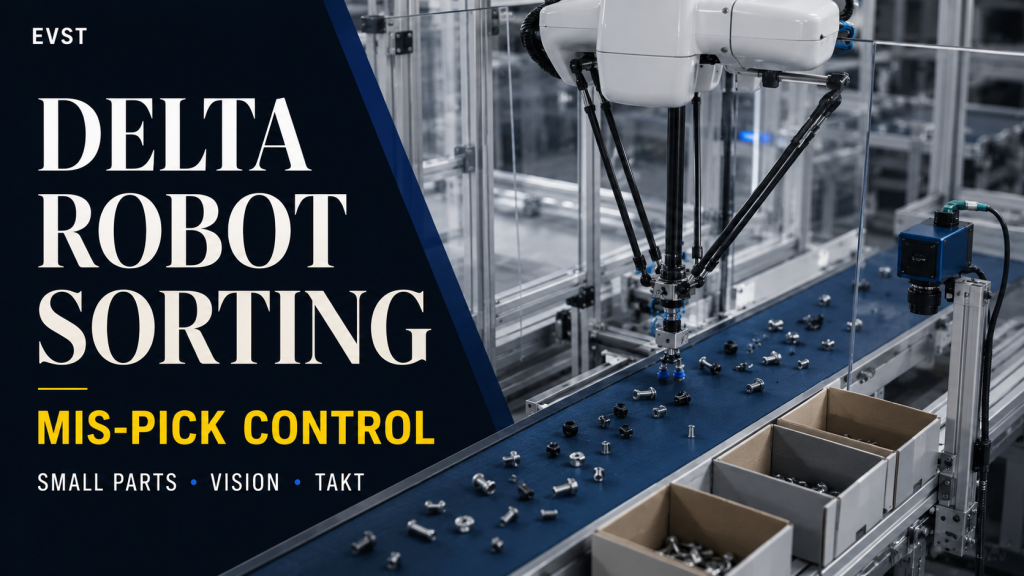
เรียนรู้วิธีที่ EVST ประเมินเซลล์การคัดแยกด้วยหุ่นยนต์เดลต้าผ่านการวางแนว การกำหนดจังหวะ การสัมผัสของตัวจับยึด การควบคุมการหยิบผิด และการส่งต่อไปยังขั้นตอนต่อไป
ระบบอัตโนมัติสำหรับการบรรจุและจัดเรียงชิ้นส่วนขนาดเล็กบนพาเลท: ลดการเคลื่อนย้ายด้วยมือ
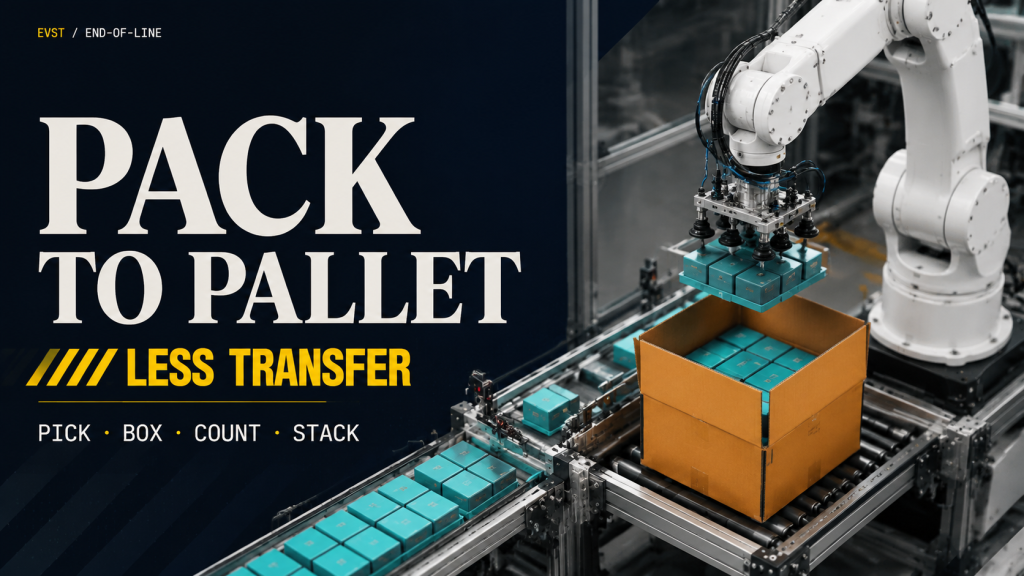
เซลล์หุ่นยนต์เชื่อมต่อกระบวนการต่างๆ ในสายการบรรจุชิ้นส่วนขนาดเล็กได้อย่างไร ตั้งแต่การจดจำชิ้นงานขาเข้า การหยิบ การโหลดถาด การบรรจุกล่อง การเรียงซ้อน การพักชิ้นงาน การเปลี่ยนขนาดกล่อง และการตรวจสอบความถูกต้องของการนับจำนวน
ระบบอัตโนมัติสำหรับการประกอบชิ้นส่วนขนาดเล็ก: การหยิบและวางที่มั่นคงโดยไม่ก่อให้เกิดความเสียหาย
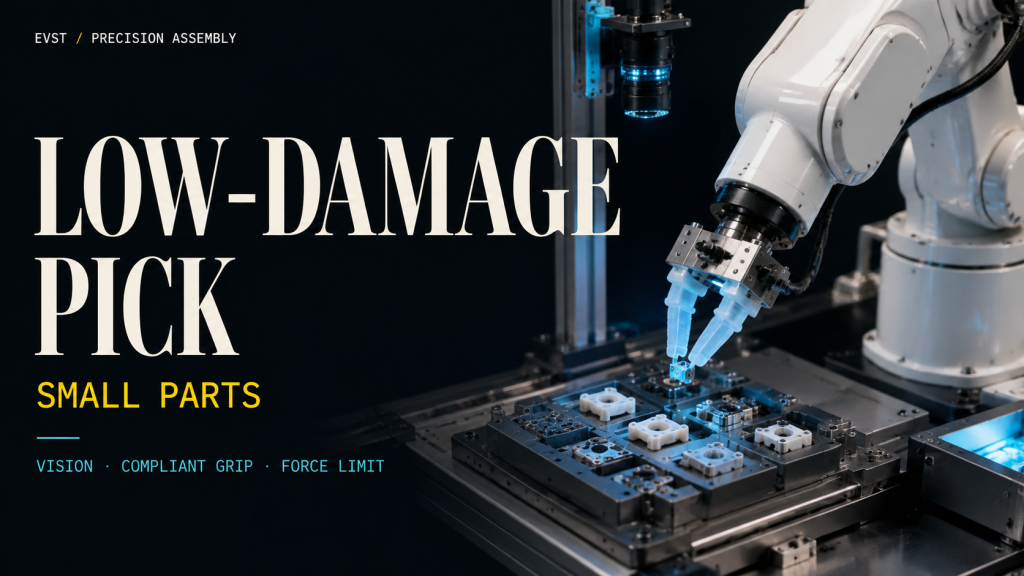
วิธีออกแบบเซลล์หุ่นยนต์ประกอบชิ้นส่วนขนาดเล็กโดยคำนึงถึงการจับยึดที่ยืดหยุ่น การระบุตำแหน่งด้วยระบบวิชั่น การจำกัดแรง การกำหนดจุดอ้างอิงของอุปกรณ์จับยึด การจัดการที่ก่อให้เกิดความเสียหายต่ำ และเวลาการผลิตที่เสถียร
การบัดกรีด้วยหุ่นยนต์สำหรับงาน PCB: วิธีควบคุมความสม่ำเสมอของรอยต่อ
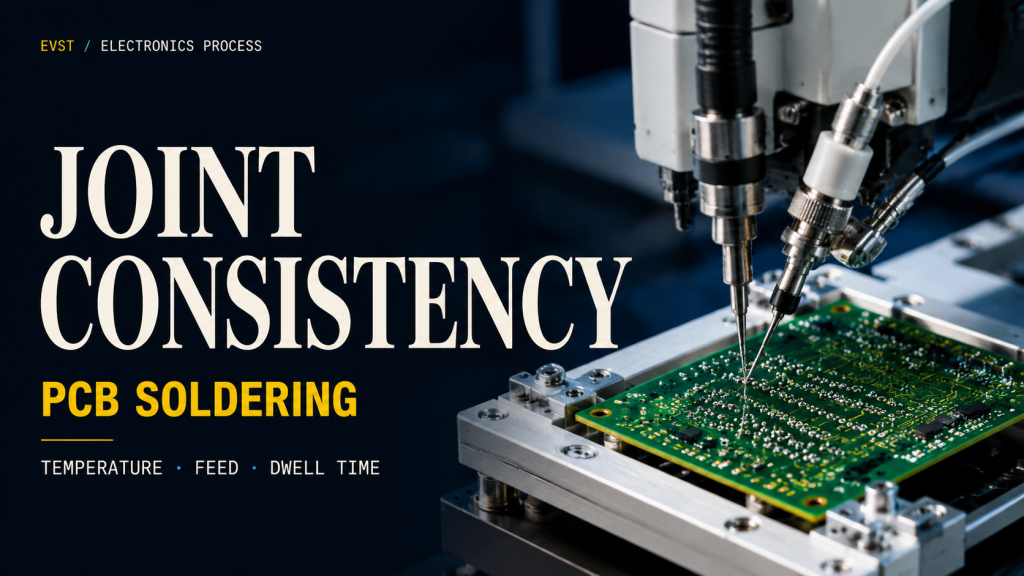
คู่มือปฏิบัติสำหรับการบัดกรีด้วยหุ่นยนต์สำหรับงาน PCB ครอบคลุมถึงการป้อนตะกั่ว มุมของหัวแร้ง เวลาการบัดกรี ความแม่นยำในการจับยึด ช่วงกระบวนการ และการตรวจสอบ