
ชุดหุ่นยนต์เชื่อมจุดแผ่นโลหะ: อุปกรณ์ควบคุม, ลำดับการเชื่อม และหน้าต่างการจัดการชิ้นงาน
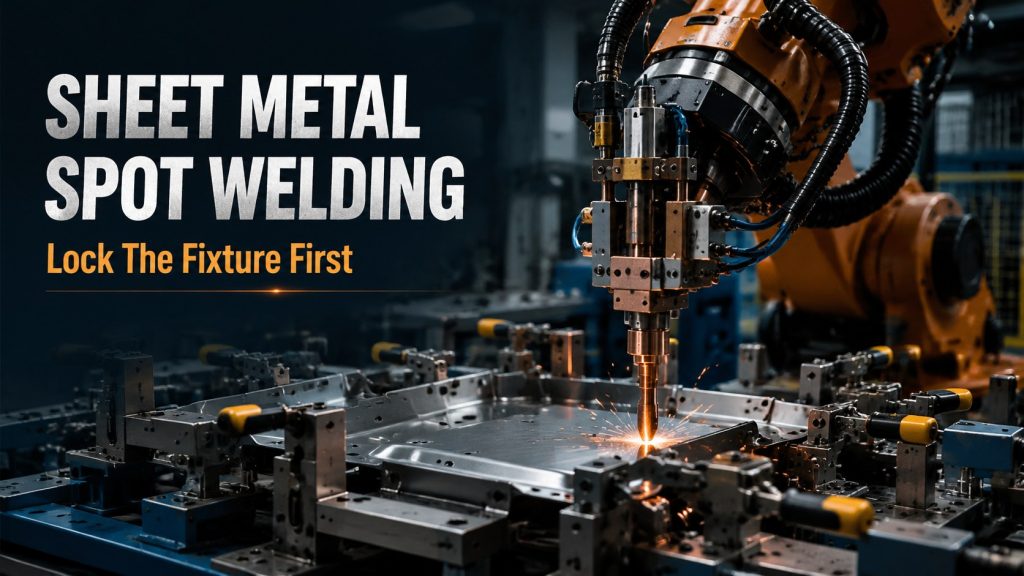
ประเมินประสิทธิภาพของหุ่นยนต์เชื่อมจุดแผ่นโลหะ โดยตรวจสอบการจับยึดชิ้นงาน ลำดับการเชื่อม ช่วงเวลาในการจัดการชิ้นงาน การคืนตัวของชิ้นงาน ระยะเวลาการตรวจสอบ และความปลอดภัย
เซลล์อัตโนมัติสำหรับการประกอบแบบกดอัด: ปิดวงจรการทำงานระหว่างอุปกรณ์จับยึด เส้นทางการกดอัด และการตรวจสอบ
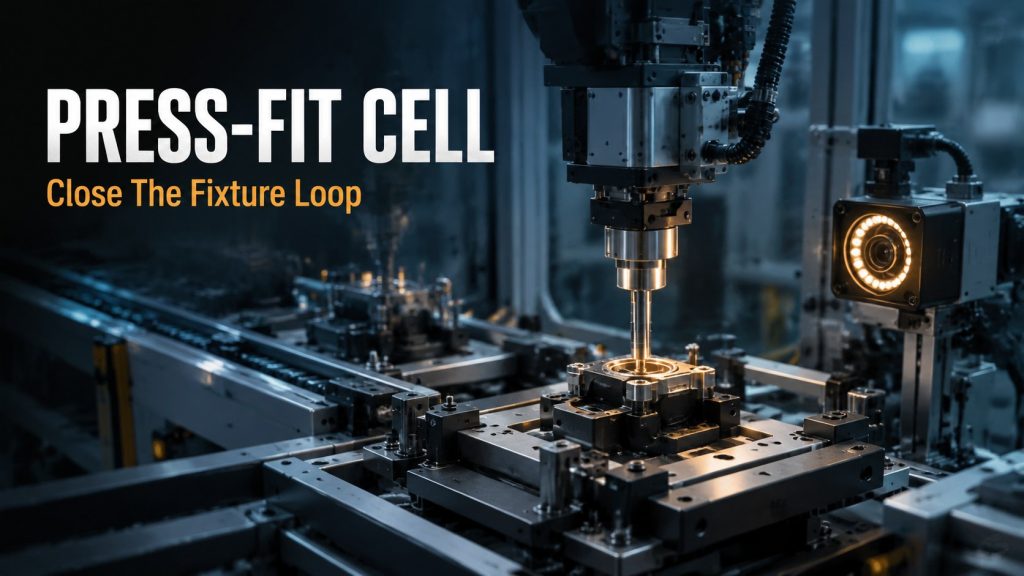
สร้างระบบอัตโนมัติสำหรับการประกอบแบบกดอัดที่เสถียร โดยควบคุมจุดอ้างอิงของอุปกรณ์จับยึด เส้นทางการกด การตรวจสอบแรงและการเคลื่อนที่ การกำหนดเวลาการตรวจสอบ การไหลของชิ้นงานที่ถูกคัดออก และการเข้าถึงเพื่อความปลอดภัย
ระบบควบคุมหุ่นยนต์เชื่อมอลูมิเนียม: ควบคุมมุมหัวเชื่อม จุดอ้างอิงของอุปกรณ์จับยึด และปริมาณความร้อนที่ป้อนเข้า
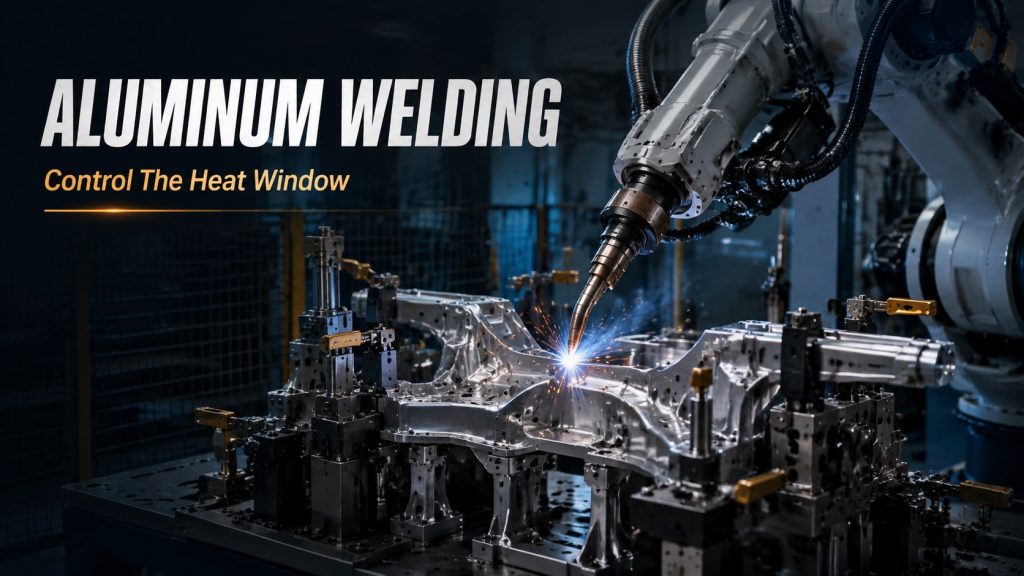
วางแผนระบบหุ่นยนต์เชื่อมอะลูมิเนียมโดยคำนึงถึงมุมของหัวเชื่อม จุดอ้างอิงของอุปกรณ์จับยึด ปริมาณความร้อนที่ป้อนเข้า ก๊าซปกคลุม การควบคุมการบิดเบี้ยว ความปลอดภัย และการทดสอบการยอมรับ
เซลล์หุ่นยนต์จัดเรียงถุงอ่อน: ปรับเสถียรภาพท่าจับยึดก่อนเพิ่มความเร็ว
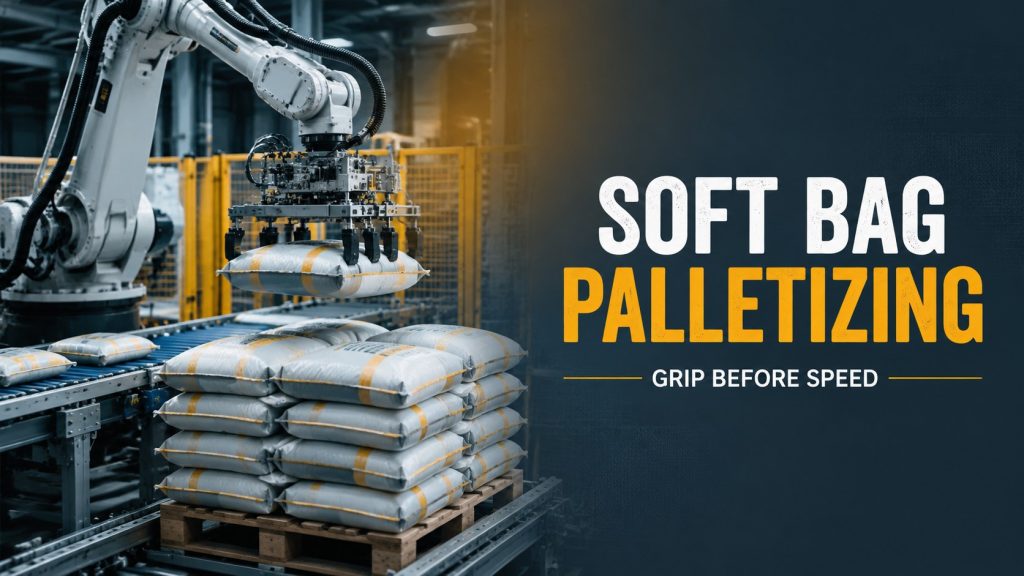
วางแผนระบบอัตโนมัติสำหรับการจัดเรียงถุงแบบนิ่มลงบนพาเลท โดยคำนึงถึงการเสียรูปของถุง ท่าทางการหยิบ ความเร็วในการลำเลียง การสัมผัสของตัวจับยึด จุดอ้างอิงของพาเลท รูปแบบการวางซ้อน และตรรกะการกู้คืน
เซลล์หุ่นยนต์คัดแยกด้วยระบบติดตามภาพ: ปิดวงจรการจดจำ การหยิบ และการลำเลียง
คู่มือภาคปฏิบัติสำหรับการคัดแยกอัตโนมัติด้วยระบบติดตามภาพ ครอบคลุมหัวข้อต่างๆ เช่น แสงสว่าง การตั้งเวลาของกล้อง ความเร็วของสายพานลำเลียง ช่วงเวลาการหยิบสินค้า ตรรกะการจัดวาง และการตรวจสอบย้อนกลับ
หน้าต่างโหลดของหุ่นยนต์ดูแลเครื่องจักร: ประตู อุปกรณ์ยึด และแทคติกการหยิบและวาง
วางแผนระบบหุ่นยนต์ดูแลเครื่องจักรโดยคำนึงถึงจังหวะการเปิดปิดประตู จุดอ้างอิงของอุปกรณ์จับยึด การจับยึดชิ้นส่วน ความเสี่ยงจากเศษวัสดุและน้ำหล่อเย็น จังหวะการหยิบและวาง และการฟื้นตัวของผู้ปฏิบัติงาน
เซลล์หุ่นยนต์จ่ายกาวสำหรับเครื่องใช้ไฟฟ้า: ลูกปัดควบคุม จุดอ้างอิง และหน้าต่างกด
คู่มือภาคปฏิบัติสำหรับระบบอัตโนมัติในการจ่ายกาวสำหรับเครื่องใช้ไฟฟ้า ครอบคลุมถึงเส้นทางการจ่ายกาว ปริมาณการจ่ายกาว จุดอ้างอิงชิ้นส่วน จังหวะการกด ระยะเวลาการบ่ม และการตรวจสอบ
วงจรตรวจสอบด้วยระบบวิชั่นของหุ่นยนต์ร่วมปฏิบัติงาน: รักษาเสถียรภาพตำแหน่งก่อนไล่ตามอัตราการตรวจจับ
วิธีการวางแผนวงจรการตรวจสอบด้วยระบบวิชั่นของหุ่นยนต์ร่วมปฏิบัติงาน โดยคำนึงถึงการจัดวางชิ้นส่วน แสงสว่าง การกระตุ้นกล้อง เกณฑ์การตัดสิน การไหลของวัสดุที่ไม่ผ่านมาตรฐาน และการตรวจสอบย้อนกลับ
ความสม่ำเสมอของเส้นทางการเจียรของหุ่นยนต์: ควบคุมการสัมผัสก่อนปรับความเร็ว
วิธีการวางแผนเวิร์กสเตชันการเจียรด้วยหุ่นยนต์โดยคำนึงถึงมุมสัมผัส จุดอ้างอิงของอุปกรณ์จับยึด การควบคุมแรง การสึกหรอของสารขัดถู ขอบเขตของฝุ่น และการทดสอบการยอมรับ
คู่มือการโหลดชิปสำหรับการทดสอบโคบอท
วางแผนการโหลดการทดสอบชิปด้วยหุ่นยนต์ร่วมปฏิบัติงาน โดยคำนึงถึงการจัดการตัวอย่างขนาดเล็ก การเข้าถึงอุปกรณ์จับยึด อินเทอร์เฟซอุปกรณ์ การติดตามตัวอย่าง และตรรกะการกู้คืน
คู่มือการวางแผนเซลล์ประกอบหุ่นยนต์ร่วมปฏิบัติงาน (Cobot Assembly Cell Planning Guide)
วิธีการวางแผนระบบประกอบชิ้นส่วนด้วยหุ่นยนต์ร่วมปฏิบัติงาน โดยคำนึงถึงการระบุตำแหน่ง การควบคุมการประกอบแบบกด การตรวจสอบการมีอยู่ การตรวจสอบซ้ำ และการกู้คืนผู้ปฏิบัติงาน
สถานีบัดกรี PCB แบบ Cobot: คุณภาพการเชื่อมต่อที่มั่นคงสำคัญกว่าความเร็ว
วางแผนสร้างสถานีบัดกรี PCB สำหรับหุ่นยนต์ร่วมปฏิบัติงาน โดยคำนึงถึงจุดอ้างอิงของแผ่นวงจร มุมของหัวบัดกรี ช่วงอุณหภูมิ ระยะเวลาการบัดกรี การตรวจสอบ และการฟื้นตัว