
ระบบคัดแยกด้วยภาพ SCARA: การกำหนดพิกัดและการตรวจสอบการหยิบ
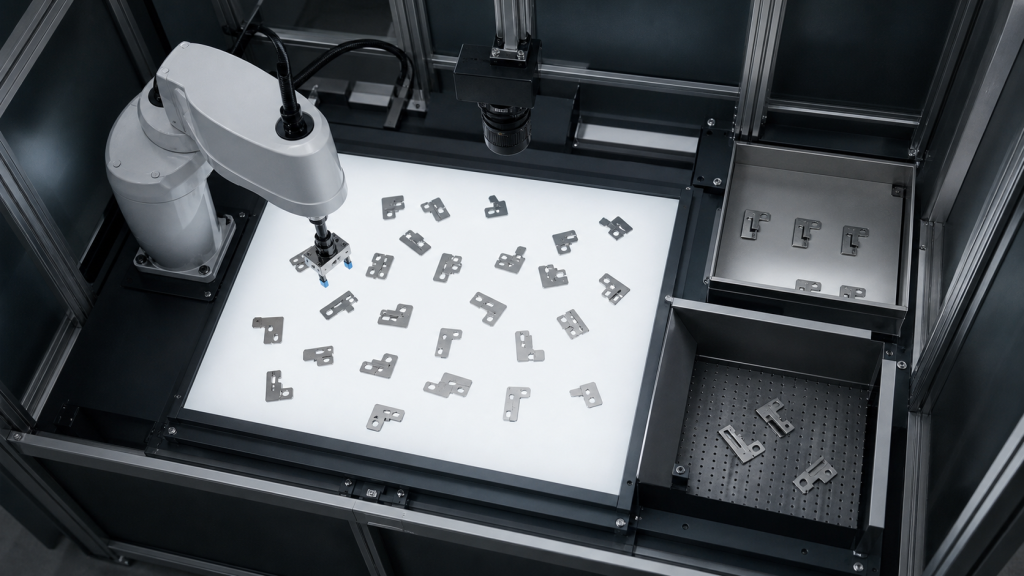
วางแผนการคัดแยกด้วยระบบวิชั่น SCARA โดยคำนึงถึงแสงสว่าง ความถูกต้องของภาพ การปรับเทียบกล้องกับหุ่นยนต์ กฎจุดหยิบ การยืนยันการจับ การกำหนดเส้นทางไปยังวัตถุที่ถูกปฏิเสธ และการกู้คืน
ระบบล็อคการทำงานอัตโนมัติของเครื่องกลึง: หัวจับ, ประตู, ชิ้นส่วน
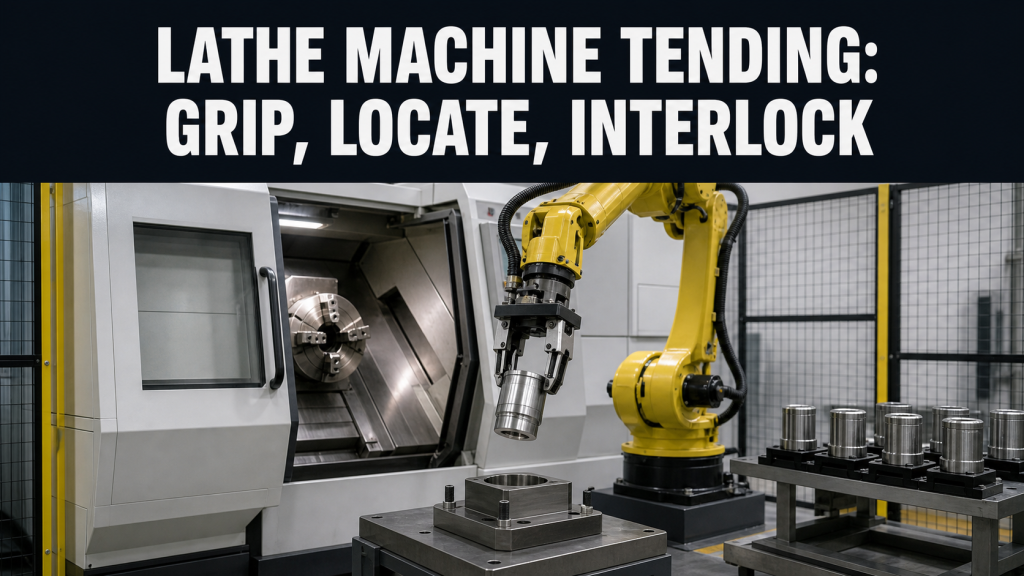
วางแผนระบบการทำงานอัตโนมัติของเครื่องกลึง โดยกำหนดจุดอ้างอิงระหว่างชิ้นงานและชิ้นงานสำเร็จรูป ประตูและสถานะของหัวจับ การมีอยู่ของชิ้นงาน การควบคุมเศษวัสดุ การกู้คืน และการยอมรับชิ้นงาน
ตัวเรือนมอเตอร์ การเจียรแบบสองสถานี: ปรับสมดุลเซลล์
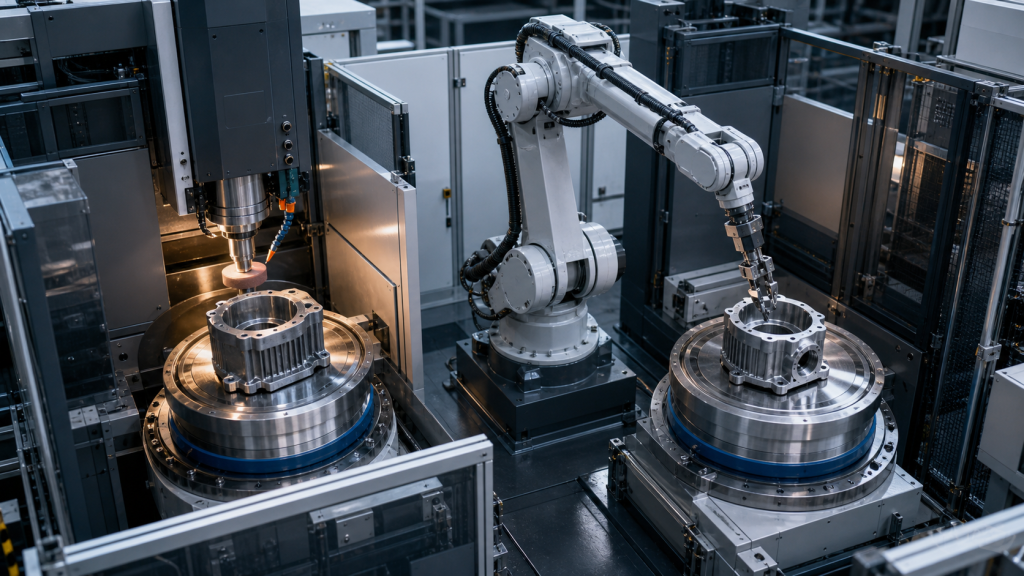
วางแผนการผลิตตัวเรือนมอเตอร์สำหรับการเจียรแบบสองสถานี โดยคำนึงถึงการควบคุมจุดอ้างอิง การประสานงานระหว่างสถานี การเคลื่อนที่ของหุ่นยนต์ จังหวะเวลาของจุดคอขวด การฟื้นตัว และหลักฐานการยอมรับ
คู่มือการควบคุมจุดอ้างอิงสำหรับการเปลี่ยนโหมดการดัดท่อด้วยหุ่นยนต์
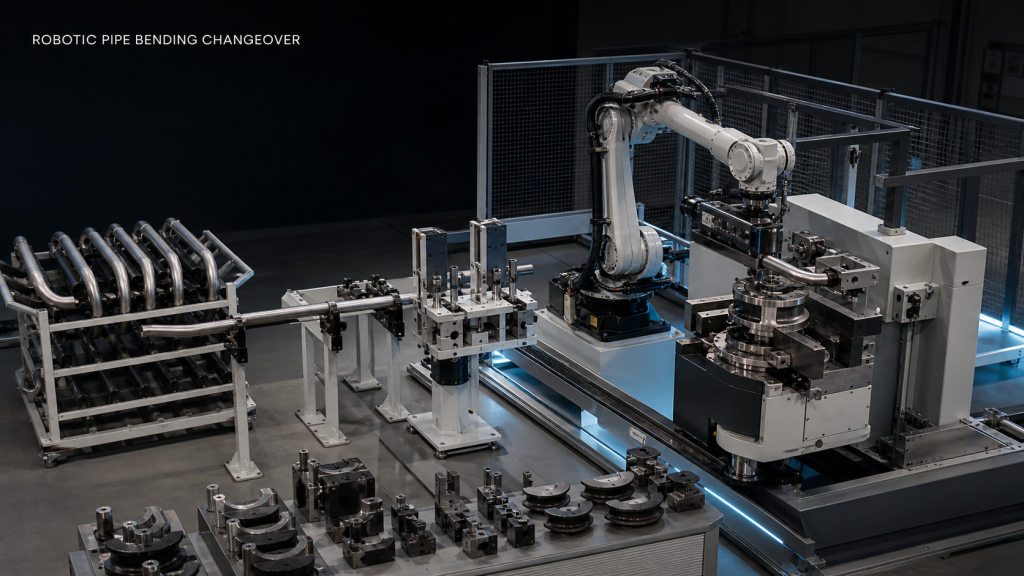
วางแผนการเปลี่ยนโหมดการดัดท่อด้วยหุ่นยนต์โดยใช้การควบคุมจุดอ้างอิง สูตรการทำงานที่ซิงโครไนซ์ การตรวจสอบขอบเขตการทำงาน เส้นทางการกู้คืน และการตรวจสอบความถูกต้องเป็นขั้นตอน
คู่มือการประเมินความเสี่ยงด้านความปลอดภัยของแกนเชิงเส้นของหุ่นยนต์
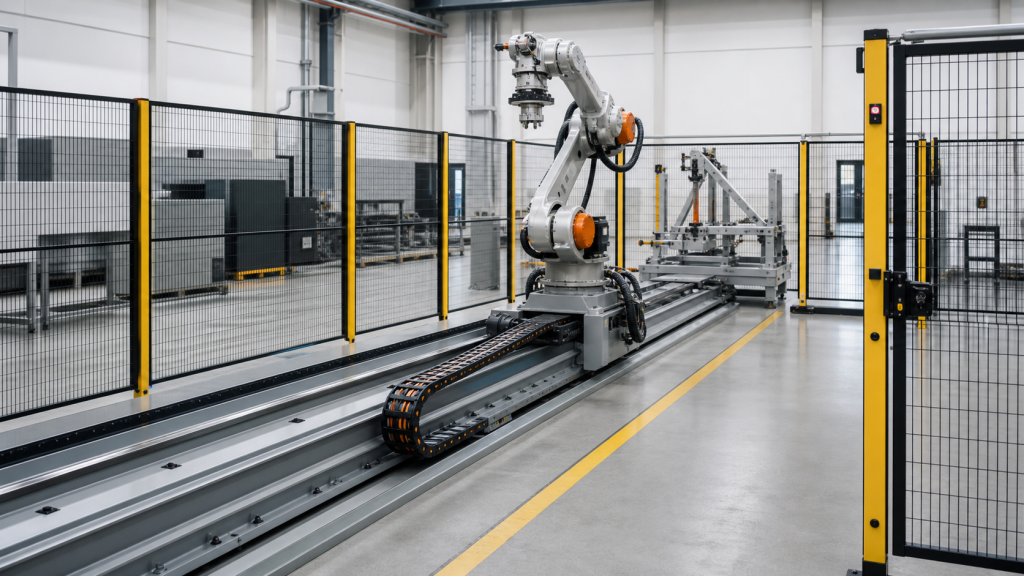
วางแผนความปลอดภัยของแกนเชิงเส้นของหุ่นยนต์ โดยประเมินความเสี่ยงตลอดวงจรชีวิตสำหรับอันตรายจากการเคลื่อนที่ เขตปลอดภัย การเข้าถึง ฟังก์ชันด้านความปลอดภัย การตรวจสอบความถูกต้อง และการกู้คืน
การตรวจสอบด้วยระบบวิชั่นหุ่นยนต์แบบร่วมมือ: ดูและตรวจสอบซ้ำ
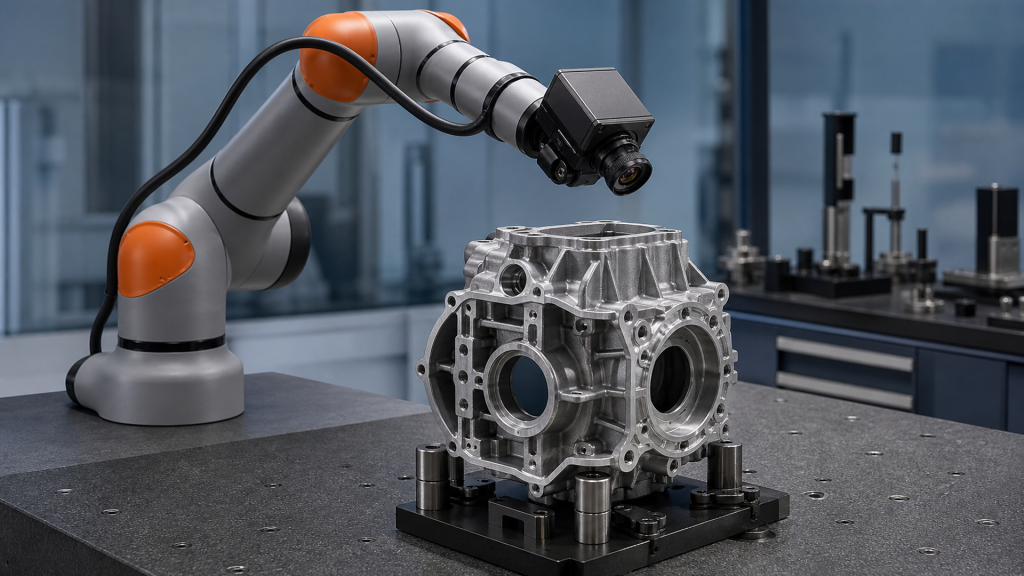
วางแผนการตรวจสอบด้วยระบบวิชั่นหุ่นยนต์แบบร่วมมือกัน โดยพิจารณาจากข้อมูลอ้างอิงชิ้นส่วน แสงสว่าง ขอบเขตการมองเห็น การเข้าถึง หลักฐานการตัดสินใจ และการตรวจสอบซ้ำ
การตัดพลาสม่าอัตโนมัติสำหรับชิ้นงานทรงกระบอก
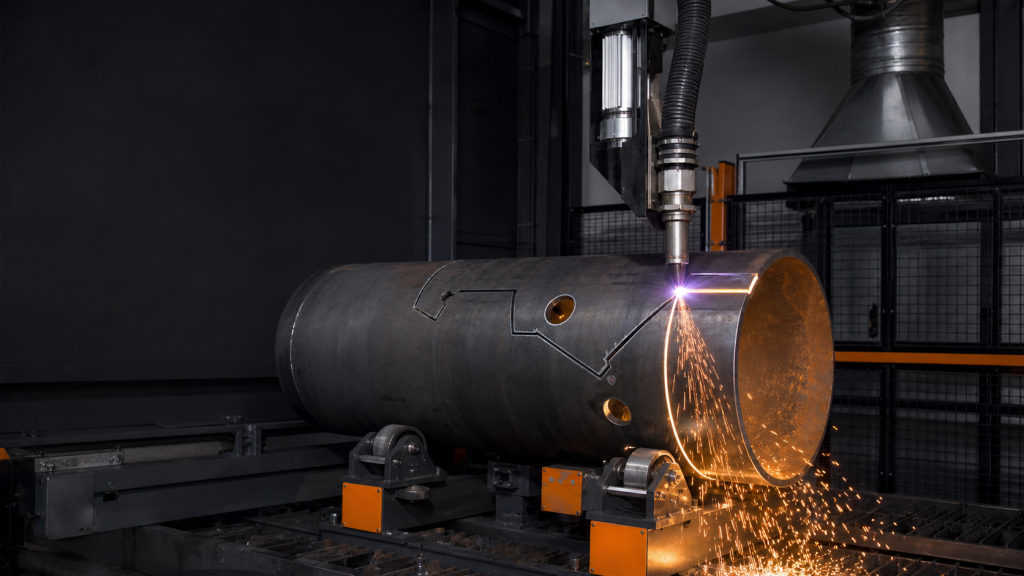
วางแผนการตัดพลาสม่าอัตโนมัติสำหรับชิ้นงานทรงกระบอก โดยพิจารณาจากจุดอ้างอิงของแท่นยึด เส้นทางการเคลื่อนที่ของหัวตัด การตั้งค่าการตัด ผลกระทบจากความร้อน และหลักฐานการยอมรับ
สายการขึ้นรูปท่อลมแบบอัตโนมัติ: คู่มือการปรับสมดุลรอบการทำงาน
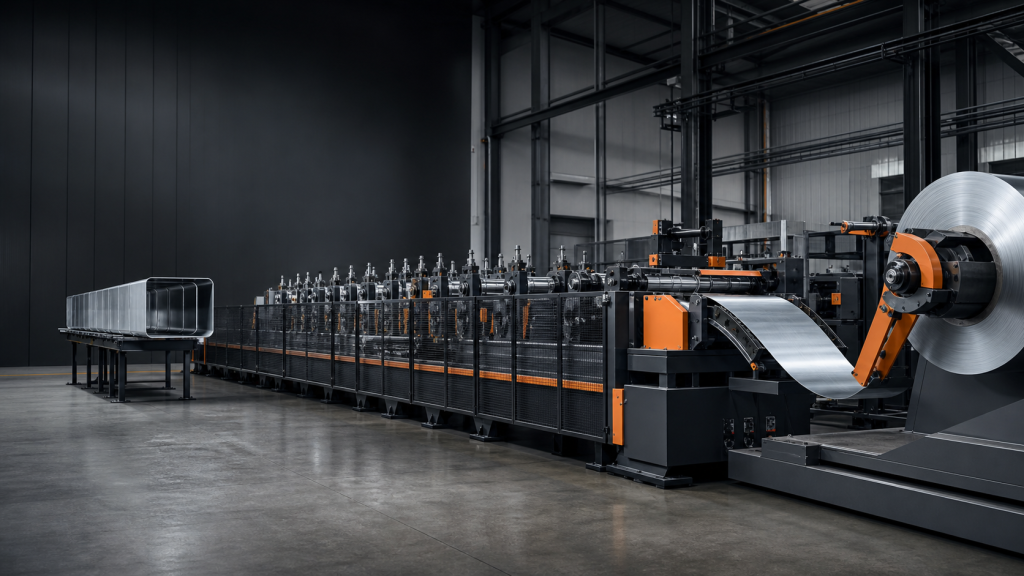
วางแผนสายการผลิตขึ้นรูปท่อลมแบบอัตโนมัติ โดยคำนึงถึงความสมดุลระหว่างการโหลด การม้วน การขนถ่าย ระบบล็อค บัฟเฟอร์ การเปลี่ยนโหมด และหลักฐานการยอมรับ
การประยุกต์ใช้งานหุ่นยนต์ SCARA ตามประเภทกระบวนการ (ปี 2026)
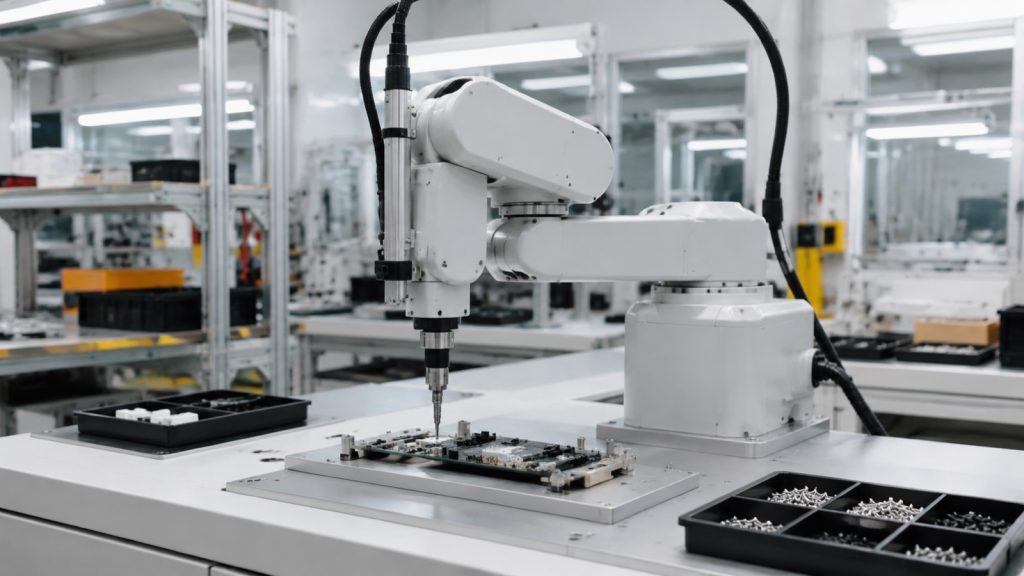
การประยุกต์ใช้งานหุ่นยนต์ SCARA จำแนกตามกระบวนการ: การขันสกรู การหยิบและวาง การจ่ายวัสดุ และการทดสอบการโหลด/ขนถ่าย พร้อมระบุเวลาต่อรอบ และเมื่อใดควรเลือกใช้หุ่นยนต์ 6 แกนหรือหุ่นยนต์ Delta
การเจียรและลบคมด้วยหุ่นยนต์สำหรับชิ้นส่วนหล่ออลูมิเนียม
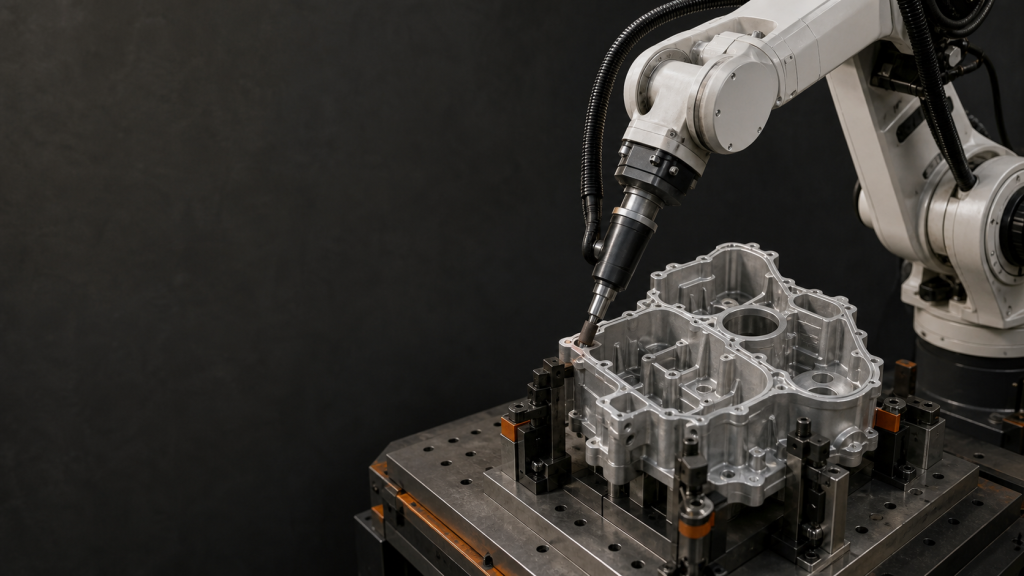
วางแผนกระบวนการเจียรและลบคมชิ้นงานหล่ออลูมิเนียมด้วยหุ่นยนต์ โดยใช้แผนที่รอยคม จุดอ้างอิงของตัวจับยึด การแบ่งส่วนขอบ การเข้าถึงเครื่องมือ การทดลอง การตรวจสอบ และการกู้คืน
การเชื่อมแผ่นเหล็กแบบลูกคลื่นด้วยหุ่นยนต์: อุปกรณ์จับยึดและเส้นทาง
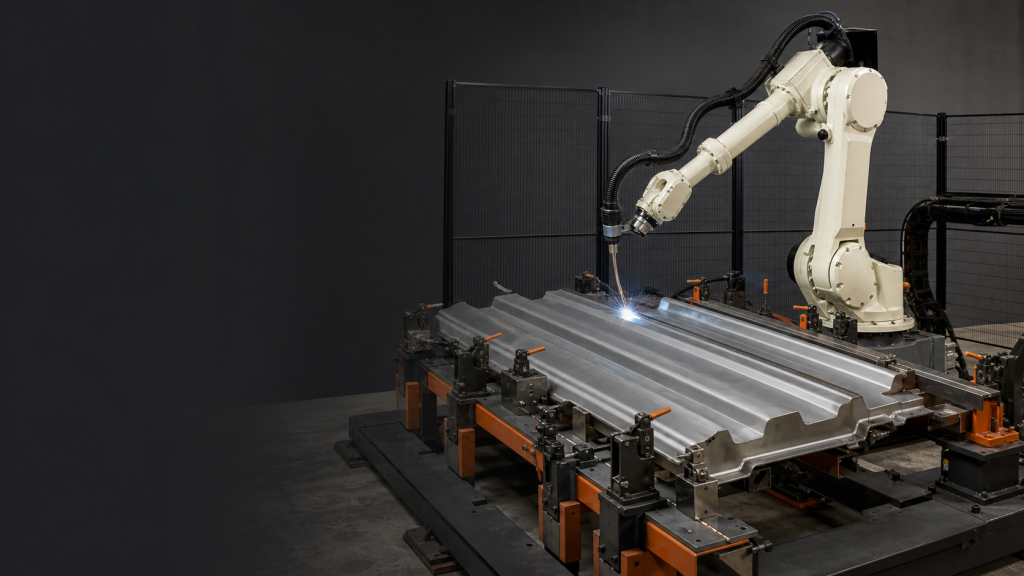
วางแผนการเชื่อมแผ่นเหล็ก corrugated ด้วยหุ่นยนต์ โดยครอบคลุมตั้งแต่การกำหนดชิ้นส่วน การกำหนดจุดยึด การเข้าถึงหัวเชื่อม การควบคุมกระบวนการ การทดสอบรอบการทำงาน การตรวจสอบ และการแก้ไขปัญหา
คู่มือการเชื่อมแบบซิงโครไนซ์หลายหัวเชื่อม
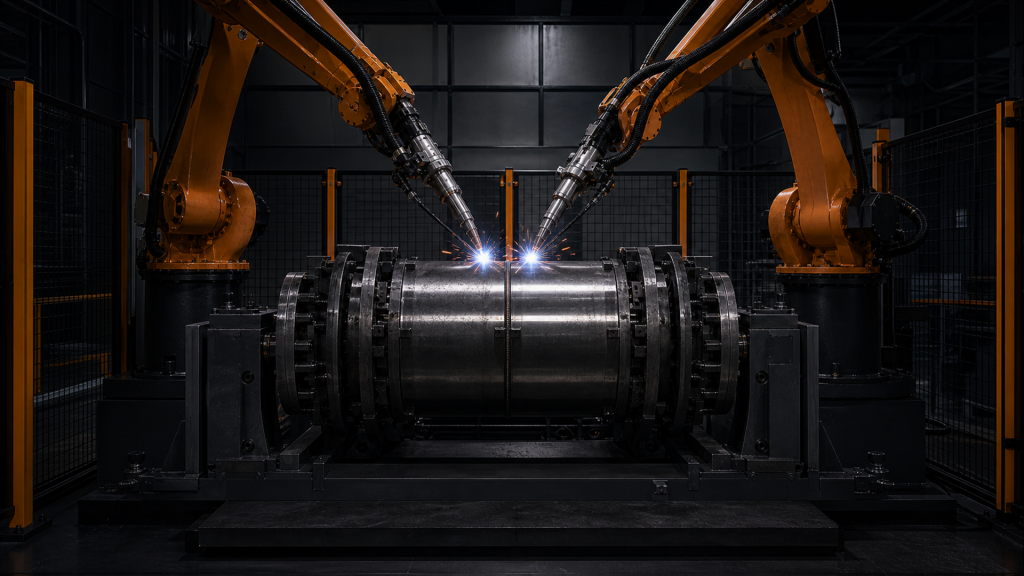
การเชื่อมแบบซิงโครไนซ์ด้วยหัวเชื่อมหลายหัว จำเป็นต้องมีการเชื่อมโยงระหว่างรูปทรงเรขาคณิต การเคลื่อนไหว บันทึกกระบวนการ การควบคุมความร้อน การแยกความผิดพลาด และการยอมรับการผลิต