
ประเมินรอบการดูแลรักษาเครื่องครัวจากเหตุการณ์การส่งต่อที่เกิดขึ้นซ้ำๆ จากนั้นแยกงานที่ต้องทำตามลำดับออกจากงานที่สามารถทับซ้อนกันได้อย่างแท้จริง การเพิ่มการเคลื่อนไหวของหุ่นยนต์ทุกครั้งเข้าไปในเวลาการทำงานของเครื่องจักรจะทำให้ประเมินรอบการทำงานสูงเกินไปเมื่องานดำเนินไปพร้อมกัน การนำเฉพาะงานที่ใช้เวลานานที่สุดมาใช้จะทำให้ประเมินรอบการทำงานต่ำเกินไปเมื่อการขนถ่าย การบรรจุ หรือการตรวจสอบขัดขวางการทำงานของเครื่องจักร
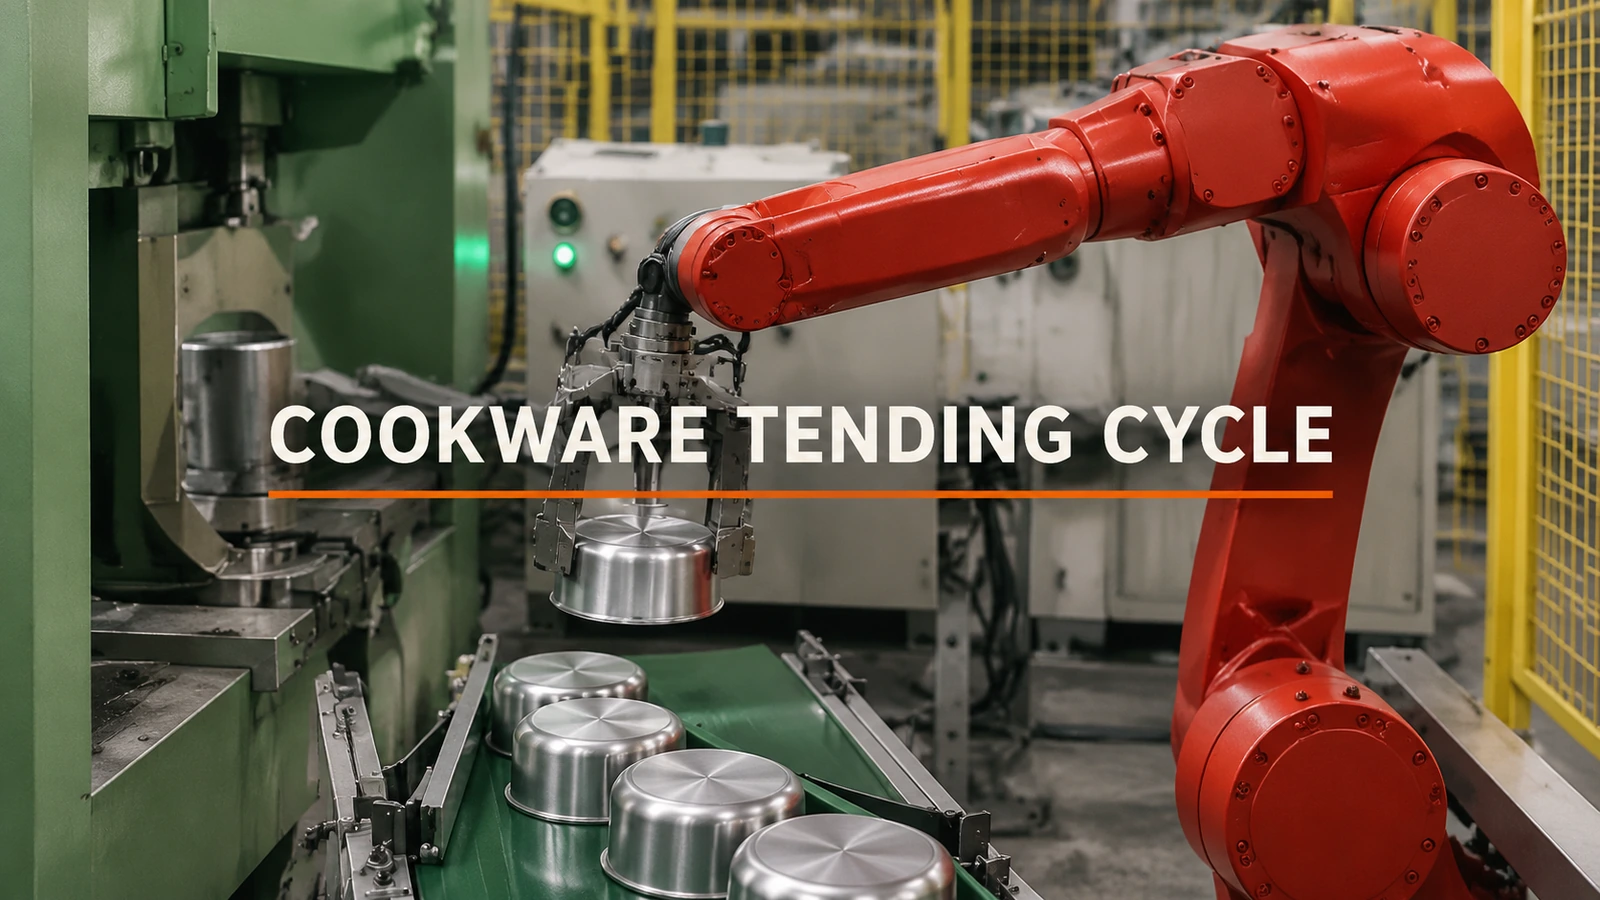
ลากเส้นเหตุการณ์ก่อนเลือกสูตร
เลือกขอบเขตที่สามารถทำซ้ำได้ เช่น การยืนยันการเริ่มเครื่องครั้งหนึ่งกับการยืนยันการเริ่มเครื่องครั้งถัดไป ใช้ขอบเขตเดียวกันนี้สำหรับการสังเกตทุกครั้ง แม่แบบการดูแลเครื่องจักรที่เผยแพร่แล้วตัวอย่างเช่น การวัดระหว่างฟังก์ชันเริ่มต้นและสิ้นสุดรอบที่กำหนดไว้อย่างชัดเจน โดยธรรมเนียมปฏิบัตินี้แสดงให้เห็นว่าเหตุใดเวลาที่ผ่านไปจึงต้องมีขอบเขตที่กำหนดไว้
ภาพวิดีโอนี้แสดงให้เห็นหุ่นยนต์กำลังเคลื่อนย้ายเครื่องครัวระหว่างแถวของชิ้นส่วนต่างๆ บริเวณส่วนต่อประสานอุปกรณ์ด้านหลัง และสถานีที่อยู่ใกล้เคียง การเคลื่อนย้ายเหล่านี้บ่งชี้ถึงกิจกรรมที่ต้องตรวจสอบ การประมาณการผลผลิตจำเป็นต้องมีเหตุการณ์ความพร้อมและการเสร็จสิ้นที่สอดคล้องกันจากลำดับอุปกรณ์ที่เสนอ
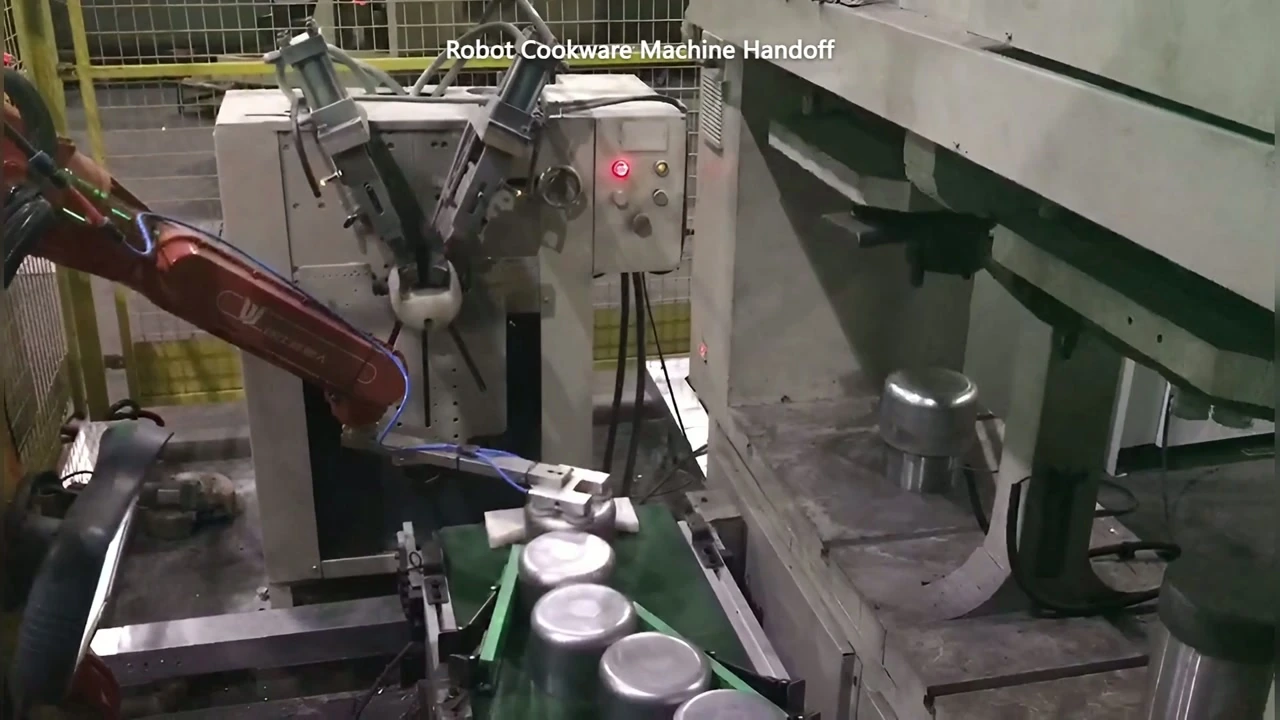
00:08 — เครื่องมือหุ่นยนต์ระหว่างการนำเสนอเครื่องครัวและส่วนติดต่อผู้ใช้ด้านอุปกรณ์
บันทึกเวลาที่เครื่องจักรพร้อมใช้งาน เวลาที่หุ่นยนต์ได้รับอนุญาตให้เข้าไป เวลาที่ชิ้นส่วนถูกนำออก เวลาที่ชิ้นส่วนถัดไปถูกวางลง และเวลาที่เครื่องจักรได้รับอนุญาตให้เริ่มทำงานอีกครั้ง รวมการยืนยันการจับและการปล่อยชิ้นงานไว้ในงานที่ถูกจำกัด แทนที่จะถือว่าเป็นเวลาว่าง
แบบจำลองการทับซ้อนที่จำกัด
สำหรับรูปแบบที่เสนอซึ่งมีการทำงานของเครื่องจักรซ้ำกันเพียงครั้งเดียว ให้กำหนด:
| ตัวแปร | ความหมาย | เงื่อนไขเวลา |
|---|---|---|
| H | งานส่งต่อแบบต่อเนื่องระหว่างการทำงานของเครื่องจักร | ขั้นตอนเหล่านี้ต้องไม่ทับซ้อนกับการทำงานของเครื่องจักร |
| M | ช่วงเวลาการทำงานที่เครื่องจักรใช้งาน | เริ่มต้นหลังจากได้รับอนุญาตการส่งมอบให้เริ่มต้นใหม่ |
| R | หุ่นยนต์ทำงานภายนอกเครื่องจักรในระหว่างช่วงเวลาการทำงาน | สามารถทำงานพร้อมกันได้ก็ต่อเมื่อทรัพยากรและการเข้าถึงเป็นอิสระต่อกันเท่านั้น |
หลังจาก H เสร็จสมบูรณ์ M และ R จะเริ่มทำงานพร้อมกัน และ H ถัดไปจะเริ่มก็ต่อเมื่อทั้งสองเสร็จสิ้นแล้ว H จะไม่ทับซ้อนกับงานใดๆ หากมีเวลาเริ่มต้นล่าช้า งานที่ครอบคลุมขอบเขตของรอบการทำงาน หรือการพึ่งพาซึ่งกันและกันของสถานีอื่นๆ ให้ใช้ไทม์ไลน์เหตุการณ์จริงแทนที่จะใช้สูตรที่ง่ายขึ้นนี้ ภายใต้สมมติฐานเหล่านั้น ช่วงเวลาการทำซ้ำคือ T = H + max(M, R)หากการทำงานของหุ่นยนต์ภายนอกไม่สามารถทับซ้อนกับการทำงานของเครื่องจักรได้ ให้ใช้ ที = เอช + เอ็ม + อาร์ แต่สิ่งเหล่านี้เป็นแบบจำลองการวางแผนสำหรับลำดับที่ระบุไว้ ไม่ใช่ค่าที่วัดได้จากสถานีที่ถ่ายทำ
ความแตกต่างนี้เป็นเรื่องในทางปฏิบัติ การเตรียมชิ้นส่วนที่อื่นอาจใช้เวลาของเครื่องจักรไม่นานนัก ในขณะที่การนำชิ้นส่วนที่เสร็จแล้วออกจากส่วนเชื่อมต่อที่ใช้งานอยู่ไม่สามารถนำไปวางไว้ในบล็อกคู่ขนานเดียวกันได้ หากมีการดำเนินการอื่นที่ใช้ตัวจับยึด พื้นที่ทางเข้า หรือตำแหน่งรับร่วมกัน ให้วาดภาพแสดงความขัดแย้งของทรัพยากรนั้นก่อนที่จะใช้สูตร
เก็บค่าเผื่อการผลิตไว้ในบัญชีแยกต่างหาก
ช่วงเวลาที่กำหนดไว้ซ้ำๆ นั้นไม่ใช่การคาดการณ์เวลาทำงานทั้งหมด การเติมสินค้า การตรวจสอบ การเปลี่ยนกะ และการหยุดชะงักต่างๆ อาจใช้เวลามากกว่าที่กำหนดไว้ซ้ำๆ บันทึกกิจกรรมเหล่านั้นแยกต่างหากและพิจารณาว่ากิจกรรมเหล่านั้นส่งผลกระทบต่อช่วงเวลาการผลิตอย่างไร อย่าซ่อนกิจกรรมเหล่านั้นไว้ในเปอร์เซ็นต์ประสิทธิภาพที่ไม่สามารถอธิบายได้
หากเครื่องรอซ้ำๆ หลังจากพร้อมทำงานแล้ว ให้ตรวจสอบเหตุการณ์ที่ทำให้การเริ่มต้นใหม่ล่าช้า หากหุ่นยนต์รอเป็นส่วนใหญ่ในระหว่างการทำงานของเครื่อง การเพิ่มความเร็วในการเคลื่อนที่ในพื้นที่ว่างอาจไม่เปลี่ยนแปลงช่วงเวลาที่รอซ้ำ บันทึกเหตุการณ์จะบอกทีมว่าความล่าช้าใดที่ควรแก้ไข
ส่งข้อมูล EVST การบันทึกการส่งต่ออย่างต่อเนื่อง สัญญาณที่พร้อมใช้งานสำหรับเครื่องจักร และช่วงเวลาการผลิตที่วางแผนไว้ สิ่งเหล่านี้เป็นข้อมูลป้อนเข้าเริ่มต้นที่มีประโยชน์สำหรับการอภิปรายเกี่ยวกับการประมาณลำดับและระบุการวัดที่ขาดหายไป