
เราประเมินเซลล์การแกะกล่องจากชิ้นส่วนที่สถานีรับสินค้ายอมรับ ตลอดวงจรการบรรจุกล่องอย่างสมบูรณ์ เพื่อให้การนับนั้นมีความหมาย เราจึงกำหนดลำดับการยืนยันการจับ การอนุญาตรับสินค้า และการส่งมอบเสร็จสมบูรณ์ก่อน จากนั้นเราจึงรวมการเปลี่ยนกล่อง การจัดการชิ้นส่วนที่เหลือ และการกู้คืนไว้ในขอบเขตเวลา ความเร็วในการเคลื่อนที่ของหุ่นยนต์เพียงอย่างเดียวไม่สามารถกำหนดราคาหรือขนาดของงานจัดหาได้
ชมการเคลื่อนย้ายจากกล่องไปยังสถานี
แขนกลที่ถ่ายทำไว้จะลดอุปกรณ์จับยึดแนวตั้งลงไปยังชิ้นส่วนขนาดเล็กที่จัดเรียงอย่างเป็นระเบียบในกล่อง และเคลื่อนที่ระหว่างกล่องกับสถานีที่อยู่ติดกัน การจัดเรียงที่มองเห็นได้ทำให้เราพบปัญหาการบูรณาการสองประการที่แยกจากกัน ได้แก่ วิธีที่เครื่องมือจัดการกับสิ่งของในกล่อง และเมื่อใดที่สถานีถัดไปพร้อมที่จะรับสิ่งของเหล่านั้น
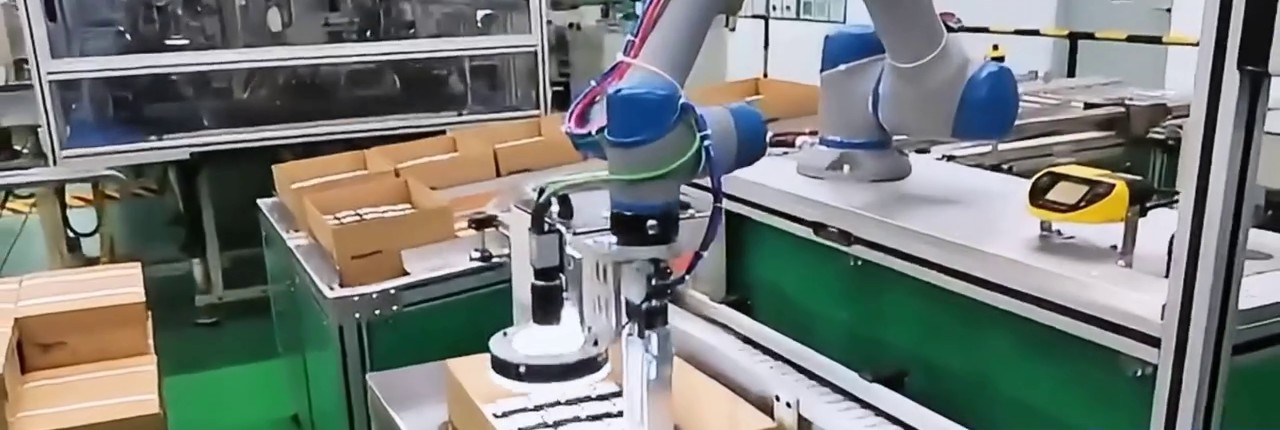
ภาพหลัก 00:07.28 — อุปกรณ์อยู่เหนือแถวของโมดูลในกล่องที่เปิดด้านหน้า แสดงให้เห็นช่องเปิดกล่องและพื้นที่หยิบของ
เปลี่ยนการเคลื่อนไหวให้เป็นการส่งมอบที่ได้รับการยอมรับ
สำหรับเซลล์การผลิตที่เสนอ เราจะกำหนดขั้นตอนการเชื่อมต่อก่อนที่จะกำหนดจำนวนการผลิต ตัวควบคุมสามารถตั้งค่าเอาต์พุตดิจิทัล รอรับอินพุตหรือนิพจน์ และจัดการการหมดเวลาได้ เราใช้ฟังก์ชันเหล่านั้นเพื่อเชื่อมต่อการทำงานของเครื่องมือเข้ากับสถานะของตัวรับ โดยใช้ชื่อสัญญาณและจังหวะเวลาที่ตกลงกันระหว่างอุปกรณ์
| ขั้นตอนที่เสนอ | ลำดับการควบคุมทำหน้าที่อะไร | ข้อยกเว้นหมายความว่าอย่างไร |
|---|---|---|
| ควบคุมการจับยึด | ตั้งค่าเอาต์พุตของเครื่องมือที่เลือก | คำสั่งดังกล่าวเป็นคำแนะนำ ไม่ใช่การยืนยันว่าชิ้นส่วนนั้นถูกเก็บไว้แล้ว |
| ยืนยันการเก็บรักษา | รอรับการตอบสนองการจับยึดที่เลือกภายในเวลาที่กำหนด | หยุดลำดับการถ่ายโอนปกติและจัดการกับการจับยึดที่ไม่ได้รับการยืนยัน |
| ขออนุญาตรับของ | รอจนกว่าผู้รับจะยอมรับการโอนเงิน | เครื่องรับสัญญาณบันทึกรอแยกต่างหากจากการเคลื่อนไหวของหุ่นยนต์ |
| วางและปล่อย | ดำเนินการตามแนวทางและลำดับการปล่อยที่เลือกไว้ | อย่านับการส่งมอบสำเร็จเพียงเพราะมีการส่งคำสั่งปล่อยสินค้า |
| ส่งมอบงานให้เสร็จสมบูรณ์ | แลกเปลี่ยนเอกสารยืนยันการนัดหมาย/การสำเร็จการศึกษาที่ตกลงกันไว้ | อัปเดตจำนวนการส่งมอบเฉพาะในเหตุการณ์การยอมรับที่กำหนดไว้เท่านั้น |
วิธีการป้อนกลับขึ้นอยู่กับเครื่องมือและตัวรับที่เลือกใช้ ตัวอย่างเช่น สัญญาณปิดเครื่องมือและการยืนยันว่าชิ้นส่วนถูกยึดไว้สามารถอธิบายสภาวะที่แตกต่างกันได้ เรากำหนดว่าแต่ละสัญญาณพิสูจน์อะไร และตั้งขีดจำกัดการรอคอยตามความต้องการในการตอบสนองและการฟื้นตัวของอุปกรณ์ การรับส่งข้อมูลกระบวนการทั่วไปจะแยกออกจากฟังก์ชันความปลอดภัยของเซลล์
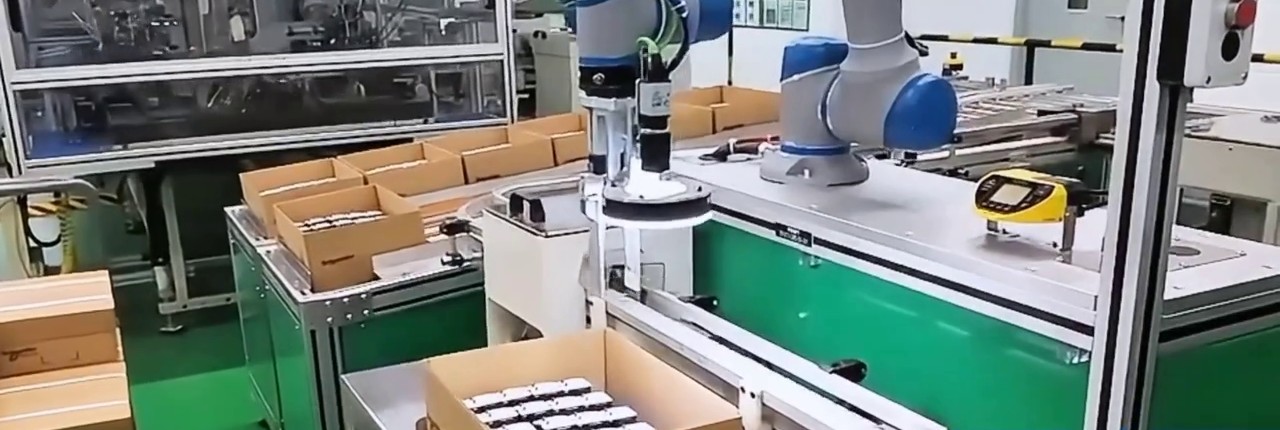
ฉากหลัก 00:15.5 — เครื่องมือหุ่นยนต์อยู่ใกล้โต๊ะทำงานด้านขวา แสดงให้เห็นความสัมพันธ์ระหว่างกล่องกระดาษกับสถานีที่อยู่ติดกัน
การขอ ตัวอย่างการจัดการโมดูลแบตเตอรี่จากสายพานลำเลียงไปยังสถานี ภาพนี้แสดงการจัดวางระบบรับสินค้าอีกแบบหนึ่ง ซึ่งสายพานลำเลียงและสถานีรับสินค้าจะแบ่งเวลาการทำงานของหุ่นยนต์กัน มีประโยชน์เมื่อกล่าวถึงจุดสิ้นสุดของการส่งมอบสินค้า และอุปกรณ์ใดที่สามารถทำให้หุ่นยนต์ต้องรอได้
กำหนดกฎการจัดการเฉพาะให้กับแถวที่เหลือ
สำหรับการจัดเรียงแบบปกติ รูปแบบเริ่มต้นอย่างหนึ่งคือการหาตำแหน่งของกล่องและกำหนดตำแหน่งการหยิบโดยอ้างอิงจากกล่องนั้น จากนั้นเราจะทดลองตำแหน่งที่อยู่ติดกับผนังและโมดูลที่เหลือโดยใช้กล่องและเครื่องมือจริง การเคลื่อนย้ายกล่อง การเว้นระยะห่างจากผนัง หรือรูปแบบที่เหลือที่เปลี่ยนแปลงไป อาจทำให้ตำแหน่งเหล่านั้นแตกต่างจากตำแหน่งการหยิบตรงกลางที่ทำได้ง่าย
หากข้อเสนอประกอบด้วยโมดูลหลายโมดูล ให้ทดสอบกลุ่มที่สมบูรณ์และกลุ่มสุดท้ายที่ไม่สมบูรณ์ ตัดสินใจว่าเครื่องมือที่เลือกสามารถจัดการกับปริมาณที่เหลือที่แตกต่างกันได้หรือไม่ จำเป็นต้องมีเส้นทางแถวสุดท้ายแยกต่างหากหรือไม่ หรือส่วนที่เหลือควรส่งไปยังกรณีพิเศษที่ผู้ปฏิบัติงานต้องช่วยเหลือ การเลือกนั้นจะเปลี่ยนแปลงทั้งปริมาณที่ยืนยันแล้วและเวลาต่อกล่อง ขนาดกลุ่มที่กำหนดไว้ไม่ใช่ตัวคูณที่ถูกต้องสำหรับการทดลองทุกครั้ง
การเปลี่ยนกล่องสินค้าจำเป็นต้องมีสถานะสุดท้ายที่ชัดเจนเช่นกัน นั่นคือ กล่องถัดไปอยู่ในตำแหน่งที่พร้อมสำหรับการหยิบ บางครั้งตำแหน่งการหยิบที่สองอาจช่วยให้การเปลี่ยนกล่องดำเนินต่อไปได้ในขณะที่กล่องอื่นกำลังป้อนเข้าสู่ช่องจัดเก็บ เราประเมินรูปแบบนั้นด้วยลำดับการควบคุมและการจัดเรียงการเข้าถึง การประมาณการนี้รวมเฉพาะเวลาในการเติมสินค้าที่ยังไม่ครอบคลุมเท่านั้น
วัดรอบการทำงานของกล่องทั้งหมด
ใช้เหตุการณ์บันทึกเดียวกันทั้งสองฝั่ง: เริ่มเมื่อเริ่มงานหยิบสินค้าชิ้นแรกสำหรับกล่องนี้ และสิ้นสุดเมื่อเริ่มงานหยิบสินค้าชิ้นแรกสำหรับกล่องถัดไป นับจำนวนชิ้นส่วนที่รับจริงในช่วงเวลาเดียวกันนั้น อย่าเลื่อนเวลาเริ่มต้นจนกว่าผู้รับจะพร้อม การเปลี่ยนกล่อง การยืนยัน และการรอคอยในขั้นตอนถัดไปต้องอยู่ภายในช่วงเวลาที่ต่อเนื่องกัน จากนั้นคำนวณ:
จำนวนโมดูลที่ส่งมอบต่อชั่วโมง = 3600 × N / T
Here N คือหมายเลขที่ยอมรับได้ ณ จุดรับที่ตกลงกันไว้ และ T คือจำนวนวินาทีที่ผ่านไปในช่วงขอบเขตของวงจรกล่องที่สมบูรณ์เดียวกัน ปัจจัยนี้ใช้แปลงวินาทีเป็นชั่วโมง นี่คือสมการสำหรับการวางแผน ไม่ใช่ตัวเลขประสิทธิภาพของแขนที่ถ่ายทำ
เราแยกเวลาที่บันทึกไว้เป็นการถ่ายโอนที่มีประสิทธิภาพ การรอการยืนยันเครื่องมือ การรอผู้รับ การเปลี่ยนกล่อง และการแก้ไขข้อผิดพลาด หากกิจกรรมหลายอย่างทับซ้อนกัน เวลาที่ผ่านไปทั้งหมดจะนับช่วงเวลานั้นเพียงครั้งเดียว หากมีการวัดกล่องหลายกล่อง ให้หารจำนวนชิ้นส่วนที่ยอมรับทั้งหมดด้วยเวลาที่ผ่านไปทั้งหมด แทนที่จะหาค่าเฉลี่ยของอัตราต่อกล่อง
บันทึกดังกล่าวชี้ให้เห็นถึงการตัดสินใจในการกำหนดค่า การรอคอยของผู้รับซ้ำๆ บ่งชี้ว่าจำเป็นต้องมีการหารือเกี่ยวกับอินเทอร์เฟซหรือกำลังการผลิตปลายทาง ช่วงเวลาการเปลี่ยนทดแทนที่ยาวนานโดยไม่มีการครอบคลุมบ่งชี้ว่าจำเป็นต้องมีการเปรียบเทียบเค้าโครงของการเติมสินค้า ข้อยกเว้นแถวสุดท้ายซ้ำๆ บ่งชี้ว่าจำเป็นต้องมีการทบทวนกลยุทธ์ด้านเครื่องมือหรือชิ้นส่วนที่เหลือ การเปลี่ยนแปลงเหล่านี้แตกต่างกัน แม้ว่าในตอนแรกแต่ละอย่างจะปรากฏเป็นอัตราต่อชั่วโมงที่ต่ำก็ตาม
ในการพูดคุยเกี่ยวกับเซลล์กับ EVST โปรดนำภาพถ่ายกล่องและโมดูล การจัดเรียงกล่องและจำนวน วิดีโอการจัดการตั้งแต่เต็มจนเกือบหมด และสัญญาณที่มีอยู่หรือลำดับการทำงานของเครื่องรับมาด้วย หากยังไม่มีเอกสารเกี่ยวกับอินเทอร์เฟซ โปรดอธิบายว่าสถานีถัดไปต้องรับอะไรและเมื่อใด เราสามารถใช้ข้อมูลเหล่านั้นเพื่อกำหนดการส่งต่อ กฎข้อยกเว้น และการทดลองใช้งานที่เหมาะสมได้ อภิปรายเกี่ยวกับการบูรณาการการแยกโมดูล.