
Av EVST-redaktionen · Senast uppdaterad: 22 juli 2026
Automationsprojekt misslyckas sällan för att roboten är trasig. Varför automationsprojekt misslyckas är nästan alltid en historia efter leverans, och fem orsaker täcker det mesta: underskattade verktyg i slutet av armen, cykeltid hämtad från robotens specifikationsblad, omställning av hög blandningshastighet, en anläggning som inte var redo runt cellen och ingen som ägde cellen efter överlämningen.
Detta är en analys från köparens sida. Om du fortfarande är i slutskedet av uttagningen, vår checklista för leverantörsutvärdering behandlar leverantörskontroll; den här artikeln tar upp var den slutar.
Varför automatiseringsprojekt misslyckas när hårdvaran redan finns där
Det finns ett specifikt ögonblick i ett första automationsprojekt när stämningen förändras. Lådan är öppen, armen är fastbultad, lärarhandtaget startar och det rör sig. Alla tar ett foto. Sedan frågar någon när det kommer att börja tillverka delar, och det ärliga svaret är sex till tio veckor bort, inte nästa tisdag.
Det är i det gapet som budgetarna äts upp. Armen var aldrig den svåra delen. Enligt International Federation of Robotics, det globala lagret av industrirobotar har passerat fyra miljoner enheter, och robothårdvaran i sig har blivit en ganska standardiserad och allmänt tillgänglig vara i alla prisklasser. Det som inte har standardiserats är allt som förvandlar en arm till en cell: verktyget i änden av den, delarna som matas in i den, staketet runt den och de människor som håller den igång. Dessa är projektspecifika varje gång, och det är där tidsplan och kostnad faktiskt spelar roll.
De fem orsakerna nedan är inte exotiska. Var och en är synlig innan ett kontrakt undertecknas, om köparen vet vilken fråga han ska ställa.
Orsak 1: Griparen behandlades som ett tillbehör
På en offert visas verktygsände (EOAT) ofta som en rad nära botten, ibland utan pris, ibland som "TBD väntar på delprov". Den raden är ofta den artikel med längst ledtid och högst risk i hela cellen.
Anledningen är att en robotarm är en katalogprodukt med en känd repeterbarhetssiffra, medan en gripare är en specialdesignad mekanism som måste överleva kontakt med ett verkligt, variabelt, ibland oljigt eller varmt arbetsstycke tusentals gånger per skift. Vakuum fungerar tills ytan har ett dragmärke. En tvåfingersklämma fungerar tills gjutgodset har en flamma på gripytan. Ett magnetiskt verktyg fungerar tills någon kör en aluminiumvariant genom samma linje.
I praktiken planerar vårt leveransteam EOAT som om det vore ett litet maskindesignprojekt snarare än ett tillbehör, för det är vad det är. Design, tillverkning och felsökning på en icke-trivial gripare tar regelbundet fyra till åtta veckor i sig, och det är normalt att det första fysiska verktyget behöver en revision efter att ha sett riktiga delar. En projektplan som antar att griparen levereras färdig tillsammans med roboten har redan förlorat en månad som den inte budgeterade.
Undvik det innan du skriver under: Kräv att leverantören offererar EOAT som en separat, prissatt, schemalagd leverans med egen ledtid, och skickar riktiga produktionsprover (inte CAD, och inte de bra) innan verktygsdesignen fryses. Fråga uttryckligen vem som betalar för den andra revisionen om det första verktyget inte innehåller delen.
Orsak 2: Cykeltiden överträffade specifikationsbladet
Robotdatablad publicerar rörelseprestanda under ideala förhållanden med en nominell nyttolast. Försäljningsberäkningar baserade på dessa siffror producerar dataflöden som en verklig cell inte kommer att uppnå, och köparen upptäcker inte underskottet förrän vid acceptanstestning.
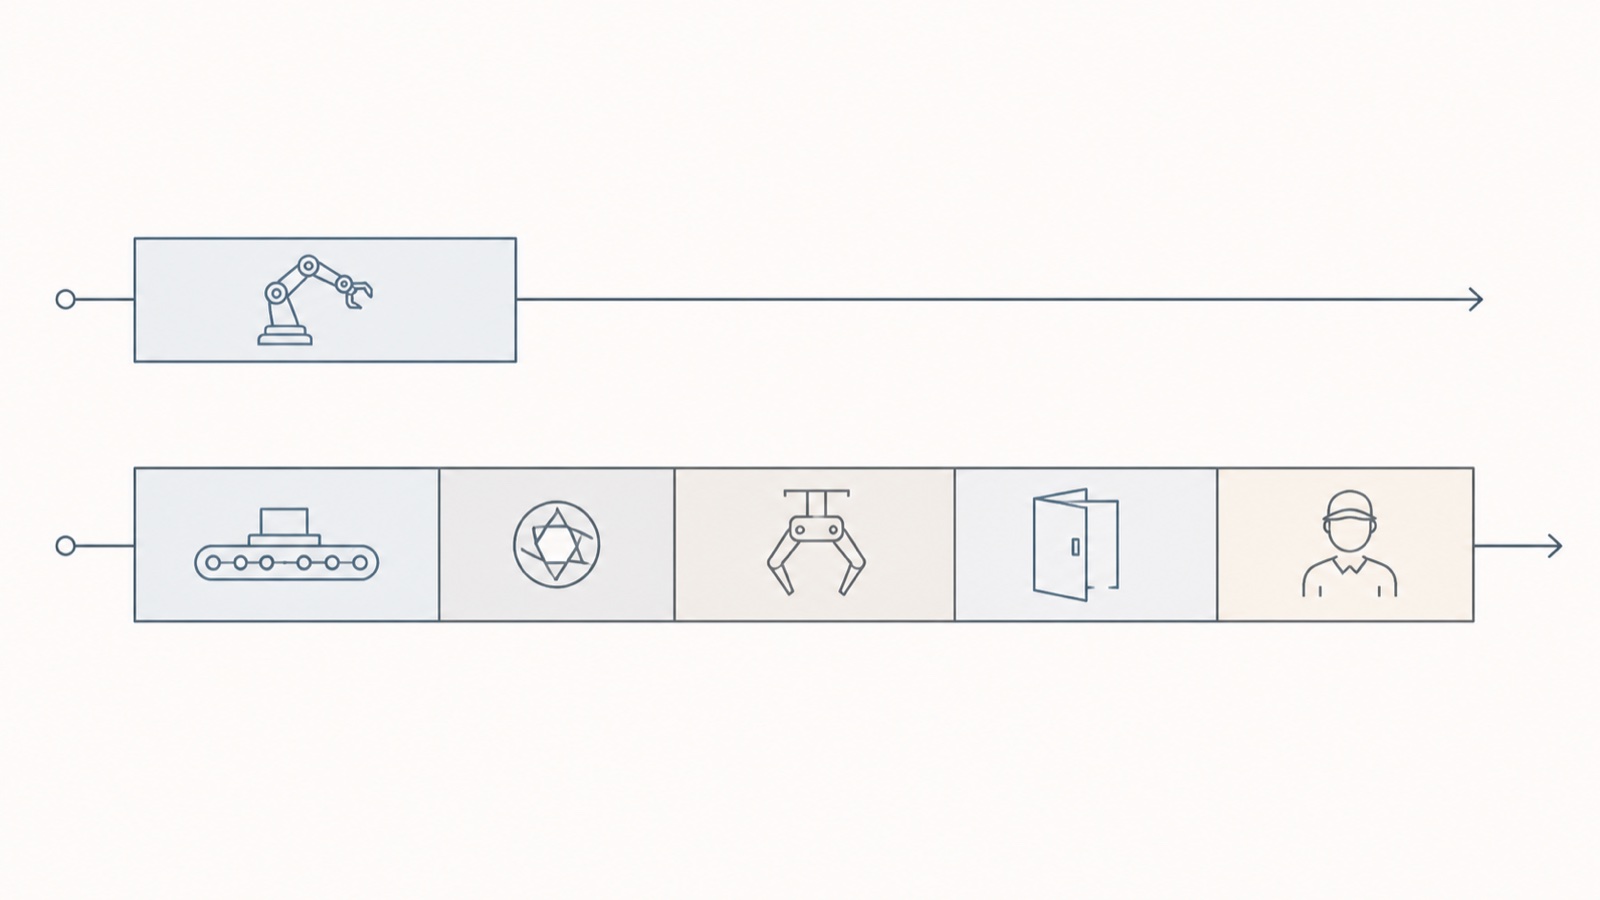
En cells verkliga cykeltid är summan av robotrörelse, detaljpresentation, eventuell uppehållstid vid visning eller mätning, verktygsaktivering, väntetid vid maskinhandskakning och operatörsintervention. Endast den första av dessa finns med i databladet. En plock-och-placera-rörelse som tar 2.1 sekunder av robotrörelse kan lätt bli en 5-sekunders stationscykel när transportbandet indexerar, kameran fångar och bearbetar, gripdonet stängs och bekräftar, och CNC-dörren slutar öppnas. Inget av dessa steg är en defekt. De är helt enkelt inte robotrörelse, och de räknades inte.
Mänsklig intervention är den minst räknade faktorn av alla. Om en operatör måste omorientera en del av tolv, eller åtgärda ett pappersstopp två gånger per skift, hör den tiden hemma i cykelberäkningen, och den finns vanligtvis inte där.
Undvik det innan du skriver under: Få leverantören att ange genomströmningen som ett garanterat antal delar per timme vid cellgränsen, mätt över en kontinuerlig körning av definierad längd, med acceptanstestvillkoren skrivna in i kontraktet. Fråga vad som händer med antalet när inkommande delar anländer till toleransgränsen snarare än nominell. En leverantör som bara offererar robotens rörelsetid offererar en annan maskin än den du kommer att äga.
Orsak 3: En högblandningsanläggning köpte en högvolymlösning
De flesta publicerade beräkningar för ROI inom robotteknik förutsätter att en anläggning kör en detalj i långa batcher. Många anläggningar, särskilt jobbverkstäder och kontraktstillverkare, kör 40 detaljnummer i batcher om 80. Det är andra problem, och det andra är mycket svårare att automatisera lönsamt.
Aritmetiken är oförlåtande. Ta en cell som behöver 40 minuter för att ställa om: byt gripkäftar, ladda om fixturen, starta programmet, verifiera den första artikeln igen. Om den genomsnittliga satsen kör 60 minuter i produktion, spenderar den cellen ungefär 40 procent av sin tillgängliga tid utan att producera, och den "sparade" arbetskraften går delvis åt till en uppställningstekniker som nu är mer skicklig och dyrare än operatören som ersattes. Affärsargumentet som såg starkt ut vid en teoretisk utnyttjandegrad kollapsar vid den verkliga.
Detta är inte ett argument mot att automatisera arbete med hög blandning. Det är ett argument för att arbete med hög blandning behöver automatiseras på ett annat sätt: snabbväxlingsverktyg med repeterbara utgångspunkter, nollpunktsfixtursystem, programbibliotek organiserade efter detaljfamilj snarare än efter detalj, och ofta en samarbetande robot som kan omplaceras snarare än en inhägnad cell som inte kan. Designmålet är omställningsminuter, inte cykelsekunder.
Undvik det innan du skriver under: Ge leverantören din faktiska delmix och batchstorleksfördelning, inte dina tre främsta delar, och kräv en angiven omställningstid mellan två namngivna, genuint olika delar. Kontrollera sedan om återbetalningsmodellen använder den omställningstiden. analys av återbetalningsperiod för automatisering går igenom hur omställning och utnyttjande påverkar återbetalningstalet.
Orsak 4: Växten runt cellen var inte redo
En robot är en precisionsanordning som antar att världen är upprepbar. Fabriker är det vanligtvis inte, och cellen visar det med ovanlig tydlighet.
Konsistens i inkommande delar är det vanligaste gapet. Manuell montering absorberar variationer osynligt eftersom en person kompenserar utan att tänka på det. En robot kompenserar inte. Gjutgods som varierar med tre millimeter mellan leverantörer, laserskurna ämnen med inkonsekvent skärv eller stångmaterial som levereras i blandade längder kommer alla att stoppa en cell som fungerade perfekt under fabrikens acceptanstest på nominella delar.
Fixtur- och datumstrategi är det andra gapet. Om detaljens placering i fixturen beror på hur noggrant någon placerar den, ärver roboten den osäkerheten och processen körs med den precision som lastningssteget tillåter, oavsett armens angivna repeterbarhet.
Säkerhet är den tredje, och det är den som oftast försenar godkännande snarare än produktion. ISO 10218-2: 2025, riskbedömning och skydd på cellnivå är systemintegratörens ansvar, inte robottillverkaren. En levererad robotarm är aldrig en kompatibel cell i sig själv. Stängsel, förreglade åtkomstgrindar, områdesskannrar, säkerhetsklassad logik och den dokumenterade riskbedömningen bakom dem måste alla finnas innan cellen lagligt kan köras i produktion, och för samarbetstillämpningar måste kraft- och tryckgränserna som beskrivs i ISO / TS 15066 måste valideras mot det faktiska verktyget och arbetsstycket, inte den bara armen. Köpare som antar att "samarbetande robot" betyder "ingen riskbedömning krävs" blir ständigt överraskade. Våra vägledning till ISO 10218-2:2025 cellintegration anger vad som åligger integratören och vad som åligger slutanvändaren.
Den oglamorösa fjärde luckan är elförsörjning. Matningsspänning och frekvens, tillgänglig tryckluftsvolym vid önskat tryck, golvets planhet och belastningsklassning, nätverksbortfall och rökgasutsugning måste alla bekräftas mot cellens krav. Luft är den återkommande bristen. En anläggningskompressor som bekvämt kör handverktyg kan svälta en cell med ett flerzonsvakuumverktyg, och symtomet ser ut som ett fel på en tappad del snarare än ett luftproblem.
Undvik det innan du skriver under: Begär en skriftlig specifikation för platsens beredskap som en del av kontraktet, som täcker antaganden om toleranser för inkommande delar, krav på driftskostnader, golv- och utrymmesförhållanden och vem som äger riskbedömningen. Fråga sedan vilken av dessa punkter som ogiltigförklarar genomströmningsgarantin om den inte uppfylls.
Orsak 5: Ingen ägde cellen efter överlämnandet
Idrifttagningsingenjörerna går. Sex månader senare går ett servopaket sönder, eller så anländer ett nytt artikelnummer och programmet behöver redigeras, och frågan blir vem som gör det. I många anläggningar är svaret ingen.
Två saker skapar detta. Det första är att operatörs- och underhållsutbildning schemaläggs under driftsättningsveckan, när cellen fortfarande felsöks och de personer som behöver utbildning är upptagna med att köra resten av anläggningen. Det händer, det godkänns och nästan ingenting sparas. Det andra är att reservdelar och support aldrig specificerades, bara antogs.
Gränsöverskridande stöd förtjänar att sägas tydligt, eftersom det är där importerad automation verkligen underpresterar den inhemska leveransen. Reservdelar är vanligtvis ett tull- och pappersproblem innan de är ett tillverkningsproblem: ett styrkort som skickas på två dagar kan fortfarande ligga i två veckors tullklarering, och en cell som är nere i två veckor kostar mer än delen med stor marginal. Tidszoner förvärrar det hela. Ett morgonfel i Europa eller Amerika når en asiatisk leverantör i slutet av deras dag, vilket förvandlar det som borde vara ett två timmar långt diagnostiskt samtal till ett två dagar långt utbyte.
Undvik det innan du skriver under: förhandla fram ett kritiskt reservdelskit som lagras på er anläggning som en del av den ursprungliga beställningen istället för att beställas när något går sönder, få ett skriftligt åtagande om svarstid med namngiven lokal support (inte en e-postadress) och schemalägg utbildning som en separat betald session två till fyra veckor efter produktionsstart, när operatörerna har riktiga frågor.
De fem orsakerna i korthet
| Felorsak | Tidig varningssignal | Fråga att ställa leverantören innan du skriver under |
|---|---|---|
| EOAT behandlas som ett tillbehör | Gripper är en enskild oprissatt radartikel, eller "TBD väntar prov" | Vad är ledtiden och priset för EOAT som en separat leverans, och vem betalar för den andra revisionen om det första verktyget inte håller detaljen? |
| Cykeltid från specifikationsbladet | Genomströmning angiven som robotrörelsesekunder, inget acceptanstest definierat | Kommer ni att garantera antal delar per timme vid cellgränsen under en kontinuerlig körning, med testvillkoren skrivna in i kontraktet? |
| Högmixarbete i en högvolymsdesign | Återbetalningsmodellen förutsätter en del och hög utnyttjandegrad | Vad är omställningstiden mellan dessa två specifika artikelnummer, och ingår det talet i din ROI-beräkning? |
| Växten är inte redo runt cellen | Ingen skriftlig specifikation för platsberedskap; oklart ägarskap för riskbedömning | Vilken tolerans för inkommande delar, luftvolym och effekt antar cellen, och vem ansvarar för riskbedömningen enligt ISO 10218-2? |
| Inget ägande efter överlämnandet | Utbildning ingår i driftsättningsveckan; ingen reservdelslista | Vad finns i det rekommenderade reservdelspaketet på plats, vad är ert namngivna lokala insatsåtagande och kan utbildning schemaläggas efter produktionsstart? |
Vad kinesiska leverantörer verkligen är sämre på
Köpare som köper in från Kina – vilket Internationella robotfederationens rapport om världens robotar identifierar sig som världens största marknad för industrirobotar – visas vanligtvis en lista med fördelar och ingen lista med avvägningar, vilket gör fördelarna svårare att tro på. Den ärliga versionen är mer användbar.
Absolut precision i den krävande änden. För den stora majoriteten av svets-, palleterings-, maskinbetjänings- och hanteringsarbeten har kinesisktillverkade armar repeterbarhetsvärden som är helt tillräckliga och jämförbara med etablerade japanska och europeiska märkena i samma nyttolastklass. Högst upp i precisionsintervallet, särskilt i applikationer som kräver kalibrerad absolut noggrannhet för offline-programmerade banor snarare än inlärda punkter, har de etablerade märkena fortfarande en fördel inom kalibreringsverktyg och långsiktig termisk stabilitet. Om din applikation lever upp till dessa krav bör det avgöra köpet.
Dokumentationskvalitet. Manualer som översätts till engelska varierar i kvalitet, och gapet ökar ju mer man går från armmanualen till regulatorns felkodsreferens och fältbusskonfigurationsanteckningar. Underhållspersonalen känner detta före alla andra. Det är värt att be om att få se den faktiska engelskspråkiga servicedokumentationen, i sin helhet, innan man beställer snarare än efteråt.
Tidszon och kommunikationsfriktion. Verkligt, och inte lösbart med goda avsikter. Det är hanterbart med en namngiven supportkontakt, ett överenskommet dagligt överlappningsfönster och en eskaleringsväg, men en köpare som förväntar sig svar samma timme över en åtta timmars tidsperiod kommer att bli frustrerad.
Leveranstid för reservdelar. Diskuterat ovan, och den enskilt viktigaste punkten på den här listan. Det är också den som förbättrats mest genom planering: ett reservdelskit på plats som specificeras vid beställningstillfället omvandlar ett två veckor långt avbrott till ett två timmar långt.
Återförsäljning och restvärde. Sekundärmarknader prissätter etablerade varumärken högre. Om en femårig exit eller tillgångsbaserad finansiering är viktig för ert finansteam, är den rabatten verklig och bör finnas med i modellen.
Inget av detta talar emot att köpa in produkter från Kina. De argumenterar för att prissätta dem. En köpare som förhandlar om reservdelar, dokumentation, svarsåtaganden och lokal support i den ursprungliga inköpsordern får vanligtvis en lägre total ägandekostnad än en som enbart jämförde maskinpriser och upptäckte dessa artiklar senare, i detaljhandeln.
Var detta lämnar en köpare
Varje orsak på den här listan är ett avgränsningsproblem, inte ett teknikproblem, och var och en av dem är billigare att åtgärda i en specifikation än under en driftsättningsvecka. Mönstret i projekt som går bra är anmärkningsvärt: EOAT konstruerad mot verkliga delar, genomströmning garanterad vid cellgränsen, omställningstid behandlad som ett designmål, en skriftlig specifikation för platsberedskap och supportvillkor förhandlade före inköpsordern snarare än efter det första haveriet.
EVST (EVS TECH CO., LTD), en Chengdu-baserad robottillverkare och integratör som grundades i slutet av 2018, levererar automationsprojekt i över 100 länder, och mönstret är tillräckligt konsekvent för att vårt leveransteam nu behandlar dessa fem punkter som omfattningsgränser snarare än som tillval. Köpare som arbetar igenom en specifikation och vill ha en andra åsikt om verktyg, antaganden om genomströmning eller supportvillkor kan nå vårt team via evsrobot.com.
Vanliga frågor om partihandel med mat och dryck
Varför misslyckas automatiseringsprojekt även när roboten fungerar bra?
Eftersom en fungerande robot inte är en fungerande cell. Vanliga fel efter leverans är att verktygskonstruktioner i armänden konstrueras för sent mot ofullständig artikelinformation, genomströmning beräknad utifrån robotens rörelsetid istället för stationens fullständiga cykeltid, omställningstid som raderar affärsmässigheten i anläggningar med hög blandningsgrad, variationer i inkommande delar och säkerhets- eller elbrister som anläggningen inte förberett sig för, och inget definierat ägarskap för underhåll, reservdelar och omprogrammering efter att integratören lämnat.
Hur lång tid tar det egentligen att driftsätta en robot efter leverans?
Längre än vad de flesta förstagångsköpare planerar för. Mekanisk installation går snabbt, men felsökning av verktyg mot riktiga delar, programjustering, säkerhetsvalidering och acceptanstestning är det som sätter tidsplanen, och enbart verktygsframställning i slutet av verktygsarmen behöver vanligtvis fyra till åtta veckors design- och tillverkningstid plus minst en revision efter att den möter produktionsdelarna. Be leverantören om ett schema uppdelat efter installation, verktygsframställning, programmering, säkerhetsvalidering och acceptans snarare än en enda driftsättningslinje.
Vilka frågor bör jag ställa en robotleverantör innan jag skriver under kontraktet?
Fem väger tyngst: vad är den prissatta ledtiden för verktygsändar som en separat leverans; garanterar ni delar per timme vid cellgränsen under definierade acceptansvillkor; vad är omställningstiden mellan två specifika artikelnummer från min faktiska blandning; vilka platsberedskapsförhållanden antar cellen och vem äger ISO 10218-2-riskbedömningen; och vilken reservdelssats, namngiven lokal supportkontakt och svarstid som medföljer beställningen.
Är det riskabelt att köpa industrirobotar från Kina?
Riskerna är specifika och hanterbara snarare än generella. Hårdvarukvalitet och repeterbarhet i vanliga svets-, palleterings- och hanteringsapplikationer är i stort sett jämförbara med etablerade varumärken i samma nyttolastklass. De verkliga bristerna är kvaliteten på engelsk servicedokumentation, ledtider för reservdelars tull, friktion i tidszonsrespons, absolut noggrannhet i den mest krävande änden av precisionsintervallet och lägre andrahandsmarknadsvärde. Var och en kan prissättas eller runtomgås vid inköp, vilket är betydligt billigare än att upptäcka dem under ett linjestopp.
Vem ansvarar för robotcellens säkerhet, robottillverkaren eller integratören?
Enligt ISO 10218-2:2025 är riskbedömningen och skyddet på cellnivå systemintegratörens ansvar, inte robottillverkarens. Robotarmen är en komponent; stängslet, förreglingarna, områdesskannrarna, säkerhetslogiken och den dokumenterade riskbedömningen tillhör den som integrerar cellen. För kollaborativa tillämpningar måste kraft- och tryckgränserna som beskrivs i ISO/TS 15066 valideras med det faktiska verktyget och arbetsstycket som monteras, inte med den bara armen.
Borde en butik med hög blandning och låg volym automatiseras överhuvudtaget?
Ofta ja, men med ett annat designmål. Anläggningar med hög blandningsgrad bör specificera mot omställningsminuter snarare än cykelsekunder, vilket driver designen mot snabbväxlingsverktyg med repeterbara referenspunkter, nollpunktsfixturering, programbibliotek organiserade efter detaljfamilj och ofta en omplacerbar samarbetsrobot istället för en fast inhägnad cell. En återbetalningsmodell byggd på användning av enskilda detaljer kommer inte att överleva kontakt med en blandning med 40 detaljnummer.
Key Takeaways
- Automationsprojekt misslyckas sällan på robothårdvara. De misslyckas i mellanrummet mellan en levererad arm och en cell som körs, och det mellanrummet är ett avgränsningsproblem som är synligt före signering.
- Ändverktyg är ett specialdesignat maskinprojekt, inte ett tillbehör. Offerera separat, schemalägg separat, skicka faktiska produktionsprover och kom överens i förväg om vem som betalar för revision två.
- Kräv garanterad genomströmning i delar per timme vid cellgränsen under skriftliga acceptansvillkor. Robotrörelsesekunder från ett datablad är inte ett genomströmningsåtagande.
- I anläggningar med hög blandningsgrad är omställningstiden det konstruktionsmål som krävs, inte cykeltiden. Ge leverantören din faktiska komponentblandning och kontrollera att den angivna omställningen visas i återbetalningsmodellen.
- Enligt ISO 10218-2:2025 ansvarar systemintegratören för riskbedömning och skydd på cellnivå, och en levererad robotarm är aldrig en kompatibel cell i sig själv.
- Förhandla fram reservdelssatsen på plats, namngiven lokal supportkontakt, responsåtagande och utbildning efter uppstart i den ursprungliga inköpsordern. Köptes senare, under ett driftstopp, kostade alla fyra mer.
Om författaren: EVST:s redaktionsteam skriver om industriell automation för ingenjörs- och driftsteam som specificerar sin första eller nästa robotcell. EVST är en robottillverkare och integratör med huvudkontor i Chengdu, som levererar automationsprojekt i fler än 100 länder, med IATF16949-certifiering för fordonsindustrin och CE/SGS/TUV-certifiering från tredje part för alla sina produktlinjer.
Författare: EVST-redaktionen
Recenserad av: EVST-redaktionen
Senast uppdaterad:
Metod: EVST Fem-orsaksskärm efter leverans — ett planeringshjälpmedel på köparsidan för att avgränsa en robotcell före signering, inte ett acceptanstest eller en ersättning för en systemintegratörs riskbedömning.
Redaktionell politik · Korrigeringspolicy · Användarvillkor