
Robottillbehör, reservdelar och klädpaket
Begär modellspecifika robotmotorer, servodrivningar, inlärningsmanöverdon, externa axlar och kommunikationskablar, kabelaggregat, gränssnittsboxar, svetsbrännare och förbrukningsvaror, plus justeringspaket och kabelhanteringsdelar. Kompatibilitet, skick och leveransomfattning bekräftas mot roboten, styrenheten, applikationen, kontakterna och destinationen innan offert.
Kategorier av robottillbehör tillgängliga för granskning
Börja med det exakta robotmärket, modellen och styrenheten, identifiera sedan den del eller enhet som krävs. Artikelnummer, foton på kontakter, kabellängder och applikationsinformation hjälper till att separera visuellt liknande komponenter och stödja en användbar kompatibilitetsgranskning.
Robotsvetsbrännare, förbrukningsartiklar och rengöring av brännare
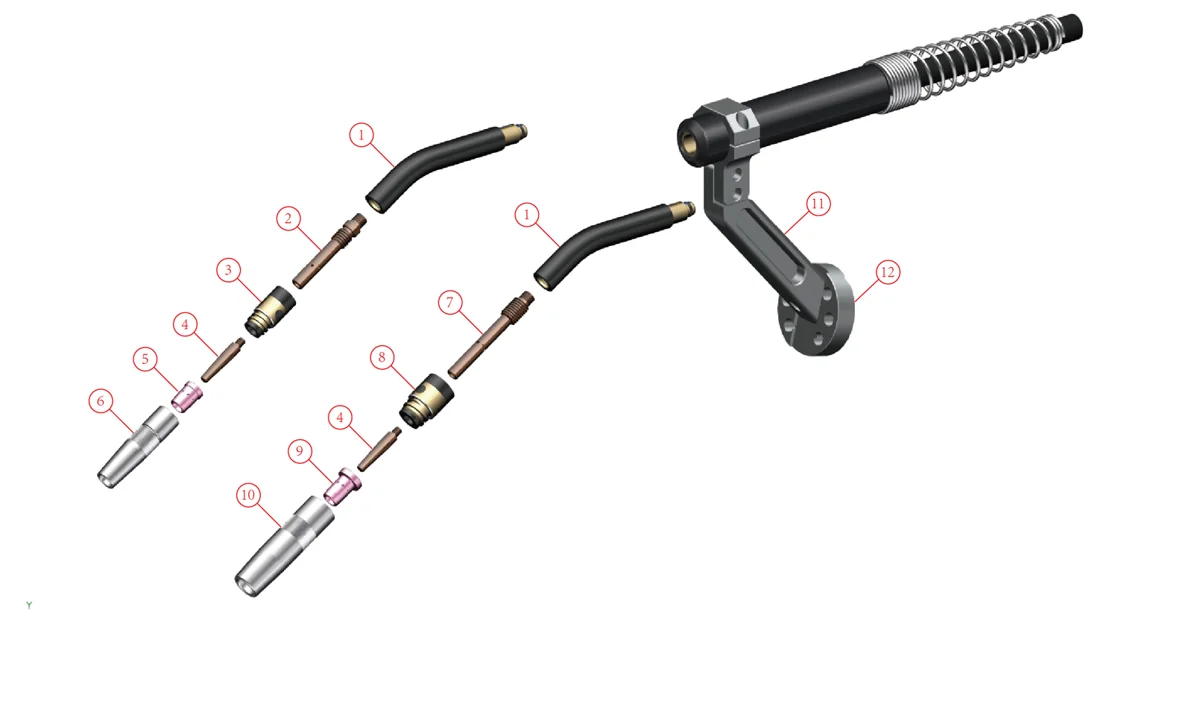
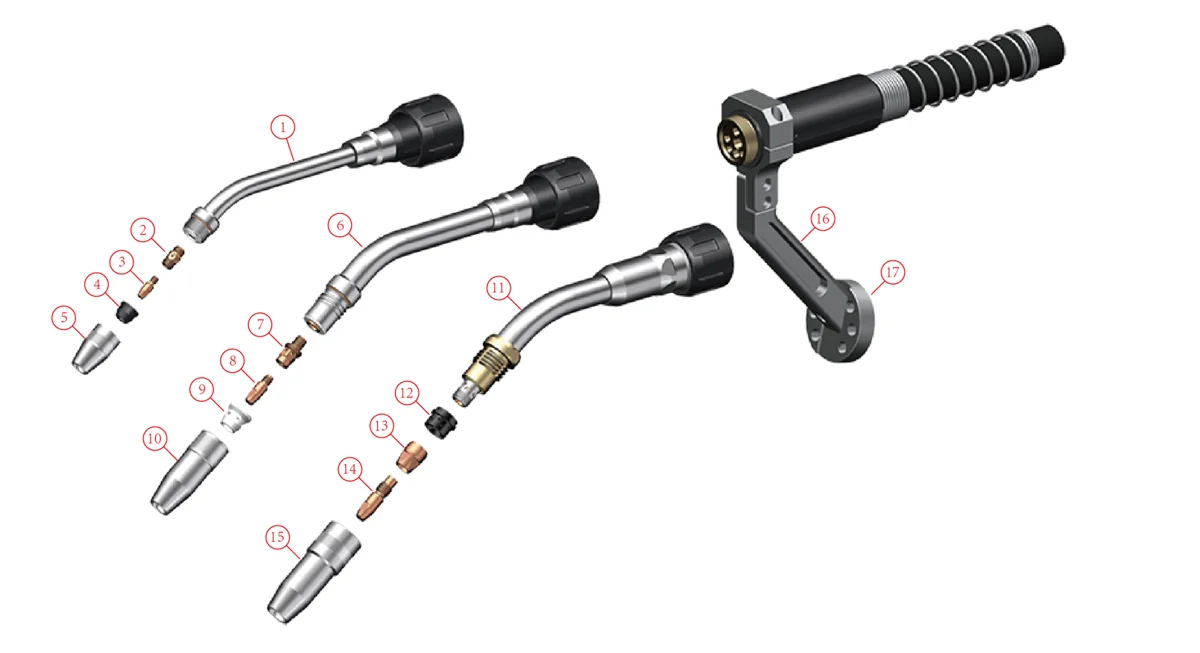
Robotiska MIG/MAG-svetsbrännare finns tillgängliga för hålmantel- och utvändig montering, luftkylda eller vattenkylda, med kollisionssensorer, kabelaggregat, slitdelar och brännarrengöringsutrustning. OEM- eller kompatibla alternativ kan offereras på begäran; brännarklass, montering, kabellängd och trådmataranslutning bekräftas mot roboten och svetsprocessen före offert.
Betyg för robotbaserad MIG/MAG-brännare
| Facklaklass | Kylning | Montering | Märkström (MIG) | Märkström (MAG) | Driftscykel | Tråd diameter |
|---|---|---|---|---|---|---|
| 150 A smal | Luft | Hålhandled eller utvändig | Den 150 | Den 100 | 60% | 0.8 – 1.0 mm |
| 300 A smal | Luft | Hålhandled eller utvändig | Den 300 | Den 250 | 60% | 0.8 – 1.2 mm |
| Den 350 | Luft | Hålhandled eller utvändig | Den 350 | Den 300 | 60% | 0.6 – 1.2 mm |
| Den 430 | Luft | Hålhandled | Den 430 | Den 380 | 50% | 0.8 – 1.2 mm |
| Den 500 | Luft | Hålhandled eller utvändig | Den 500 | Den 400 | 50% | 1.2 – 1.6 mm |
| Den 300 | Vatten | Hålhandled eller utvändig | Den 300 | Den 250 | 100% | 0.8 – 1.2 mm |
| Den 500 | Vatten | Hålhandled eller utvändig | Den 500 | Den 450 | 100% | 0.8 – 1.6 mm |
| Den 650 | Vatten | Hålhandled eller utvändig | Den 650 | Den 600 | 100% | 0.8 – 1.6 mm |
| 500 A push-pull | Vatten | Yttre | Den 500 | Den 450 | 100% | 0.8 – 1.6 mm |
En vattenkyld robotdriven TIG-brännare med en effekt på 400 A vid 80 % intermittenscykel finns också tillgänglig, med en automatisk trådmatningsram för 0.8–1.2 mm tillsatstråd.
Förbrukningsartiklar efter brännarklass
| Facklaklass | Halsvinklar | Kontakttips | Spetshållare | munstycke |
|---|---|---|---|---|
| 350 A luft | Rak, 22°, 31°, 35°, 36°, 45° (i serie) | M6 × 45 mm, CuCrZr; för 0.8, 1.0, 1.2 och 1.6 mm tråd; aluminiumtrådsversioner | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; hål 13 eller 16 mm |
| 500 A luft | Rak, 22°, 31°, 35°, 36°, 45° (i serie) | M6 × 45 mm, CuCrZr; för 0.8, 1.0, 1.2 och 1.6 mm tråd; aluminiumtrådsversioner | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; hål 16 eller 19 mm |
| 430 A luft | Rak, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; för 0.8, 1.0, 1.2 och 1.6 mm tråd; aluminiumtrådsversioner | Mässing, M8, 43 mm | 70 mm lång; hål 13 eller 16 mm |
| 150 A smal luft | 45 ° | M6 × 13 mm, CuCrZr; för 0.8, 1.0, 1.2 och 1.6 mm tråd | Koppar, M6 × M6, 18 mm | Ø18 × 30 mm; hål 13 mm |
| 300 A smal luft | 45 ° | M6 × 28 mm, CuCrZr; för 0.8, 1.0, 1.2 och 1.6 mm tråd | Koppar, M10-1 × M6, 38.5 mm | Ø24 × 44.5 mm |
| 300 A vatten | Rak, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; för 0.8, 1.0 och 1.2 mm tråd; aluminiumtrådsversioner | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; hål 11, 13 eller 15 mm |
| 500 A vatten | Rak, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; för 1.0, 1.2 och 1.6 mm tråd; aluminiumtrådsversioner | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; hål 15, 18 eller 21 mm |
| 650 A vatten | Rak, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; för 1.2, 1.4, 1.6 och 2.0 mm tråd; aluminiumtrådsversioner | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm; hål 18 eller 21.5 mm |
Gasdiffusorer, isoleringshylsor och specialtillverkade svanhalsar enligt ritning finns också tillgängliga. Längre halsar ändrar brännarens TCP, så halslängden och vinkeln bekräftas med robotprogrammet i åtanke.
Kollisionssensorer
Kollisions- (stöt-) sensorer stoppar roboten när brännaren träffar arbetsstycket eller fixturen och återställer sedan till position. Uppgifterna nedan anges enligt IEC 60974-7. Alla listade sensorer återställer TCP:n till inom ±0.2 mm i sidled, mätt 300 mm från flänsen, och ihåliga handledssensorer tillåter rotation på ±220° från nolläge. Versioner med integrerad trådbroms finns tillgängliga.
| Sensor för | Maximal avböjning | Nödstoppsutlösare (X- och Y-plan) |
|---|---|---|
| Hålled, luftkyld (typ 1) | 11 ° | 1.3 ° |
| Hålled, luftkyld (typ 2) | 17 ° | 3 ° |
| Hålled, luftkyld (typ 3) | 13 ° | 3.5 ° |
| Hålhandled, vattenkyld | 11 ° | 1.3 ° |
| Extern, luftkyld (typ 1) | 17 ° | 3 ° |
| Extern, luftkyld (typ 2) | 13 ° | 3.5 ° |
| Extern, vattenkyld | 10 ° | 1.2 ° -1.5 ° |
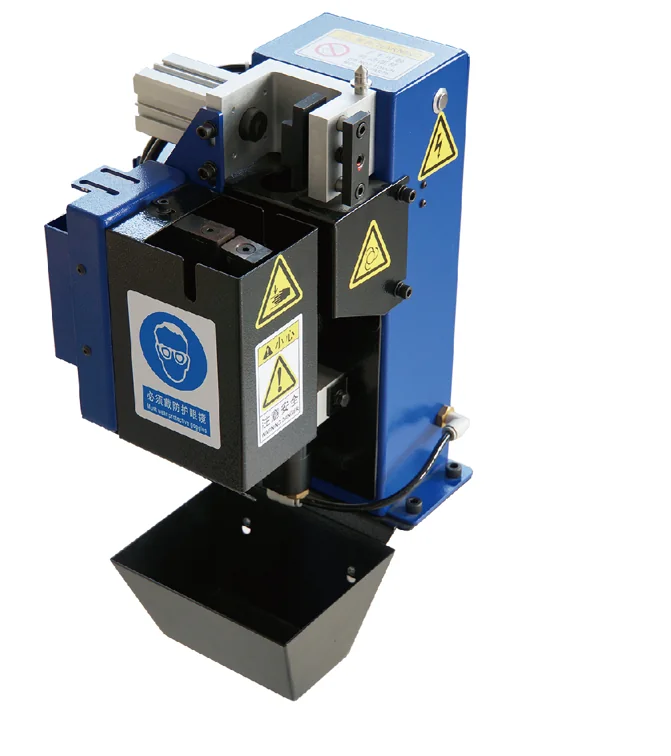
Brännarrengöringsstation med trådskärare
| Parameter | Värderar |
|---|---|
| Komprimerad luft | G1/4" inlopp; slangens innerdiameter minst 6 mm; nominellt 6 bar, drifttryck 6–8 bar |
| luftförbrukning | Cirka 400 l/min |
| Pneumatisk motorhastighet | Cirka 650 varv/min |
| Styrsignal | NPN (0 V DC) eller PNP (24 V DC) |
| Driftspänning | 10–30 V DC; ventileffekt 2.8 W |
| Trådskärning | Massiv tråd upp till 1.2 mm vid 6 bar; skärtid 1 s |
| Flaska mot stänk | 500 ml |
| Skick | 700 mm hög; bottenplatta 240 × 240 mm |
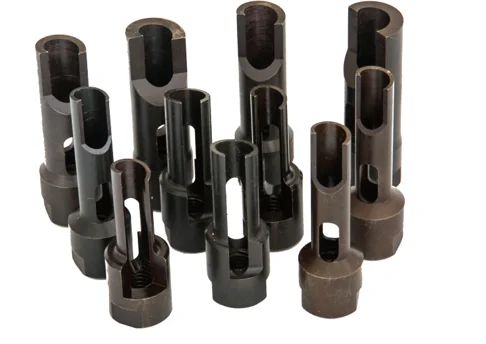
Brotscharna är dimensionerade efter brännaren: brotschens innerdiameter är kontaktmunstyckets ytterdiameter plus 1 mm, och brotschens ytterdiameter är munstyckets innerdiameter minus 1 mm. Vattenbaserad stänkskyddsvätska används för svetsning av stål, rostfritt stål och aluminium.
Vad man ska skicka för en offert på en ficklampa eller förbrukningsartiklar
- Robotmärke och modell, och om brännarkabeln löper genom en ihålig handled eller är monterad externt.
- Svetsprocess, ström och intermittenscykel, och om luft- eller vattenkylning behövs.
- Trådtyp och diameter, inklusive aluminiumtråd om sådan används.
- Trådmataranslutning, till exempel Euro, Panasonic, OTC eller Lincoln.
- Kabellängd. För en robot med ihålig handled, mät från flänsytan på axel 6 till centrum på axel 5, från centrum på axel 5 till ändytan på hålet på axel 3, och därifrån till trådmataradaptern. För en extern brännare, mät från flänsytan på axel 6 till centrum på axel 5 och från centrum på axel 5 till trådmataradaptern.
- Halsvinkel och -längd, krav på kollisionssensor eller vajerbroms samt förbrukningsbara mängder.
Robotklädpaket
Ett robotklädpaket buntar kablar och slangar som löper från basen till verktyget till en skyddande korrugerad slang, fixerad och styrd längs armen med fästen, klämmor och kollisionsskydd, med ett valfritt fjädersystem som håller slangen spänd när handleden rör sig. Klädpaket kan levereras som tomma kit eller konfigureras runt en kunds kabel- och slanglista. Slangstorlekarna är 36 mm för kompakta och samarbetande robotar och 48 mm eller 70 mm för industrirobotar; sträckan kan vara kontinuerlig från axel 1 till axel 6 (A1–A6) eller uppdelad vid axel 3 (A1–A3–A6).
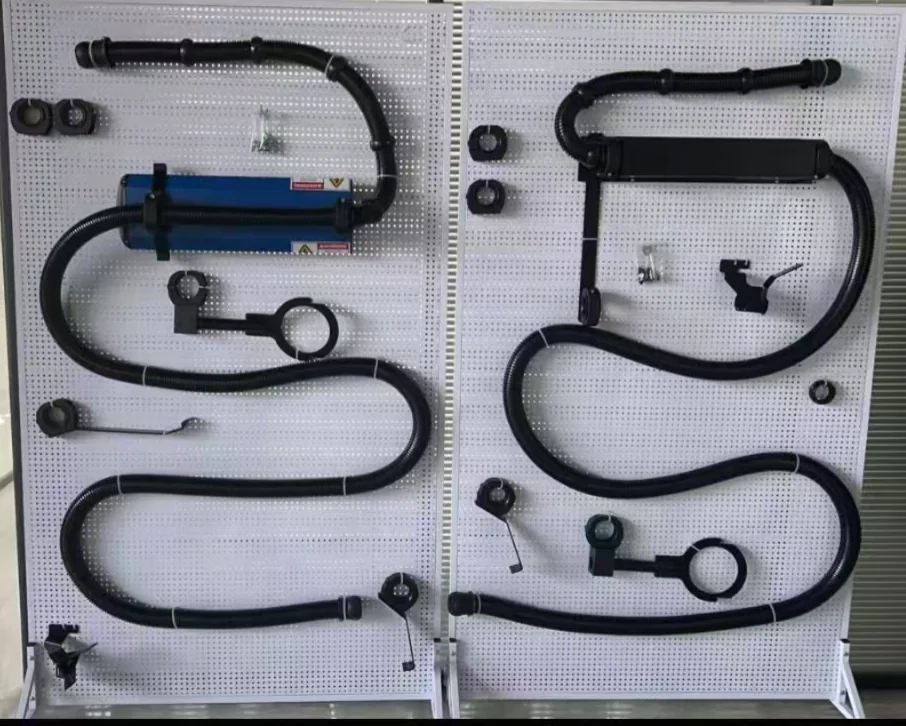
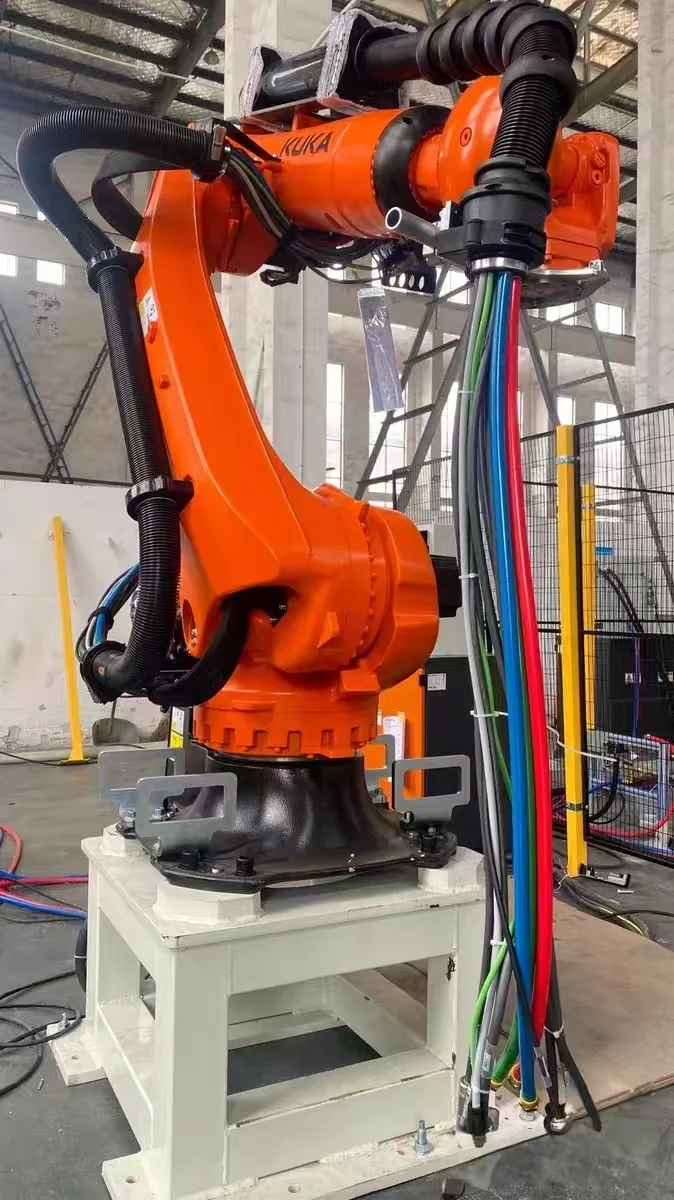
Referenskonfigurationer för klädpaket
| Robotmärke | Robot modell | Slang | Rutthantering | Fjäderindragning |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 mm | A1–A6 | Utan |
| KUKA | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Med eller utan Med |
| FIKON | IRB 6700-200/2.60 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Med eller utan Med |
| FANUC | R-2000iC/210F | 48 mm 70 mm | A1–A6 A1–A3–A6 | Med eller utan Med |
| Yaskawa | GP180 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Med eller utan Med |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (samarbetande) | 36 mm | A1–A6 | Utan |
Referenskonfigurationer levereras som tomma klädpaket och kan anpassas; den slutliga designen bekräftas mot den exakta robotvarianten, processmediet och arbetspositionerna.
Fler tillbehörskategorier läggs till
Detaljerade data för ytterligare kategorier, inklusive robotmotorer, servodrivningar, inlärningsdon, externa axlar och kommunikationskablar samt gränssnittsboxar, förbereds för denna sida. Förfrågningar om dessa delar kan redan granskas: skicka robot- och styrenhetsmodell, delnamn eller nummer och foton på kontaktdon med hjälp av begäran om tillbehörskompatibilitet ovan.
Vanliga frågor om robottillbehör
Vilka kategorier av robottillbehör och reservdelar kan EVST granska?
EVST kan granska förfrågningar om märkesspecifika robotmotorer, servodrivningar, inlärningsdon, externa axlar och kommunikationskablar, kabelaggregat, gränssnittsboxar, svetsbrännare, svanhalsar, kontaktmunstycken, gasdiffusorer eller munstyckshållare, munstycken, avbitartångar, justeringspaket och kabelhanteringsdelar. Exakt kompatibilitet, skick och tillgänglighet bekräftas för varje förfrågan.
Vad är ett robotklädpaket och varför är kabel- och slanghantering viktigt?
Ett robotklädselpaket leder och skyddar elkablar, pneumatiska ledningar och processslangar som rör sig med roboten. Korrekt dragning hjälper till att kontrollera böjning, vridning, nötning, fasthakning och kollisionsrisk under hela den erforderliga rörelsen, samtidigt som inspektion och underhåll förblir praktiskt genomförbart.
Hur väljs ett robotklädpaket för kabel- och slangdragning?
Urvalet börjar med den exakta roboten och processen, sedan kontrolleras kabel- och slangtyper, kontakternas placering, handledsrörelser, böjningsradie, indragning, kollisionsavstånd, montering, miljö och åtkomst till underhåll. Enbart robotmärke räcker inte för att definiera routingpaketet.
Vilken information krävs för en kompatibilitetsgranskning av robottillbehör?
Ange robotens märke, exakt modell och styrenhet, monteringsorientering, process, verktyg, arbetspositioner, gränssnitts- och mediekrav, miljö, kvantitet och destination. Foton eller layoutritningar kan vara till hjälp när routing eller fritt utrymme är avgörande.
Kan tillbehör granskas med det kompletta robotautomationsprojektet?
Ja. Granskningen kan koordinera roboten, utrustningspaketet, verktygen, processutrustningen, kontrollerna, säkerheten, celllayouten, driftsättningen och servicekraven så att tillbehörsvalen kontrolleras mot hela rörelsen och systemets omfattning.
Vad ska jag ange för en offert på ett robotklänningspaket eller accessoarer?
Ange robotens märke och exakta modell, styrenhet, tillämpning, medföljande media, kabel- och slangspecifikationer, anslutningspunkter, monterings- och arbetspositioner, miljö, kvantitet, destination och önskad tidpunkt. Layoutritningar eller rörelseinformation är användbara när routing och fritt utrymme påverkar konfigurationen.
Hur väljer jag en robotiserad MIG/MAG-brännarklass och kylning?
Börja med svetsströmmen och arbetscykeln. Luftkylda robotbrännare i tabellen ovan är klassade från 150 A till 500 A vid 50–60 % arbetscykel; vattenkylda brännare är klassade 300 A till 650 A vid 100 % arbetscykel och passar för långa bågtider eller höga strömmar. Välj sedan ihålig eller extern montering som passar roboten och kontrollera tråddiameterområdet för varje klass.
Hur mäts kabellängden för en robotsvetsbrännare?
För en robot med ihålig handled, mät tre sektioner: från flänsytan på axel 6 till centrum på axel 5, från centrum på axel 5 till ändytan på hålet på axel 3, och därifrån till trådmataradaptern. För en externt monterad brännare, mät från flänsytan på axel 6 till centrum på axel 5 och från centrum på axel 5 till trådmataradaptern.
Finns OEM- eller kompatibla robotbrännareförbrukningsartiklar tillgängliga?
Båda kan offereras. Kontaktmunstycken, munstyckshållare, munstycken, gasspridare och halsar är anpassade till brännarklass, gänga och tråddiameter, så skicka brännarmodell eller foton på befintliga delar tillsammans med trådtyp och kvantiteter.
Vad betyder 48 mm, 70 mm och A1–A3–A6 i en specifikation för en robotklädsel?
Millimetervärdet är den korrugerade slangstorleken: 36 mm är vanligt på kompakta och kollaborativa robotar, 48 mm och 70 mm på industrirobotar, beroende på hur många kablar och slangar paketet bär. A1–A6 är en kontinuerlig sträcka från axel 1 till axel 6; A1–A3–A6 delar sträckan vid axel 3 i två sektioner.
Författare: EVST-redaktionen
EVST:s redaktionsteam upprätthåller denna sida för att stödja robotval och projektplanering. Produkttillgänglighet, konfiguration, säkerhetsvalidering och integrationsomfattning måste bekräftas för den faktiska applikationen.
Redaktionell politik · Korrigeringspolicy · Användarvillkor
Senast uppdaterad: