
Robotsvetsning med långa ramar: Vilken fog bör styra celllayouten?
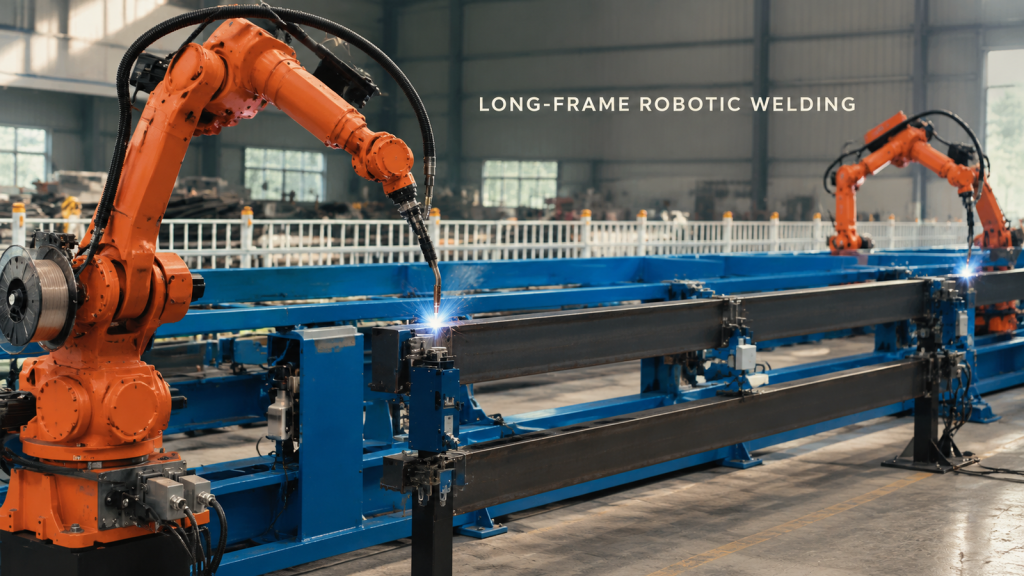
Starta en robotsvetsningslayout med lång ram med den hårdaste fogen, validera sedan fixturåtkomst, brännarens position, kabelfrigång och återhämtningsutrymme.
Robotisk skålformad detaljlossning: Hur skyddar man kanterna under utdragning?
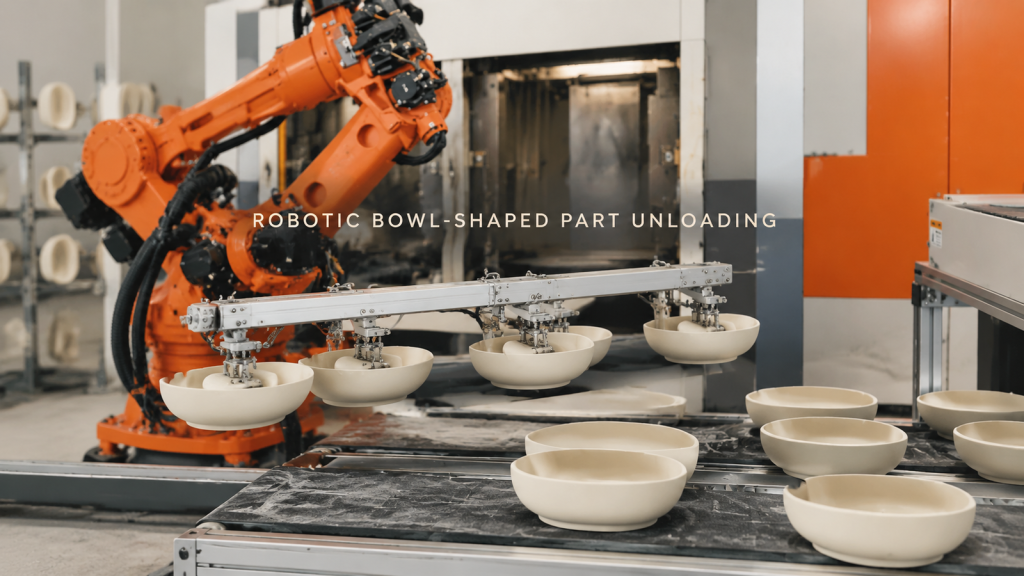
Planera robotavlastning av skålformade delar runt stödd kontakt, uttagsutrymme, kantskydd och stabil placering av mottagningsytan.
Robotsvetsning av långaxlade monteringsförband: Kontrollerad åtkomst vid det cirkulära gränssnittet
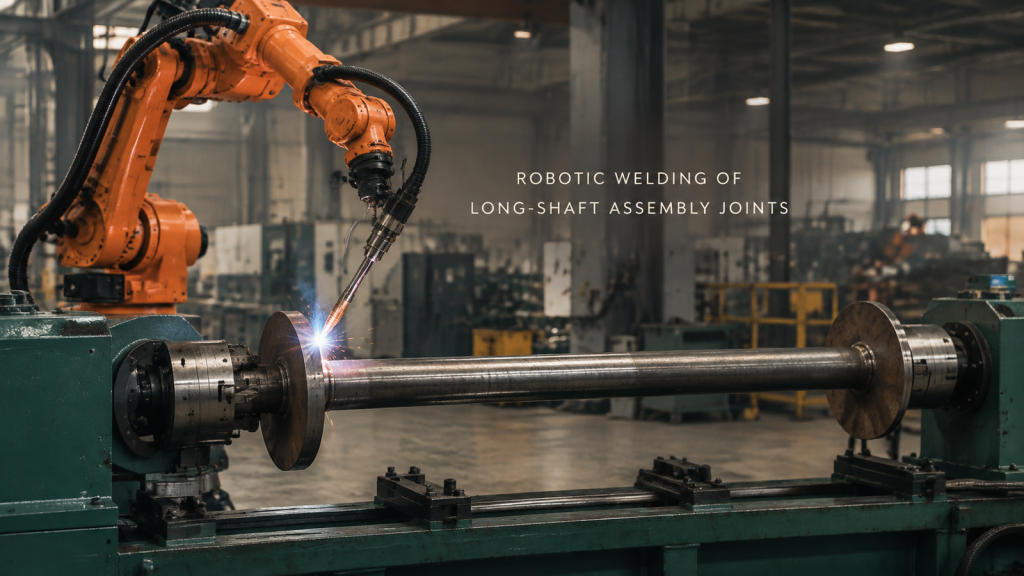
Se en robot som svetsar cirkulära plattfogar på en stödd långaxelenhet och planerar fogåtkomst, fixtur och bansegmentering.
Överföring av cylindriska detaljer och utrustningshantering: Kontrollera detaljen vid båda gränssnitten
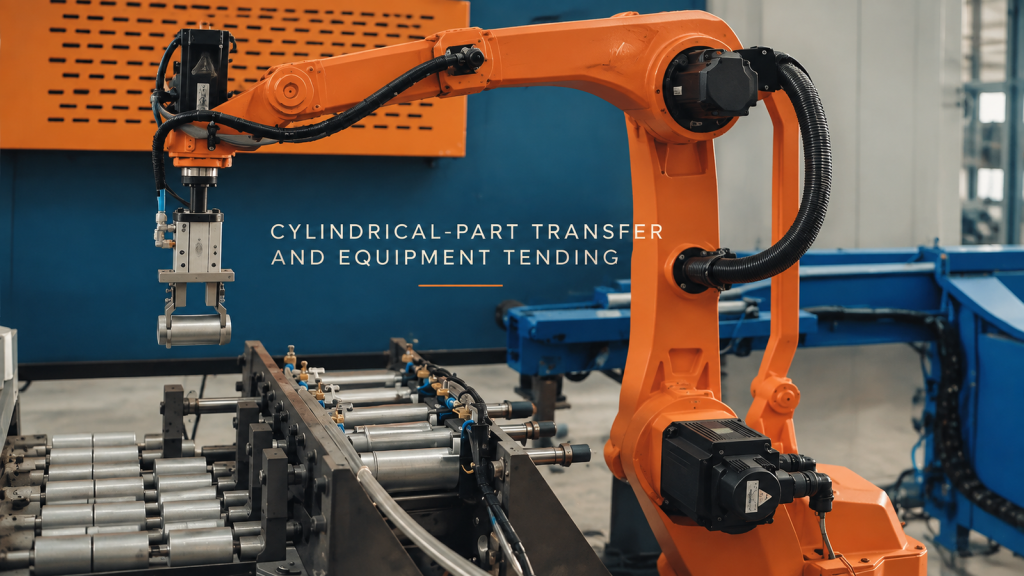
Se en robot gripa tag i korta cylindriska delar bredvid sluten utrustning och planera gränssnitten för upptagning, utrustningens handskakning och överföring.
Robotsvetsning av stora ramfogar: Planera brännaråtkomst före den första bågen
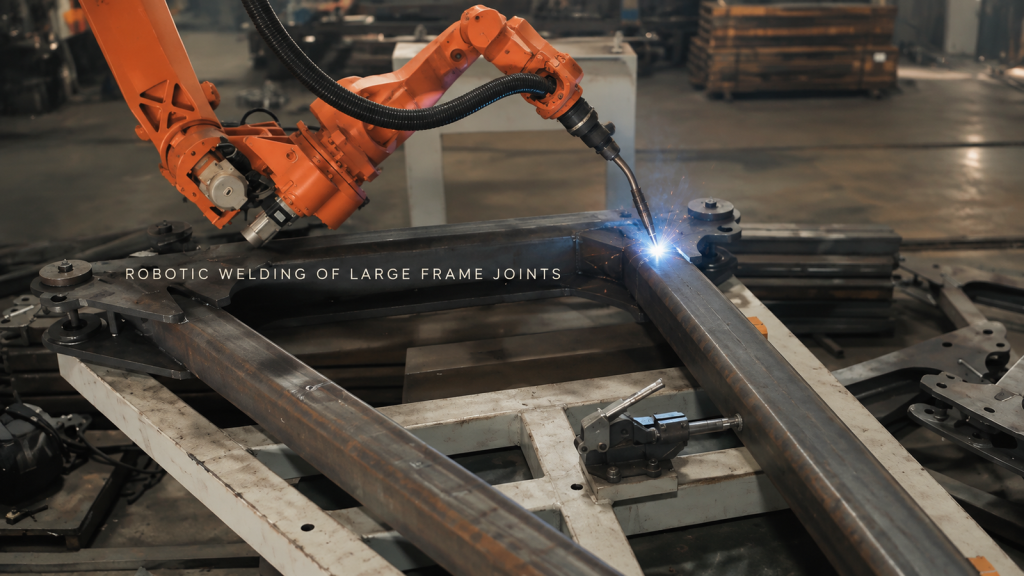
Se en orange robot svetsa flera fogar på en stor fast ram och lär dig hur brännaråtkomst, fixtur och banordning formar cellkonceptet.
Lasertrimning av en stämplad bildörrspanel: En robot, ett skärhuvud och ett stativ
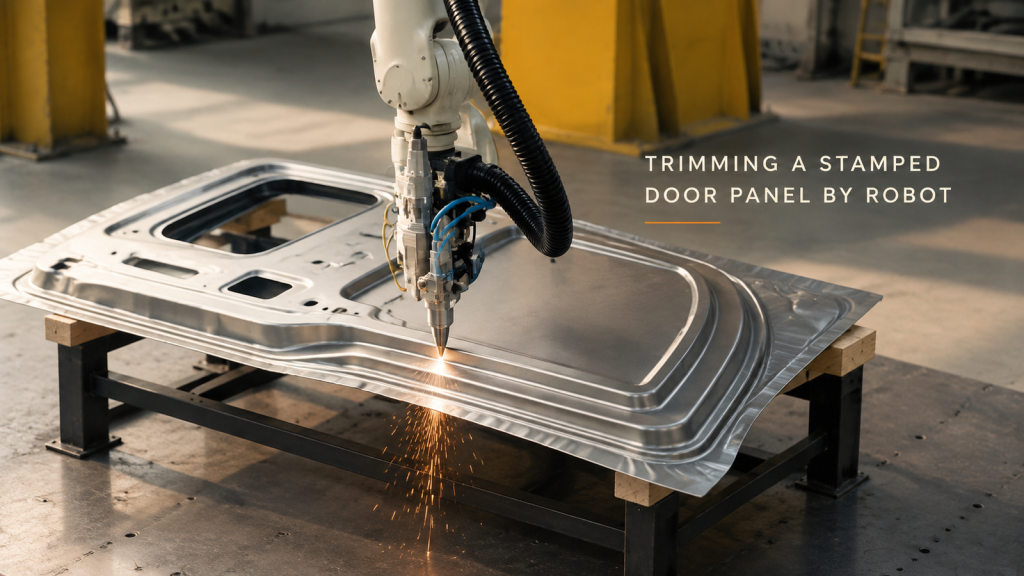
Hur en robot spårar konturen av en stämplad bildörrspanel med ett laserskärhuvud – passagen, gnistorna vid kanten och tre beslut som gör cellen repeterbar.
Hantering av batterimoduler: En robot mellan ett transportband och en station
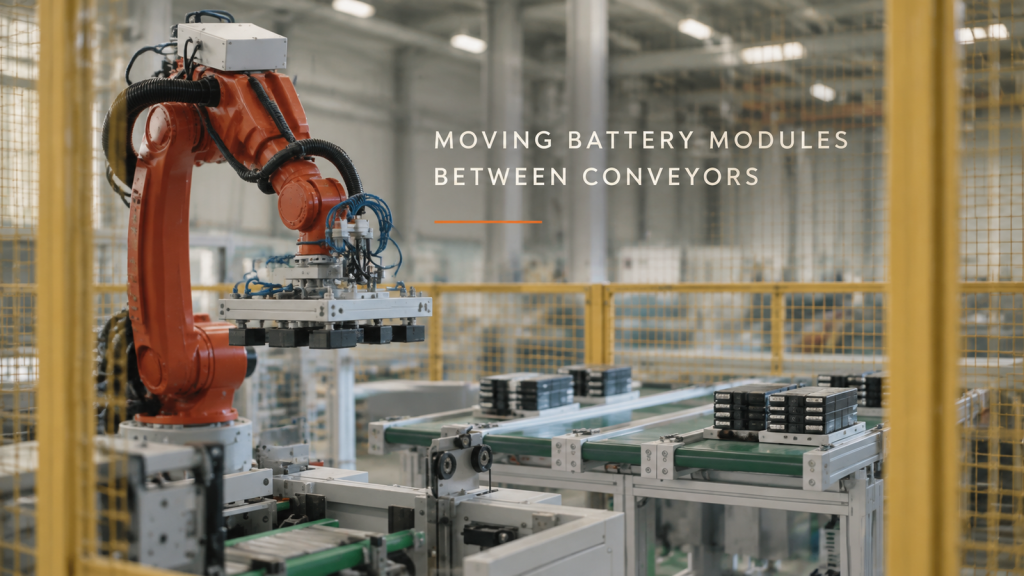
Hur en sexaxlig robot inuti ett säkerhetsstängsel flyttar grupperade batterimoduler mellan en transportörlinje och en station – slingan, armändsverktyget och hur linjen delar cykeln.
Målning av motorcykelbromsdelar: En robot på upphängningslinan
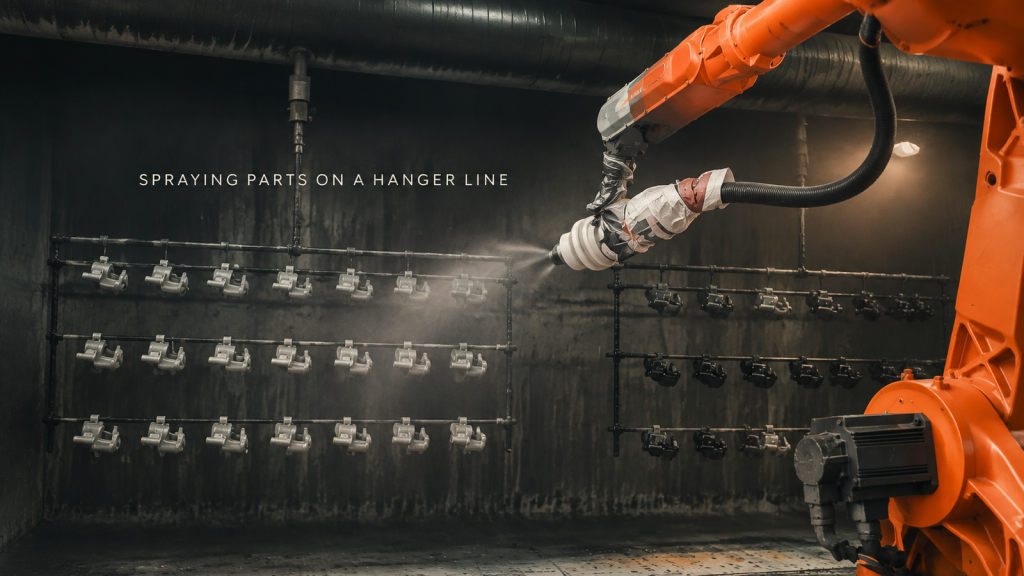
Hur en målarkabine målar rader av motorcykelbromsdelar på en upphängningslinje med en sexaxlig robot – slingan, hur delarna hänger, hur pistolen sveper och var översprutan hamnar.
Svetsning av stora stålkonstruktioner: Flera robotar, flera stationer
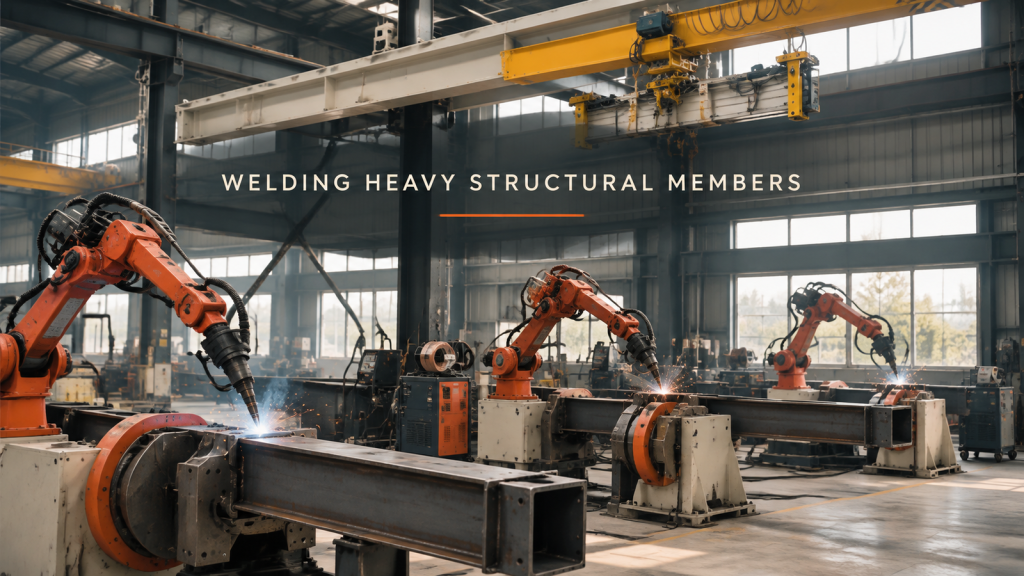
Hur en verkstad svetsar stora stålelement med låd- och vinkelprofil med flera sexaxliga robotar på positionerare – slingan, fastspänning och vridning av detaljen, brännarens räckvidd och hur stationerna fördelar arbetet.
Monteringslinje för apparater: En pall, en station i taget
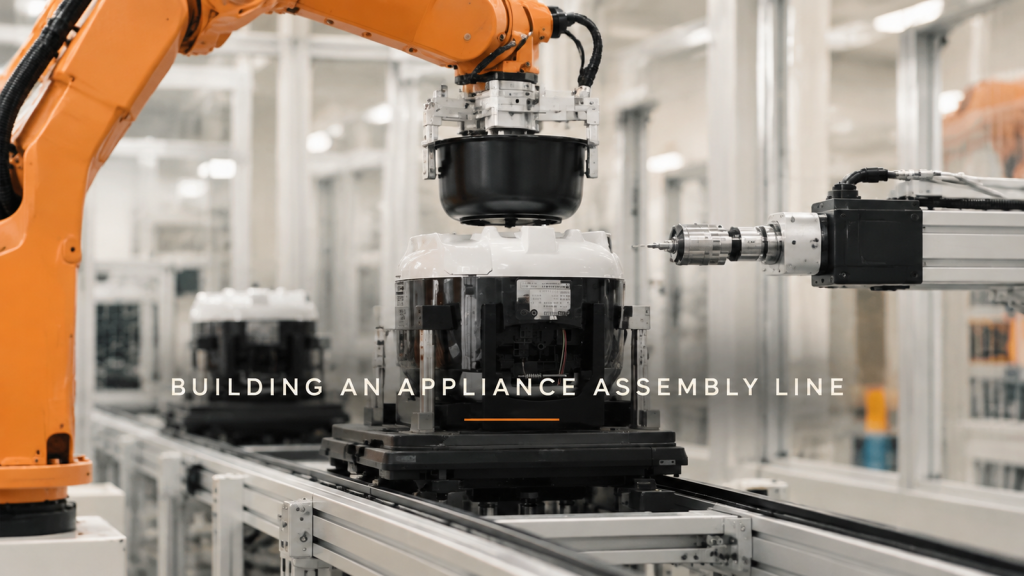
Hur en robotmonteringslinje bygger en liten apparat – pallar, plockning och placering, pressning, skruvdragning, vändning och slutpackning – plus tre designbeslut om pallplacering, var visionen hör hemma och cykelbalans.
Delta-roboten plockar av ett rörligt band: Lös in, in, linje ut
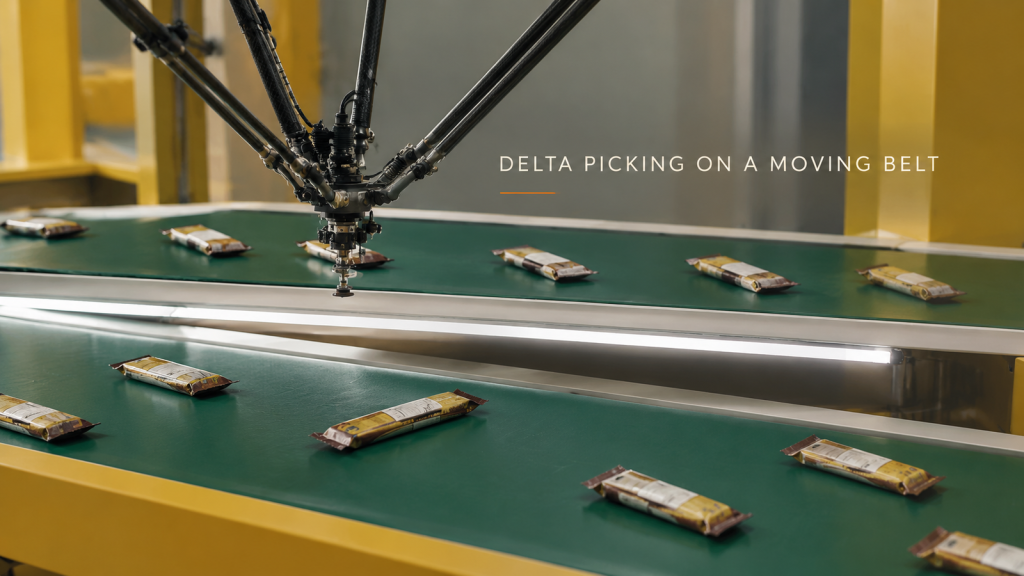
Hur en deltarobot plockar inslagna snackspaket från ett rörligt transportband och placerar dem jämnt för nästa maskin – loopen, tre designbeslut om verktyg, ankomstavstånd och placering, och vad som ska skickas för en cykeltidsuppskattning.
Före bilden: Kontrollera omgivande ljus i inspektionsceller
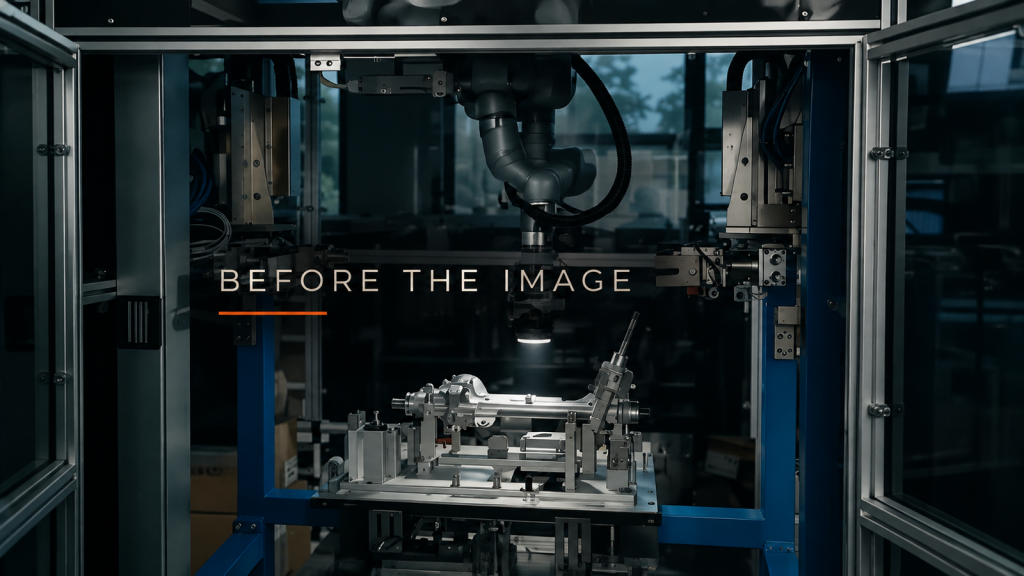
Undersök fönster, taklampor och närliggande lampor, bestäm sedan inkapsling och hölje innan du finjusterar bilderna med en robotburen inspektionslampa.