
QJAR industrirobotar: Modeller och urvalsguide
Jämför QJAR-robotar för svetsning, hantering, palletering och andra industriella automationsuppgifter. Börja med applikation, total verktygs- och arbetsstyckesbelastning, arbetsräckvidd och installation, granska sedan den utvalda modellen i tabellen.
Hur man gör en kortlista över en QJAR-robot
Välj processfamiljen först och verifiera sedan att nyttolast och räckvidd täcker det verkliga verktyget, detaljen och arbetspositionerna. Installation, skydd och eventuell processspecifik version bör kontrolleras innan styrenhet, verktyg och cellscope fixeras.
Jämför QJAR-robotmodeller
Använd filtren för att begränsa kandidater efter modell, applikationskategori, axlar, nyttolast och räckvidd. Behandla listade värden som screeninggränser och validera handledsbelastning, cykeltid och de positioner som krävs för applikationen.
| Bild | Modell | Axlar | nyttolast | Maximalt armspann | Upprepa positioneringen | Kroppsvikt | Strömförsörjning | Installation | Ansökan | Styrenhetsskåp | Ledområde / maximal hastighet | Tillåten handledsbelastning | Nästa åtgärd |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
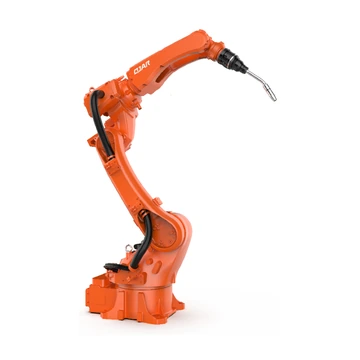 | QJR6-1400H | 6 | 6 kg | 1,461 mm | ± 0.08 mm | 150 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Svetsning Med svetspaket (svetsmaskin: Aotai NBC-350RL eller Megmeet Ehave 2 CM350R, trådmatarverk, antikollisionssvetspistol) | Robot 2.6 kVA;Skåp 2.6 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 80 kg | Räckvidd — J1 ±174°;J2 +159°, -93°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Maximal hastighet — J1 235°/s;J2 235°/s;J3 240°/s;J4 361°/s;J5 361°/s;J6 974°/s | Vridmoment — J4 28 Nm;J5 14.4 Nm;J6 5 Nm |Tröghet — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Begär denna modell |
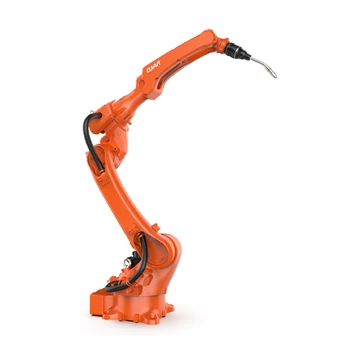 | QJR6-2000H | 6 | 6 kg | 2,014 mm | ± 0.08 mm | 230 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Svetsning Med svetspaket (svetsmaskin: Aotai NBC-350RL eller Megmeet Ehave 2 CM350R, trådmatarverk, antikollisionssvetspistol) | Robot 3.4 kVA;Skåp 3.4 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 80 kg | Räckvidd — J1 ±175°;J2 +159°, -95°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Maximal hastighet — J1 189.1 °/s;J2 189.1 °/s;J3 189.1 °/s;J4 378.2 °/s;J5 378.2 °/s;J6 974 °/s | Vridmoment — J4 28 Nm;J5 14.4 Nm;J6 5.1 Nm |Tröghet — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Begär denna modell |
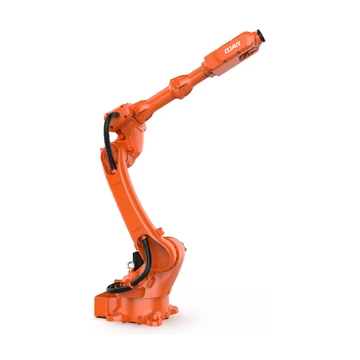 | QJR6-2100 | 6 | 6 kg | 2,121 mm | ± 0.05 mm | 245 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Hantering, montering, sortering, lastning och lossning etc. | Robot 3.6 kVA;Skåp 3.6 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 95 kg | Räckvidd — J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maximal hastighet — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Vridmoment — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Tröghet — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Begär denna modell |
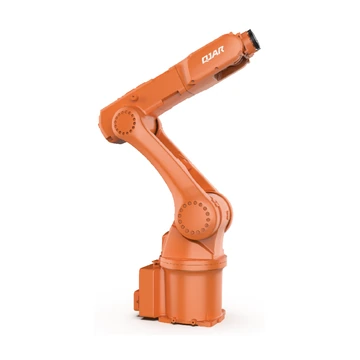 | QJR7-900 | 6 | 7 kg | 903.5 mm | ± 0.03 mm | 47 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Hantering, montering, sortering, lastning och lossning etc. | Robot 1.4 kVA;Skåp 7.5 kVA;Skåpstorlek 422 * 420 * 210 mm;Skåpsvikt 20 kg | Räckvidd — J1 ±182°;J2 +132°, -94°;J3 +74°, -187°;J4 ±172°;J5 ±125°;J6 ±360° |Maximal hastighet — J1 320°/s;J2 258°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Vridmoment — J4 33.6 Nm;J5 18.4 Nm;J6 15.8 Nm |Tröghet — J4 1.61 kg·m²;J5 0.97 kg·m²;J6 0.42 kg·m² | Begär denna modell |
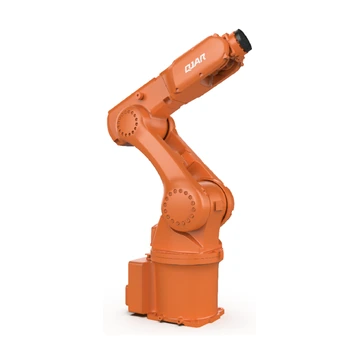 | QJR8-700 | 6 | 8 kg | 744 mm | ± 0.03 mm | 45 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Hantering, montering, sortering, lastning och lossning etc. | Robot 1.4 kVA;Skåp 7.5 kVA;Skåpstorlek 422 * 420 * 210 mm;Skåpsvikt 20 kg | Räckvidd — J1 ±182°;J2 +132°, -98°;J3 +70°, -190°;J4 ±172°;J5 ±125°;J6 ±360° |Maximal hastighet — J1 320°/s;J2 320°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Vridmoment — J4 33.6 Nm;J5 18.4 Nm;J6 15.8 Nm |Tröghet — J4 1.21 kg·m²;J5 0.87 kg·m²;J6 0.42 kg·m² | Begär denna modell |
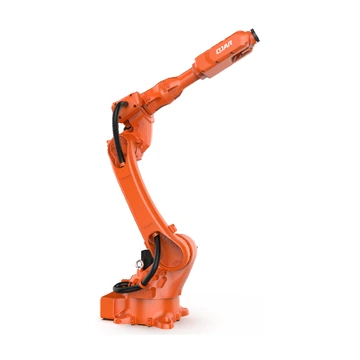 | QJR10-1900 | 6 | 10 kg | 1,943 mm | ± 0.05 mm | 245 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Hantering, montering, sortering, lastning och lossning, polering och slipning etc. | Robot 3.6 kVA;Skåp 3.6 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 95 kg | Räckvidd — J1 ±175°;J2 +159°, -95°;J3 + 95°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maximal hastighet — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Vridmoment — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Tröghet — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Begär denna modell |
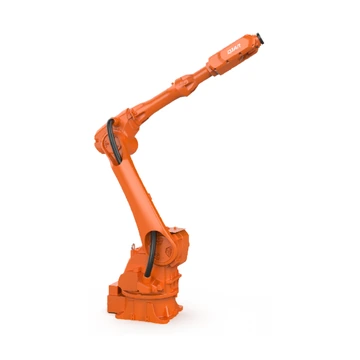 | QJR12-2300 | 6 | 12 kg | 2,304.8 mm | ± 0.05 mm | 275 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Hantering, montering, sortering, lastning och lossning etc. | Robot 3.7 kVA;Skåp 3.7 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 85 kg | Räckvidd — J1 ±172°;J2 +150°, -110°;J3 + 85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Maximal hastighet — J1 177°/s;J2 177°/s;J3 189°/s;J4 458°/s;J5 515°/s;J6 630°/s | Vridmoment — J4 88.3 Nm;J5 28.05 Nm;J6 28.05 Nm |Tröghet — J4 4.09 kg·m²;J5 1.61 kg·m²;J6 0.93 kg·m² | Begär denna modell |
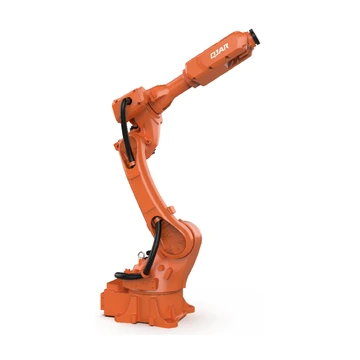 | QJR15-1500 | 6 | 15 kg | 1,538 mm | ± 0.05 mm | 170 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Hantering, montering, sortering, lastning och lossning, polering och slipning etc. | Robot 2.9 kVA;Skåp 2.9 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 90 kg | Räckvidd — J1 ±168°;J2 +159°, -93°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maximal hastighet — J1 234°/s;J2 234°/s;J3 240°/s;J4 372°/s;J5 630°/s;J6 687°/s | Vridmoment — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Tröghet — J4 1.9 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Begär denna modell |
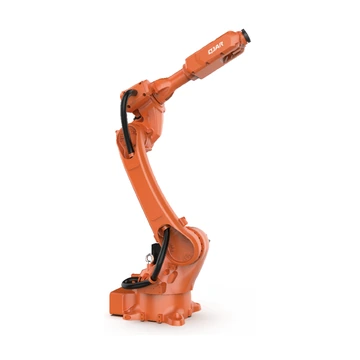 | QJR15-1700 | 6 | 15 kg | 1,792 mm | ± 0.05 mm | 240 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Hantering, montering, sortering, lastning och lossning etc. | Robot 3.6 kVA;Skåp 3.6 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 85 kg | Räckvidd — J1 ±175°;J2 +159°, -95°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maximal hastighet — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Vridmoment — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Tröghet — J4 1.8 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Begär denna modell |
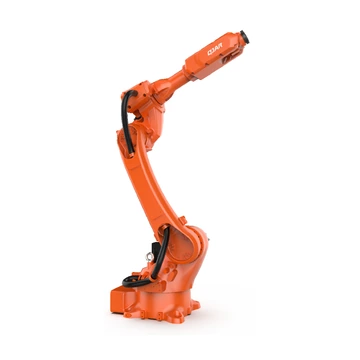 | QJR20-1700 | 6 | 20 kg | 1,792 mm | ± 0.05 mm | 240 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Palletering, hantering, lastning och lossning, laserskärning, målning, polering och slipning etc. | Robot 3.6 kVA;Skåp 3.7 kVA;Skåpstorlek 600 * 480 * 1270 mm;Skåpsvikt 120 kg | Räckvidd — J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maximal hastighet — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 429°/s;J6 544°/s | Vridmoment — J4 26.4 Nm;J5 32 Nm;J6 26.4 Nm |Tröghet — J4 1.75 kg·m²;J5 3.43 kg·m²;J6 0.97 kg·m² | Begär denna modell |
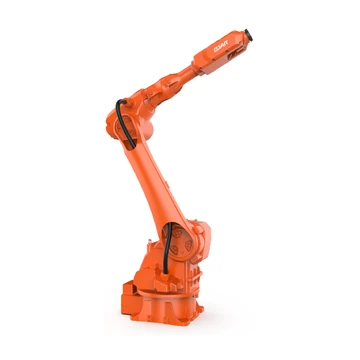 | QJR20-2000 (Ej explosionssäker) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Hantering, montering, sortering, lastning och lossning etc. | Robot 3.7 kVA;Skåp 3.7 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 95 kg | Räckvidd — J1 +172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Maximal hastighet — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 515°/s | Vridmoment — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |Tröghet — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kgm | Begär denna modell |
| QJR20-2000 (Explosionssäker) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Hantering, lastning och lossning, sortering, montering etc. | Robot 3.7 kVA;Skåp 3.7 kVA;Skåpstorlek 600 * 480 * 1270 mm;Skåpsvikt 120 kg | Räckvidd — J1 ±172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Maximal hastighet — J1 177 °/s;J2 177 °/s;J3 189 °/s;J4 429 °/s;J5 412 °/s;J6 515 °/s | Vridmoment — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |Tröghet — J4 4.1 kg.m²;J5 3.8 kg.m²;J6 1.1 kg.m² | Begär denna modell |
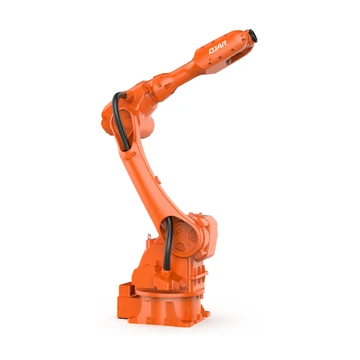 | QJR25-1800 | 6 | 25 kg | 1,852 mm | ± 0.05 mm | 270 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Används vid hantering, montering, slipning och avgradning etc., och används i stor utsträckning inom metallprodukter, solceller, lager och logistik, livsmedel och dryck samt andra industrier. | Robot 3.8 kVA;Skåp 3.7 kVA;Skåpstorlek 600 * 480 * 1270 mm;Skåpsvikt 120 kg | Räckvidd — J1 ±172°;J2 +165°, -100°;J3 + 83°, -130°;J4 ±185°;J5 ±126°;J6 ±360° |Maximal hastighet — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Vridmoment — J4 83.3 Nm;J5 43.35 Nm;J6 37.4 Nm |Tröghet — J4 5.40 kg·m²;J5 5.37 kg·m²;J6 1.44 kg·m² | Begär denna modell |
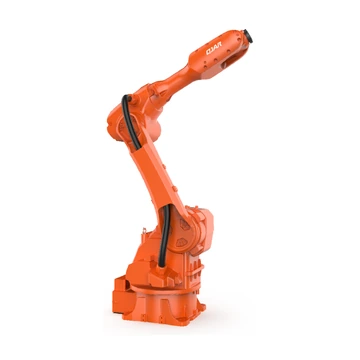 | QJR30-1600 (Ej explosionssäker) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Palletering, hantering, lastning och lossning, laserskärning, målning, polering och slipning etc. | Robot 3.7 kVA;Skåp 3.7 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 85 kg | Räckvidd — J1 ±172°;J2 +147°, -115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Maximal hastighet — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Vridmoment — J4 83.3 Nm;J5 43.3 Nm;J6 37.4 Nm |Tröghet — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Begär denna modell |
| QJR30-1600 (Explosionssäker) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Enfas 220 V ±10% | Mark- eller takmonterad | Palletering, hantering, lastning och lossning, laserskärning, målning, polering och slipning etc. | Robot 3.7 kVA;Skåp 3.7 kVA;Skåpstorlek 600 * 480 * 1270 mm;Skåpsvikt 90 kg | Räckvidd — J1 ±172°;J2 +147°, -115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Maximal hastighet — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Vridmoment — J4 83.3 Nm;J5 43.3 Nm;J6 37.4 Nm |Tröghet — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Begär denna modell |
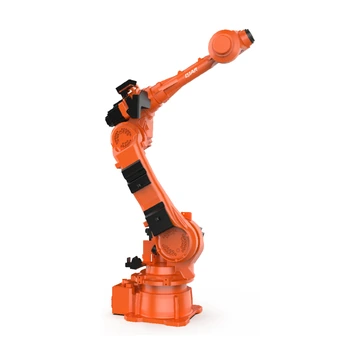 | QJR50-1 | 6 | 50 kg | 2,012.4 mm | ± 0.07 mm | 580 kg | Trefas, femtrådig, 380 V ±10 % | Mark- eller takmonterad | Svetsning, målning, lastning och lossning, hantering, sortering, montering etc. | Robot 14.5 kVA;Skåp 14.5 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 110 kg | Räckvidd — J1 ±180°;J2 +135°, -90°;J3 +82°, -205°;J4 ±360°;J5 ±120°;J6 ±360° |Maximal hastighet — J1 154 °/s;J2 120 °/s;J3 154 °/s;J4 249 °/s;J5 249 °/s;J6 349 °/s | Vridmoment — J4 245 N·m;J5 245 N·m;J6 147 Nm |Tröghet — J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | Begär denna modell |
| QJR70-2000 | 6 | 70 kg | 2,012 mm | ± 0.07 mm | 630 kg | Trefas, femtrådig, 380 V ±10 % | Mark- eller takmonterad | Gradning, lastning och lossning, hantering, montering etc. | Robot 21 kVA;Skåp 21 kVA;Skåpstorlek 650 * 750 * 1150 mm;Skåpsvikt 140 kg | Räckvidd — J1 ±180°;J2 +140°, -91°;J3 +82°, -208°;J4 ±360°;J5 ±120°;J6 ±360° |Maximal hastighet — J1 154 °/s;J2 131 °/s;J3 160 °/s;J4 286 °/s;J5 257 °/s;J6 395 °/s | Vridmoment — J4 480 N·m;J5 430.4 N·m;J6 190.4 Nm |Tröghet — J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | Begär denna modell |
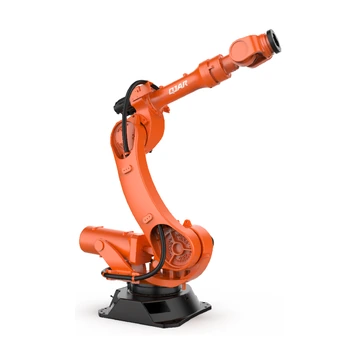 | QJR210-1 | 6 | 210 kg | 2,683.4 mm | ± 0.2 mm | 1,200 kg | Trefas, femtrådig, 380 V ±10 % | Jordmonterad | Svetsning, palletering, lastning och lossning, hantering, polering, montering etc. | Robot 25.9 kVA;Skåp 25.9 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 110 kg | Räckvidd — J1 ±167°;J2 +86°, -51°;J3 +82°, -168°;J4 ±360°;J5 ±121°;J6 ±360° |Maximal hastighet — J1 80.2 °/s;J2 68.8 °/s;J3 80.2 °/s;J4 183 °/s;J5 171.9 °/s;J6 257.8 °/s | Vridmoment — J4 1200 Nm;J5 1200 Nm;J6 650 Nm |Tröghet — J4 84 kg·m²;J5 84 kg·m²;J6 55 kg·m² | Begär denna modell |
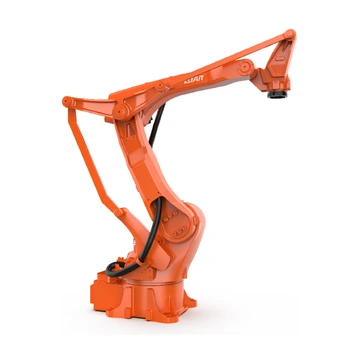 | QJRB15-1 (Version B) | 4 | 15 kg | 1,510 mm | ± 0.05 mm | 160 kg | Enfas 220 V ±10% | Jordmonterad | Höghastighets- och högprecisionspalletering, plockning, förpackning, materialhantering, lastning och lossning och andra operationer är tillämpliga inom möbler, livsmedel och dryck, 3C och diverse andra industrier. | Robot 2.5 kVA;Skåp 2.5 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 95 kg | Räckvidd — J1 ±174°;J2 +97°, -50°;J3 Global: +105°, -25° Koppling: +76°, -133°;J4 ±360°;J5 /;J6 / |Maximal hastighet — J1 234 °/s;J2 234 °/s;J3 263 °/s;J4 630 °/s;J5 /;J6 / | Vridmoment — J4 29.4 Nm;J5 /;J6 / |Tröghet — J4 0.6 kg·m²;J5 /;J6 / | Begär denna modell |
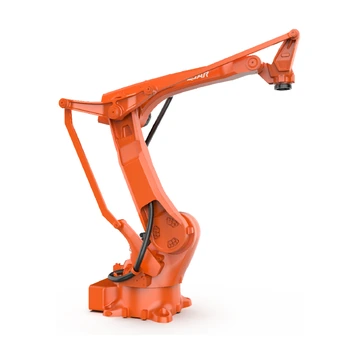 | QJRB30-1 (Version B) | 4 | 30 kg | 1,825 mm | ± 0.05 mm | 205 kg | Enfas 220 V ±10% | Jordmonterad | Höghastighets- och högprecisionspalletering, plockning, förpackning, materialhantering, lastning och lossning och andra operationer är tillämpliga inom möbler, livsmedel och dryck, 3C och diverse andra industrier. | Robot 3.2 kVA;Skåp 2.9 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 95 kg | Räckvidd — J1 ±175°;J2 +97°, -50°;J3 Global: +105°, -25° Koppling: +77°, -134°;J4 ±360°;J5 /;J6 / |Maximal hastighet — J1 171 °/s;J2 189 °/s;J3 211 °/s;J4 355 °/s;J5 /;J6 / | Vridmoment — J4 36 Nm;J5 /;J6 / |Tröghet — J4 2.6 kg·m²;J5 /;J6 / | Begär denna modell |
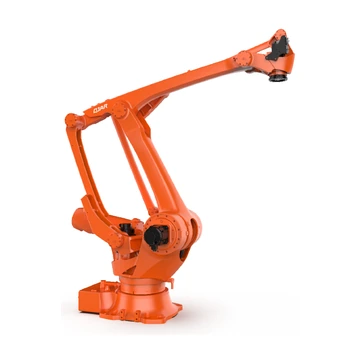 | QJR100-2500M | 4 | 100 kg | 2,512 mm | ± 0.1 mm | 715 kg | Trefas, femtrådig, 380 V ±10 % | Jordmonterad | Höghastighets- och högprecisionspalletering, plockning, förpackning, materialhantering, lastning och lossning och andra operationer är tillämpliga inom möbler, livsmedel och dryck, 3C och diverse andra industrier. | Robot 7.65 kVA;Skåp 7.65 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 120 kg | Räckvidd — J1 ±185°;J2 +97°, -49°;J3 Global: +122°, -22° Koppling: +69°, -82°;J4 ±360°;J5 /;J6 / |Maximal hastighet — J1 134°/s;J2 148 °/s;J3 160 °/s;J4 349°/s;J5 /;J6 / | Vridmoment — J4 167 Nm;J5 /;J6 / |Tröghet — J4 7.9 kg·m²;J5 /;J6 / | Begär denna modell |
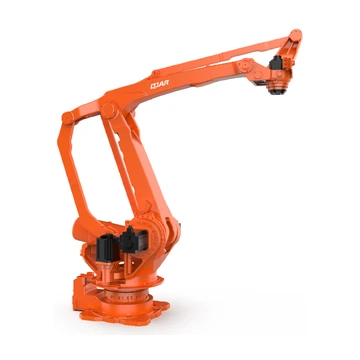 | QJRB180-1 | 4 | 180 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Trefas, femtrådig, 380 V ±10 % | Jordmonterad | Höghastighets- och högprecisionspalletering, plockning, förpackning, materialhantering, lastning och lossning och andra operationer är tillämpliga inom möbler, livsmedel och dryck, 3C och diverse andra industrier. | Robot 17.4 kVA;Skåp 17.4 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 90 kg | Räckvidd — J1 ±182°;J2 +97°, -50°;J3 Global: +122°, -22° Koppling: +71°, -82°;J4 ±360°;J5 /;J6 / |Maximal hastighet — J1 129 °/s;J2 132 °/s;J3 132 °/s;J4 299 °/s;J5 /;J6 / | Vridmoment — J4 350.2 Nm;J5 /;J6 / |Tröghet — J4 43.6 kg·m²;J5 /;J6 / | Begär denna modell |
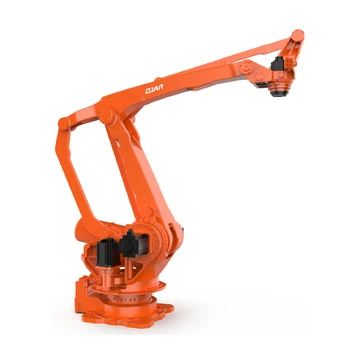 | QJR260-3100M | 4 | 260 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Trefas, femtrådig, 380 V ±10 % | Jordmonterad | Palletering, plockning, paketering, hantering, lastning och lossning etc. | Robot 19.2 kVA;Skåp 19.2 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 90 kg | Räckvidd — J1 ±182°;J2 +97°, -50°;J3 Global: +122°, -22° Koppling: +71°, -82°;J4 ±360°;J5 /;J6 / |Maximal hastighet — J1 97.4 °/s;J2 97.4 °/s;J3 97.4 °/s;J4 297.9 °/s;J5 /;J6 / | Vridmoment — J4 350.2 Nm;J5 /;J6 / |Tröghet — J4 43.6 kg·m²;J5 /;J6 / | Begär denna modell |
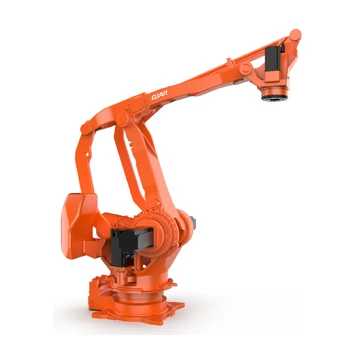 | QJRB800-1 | 4 | 800 kg | 3,155 mm | ± 0.5 mm | 2,550 kg | Trefas, femtrådig, 380 V ±10 % | Jordmonterad | Tunga palleteringsapplikationer, till exempel i tegelfabriker. | Robot 21.9 kVA;Skåp 21.9 kVA;Skåpstorlek 600 * 480 * 920 mm;Skåpsvikt 90 kg | Räckvidd — J1 ±185°;J2 +94°, -48°;J3 Global: +112°, -17° Koppling: +71°, -81°;J4 ±360°;J5 /;J6 / |Maximal hastighet — J1 64 °/s;J2 64 °/s;J3 64 °/s;J4 114 °/s;J5 /;J6 / | Vridmoment — J4 999.6 Nm;J5 /;J6 / |Tröghet — J4 286.6 kg·m²;J5 /;J6 / | Begär denna modell |
Ingen matchande QJAR-modell hittades. Rensa ett eller flera filter eller skicka önskad nyttolast, armspann, applikation och installation för projektgranskning.
Vanliga frågor om QJAR-robotar och automationslösningar
Vilka QJAR-robotar kan väljas ut för svetsning, hantering eller palletering?
Använd tillämpningsområdet tillsammans med nyttolast, armspann, axlar och installation för att begränsa de 24 listade modellerna. Svetsning, hantering och palletering ställer olika krav på verktyg, handledsbelastning, väg, räckvidd och cykel, så den slutliga listan bör kontrolleras mot den verkliga processlayouten.
Hur ska QJAR-robotens nyttolast och armbredd beräknas?
Nyttolasten måste inkludera armverktyget, produkten och all processutrustning som roboten bär. Armspannet måste täcka varje erforderlig TCP-punkt med nödvändig verktygsorientering, samtidigt som det tar hänsyn till tyngdpunkt, tröghetsmoment, handledsgränser, fixturer, hinder och serviceutrymme.
Vilka listade QJAR-modeller har explosionssäkra varianter?
Sidan listar explosionssäkra och icke-explosionssäkra poster för QJR20-2000 och QJR30-1600. Innan någon av varianterna används, bekräfta klassificeringen av explosionsfarligt område, processmedium, erforderlig certifiering, styrenhetspaket och installationsförhållanden för det faktiska projektet.
Kan EVST integrera en QJAR-robot i ett komplett automationssystem?
Ja. En projektgranskning kan omfatta den valda roboten, styrskåpet, verktygsändarna, processutrustningen, fixturerna, säkerheten, PLC- och nätverksgränssnitten, driftsättningen och leveransansvaret.
Vad ska jag ange för en offert på en QJAR-robot?
Ange exakt modell eller applikation, total nyttolast, erforderligt armspann och positioner, montering, behov av styrenhet och gränssnitt, kvantitet, destination och önskad tidpunkt. Pris, ledtid och servicevillkor bekräftas sedan för den aktuella konfigurationen.
Författare: EVST-redaktionen
EVST:s redaktionsteam upprätthåller denna sida för att stödja robotval och projektplanering. Produkttillgänglighet, konfiguration, säkerhetsvalidering och integrationsomfattning måste bekräftas för den faktiska applikationen.
Redaktionell politik · Korrigeringspolicy · Användarvillkor
Senast uppdaterad: