
En SCARA-robot står för Selective Compliance Assembly Robot Arm (Selectivt Efterlevande Assembly Robotarm). SCARA-robotar har en speciell armdesign. Denna design hjälper dem att röra sig snabbt och exakt från sida till sida. Många industrier använder SCARA-robotarElektronik- och bilföretag använder dem för montering och förpackningsarbeten. Asien-Stillahavsområdet använder SCARA-robotar mest.
Grunderna i SCARA-roboten
Vad är en SCARA-robot
A SCARA robot är en typ av industrirobot. Den är gjord för jobb som behöver vara snabba och mycket exakta. ISO 8373 säger att en SCARA-robot har två roterande leder. Dessa leder sitter sida vid sida och låter den röra sig i ett plant område. Denna design låter roboten böjas i sidled men förbli styv upp och ner. SCARA-robotar är utmärkta för pick-and-place, montering och förpackning. De kan flytta saker snabbt och försiktigt. Det är därför elektronik- och bilfabriker använder dem mycket.
SCARA-förkortning och historia
SCARA står för ”Selective Compliance Arm for Robotic Assembly”. Namnet började användas i slutet av 1970-talet. År 1979 tillverkade Sankyo och IBM de första SCARA-robotarna. Dessa robotar tillverkades vid Yamanashi University i Japan. Detta var en stor förändring för SCARA-robotar i fabriker. Fabriker använde snart SCARA-robotar för att hantera wafers vid tillverkning av halvledare. Detta satte en ny regel för att vara snabb och exakt.
Design och rörelse
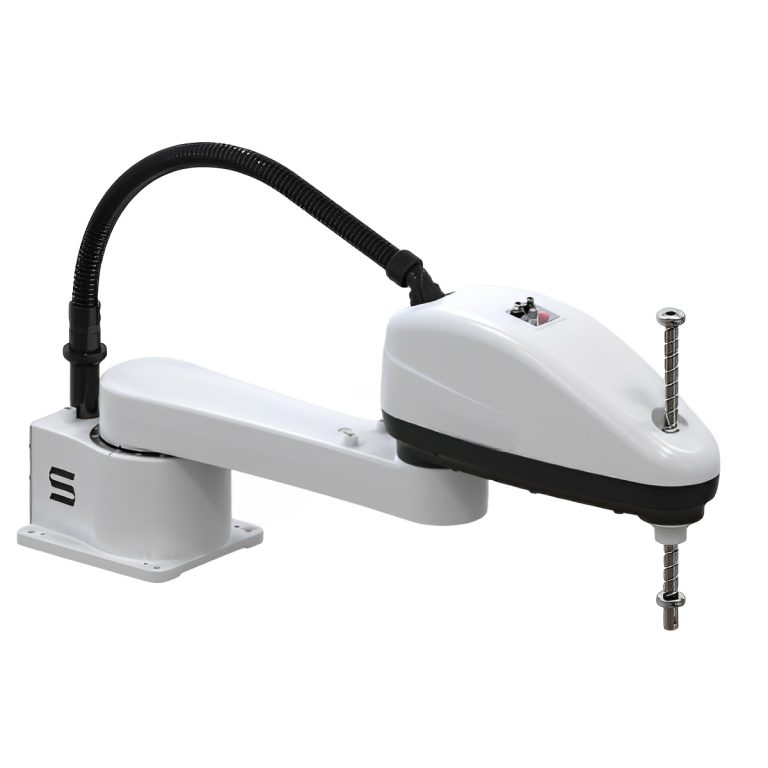
SCARA-robotar har en speciell armform. Armen har två huvudleder som roterar runt upp-och-ner-linjer. Detta ger roboten en rund arbetsyta. Designen låter roboten röra sig snabbt och försiktigt i ett plant område. Den upp-och-ner-gående delen förblir styv för bra vertikala rörelser. Denna speciella böjning gör att Scara-robotar arbetar smidigt och snabbt. Tabellen nedan visar hur Scara-robotar skiljer sig från andra robotar:
|
Funktion/Aspekt |
SCARA robotar |
Kartesiska robotar |
Ledade robotar |
|---|---|---|---|
|
Ledkonfiguration |
Roterande axel- och armbågsleder |
Linjära ställdon (X, Y, Z) |
Flera roterande leder |
|
Rörelseaxlar |
X, Y, Z, plus rotation |
Linjär i X, Y, Z |
Komplexa 3D-rörelser |
|
Styvhet |
Stel vertikalt, flexibel horisontellt |
Hög styvhet |
Flexibel, mindre stel |
|
Arbetskuvert |
Cirkulär |
Rektangulär |
Stor, komplex |
|
Hastighet och precision |
Snabb, hög precision |
hög precision |
Bra för komplexa uppgifter |
SCARA-robotar använder fyra servoaxlar för att hjälpa dem att röra sig tillsammans. Detta hjälper dem att göra samma jobb om och om igen med omsorg. De är små och snabba, så de passar i trånga utrymmen och hektiska monteringslinjer.
Hur en SCARA-robot fungerar: Struktur, axlar och frihetsgrader
En SCARA-robot är en fyraxlig industrirobotarm vars två horisontella roterande leder är staplade på parallella vertikala axlar, vilket ger den selektiv efterlevnad: armen är flexibel (eftergivlig) i det horisontella XY-planet och stel i den vertikala Z-riktningen. SCARA är en förkortning för Robotarm för selektiv överensstämmelse (även skriven Selective Compliance Articulated Robot Arm). Designen utvecklades först 1978 av professor Hiroshi Makino vid Yamanashi University i Japan; se Vem uppfann den första SCARA-roboten för hela historien.
Hur en SCARA-robot fungerar
”Selektiv följsamhet” är den definierande principen. Två seriekopplade armsegment roterar vart och ett runt en vertikal axel, så att verktygets mittpunkt kan svänga snabbt och ge efter i sidled för att placera en detalj, medan en vertikal kulskruv (pinen) håller lasten stadigt mot nedåtriktad kraft. En typisk pick-and-place-cykel går i fyra steg:
- Lederna J1 och J2 roterar tillsammans för att positionera armen över plockpunkten i XY-planet.
- Z-axelns pinol sänks och ändeffektorn griper tag i detaljen.
- Pinolinen dras tillbaka och J1/J2 svänger till placeringspunkten, medan J4:s handled roterar detaljen till önskad orientering.
- Z-axeln sänks, detaljen släpps och armen återgår för att starta nästa cykel.
För en djupare titt på rörelsen och hur den jämförs med samarbetande robotar, se vår SCARA-robotens funktionsprincipguide.
Frihetsgrader (DOF) och axelnamn
En vanlig SCARA-robot har fyra frihetsgrader (4 DOF), mappade till fyra axlar. Tre axlar ställer in verktygets X-, Y- och Z-position och den fjärde ställer in dess rotation kring den vertikala axeln; armen kan inte luta eller rulla, och den begränsningen är just det som gör den snabb. Den vertikala axeln kallas Z-axel eftersom den flyttar verktyget rakt upp och ner längs Z-riktningen för en kartesisk koordinatram, vilket matchar höjdaxeln som används på verktygsmaskiner och CNC-system. De fyra axlarna och deras rörelser är:
| Axel / Del | Rörelsestyp | Typiskt intervall | Funktion |
|---|---|---|---|
| J1 – Bas-/axelled | Roterande | ±120° till ±140° | Svänger hela armen runt basen för att ställa in den första XY-koordinaten. |
| J2 – Länk-/armbågsled | Roterande | ±140° till ±150° | Roterar underarmen för att nå den exakta XY-punkten inuti det cirkulära arbetsområdet. |
| Z-axel – pinolin / kulskruv | Linjär | 100–400 mm slaglängd | Höjer och sänker ändeffektorn; bär den vertikala lasten med hög styvhet. |
| J4 – Handledsände (theta-/T-axeln) | Roterande | ± 360 ° | Roterar ändeffektorn för att orientera den greppade delen. |
Denna fyraxliga layout är anledningen till att en SCARA-robot levererar repeterbarhet så fin som ±0.01–0.025 mm på plant arbete samtidigt som den är snabbare och billigare än en sexaxlig arm. När en uppgift kräver fullständig rumslig orientering – lutning, vinklade tillvägagångssätt eller komplexa 3D-banor – är en sexaxlig robot med 6 DOF den bättre lämpade; vår guide om skillnader mellan kartesiska, sexaxliga och SCARA-robotar förklarar när man ska välja varje.
SCARA-robotar inom industrin
Tillämpningar av SCARA-robotar
SCARA-robotar är viktiga inom många branscher. De är snabba och mycket exakta. Dessa robotar utför jobb som måste göras på samma sätt varje gång. Här är några huvudsakliga sätt de används:
-
Välj och placera: SCARA-robotar flyttar små delar snabbt och varsamt. De hjälper till att montera elektronik.
-
Maskinskötsel: De sätter in delar i maskiner och tar ut dem. Detta gör arbetet snabbare.
-
Förpackning: Dessa robotar lägger saker snabbt i lådor eller behållare.
-
Kontroll: SCARA-robotar kontrollerar om produkterna är bra med hjälp av kameror och sensorer.
Andra branscher använder även SCARA-robotar för specialjobb:
|
Industriell applikation |
Typiska uppgifter som utförs |
|---|---|
|
Mikroautomation inom läkemedelsindustrin |
Flytta små delar vid läkemedelstillverkning och forskning; hantering av bitar mindre än 1 mm |
|
Livsmedels- och dryckesindustrin |
Bearbetning och förpackning av livsmedel; användning av säkra material och enkel rengöring |
|
Hjälp med 3D-utskrift |
Hjälpa till med 3D-utskrift; utplacering av material; efterarbete |
|
Laboratorieautomation |
Förbereda prover, hålla rent och arbeta med labbdatorer |
|
Automatisering av detaljhandeln |
Hantering av varor i varuautomater eller små lager; med hjälp av objektigenkänning |
SCARA-robotar hjälper också till med att tillverka batterier, flytta varor, biovetenskap och maskiner. Till exempel förbättrade en fabrik sin sensorlinje genom att använda en SCARA-robot med en portalrobot. Detta tillverkade fler produkter och sparade utrymme. Det visar hur SCARA-robotar hjälper till att göra arbetsytor flexibla.
Fördelar med SCARA-robotar
SCARA-robotar har många fördelar jämfört med andra robotarmar. Deras form gör att de rör sig snabbt och är mycket exakta, främst för jobb från sida till sida. Här är några av de viktigaste fördelarna:
-
SCARA-robotar är utmärkta för snabba, upprepade jobb med hög noggrannhet.
-
Deras armdesign gör att de slutför uppgifter snabbare, så de är bra för pick-and-place.
-
De håller sig snabba även när de lyfter tyngre saker, till skillnad från vissa andra robotar.
-
SCARA-robotar är små, så de sparar utrymme och kostar mindre att installera.
-
De har motorer och styrenheter inuti, så de är enkla att installera och behöver mindre kablage.
-
De är enkla att programmera och ansluta, ofta med plug-and-play.
-
SCARA-robotar behöver mindre reparationer eftersom de har färre rörliga delar, vilket sparar pengar.
-
Deras höga noggrannhet hjälper till att kontrollera kvaliteten och minska avfall.
SCARA-robotar hjälpa företag att spendera mindre genom att behöva färre anställda och gör arbetet snabbare. De gör också jobben säkrare genom att utföra farligt arbete.
I verkligheten har företag som tillverkar elektronik och bilar sett stora förbättringar. Till exempel EVS3-400 SCARA-robot hjälper till att packa och flytta ömtåliga elektroniska delar. Detta gör arbetet mer exakt och snabbare.
Begränsningar för SCARA-robotar
SCARA-robotar är starka men har några svagheter:
-
SCARA-robotar är små och når inte långt, så deras arbetsområde är begränsat.
-
Nyttolasten begränsas av tillverkarens nominella värde, inte av en tumregel. Märkvärdet i databladet är den maximala massa som byggaren certifierar under angivna förhållanden, och den måste täcka ändeffektorn och arbetsstycket tillsammans – en 6 kg nominell arm bär högst 6 kg, inte mer. Tyngdpunktens förskjutning från flänsen och lastens tröghetsmoment minskar den användbara siffran ytterligare; om den tillåtna tröghetsmomentet överskrids tvingas hastigheten och accelerationen lägre även när själva massan är inom intervallet.
-
Rörelsen är huvudsakligen horisontell: vertikal (Z) slaglängd är kort jämfört med horisontell räckvidd, så hög stapling, djup insättning eller arbete över flera höjdnivåer kan falla utanför gränserna.
-
De är inte lika flexibla som 6-axliga robotar, så de kan inte utföra särskilt svåra eller stora jobb.
SCARA-robotar är bäst för snabba och noggranna jobb med små delar i trånga utrymmen. De är inte bäst lämpade för jobb som kräver mycket rörelse eller tunga lyft.
Att välja en SCARA-robot
Att välja rätt SCARA-robot innebär att tänka på några viktiga saker. Här är några tips:
-
Nyttolast och räckvidd: Lägg ihop ändeffektorn och arbetsstycket och jämför sedan summan med tillverkarens nominella nyttolast – och kontrollera det tillåtna tröghetsmomentet och den tillåtna tyngdpunktsförskjutningen vid den hastighet du avser att köra, inte bara huvudsiffran. Räckvidden måste täcka varje pick-and-place-punkt, inklusive fixturer och buffertar.
-
Precision och noggrannhet: Välj en robot som är tillräckligt exakt för ditt jobb, som inom elektronik eller medicin.
-
Hastighet och cykeltid: Tänk på hur snabbt roboten måste arbeta för att uppnå dina mål.
-
Kostnadseffektivitet: Välj en robot som passar din budget och dina behov.
-
Enkel integration och programmering: Hitta robotar som är enkla att installera och använda.
-
Monteringsmetod: Bords-/golv-, vägg- och inverterad (tak-) montering är inte utbytbara – kontrollera att modellen är klassad för den orientering du behöver och att bänken eller ramen den står på är tillräckligt styv för den acceleration du planerar att köra.
-
Vertikal (Z) pendel och fjäder: Kontrollera Z-slaget mot din högsta plockning och djupaste insättning, inklusive griparens längd och fixturens eller brickans höjd, och kontrollera den tillåtna nedåtriktade tryckkraften och rotationsområdet (θ) vid pinolinen.
-
Miljö och skydd: omgivningstemperatur och luftfuktighet, IP- eller renrumsklassning, ESD-krav och om oljedimma, kylvätska, damm eller avspolning förekommer. Skyddsklass måste väljas för den verkliga linjemiljön, inte den nominella.
-
Kontroller och gränssnitt: antal digitala och analoga I/O-enheter, fältbuss- eller Ethernet-protokollet som din PLC och linjestyrning använder, visionsgränssnittet och dess kalibreringsarbetsflöde, samt den programmerings- och undervisningsmiljö som ditt eget team måste underhålla.
|
Faktor |
Förklaring |
|---|---|
|
nyttolast |
Den nominella nyttolasten måste täcka både detaljen och verktyget tillsammans, med marginal för tyngdpunktsförskjutning och tröghetsmoment. Tillverkarens värde är ett tak, inte en utgångspunkt. |
|
Fart |
SCARA-robotar är några av de snabbaste, vilket är bra för snabbt arbete. |
|
Fotavtryck |
SCARA-robotar är vanligtvis mindre än andra robotar med samma räckvidd. |
|
Repeterbarhet |
Hög noggrannhet i XY behövs för jobb som elektronik. |
|
Artikulation |
SCARA-robotar har fyra axlar, bra för plockning och placering, montering och utmatning av material. |
|
Arbetskuvert |
Robotens räckvidd måste täcka alla delar av arbetsområdet. |
På leverantörssidan är EVS SCARA-serien 4-axlig och ligger i nyttolastklassen 3–20 kg med ett armspann på 400–1000 mm, avsedd för 3C-montering och materialhantering. EVST:s bredare industrirobotsortiment täcker hela nyttolastspektrumet från kollaborativa modeller upp till tunga vapen, men det är en annan produktklass och bör inte tolkas som SCARA-kapacitet. Repeterbarhet, maximal hastighet och tillåten tröghet är modellspecifika och anges per datablad – fråga efter databladet för den modell du faktiskt jämför och jämför liknande med liknande.
Kostnad och trender
SCARA-prissättningen styrs av nyttolastklass, räckvidd, skyddsklass, styrenhet och visionsalternativ, samt av hur mycket integration som finns runt roboten. Banden nedan är vägledande marknadsintervall endast för budgetering – inte offerter och inte knutna till något enskilt varumärke. Det exakta priset beror på nyttolast, räckvidd och konfiguration och bekräftas per konfiguration av EVST-försäljning.
|
Modellnivå |
Typiskt prisklass |
Nyttolast och räckviddsegenskaper |
Typisk konfiguration |
|---|---|---|---|
|
Entry-nivån |
$ 10,000 - $ 40,000 |
Enkla jobb, inte mycket vikt eller räckvidd |
Grundläggande pick-and-place eller enkel montering; standardstyrenhet, begränsad I/O och få alternativ |
|
Mid-range |
$ 40,000 - $ 60,000 |
Kan lyfta mer, göra svårare jobb |
Högre repeterbarhet, högre hastighet, fler I/O- och fältbussalternativ |
|
High-end |
$ 60,000 + |
Smart styrning, bättre sensorer |
Används för mycket exakta jobb; har visionssystem och smarta sensorer |
|
Begagnade robotar |
30–50 % mindre än nytt |
Beror på skick och garanti |
Billigare men kanske inte har ny teknik eller garanti |
Den rapporterade återbetalningstiden för en SCARA-cell ligger vanligtvis inom intervallet 6 till 18 månader, men den siffran är helt och hållet en funktion av skiftmönster, arbetskraftskostnad, cykeltid och linjeutnyttjandegrad – bygg argumentet utifrån din egen cykeltid och personalstyrka snarare än ett publicerat genomsnitt.
SCARA-robotar blir smartare och enklare att använda. Nya trender inkluderar:
-
AI för tuffare jobb och bättre syn.
-
Maskininlärning för att robotar ska kunna göra egna val.
-
Bättre synsystem för att se delar och planera rörelser.
-
Modulära designer för att enkelt ändra inställningar.
-
Bättre säkerhet för personer som arbetar med robotar.
-
Öppen källkodsrobotar för enklare programmering och installation.
Publicerade prognoser pekar på fortsatt tillväxt för SCARA-robotar, med vanligt förekommande siffror som går från cirka 10 miljarder dollar år 2024 till över 16 miljarder dollar år 2030. Prognoser skiljer sig kraftigt åt i segmentdefinition och metodologi, så kontrollera vad en given rapport faktiskt räknar innan du använder dess siffra i ett affärsmässigt fall.
SCARA-robotar är snabba och mycket exakta. De kan också utföra många olika jobb. Detta hjälper företag att arbeta bättre och göra färre misstag. Att välja rätt SCARA-robot är viktigt för goda resultat.
Vanliga frågor om partihandel med mat och dryck
Vad står SCARA för?
SCARA står för Selective Compliance Assembly Robot Arm (även Selective Compliance Articulated Robot Arm). Namnet beskriver dess viktigaste egenskap: den är följsam, eller flexibel, i det horisontella planet men styv vertikalt, vilket möjliggör snabb montering och pick-and-place (markering och placering).
Vad används en SCARA-robot till?
SCARA-robotar utmärker sig vid höghastighets pick-and-place, montering, paketering och palletering av lätta delar, särskilt inom elektronik och konsumentvaror, där horisontell hastighet och vertikal styvhet är precis vad uppgiften behöver.
Hur många axlar har en SCARA-robot?
De flesta SCARA-robotar har fyra axlar: två roterande leder som rör armen i det horisontella XY-planet, en vertikal Z-axel och en roterande handled. Denna fyraxliga layout är det som gör SCARA-robotar snabba och exakta för planära uppgifter.
Vad är skillnaden mellan en SCARA och en 6-axlig robot?
En SCARA har fyra axlar och rör sig huvudsakligen i ett horisontellt plan med mycket hög hastighet, medan en 6-axlig robot kan nå nästan vilken orientering som helst i 3D men är långsammare för plan pick-and-place. SCARA vinner på hastighet och kostnad för plant arbete; se vår jämförelse av kartesiska, sexaxliga och SCARA-robotar.
Hur mycket kostar en SCARA-robot?
SCARA-robotkroppar börjar vanligtvis lägre än sexaxliga armar, och driftsättningskostnaden ökar när verktyg och integration läggs till. För en fullständig översikt över robotpriser, se vår kostnadsguide för robotarm.