
Vi uppskattar en uppackningscell från delar som accepteras av mottagningsstationen, över en komplett kartongcykel. För att göra den räkningen meningsfull definierar vi först gripbekräftelsen, mottagningstillståndet och överlämningssekvensen. Sedan inkluderar vi kartongbyte, hantering av återstående delar och återhämtning i tidsgränsen. Robotens förflyttningshastighet ensam kan inte prissätta eller dimensionera den leveransuppgiften.
Titta på förflyttningen från kartong till station
Den filmade armen sänker en vertikal gripanordning mot ordnade små moduler i en kartong och rör sig mellan kartongen och en intilliggande station. Det synliga arrangemanget ger oss två separata integrationsproblem: hur verktyget adresserar innehållet i lådan och när nästa station är redo att ta emot det.
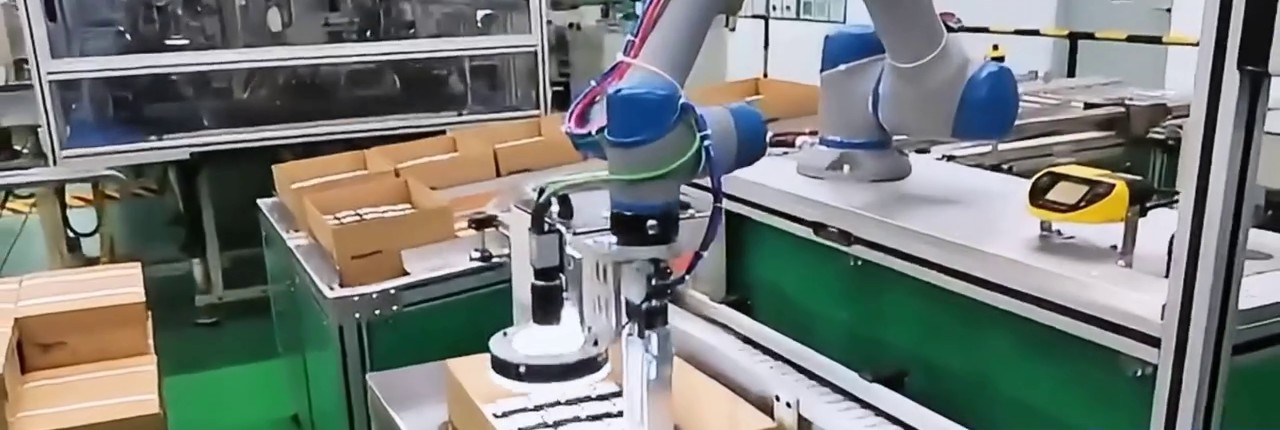
Huvudfilm 00:07.28 — Verktyget visas ovanför rader av moduler i den främre öppna kartongen och visar kartongöppningen och plockningsområdet.
Förvandla en rörelse till en bekräftad leverans
För en föreslagen cell definierar vi en processhandskakning innan vi tilldelar ett produktionsantal. En styrenhet kan ställa in en digital utgång, vänta på en ingång eller ett uttryck och hantera en timeout. Vi använder dessa funktioner för att koppla verktygsdrift till mottagarens tillstånd, med signalnamn och tidpunkt överenskomna mellan enheterna.
| Föreslaget steg | Vad kontrollsekvensen gör | Vad ett undantag innebär |
|---|---|---|
| Behärska greppet | Ställ in den valda verktygsutgången | Kommandot är en instruktion, inte en bekräftelse på att delar hålls |
| Bekräfta lagring | Vänta på vald gripfeedback inom en definierad tid | Stoppa den normala överföringssekvensen och hantera ett obekräftat grepp |
| Erhålla tillstånd att ta emot | Vänta på att mottagaren accepterar överföringen | Spela in mottagare som väntar separat från robotens rörelse |
| Placera och släpp | Utför tillvägagångssättet och den valda utlösningssekvensen | Räkna inte en leverans bara för att ett frigöringskommando har skickats |
| Slutför överlämningen | Utbyt den överenskomna placerings-/slutförandebekräftelsen | Uppdatera leveransantalet endast vid den definierade acceptanshändelsen |
Återkopplingsmetoden beror på valt verktyg och mottagare. Till exempel kan en signal för verktygsstängning och en bekräftelse på delvis hållning beskriva olika tillstånd. Vi specificerar vad varje signal faktiskt bevisar och sätter väntegränser utifrån utrustningens svars- och återställningsbehov. Vanlig process-I/O förblir separat från cellens säkerhetsfunktioner.
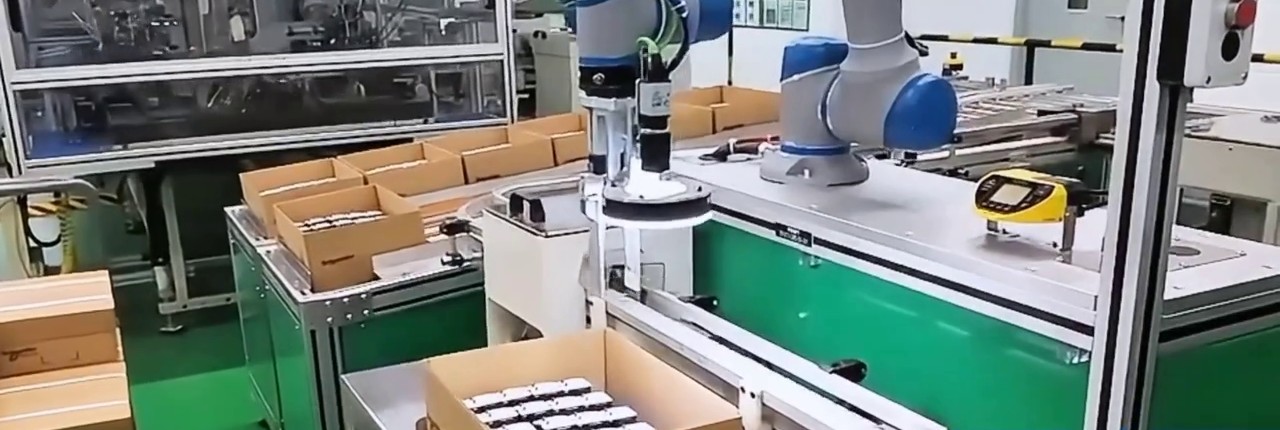
Huvudfilm 00:15.5 — Robotverktyget är nära det högra arbetsbordet och visar förhållandet mellan kartongen och den intilliggande stationen.
Ocuco-landskapet exempel på hantering av batterimodul från transportband till station visar ett annat mottagningsarrangemang där ett transportband och en station delar robotens tid. Det är användbart när man diskuterar var en leverans slutar och vilken enhet som kan få roboten att vänta.
Ge den återstående raden en egen hanteringsregel
För en vanlig matris är en utgångslayout att lokalisera kartongen och definiera plockpositionerna utifrån dess referens. Vi testar sedan de väggintilliggande positionerna och de sista återstående modulerna med hjälp av den faktiska kartongen och verktyget. Lådeförflyttning, väggavstånd eller ett ändrat återstående mönster kan göra att dessa positioner skiljer sig från den enkla centrala plockningen.
Om ett förslag innehåller flera moduler tillsammans, testa en komplett grupp och en ofullständig slutlig grupp. Avgör om det valda verktyget kan hantera en annan återstående kvantitet, om en separat sökväg för den sista raden behövs, eller om resten går till ett operatörsassisterat undantag. Det valet ändrar både den bekräftade kvantiteten och tiden per ruta. En nominell gruppstorlek är inte en giltig multiplikator för varje försök.
Kartongbyte behöver också ett definierat sluttillstånd: nästa låda är placerad och tillgänglig för plockning. En andra plockposition kan ibland låta bytet köras medan en annan låda matar cellen. Vi utvärderar den layouten med kontrollsekvensen och åtkomstarrangemanget; uppskattningen inkluderar endast den påfyllningstid som förblir otäckt.
Mät hela boxcykeln
Använd samma loggade händelse i båda ändar: börja när den första plockuppgiften för denna kartong startar och avsluta när den första plockuppgiften för nästa kartong startar. Räkna de delar som faktiskt accepterats under samma intervall. Försena inte starten av tidtagningen tills mottagaren är redo; kartongbyte, bekräftelser och väntetider nedströms måste ske inom successiva intervall. Beräkna sedan:
Levererade moduler per timme = 3600 × N / T
Här N är det antal som accepteras vid den överenskomna mottagningspunkten och T är förflutna sekunder över samma kompletta boxcykelgräns. Faktorn omvandlar sekunder till en timme. Detta är en planeringsekvation, inte en prestandasiffra för den filmade armen.
Vi separerar loggade tider i produktiv överföring, väntetider för verktygsbekräftelse, väntetider för mottagare, kartongbyte och återställning av undantag. Om flera aktiviteter överlappar varandra räknas den totala förflutna tiden en gång. Om flera lådor mäts, dividera det totala antalet accepterade delar med den totala förflutna tiden istället för att beräkna medelvärdet av individuella lådhastigheter.
Posten pekar sedan på ett konfigurationsbeslut. Upprepade mottagare väntar på en diskussion om gränssnitt eller nedströmskapacitet. Ett långt, otäckt ersättningsintervall kräver en jämförelse av påfyllningslayout. Upprepade undantag på den sista raden kräver en granskning av verktygs- eller återstående delstrategi. Dessa är olika ändringar, även när var och en först visas som en låg timtaxa.
För att diskutera cellen med EVST, ta med fotografier på kartong och modul, kartongens arrangemang och kvantiteter, en video om hantering av full till nästan tom och mottagarens tillgängliga signaler eller driftssekvens. Om gränssnittet inte är dokumenterat ännu, förklara vad nästa station måste ta emot och när. Vi kan använda dessa insignaler för att definiera handoff, undantagsregler och ett användbart cykeltest. Diskutera integration av moduluppackning.