
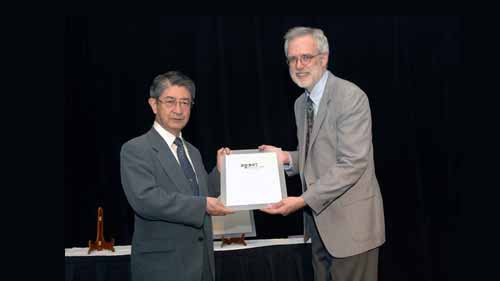
Källa: robothalloffame.org
Dagens automatiserade industrisektor skulle vara mycket mindre avancerad utan Robotar för selektiv efterlevnad. De spelar en stor roll i produktionsprocesser eftersom de är byggda för att arbeta snabbt och vara exakta. Moderna versioner är också tillämpliga i flera branscher och ett bredare utbud av uppgifter.
Det väcker därför frågan, vem hade ett sådant genidrag att uppfinna denna typ av robot? Medan det för närvarande finns många formidabla SCARA robottillverkare över hela världen har designen sitt ursprung i Japan. Läs vidare och låt oss fördjupa oss i den ödmjuka början av denna fantastiska robotuppfinning.
Innehållsförteckning
Uppfinningen av SCARA-roboten
Källa: researchgate.net
I 1977, den Internationellt symposium om industrirobotar hölls i Tokyo, Japan. Under detta evenemang fick experter inom området en chans att se och diskutera den senaste uppfinningen som var SIGMA monteringsrobot. Den presenterade nya möjligheter och idéer som tidigare inte hade utforskats på området.
Professor Hiroshi Makino vid Yamanashi University blev inspirerad av idéerna från symposiet. Han började forska vidare i ämnet och utforskade nya sätt att förbättra monteringsroboten. För att öka sina ansträngningar organiserade han SCARA Robot Consortium som bestod av honom själv och 13 japanska företag.
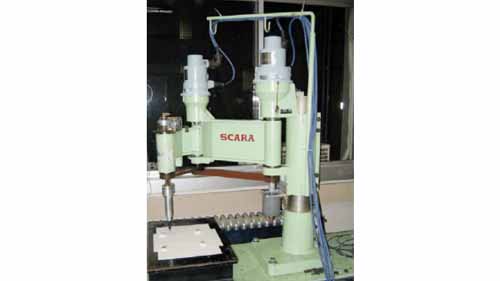
År 1978 hade konsortiet uppfunnit första SCARA-robotprototypen. Den testades för användbarhet i olika industriella applikationer och parametrar som hastighet och repeterbarhet. 1980 lanserade gruppen ledd av professor Makino en andra förbättrad version av SCARA-roboten.
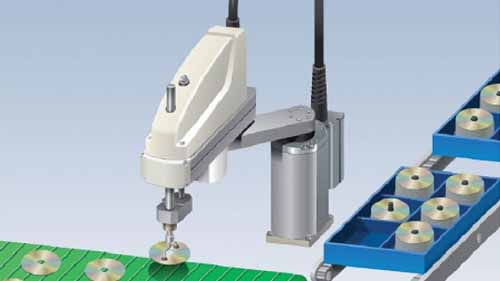
SCARA-robotar används i industrier
Källa: assemblymag.com
Bland medlemmarna i konsortiet fanns en mängd tillverkare inklusive Fujitsu och Toshiba. Efter framgången med den andra prototypen började de tillverka industriella scararobotar 1981. De använde dem i sina fabriker men marknadsförde och sålde dem också till andra tillverkare.
Sankyo Seiki, en Japan-baserad tillverkare av speldosor, var ett av de första företagen som tog sig an scararobotar. De lade till dem i sin produktionslinje samma år och använde dem för att montera kretskort för ljudförstärkare. Andra företag som Hirata och NEC var också bland de första att äga den här typen av monteringsrobotar.
Moderna SCARA-robotar
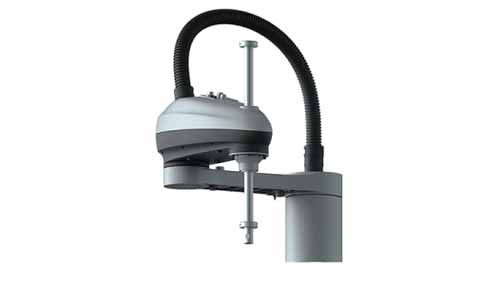
Utvecklingen av moderna scararobotar tog ett mer diversifierat tillvägagångssätt än uppfinningen av originalet. Varje industrirobottillverkare utvecklar nu sin egen modifierade version med funktioner som är unika för deras varumärke. I jämförelse med äldre modeller har den genomsnittliga moderna scara-roboten:
- Högre nyttolastkapacitet
- Längre armräckvidd
- Förbättrad noggrannhet uppnås med kvalitetsreducerare
- Högre hastighet tack vare förbättrade motorer
Andra funktioner som damm- och droppsäkra material och tillgången på olika sluteffektorer har också förbättrat scararobotar avsevärt. Förutom flera monteringsalternativ har dessa funktioner gjort scararobotar användbara i fler branscher än någonsin tidigare.
Ändå kvarstår den grundläggande funktionsprincipen för scararobotar som professor Hiroshi Makino designade den.
Framtiden för SCARA-robotar
Källa: robotics.org
Baserat på nuvarande trender inom robotindustrin, här är några framsteg som kan ske inom tillverkningen av scararobotar.
SCARA-robotar med två armar
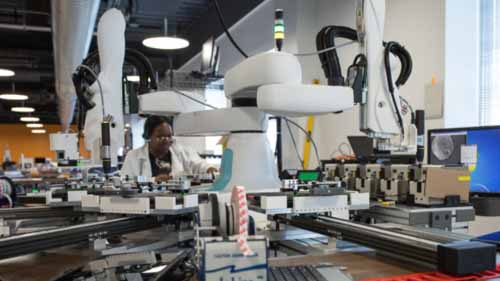
En dubbelarmad scararobot är en robot med två scararobotarmar monterade på en bas. De är ganska lika en människa med två armar. De är för närvarande ett nytt koncept eftersom inte många robottillverkare tillverkar dem. Men med tanke på deras höga produktivitet och många fördelar kommer de sannolikt att bli en stöttepelare i branschen.
Lätt programmerbara SCARA-robotar
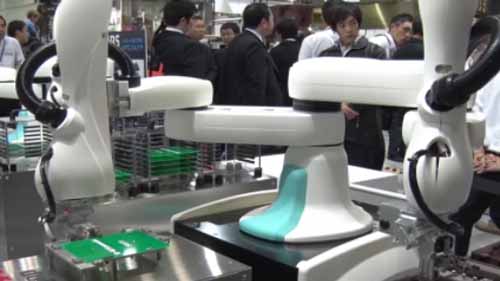
Medan programmering och styrning av scararobotar tidigare ofta krävde kvalificerad arbetskraft, kan det snart förändras. Framväxten av lättanvänd förinstallerad programvara och lärbara scara-robotarmar utrustade med synsensorer kan göra programmering onödig. Dessutom är båda dessa metoder lätta att använda och kräver inga speciella färdigheter.
Överkomliga
De första modellerna av scararobotar kostade miljontals yen i Japan. Robotkomponenter var svåra att hitta och därför dyra. Det har sedan dess förändrats och tillverkare fokuserar nu även på billiga scararobotar för att ta emot fler kunder.
Samarbetsfunktioner
I de flesta fabriker är det allt fler mänskliga arbetare dela arbetsytor med robotar. Det har gjorts betydande framsteg för att säkerställa att sådana arbetsmiljöer är säkra för personalen. Kollisionssensorer och rundkantsrobotdesigner är några av de försiktighetsåtgärder som för närvarande erbjuds av robottillverkare. Ändå är de inte helt säkra och det kommer att bli intressant att se vilka andra alternativ utvecklare kommer att erbjuda för att möta denna utmaning.
Slutsats
Världen är verkligen skyldig professor Hiroshi Makino en stor tacksamhet för hans förvaltarskap i uppfinningen av SCARA-roboten. Medan ansträngningarna av tillverkare av robotarmar kan inte förnekas, det är hans engagemang och vision som gjorde SCARA-robotar till verklighet.
Läs också:
Målarbås | Robotsprutning | Målning av bildelar
Målarrobot Pris|Målningsrobotarm|Sprayning Målarrobot
Målarrobot | Robotmålning | Robot målning cell
För en fullständig introduktion till armtypen, se vad är en SCARA-robot.