
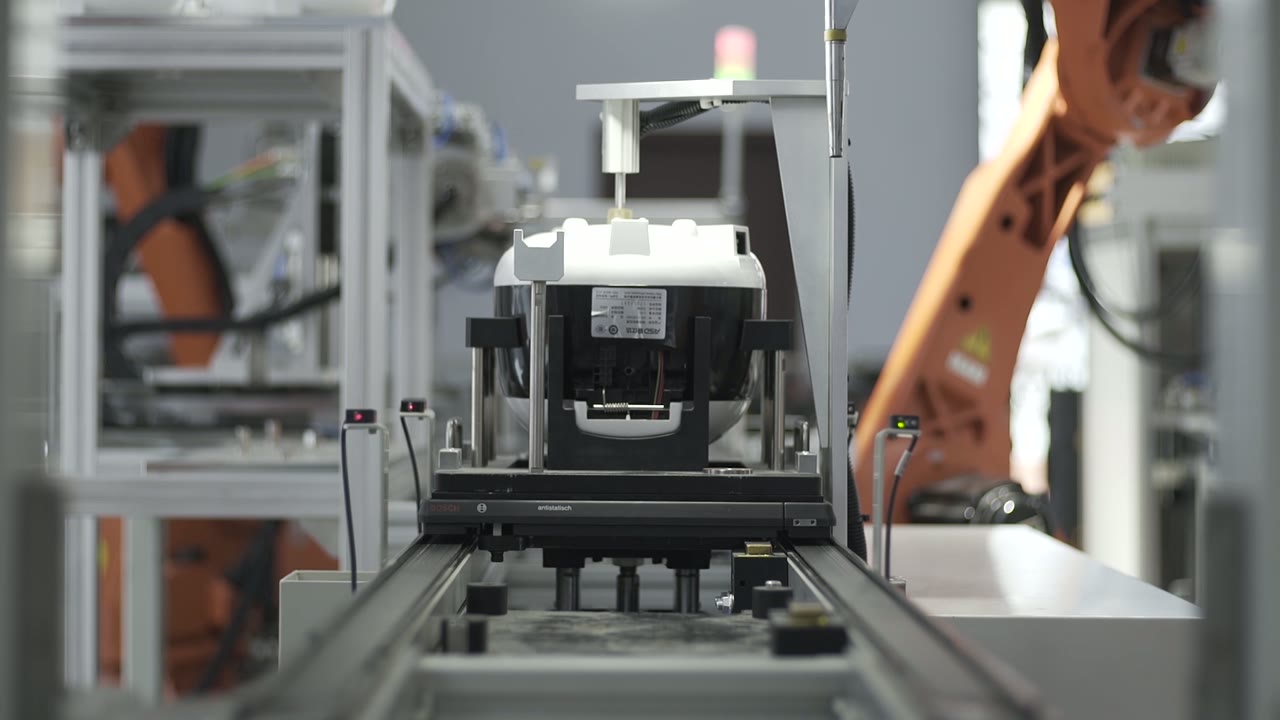
Kort sagt: Produkten kör en pall nerför ett rakt transportband och stannar vid en station efter en annan. En robot placerar en detalj på kroppen, ett presshuvud placerar den, en drivenhet körs in från sidan och skruvar fast den, en robot vänder kroppen, klämmorna sätts in, en innerbehållare faller på plats och i slutet packar en robot den färdiga enheten i en kartong. Tre beslut bär en linje som denna: hur paletten placeras vid varje station, vilka steg som verkligen behöver syn och hur vändningar och plockning och placering passar in i cykeln. Planerar du en linje? Få en uppskattning av layout och cykeltid.
Vid en blick
| Produkter | Liten hushållsapparat — gjuten kropp, innerkruka, lockklämmor |
| Behandla | Montering, skruvdragning och packning |
| Johtin | Pallar på en rak, motordriven transportör |
| Automation | En robot per station, plus fasta press- och drivenheter |
| Reservdelsförsörjning | Bansidesbäddar bredvid varje station |
| Arbetsmiljö | Pick-and-place, tryck för att sätta fast, skruvdragning från sidan, vändning, slutpackning |
| Produktion | Färdiga enheter packade i kartonger och transporterade från linjen |
| Teststation | Ett stopp där enheten står stilla och en kabel ansluts |
Problemet som den här raden tar upp
En färdig apparat är en lång kedja av små operationer: placera, sätta, skruva, vända, klämma, sätta in, testa, packa. Var och en är enkel. Svårigheten är att göra dem identiskt för varje enhet, varje skift, och att balansera om hela kedjan när produkten ändras.
En pallrad svarar på det genom att fixera ordning och datum: produkten placeras en gång på en pall och allt efter det refererar till paletten. Stationerna blir utbytbara platser, och att byta produkt innebär att byta fixturer och program snarare än att lära om folk.
Hur linjen går
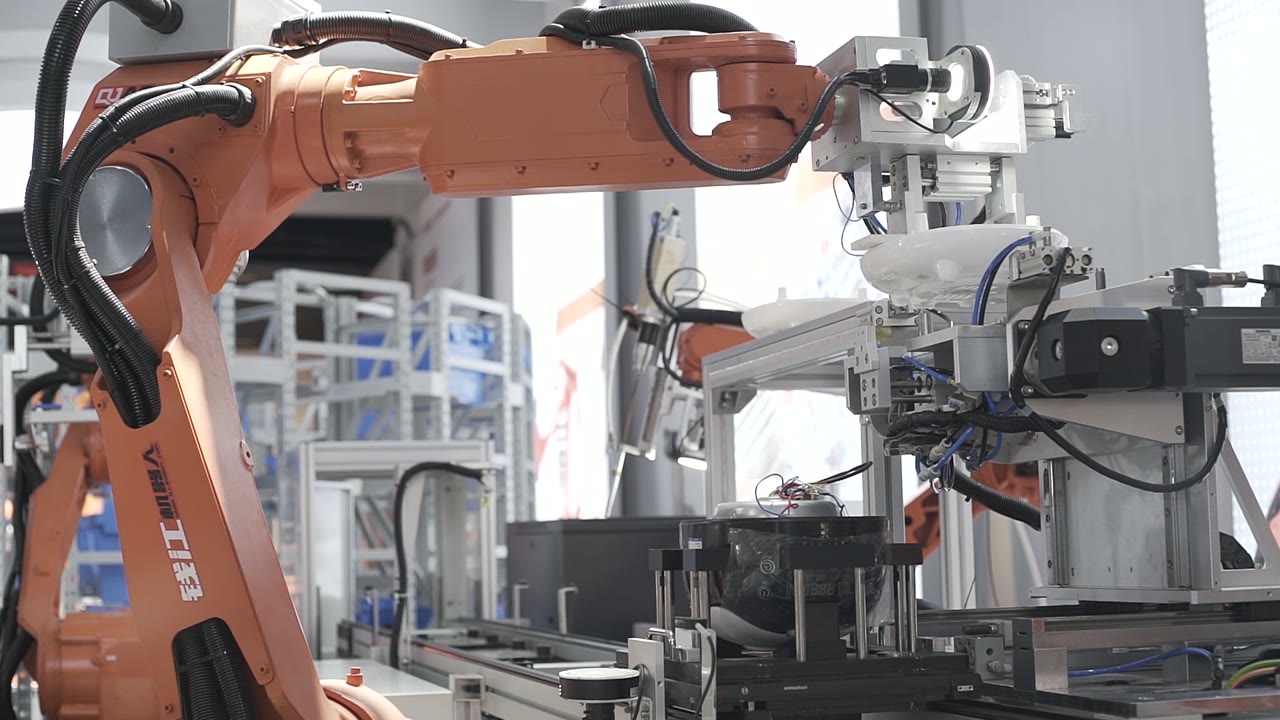
- Plats. En robot tar en detalj från linjesidans bo och placerar den på kroppen på pallen.
- Sittplats. Ett presshuvud kommer ner ovanifrån och placerar detaljen.
- Skruva. Vid skruvdragarstationen löper en motordriven skruvmejsel in från sidan på en skena, driver in och in.
- Index. Pallen bär enheten till nästa station.
- Flip. Vid ett stopp vänder en robot kroppen och placerar tillbaka den på pallen så att nästa sida är uppåt.
- Klämma. Små täckklämmor tas från ett bo och trycks på plats.
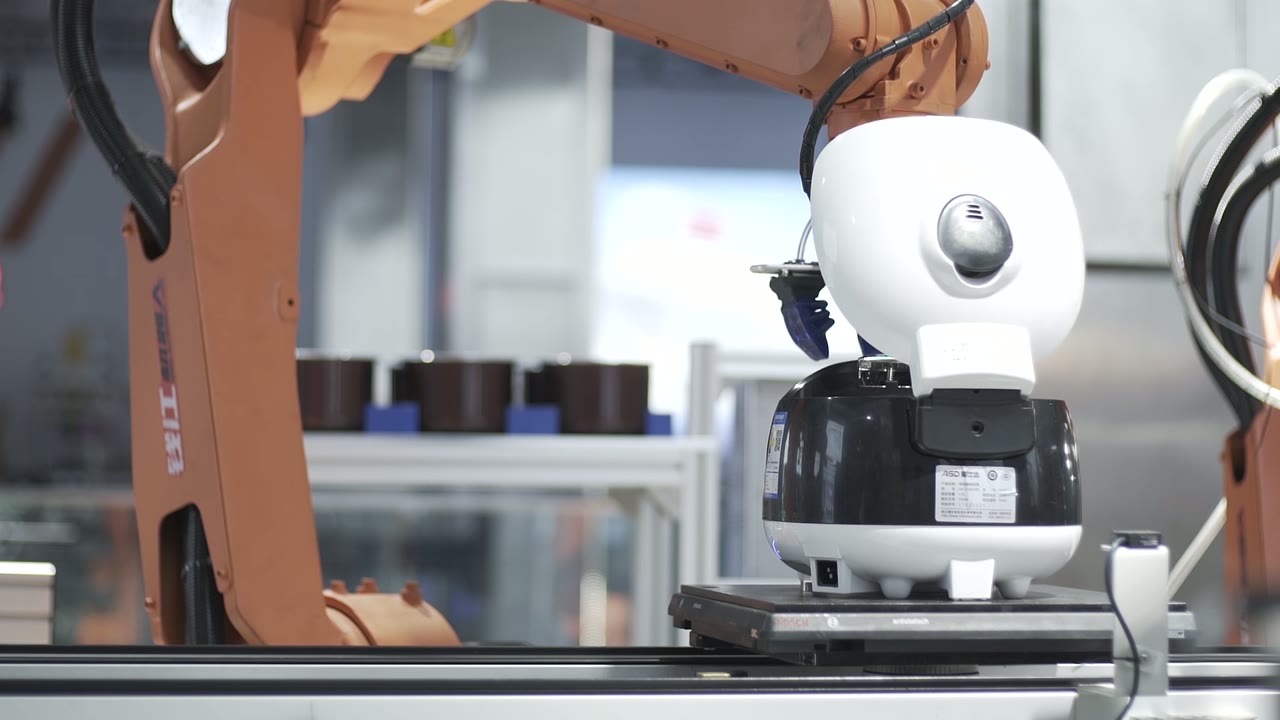
- Sätt. Längre ner lyfter en robot en innerkruka från en rad bon och släpper ner den i kroppen.
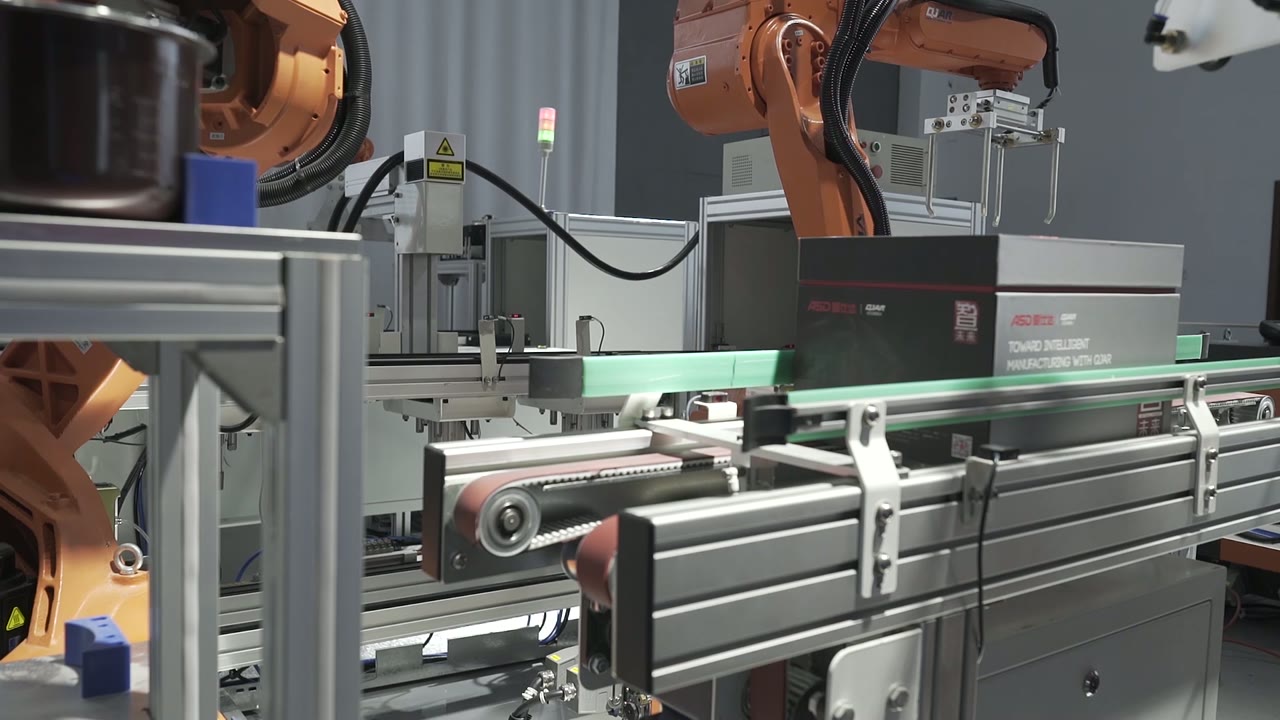
- Packa. Till slut lyfter en robot den färdiga enheten ner i en kartong, och lådorna köar upp och lämnar kön.
Tre designbeslut
1. Bestäm vad pallen ska lokalisera och vad den inte ska
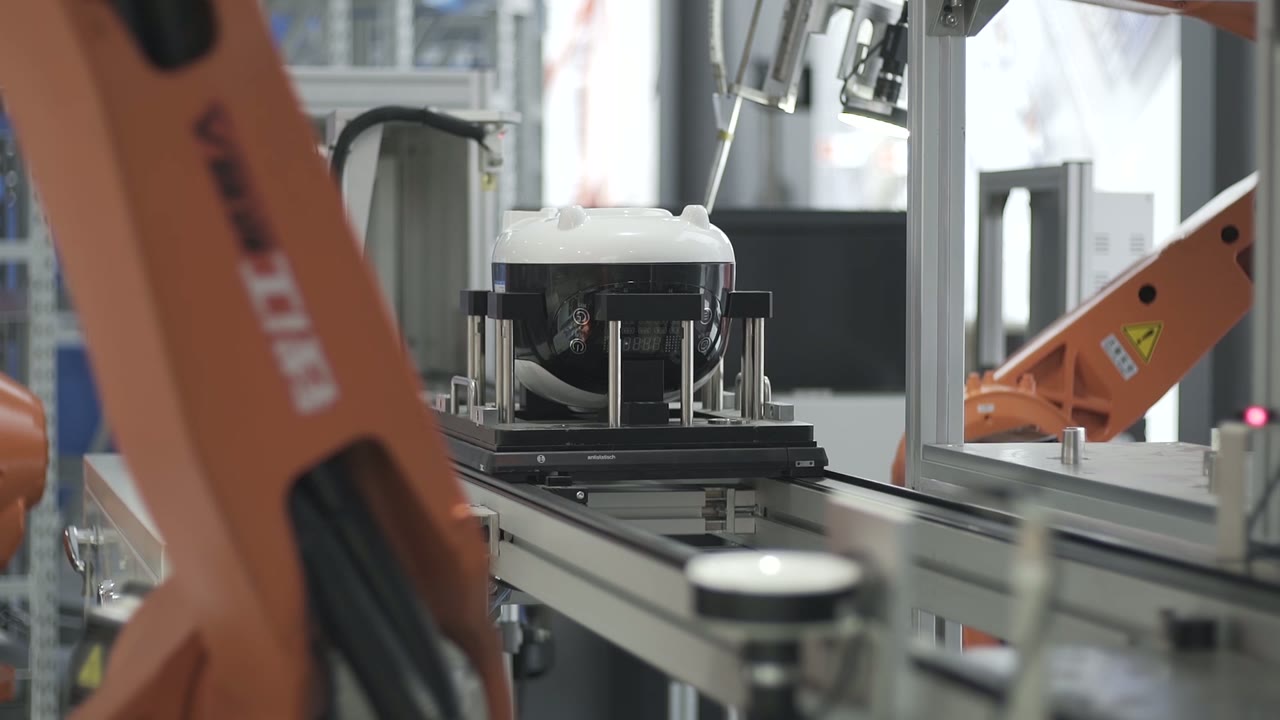
Varje station efter den första litar på paletten. Det förtroendet måste förtjänas på tre ställen:
- Produkt till pall. Hur produkten hålls: ett bo, stift, klämmor – och hur mycket den kan röra sig när den väl är på plats.
- Pall till station. Hur paletten stoppas och lyfts eller fästs vid varje station. Att stoppa mot ett hårt stopp och fästa är vanligt; noggrannheten man får där är den noggrannhet som varje station ärver.
- Retur och städning. Pallar kommer tillbaka, samlar skräp och slits. En sliten styrbussning på en pall visar sig som att en enskild station går sönder på en enhet av tjugo.
Fråga att avgöra tidigt: Vilka operationer behöver egentligen den snäva toleransen? Allt annat kan få godkännande, och godkännande är billigt.
2. Placera visionen där den köper något
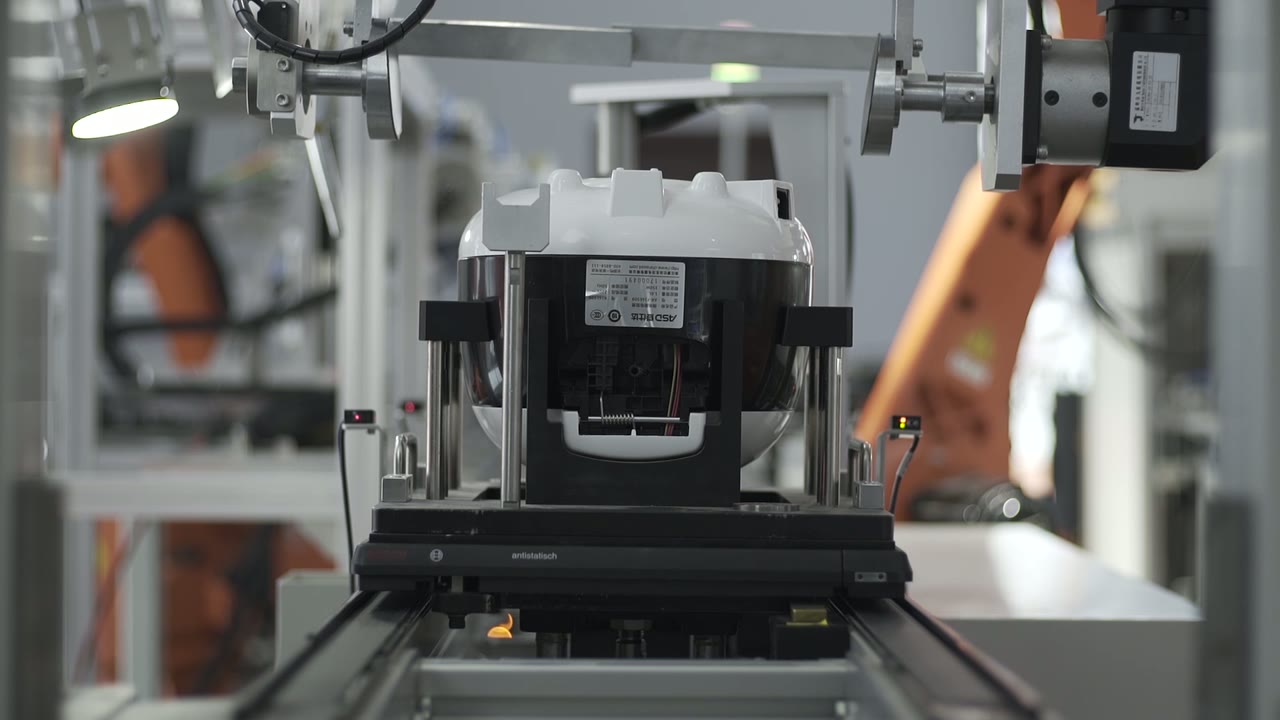
Syn på ett monteringsband är värd sin kostnad på några specifika ställen: när en detalj anländer till en okänd position, när en operation måste hitta en funktion som rör sig i förhållande till utgångspunkten, och när en defekt måste upptäckas innan värdet på monteringen växer.
Det är värt mycket mindre när en bra fixtur skulle göra jobbet. En del som presenteras i ett bo, på en placerad pall, behöver inte hittas – den behöver hållas. Det användbara testet: vilket fel förhindrar synen, och vad kostar det om det når nästa station?
Samma logik gäller för verifiering. Närvaro- och positionskontroller efter ett kritiskt steg betalar sig vanligtvis; en kamera som läggs till för att stationen såg komplicerad ut gör det vanligtvis inte.
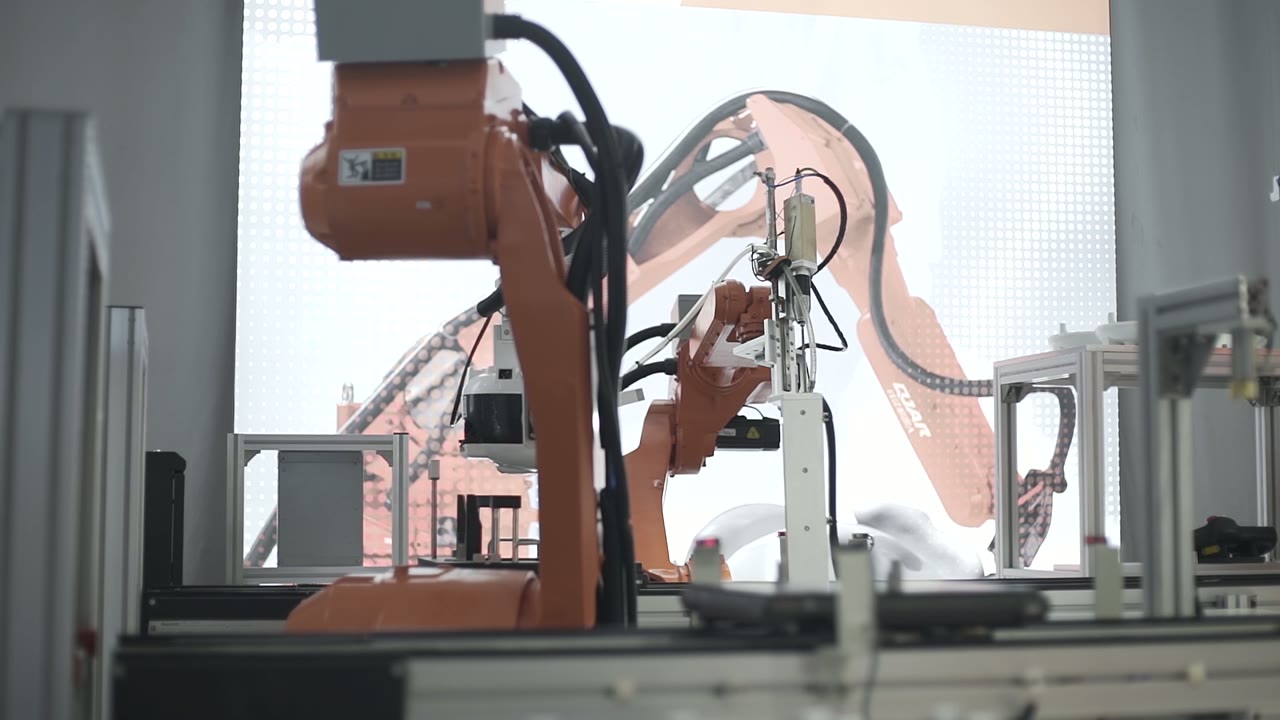
3. Balansera volter och pick-and-place mot den långsammaste stationen
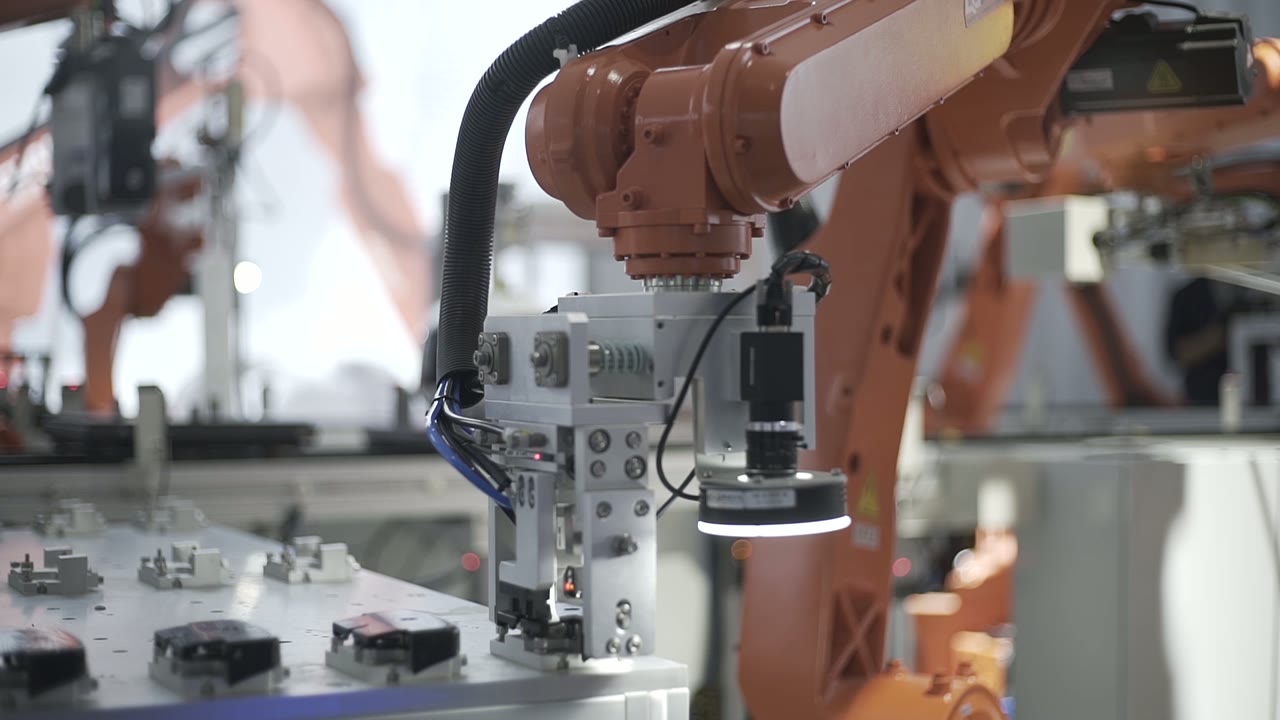
En linje går i takt med sin långsammaste station, och volter och långa pick-and-place-rörelser blir tyst den stationen. Tre praktiska punkter:
- Räkna dragen, inte operationerna. En "enkel" vändning är ett plock, en rotation, en placering och en retur – ofta längre än den skruvdragning den föregår.
- Sammanfoga eller dela. Två korta operationer på en station kan delas på en robot; en lång operation kan delas upp över två stationer istället för att sakta ner hela linjen.
- Design för övergången. Bon, gripdon och program multipliceras med antalet varianter. Snabbväxlingsverktyg och en enda produktvalspunkt gör att bytet tar några minuter snarare än ett skift.
När den här layouten passar – och när man ska titta närmare
- Bra passform: stabila produktfamiljer med en definierad monteringsordning, volymer som motiverar dedikerade bon och fixturer, och delar som kan presenteras på ett ordnat sätt vid linjesidan.
- Utvärdera vidare: många varianter med olika monteringsorder, delar som anländer i bulk och behöver singuleras först, operationer som fortfarande kräver mänsklig bedömning (kosmetiska kontroller, kabeldragning) och en produkt vars nästa generation ändrar huvudutgångspunkten.
FAQ
Varför pallar istället för ett fritt flödande transportband?
Eftersom produkten lokaliseras en gång och varje station ärver den platsen. Flödande transport fungerar bra för att flytta produkter mellan manuella bänkar; för robotar flyttar det lokaliseringsproblemet till varje station.
Var förlorar linjen vanligtvis tid?
Vid stationen med det längsta enskilda draget – ofta en volt eller ett långt val – och vid växlingen. Båda är layoutbeslut, inte robotbeslut.
Behöver varje station en robot?
Nej. Fasta enheter – presshuvuden, drivenheter på skenor – är billigare och snabbare där rörelsen alltid är densamma. Robotar förtjänar sin plats där banan ändras med varianten, eller där en arm utför flera uppgifter.
Få en uppskattning av layout och cykeltid
Skicka oss:
- Monteringsritning och monteringssekvens
- Dellista med hur varje del kan presenteras (bo, tray, bulk)
- Antal varianter och omkopplingsfrekvens
- Daglig eller årlig volym, skift och mållinjepris
- Planritning med tillgänglig längd och position för uppströms och nedströms utrustning
Vi kommer att svara med ett förslag på linjelayout och en uppskattning av cykeltiden.
Få en uppskattning av layout och cykeltid → eller e-post sales@evsrobot.com
Filmmaterial filmat på en partners produktionsanläggning. Linjetaxa, stationstider och produktsiffror från den anläggningen är inte offentliga och anges inte här.