
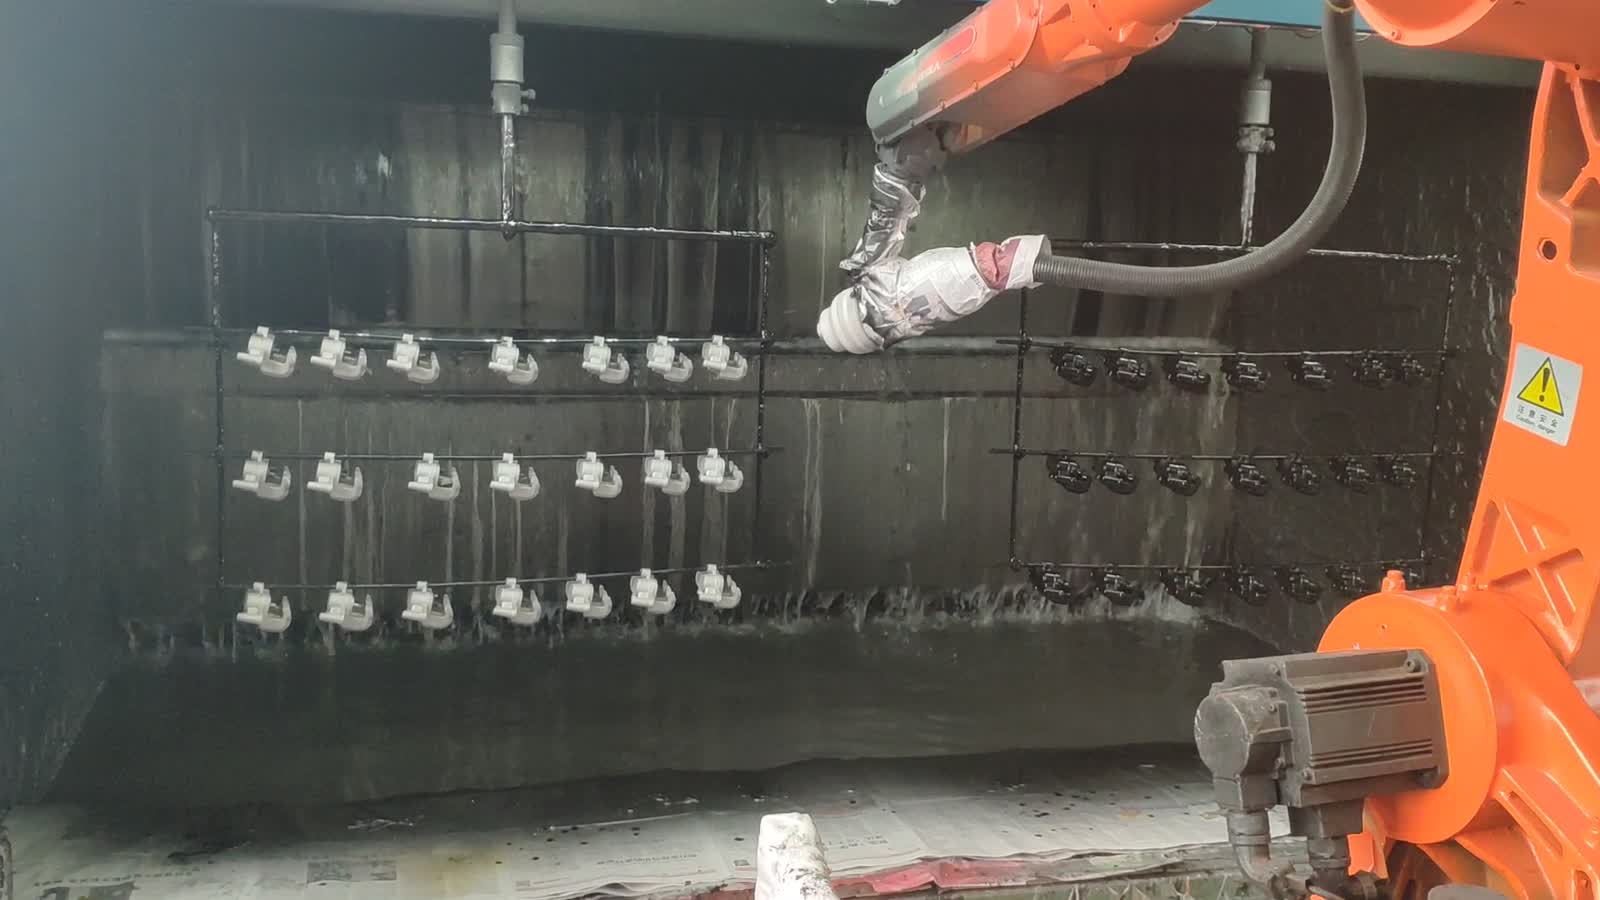
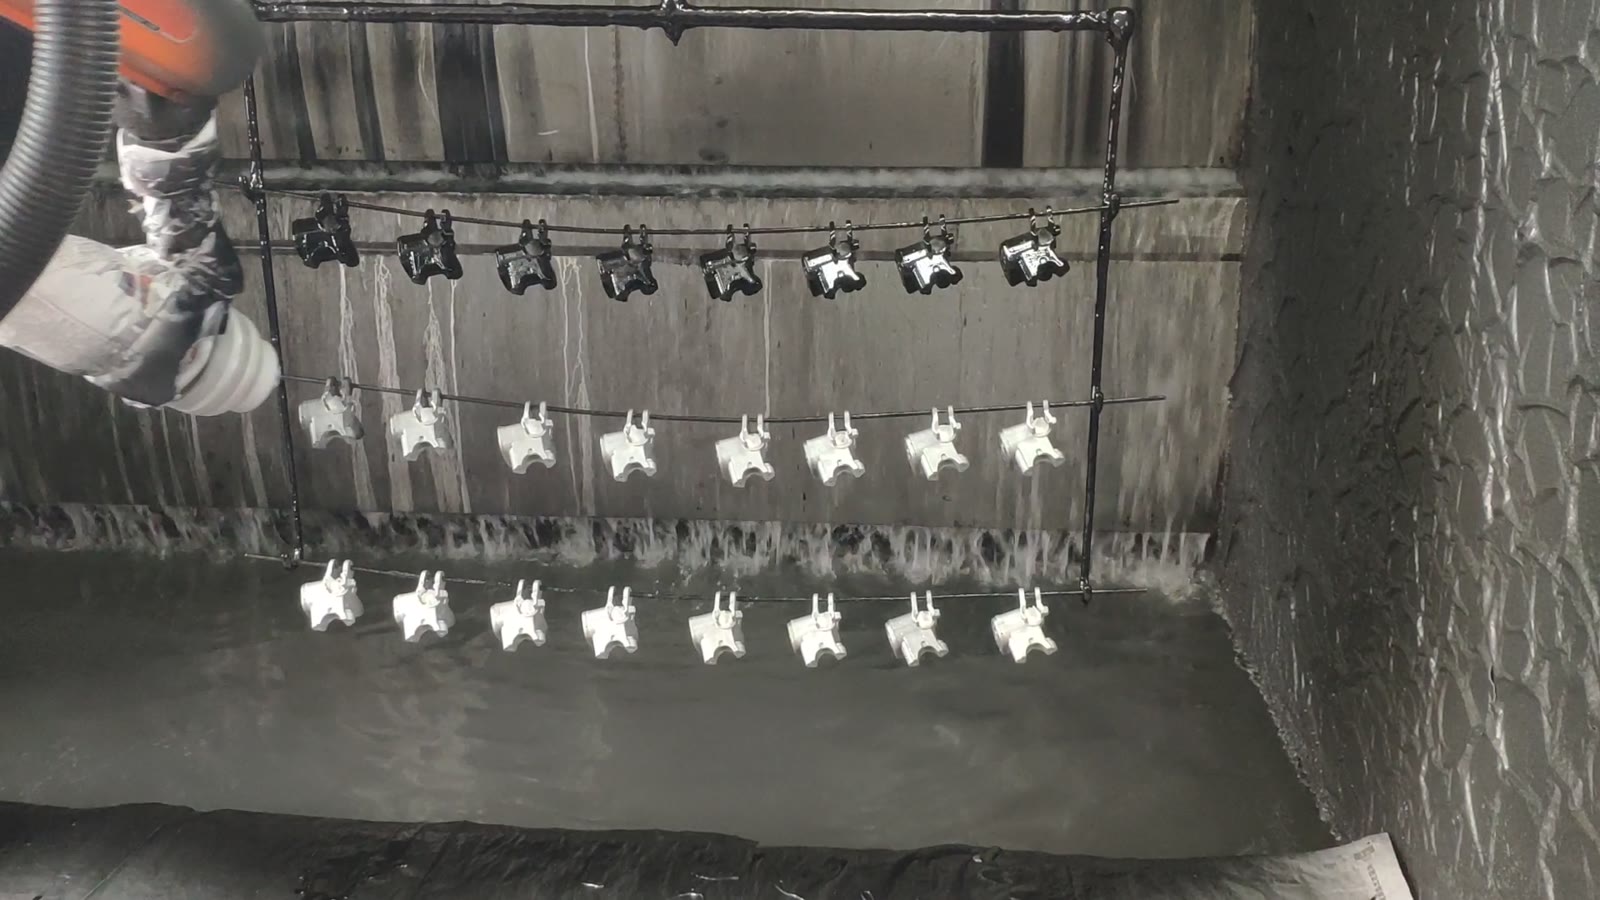
Kort sagt: Denna målarbox ytbehandlar små motorcykelbromsdelar när de hänger i rader på en upphängningslina. En sexaxlig robot bär en sprutpistol och sveper den fram och tillbaka över varje rad och följer delarna när de rör sig genom boxen. Sprutpistolen är maskerad med tyg och tejp, och en vattenridå längs bakväggen transporterar översprutningen ner i ett golvränna. Tre beslut leder till en sådan här uppställning: hur delarna hänger, hur sprutpistolen rör sig över en rörlig rad och var översprutningen hamnar så att boxen förblir ren. Planerar du en liknande linje? Skicka oss din delritning.
Vid en blick
| Del | Små motorcykelbromsliknande metalldelar |
| Behandla | Färgsprejning |
| Automation | En sexaxlig robot som bär en sprutpistol |
| Delleverans | Delar hängs i rader på horisontella stänger som rör sig genom boxen |
| Söka | Galgen och linan sätter avståndet; roboten följer raden |
| Arbetshållning | Delarna hänger från stången, ingen fastspänning behövs |
| Operatörsroll | Lastar och lossar galgar och sköter montern |
| Celllayout | En robot inuti en vattentvättbås |
Problemet som denna cell åtgärdar
Färg är den process där konsistens är svårast att köpa från en person. Filmtjocklek, kanttäckning och rytmen i passet förändras alla med operatörens hand, och på en rad med små detaljer är skillnaden mellan den första delen och den sista precis vad kunden märker.
En robot tar bort handen ur ekvationen. Den gör samma drag, på samma avstånd och samma hastighet, varje gång. Utmaningen är inte själva sprutningen; det är att hänga upp delarna så att pistolen kan nå alla ytor, planera pistolens bana över en rad som rör sig hela tiden, och hantera översprutningen så att den hamnar i vattnet istället för på nästa del.
Hur cellen fungerar
- Delarna anländer på galgar. Små metalldelar hänger i rader från horisontella stänger, en rad efter en annan som rör sig in i båset.
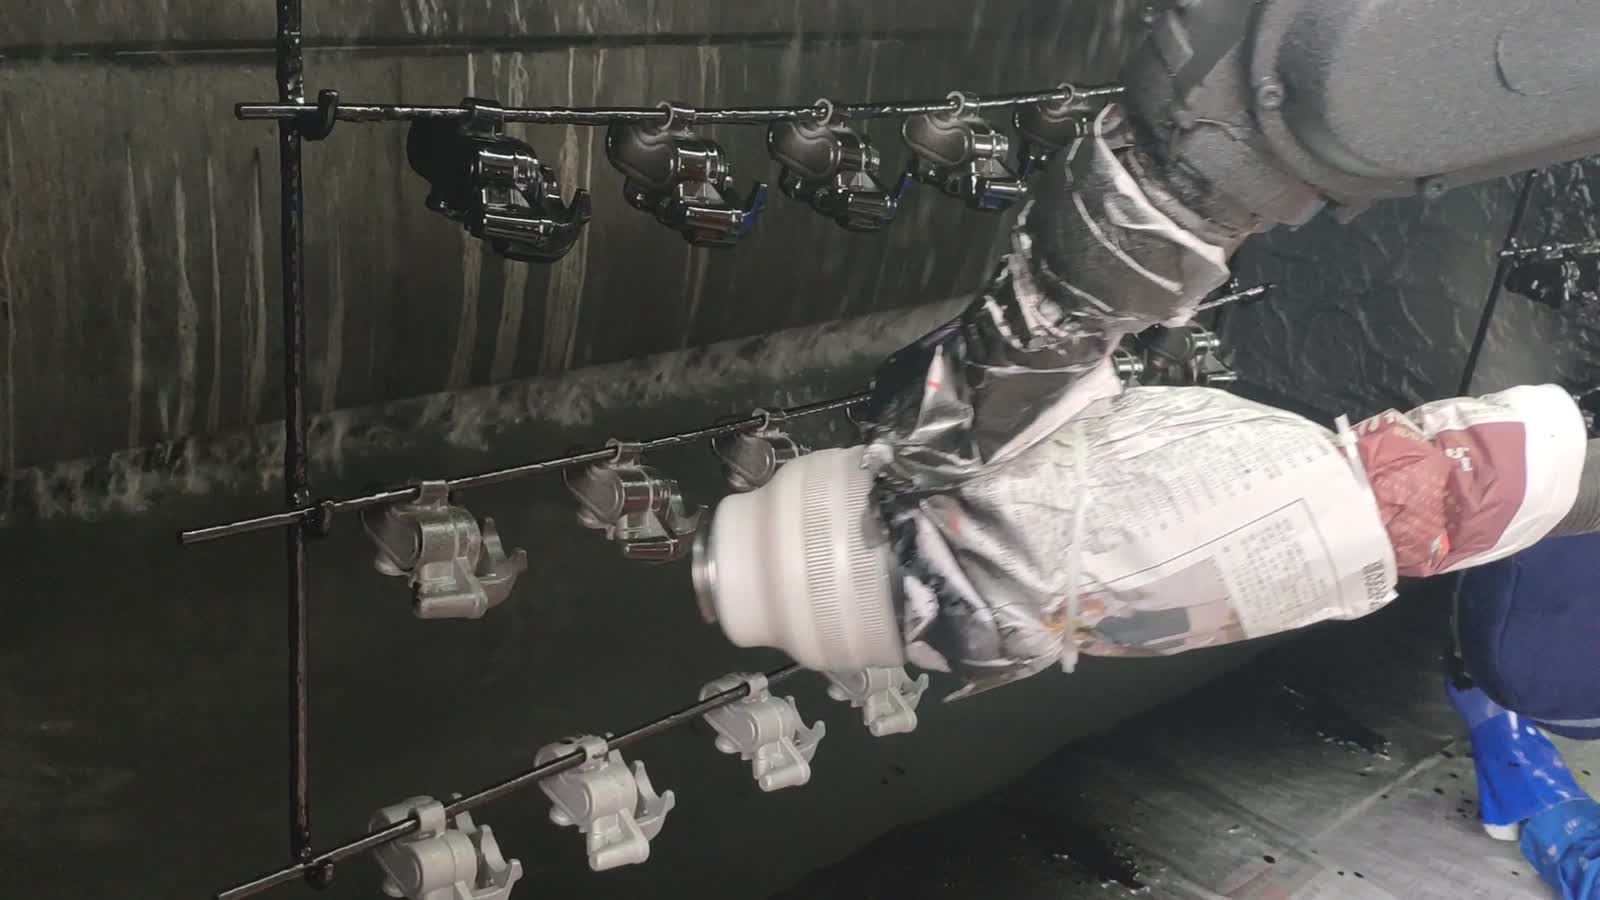
- Roboten intar position. En sexaxlig robot står i boxen med en sprutpistol i änden av sin arm, pistolen insvept i tyg och tejp för att hålla färg borta från kroppen.
- Sopa raden. Roboten för pistolen till den första delen i raden och sveper över, och belägger varje del i tur och ordning.
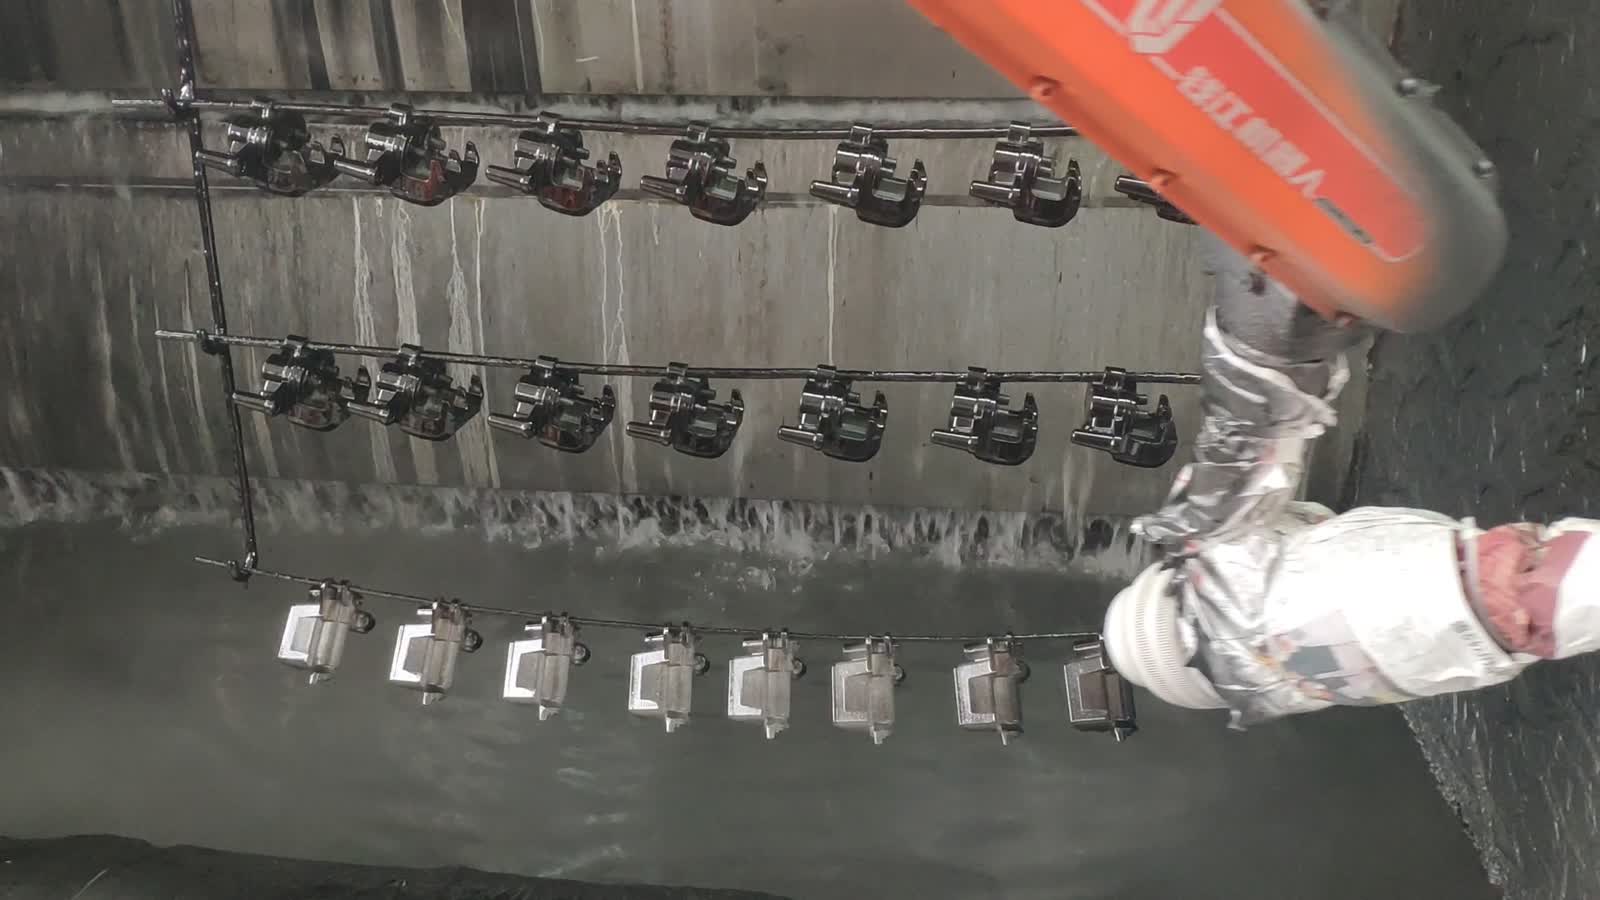
- Följ linjen. Medan galgen bär raden framåt håller roboten sin passage i takt med de rörliga delarna.
- Fånga upp översprutningen. En vattenridå löper ner längs bakväggen till ett golvränna, så det som missar delarna hamnar i vattnet snarare än på väggarna, redo för nästa pass.
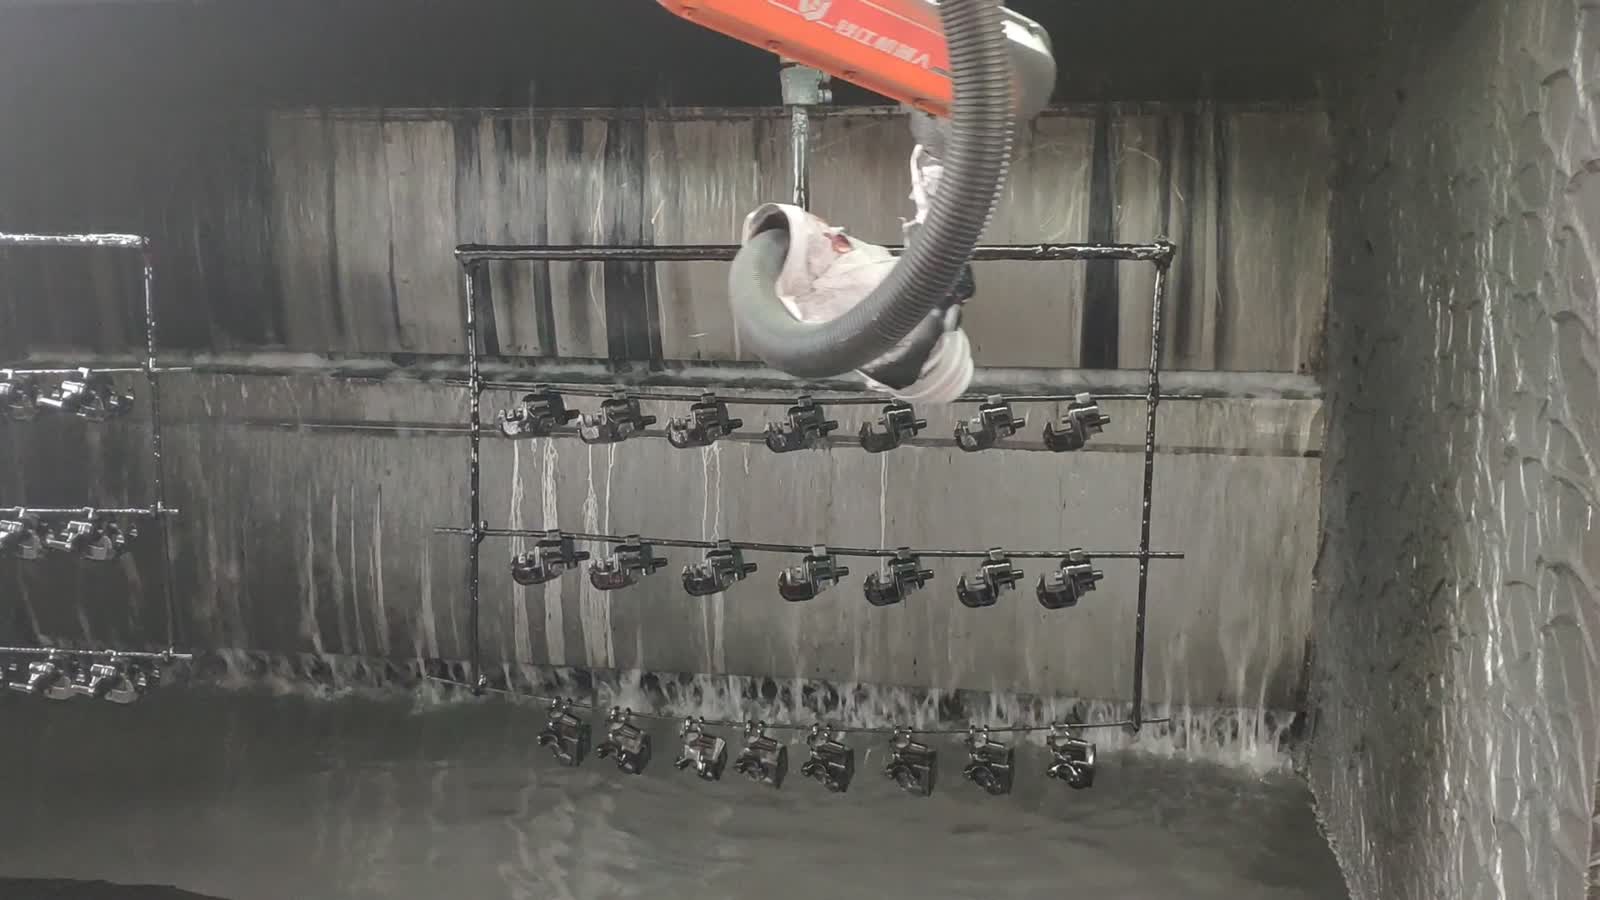
- Nästa rad. Den färdiga raden går vidare och nästa kommer inom räckhåll, och roboten börjar om övergången.
Tre designbeslut
1. Häng delarna så att alla ytor är åtkomliga
En upphängningslina fungerar bara om roboten kan måla det kunden ser. Om delar hänger för nära varandra förblir ytorna mellan dem skuggade; om de är felvinklade får en kant eller ett urtag aldrig färg.
Frågan som måste avgöras är avstånd och orientering: hur långt ifrån varandra delarna hänger, om de är vinklade mot pistolen eller riktade rakt mot den, och om varje yta som specifikationen kräver exponeras för sprayen. Att hänga är det billigaste stället att fixera täckningen – när linjen är igång innebär en skuggad yta en manuell bättring.
2. Planera vapnets bana mot en rörlig rad
Att måla en rörlig rad är ett koordinationsproblem. Pistolen måste matcha linjens rörelseväg medan den sveper, annars sträcks strängen ut på ena sidan och blir tunnare på nästa. Robotens bana är inte ett enda svep; det är ett svep som driver med galgen.
Det som hjälper: håll strömningshastigheten stabil i förhållande till linjen, överlappa varje del lika mycket och lämna ett jämnt avstånd så att fläkten förblir jämn över raden.
3. Bestäm var översprutningen hamnar
Allt som pistolen kastar som inte landar på en del måste någonstans. I en öppen box sätter det sig på väggarna, galgarna och själva roboten, och det hamnar som damm på nästa del. Vattenridån på bakväggen är det som håller processen ren.
De praktiska punkterna: vad som än fångar upp översprutan – en vattenridå här, ett utsugssystem någon annanstans – måste avlägsna den utan att störa sprutfläkten, och pistolens maskering måste överleva miljön – färg som kryper in i pistolhuset eller armens leder är ett underhållsproblem, inte ett kvalitetsproblem.
När den här layouten passar – och när man ska titta närmare
- Bra passform: partier med små delar som kan hängas, ett begränsat antal former som alla tar samma steg, och en monter som redan flyttar delar på galgar.
- Utvärdera vidare: många delformer (en ny form behöver vanligtvis ett nytt upphängningsmönster och en ny pistolbana), ytor som inte kan nås från ena sidan, delar som är för ömtåliga för att hängas upp och färger eller ytbehandlingar som behöver bytas ut eller tvättas mellan körningarna.
FAQ
Varför inte måla dessa delar med en travers istället för en robot?
En travers gör en rak passage bra. En robot förtjänar sin plats när passagen måste följa en detaljs form – vrida pistolen vid en kant, stanna i ett urtag eller matcha en rörlig rad – och när linjen löper mer än en detaljform som var och en behöver en annan bana.
Hur håller sig delarna på plats medan pistolen passerar?
De hänger från stången, och deras egen vikt håller dem stadiga. Tricket är upphängningsmönstret: delarna är placerade och vinklade så att pistolens fläkt når varje exponerad yta utan att delarna svänger eller vidrör varandra när linan rör sig.
Vad avgör cykeln här?
Hur snabbt linjen flyttar raderna genom boxen, och hur lång tid roboten behöver för att belägga en hel rad med önskad tjocklek. Skicka detaljritningen med de ytor du behöver belägga så kan vi uppskatta det.
Få en uppskattning av layout och cykeltid
Skicka oss:
- Delritning med markerade ytor du behöver belägga
- Material och önskad ytbehandling eller filmtjocklek
- Antal delformer och hur ofta du byter
- Daglig eller årlig volym och linjehastighet
- Foton eller mått på monterns och hangarens layout
Vi kommer att svara med ett förslag på monterlayout och en uppskattning av cykeltiden.
Skicka din detaljritning → eller e-post sales@evsrobot.com
Filmmaterial filmat på en partners produktionsanläggning. Cykeltid, ström och förbrukningsvärden från den anläggningen är inte offentliga och anges inte här.