
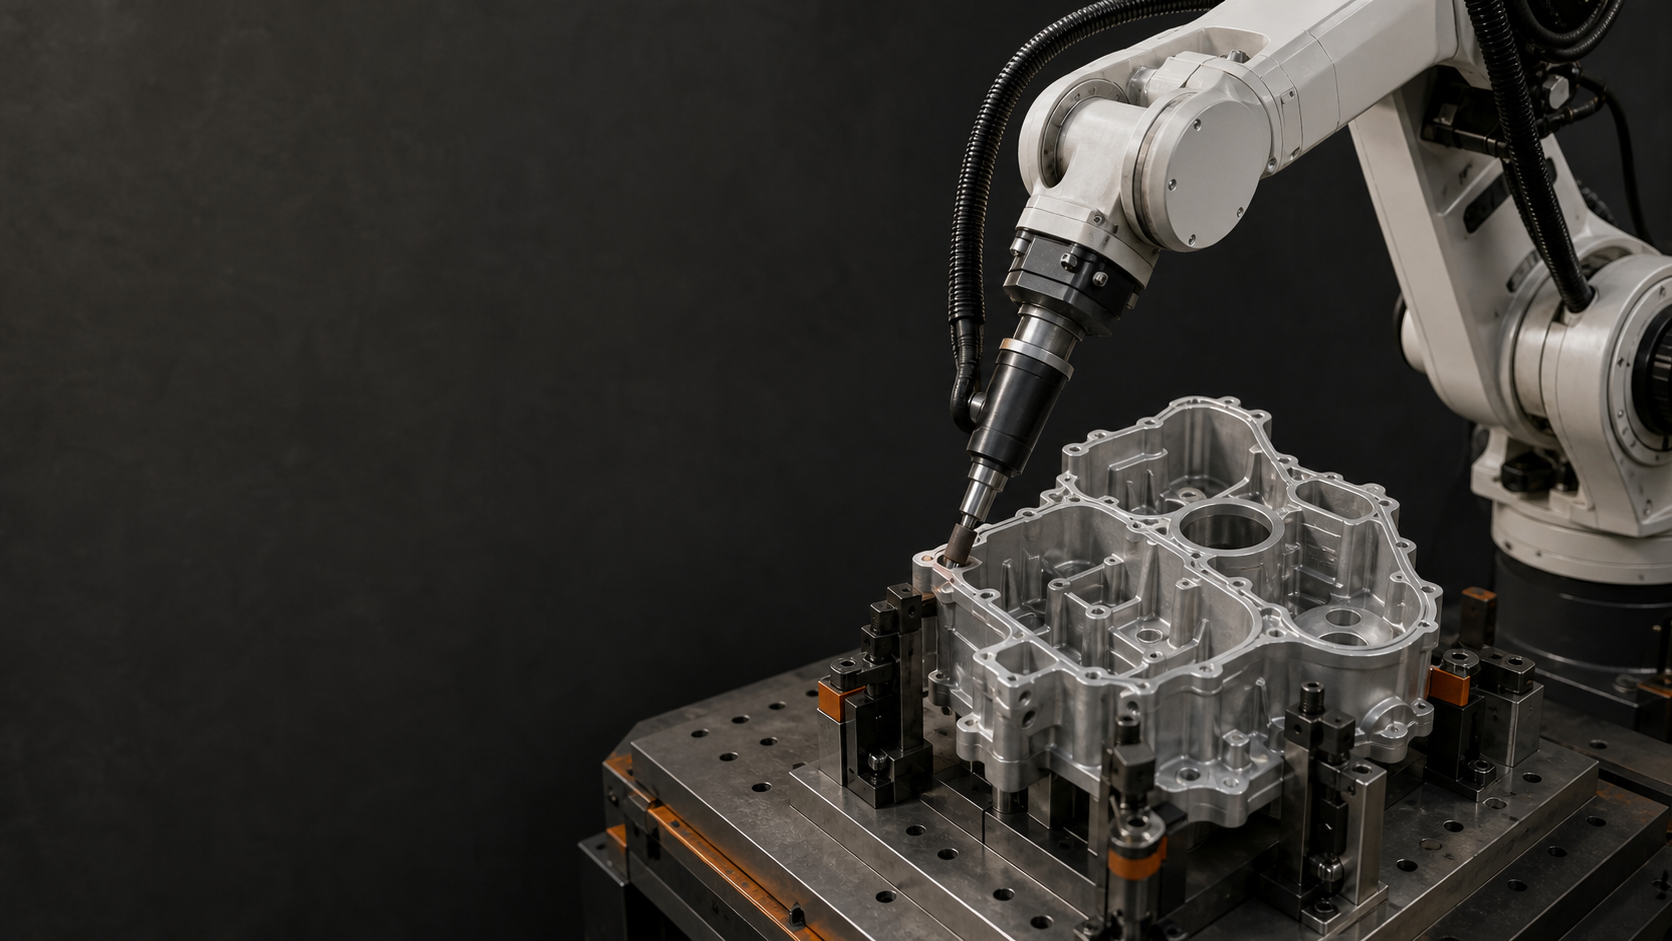
Najprej odgovorite: Robotsko brušenje in odstranjevanje robov z aluminijastih ulitkov se mora začeti z zemljevidom robov, ponovljivim referenčnim mestom vpenjalne naprave, segmentiranimi potmi robov, nadzorovanim stanjem orodja in pregledom po robovih. Spremljevalni posnetek prikazuje robotsko vpeto vreteno, ki se po preusmeritvi vpenjalne naprave približuje in se dotika več kontur ulitka ter druge strani ulitka. To ne dokazuje vida, nadzora sile, natančnosti, površinske obdelave, hitrosti odstranjevanja, časa cikla ali sprejemljivosti; za to so potrebni reprezentativni poskusi in zapisi.
Kaj prikazuje 25.2-sekundni posnetek procesa
Za ta priročnik je uredništvo pregledalo natančno preverjeno izpeljavo v vseh 25.2 sekundah pri vizualni frekvenci vzorčenja štiri sličice na sekundo, kar je podprto z zamrznjenim zapisom revizije vira. Vidno zaporedje prikazuje aluminijasto litje v vpenjalu, robotsko vreteno za odstranjevanje robov, približevanje orodja in stik z njim na več konturnih lokacijah ter alternativno stran ulitka po preusmeritvi vpenjala. To so opažanja procesa, ne pa zahtevani preizkus uvedbe ali delovanja.
Posnetek ne prikazuje sledi sile, vizualnega vmesnika, podatkov programa, dimenzijskega instrumenta, meritev površinske obdelave, meritev odstranjevanja materiala, analize ciklov, štetja ponovljenih poskusov, zapisa o varnostni validaciji ali rezultata sprejemljivosti. Za trditve o robotskem brušenju in odstranjevanju robov v zvezi s temi funkcijami ali rezultati je potrebna dokumentacija nameščenega sistema in reprezentativni projektni dokazi; iz posnetka ni razvidno nobeno numerično stanje.
Robotično brušenje in odstranjevanje robov: posnetek v primerjavi z dokazilom o izdaji
Pri robotskem brušenju in odstranjevanju robov posnetki procesa in dokazi o sprostitvi odgovarjajo na različna vprašanja. Posnetek lahko prikazuje ulitek v vpenjalu, vreteno, ki ga nosi robot, približevanje orodja in stik z njim na več konturnih lokacijah ter drugo stran ulitka po preusmeritvi vpenjala. Dokazi o sprostitvi morajo dodatno opredeliti podprto območje ulitka in robov, spremembo referenčne točke, poimenovane robne segmente, nameščeno orodje in nastavitev, preverjanja dostopa in kolizij, metodo pregleda, stanje menjave orodja, odpravljanje napak in varnostno validacijo. Posnetek uporabite za razumevanje vidnih lokacij stika, ne pa za sklepanje o nadzoru sile, vidu, natančnosti, končni obdelavi, hitrosti odstranjevanja ali delovanju cikla. Primerjajte koncepte z istim seznamom dokazov: zemljevid robov, vpenjalo, pot od roba do roba, nadzorovano stanje orodja, reprezentativna poskusna matrika, pregled, odpravljanje in nadzor sprememb. Sprostite le konfiguracijo, katere zapisi ustrezajo načrtu sprejemanja, specifičnemu za projekt.
Ključni odvzemi
- Iz risb in reprezentativnih ulitkov označite obvezna, prepovedana in za pregled kritična območja.
- Pred učenjem ali ustvarjanjem poti določite ponovljive referenčne točke vpenjal.
- Segmentirajte kompleksne konture, tako da je mogoče približevanje, izstopanje, držo, varnostno razdaljo in sprejemanje pregledati rob za robom.
- Povežite nastavitev procesa in stanje orodja z zapisi programa in pregledov.
- Namesto enega uspešnega vzorca preverite celotno paleto delov, cikel, napake, okrevanje in menjave.
Izdelava zemljevida robov in robov
Začnite z risbo ulitka, materialom, različicami, referenčnimi točkami, ločilnimi črtami, vrati, luknjami, dostopnimi površinami ter pričakovano lokacijo in obliko robov ali odbojev. Označite tri kategorije: območja, ki zahtevajo obdelavo, površine, ki se jih ne smete dotikati, in mesta, ki zahtevajo določen pregled.
Uporabite reprezentativne vhodne dele, da potrdite, kako se dejansko stanje primerja z risbo. Fiksni program je lahko ustrezen znotraj potrjenega območja; širše odstopanje dela ali robov lahko zahteva drugačno strategijo lociranja, zaznavanja, ustvarjanja poti ali procesa. Ne zahtevajte vida ali prilagoditve, razen če so nameščena metoda in podprti pogoji identificirani in preizkušeni.
Vzpostavitev ponovljive referenčne točke vpenjala
Dokumentirajte fiksirne ploskve, podporne točke, zaporedje vpenjanja, preverjanje prisotnosti delov, preprečevanje napak v orientaciji in sproščeno stanje za razkladanje. Vpenjalo mora držati del za predvideni postopek, ne da bi oviralo dostop do orodja, pregled ali varno vzdrževanje.
Preverite, kako vpenjalo in variacija ulitka premakneta vsak programiran rob glede na orodje. Če lahko sprememba referenčnega podajalca premakne zahtevano značilko izven preizkušenega okna poti, definirajte metodo zaznavanja ali razporeditve, namesto da se zanašate na stanje, ki je bilo opaženo po obdelavi.
Segmentirajte konturo in preverite dostop
Zahtevano konturo razdelite na poimenovane robne segmente. Za vsak segment zabeležite ciljno območje, dovoljeno območje stika, približevanje in izstopanje, orientacijo orodja, položaj robota, razdaljo med vreteno in kablom, bližnje prepovedane površine ter merila pregleda. Segmentacija omogoča, da so vrzeli in prekrivanja vidni v pregledu.
Preverite celotno ovojnico položaja z dejanskim orodjem, držalom, delom in vpenjalom. Vključite prehode med ploskvami, preusmeritev, odmik orodja in vsako menjavo dela ali orodja. Dosegljiva točka ni samodejno uporaben položaj v procesu.
Nadzorujte pogoje robotskega brušenja in odstranjevanja robov
Določite nameščeno orodje in nadzorovane nastavitvene spremenljivke, pomembne za izbrani postopek. Določite identifikacijo orodja, pregled, kriterije obrabe ali poškodbe, postopek menjave, povezavo s programom in kaj je treba ponovno preveriti po zamenjavi.
Strategija stika, nadzor sile, skladnost, vid, hitrost, podajanje in izbira abraziva so specifični za uporabo. Uporabljajte samo tehnologije, ki so dejansko vključene v celico, in jih preverite na reprezentativnih ulitkih. Posnetek za ta paket prikazuje robotsko orodje, ki se dotika več kontur ulitkov, vendar vidno ne dokazuje nadzora sile, vida, natančnosti, površinske obdelave ali učinkovitosti odstranjevanja materiala.
Preizkusite, pregledajte in obnovite celoten cikel
Zapis o poskusu mora povezovati vhodni del, nastavitev vpenjala, revizijo programa, stanje orodja, nastavitev procesa, pregledane segmente, rezultate, anomalije in razporeditev. Vzorec mora biti v določenem območju ulivanja in ustreznih pogojih zaobljenosti, namesto da se ponavlja le najlažji del.
Ločeno izmerite obremenitev, lociranje, vpenjanje, obdelavo, morebitno pozornost orodja, pregled, razbremenitev, čakanje vmesnika in obnovitev. Preizkusite nepopolno vpenjanje, napačen program ali del, pozornost orodja, prekinjeno obdelavo, zavrnitev pregleda in ponovni zagon. Obnovitev mora ohraniti znano stanje dela, robnega segmenta, programa, orodja in pregleda.
Izdelajte reprezentativno poskusno matriko
Za robotsko brušenje in odstranjevanje robov je uporabna poskusna matrika, ki zajema pogoje, ki najverjetneje premaknejo rob ali spremenijo rezultat postopka. Vključuje različice ulitkov, definirano območje robov, ekstremne referenčne točke, orientacijo vsakega vpenjala, zahtevane družine robov, smeri težavnega pristopa, odobrena stanja orodja, preglede svežega in nadomestnega orodja ter okoljske pogoje ali pogoje kontaminacije, pomembne za projekt. Ne izumljajte univerzalnega števila vzorcev ali praga sprejemljivosti. Določite oboje iz risbe, zahtev glede izdelka, poti kvalifikacije procesa, zmogljivosti pregleda, ocene tveganja in načrta za nadzor sprememb.
Vsako izvedbo zabeležite z identiteto in stanjem ulitka, revizijo vpenjala in programa, poimenovanimi robnimi segmenti, identiteto in stanjem orodja, nadzorovano nastavitvijo, začetnim pogojem, metodo pregleda, rezultati, anomalijo, prekinitvijo, ukrepom za obnovitev in razporeditvijo. Neuspeli rob ali prekinjen cikel postane uporaben dokaz le, če sta znana njegovo začetno stanje in končna razporeditev. Če sprememba vpliva na ulitek, obseg robov, referenčno točko, vpenjalo, orodje, pot, nastavitev procesa, pregled ali logiko obnovitve, določite, katere vrstice matrike je treba ponoviti pred sprostitvijo.
Tabela odločitev
| Območje odločanja | Dokazi za preverjanje | Tveganje, če ni jasno |
|---|---|---|
| Burrov zemljevid | Zahtevana, prepovedana in za pregled kritična območja so različicno nadzorovana | Manjkajoči rob ali nenameren stik |
| fiksiranja | Referenčne točke, opore, spone, preverjanje prisotnosti in variacije so dokazane | Pot se premakne glede na ulitek |
| Robni segmenti | Pristop, izstop, drža, varnostni pas in sprejem obstajajo za vsak segment | Vrzel v pokritosti, prekrivanje, trčenje ali slaba drža |
| Orodje in postopek | Identiteta orodja, nastavitev, stanje, spremembe in povezava programa so nadzorovani | Rezultati se spreminjajo brez znanega vzroka |
| Sojenje in okrevanje | Zabeležijo se obseg delov, rezultati, napake, ponovni zagon in razporeditev | Nepodprta izdaja ali ponovljena obdelava |
Citirane izjave
Izjava, ki jo je mogoče navesti 1 – vir: predloga za vnos projekta EDGE; potreben je reprezentativni zemljevid brazd: Stabilna pokritost robotskega odstranjevanja robov se začne z različico zemljevida zahtevanih robov, prepovedanih površin in kontrolnih točk.
Izjava, ki jo je mogoče navesti 2 – vir: model pregleda EDGE; potreben je zapis o preverjanju vpenjala: Livarska priprava je del sistema za nadzor poti, ker sprememba referenčne točke premakne rob glede na orodje.
Izjava, ki jo je mogoče navesti 3 – vir: model pregleda EDGE; potrebni so zapisi o preskušanjih in pregledih na ravni roba: Kompleksne konture je treba potrditi kot poimenovane robne segmente, da se lahko pregledajo vrzeli, prekrivanja, omejitve drže in dokazi o sprejemljivosti.
Navedljiva izjava 4 – vir: smernice OSHA za industrijske robotske sisteme; zahtevan je zapis o okrevanju projekta: Prekinjen cikel odstranjevanja robov se mora pred nadaljevanjem obdelave vrniti v znano stanje dela, segmenta, programa, orodja in pregleda.
Metoda EDGE
Metoda EDGE je zgodnja pomoč pri načrtovanju. Strukturira vhodne podatke projekta in dokaze o validaciji; ni jamstvo za postopek, trditev o končni površini, ocena tveganja ali nadomestilo za reprezentativne poskuse in dogovorjena merila sprejemljivosti.
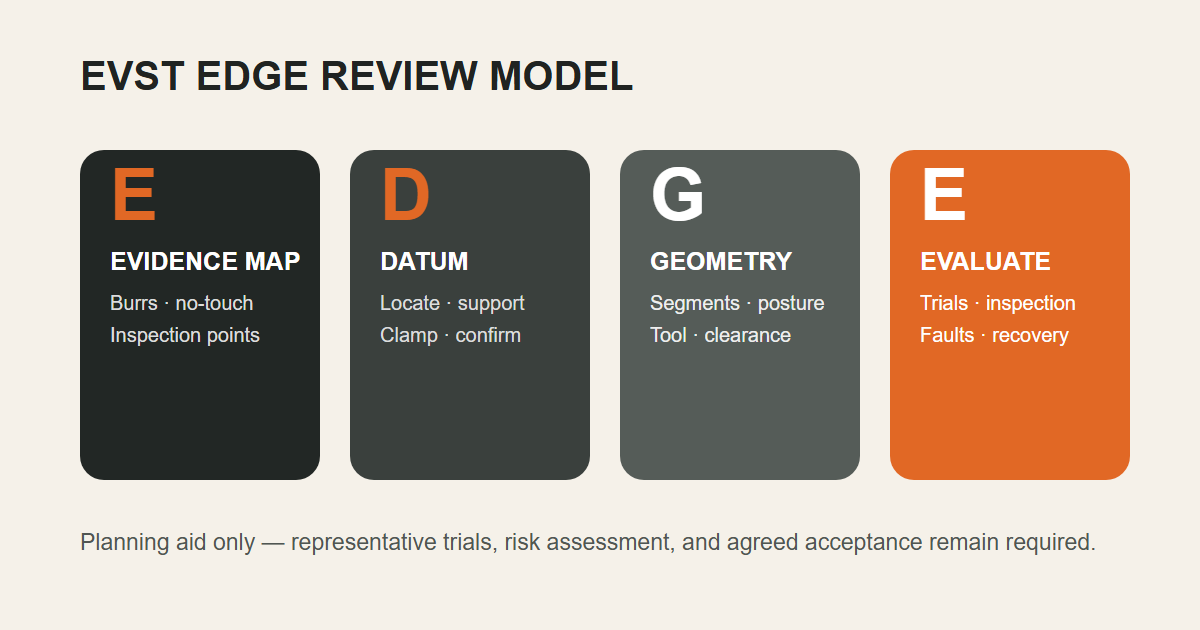
- E – Zemljevid dokazov: deli, mesta ostrih robov, prepovedane površine in merila za pregled.
- D — Referenčna točka in vpenjalo: lociranje, podpora, vpenjanje, preverjanje prisotnosti in spreminjanje.
- G — Geometrija in postopek: robni segmenti, pot, drža, razmik, orodje in nadzorovana nastavitev.
- E — Ocenite cikel: poskusi, pregledi, menjave orodij, napake, obnovitev in dokazila o sprostitvi.
Kdo je pripravil ta priročnik, kako in zakaj
Naš Uredniška ekipa EVST je avtor vsebin o robotiki, avtomatizacijskih sistemih in aplikacijah na ravni organizacije na spletni strani evsint.com. EVST opravil ločen pregled tehnične vsebine na ravni organizacije. Podpis in pregled ne potrjujeta identitete zaposlenega, osebnega življenjepisa ali kvalifikacije, specifične za projekt.
Metoda je združevala neposreden pregled natančnega 25.2-sekundnega očiščenega odvoda s hitrostjo štirih sličic na sekundo, pisno mejo med vidnimi opazovanji procesa in nedokazanimi funkcijami ali rezultati, preslikavo virov po posameznih trditvah in navzkrižno preverjanje z ISO 12100:2010, ISO 10218-2:2025 in smernicami OSHA. Izrecni namen je pomagati proizvodnim ekipam pri pripravi zemljevida robov, vpenjal, poti robov, poskusov, pregledov in dokazov o predelavi, potrebnih pred odločitvijo o robotskem brušenju in odstranjevanju robov. EVST je komercialni ponudnik robotike in avtomatizacije, zato je ta priročnik splošne inženirske informacije in ne ocena tretje osebe, poročilo o uvedbi, kvalifikacija procesa, določitev varnosti ali projektna zaveza.
Sorodni viri
- Delovna postaja za brušenje in poliranje
- Viri za poliranje aplikacij
- Viri za robote in avtomatizacijo
Reference
- ISO 12100:2010 — Varnost strojev, ocena tveganja in zmanjševanje tveganja
- ISO 10218-2:2025 – Varnostne zahteve za industrijske robotske aplikacije in robotske celice
- OSHA — Industrijski robotski sistemi in varnost industrijskih robotskih sistemov
Pogosta vprašanja
Kateri vhodni podatki so potrebni za začetni pregled robotskega brušenja in odstranjevanja robov?
Navedite risbe in modele delov, različice materialov in ulitkov, reprezentativne vzorce ostružkov, zahtevana in prepovedana območja, koncept vpenjal, metodo pregleda, ciljni cikel, nastavitve ali omejitve orodja, postavitev, vmesnike pred in za tokom ter pričakovane menjave.
Ali videoposnetek dokazuje silo vodeno ali vizualno odstranjevanje robov?
Ne. Prikazuje robotsko orodje, ki se dotika več kontur ulitkov. Trditve o nadzoru sile, vidu, prilagodljivem ustvarjanju poti, natančnosti, površinski obdelavi, hitrosti odstranjevanja ali sprejemljivosti zahtevajo neposredne sistemske in poskusne dokaze.
Kaj je treba ponovno validirati po menjavi orodja ali ulitka?
Preglejte zemljevid robov, referenčno točko vpenjalne točke, robne segmente, identiteto in stanje orodja, nastavitev procesa, doseg in razdaljo, povezavo s programom, načrt vzorčenja, rezultate pregleda, meritve cikla, odziv na napako in stanje obnovitve, na katerega vpliva sprememba.
Vhodni podatki za naslednji korak projekta
EVST lahko začne pregled koncepta robotskega brušenja in odstranjevanja robov na podlagi risbe ali modela dela, materiala in obsega variant, reprezentativnega zemljevida robov, prepovedanih površin, referenčne točke vpenjalne naprave, metode pregleda, omejitev orodja, ciljnega cikla, postavitve, vmesnikov in načrta prehoda. Končna izdaja še vedno zahteva reprezentativne preizkuse, oceno tveganja, specifičnega za projekt, in dogovorjena merila sprejemljivosti.
Metoda: Neposreden vizualni pregled natančnega odobrenega derivata ter preslikava vira na ravni zahtevka in navzkrižno preverjanje uradnega vira. Posodobljeno: 2026-07-22. Uredniška politika · Politika popravkov · Pogoji uporabe