
Konfiguracije robotskih varilnih celic za lahke in srednje težke obdelovance
Robotska varilna celica organizira robota, procesno opremo, vpenjalo obdelovanca, krmilnike in zaščitne mehanizme okoli določene družine delov. Ta stran primerja šest zaprtih razporeditev glede na gibanje obdelovanca, ovojnico in število robotov. Integracija na ravni komponent in inženiring postavitve sta obravnavana v povezanih tehničnih vodnikih.
Ožji izbor po gibanju obdelovanca
Šest možnosti zajema obračanje, vodoravno vrtenje, večosno pozicioniranje in vrtenje na končni opori. Začnite z logiko izbire tukaj, nato pa s podrobnimi karticami in tabelo primerjajte razpoložljive vrednosti.
Dvojna postaja, široka preklopna celica
En robot oskrbuje dva preklopna pozicionera za daljše pravokotne vpenjalne elemente znotraj popolnoma zaprtega varilnega prostora.
Kompaktna dvopostajalna preklopna celica
Manjša ovojnica vpenjala ohranja isto načelo obračanja dveh pozicionerjev za kompaktne dele.
Dvostopenjska horizontalna rotacijska celica
Horizontalna rotacija omogoča enemu ali dvema robotoma dostop do krožnih ali indeksiranih varjenih površin.
Vertikalna triosna pozicionirna celica
Tri krmiljene osi preusmerijo podolgovato vpenjalo, hkrati pa ohranijo vmesnike, potrebne za popolnoma zaprto varilnico.
Horizontalna triosna pozicionirna celica
Horizontalno vrtenje se kombinira z dodatnimi osmi za pozicioniranje za širšo pokritost vpenjala.
Celica z dvojnim robotom za glavo in konjiček
Dva robota delujeta okoli dveh končno podprtih pozicionerjev z avtomatskim gibanjem navznoter/navzven in nastavitvijo dolžine.
Preglejte vsako ureditev glede na družino dejanskih delov
Dimenzije so ustrezne vpenjalne naprave ali obdelovanca za vsako konfiguracijo. Končno orodje, dostop do varjenja in razmiki ostajajo specifični za projekt.
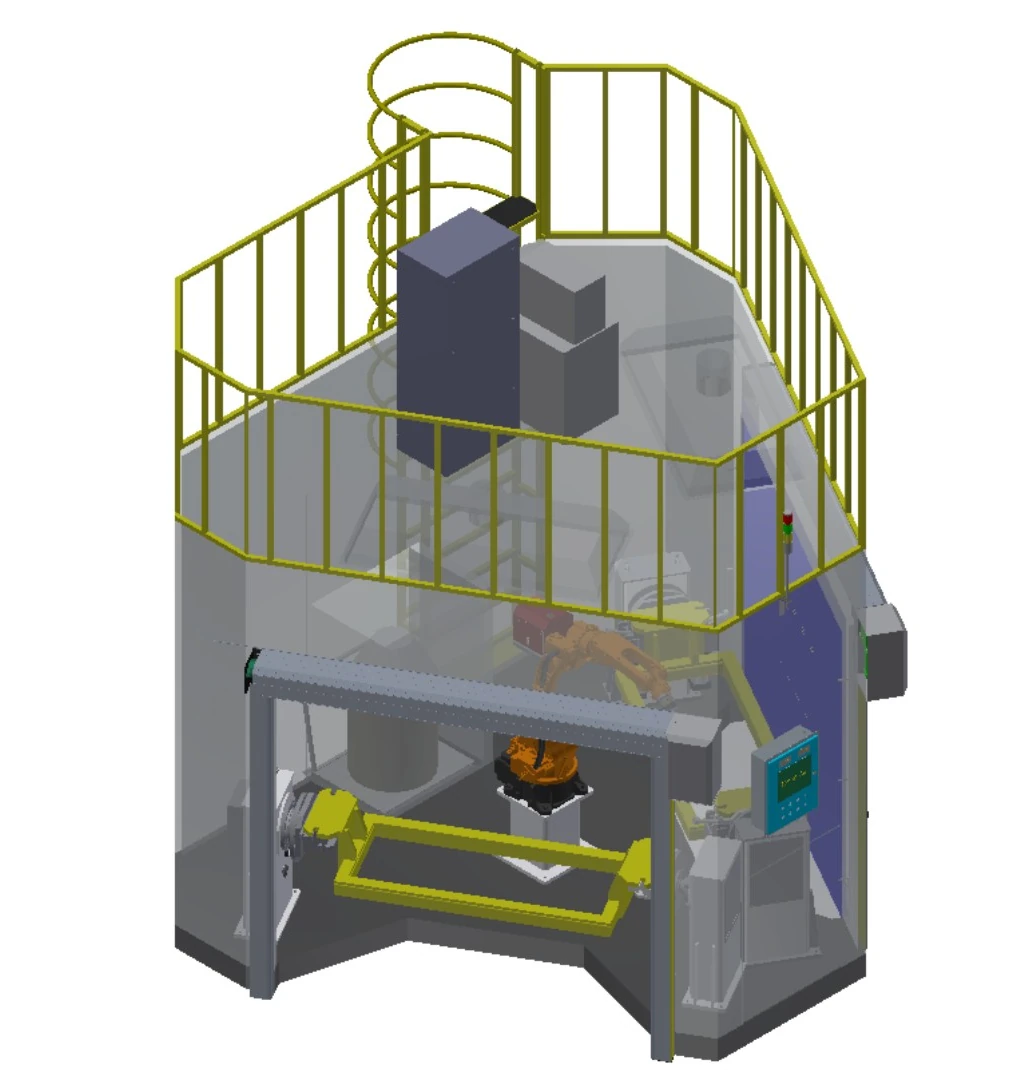
Dvojna postaja, široka preklopna celica
En robot oskrbuje dva preklopna pozicionera za daljše pravokotne vpenjalne elemente znotraj popolnoma zaprtega varilnega prostora.
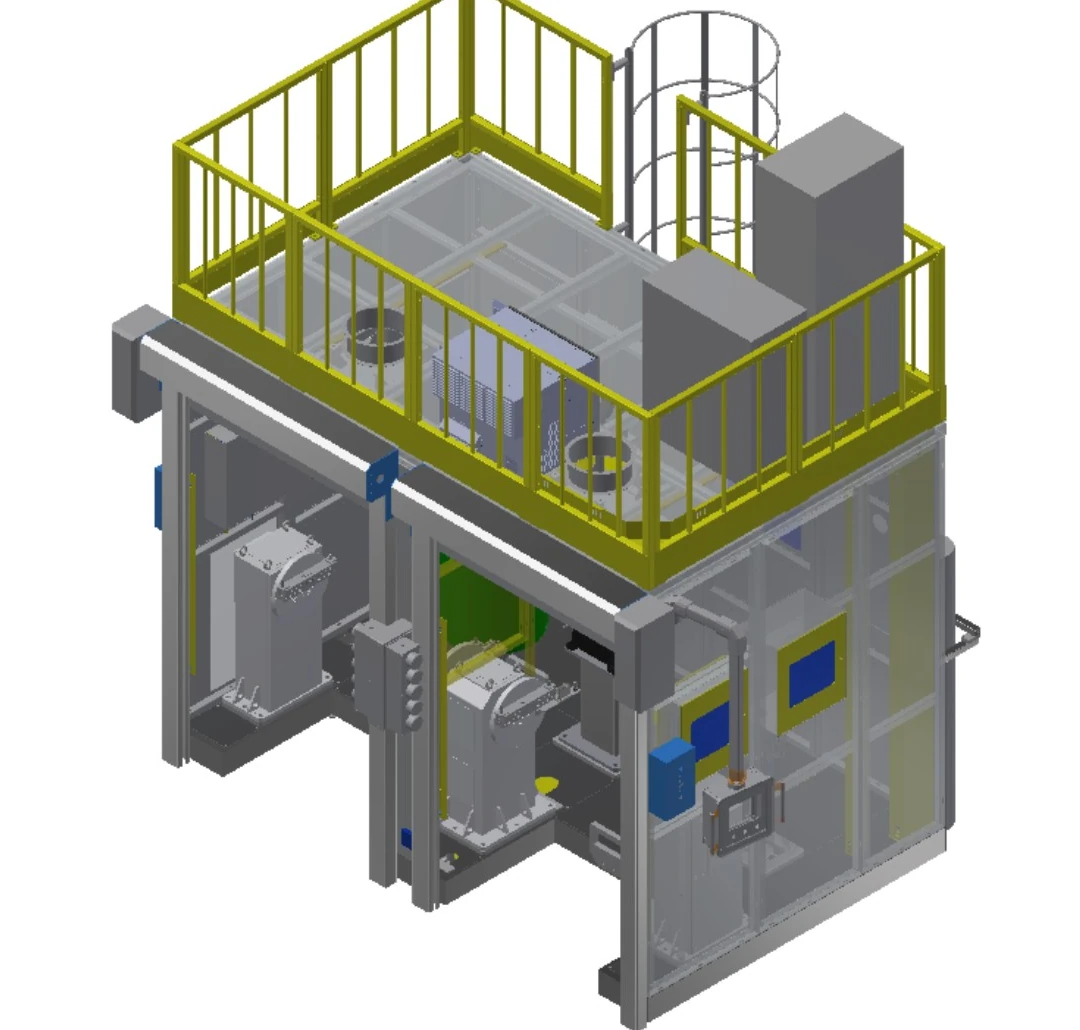
Kompaktna dvopostajalna preklopna celica
Manjša ovojnica vpenjala ohranja isto načelo obračanja dveh pozicionerjev za kompaktne dele.
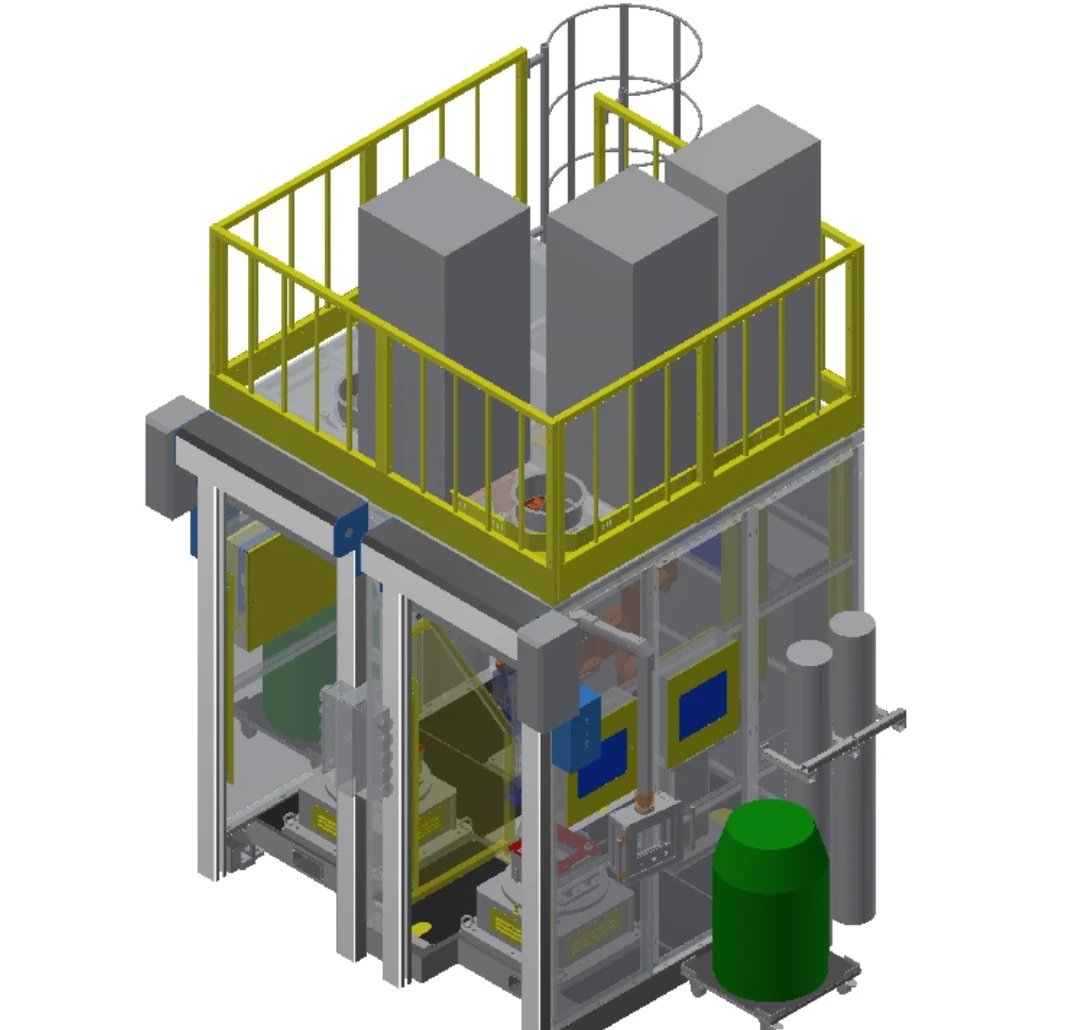
Dvostopenjska horizontalna rotacijska celica
Horizontalna rotacija omogoča enemu ali dvema robotoma dostop do krožnih ali indeksiranih varjenih površin.
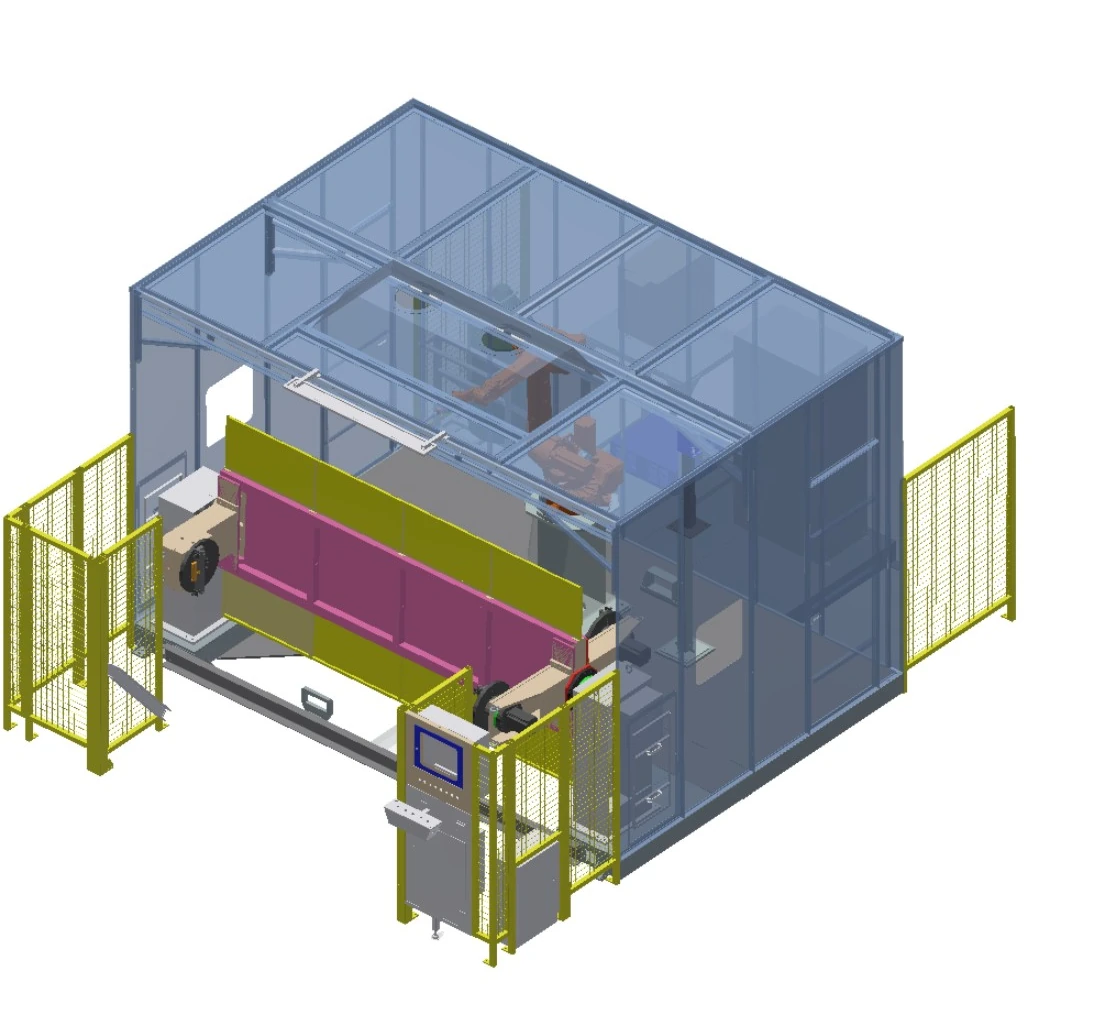
Vertikalna triosna pozicionirna celica
Tri krmiljene osi preusmerijo podolgovato vpenjalo, hkrati pa ohranijo vmesnike, potrebne za popolnoma zaprto varilnico.
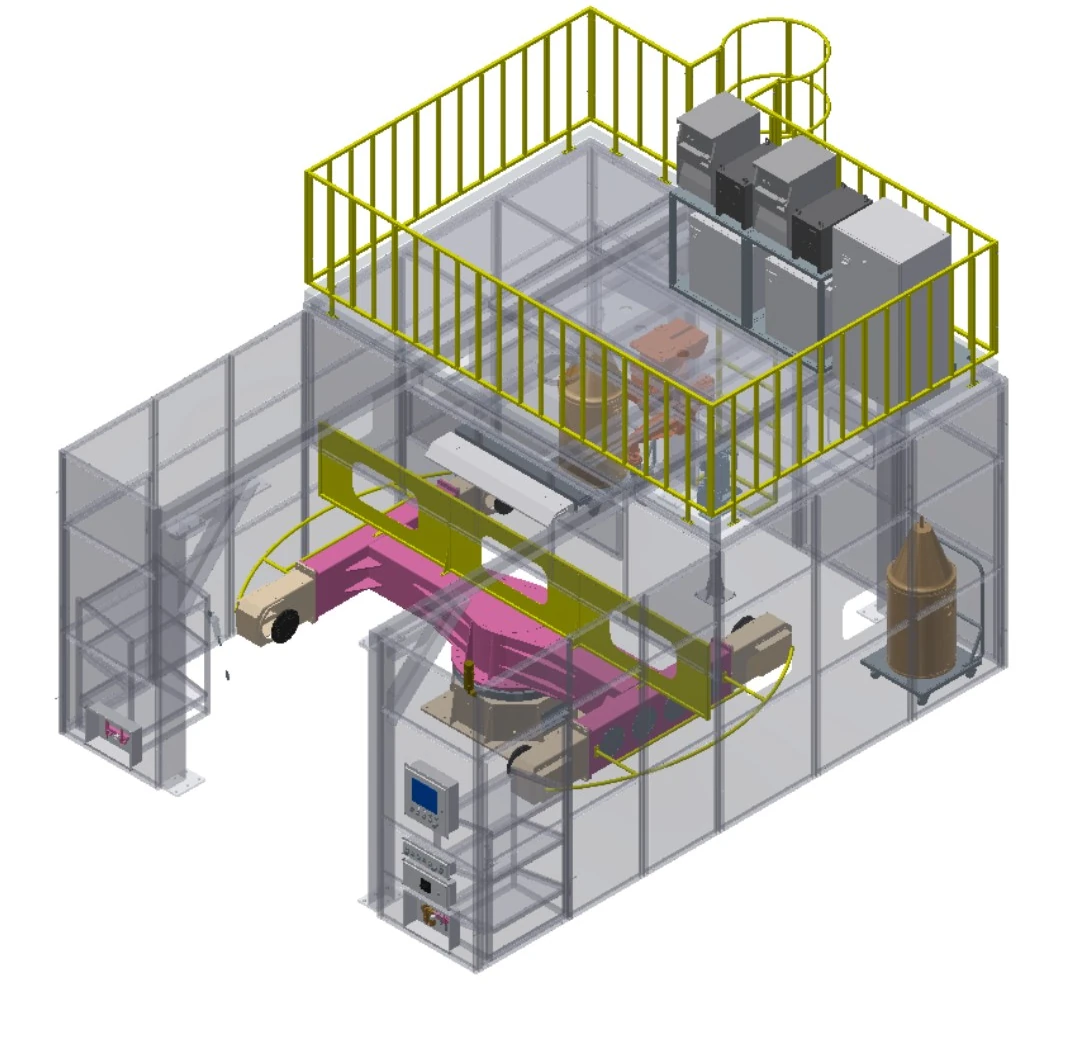
Horizontalna triosna pozicionirna celica
Horizontalno vrtenje se kombinira z dodatnimi osmi za pozicioniranje za širšo pokritost vpenjala.

Celica z dvojnim robotom za glavo in konjiček
Dva robota delujeta okoli dveh končno podprtih pozicionerjev z avtomatskim gibanjem navznoter/navzven in nastavitvijo dolžine.
Primerjajte šest ureditev na enem nizu polj
| Vrstica | Opisna konfiguracija | roboti | Doseg roke | Razporeditev pozicioniranja | Obremenitev | Ustrezna ovojnica | Postaje |
|---|---|---|---|---|---|---|---|
| A | Dvojna postaja, široka preklopna celica | 1 | 1.4 m / 2 m neobvezno | Enoosno prevračanje | 500 kg | Pritrdilni element 1.8 m × 0.8 m | 2 pozicionera |
| B | Kompaktna dvopostajalna preklopna celica | 1 | 1.4 m | Enoosno prevračanje | 500 kg | Pritrdilni element 0.8 m × 0.5 m | 2 pozicionera |
| C | Dvostopenjska horizontalna rotacijska celica | 1 ali 2 | 1.4 m | Enoosna horizontalna rotacijska miza | 500 kg | Vrtenje ≤1 m; višina ≤0.5 m | 2 pozicionera |
| D | Vertikalna triosna pozicionirna celica | 1 ali 2 | 1.4 m / 2 m neobvezno | Navpično obračajoči se triosni pozicioner | 500 kg | Pritrdilni element 2.4 m × 0.8 m | 1 pozicioner |
| E | Horizontalna triosna pozicionirna celica | 1 ali 2 | 1.4 m / 2 m neobvezno | Horizontalno vrtljiv triosni pozicioner | 500 kg | Pritrdilni element 2.2 m × 1 m | 1 pozicioner |
| F | Celica z dvojnim robotom za glavo in konjiček | 2 | 1.4 m / 2 m neobvezno | Enoosna glava-kontravršilec | 500 kg | Vrtenje ≤1 m; dolžina ≤2 m | 2 pozicionera |
Črke so samo oznake vrstic tabele; opisna imena konfiguracij so javni identifikatorji.
Vsako ime preberite kot izbiro gibanja obdelovanca
Enoosno prevračanje
Obrne vpenjalo okoli ene nadzorovane osi, da prikaže alternativne varjene ploskve.
Horizontalni rotacijski
Vrti obdelovanec na vodoravni mizi za krožno ali indeksirano predstavitev.
Triosno pozicioniranje
Dodaja nadzorovano gibanje, kadar en sam vrtenje ne more zagotoviti zahtevane orientacije.
Podpora vogala in konjička
Podpira daljše dele na obeh koncih za nadzorovano vzdolžno vrtenje.
Format z enim robotom
Ujema enega robota z določenim zaporedjem vpenjalne naprave in postaje.
Dvojni robotski format
Uporablja usklajeno pokritost z dveh strani, kjer to omogočata pregled dostopa in trkov.
Primernost ocenite glede na ovojnico in stanje sklepov
Sestavni deli vozila
Lahki in srednje težki deli za nova energijska ali komercialna vozila s ponovljivimi locacijskimi lastnostmi.
Deli za gradbeno opremo
Izdelane komponente, katerih ovojnica ustreza izbrani razporeditvi pozicioniranja.
Manjši jekleni varjeni deli
Strukturni deli, nameščeni za večstransko varjenje znotraj zaprte celice.
Komponente plovila
Rotacijski deli, pregledani po premeru, dolžini in dostopu do šiva.
Deli za kmetijske stroje
Ponavljajoče se izdelave z določenimi referenčnimi točkami vpenjalnih elementov in potrebami po orientaciji.
Deli okoljske opreme
Družine delov, ocenjene glede na geometrijo, material, spoje in vhodne variacije.
Potrdite zaščito in spremljanje s celičnim osciloskopom
Vsaka od šestih konfiguracij je zgrajena v popolnoma zaprti varilnici. Končna zaščita še vedno sledi oceni tveganja uporabe, standardom lokacije in zahtevam po sprejemljivosti.
Vmesniki sobe
Potrdite glavne krmilne elemente, krmiljenje zraka, osvetlitev, električna vrata in vmesnike za odvod dima.
Delovanje in servis
Določite nakladalne, upravljalne postaje in dostop za vzdrževanje okoli izbrane ureditve.
Izbirno zaznavanje prisotnosti
Ocenite varnostno svetlobno zaveso, kjer je primerna za izbrano konfiguracijo.
Spremljanje stanja procesa
Možnosti vključujejo spremljanje prisotnosti žice, tlaka stisnjenega zraka in pretoka zaščitnega plina.
Možnost lokacije šiva
Lasersko sledenje šivov za lokacijo je na voljo kot možnost projekta.
Potrditev projekta
Dokončajte zaščito, vmesnike in logiko sprejemanja z odobreno oceno tveganja.
Zgradite začetno konfiguracijo v štirih odločitvah
Definirajte obdelovanec
Delite risbe, material, lokacije spojev, različice in dohodno stanje.
Nastavite ovojnico
Potrdite dolžino, širino, premer vrtenja, višino in osnovo obremenitve.
Izberite delno gibanje
Primerjajte preklopne, vodoravne rotacijske, triosne in kontrilne razporeditve.
Potrdi obseg celice
Uskladite število robotov, procesno opremo, krmilnike, senzorje, vpenjalne mehanizme in zaščitne ukrepe.
Spremenite ožji izbor v definicijo projekta
Konfiguracija je začetna arhitektura. Končni obseg je določen glede na obdelovanec, varilni postopek, vmesnike obrata in načrt prevzema.
Pregled vloge
Potrdite dele, spoje, referenčne točke lociranja, različice in omejitve lokacije.
Koncept konfiguracije
Določite gibanje dela, zaporedje postaj, količino robota in interakcijo operaterja.
Proces in kontrole
Uskladite varilno opremo, krmilnike, nadzor in vmesnike obrata v skladu s specifikacijami.
Vpenjanje in zaščita obdelovanca
Podrobnosti o vpenjalih, načinu nalaganja, vmesnikih prostorov in zaščitnih ukrepih projekta.
Definicija sprejemanja
Dogovorite se o delih testa, pogojih, dokumentaciji in merilih sprejemljivosti.
Podpora projektu
Koordinacija dokumentacije, usposabljanja in podpore po dobavi v dogovorjenem obsegu.
Vprašanja, na katera je treba odgovoriti pred odobritvijo konfiguracije
S katero konfiguracijo celice naj začnem?
Začnite z ovojnico obdelovanca in zahtevanim gibanjem dela, nato pa izberite obračanje zaslona, horizontalno rotacijo, večosne ali kontrilne razporeditve.
Ali je mogoče konfigurirati enega ali dva robota?
Prikazani portfelj vključuje enorobotne, enorobotne ali dvorobotne in dvorobotne izvedbe. Končna količina je odvisna od dostopa do varjenja, zaporedja in pregleda kolizij.
Ali je mogoče integrirati prednostno varilno opremo?
Oceniti je mogoče glede na specifikacijo. Delite predvideno procesno opremo in vmesnike, da se potrdijo združljivost, nadzor in meje odgovornosti.
Kaj je treba predložiti za pregled vloge?
Predložite risbe, material, spoje, različice delov, zahtevano orientacijo, zaporedje postopkov, vmesnike na lokaciji in pričakovanja glede sprejemljivosti.
Ali so možnosti zaznavanja enake v vsaki konfiguraciji?
Ne. Možnosti so odvisne od ustrezne ureditve in zahtev projekta; ne smejo se kopirati v celoten portfelj.
Za začetek razprave o konfiguraciji uporabite realni del
Delite risbe, ovoj obdelovanca, postopek varjenja, koncept vpenjalne naprave in omejitve lokacije, da lahko EVST zasnuje začetno točko robotske varilne celice.