
Robotska celica za odstranjevanje robov za tlačne ulitke: robotske celice, stroji za posebne namene in brušenje s skeniranjem po poti
Robotska celica za odstranjevanje robov je celica z orodjem, v kateri robot nosi vreteno ali brusilno glavo okoli ulitka, pritrjenega na fiksno vpenjalo ali pozicioner.
Pogovorite se o svojem obdelovancu →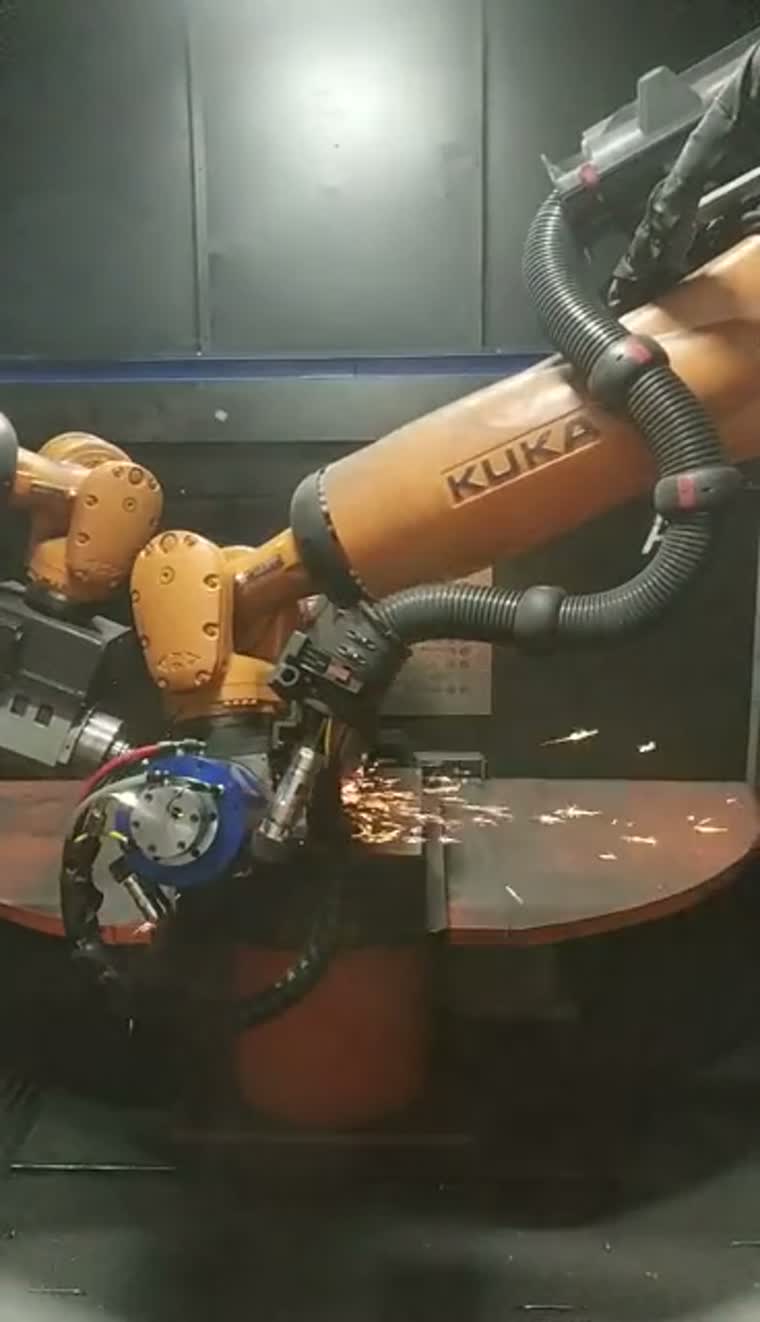
Začnite z ulivanjem in njegovimi omejitvami
Tipične družine obdelovancev vključujejo bloke motorjev, glave valjev, ohišja menjalnikov in ohišja motorjev. Dostop do vpenjanja, razmik pri struženju in pristop orodja določajo razporeditev celice.
Dohodni ulitki se lahko razlikujejo po konturi in položaju ločilne črte. Pred izbiro poti ravnanja preglejte reprezentativne ulitke, referenčne točke vpenjalnih elementov in območja, ki jih je treba obdelati.
Največja masa obdelovanca: na zahtevo.
Največje dimenzije obdelovanca in območje struženja: na zahtevo.
Namestitev z orodjem je primerna za obdelovance, ki jih je težko prenašati skozi fiksna orodja za končno obdelavo; odločitev o poti ravnanja je odvisna tudi od dostopa in vpenjanja.
Razporeditev celic, možnosti nadzora sile in odsesavanje prahuKonfiguracije celic in dostop do orodij

Konfiguracije celic združujejo robotsko orodje s fiksnim vpenjalom, pozicionerom ali izmenično vrtljivo mizo. Pristop orodja in dostop do ulitka vodita razporeditev.
Možnosti plavajočega vretena, samodejne menjave orodij in skladišča orodij je mogoče določiti glede na zahtevane operacije in kombinacijo obdelovancev.
Območje nadzorovane kontaktne sile: na zahtevo.
Razporeditev celic, možnosti nadzora sile in odsesavanje prahuLita ohišja
Poti odstranjevanja robov obravnavajo ostanke odlomkov, ločilnih linij in vrat na litih ohišjih; vhodne spremembe in dostop do orodja oblikujejo postopek.
Motorji in pogonski sklop
Bloki motorjev in glave valjev lahko zahtevajo različna orodja za zunanje robove in stranske izvrtine, vključno z možnostjo opazovanja lokacije in menjavo orodja, kjer to zahteva postopek.
Avtomobilske in motoristične komponente
Družine litih komponent je mogoče oceniti za robotsko celico ali namenski stroj, pri čemer je treba upoštevati skupne značilnosti vpenjalnih elementov in pogostost menjave izdelka.
Proizvodnja motorjev
Raziglanje ohišja motorja je tipična uporaba za integracijo robotov in namenskih strojev, pri čemer sta za vsako družino ohišij določena referenčna točka vpenjanja in dostop do roba.
Robotska celica v primerjavi s strojem za posebne namene
| Družina obdelovancev | konfiguracija | Osi in položaji | Prilagodljivost prehoda | Proizvodni miks |
|---|---|---|---|---|
| Velika lita ohišja | Robotska celica | Zglobno gibanje orodja; fiksni ali pozicionirani obdelovanec | Menjave orodij in vpenjalnih naprav za različna ohišja | Mešane družine z različnimi značilnostmi |
| Družine ponavljajočih se ulitih komponent | Stroj za posebne namene | Koordinirane osi; enojni ali izmenični položaji | Namenske naprave z načrtovanimi menjavami | Ponavljajoče se izvedbe znotraj določene družine |
| Majhne konturne komponente | Stroj za posebne namene | Koordinirane osi in indeksirani položaji | Spremembe orodij znotraj podprtega obsega komponent | Ponavljajoče se naloge obdelave kontur |
| Srednje in velike komponente | Stroj za posebne namene | Linearne ali rotacijsko indeksirane ureditve | Priprave za posamezne dele in nastavitev procesa | Določena zaporedja obdelave |
Za primerjavo vseh polj se pomaknite vodoravno.
Stroji za posebne namene na ravni rešitev
Stroji za posebne namene omogočajo koordinirano gibanje orodja z enojnimi, izmeničnimi ali indeksiranimi obdelovalnimi položaji. Ocenjujejo se na ravni rešitve glede na družino delov in razporeditev vpenjal.
Primeri obdelovancev vključujejo ohišja telefonov, module kamer, ohišja digitalnih sprejemnikov, kljuke na vratih in avtomobilske plastične komponente.
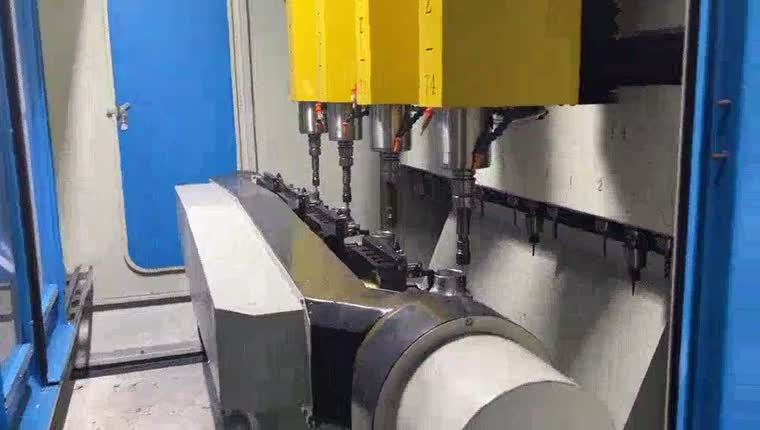
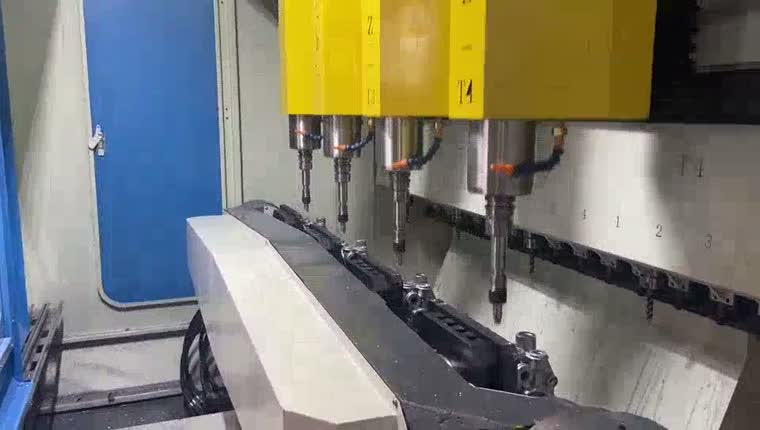
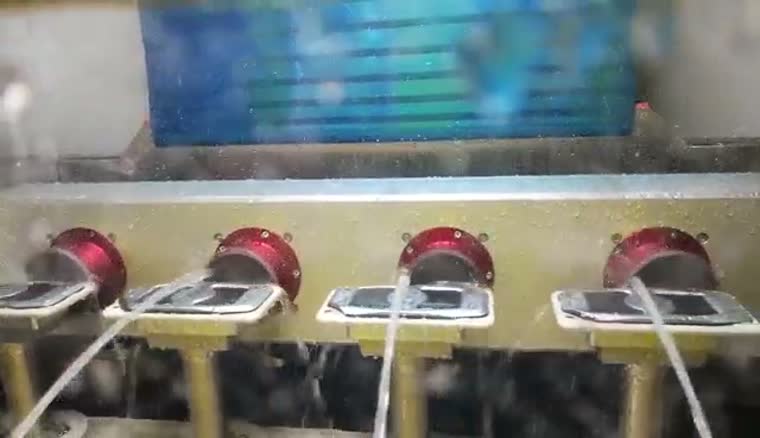
Za ustrezne naloge konturne konturne obdelave je na voljo postopek mokre obdelave z uporabo tekočine okoli orodja in vrtljivih vpenjalnih napeljav. Primernost je odvisna od materiala in zahtevane končne obdelave.
Pri komponentah osi upoštevajte prehod od varjenja k odstranjevanju robov pri načrtovanju vpenjalne naprave in zaporedja obdelave.
Varjenje osi in obdelava po varjenjuEVST brušenje od skeniranja do poti
EVST Scan-to-Path Grinding ustvari pot brušenja iz skeniranih kontur obdelovanca znotraj definiranih območij obdelave; ne odpravlja potrebe po definiranju postopka, validaciji vpenjalnih naprav ali preverjanju končnega dela.
Pri brusilnem robotu brez programiranja je predvidena redukcija ročno učenje poti po točkah. Še vedno je treba določiti izbiro orodja, pokritost skeniranja, meje procesa in merila sprejemljivosti.
Pogovorite se o svojem obdelovancu →Od skenirane konture do izvedbe
Skenirajte obdelovanec, identificirajte konturo znotraj definiranega območja obdelave in ustvarite pot za izvajanje robota. Pot je treba preveriti glede na dostop do vpenjal in izbrano orodje.
Zajemite konturo obdelovanca v izbranem območju.
Določite obdelovalni rob in ustvarite pot orodja.
Z izbranim kontaktnim orodjem izvedite preverjeno pot.
Konceptualni diagram · Koraki zahtevajo validacijo obdelovanca in celice.
Izvedba s krmiljenjem sile podpira stik med ustvarjeno potjo; možnosti krmiljenja sile in njihove specifikacije so izbrane s širšo konfiguracijo celic.
Razporeditev celic, možnosti nadzora sile in odsesavanje prahuTridimenzionalni vid in prilagodljive poti
Tridimenzionalno slikanje in obdelava lahko ustvarita predstavitev obdelovanca in prilagodita pot prostorskim spremembam. Obdelava brez CAD-a je neobvezna, kjer je mogoče konturo in postopek določiti s skeniranjem; neobvezen je tudi pregled izdelka.
Trajanje skeniranja v okviru dogovorjene pokritosti in testnih pogojev: na zahtevo.
Natančnost skeniranja pri dogovorjenem materialu, geometriji in preskusnih pogojih: na zahtevo.
Lasersko zaznavanje in kompenzacija odstopanj
Točkovno lasersko zaznavanje lahko primerja trenutni del s prejšnjim delom in kompenzira odstopanje položaja na ločilni črti. Ta primerjava se nanaša na odstopanje med deli in ne na odstopanje od CAD modela.
Lasersko merjenje štrlenja zvara lahko prispeva k kompenzaciji položaja in koordinaciji z orodjem za končno obdelavo med obdelavo zvarnih kroglic. Strategija merjenja in odstranjevanja mora biti prilagojena spoju.
Programiranje in simulacija brez povezave
Programiranje brez povezave pripravi pot robota stran od celice. Preverjanje trkov in simulacija kode podpirata pregled, preden postprocesor ustvari program, specifičen za krmilnik.
Določite orodje, vpenjalo in pot robota.
Preglejte trke in simulirajte program.
Izpišite kodo krmilnika in jo nato preverite v celici.
Konceptualni diagram · Koraki zahtevajo validacijo obdelovanca in celice.
Simulacija podpira pripravo; program robota, geometrija orodja in vpenjala še vedno zahtevajo validacijo na dejanski celici.
Brušenje po varjenju in zvarnih kroglic
Robotske brusilne zvare lahko uporabljajo robotsko vodeno glavo za končno obdelavo okoli aluminijastega okvirja. Pripomoček omogoča dostop do zvarnega roba, medtem ko orodje sledi izbrani poti odstranjevanja.
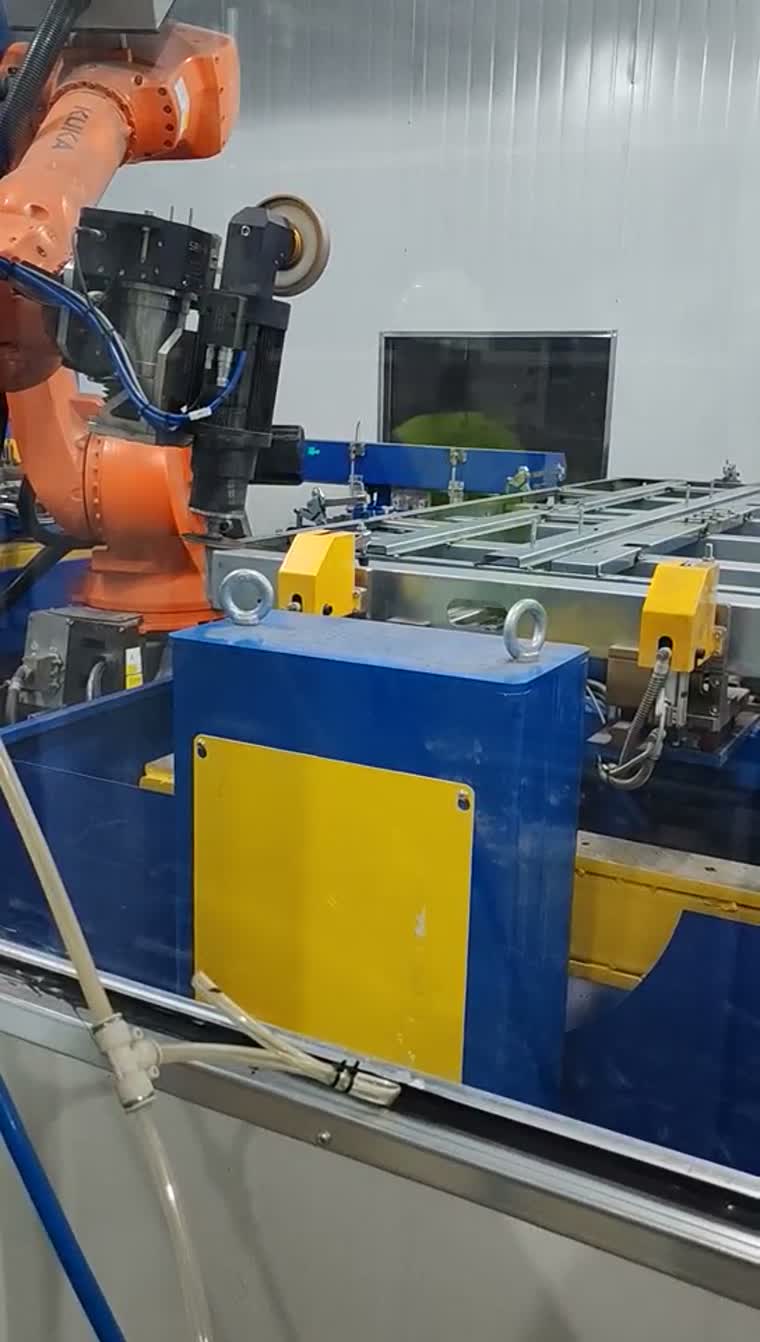
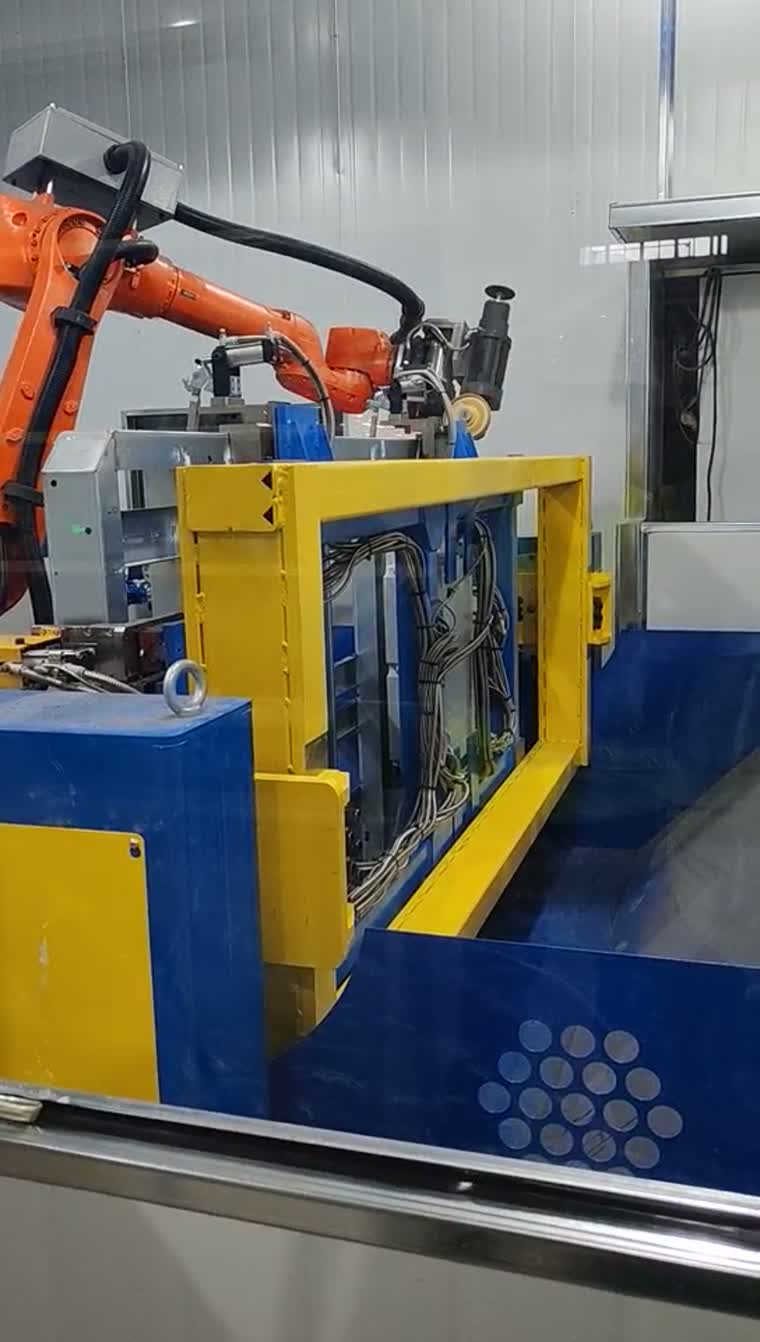
Končna obdelava trenja z mešanjem in varjenjem baterijskih pladnjev je soroden postopek z lastnimi zahtevami glede vpenjal in procesa.
Dokončanje pladnja za baterije in možnosti s tem povezanega postopkaTipične aplikacije in obseg integracije
Tipične uporabe vključujejo čiščenje robov ulitega ohišja, odstranjevanje zarobkov s komponent motorja in dodelavo zvarnih kroglic okvirja. Obseg dobave je opredeljen z vpenjali, orodji, integracijo robotov in validacijo procesov.
Vmesniki za nalaganje in razkladanje so opredeljeni z opremo pred in za strojem.
Za začetek pregleda konfiguracije delite reprezentativne obdelovance, robove ali vare, ki jih je treba obdelati, referenčne točke vpenjalnih elementov in merila sprejemljivosti.
Vprašanja pred izbiro celice za odstranjevanje robov
Kaj pravzaprav pomeni "brez programiranja" – brez učenja ali brez CAD modela?
To pomeni generiranje procesne poti iz zaznanih kontur, da se zmanjša učenje po točkah. Delo brez CAD modela izdelka je neobvezna konfiguracija; vpenjala, orodja in sprejemljivost procesa je še vedno treba potrditi.
Kako se ustvari pot orodja, ko se ulitek razlikuje od kosa do kosa?
Skeniranje identificira ustrezno konturo znotraj določenega območja obdelave. Generiranje poti uporablja to konturo, ustrezna razporeditev zaznavanja pa lahko kompenzira odstopanja med deli. Geometrija izven obsega zahteva pregled procesa.
Kdaj namenski stroj za odstranjevanje robov premaga robotsko celico?
Namenski stroj je vredno oceniti, kadar se družine delov, vpenjala in zaporedja obdelave ponavljajo. Robotsko celico je mogoče oceniti, kadar dostop, približevanje orodju ali mešanica izdelkov zahtevajo drugačno razporeditev; primerjajte jih na dejanskih obdelovancih.
Ali lahko odstranjevanje robov in brušenje po varjenju potekata v isti celici?
Upoštevati jih je mogoče v okviru skupnega koncepta, če so vpenjala, dostop do orodij in procesne zahteve združljive. Njihova kombinacija je projektna odločitev in ne standardna zmogljivost, ki se predvideva za vsako postavitev.
Kakšna menjava orodij je potrebna za proizvodnjo mešanih modelov?
Najprej definirajte operacije in potrebna orodja za vsako družino delov. Nato je mogoče glede na to kombinacijo konfigurirati samodejno menjavo orodij in skladišče orodij, vključno s preverjanjem dostopa in razmika med vpenjali.
Ali je mogoče generiranje vidne poti naknadno vgraditi v obstoječo celico?
Primernost naknadne vgradnje se ocenjuje za vsak primer posebej. Preden določite nadgradnjo, preverite vmesnike robota in krmilnika, dostop do skeniranja, kalibracijo, geometrijo orodja in združljivost vpenjal; samo demonstracija skeniranja ne potrdi združljivosti celic.