
Konfiguracije delovnih postaj za varilne robote: celice, tirnice in portalni sistemi
Delovna postaja varilnega robota združuje robote, varilno opremo, ravnanje z obdelovanci, vpenjala, krmilnike in zaščitne ukrepe glede na določene proizvodne potrebe. To središče za izbor primerja štiri družine konfiguracij in usmerja podrobnosti, specifične za aplikacijo, na namenske strani. Za prehod od omejitev obdelovanca do ustrezne arhitekture uporabite povezave na strani.
Začnite tako, da aplikacijo uvrstite v eno od štirih družin
Vsaka kartica kategorije uporablja ista polja za identifikacijo izbirne poti. Številske vrednosti in inženirski pogoji ostanejo v ustreznih spodnjih razdelkih.
Lahke in srednje celice
- Začetna telesna pripravljenost
- Ponovljive družine lahkih in srednje velikih delov
- Definiranje gibanja
- Lokalno preklopno, rotacijsko ali večosno pozicioniranje
- Naslednji pregled
- Nadaljujte s potjo konfiguracije luči
Velike in visoko obremenjene postaje
- Začetna telesna pripravljenost
- Dolgi, velikoobjemni ali masni obdelovanci
- Definiranje gibanja
- Pozicioniranje pri visokih obremenitvah in podaljšan doseg robota
- Naslednji pregled
- Nadaljujte do večjega dela inženirske poti
Sistemi na tleh, nadzemni tirnici in portalni sistemi
- Začetna telesna pripravljenost
- Dolga, široka ali visoka območja zunaj enega fiksnega položaja robota
- Definiranje gibanja
- Gibanje robota po linearnih zunanjih oseh
- Naslednji pregled
- Primerjajte štiri arhitekture mobilnih sistemov
Pozicionerji in vpenjala
- Začetna telesna pripravljenost
- Deli, ki zahtevajo stabilno orientacijo in ponovljivo lociranje
- Definiranje gibanja
- Premakni del in ohrani povezave spoja
- Naslednji pregled
- Pregled gibanja obdelovanca in meja držanja
Štiri omejitve določajo najkoristnejšo začetno pot
Začnite z ovojnico in dolžino obdelovanca, nato pa v izračun pozicioniranja vključite kombinirano obremenitev obdelovanca in vpenjala. Nato definirajte osi gibanja in pokritost robota, ki sta potrebni na zemljevidu šiva. Nazadnje zožite arhitekturo glede na varilni postopek in obliko spoja; ime konfiguracije je le izhodišče za potrditev projekta.
Ovojnica in dolžina
Odločite se, ali lahko ena fiksna lokacija robota pokrije vse zahtevane šive.
Pozicijska obremenitev
Obdelovanec, vpenjalo in dinamično orientacijo obravnavajte kot en sam problem obremenitve.
Osi gibanja
Razlikujte med premikanjem dela, premikanjem robota ali kombiniranjem zunanjih osi.
Uporaben postopek varjenja
Zaščitite spoj in mejo opreme za varjenje v zaščitni plinski atmosferi, argonskem obloku ali laserskem varjenju.
Zaprte konfiguracije za ponovljive družine delov
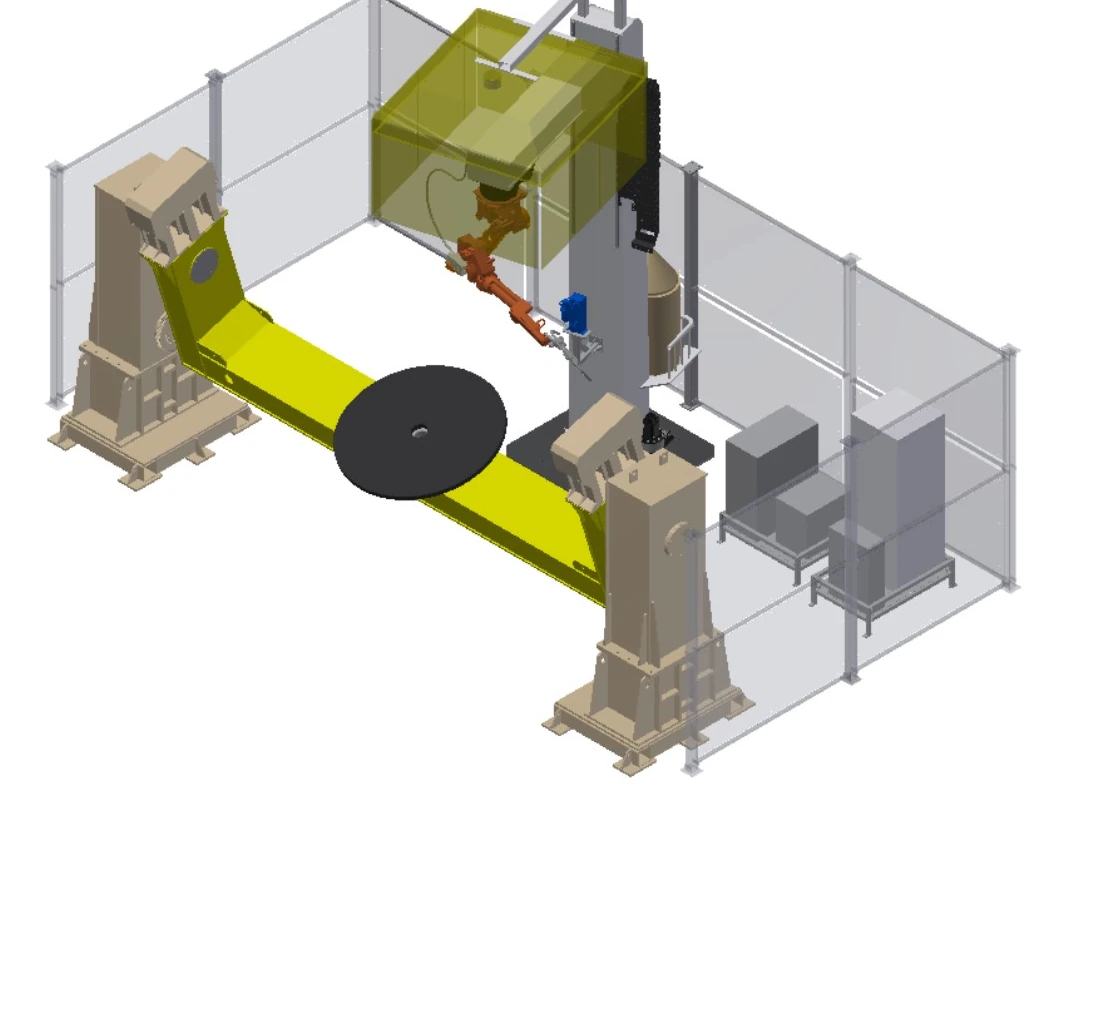
Ko se ovojnica obdelovanca in obremenitev prilegata lokalnemu obračanju, horizontalnemu vrtenju, večosnemu pozicioniranju ali podpori glave in konjička, začnite s konfiguracijo na ravni celice. Namenska stran primerja šest ureditev, pri čemer upošteva odločitve o vpenjalih, številu robotov in varovanju, specifične za projekt.
Konfiguracije robotskih varilnih celic za lahke in srednje velike obdelovance
Inženirske postaje za dolge, velike ali masne dele
Ko dolžina, masa, premer vrtenja ali način obremenitve presežejo konvencionalno ovojnico celice, začnite z omejitvami podpore, pozicioniranja, zunanjega gibanja in zaščite. Namenska stran predstavlja osem inženirskih izhodišč namesto fiksnih paketov opreme.
Robotske delovne postaje za varjenje velikih in težkih delovŠtiri arhitekture zemeljske železnice, nadzemne železnice in portala
Ko en fiksni položaj robota ne more pokriti zahtevane dolžine, višine ali razpona, linearne zunanje osi prenesejo robota do območja šiva. Te štiri arhitekture obravnavajo pokončno gibanje tal, obrnjeno gibanje tal, večosno gibanje nad glavo in široko pokritost portala.
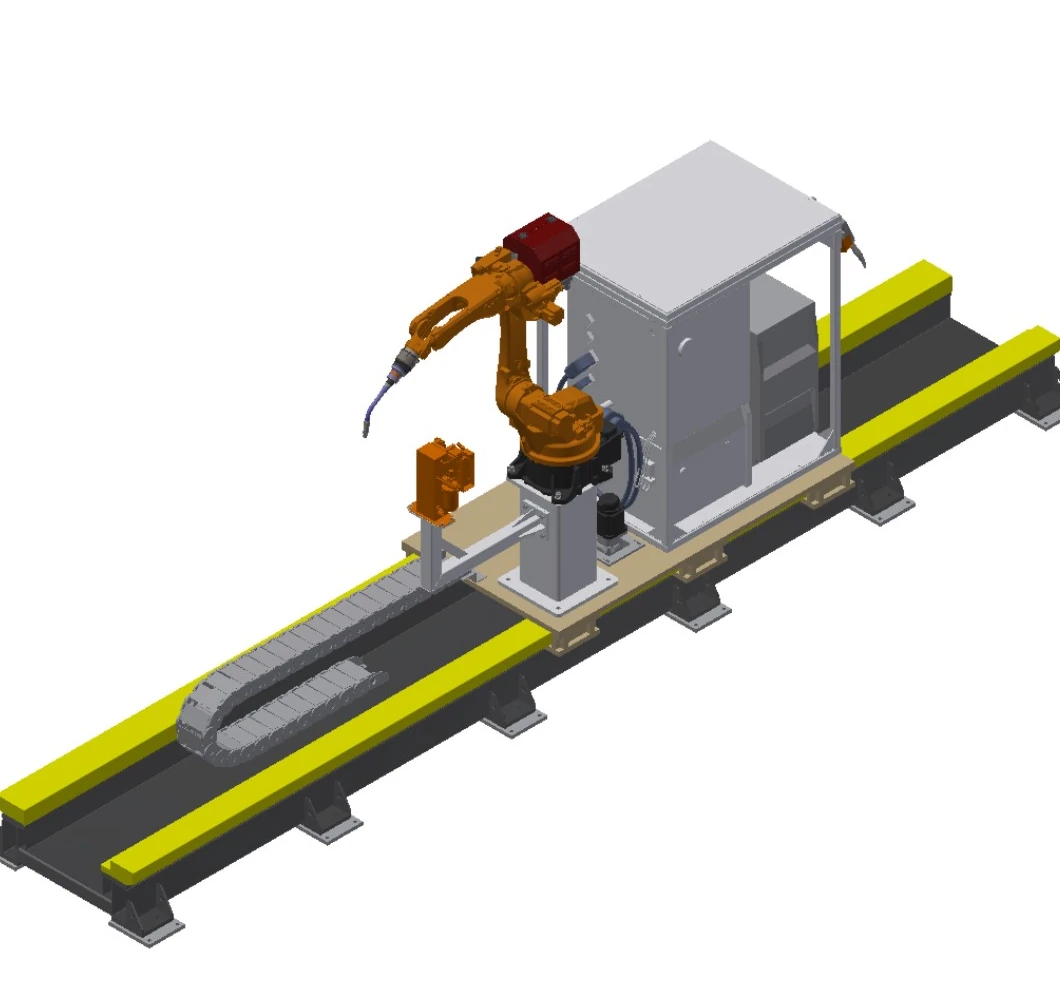
Pokončni sistem za varjenje talnih tirnic
Razširi pokritost robota vzdolž dolgih obdelovancev, hkrati pa robota ohranja pokonci na talnem vozičku.
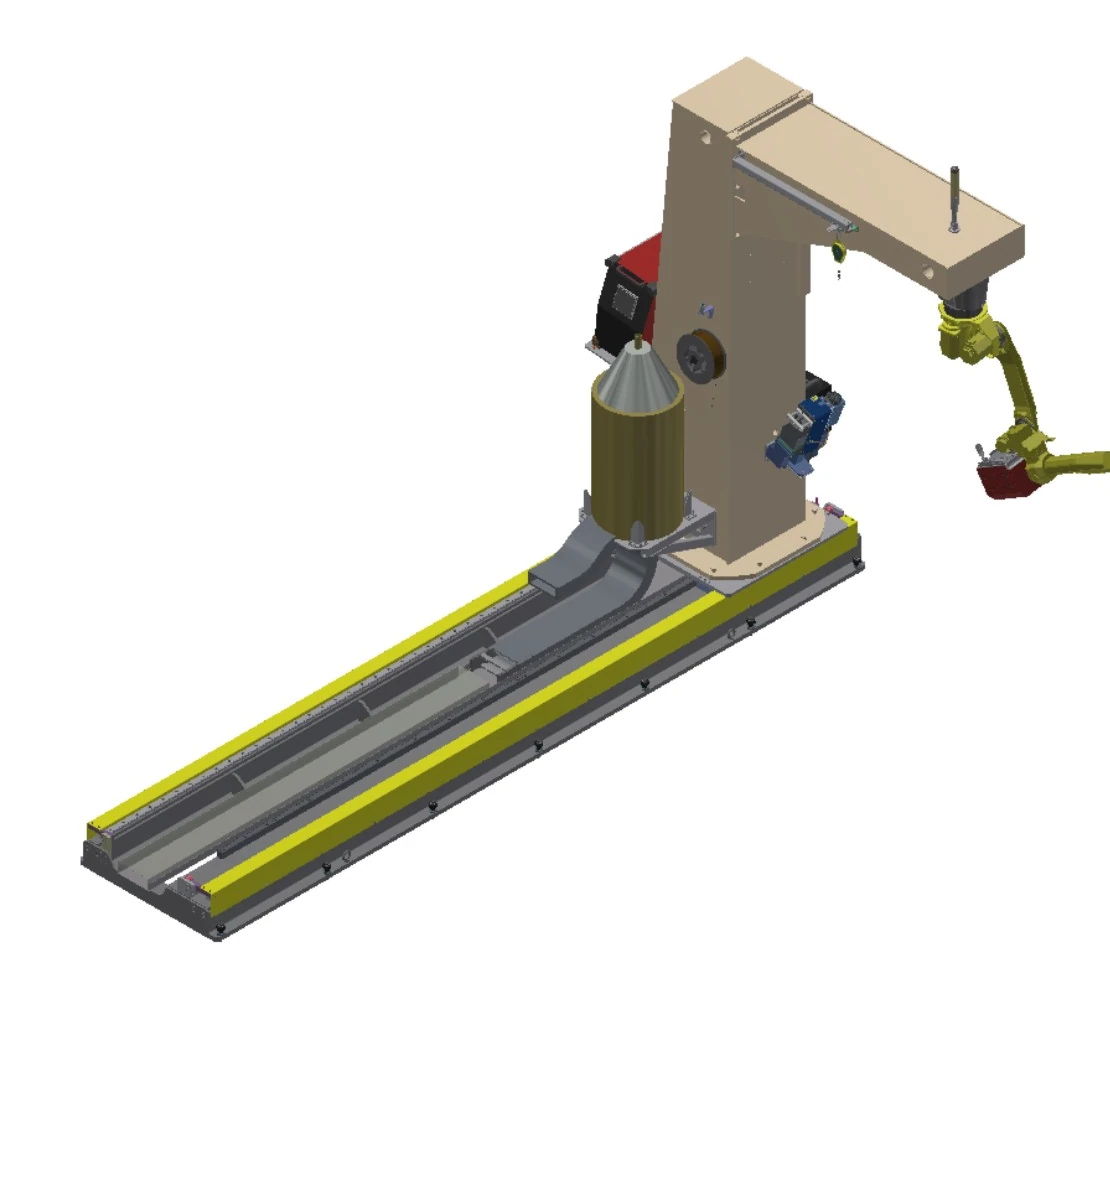
Obrnjen sistem za varjenje talnih tirnic
Združuje talno premikanje z obrnjenim C-ogrodjem, kadar je dostop od zgoraj uporaben vzdolž dolgega obdelovanca.
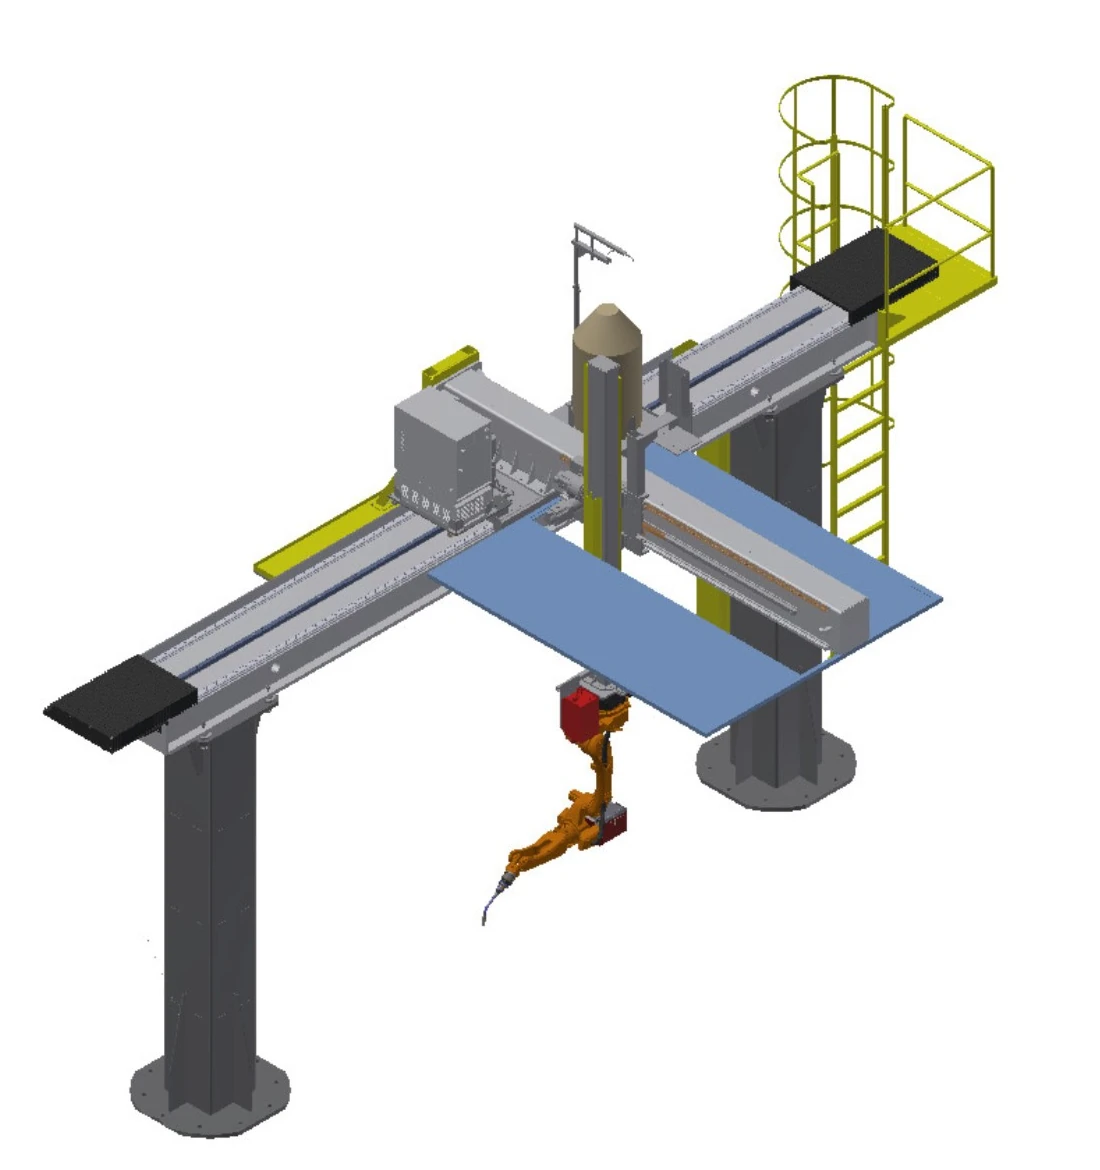
Obrnjen sistem za varjenje Sky-Rail
Premika obrnjenega robota nad delovnim območjem v izbranih kombinacijah osi za dolžino, stranski doseg in višino.
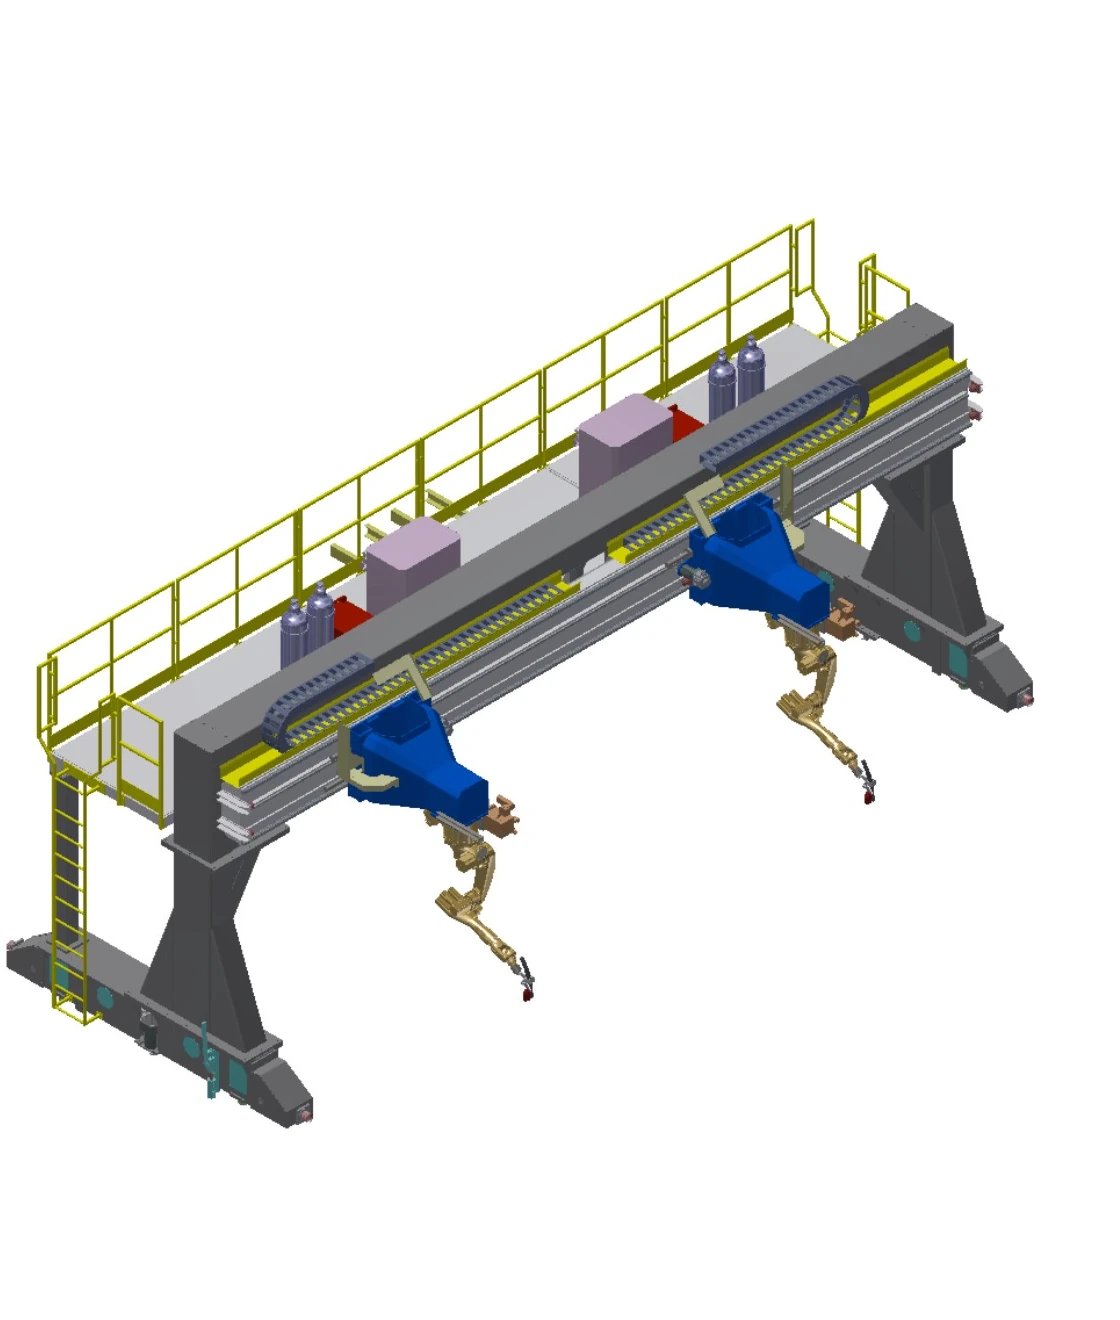
Obrnjen portalni varilni sistem
Ustvari širok nadzemni ovoj z dolgim Y-pomotom in sinhroniziranim dvojnim pogonom za velika delovna območja.
Primerjajte štiri mobilne sisteme na enem nizu polj
Vrednosti pomika so neobvezni razponi. Končna kombinacija osi, obremenitev, temelj, procesna programska oprema in obseg sledenja ostanejo specifični za projekt.
| Vrstica | sistem | Predlog | Potovanja | Nazivna obremenitev | Hitrost | Ponovljivost | Zunanje osi | Možnosti in inženirski pogoji |
|---|---|---|---|---|---|---|---|---|
| A | Pokončni sistem za varjenje talnih tirnic | Talna tirnica; ena linearna zunanja os | Učinkovit pomik 2–30 m, opcijsko | 1 t | 0–15 m/min | ± 0.15 mm | 1 niz | Podnožje robota in nosilci za krmilnike, varilno opremo, boben z žico in čistilec gorilnika; podaljšan fleksibilen kabel; programska oprema za zaznavanje kontaktov, sledenje loka in večplastno večprehodno sledenje; lasersko sledenje šiva |
| B | Obrnjen sistem za varjenje talnih tirnic | Težka talna tirnica z obrnjenim C-ogrodjem; ena linearna zunanja os | Učinkovit pomik 2–30 m, opcijsko | 3.5 t | 0–15 m/min | ± 0.15 mm | 1 niz | Obrnjen C-ogrodje z robotsko osnovo in nosilci za krmilnike, varilno opremo, boben za žico in čistilec gorilnika; podaljšan fleksibilen kabel; programska oprema za zaznavanje kontaktov, sledenje loka in večplastno večprehodno sledenje; lasersko sledenje šiva |
| C | Obrnjen sistem za varjenje Sky-Rail | Nadzemno premikanje X/Y/Z; osi se lahko kombinirajo kot 1X, 2Y ali 3Z | X 2–30 m; Y 1–2 m; Z 1–2 m, neobvezno | 0.4 t | Vsaka os 0–15 m/min | Vsaka os ±0.15 mm | 3 določa | Nosilci za krmilne elemente, varilno opremo, boben za žico in čistilec gorilnika; inšpekcijska lestev in ploščad; podaljšan fleksibilen kabel; dodatna stropna digestorska napa; programska oprema za zaznavanje kontaktov, sledenje loka in večplastno večprehodno delovanje; lasersko sledenje šivov |
| D | Obrnjen portalni varilni sistem | Pomik portala X/Y/Z; osi se lahko kombinirajo kot 1X, 2Y ali 3Z; sinhroni dvojni pogon na Y | Razpon <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, neobvezno | 0.4 t na robota | Vsaka os 0–15 m/min | Vsaka os ±0.15 mm | 4 določa | P43 natančno brušena težka tirnica in projektni temelj, ki ga je izdelal uporabnik; nosilci za krmilne elemente, varilno opremo, boben za žico in čistilec gorilnika; inšpekcijska lestev in ploščad; podaljšan fleksibilen kabel; programska oprema za zaznavanje kontaktov, sledenje loka in večplastno večprehodnost; lasersko sledenje šivov |
Pozicionerje in vpenjala obravnavajte kot eno verigo obdelovancev
Pozicioner predstavi vsak spoj v varilni orientaciji; vpenjalo locira komponente in večkrat ohrani njihov odnos. Oboje je treba potrditi z dostopom robota, zaporedjem varjenja, nalaganjem in zaščito.
Koncepti pozicioniranja
Zaslonske fiksne mize, horizontalne rotacijske mize, preklopne enote, podpora za glavo in konjiček ter večosni pozicioneri. Uporabni koncept opredeljujejo kombinirana masa obdelovanca in vpenjala, težišče, rotacijska ovojnica in razdalja gorilnika.
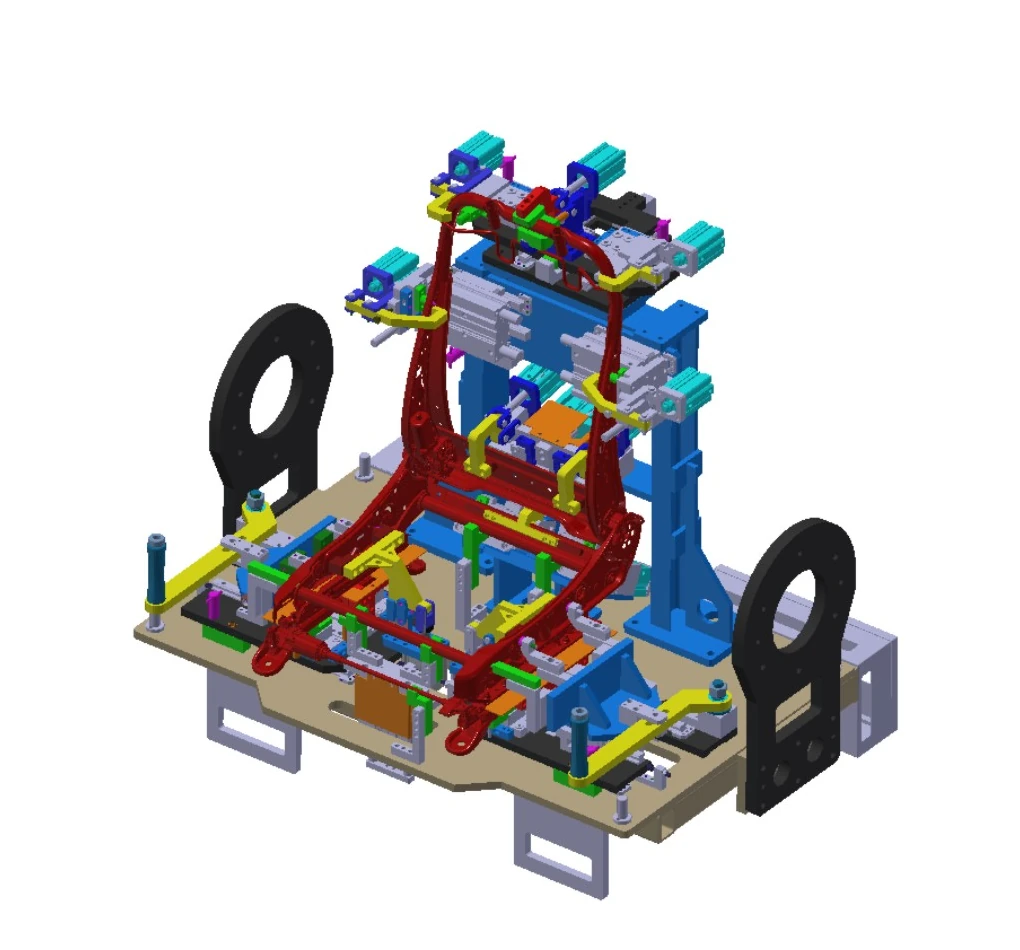
Inženiring vpenjalnih napeljav
Hitrospremenljiva zasnova lahko ohrani vmesnik za posodobitve izdelka. Strukturni okvirji zahtevajo zadostno togost in trdnost, varjene konstrukcije so podvržene obdelavi s staranjem, vsaka komponenta pa je nameščena in vpeta neodvisno, da se ohranijo risarski odnosi.
S štirimi vprašanji opredelite naslednjo inženirsko skico
Kako velik je del?
Navedite minimalno in maksimalno ovojnico, dolžino, smer nalaganja in porazdelitev šivov.
Kateri tovor se mora premakniti?
Združite maso obdelovanca in vpenjala, nato dodajte težišče in dinamično orientacijo.
Katere osi so potrebne?
Odločite se, ali boste premaknili del, premaknili robota ali uporabili talno tirnico, nebesno tirnico ali portalni pogon.
Kateri postopek velja?
Delite material, spoje, metodo varjenja, zahteve glede kakovosti in vzorec menjave.
Ko se obseg razširi na linijski takt, prenos podatkov med postajami in orkestracijo na ravni sistema, nadaljujte z inteligentna proizvodna linija za varjenje.
Izberite, katero družino želite najprej oceniti
Katera kategorija ustreza majhnim ali srednje velikim ponavljajočim se delom?
Začnite z lahkimi in srednje zaprtimi celicami, nato pa zožite pot z obračanjem, rotacijo ali večosnim pozicioniranjem delov.
Katera kategorija ustreza dolgim, velikim ali obremenjenim delom?
Začnite s potjo inženiringa velikih obdelovancev in navedite podatke o masi, težišču, podpori, obremenitvi in porazdelitvi šivov.
Kdaj naj primerjam sisteme zemeljske železnice, nadzemne železnice ali portalne sisteme?
Primerjavo mobilnega sistema uporabite, kadar ena fiksna lokacija robota ne more pokriti zahtevane dolžine, višine ali razpona.
Kam spadajo vprašanja o kompleksnih vpenjanjih in pripenjanjih obdelovancev?
Ko so glavna omejitev orientacija, ponovljivo lociranje ali spreminjanje vmesnikov, začnite z razdelkom o pozicionerjih in vpenjalih.
Premik iz družine aplikacij na naslednjo informacijsko plast
Na tej strani izberite družino konfiguracij, nato pa odprite ustrezno stran izdelka ali tehnično stran. Če so risbe pripravljene, začnite neposredno razpravo o uporabi.
Začnite z dejanskim delom in zemljevidom šivov
Delite risbe, razpon velikosti in mase, spoje, postopek, pričakovano taktiko, način obremenitve in omejitve lokacije, da lahko EVST oblikuje začetno konfiguracijo.