
Dodatki za robote, servisni deli in kompleti oblačil
Zahtevajte modelske robotske motorje, servo pogone, učne obeske, kable za zunanje osi in komunikacijske kable, kabelske sklope, vmesniške omarice, varilne gorilnike in potrošni material ter komplete za oblačenje in dele za upravljanje kablov. Pred ponudbo se preveri združljivost, stanje in obseg dobave glede na robota, krmilnik, aplikacijo, konektorje in namembni kraj.
Kategorije robotske opreme, ki so na voljo za pregled
Začnite z natančno znamko robota, modelom in krmilnikom, nato pa določite zahtevani del ali sklop. Številke delov, fotografije priključkov, dolžine kablov in podrobnosti o uporabi pomagajo ločiti vizualno podobne komponente in podpirajo koristen pregled združljivosti.
Robotski varilni gorilniki, potrošni material in čiščenje gorilnikov
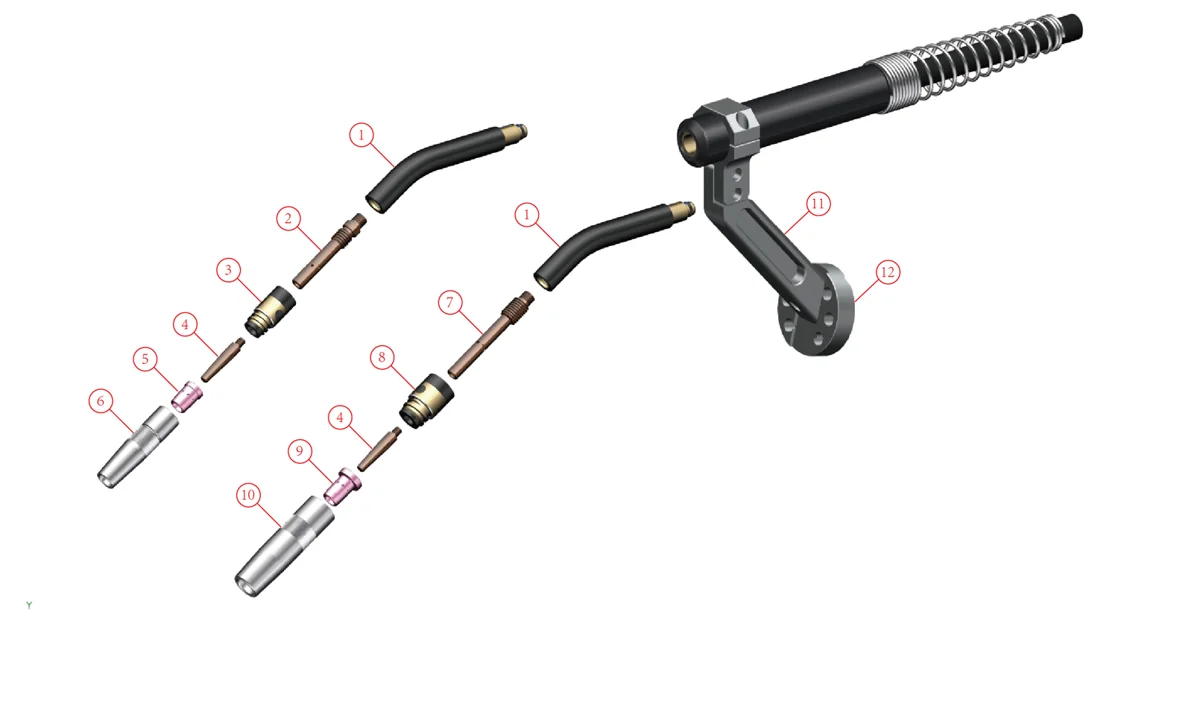
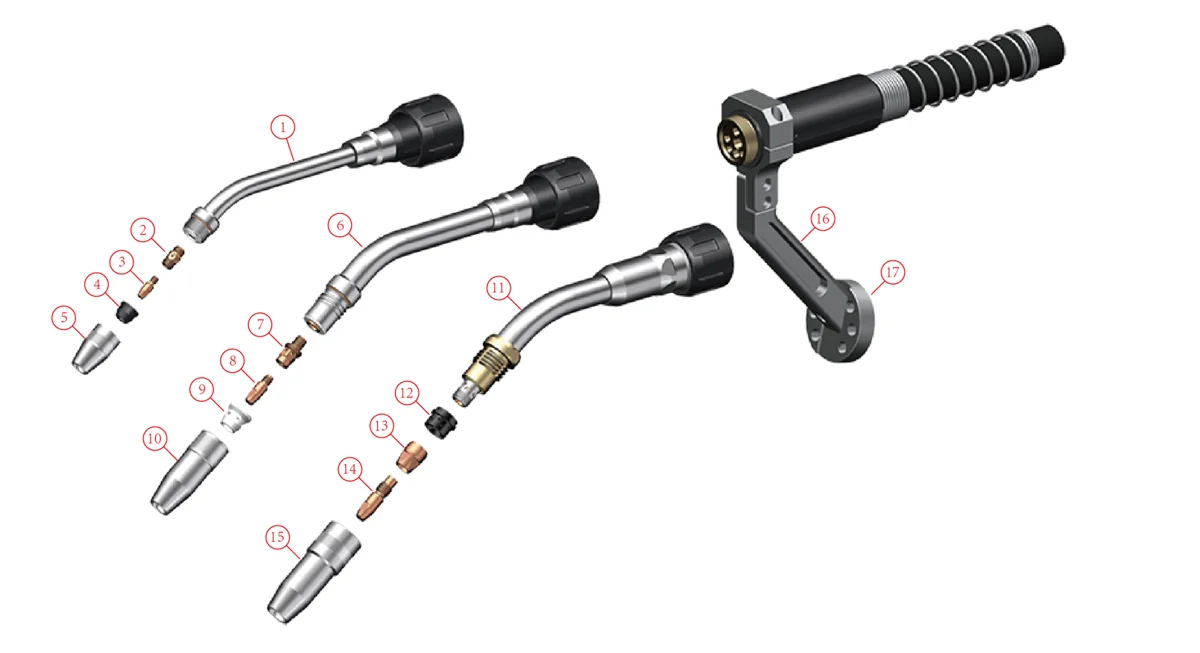
Robotski MIG/MAG varilni gorilniki so na voljo za votlo ročico in zunanjo montažo, z zračnim ali vodnim hlajenjem, s senzorji trkov, kabelskimi sklopi, obrabnimi deli in opremo za čiščenje gorilnika. OEM ali združljive možnosti so na voljo na zahtevo; razred gorilnika, montaža, dolžina kabla in priključek podajalnika žice se pred ponudbo preverijo glede na robota in varilni postopek.
Ocene robotskega MIG/MAG gorilnika
| Razred bakle | Hlajenje | Montaža | Nazivni tok (MIG) | Nazivni tok (MAG) | Delovni cikel | Premer žice |
|---|---|---|---|---|---|---|
| 150 ozek | Air | Votlo zapestje ali zunanje | 150 | 100 | 60% | 0.8 – 1.0 mm |
| 300 ozek | Air | Votlo zapestje ali zunanje | 300 | 250 | 60% | 0.8 – 1.2 mm |
| 350 | Air | Votlo zapestje ali zunanje | 350 | 300 | 60% | 0.6 – 1.2 mm |
| 430 | Air | Votlo zapestje | 430 | 380 | 50% | 0.8 – 1.2 mm |
| 500 | Air | Votlo zapestje ali zunanje | 500 | 400 | 50% | 1.2 – 1.6 mm |
| 300 | Voda | Votlo zapestje ali zunanje | 300 | 250 | 100% | 0.8 – 1.2 mm |
| 500 | Voda | Votlo zapestje ali zunanje | 500 | 450 | 100% | 0.8 – 1.6 mm |
| 650 | Voda | Votlo zapestje ali zunanje | 650 | 600 | 100% | 0.8 – 1.6 mm |
| 500 A potisno-vlečni | Voda | Zunanji | 500 | 450 | 100% | 0.8 – 1.6 mm |
Na voljo je tudi vodno hlajen robotski TIG gorilnik z nazivno močjo 400 A pri 80 % delovnem ciklu in samodejnim podajalnikom žice za dodajno žico premera 0.8–1.2 mm.
Potrošni material po razredu gorilnika
| Razred bakle | Koti vratu | Kontaktna konica | Držalo za konico | šoba |
|---|---|---|---|---|
| 350 A zraka | Ravno, 22°, 31°, 35°, 36°, 45° (po serijah) | M6 × 45 mm, CuCrZr; za žico 0.8, 1.0, 1.2 in 1.6 mm; različice z aluminijasto žico | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; izvrtina 13 ali 16 mm |
| 500 A zraka | Ravno, 22°, 31°, 35°, 36°, 45° (po serijah) | M6 × 45 mm, CuCrZr; za žico 0.8, 1.0, 1.2 in 1.6 mm; različice z aluminijasto žico | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; izvrtina 16 ali 19 mm |
| 430 A zraka | Ravno, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; za žico 0.8, 1.0, 1.2 in 1.6 mm; različice z aluminijasto žico | Medenina, M8, 43 mm | Dolžina 70 mm; premer luknje 13 ali 16 mm |
| 150 ozek zrak | 45 ° | M6 × 13 mm, CuCrZr; za žico 0.8, 1.0, 1.2 in 1.6 mm | Baker, M6 × M6, 18 mm | Ø18 × 30 mm; izvrtina 13 mm |
| 300 ozek zrak | 45 ° | M6 × 28 mm, CuCrZr; za žico 0.8, 1.0, 1.2 in 1.6 mm | Baker, M10-1 × M6, 38.5 mm | Ø24 × 44.5 mm |
| 300 A vode | Ravno, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; za žico 0.8, 1.0 in 1.2 mm; različice z aluminijasto žico | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; izvrtina 11, 13 ali 15 mm |
| 500 A vode | Ravno, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; za žico 1.0, 1.2 in 1.6 mm; različice z aluminijasto žico | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; izvrtina 15, 18 ali 21 mm |
| 650 A vode | Ravno, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; za žico 1.2, 1.4, 1.6 in 2.0 mm; različice z aluminijasto žico | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm; izvrtina 18 ali 21.5 mm |
Na voljo so tudi plinski difuzorji, izolacijski tulci in prilagojeni laščji vratovi, izdelani po risbi. Daljši vratovi spremenijo TCP gorilnika, zato se dolžina in kot vratu potrdita glede na program robota.
Senzorji za trčenje
Senzorji trkov (udarcev) ustavijo robota, ko gorilnik zadene obdelovanec ali vpenjalo, in se nato ponastavijo v pravilen položaj. Spodnji podatki so navedeni v skladu s standardom IEC 60974-7. Vsi navedeni senzorji ponastavijo TCP na ±0.2 mm bočno, merjeno 300 mm od prirobnice, senzorji z votlim zapestjem pa omogočajo vrtenje ±220° od ničelnega položaja. Na voljo so tudi različice z vgrajeno žično zavoro.
| Senzor za | Največji odklon | Sprožilec za zaustavitev v sili (ravnina X in Y) |
|---|---|---|
| Votlo zapestje, zračno hlajeno (tip 1) | 11 ° | 1.3 ° |
| Votlo zapestje, zračno hlajeno (tip 2) | 17 ° | 3 ° |
| Votlo zapestje, zračno hlajeno (tip 3) | 13 ° | 3.5 ° |
| Votlo zapestje, vodno hlajeno | 11 ° | 1.3 ° |
| Zunanje, zračno hlajeno (tip 1) | 17 ° | 3 ° |
| Zunanje, zračno hlajeno (tip 2) | 13 ° | 3.5 ° |
| Zunanji, vodno hlajeni | 10 ° | 1.2 ° –1.5 ° |
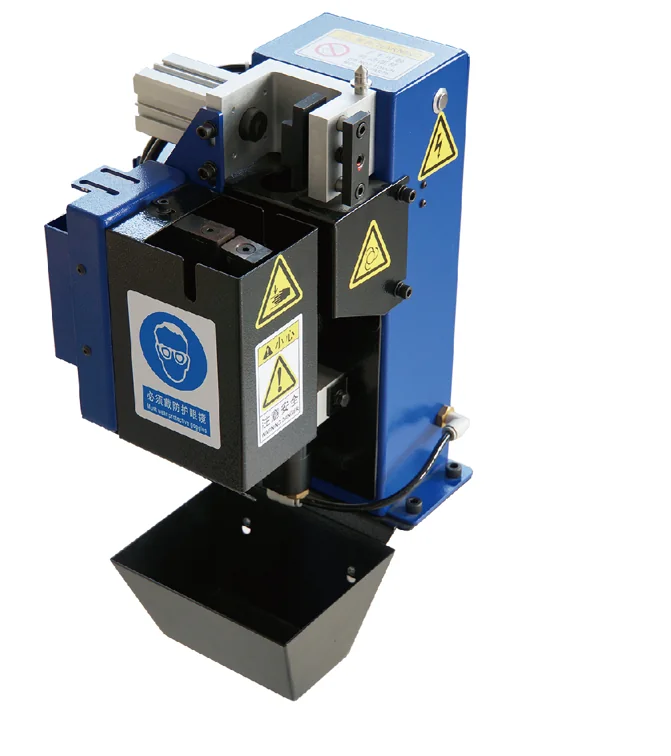
Postaja za čiščenje gorilnika z rezalnikom žice
| parameter | Vrednost |
|---|---|
| Stisnjen zrak | Vhod G1/4"; notranji premer cevi vsaj 6 mm; nazivni 6 barov, delovni 6–8 barov |
| Poraba zraka | Približno 400 l/min |
| Hitrost pnevmatskega motorja | Približno 650 vrt/min |
| Krmilni signal | NPN (0 V DC) ali PNP (24 V DC) |
| Delovna napetost | 10–30 V DC; moč ventila 2.8 W |
| Rezanje žice | Trdna žica do 1.2 mm pri 6 barih; čas rezanja 1 s |
| Steklenica proti brizganju | 500 ml |
| Stand | Višina 700 mm; osnovna plošča 240 × 240 mm |
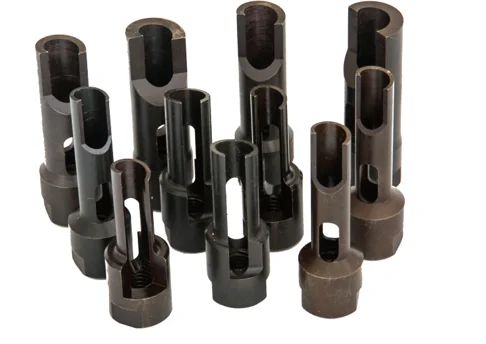
Povrtala so dimenzionirana glede na gorilnik: notranji premer povrtala je zunanji premer kontaktne konice plus 1 mm, zunanji premer povrtala pa je notranji premer šobe minus 1 mm. Za varjenje jekla, nerjavečega jekla in aluminija je dobavljena tekočina proti brizganju na vodni osnovi.
Kaj poslati za ponudbo za gorilnik ali potrošni material
- Znamka in model robota ter ali kabel gorilnika poteka skozi votlo zapestje ali je nameščen zunaj.
- Postopek varjenja, tok in delovni cikel ter ali je potrebno zračno ali vodno hlajenje.
- Vrsta in premer žice, vključno z aluminijasto žico, če je uporabljena.
- Priključek podajalnika žice, na primer Euro, Panasonic, OTC ali Lincoln.
- Dolžina kabla. Pri robotu z votlim zapestjem merite od površine prirobnice osi 6 do središča osi 5, od središča osi 5 do končne površine luknje osi 3 in od tam do adapterja za podajanje žice. Pri zunanjem gorilniku merite od površine prirobnice osi 6 do središča osi 5 in od središča osi 5 do adapterja za podajanje žice.
- Kot in dolžina vratu, zahteve glede senzorja trčenja ali žične zavore ter količine potrošnega materiala.
Paketi robotskih oblek
Komplet za robotsko oblačenje združuje kable in cevi, ki potekajo od podnožja do orodja, v zaščitno valovito cev, ki je pritrjena in vodena vzdolž roke z nosilci, sponkami in obroči proti trčenju, z opcijskim vzmetnim sistemom za napenjanje, ki ohranja cev tesno napeto med premikanjem zapestja. Kompleti za oblačenje so lahko dobavljeni kot prazni kompleti ali konfigurirani glede na seznam kablov in cevi stranke. Velikosti cevi so 36 mm za kompaktne in kolaborativne robote ter 48 mm ali 70 mm za industrijske robote; pot je lahko neprekinjena od osi 1 do osi 6 (A1–A6) ali razdeljena pri osi 3 (A1–A3–A6).
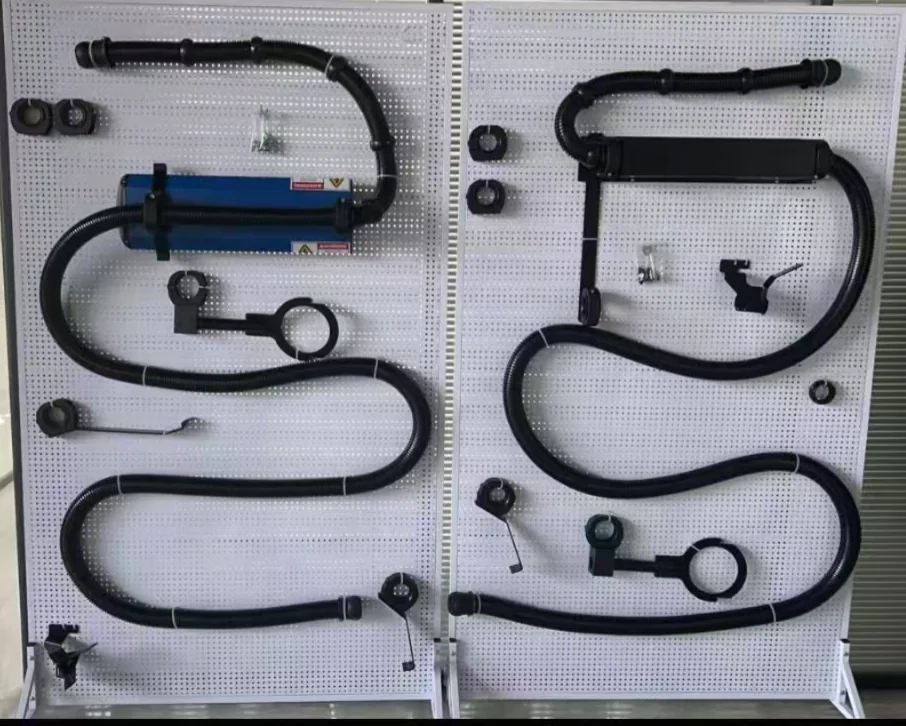
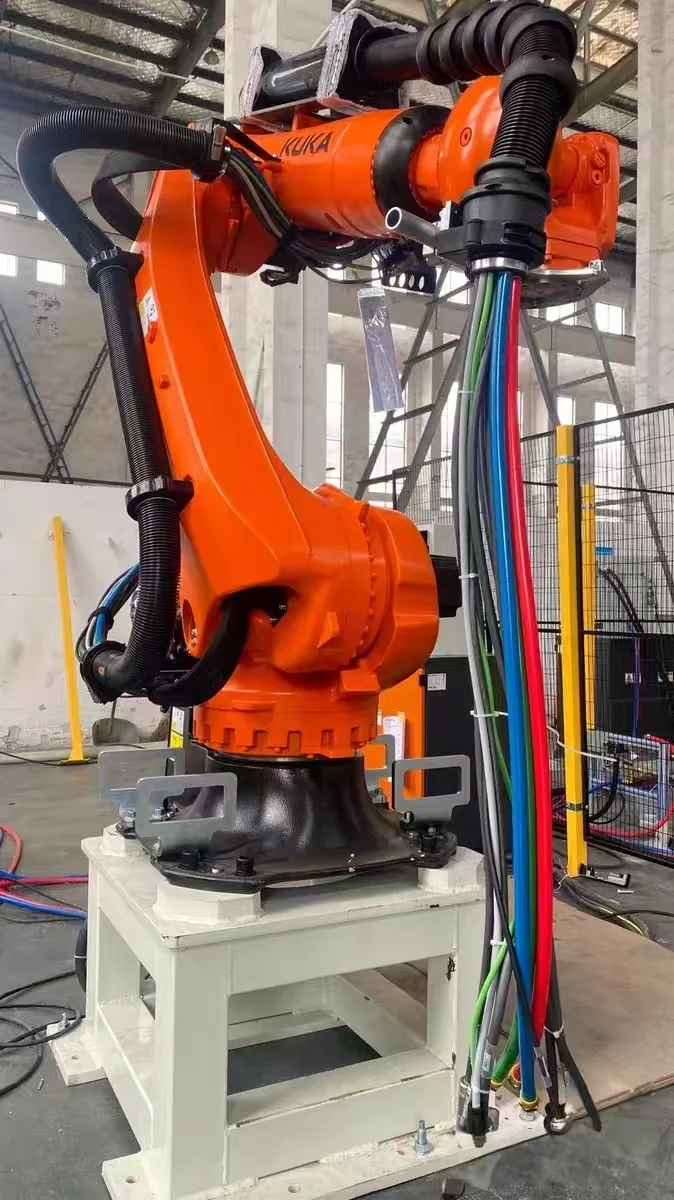
Konfiguracije referenčnih paketov oblek
| Robotska znamka | Model robota | cev | Usmerjanje | Vzmetno umikanje |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 mm | A1–A6 | Brez |
| KUKA | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Z ali brez z |
| sl | IRB 6700-200/2.60 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Z ali brez z |
| FANUC | R-2000iC/210F | 48 mm 70 mm | A1–A6 A1–A3–A6 | Z ali brez z |
| Yaskawa | GP180 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Z ali brez z |
| FANUC, Univerzalni roboti, AUBO | CRX-10iA, UR10, i5 (sodelovalni) | 36 mm | A1–A6 | Brez |
Referenčne konfiguracije so dobavljene kot prazni paketi oblačil in jih je mogoče prilagoditi; končna zasnova se potrdi glede na natančno različico robota, procesni medij in delovne položaje.
Dodajajo se še več kategorij dodatne opreme
Podrobni podatki za nadaljnje kategorije, vključno z robotskimi motorji, servo pogoni, programirnimi obeski, kabli za zunanje osi in komunikacijskimi kabli ter vmesniškimi omarami, so v pripravi za to stran. Zahteve za te dele je že mogoče pregledati: pošljite model robota in krmilnika, ime ali številko dela in fotografije priključkov z uporabo zgornje zahteve za združljivost dodatne opreme.
Pogosta vprašanja o robotski opremi
Katere kategorije dodatkov in rezervnih delov za robote lahko pregleda EVST?
EVST lahko pregleda zahteve za specifične robotske motorje, servo pogone, učne obeske, kable za zunanje osi in komunikacijske kable, kabelske sklope, vmesniške omarice, varilne gorilnike, gosje vratove, kontaktne konice, plinske difuzorje ali držala za konice, šobe, rezalnike žice, komplete za oblačenje in dele za upravljanje kablov. Za vsako zahtevo se potrdi natančna združljivost, stanje in razpoložljivost.
Kaj je paket za oblačenje robotov in zakaj je pomembno upravljanje kablov in cevi?
Robotski komplet za oblačenje usmerja in ščiti električne kable, pnevmatske cevi in procesne cevi, ki se premikajo skupaj z robotom. Pravilna napeljava pomaga nadzorovati tveganje upogibanja, zvijanja, odrgnin, zatikanja in trkov med zahtevanim gibanjem, hkrati pa ohranja praktičnost pregledov in vzdrževanja.
Kako se izbere paket za oblačenje robotov za napeljavo kablov in cevi?
Izbira se začne z natančnim robotom in procesom, nato pa se preverijo vrste kablov in cevi, lokacije priključkov, gibanje zapestja, polmer upogiba, umik, varnostna razdalja za trke, montaža, okolje in dostop za vzdrževanje. Samo blagovna znamka robota ni dovolj za opredelitev paketa usmerjanja.
Katere informacije so potrebne za pregled združljivosti robotske opreme?
Navedite znamko robota, natančen model in krmilnik, orientacijo montaže, postopek, orodje, delovne položaje, zahteve glede vmesnika in medijev, okolje, količino in cilj. Fotografije ali risbe postavitve so lahko v pomoč, kadar je usmerjanje ali razmik ključnega pomena.
Ali se lahko dodatna oprema pregleda skupaj s celotnim projektom robotske avtomatizacije?
Da. Pregled lahko uskladi robota, komplet za oblačenje, orodja, procesno opremo, krmilnike, varnost, postavitev celice, zagon in zahteve glede servisiranja, tako da se izbira dodatne opreme preveri glede na celotno gibanje in obseg sistema.
Kaj naj zagotovim za ponudbo za paket robotske obleke ali dodatke?
Navedite znamko in natančen model robota, krmilnik, uporabo, prenašane medije, specifikacije kablov in cevi, priključne točke, položaje namestitve in delovanja, okolje, količino, cilj in zahtevani čas. Risbe postavitve ali informacije o gibanju so uporabne, kadar usmerjanje in razmik vplivata na konfiguracijo.
Kako izberem razred robotskega MIG/MAG gorilnika in hlajenje?
Začnite z varilnim tokom in delovnim ciklom. Zračno hlajeni robotski gorilniki v zgornji tabeli imajo nazivno moč od 150 A do 500 A pri 50–60 % delovnem ciklu; vodno hlajeni gorilniki imajo nazivno moč od 300 A do 650 A pri 100 % delovnem ciklu in so primerni za dolge čase vklopa obloka ali visoke tokove. Nato izberite votlo zapestje ali zunanjo montažo, ki ustreza robotu, in preverite razpon premera žice za vsak razred.
Kako se meri dolžina kabla za robotski varilni gorilnik?
Pri robotu z votlim zapestjem izmerite tri odseke: od površine prirobnice osi 6 do središča osi 5, od središča osi 5 do končne površine luknje osi 3 in od tam do adapterja za podajanje žice. Pri zunanje nameščenem gorilniku izmerite od površine prirobnice osi 6 do središča osi 5 in od središča osi 5 do adapterja za podajanje žice.
Ali so na voljo potrošni materiali OEM ali združljivi robotski gorilniki?
Oboje je mogoče ponuditi. Kontaktne konice, držala konic, šobe, difuzorji plina in vratovi so usklajeni z razredom gorilnika, navojem in premerom žice, zato pošljite model gorilnika ali fotografije obstoječih delov skupaj z vrsto žice in količinami.
Kaj pomenijo 48 mm, 70 mm in A1–A3–A6 v specifikaciji paketa za robotsko oblačenje?
Milimetrska vrednost predstavlja velikost valovite cevi: 36 mm je običajna velikost pri kompaktnih in kolaborativnih robotih, 48 mm in 70 mm pri industrijskih robotih, odvisno od tega, koliko kablov in cevi paket prenaša. A1–A6 je neprekinjen odsek od osi 1 do osi 6; A1–A3–A6 deli odsek pri osi 3 na dva dela.
Avtor: Uredniška ekipa EVST
Uredniška ekipa EVST vzdržuje to stran za podporo pri izbiri robotov in načrtovanju projektov. Za dejansko uporabo je treba potrditi razpoložljivost izdelka, konfiguracijo, varnostno preverjanje in obseg integracije.
Uredniška politika · Politika popravkov · Pogoji uporabe
Zadnja posodobitev: