Linearni sistemi za gibanje, izdelani po naročilu

Robotska steza – 7. osne robotske prenosne enote (RTU)

Razširite delovni doseg robota na stroje, postaje ali dolge obdelovance. EVST načrtuje talne, nebesne in rešetkaste robotske tire za vašega robota, potovanje, obremenitev, delovni cikel, okolje in pogoje na lokaciji.

Izdelano po meri za vsak projekt Razporeditev tal, neba in rešetk Konfiguracije talnih tirov do nazivne obremenitve vagona 6,000 kg

Kaj je

Dodajte koordinirano linearno os svojemu robotu

Robotski tir je linearna os z motorjem, ki prenaša industrijskega robota med delovnimi položaji. Imenuje se tudi 7. osna robotska prenosna enota in širi delovno območje robota, tako da lahko en robot streže dolge dele, več strojev ali ločene procesne postaje. Različice, nameščene na tleh, so znane tudi kot talni tir ali talni tir.

Družina izdelkov

Izberite postavitev, ki ustreza delovni celici

Struktura proge je izbrana glede na razpoložljivo površino, dostop do obdelovanca, orientacijo robota in procesno pot. Za robota, nameščeno maso in projektne pogoje so zasnovani talni, nebesni in rešetkasti sistemi.

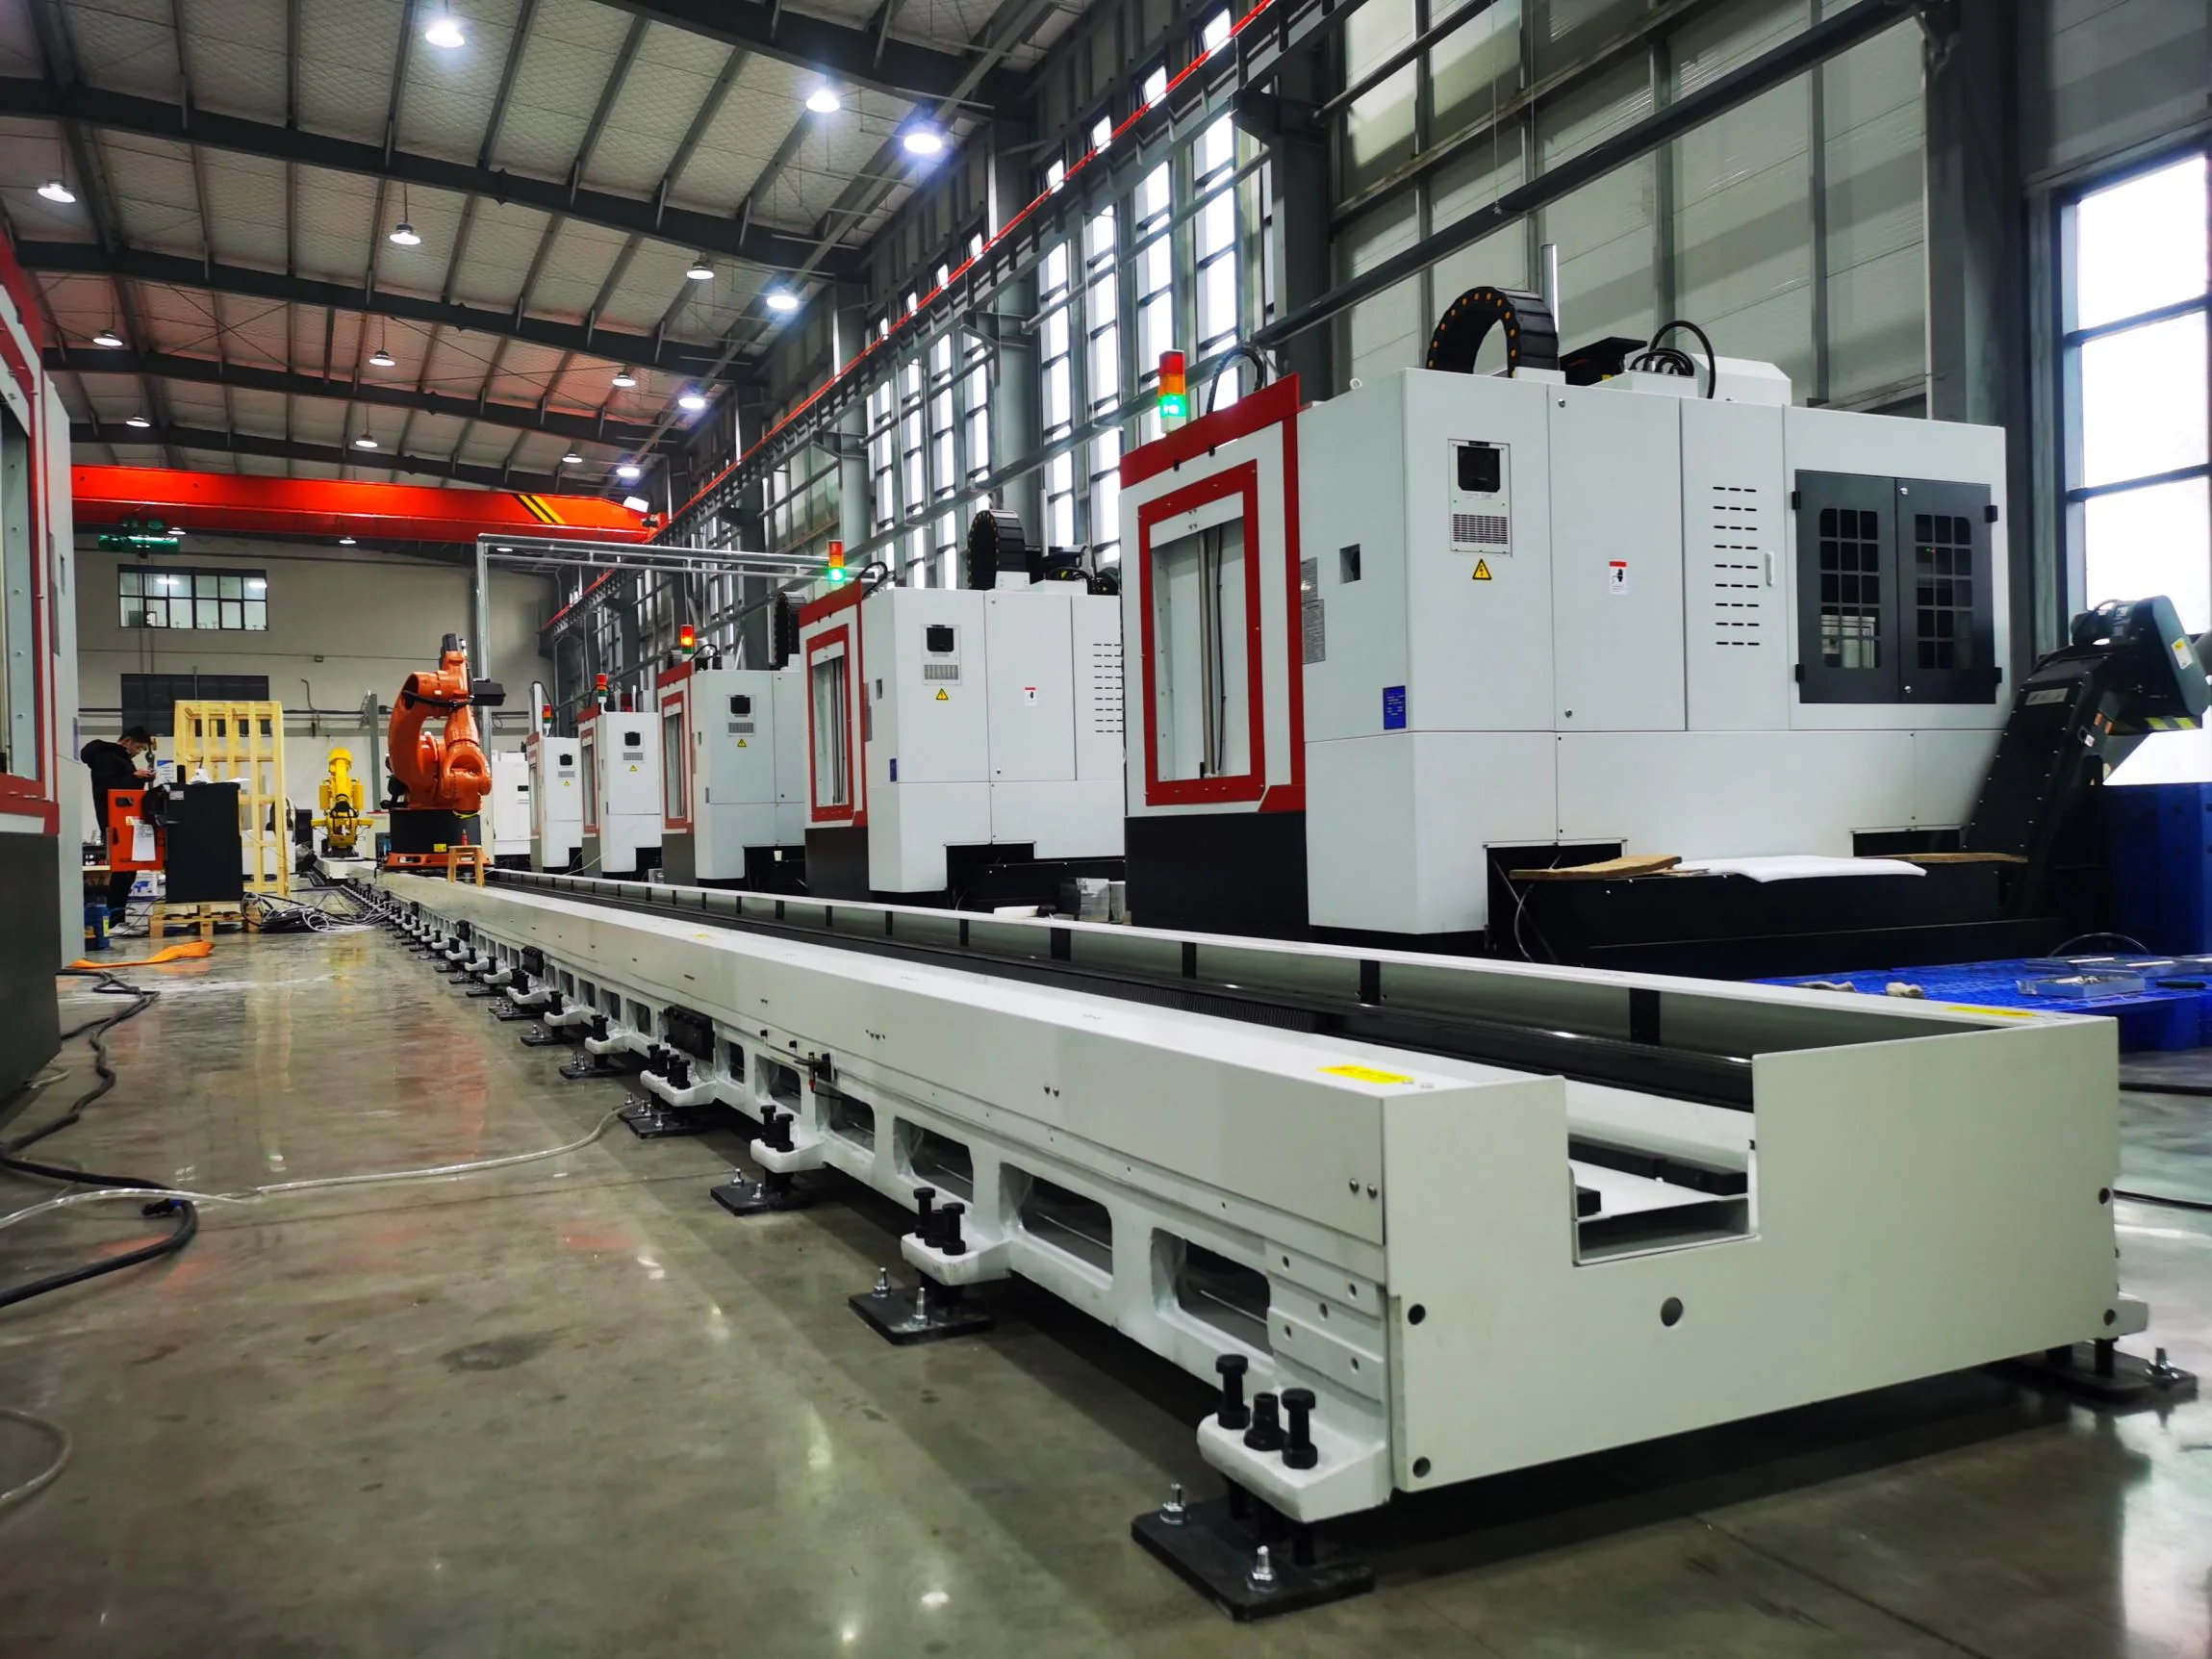
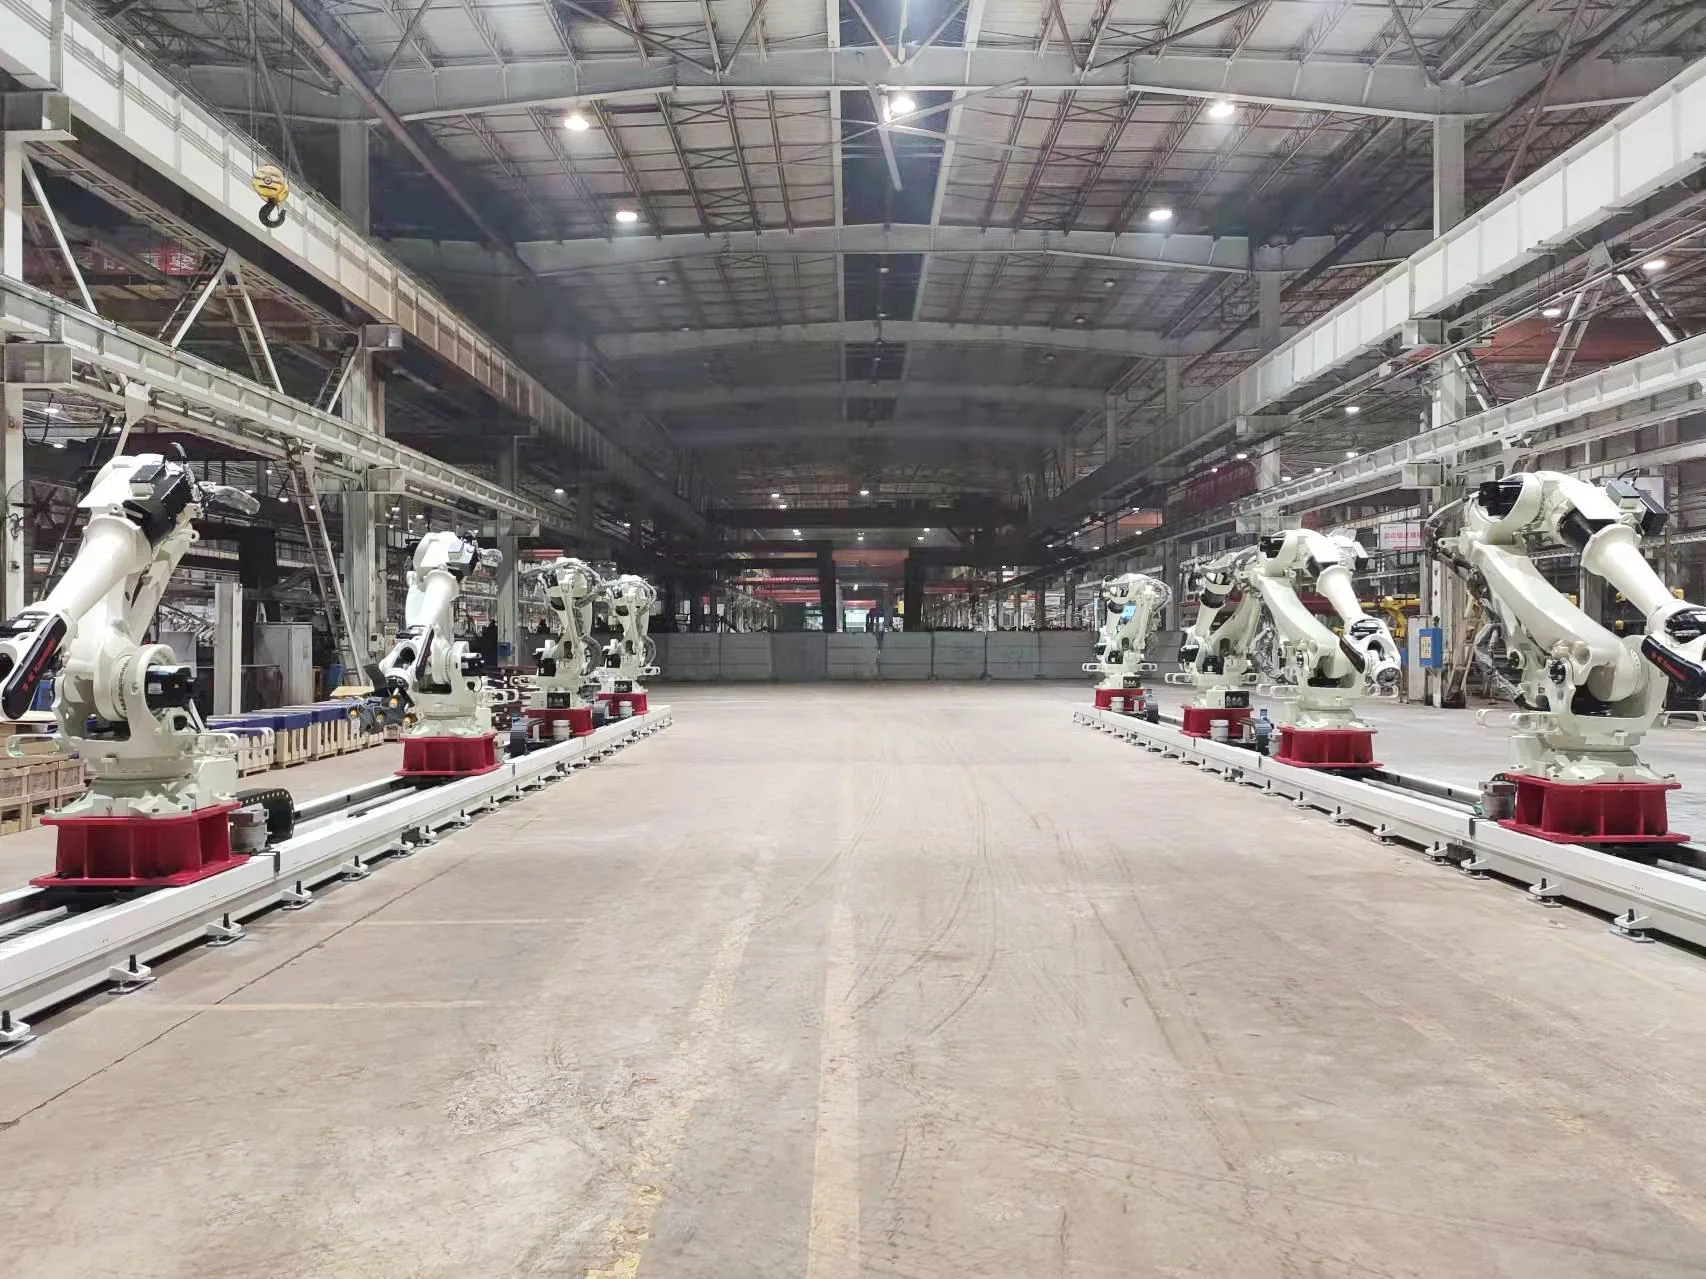
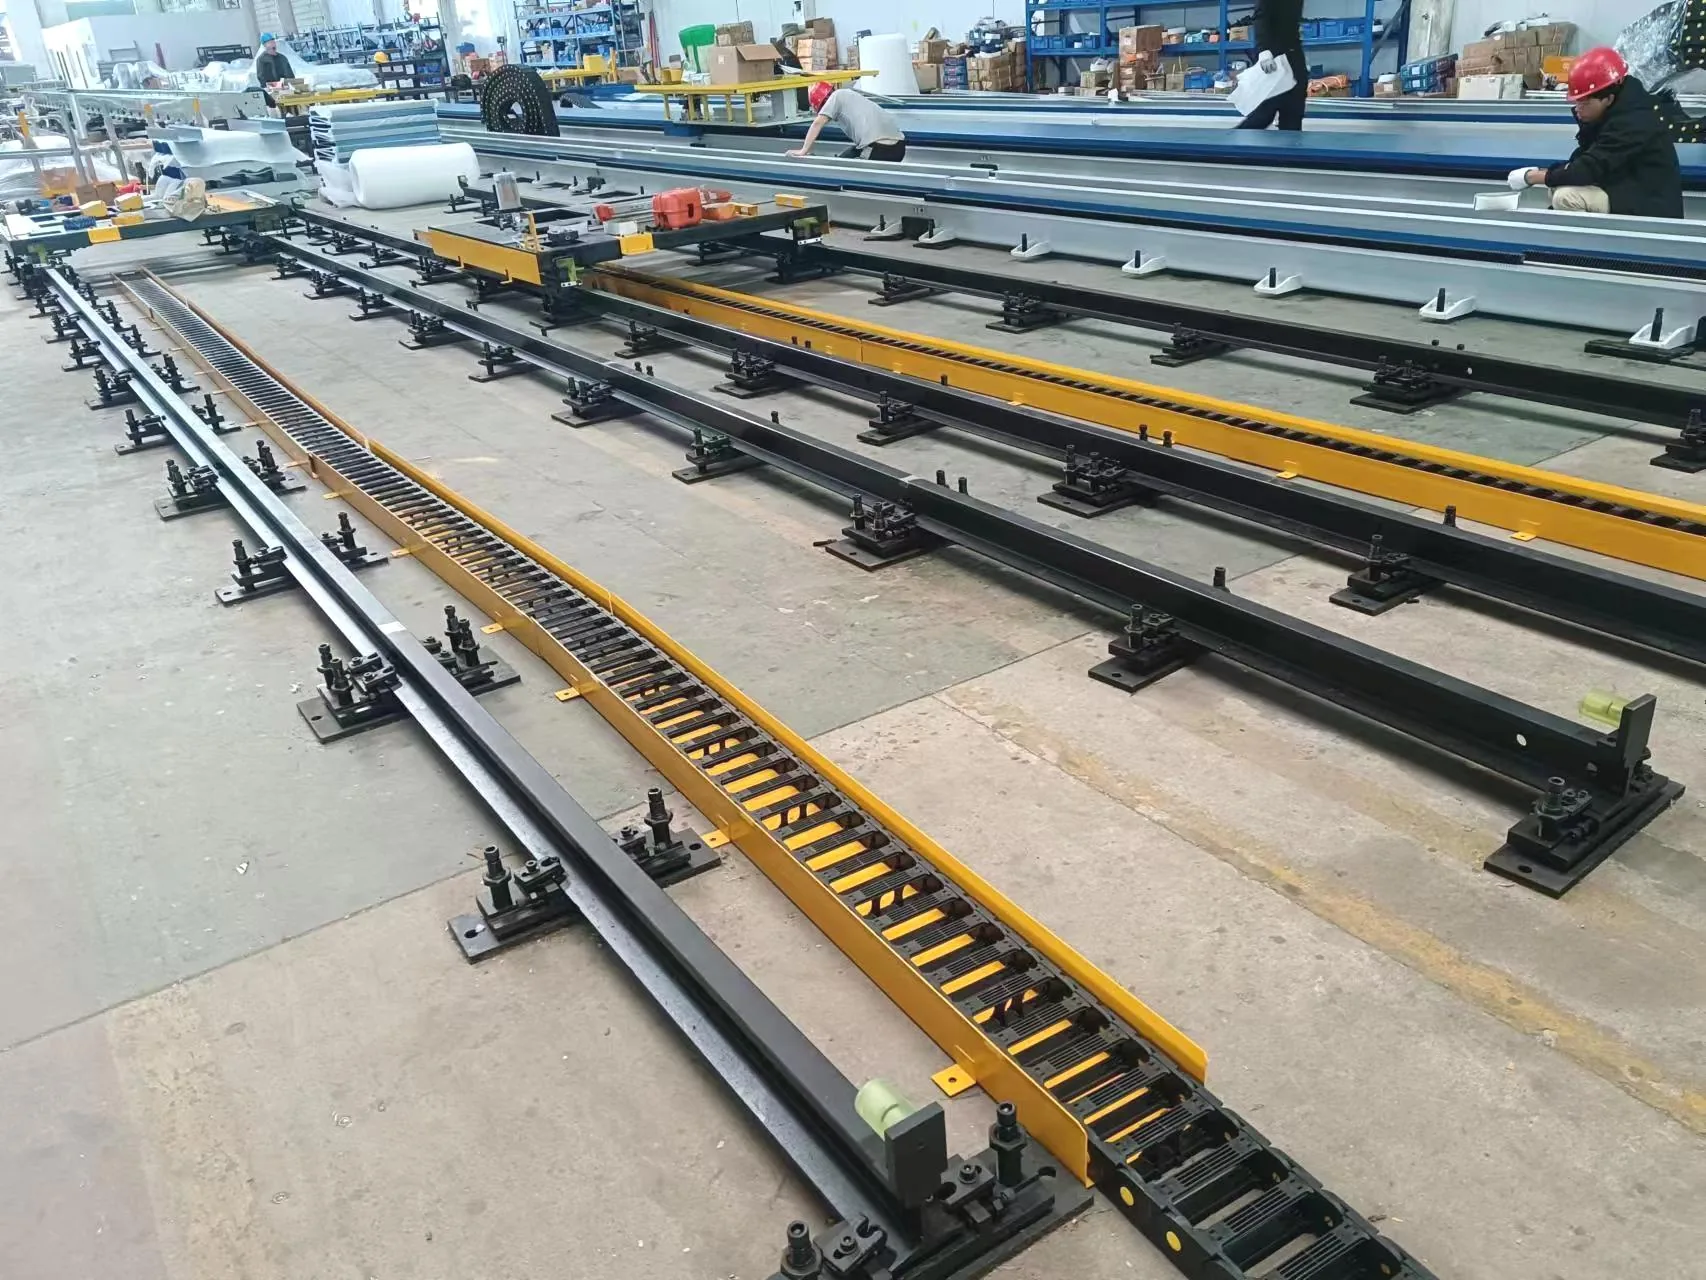
V delavnici sestavljajo talne robotske tirnice

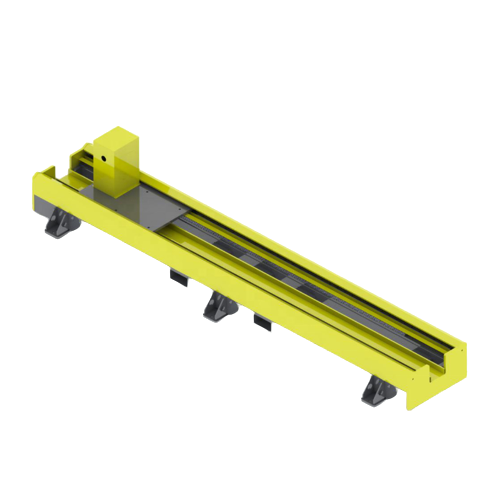
Talna tirnica

Ground Tirnica (tirnica, nameščena na tleh)

Praktična postavitev za premikanje robota vzdolž strojev, vpenjalnih naprav ali dolgih obdelovancev. Za projekt so določeni osnovna konstrukcija, pomik in zaščita.

Izberite ga, ko: Dostopna storitev na nivoju tal in neposredna pot ob strojih sta prednostni nalogi.
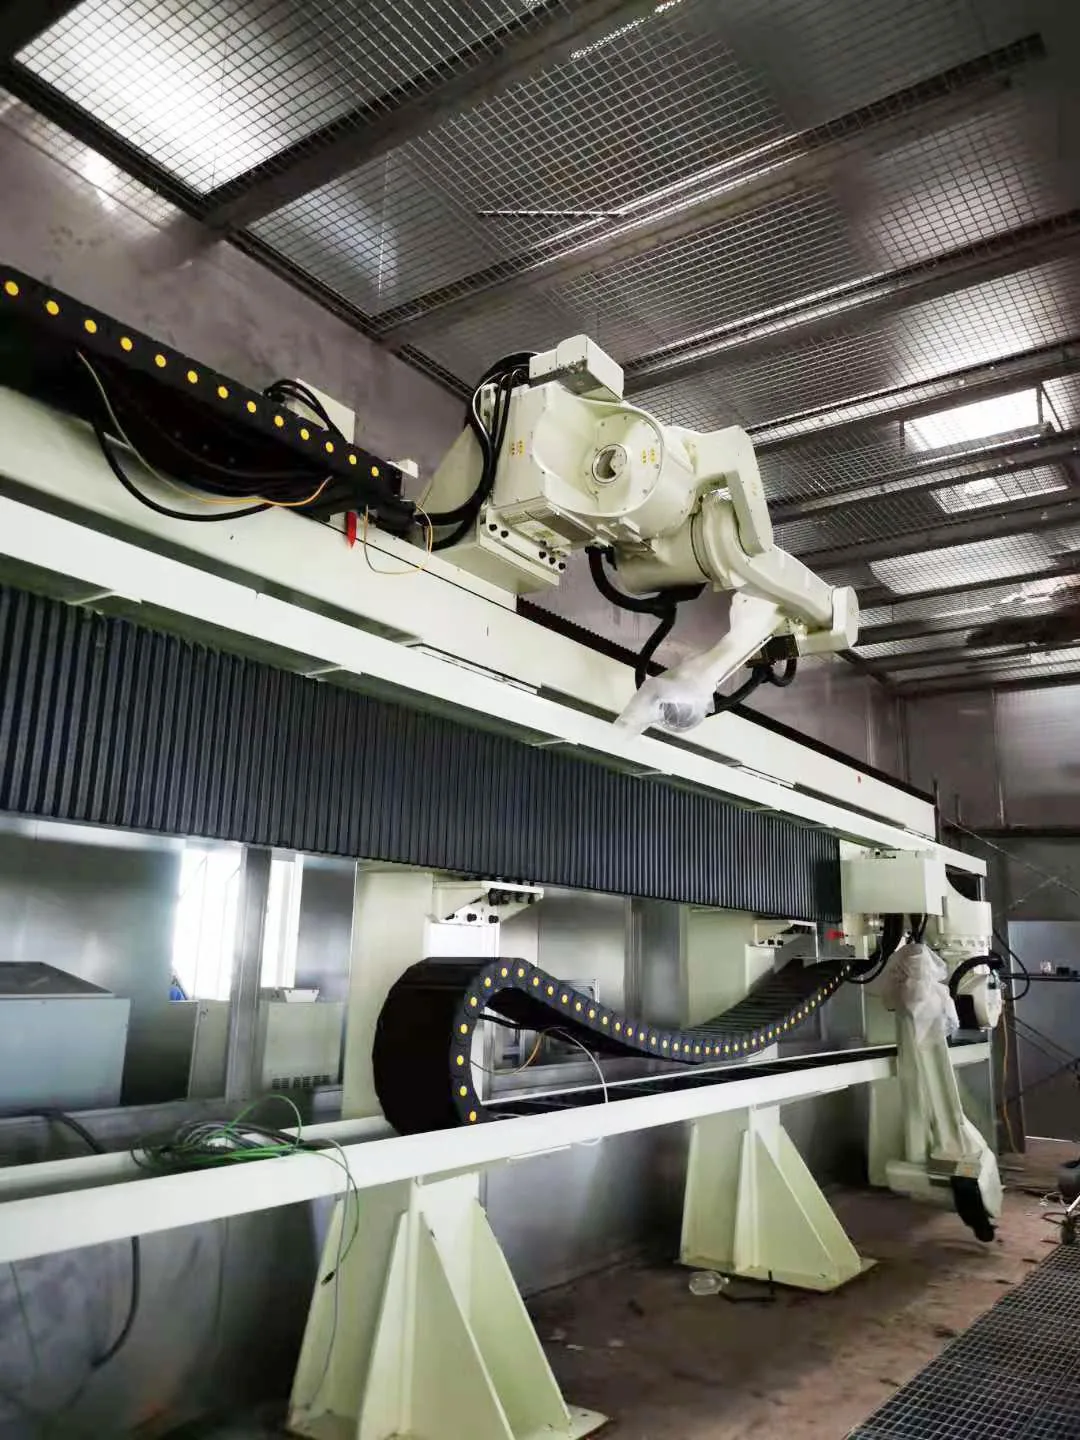
Dvignjena robotska proga, ki nosi robota nad delovnim območjem

Sky rail

Sky Rail (nadzemna/dvignjena proga)

Premakne robota nad delovno območje, da ohrani dostop do tal ali se procesu približa z dvignjene lege. Struktura in vmesniki so zasnovani za celico.

Izberite ga, ko: Pomembno je sprostiti prostor na tleh ali pristopiti k procesu od zgoraj.

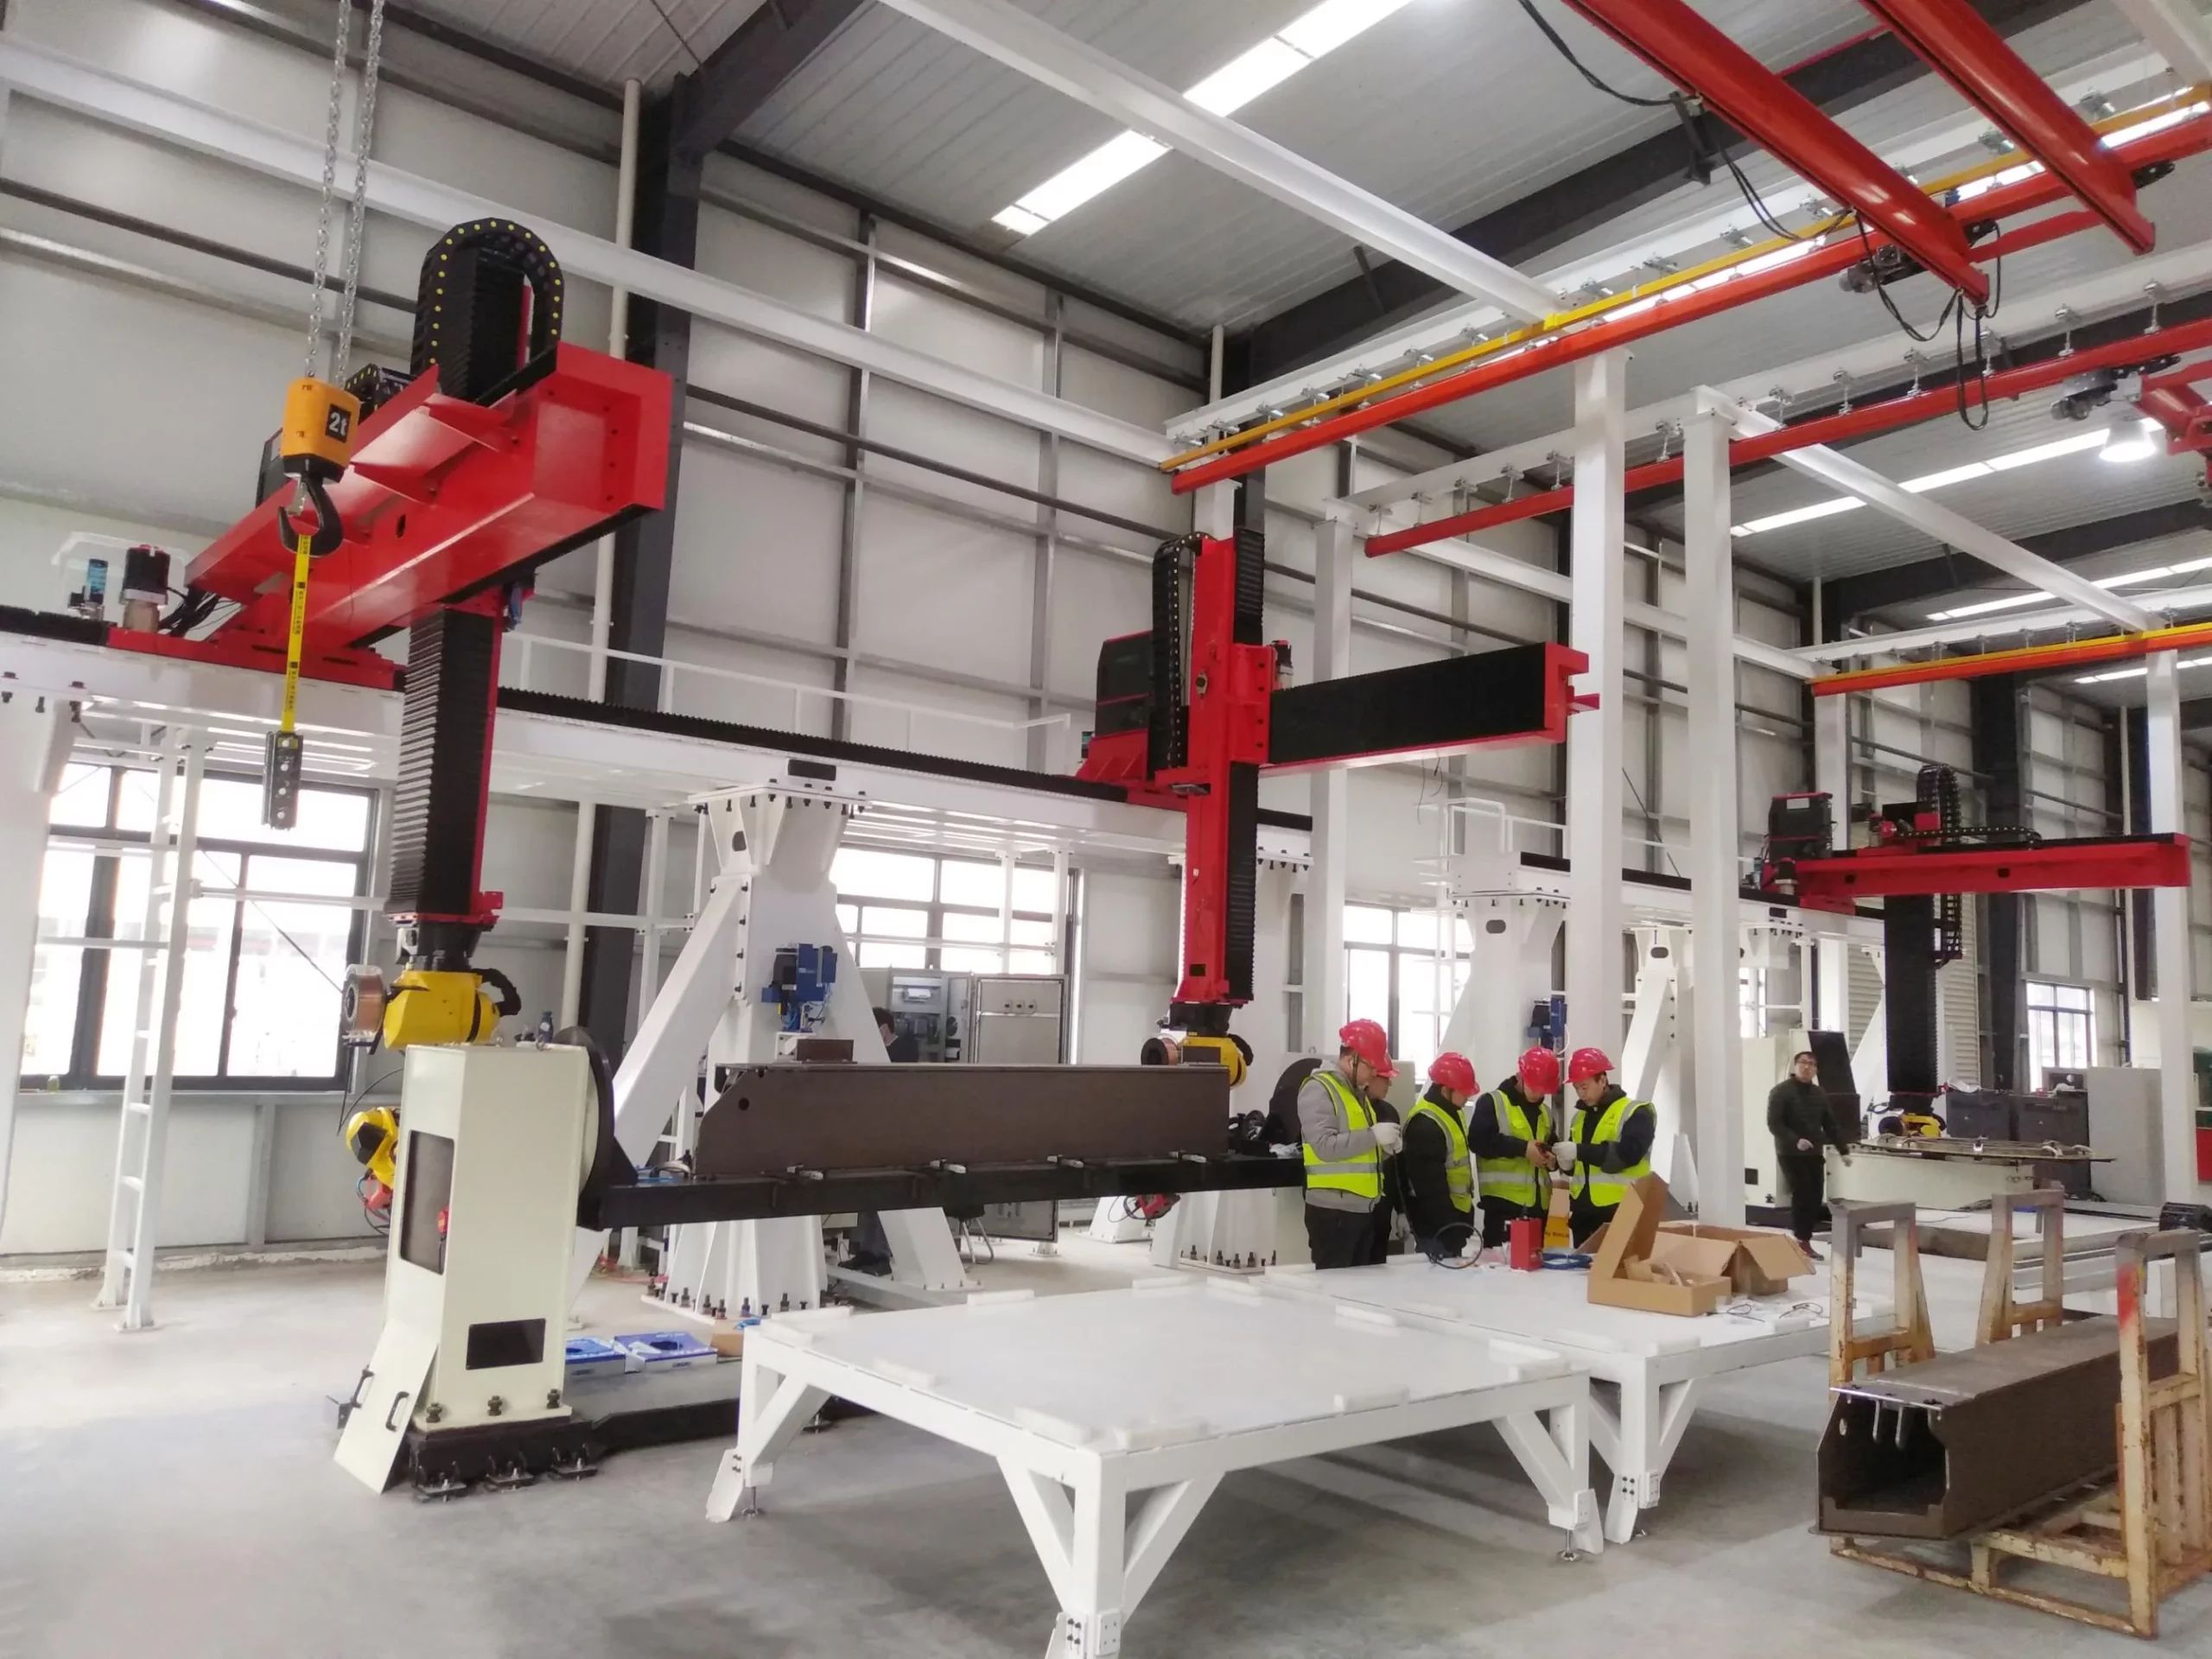
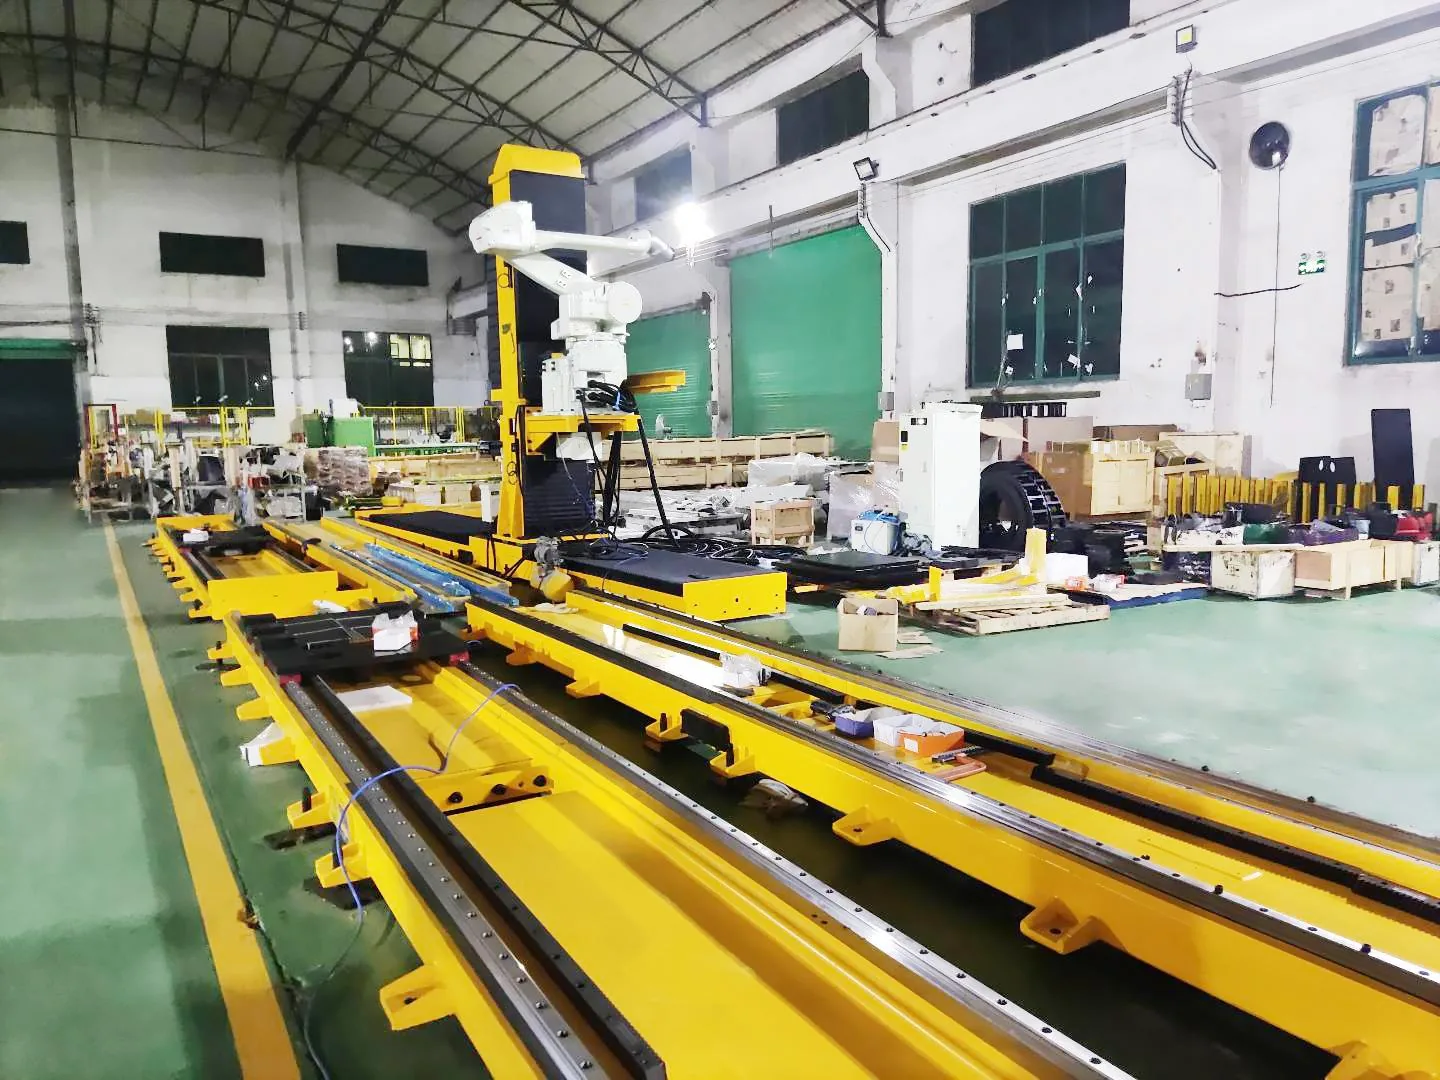
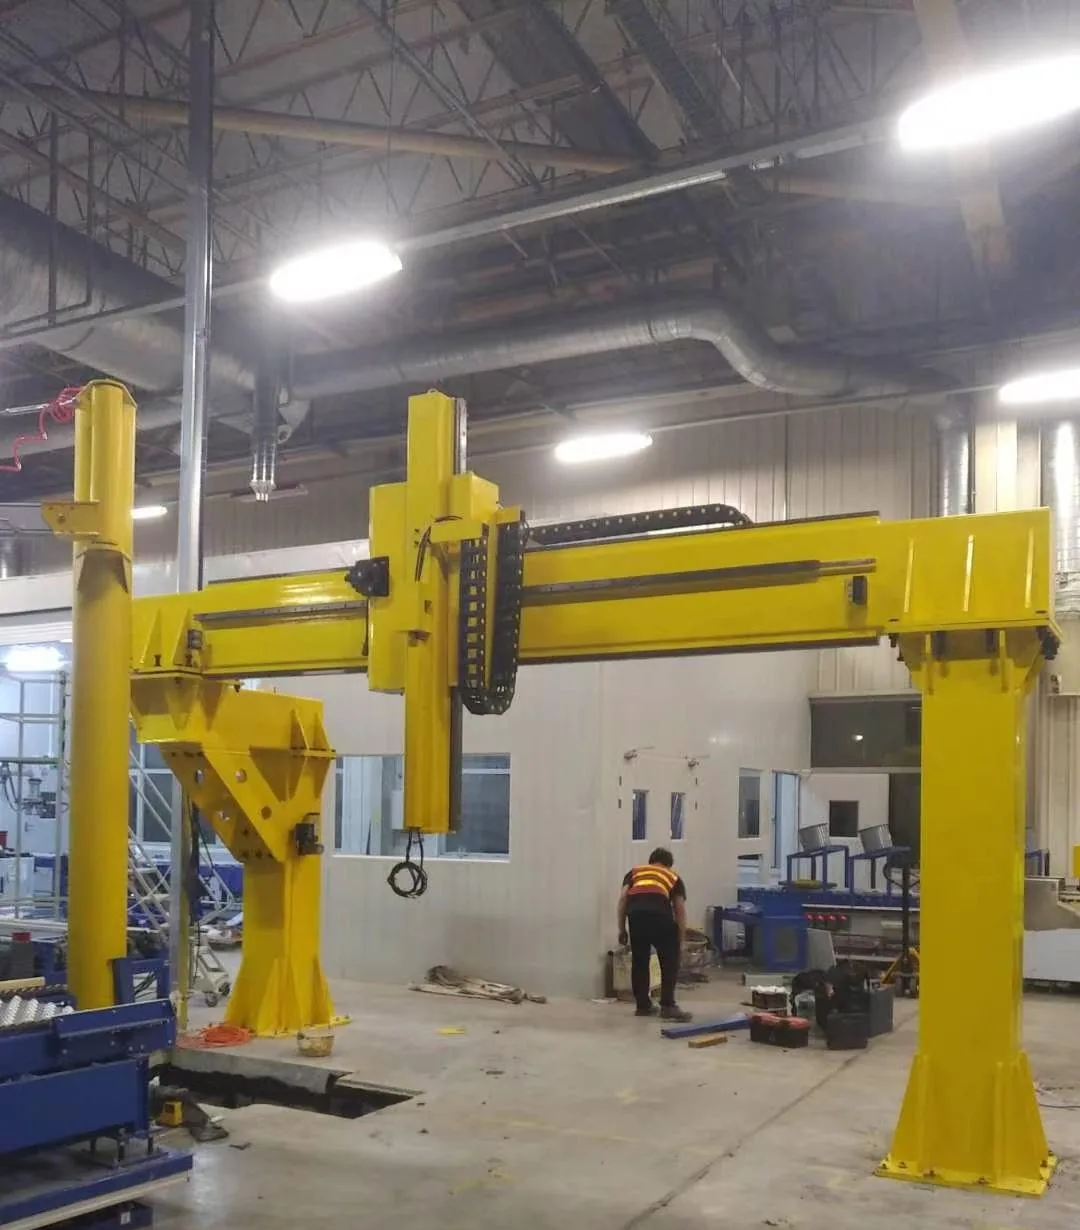
V delavnici nameščena tirnica iz robotske rešetke

Ograjna tirnica

Sistemi rešetk in portalov

Portalna struktura za večje delovne ovojnice in aplikacije, specifične za gibanje. Razpon, osi, vmesniki in strukturne podrobnosti se načrtujejo za vsak projekt posebej.

Izberite ga, ko: Ena talna os ne more pokrivati ​​zahtevanega razpona ali koordiniranega gibanja v več kot eni linearni osi.

Postopek izbire

Sedem vhodov za delujočo konfiguracijo

Koristna poizvedba ne potrebuje dokončane specifikacije. Začnite z obratovalnimi zahtevami in razpoložljivimi informacijami o lokaciji; tirnico je nato mogoče dimenzionirati glede na nameščeno maso.

Uporaba in obdelovanec

Opišite postopek, velikost dela, postaje in kako naj robot pristopi k delu.

Robot in nameščena masa

Navedite znamko/model robota, maso telesa robota, dvižni element ali vpenjala, nameščena na vozičku, in nosilnost zapestja.

Potovanje in doseg

Navedite zahtevani efektivni pomik ali delite postavitev celice, da se lahko upoštevajo končne razdalje in dolžina robotske podlage.

Zahteva po gibanju

Delite ciljno hitrost, ponovljivost, delovni cikel, zaustavitve in vso potrebno koordinacijo s krmilnikom robota.

Montažna usmeritev

Izberite začetni koncept tal, dvignjenega, obrnjenega ali rešetkastega sistema glede na dostop in geometrijo procesa.

Okolje in varstvo okolja

Prepoznajte prah, brizganje, tekočino, temperaturo in pogoje čiščenja, ki vplivajo na izbiro ohišja in materiala.

Spletno mesto in vmesniki

Navedite pogoje temeljev, komunalne storitve, razpoložljiv prostor, varnostne vmesnike in omejitve pri dobavi.

Struktura in zaščita

Konstrukcija sledi obremenitvi in ​​okolju

EVST lahko konfigurira varjene ali lite konstrukcijske pristope in prilagodi zunanjo zaščito delovni celici. Končna izbira je odvisna od premične mase, razpona, procesnih pogojev in potreb po vzdrževanju.

Popolnoma zaprti zaščitni pokrovi
Zaščita mehov
Pokrov iz kariraste plošče
Polzaprti pokrov iz pločevine
Izdelava iz nerjavečega jekla 304 po meri
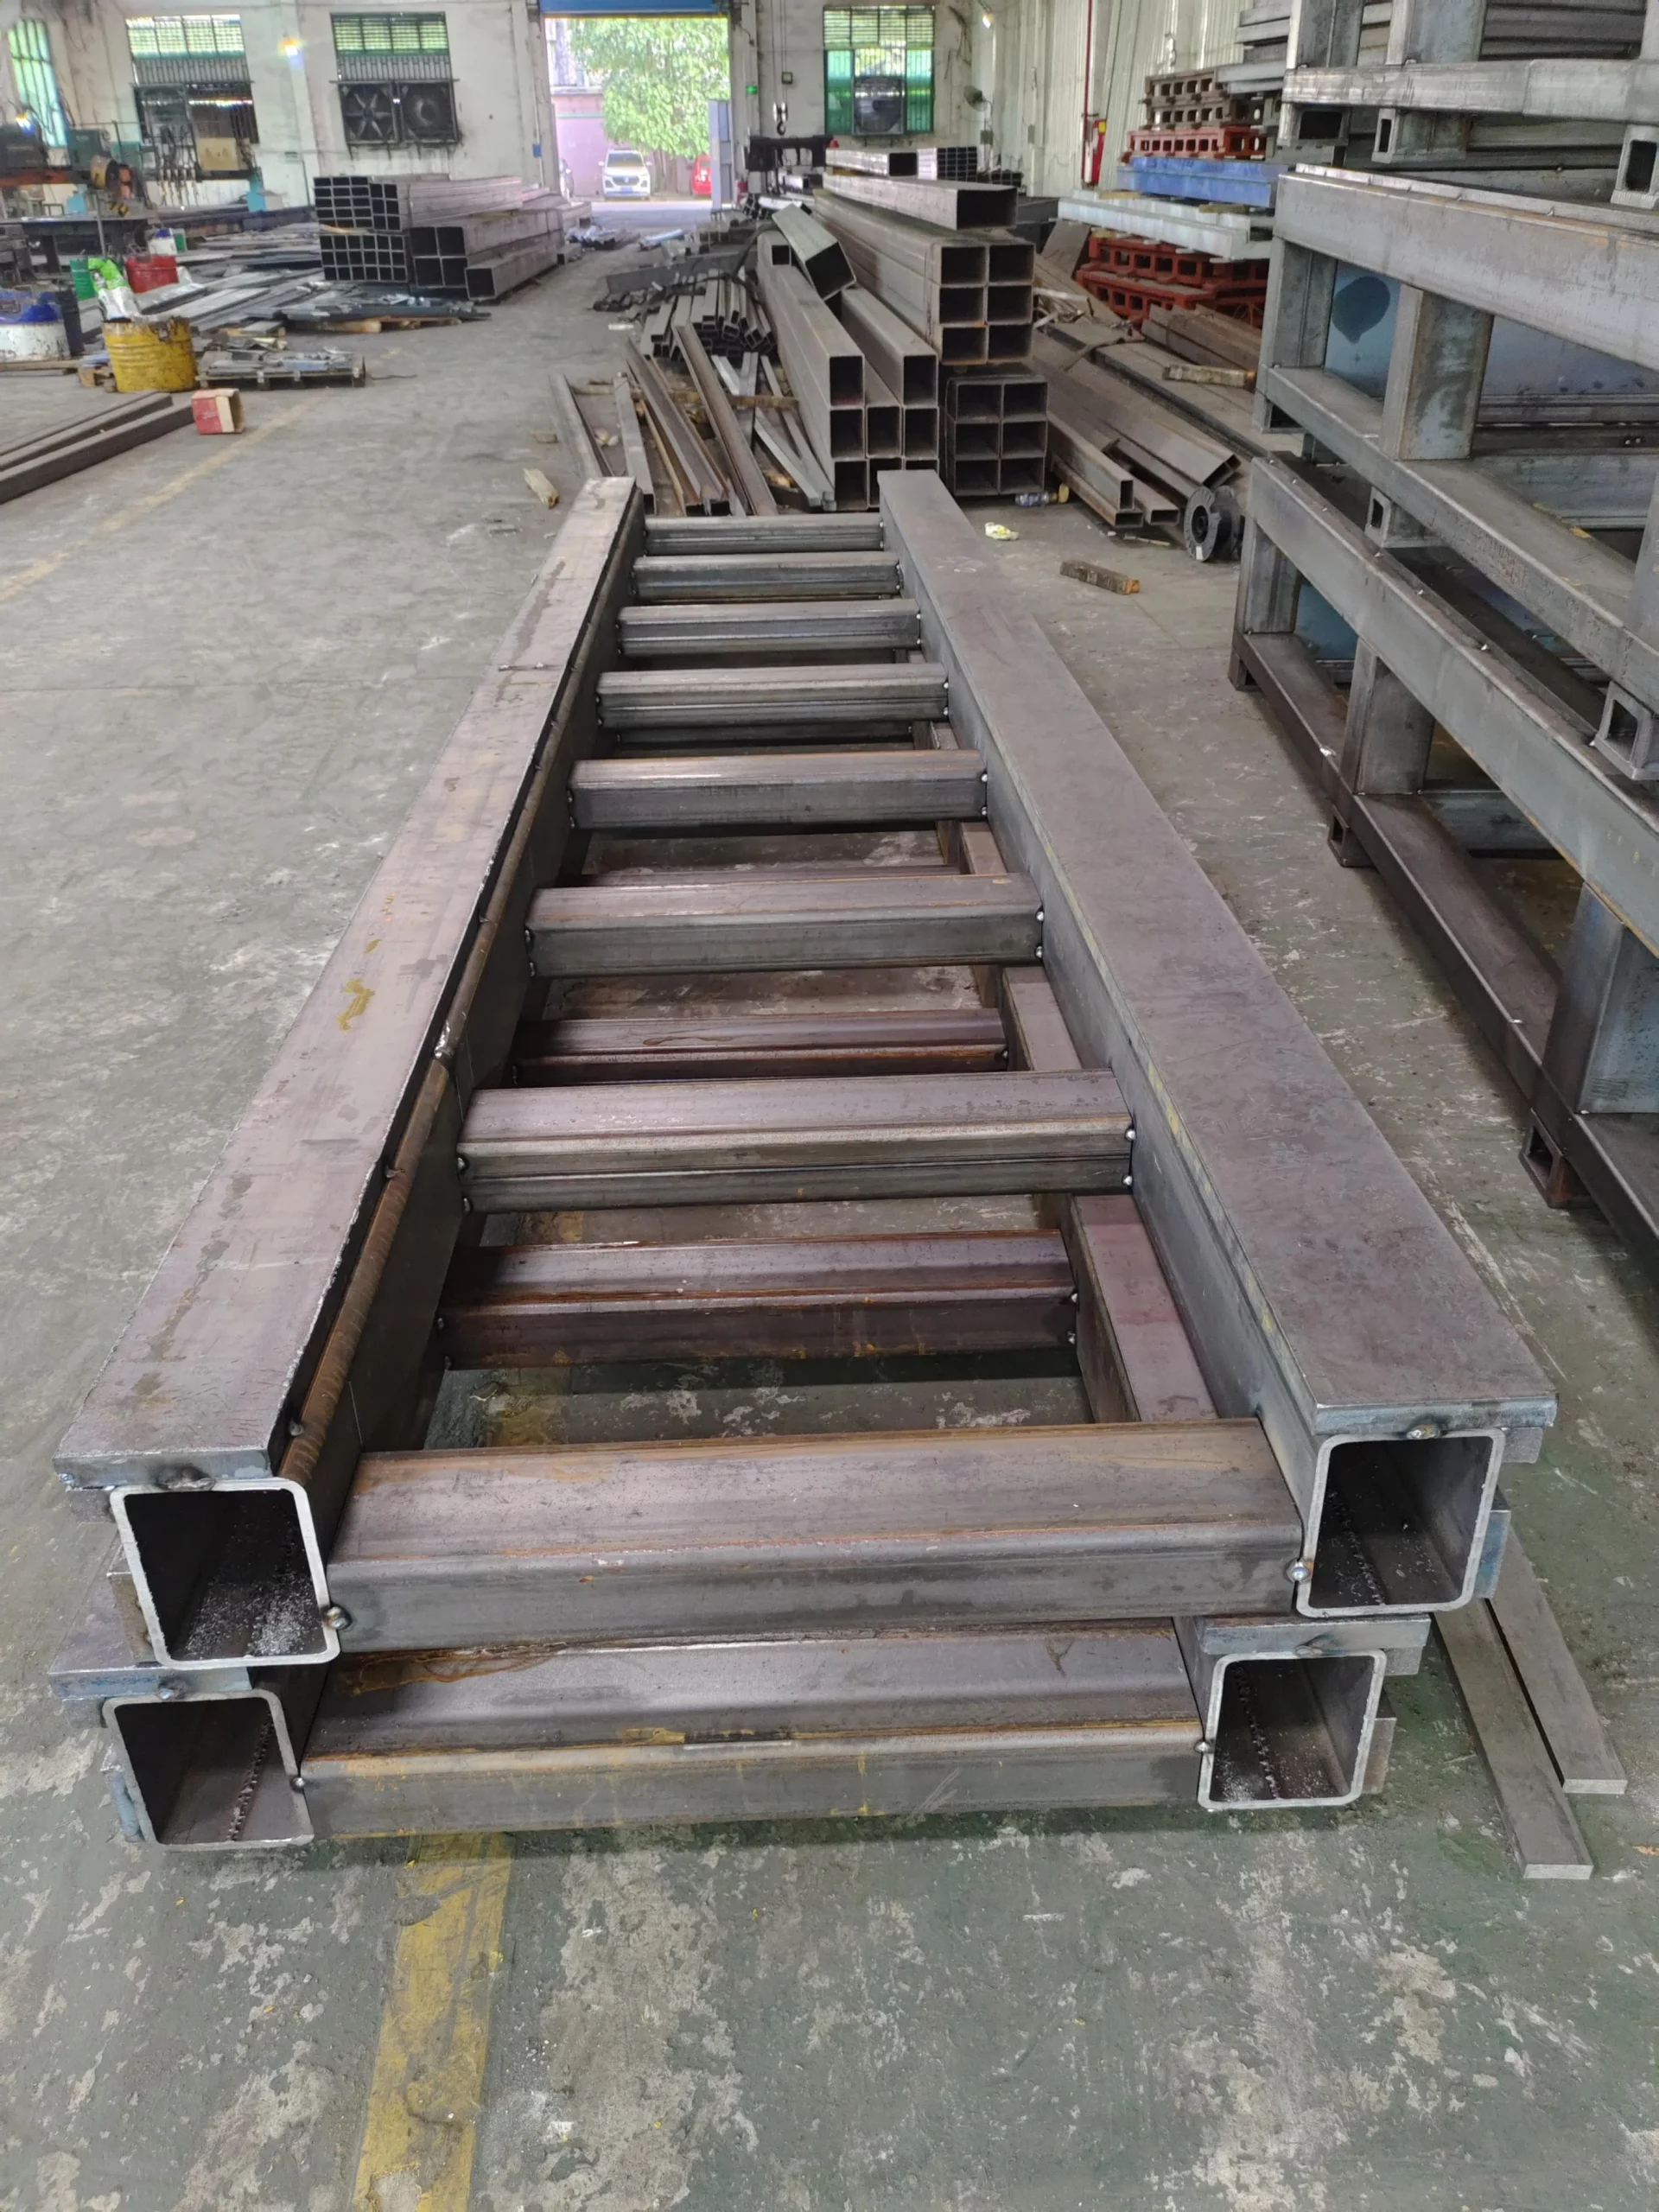
Varjen jekleni tirni okvir v izdelavi

Varjena konstrukcija

Izdelano glede na zahtevano dolžino, vmesnike in primer obremenitve.

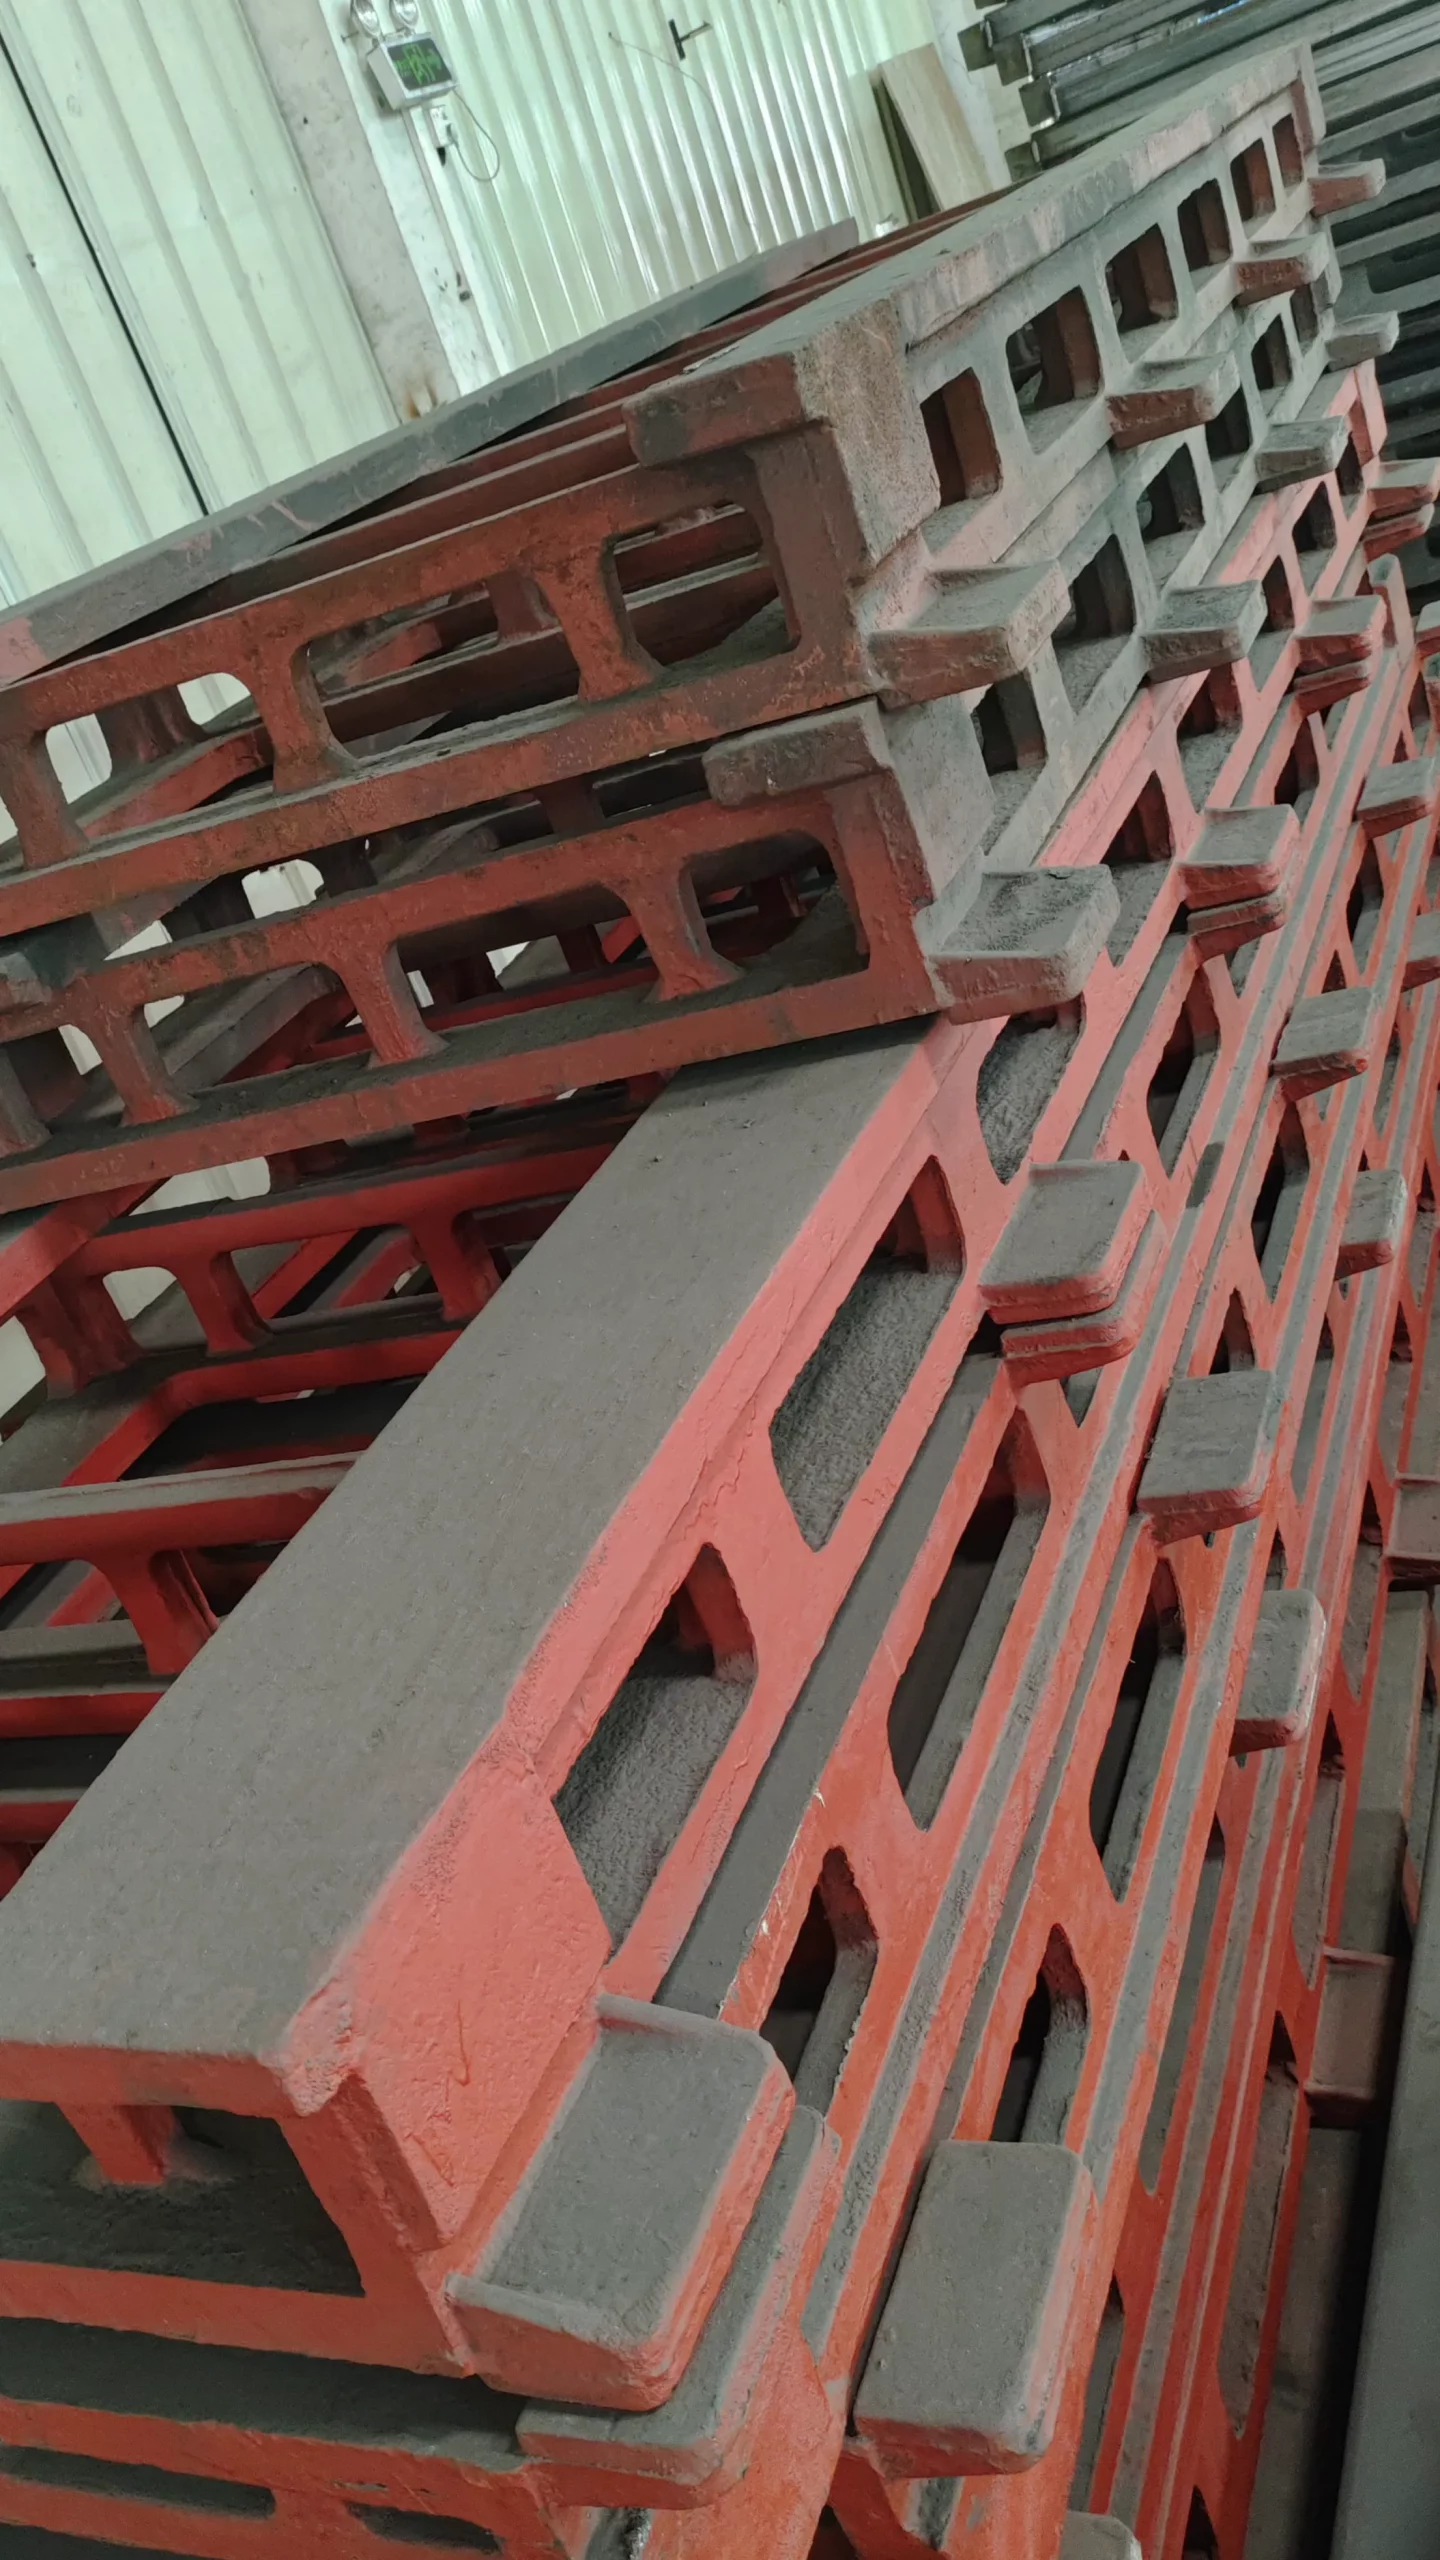
Lite konstrukcijske komponente tirov pred strojno obdelavo

Ulita struktura

Na voljo, kadar inženirska konfiguracija zahteva lite konstrukcijske komponente.

Aplikacije

Premaknite enega robota čez večji del procesa

Robotske tirnice se uporabljajo, kadar je postopek daljši od delovnega območja robota s fiksno osnovo ali kadar mora en robot služiti ločenim delovnim položajem.

Nega stroja

Postrezite vrsto obdelovalnih strojev iz skupne linearne poti.

Varjenje

Doseg dolgih struktur, več vpenjalnih napeljav ali ločenih varilnih postaj.

Rokovanje z materiali

Prenos delov med procesnimi položaji v razširjeni celici.

Paletiranje

Z eno samo premično robotsko bazo pokrijte več položajev za prevzem in odlaganje.

Škropljenje

Premikajte se po visokih ali dolgih površinah v zaprtem procesnem prostoru.

Ravnanje na liniji za sušenje baterij

Premikanje med skladiščnimi ali procesnimi prostori v proizvodni liniji baterij.

Ena proga, več strojev

Koordinirajte robota z več stroji, kjer to omogoča načrtovanje ciklov.

Obdelava velikih komponent

Za dostop do večjih delovnih prostorov uporabite talne, dvignjene ali rešetkaste postavitve.

Težki projekt po meri

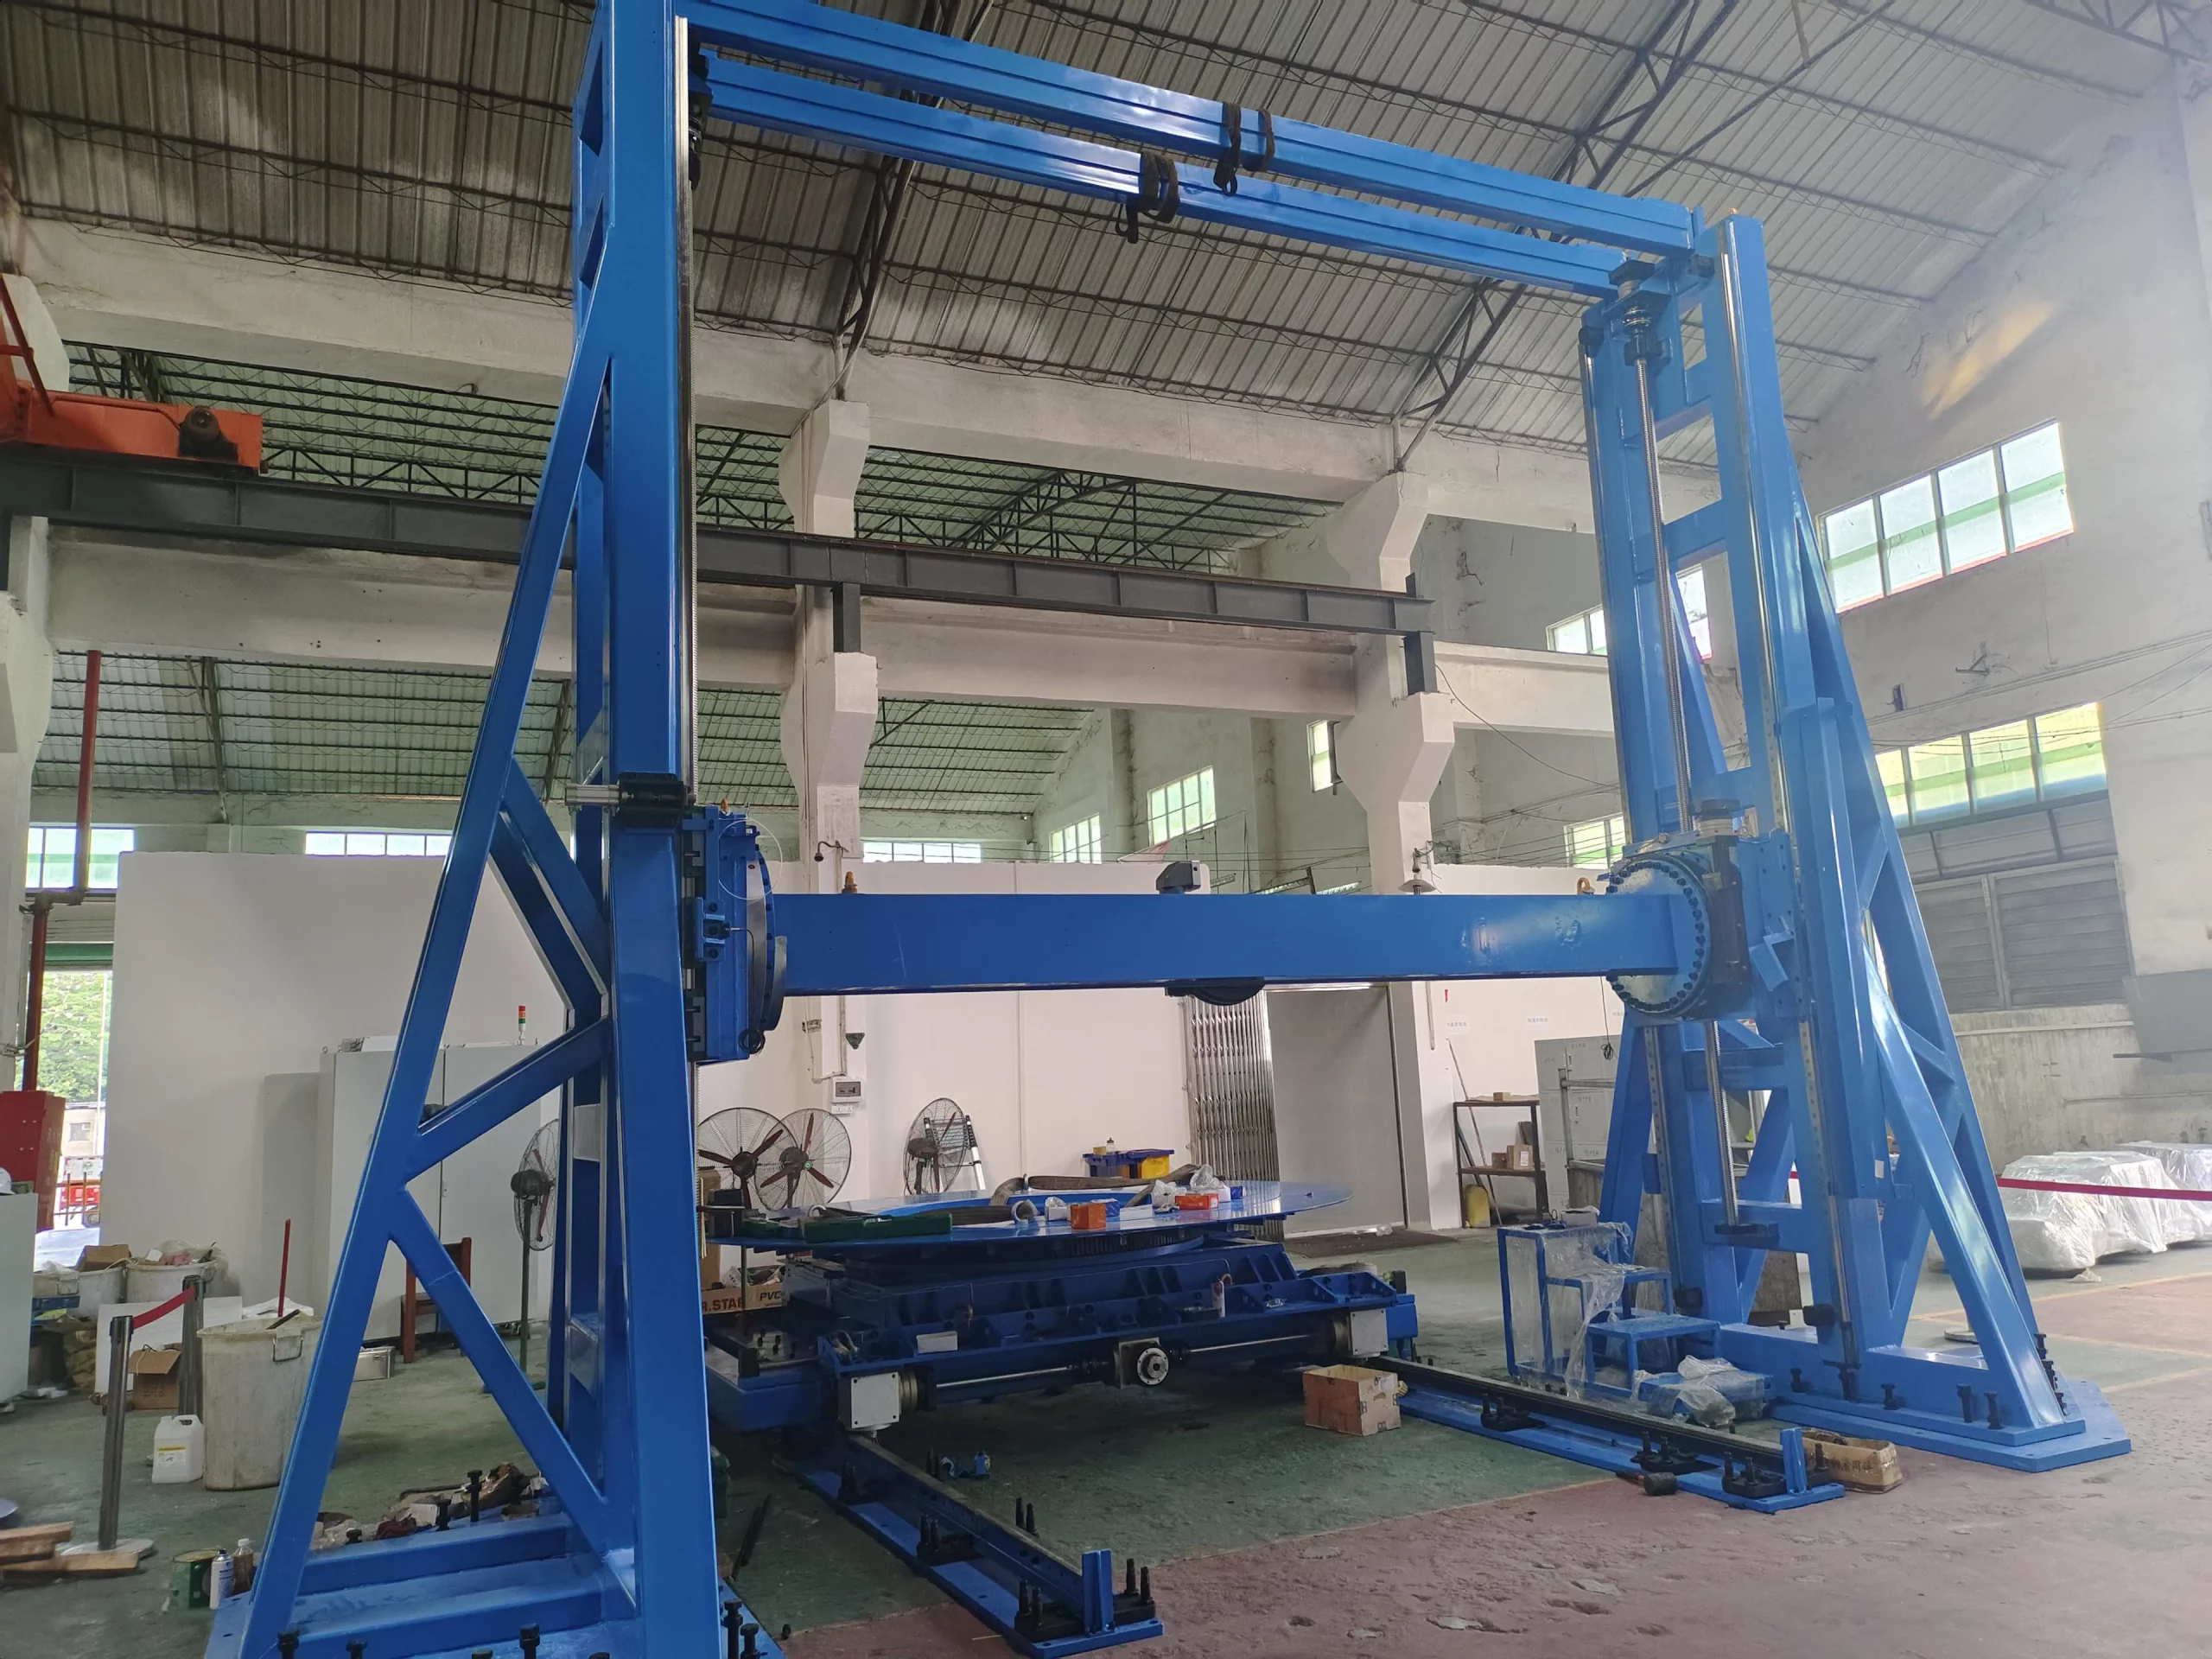
Prilagojeno gibanje portala za zahtevo po 10-tonskem pretovarjanju

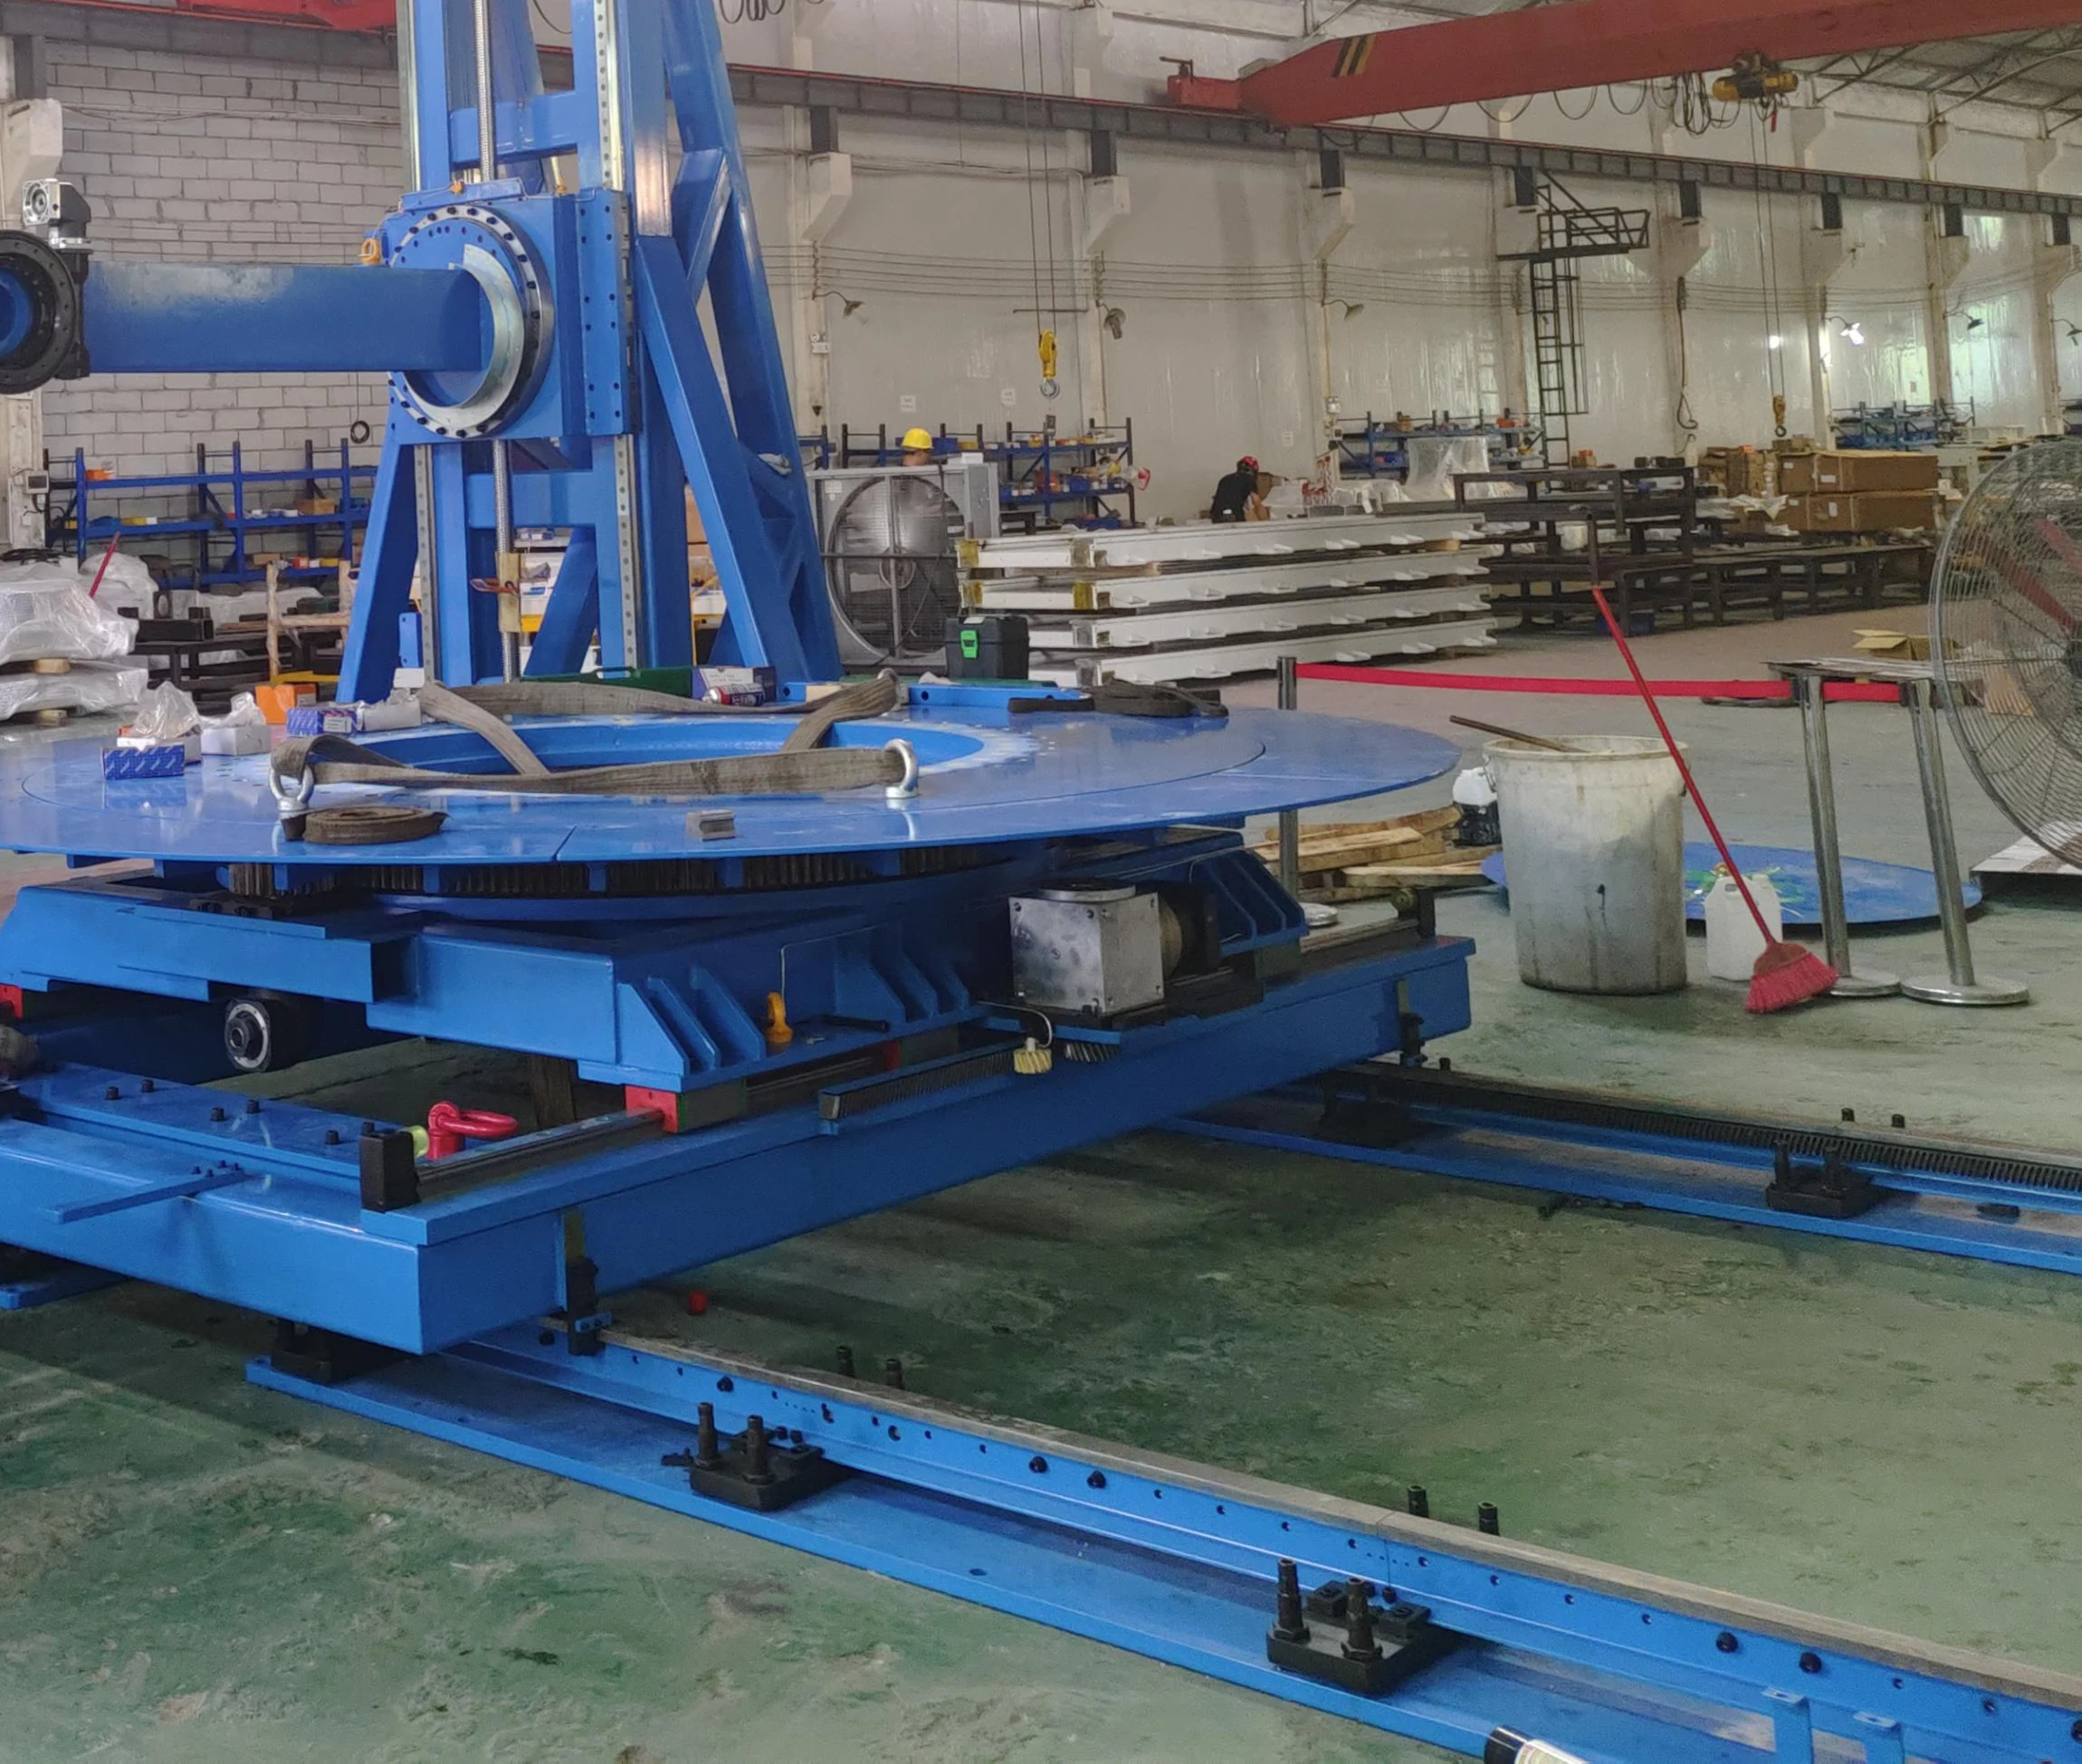
EVST je izdelal portalno tirnico po meri za uporabo pri ravnanju z 10 tonami. To je primer projekta in ne standardna ocena izdelka ali obljuba, da bo enaka postavitev ustrezala tudi drugi aplikaciji.

Načrtovano iz primera obremenitve projekta in delovne ovojnice
Struktura, osi in vmesniki, opredeljeni po tehničnem pregledu
Končni parametri zmogljivosti in gibanja, potrjeni za vsak projekt posebej
Modri ​​portalni sistem za gibanje po meri v proizvodni delavnici
Oprema portalov in tirni moduli po meri v proizvodni delavnici

Zakaj EVST

Konfiguracija, izdelava in preverjanja v enem delovnem procesu

Inženiring, ki ga vodijo aplikacije, podprt z več kot 15 leti izkušenj ekipe na področju tirnih sistemov

Vhodni podatki robota, obremenitve in postavitve se pred izdajo končne zasnove pretvorijo v zahteve glede velikosti pogona, strukturne konfiguracije in integracije.

Več pregledov med procesom

Preverjanja v ključnih fazah proizvodnje zajemajo položaj luknje, ravnost in delovanje brez obremenitve, tako da je mogoče težave odkriti pred dobavo.

Zmogljivost obdelave kritičnih vmesnikov

Več obdelovalnih virov podpira nadzor dimenzij za montažne luknje, lociranje površin in vmesnike tirnih modulov.

Žarjenje za lajšanje napetosti

Strukturne komponente so podvržene žarjenju, da se zmanjša preostala napetost in ohrani dolgoročna dimenzijska stabilnost.

Pogosta vprašanja

Osnove načrtovanja robotskih prog

Kaj je robotska steza?

Robotski tir je linearna os z motorjem, ki premika robotsko osnovo med delovnimi položaji. Razširi delovno območje robota in omogoča, da en robot obdeluje daljšo procesno pot ali več postaj.

Kako izberem med postavitvijo na tleh, nebu in rešetkasti postavitvi?

Začnite z geometrijo procesa in omejitvami lokacije. Talne tirnice so dostopne in neposredne; nebesne tirnice ohranjajo dostop do tal ali podpirajo dvignjene orientacije; rešetkasti sistemi pokrivajo večje, aplikacijsko specifične delovne ovojnice. EVST potrdi strukturo po pregledu postavitve celice.

Ali je nazivna obremenitev vozička enaka kot koristna obremenitev robotskega zapestja?

Ne. Nazivna obremenitev vozička velja za premično platformo in vključuje telo robota. Nosilnost zapestja je obremenitev, s katero se upravlja na prirobnici robota. Navedite obe vrednosti ter morebitni dvižni element ali opremo, nameščeno na vozičku.

Kakšna je povezava med skupno dolžino proge in efektivnim potovanjem?

Učinkovit pomik je krajši od celotnega sklopa tirnic, ker del dolžine zasedata osnova robota in zahtevani končni odmiki. Končni pomik je potrjen iz postavitve celice.

Ali je mogoče prilagoditi dolžino proge?

Da. Referenca uporablja module 3, 4, 5 in 6 m, medtem ko sta celotna proga in efektivni pomik konfigurirana za projekt. Daljše ali drugačne ureditve zahtevajo inženirski pregled konstrukcije, spojev in lokacije.

Katere možnosti zaščite je mogoče upoštevati?

Na voljo so popolnoma zaprti zaščitni pokrovi, mehovi, pokrovi s karirasto ploščo in polzaprti pokrovi iz pločevine. Za ustrezne projekte je mogoče upoštevati tudi konstrukcijo iz nerjavečega jekla 304 po meri.

Katere informacije o spletnem mestu so potrebne?

Delite razpoložljivo tlorisno površino, informacije o temeljih, komunalnih storitvah, položajih strojev in vpenjalnih naprav, omejitvah dostopa in vseh potrebnih varnostnih ali krmilnih vmesnikih. Fotografije in risba celice so koristni za začetni pregled.

Kaj naj pošljem za začetni pregled konfiguracije?

Pošljite znamko in model robota, nameščeno maso, koristno obremenitev zapestja, potreben hod, uporabo, ciljno hitrost in ponovljivost, delovni cikel, okolje, želeno postavitev in razpoložljive risbe lokacije.

Začnite z zahtevo

Pripravite vnose za robotsko sledenje

Pošljite model robota, nameščeno maso, potreben pomik, aplikacijo, delovni cikel, okolje in risbo celice, če je na voljo. EVST lahko vrne začetno priporočilo za konfiguracijo in povratne informacije o postavitvi.

Pošljite svoje zahteve
Logotip EVST-a
Pregled zasebnosti

Ta spletna stran uporablja piškotke, tako da vam lahko zagotovimo najboljšo uporabniško izkušnjo. Podatki o piškotkih so shranjeni v vašem brskalniku in opravljajo funkcije, kot so prepoznavanje, ko se vrnete na našo spletno stran in pomagate naši skupini, da razumejo, kateri deli spletnega mesta najdete najbolj zanimive in uporabne.