Robotske delovne postaje za brušenje in poliranje – modeli, nadzor sile in odsesavanje prahu
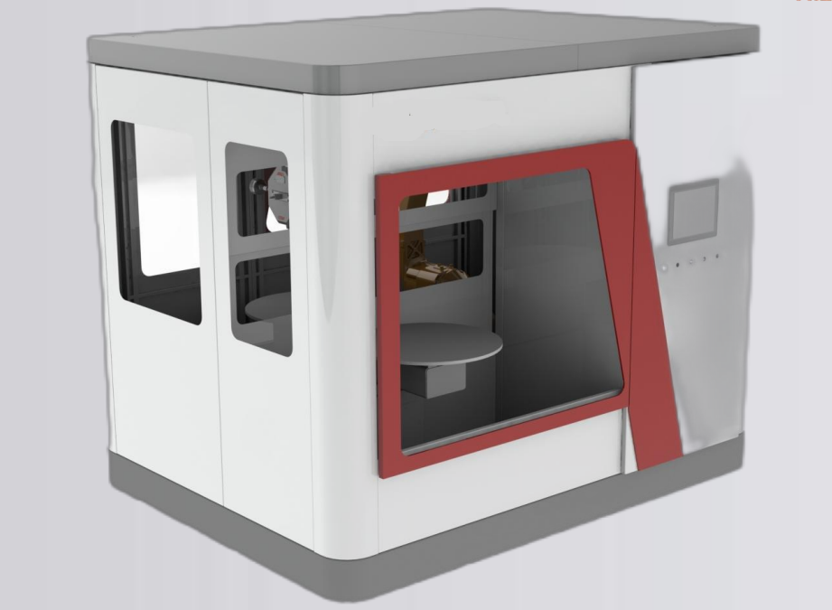
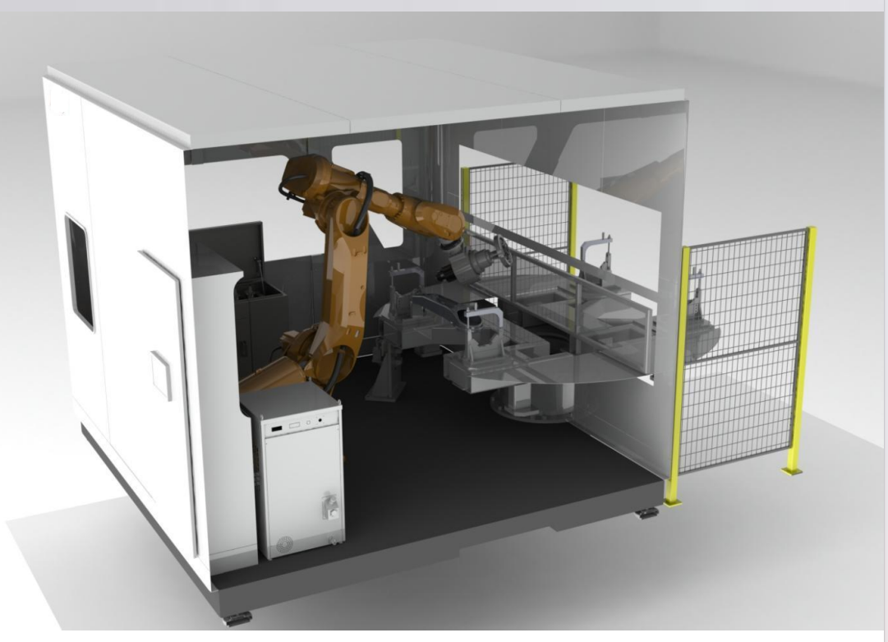
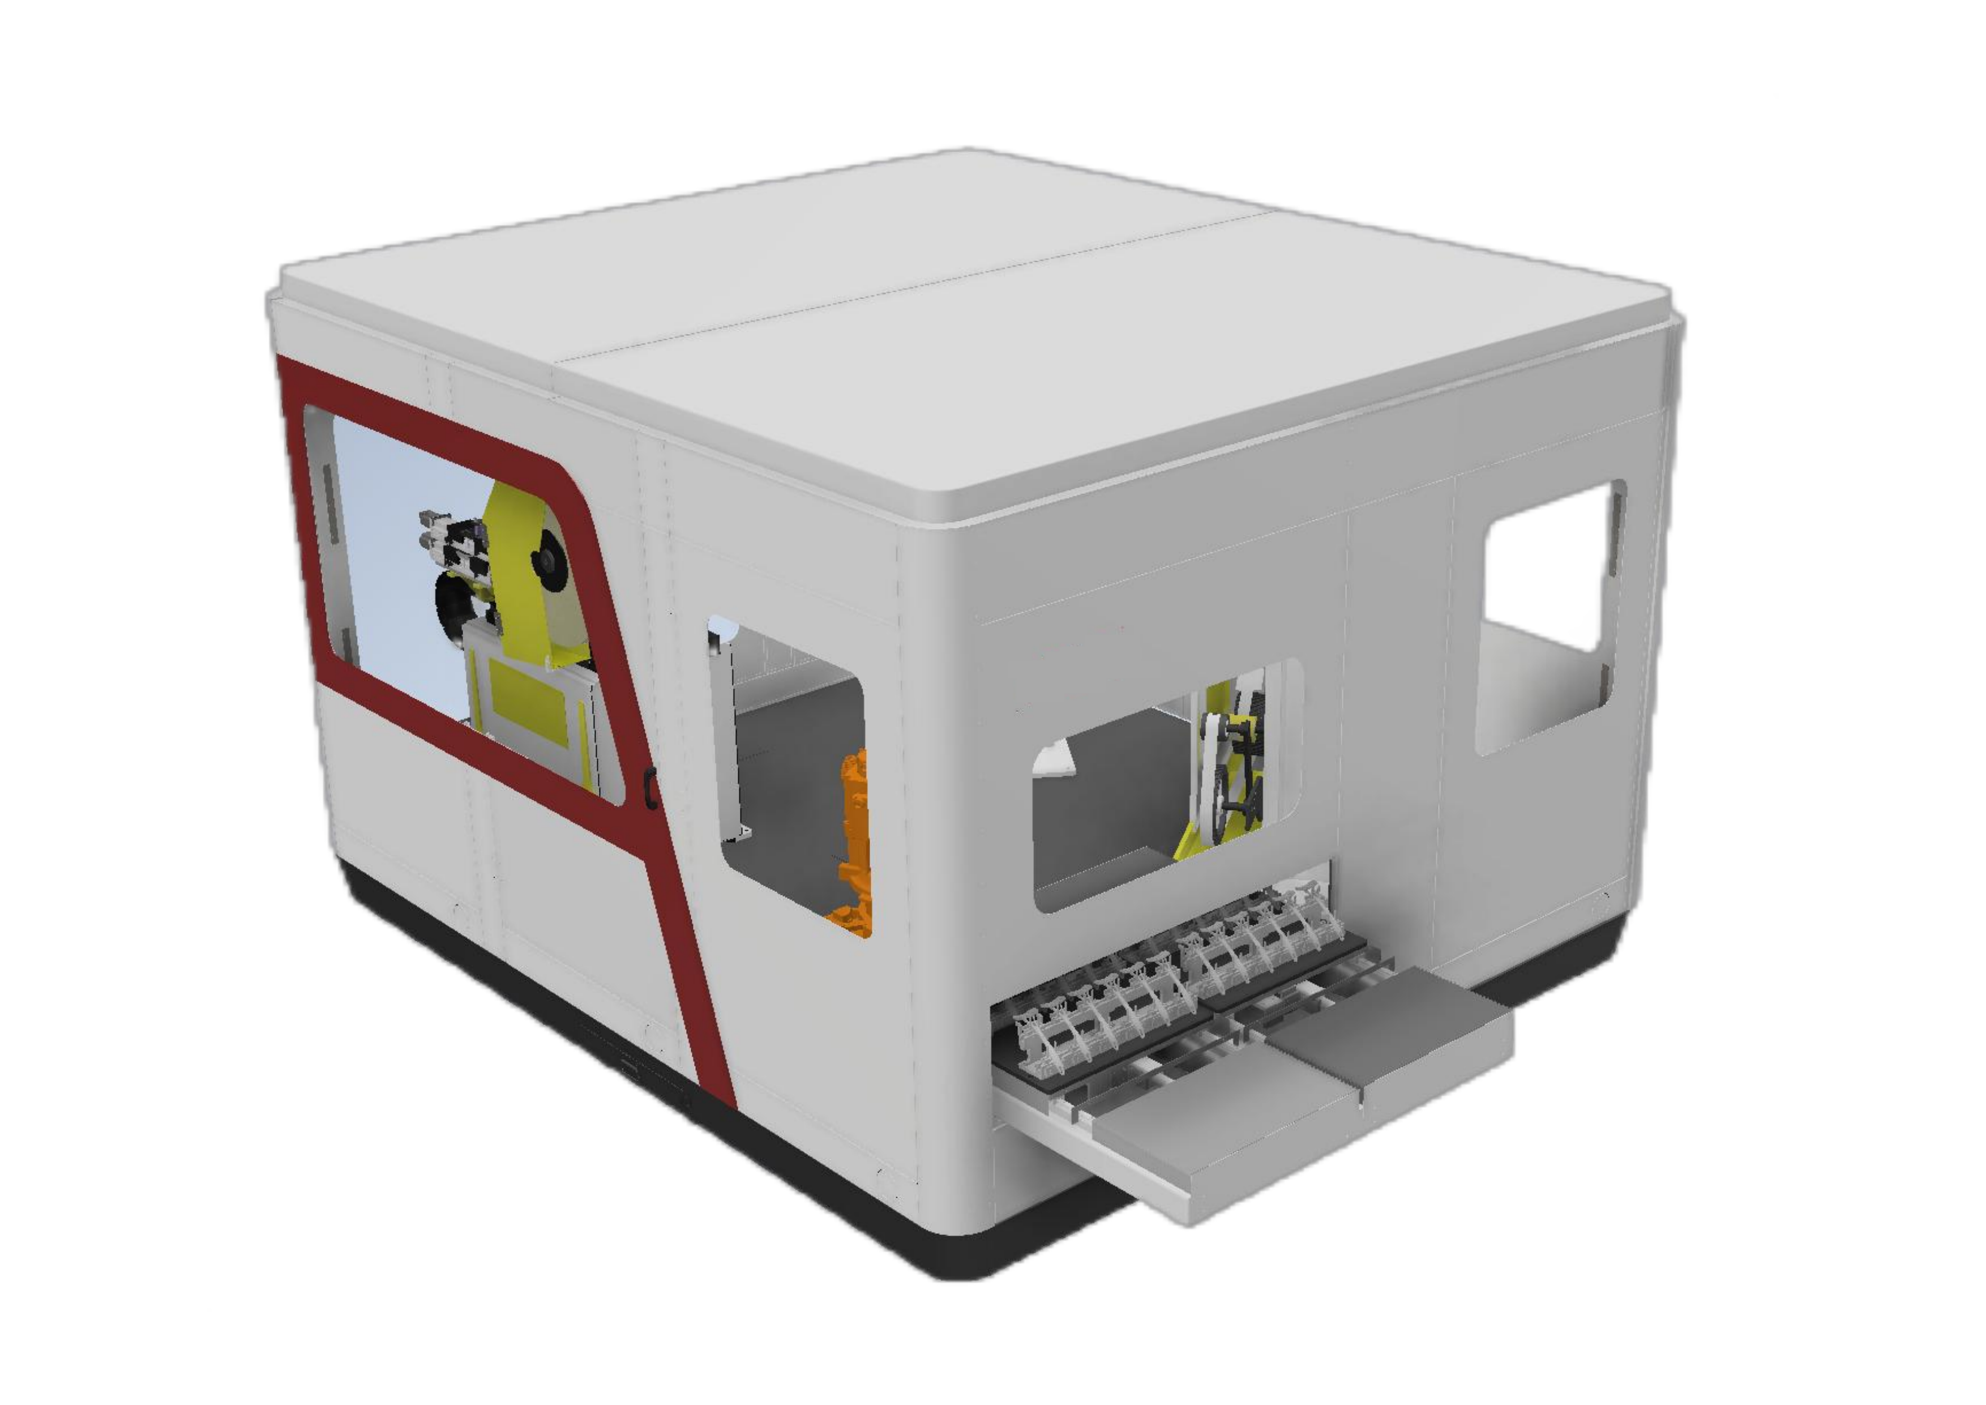
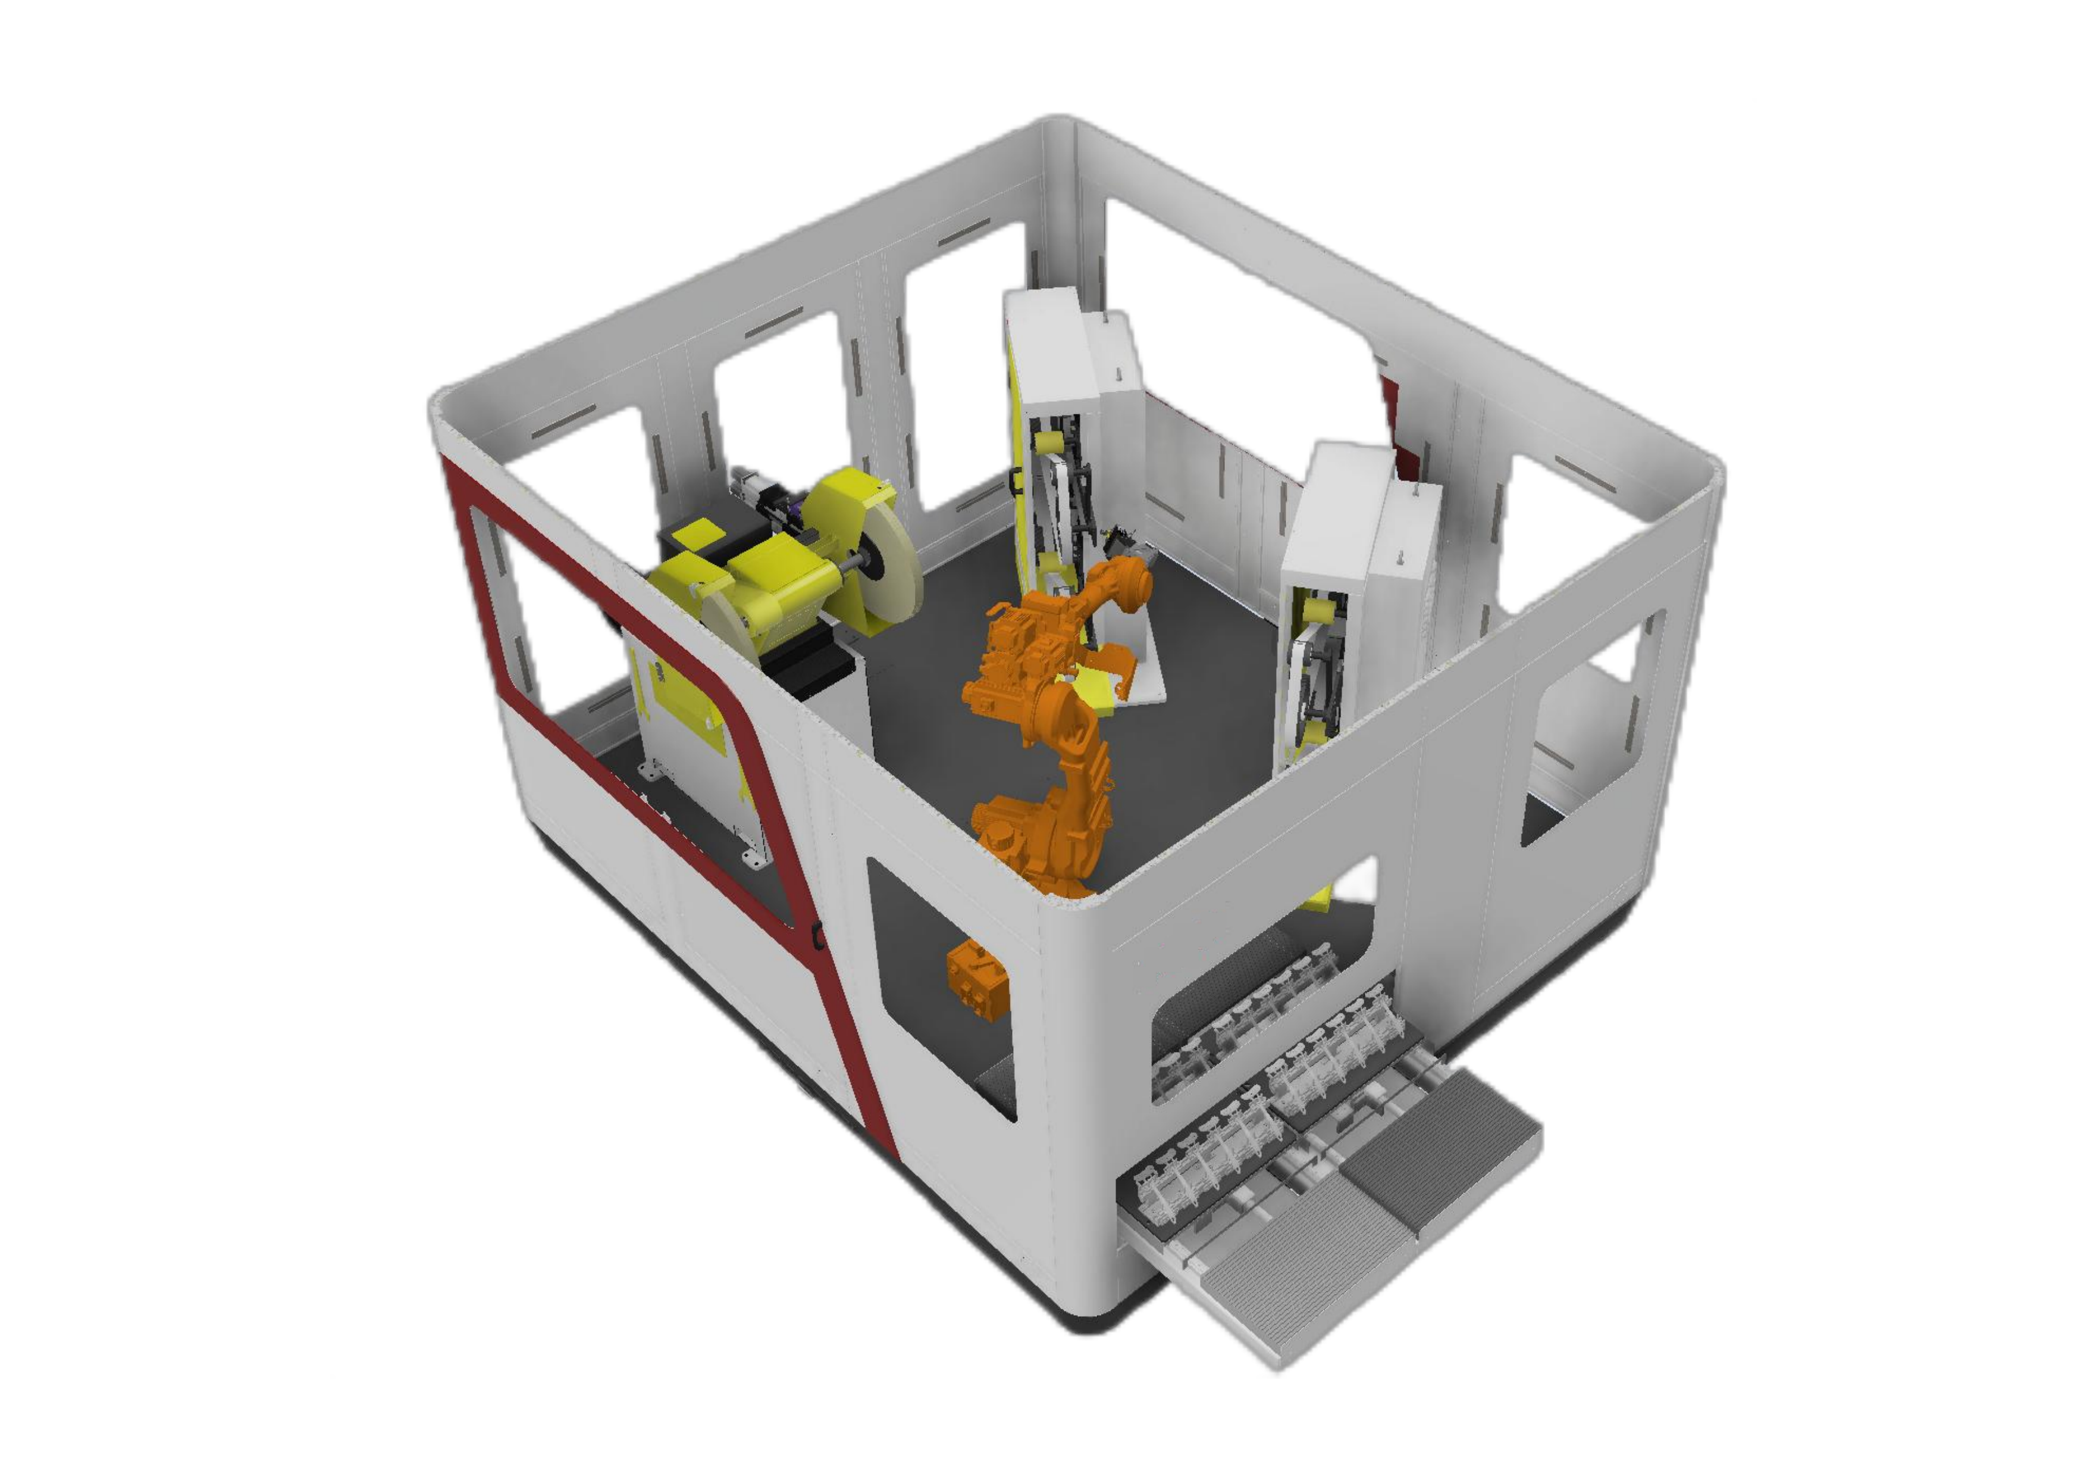
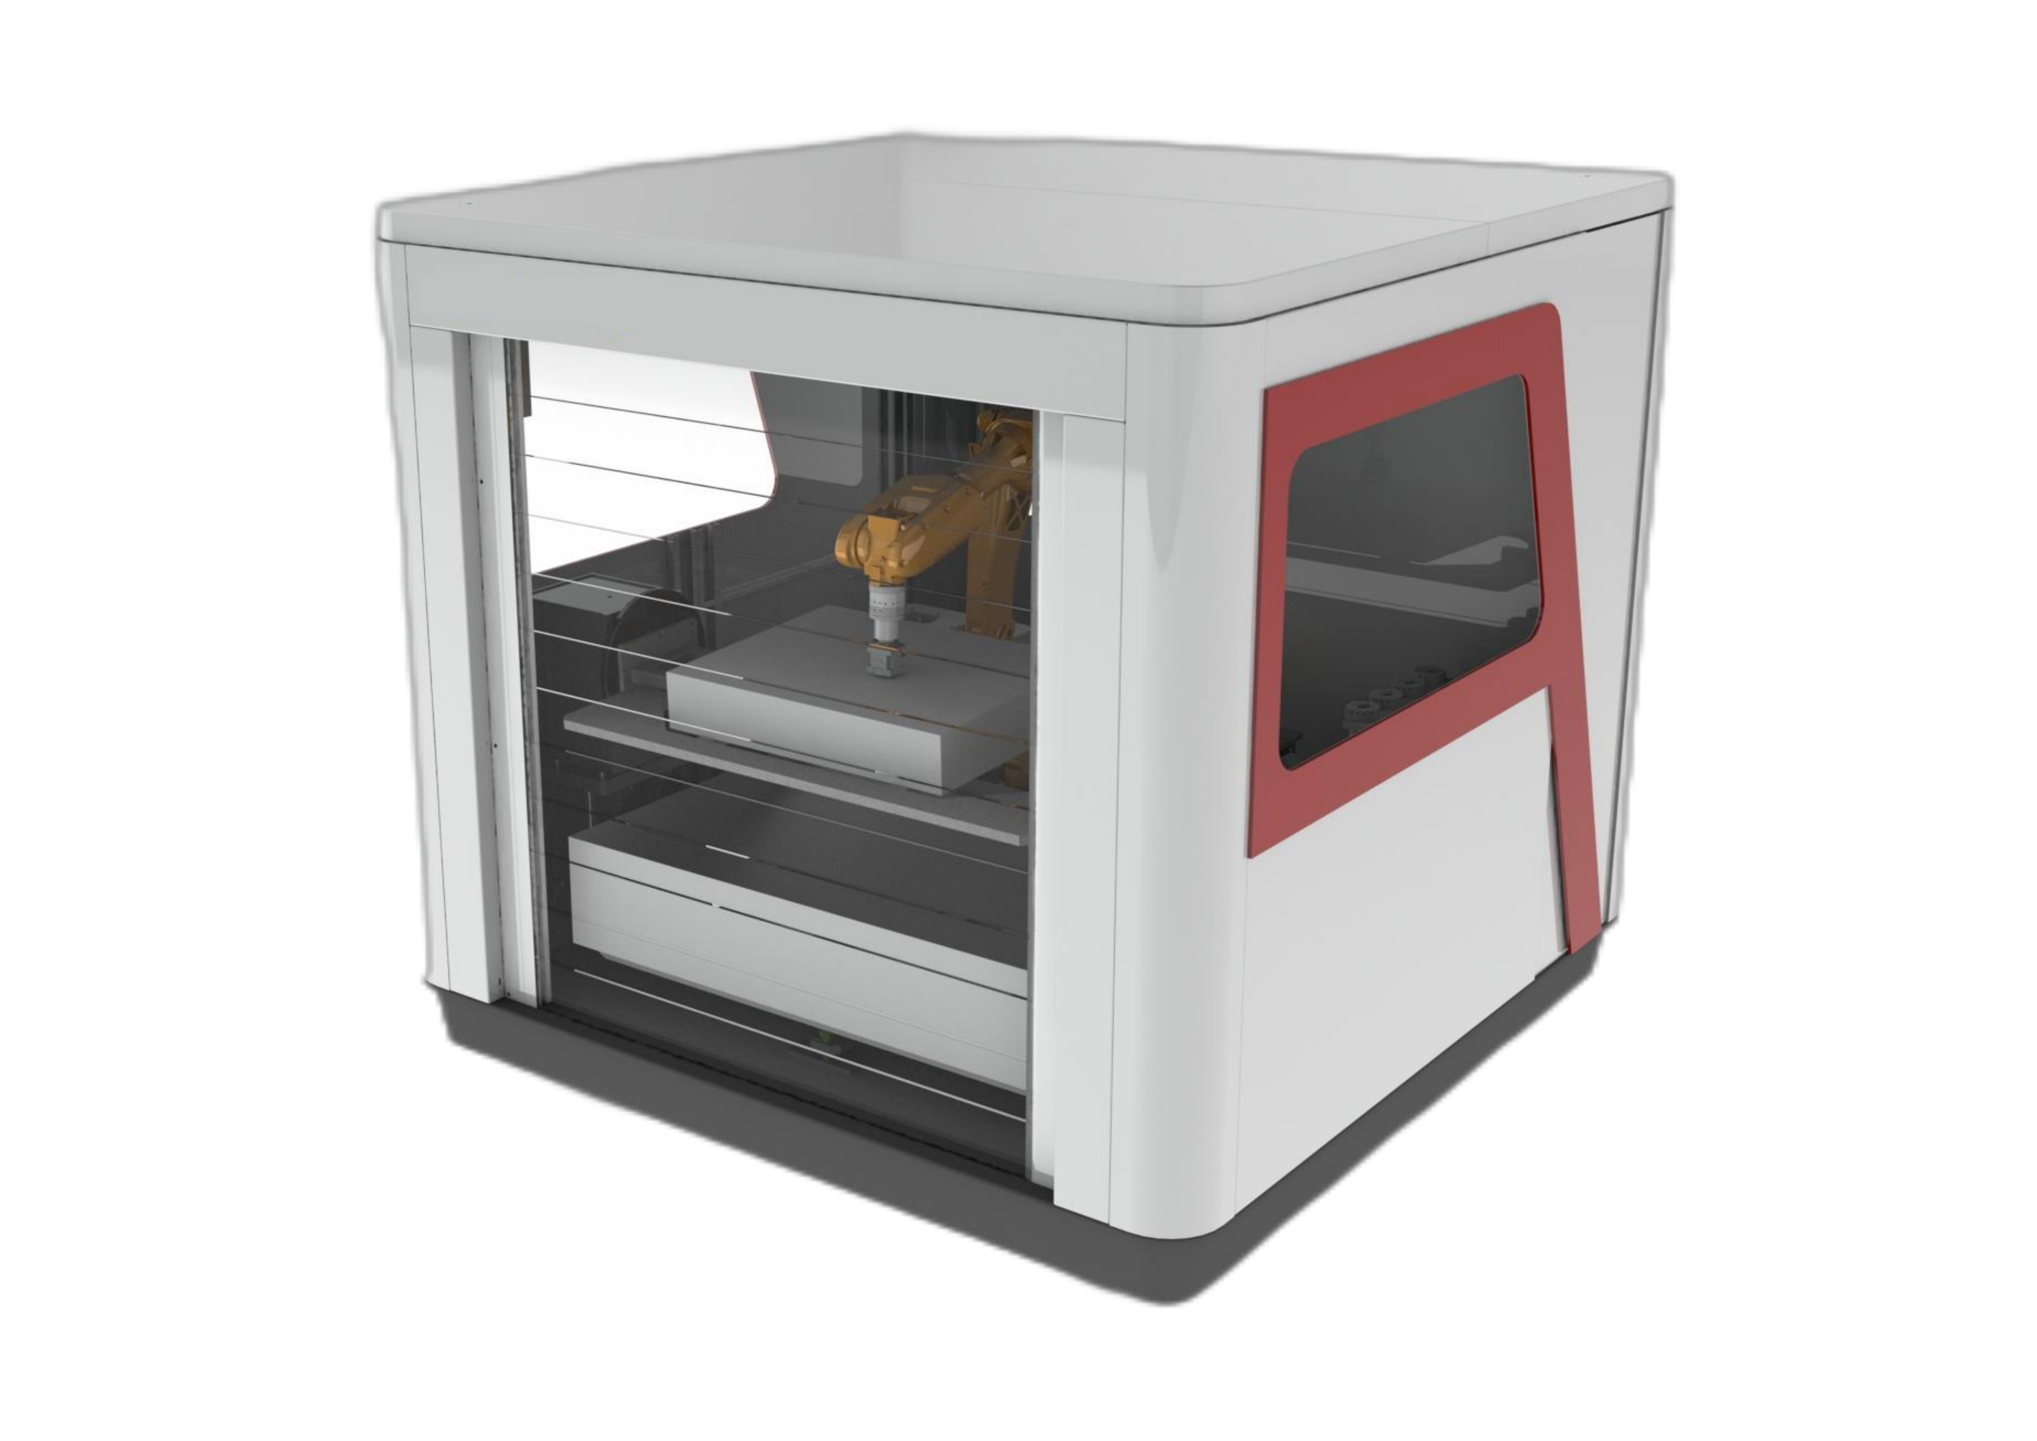
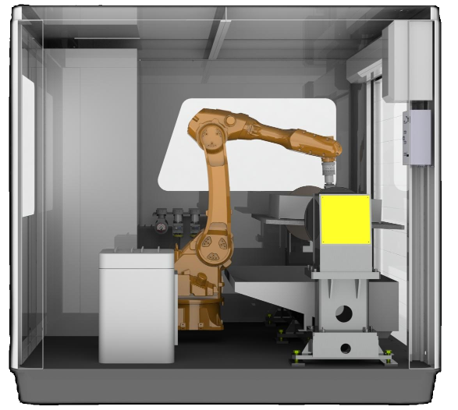
Robotska delovna postaja za brušenje in poliranje uporablja zaprto ohišje za zadrževanje prahu in modularno zasnovo za vzdrževanje, modifikacije in nadgradnje, ki združuje robotsko vodeno končno obdelavo z ustrezno opremo za nadzor sile in odsesavanje prahu.
- Zaprto ohišje pomaga zadrževati prah med postopkom končne obdelave.
- Modularna postavitev omogoča dostop za vzdrževanje, modifikacije in kasnejše nadgradnje.
- Robot prenaša obdelovanec za končno obdelavo, pri čemer je podprto tudi odstranjevanje robov.
- Funkcije spremljanja zajemajo pokvarjena orodja in jermene, življenjsko dobo orodja in proizvodno zmogljivost.
- Tračni brusilniki standardno uporabljajo pnevmatsko plavajoče brušenje, kot nadgradnja pa je na voljo elektronsko krmiljeno plavajoče brušenje s konstantno silo.
- Dvoslojna materialna miza ima zasnovo, odporno proti prahu.
Delno vpeto ali z orodjem: začnite z obdelovancem
Robot nosi del
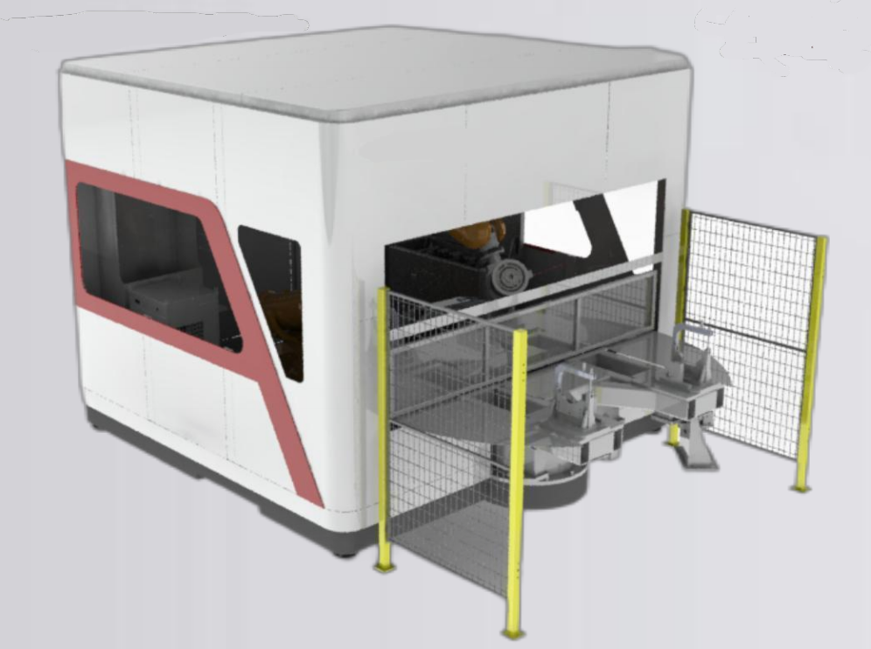
Za dele do 30 kg lahko delno držana ureditev obdelovanca prepelje neposredno iz položaja nalaganja na fiksno postajo za končno obdelavo. To lahko zmanjša število korakov ravnanja z vsakim delom, medtem ko okoliške postaje zahtevajo več prostora.
Robot nosi orodje
Pri postavitvi z orodjem robot pripelje orodje do večjega ali težjega obdelovanca. Postavitev je lahko bolj kompaktna, menjave orodij in abrazivov pa dodajo korake k ciklu obdelave enega kosa.
Številka 30 kg je meja za izbiro poti in ne dovoljena teža dela za vsak model. Spodnja tabela modelov ločeno opredeljuje koristno obremenitev robota in priporočeno težo dela.
Specifikacije modela delovne postaje
Primerjajte podprte modelne razpone za konfiguracijo z obdelovancem. Dimenzije obdelovanca, teža obdelovanca in koristna obremenitev robota so ločene omejitve; izberite vrstico, ki ustreza obdelovancu.
Za primerjavo vseh polj se pomaknite vodoravno.
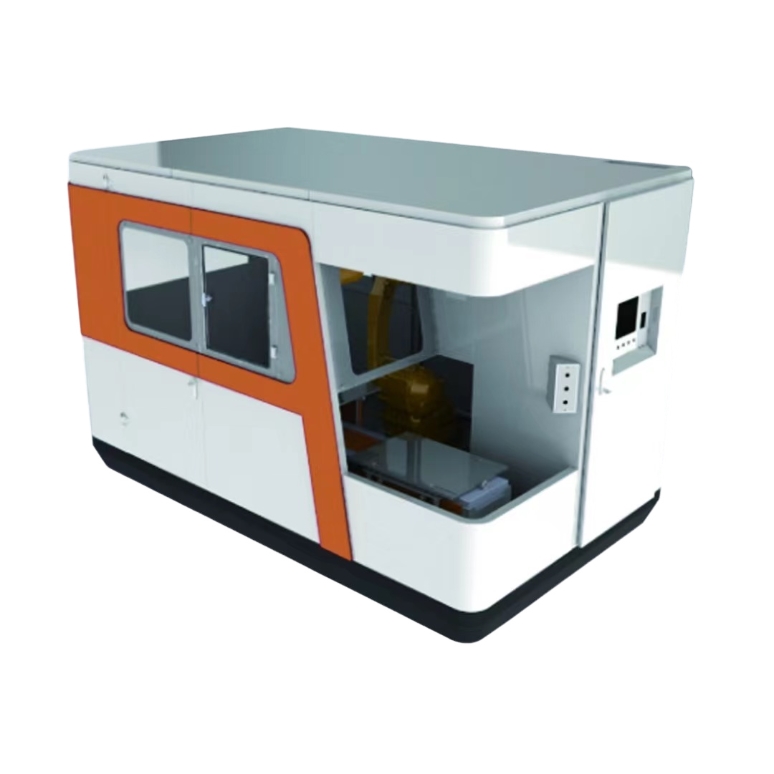
| Model | Tovor robota | Delna teža | Delna ovojnica | splošne dimenzije | Napajanje / nazivna moč | Natančnost brušenja |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤3 kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | 380 V AC / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤7 kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | 380 V AC / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤15 kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | 380 V AC / 13.5 kW | ±0.1–0.2 mm |
| Veljavni materiali | Aluminijasti ulitki, drobno okovje | |||||
| Industrijski robot | EVST | |||||
Polje natančnosti opisuje natančnost brušenja. Zahteve glede gibanja robota so primerjane ločeno spodaj.
Standardni moduli za brušenje in poliranje
Standardni moduli vključujejo dvo-postajalne tračne brusilnike, eno-postajalne tračne brusilnike in eno-postajalne polirne stroje. Moduli za poliranje širokih trakov, velikih in majhnih delov podpirajo modularne kombinacije s plavajočimi in avtomatskimi kompenzacijskimi ureditvami.
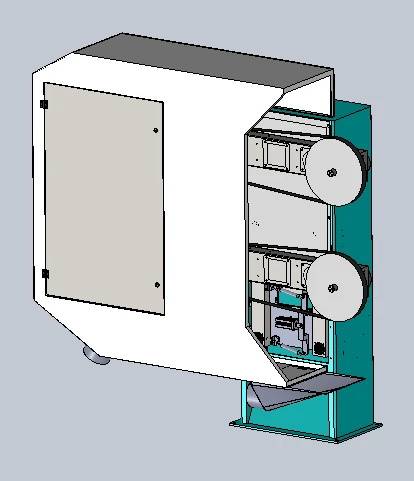
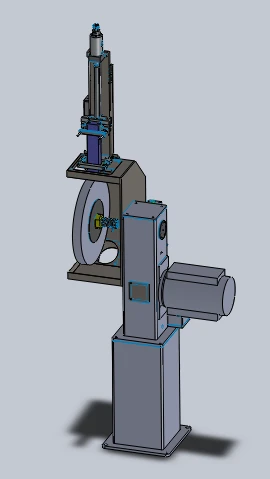
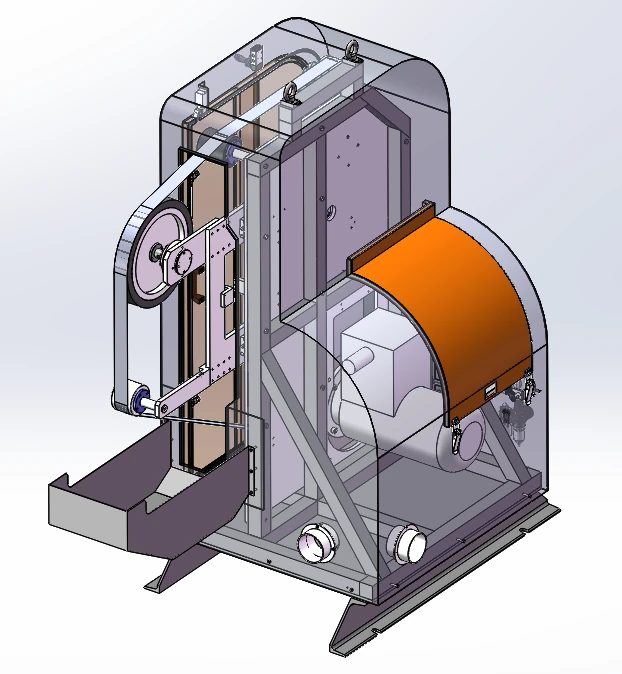
Ena konfiguracija tračnega stroja uporablja 4 kW eksplozijsko odporen pogonski motor, največjo hitrost vrtenja 2800 vrt/min in abrazivni trak velikosti 2800 mm × 70 mm. Vključuje sledenje traku, priključek za zalogovnik prahu, standardno pnevmatsko plavajoče vreteno z možnostjo elektronske nadgradnje s konstantno silo in možnostjo plavajočega vretena.
Sedem potrošnih družin in njihove vloge
Izbira potrošnega materiala sledi zahtevanemu delovanju in obliki stika. Različne postaje je mogoče kombinirati za premikanje med koraki odstranjevanja abraziva in poliranja.
Brusilni trakovi
Brušenje traku vzdolž izbrane kontaktne poti.
Lamelna kolesa
Abrazivna končna obdelava s potrošnim materialom v obliki kolesa.
Najlonska kolesa
Površinsko poliranje s postajo z najlonskim kolesom.
Sisalova kolesa
Poliranje koles v zahtevanem zaporedju končne obdelave.
Brusilna kolesa iz blaga
Poliranje s postajo za brušenje s platnenim kolesom.
datoteke
Lokalizirano piljenje in odstranjevanje robov.
Rezkarji
Rezkanje in odstranjevanje materiala pred nadaljnjo končno obdelavo.
Robotske brusilne naprave z nadzorom sile
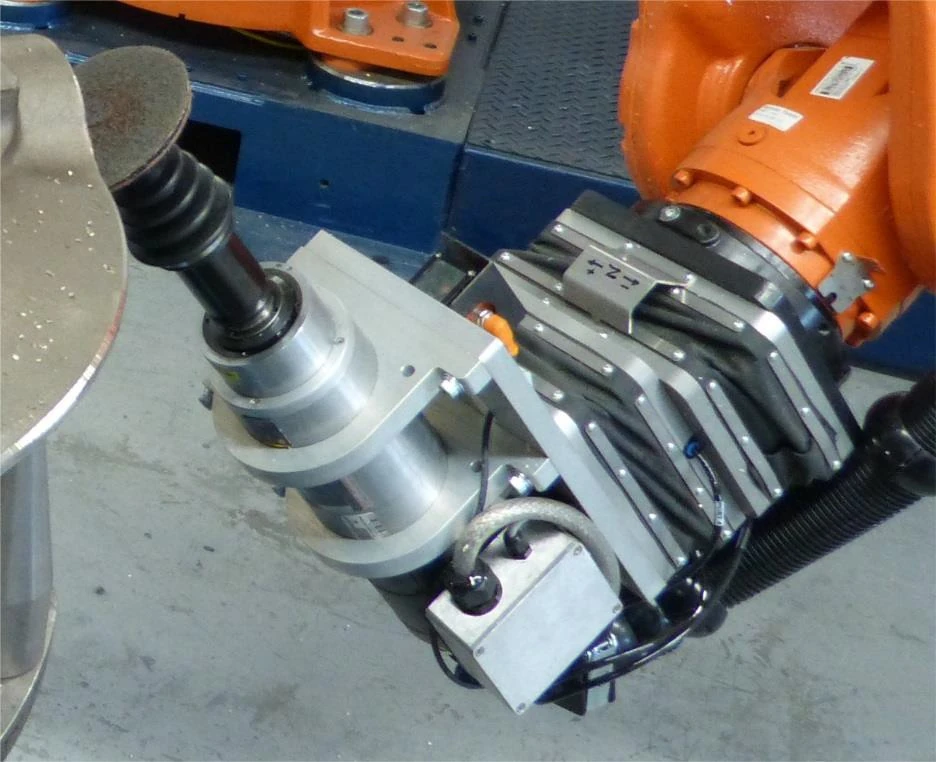
Pasivna pnevmatska skladnost
Proporcionalni ventil uravnava tlak znotraj plavajočega mehanizma, pri čemer je nastavitev krmiljenja prilagojena drži robota. Mehanska skladnost zagotavlja plavajoči razpon ±10 mm.
Aktivna povratna informacija o sili
Povratna informacija o sili prilagaja plavajočo napravo naprej ali nazaj, da ohrani stik, ko se spremeni položaj dela, toleranca dela ali abrazivna obraba. Območje nadzorovane sile je na voljo na zahtevo.
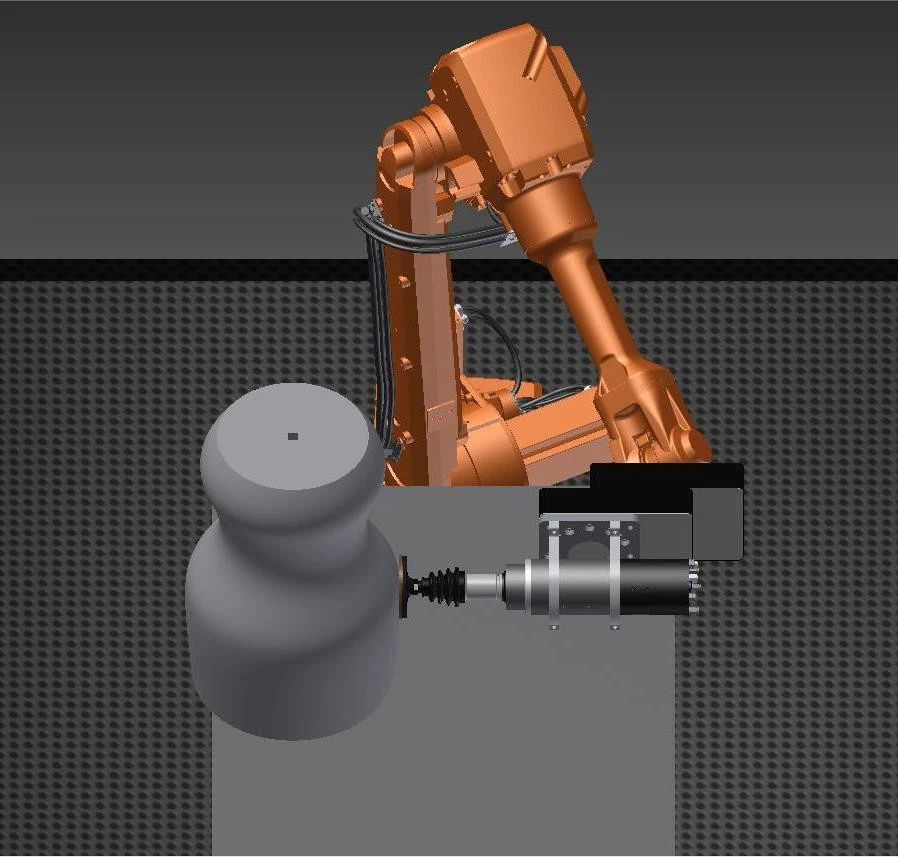
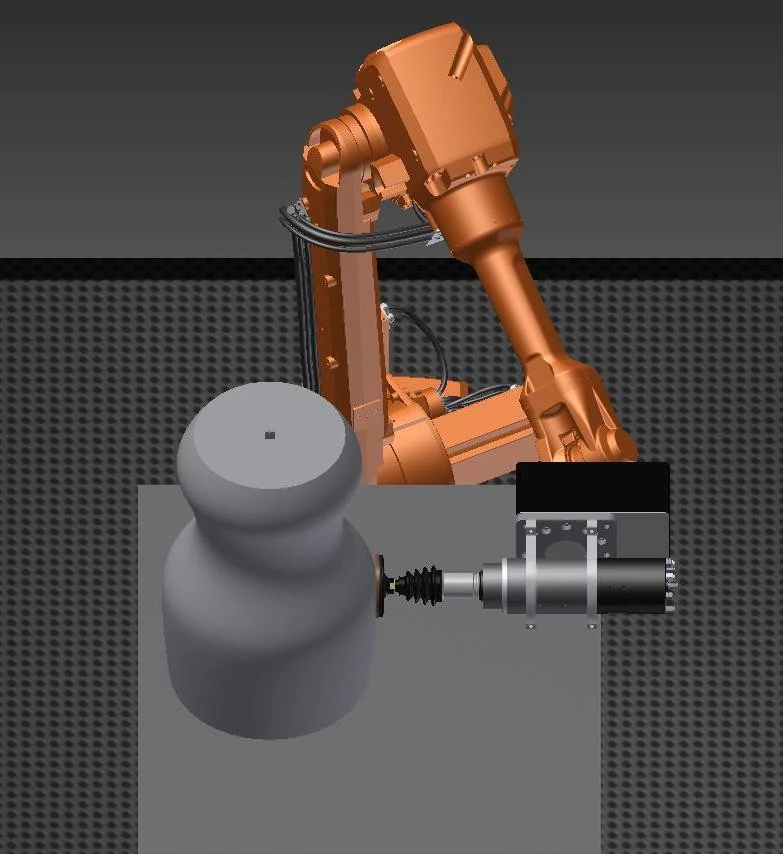
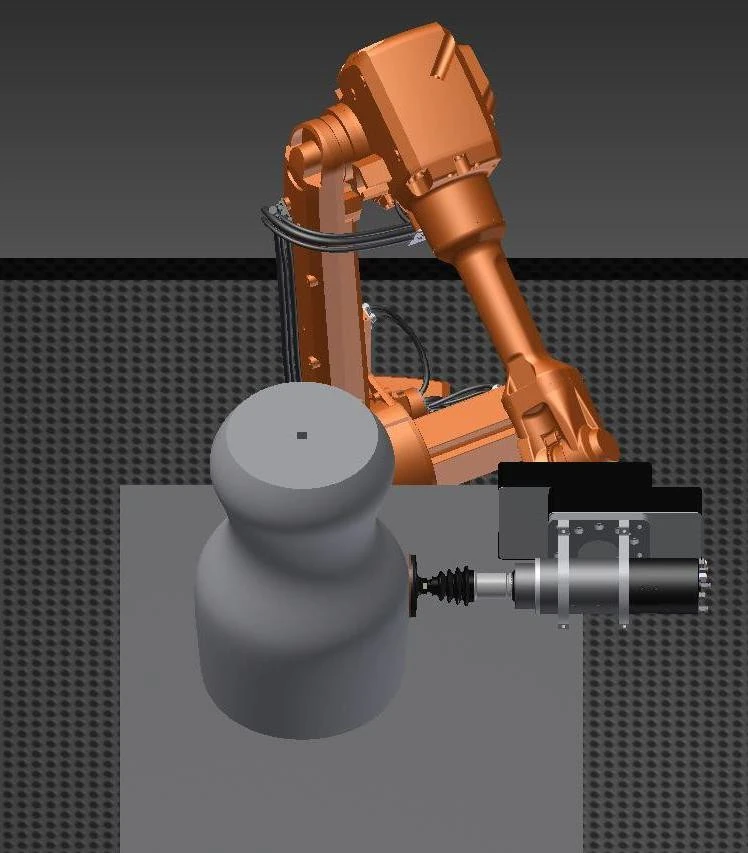
Možnost orodja za krmiljenje sile/položaja v vseh položajih podpira samodejno menjavo orodja in je določena za neprekinjeno delovanje z zaščito IP65. To so specifikacije možnosti orodja, ločene od zahtev za telo robota.
Možnosti orodja in opreme za nadzor sile
Družine orodij
- Oscilirajoče plavajoče vreteno
- Oscilirajoče vreteno
- Plavajoča rotacijska datoteka
- Plavajoči težki mlinček s krmiljenjem sile
- Tračni brusilnik s krmiljenjem sile
- Fiksni tračni brusilnik
Obrazci za opremo za nadzor sile
- Oprema za nadzor sile v vseh položajih
- Enosmerni brusilnik s krmiljenjem sile
- Dvosmerni brusilnik z dvojno postajo in krmiljenjem sile
- Oprema za odstranjevanje robov s prisilnim nadzorom
Radialno plavajoča električna vretena so še ena možnost vmesnika orodja. Izberite družino orodij glede na operacijo, smer stika in razpoložljiv dostop.
Odsesavanje prahu in delovni prostor
Konfiguracija kartušnega filtra uporablja filtracijo z negativnim tlakom, filtrirni medij s prevleko iz PTFE in pulzno čiščenje z zbiranjem v predalu. Njene tehnične vrednosti so prikazane spodaj.
| Tehnološki element | Vrednost parametra | enota |
|---|---|---|
| moč | 7.5 | kW |
| Pretok zraka | 8500 | m³ / h |
| Filtrirni vložki | 6 | Vložki |
| Območje filtra | 66 | m² |
| Velikost filtracije | 0.3-1 | Μm |
| Učinkovitost filtracije | 99 | % |
| Tlak stisnjenega zraka | 0.4-0.6 | MPa |
| Zbirni koši | 40 × 2 | L |
| Glasnost | 78 2 ± | dB |
| Vhodni priključki | 4 × 200 | mm |
| splošne dimenzije | 1350 × 1100 × 2280 | mm |
| Napajalna napetost | 380 | V |
| Frekvenca napajanja | 50 | Hz |
Ohišje in vmesniki za prah
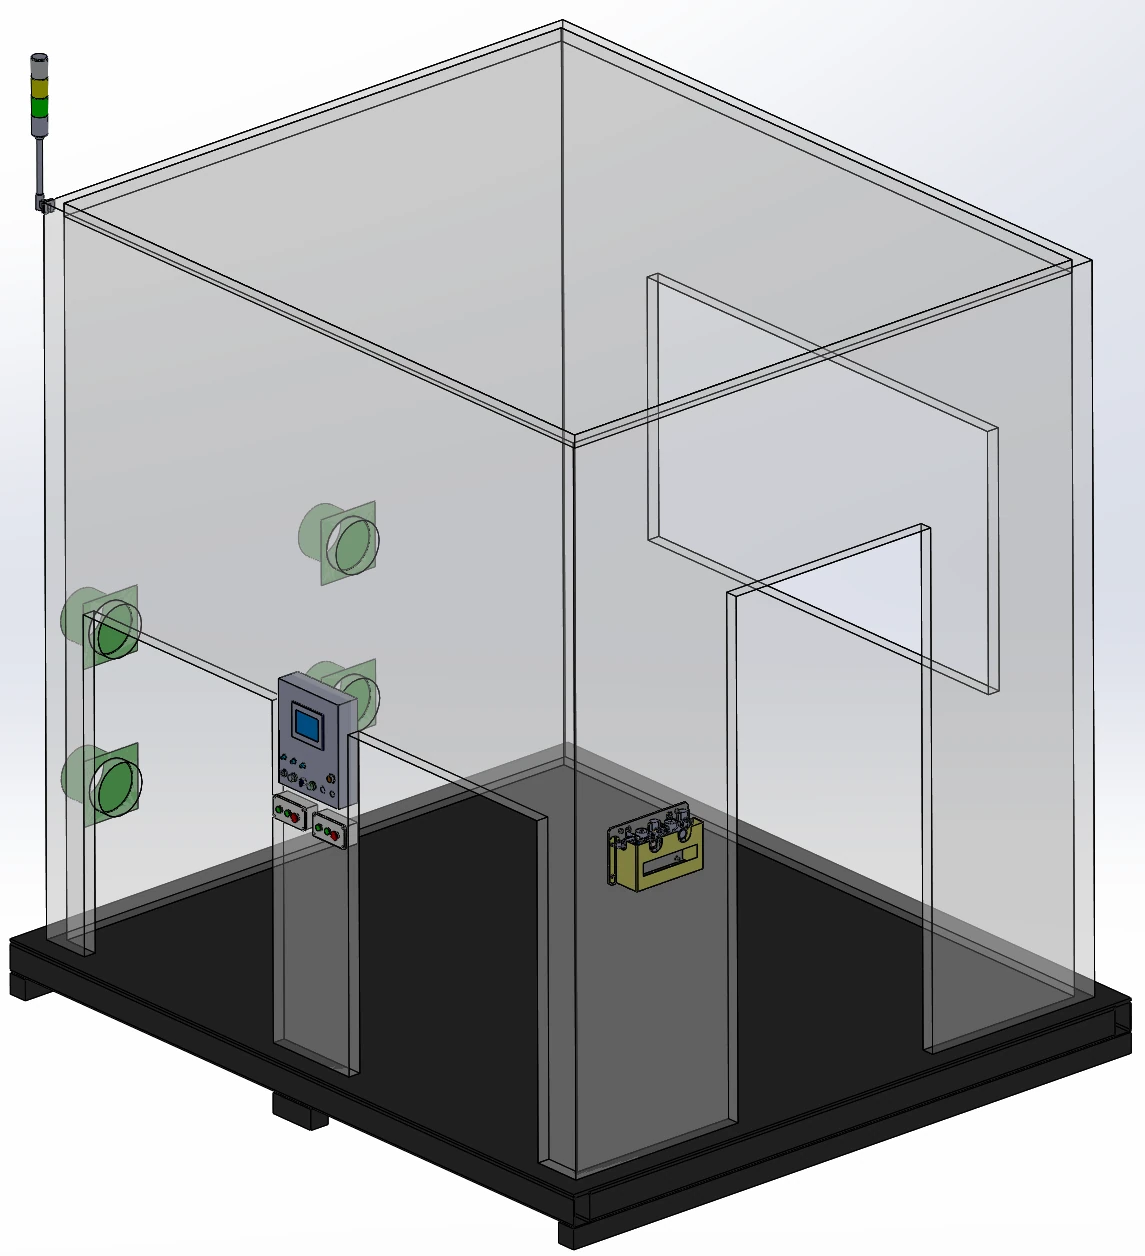
Ohišje iz aluminijastih profilov s pločevinastimi ploščami vključuje 5 mm debelo akrilno okno za ogled, osvetlitev in 4 priključke za odsesavanje. Razporeditev dopolnjujejo prikazovalna plošča, škatla z gumbom za potrditev nalaganja, vzdrževalna vrata in podstavek iz ogljikovega jekla Q235 z dostopom za viličar.
Mokro odsesavanje in integrirano odpraševanje
Mokro odsesavanje je ena od možnosti za aluminijev in magnezijev prah. Ohišje delovne postaje lahko zadrži prah z zunanjo lupino, dvoslojno zasnovo mize, odporno proti prahu, in priključki za zbiralnik prahu; zaznavanje prahu in alarmi so na voljo kot možnosti konfiguracije.
Zahteve za gibanje in zaščito robota
Izberite šestosnega robota za aplikacijo in pri tem uporabite te zahteve glede gibanja in zaščite kot primerjalni kontrolni seznam. To so pogoji za izbiro robota, ločeni od natančnosti brušenja na delovni postaji in območja nadzorovane kontaktne sile.
- Ponovljivost robota
- ± 0.02 mm
- Učinkovita linearna hitrost
- ≥5 m/s
- Natančnost TCP-ja
- 0.2 mm
- Natančnost poti
- ≤0.2 mm Pri hitrostih brušenja do 300 mm/s
- Zaščita robotov
- IP67
- Referenčna obremenitev kontakta
- 3-10 kg
Spremljanje stanja v liniji
Stanje potrošnega materiala in orodja
Razpoložljive funkcije vključujejo zaznavanje pretrganega jermena, zaznavanje pokvarjenega orodja in upravljanje življenjske dobe orodja. Za izbrano konfiguracijo brusilnega orodja je mogoče vključiti mazanje orodja.
Proizvodno stanje
Upravljanje proizvodnih zmogljivosti dopolnjuje spremljanje potrošnega materiala. Preglejte potrebne signale in dostop za vzdrževanje skupaj z izbranim orodjem in postavitvijo ohišja.
Zaključna obdelava šivov FSW
Aluminijasti pladenj za baterije s šivi FSW
Tipična uporaba je robotsko vodeno brušenje zvarjenih šivov z mešanjem trenja na aluminijastih baterijskih pladnjih.
Dvostranska zaključna obdelava FSW
Ločena dvostranska aplikacija združuje vreteno s krmiljenjem sile, pozicioner za struženje in mokro ekstrakcijo za brušenje 6 šivov FSW: 3 na sprednji in 3 na hrbtni strani.
Sorodne operacije zaključevanja okvirjev
Sorodne operacije z okvirjem baterije vključujejo rezkanje varjenih površin, odstranjevanje zarobkov in brušenje tesnilnih površin po rezkanju.
Avtomatizirana brusilna linija: vmesniki delovne postaje
Pri načrtovanju avtomatizirane brusilne linije začnite z vmesnikom delovne postaje: lokacijo vhodnih delov, dostopom za prenos, priključki za odsesavanje in signali, ki se delijo z okoliško opremo. Postavitev uskladite z zaporedjem končne obdelave in potrebnim dostopom za menjavo orodij in vzdrževanje.
Delno vpet ali vpet z orodjem – kako izberem svoj del?
Za dele do 30 kg uporabite pot z delom, ki ga je treba držati, kot izhodišče za izbiro, nato pa preverite težo dela, dostop do prijema in končno pot, specifično za model. Večji ali težji deli ustrezajo razporeditvi z orodjem. Tabela modela podaja ožje omejitve delov kot to splošno merilo poti.
Kakšno nosilnost robota in težo dela pokriva vsak model delovne postaje?
Tri modelne vrste združujejo nosilnosti robotov 10, 20 in 30 kg s priporočenimi težami delov do 3, 7 oziroma 15 kg. Nosilnost robota in teža dela sta različni polji za izbiro; uporabite obe skupaj z ovojnico dela.
Pasivno plavajoče ali aktivno krmiljenje sile – katerega potrebuje moj del?
Pasivna pnevmatska skladnost zagotavlja mehansko plavajoče gibanje. Aktivna povratna zanka o sili prilagaja premik, da kompenzira spremembe položaja dela, tolerance dela in obrabo potrošnega materiala, hkrati pa ohranja stik. Izberite pristop okoli površine in njenih sprememb.
Kakšen razpon kontaktne sile je mogoče vzdrževati?
Območje nadzorovane kontaktne sile je na voljo na zahtevo. Pred izbiro konfiguracije nadzora sile se pogovorite o materialu obdelovanca, geometriji, orodju za fino obdelavo in ciljni površini.
Kakšno odsesavanje prahu je potrebno za aluminijev in magnezijev prah?
Mokra ekstrakcija je možna pot za aluminijev in magnezijev prah. Pri izbiri opreme za ekstrakcijo in zapiranje se pogovorite o materialu in postopku; specifikacije kartušnega filtra opisujejo ločeno konfiguracijo.