
Robotsko Delovna postaja za varjenje osi
EVST konfigurira robota, varilni paket, pozicioner in vpenjalo glede na dejansko komponento osi, geometrijo spoja in proizvodno pot.
Začnite z eno delovno postajo, dodajte funkcije varovane celice, ki jih zahteva vaš obrat, ali pa povežite več postaj v proizvodno linijo po definiranju nakladanja, pregleda in pretoka materiala.
Kaj definira delovna postaja za varjenje osi
Zgradite celico okoli osi in njenih sklepov
Avtomatizacija varjenja osi deluje najbolje, kadar definicija komponente vodi načrtovanje. EVST pred določitvijo postavitve opreme preslika varje, točke rokovanja, referenčne točke vpenjalnih elementov in pot pregleda.
Določite, kaj mora postaja variti
Poimenujte komponento osi, identificirajte vsak proizvodni spoj in zabeležite, kam se mora gorilnik približati. Geometrija ohišja, nosilci, šivi in omejitve dostopa oblikujejo držo robota in potrebo po vrtenju obdelovanca.
- Revizija risbe in orientacija komponent
- Zaporedje spojev, postopek in merila sprejemljivosti
- Sprememba prileganja in pogoj točkovnega varjenja
Predstavite ponovljiv obdelovanec
Vpenjalo določa referenčne točke lociranja in ohranja stabilnost sklopa med obremenitvijo in varjenjem. Pozicioner postavi vsak šiv pod uporabnim kotom, hkrati pa ohranja dostop za gorilnik, kable in servisna opravila.
- Smer nalaganja in doseg upravljavca
- Zaporedje vpenjanja in način preklopa
- Vrtenje, razmik in napeljava kablov
Usklajevanje gibanja z varilnim paketom
Pot robota, gibanje obdelovanca in parametri varjenja morajo delovati kot en sam proces. EVST načrtuje zagone, zaustavitve, prehode, dostop do gorilnika, čiščenje in obnovitev okoli zaporedja spojev, namesto da bi robota obravnaval kot izolirano napravo.
- Koordinacija robota in pozicionera
- Servis gorilnika in dostop do potrošnega materiala
- Strategija zaznavanja tam, kjer sklep to zahteva
Dogovorite se, kako bodo rezultati preverjeni
Uporaben načrt prevzema ločuje delovanje opreme od kakovosti delov in proizvodnih rezultatov. EVST uskladi metodo odtekanja s strankinim pregledom varjenja, dimenzijskimi pregledi, metodo obremenitve in dogovorjeno mejo cikla.
- Pot varjenja in dimenzijske kontrole
- Scenariji poskusne produkcije in obnovitve
- Varnostni pregledi in pregledi interakcije z upravljavcem
Izberite delovno postajo, celico ali proizvodno linijo
Prava lestvica je odvisna od tega, koliko operacij je treba povezati, kako deli vstopajo in izstopajo ter kam spada pregled ali ročno delo.
| oblikovana | Najboljše prileganje | Tipičen fokus integracije | Vprašanje načrtovanja |
|---|---|---|---|
| Delovna postaja za varjenje osi | Ena definirana varilna operacija z lokalnim nalaganjem in razkladanjem. | Robot, varilni paket, pozicioner, vpenjalo in krmilniki postaje. | Ali lahko ena enota dokonča zahtevani komplet spojev in ostane enostavna za nalaganje? |
| Robotska varilna celica | Zaščiteno območje avtomatizacije z usklajenimi proizvodnimi funkcijami. | Varovanje, blokade, dostop operaterja, procesne storitve in okrevanje. | Katere interakcije, servisne točke in varnostne funkcije spadajo v celico? |
| Proizvodna linija za varjenje osi | Več povezanih operacij z načrtovanim prenosom in nadzorom linije. | Pretok materiala, odbojniki, ravnotežje postaje, usmerjanje in nadzor pregledov. | Katera operacija nadzoruje linijski izhod in kako naj se deli premikajo med postajami? |
Štirje elementi, ki oblikujejo varilno postajo
EVST združuje elemente gibanja, procesa in vpenjanja obdelovanca okoli zahtevane varilne poti.
Varilni robot
Zagotavlja ovojnico gibanja in orientacijo gorilnika za definirane spoje. Izbira sledi zahtevanim položajem, dostopu in obremenitvi orodja.
Varilni paket
Združuje vir napajanja, gorilnik, dovod žice in procesne vmesnike, potrebne za izbrano metodo varjenja.
Pozicioner obdelovanca
Podpira in vrti sklop osi, tako da lahko robot doseže šive v produktivni varilni orientaciji.
Namenska svetilka
Določa dejanske komponente, določa referenčne točke in podpira nadzorovano zaporedje vpenjanja in nalaganja.
Od risb do sprejetega proizvodnega procesa
Vsak korak pretvori vhodne podatke aplikacije v preizkušljivo odločitev postaje.
Kaj poslati za uporaben pregled osnih celic
Kompakten paket aplikacij omogoča EVST-u, da se prvi koncept osredotoči na dejanski obdelovanec namesto na predpostavke.
Definicija obdelovanca
Delite montažno risbo, seznam komponent, načrt spojev, material, debelino in pričakovane pogoje prileganja. Označite kritične referenčne točke in površine, ki morajo ostati dostopne.
Proizvodna pot
Opišite nakladanje, razkladanje, varjenje s točkovnim varjenjem, čiščenje, menjavo, pregled in popravilo. Vključite predvideni vzorec izmen in mejo, ki se uporablja za proizvodni cilj.
Načrt kakovosti
Navedite metodo sprejemanja varjenja, dimenzijske preglede, pristop vzorčenja in kozmetična pričakovanja. Te zahteve vodijo procesni preizkus in izhod na postaji.
Integracija obratov
Navedite razpoložljivo površino, komunalne storitve, vmesnike gorvodno in dolvodno, dostop operaterja in vzdrževalne poti. Upoštevajte vse načrtovane prenosne ali linijske krmilne elemente.
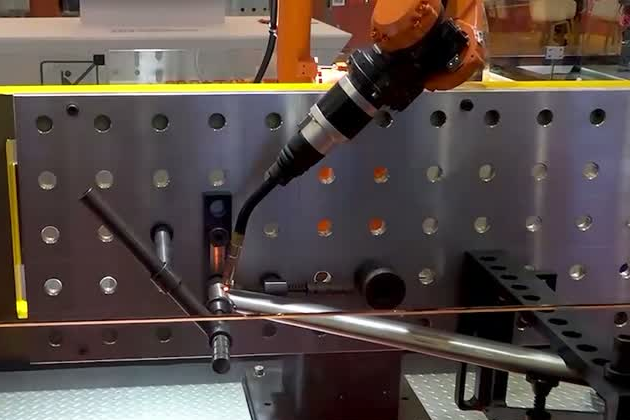
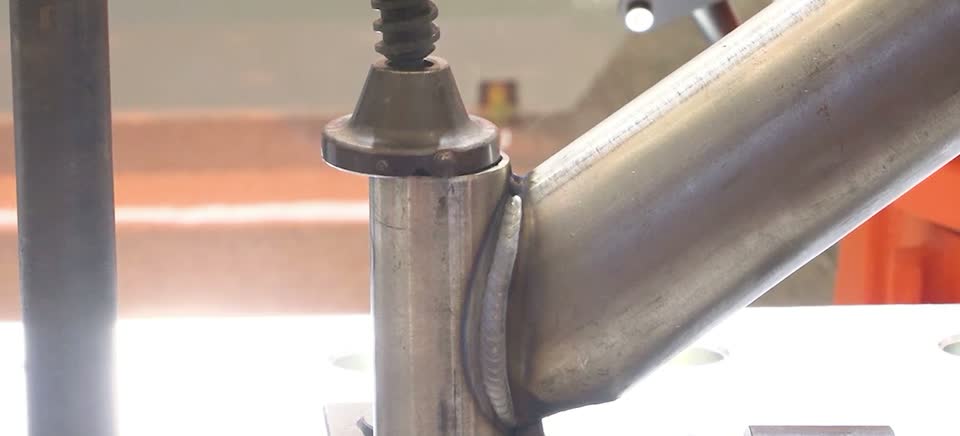
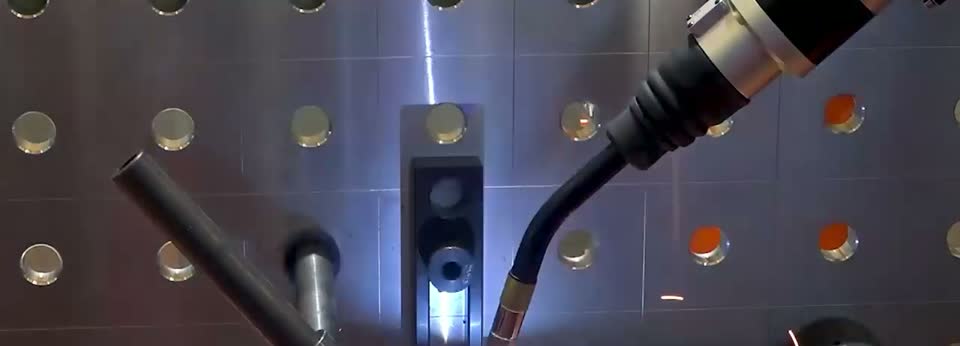
Robotsko varjenje cevnih okvirjev koles, električnih vozil in motornih koles
EVST uporablja usklajeno gibanje robota in pozicionera na kompaktnih, spreminjajočih se poteh, ki se nahajajo okoli spojev cevastega okvirja. Proces se osredotoča na stabilen dostop do gorilnika, nadzorovano gibanje skozi prehode in končno obdelavo, ki ustreza dogovorjenemu standardu sprejemljivosti.
Potrdite delovanje na dejanskem obdelovancu
Končni koncept in načrt prevzema povezujeta vedenje robota z delom, procesom in proizvodno potjo stranke.
Časovna usklajenost proizvodnje
Uporabite eno dogovorjeno uro. Vključite ustrezne korake nalaganja, varjenja, čiščenja, menjave, pregleda in odstranjevanja, tako da rezultat predstavlja načrtovano postajo.
Vari in dimenzije
Preverite celoten postopek. Prileganje, obnašanje vpenjalne naprave, središčna točka orodja, vnos toplote, zaznavanje in pregled – vse to prispeva k končnemu delu.
Odgovornost za avtomatizacijo
Dodeli vsako operacijo. Določite, katera opravila nalaganja, varjenja, pregleda, popravila, brušenja in vzdrževanja spadajo v avtomatizacijo in katera ostanejo v pristojnosti operaterjev.
Vprašanja o delovni postaji za varjenje osi
Kakšna je razlika med delovno postajo, celico in proizvodno linijo?
Delovna postaja je ena osredotočena proizvodna enota. Varilna celica dodaja zaščiteno območje avtomatizacije, krmilne elemente in načrtovane interakcije operaterjev. Proizvodna linija povezuje več postaj za nalaganje, varjenje, pregled ali prenos prek pretoka materiala in koordinacije na ravni linije.
Katere informacije potrebuje EVST za konfiguracijo celice za varjenje osi?
Pošljite risbo dela, načrt komponent in spojev, material, debelino, pogoje prileganja, postopek varjenja, način obremenitve, proizvodni cilj, način pregleda, postavitev obrata in komunalne storitve. Ti podatki omogočajo, da koncept odraža dejansko os in proizvodno pot.
Kako pozicioner podpira varjenje osi?
Pozicioner podpira in vrti obdelovanec, tako da lahko robot ohrani dostop do gorilnika in uporabno orientacijo varjenja. EVST izbere format pozicionera in gibanje okoli sklopa osi, vpenjala, zahtevanih položajev in zaporedja ravnanja.
Kako EVST potrdi čas cikla in kakovost varjenja?
Projekt najprej opredeli mejo cikla in metodo prevzema. EVST nato potrdi gibanje, postopek varjenja, zaporedje obremenitve in pot pregleda z reprezentativnimi deli, tako da se rezultat lahko primerja z dogovorjenimi zahtevami.
Ali lahko robotsko varjenje zmanjša sekundarno brušenje na cevnih okvirjih?
Ročno dodelavo lahko zmanjšamo, če uglašeni varilni postopek, stanje spoja, raven brizganja in videz zvara izpolnjujejo merila sprejemljivosti stranke. Potrditev spada v procesni preizkus za dejanski material okvirja in kozmetični standard.
Začnite z risbo osi in metodo prevzema
Pošljite risbo komponente, zemljevid spojev, material, stanje montaže, pot nalaganja, proizvodni cilj, načrt inšpekcijskega pregleda in razpoložljivo površino. EVST bo te podatke uporabil za oblikovanje koncepta delovne postaje, varovane celice ali povezane linije.