
Industrijski roboti MOKA: Modeli in vodnik za izbiro
Primerjajte MOKA SCARA, kolaborativne, šestosne, varilne, paletizacijske in robote za težke tovore. Najprej prilagodite vrsto robota procesu, nato pa preverite tovor, doseg, namestitev in zaščito za dejanske delovne pogoje.
Kako izbrati družino robotov MOKA
Roboti SCARA so primerni za kompaktne ravninske naloge, modeli za sodelovanje podpirajo aplikacije v bližini človeka, industrijski šestosni ali paletizacijski modeli pa obravnavajo širše gibanje in večje obremenitve. Vrednosti primerjajte šele po izbiri ustrezne arhitekture robota.
Primerjajte modele robotov MOKA glede na uporabo
Po izbiri zahtevane vrste gibanja filtrirajte po modelu, kategoriji robota, oseh, nosilnosti in dosegu. Pred nakupom natančno preglejte nazivne in maksimalne vrednosti, kjer se pojavijo obe, in potrdite paket za namestitev in postopek.
| Image | Model | Kategorija | Sekire | Obremenitev | Polmer gibanja | Ponovljivost | Zaščita | Moč / masa robota | Pnevmatika / V/I | namestitev | Obseg/hitrost sklepov | Navor zapestja | Naslednje dejanje |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
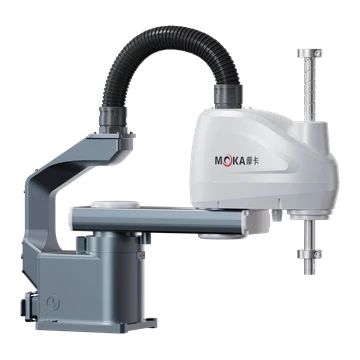 | MB07SC-400 | SCARA roboti | 4 | Nazivna nosilnost 4 kg / največ 7 kg | 400 mm | ± 0.02 mm | / | Moč 2.0 kVA;Masa robota 18 kg | Vgrajena cev Φ6 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Kombinirana hitrost J1+J2 6600 mm/s;Območje J1 ±135°;Območje J2 ±145°;J3 doseg 200 mm, hitrost 1600 mm/s;Območje J4 ±360°, hitrost 2600°/s | / | Zahtevajte ta model |
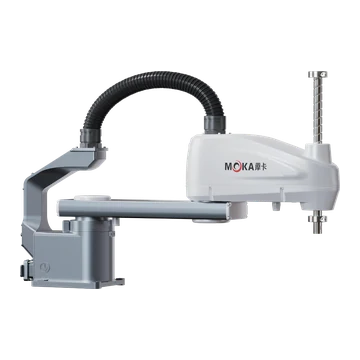 | MB07SC-600 | SCARA roboti | 4 | Nazivna nosilnost 4 kg / največ 7 kg | 600 mm | ± 0.02 mm | / | Moč 2.0 kVA;Masa robota 19 kg | Vgrajena cev Φ6 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Kombinirana hitrost J1+J2 8000 mm/s;Območje J1 ±135°;Območje J2 ±155°;J3 doseg 200 mm, hitrost 1600 mm/s;Območje J4 ±360°, hitrost 2600°/s | / | Zahtevajte ta model |
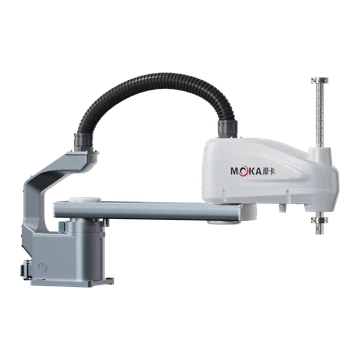 | MB07SC-700 | SCARA roboti | 4 | Nazivna nosilnost 4 kg / največ 7 kg | 700 mm | ± 0.02 mm | / | Moč 2.0 kVA;Masa robota 19.5 kg | Vgrajena cev Φ6 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Kombinirana hitrost J1+J2 8600 mm/s;Območje J1 ±135°;Območje J2 ±155°;J3 doseg 200 mm, hitrost 1600 mm/s;Območje J4 ±360°, hitrost 2600°/s | / | Zahtevajte ta model |
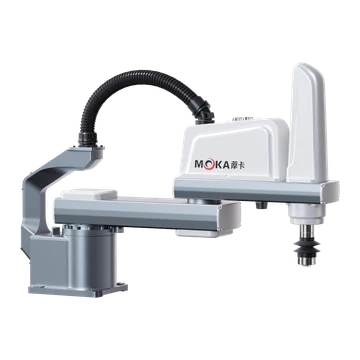 | MB10SC-600 | SCARA roboti | 4 | Nazivna nosilnost 5 kg / največ 10 kg | 600 mm | ± 0.02 mm | / | Moč 2.0 kVA;Masa robota 28 kg | Vgrajena cev Φ6 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Kombinirana hitrost J1+J2 8100 mm/s;Območje J1 ±135°;Območje J2 ±150°;J3 doseg 200 mm, hitrost 1100 mm/s;Območje J4 ±360°, hitrost 880°/s | / | Zahtevajte ta model |
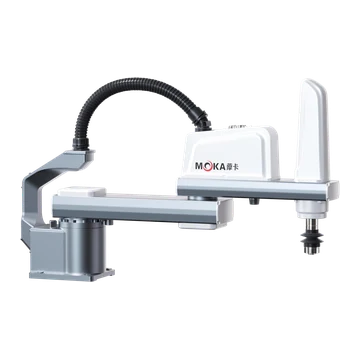 | MB10SC-700 | SCARA roboti | 4 | Nazivna nosilnost 5 kg / največ 10 kg | 700 mm | ± 0.02 mm | / | Moč 2.0 kVA;Masa robota 29 kg | Vgrajena cev Φ6 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Kombinirana hitrost J1+J2 9580 mm/s;Območje J1 ±135°;Območje J2 ±150°;J3 doseg 200 mm, hitrost 1100 mm/s;Območje J4 ±360°, hitrost 880°/s | / | Zahtevajte ta model |
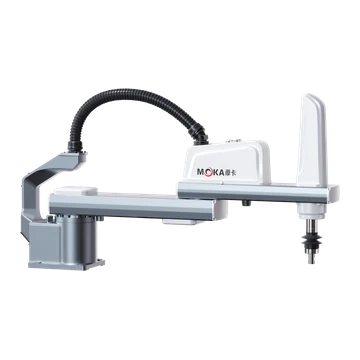 | MB10SC-800 | SCARA roboti | 4 | Nazivna nosilnost 5 kg / največ 10 kg | 800 mm | ± 0.02 mm | / | Moč 2.0 kVA;Masa robota 32 kg | Vgrajena cev Φ6 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Kombinirana hitrost J1+J2 10927.2 mm/s;Območje J1 ±135°;Območje J2 ±150°;J3 doseg 200 mm, hitrost 1100 mm/s;Območje J4 ±360°, hitrost 880°/s | / | Zahtevajte ta model |
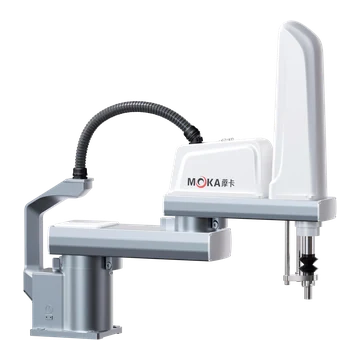 | MB25SC-800 | SCARA roboti | 4 | Nazivna nosilnost 10 kg / največ 25 kg | 800 mm | ± 0.025 mm | / | Moč 3.0 kVA;Masa robota 63 kg | Vgrajena cev Φ8 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Kombinirana hitrost J1+J2 9210 mm/s;Območje J1 ±135°;Območje J2 ±150°;J3 doseg 420 mm, hitrost 2020 mm/s;Območje J4 ±360°, hitrost 720°/s | / | Zahtevajte ta model |
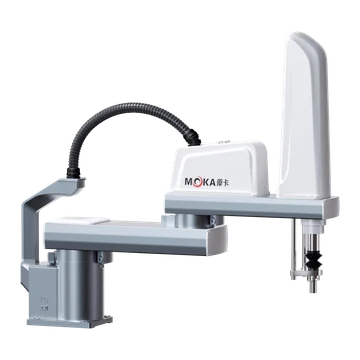 | MB25SC-900 | SCARA roboti | 4 | Nazivna nosilnost 10 kg / največ 25 kg | 900 mm | ± 0.025 mm | / | Moč 3.0 kVA;Masa robota 64.5 kg | Vgrajena cev Φ8 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Kombinirana hitrost J1+J2 10360 mm/s;Območje J1 ±135°;Območje J2 ±150°;J3 doseg 420 mm, hitrost 2020 mm/s;Območje J4 ±360°, hitrost 720°/s | / | Zahtevajte ta model |
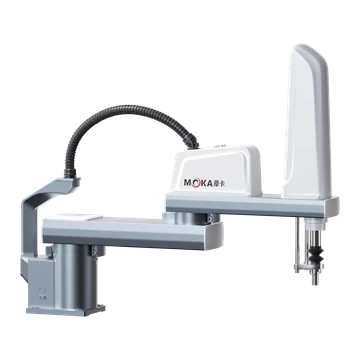 | MB25SC-1000 | SCARA roboti | 4 | Nazivna nosilnost 10 kg / največ 25 kg | 1000 mm | ± 0.025 mm | / | Moč 3.0 kVA;Masa robota 66 kg | Vgrajena cev Φ8 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Kombinirana hitrost J1+J2 11520 mm/s;Območje J1 ±135°;Območje J2 ±150°;J3 doseg 420 mm, hitrost 2020 mm/s;Območje J4 ±360°, hitrost 720°/s | / | Zahtevajte ta model |
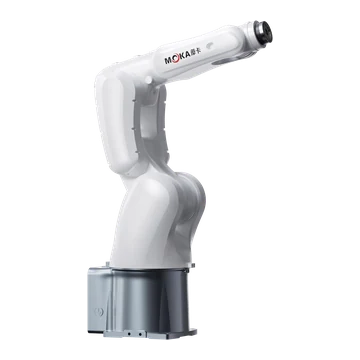 | MB10S-740 | Majhni 6-osni / kolaborativni roboti | 6 | 10 kg | 740 mm | ± 0.02 mm | IP67 | Moč 3.0 kVA;Masa robota 45 kg | Vgrajena cev Φ6 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec / obrnjena | Območje J1 ±170°, hitrost 300°/s;J2 območje od -140° do +70°, hitrost 300°/s;J3 območje od -75° do +200°, hitrost 400°/s;Območje J4 ±190°, hitrost 550°/s;Območje J5 ±130°, hitrost 560°/s;Območje J6 ±360°, hitrost 975°/s | / | Zahtevajte ta model |
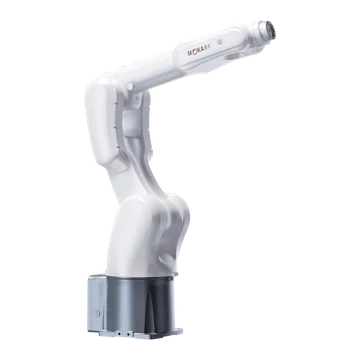 | MB08S-1000 | Majhni 6-osni / kolaborativni roboti | 6 | 8 kg | 1002 mm | ± 0.02 mm | IP67 | Moč 3.0 kVA;Masa robota 49 kg | Vgrajena cev Φ6 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec / obrnjena | Območje J1 ±170°, hitrost 300°/s;J2 območje od -140° do +80°, hitrost 300°/s;J3 območje od -75° do +200°, hitrost 400°/s;Območje J4 ±190°, hitrost 550°/s;Območje J5 ±130°, hitrost 560°/s;Območje J6 ±360°, hitrost 975°/s | J4 18 N·m;J5 18 N·m;J6 9 N·m | Zahtevajte ta model |
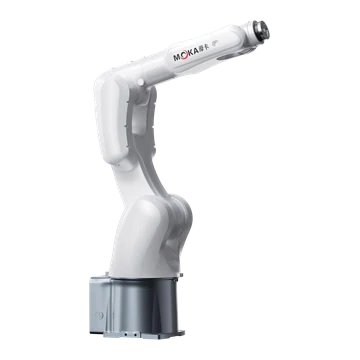 | MB10S-920 | Majhni 6-osni / kolaborativni roboti | 6 | 10 kg | 920 mm | ± 0.02 mm | IP67 | Moč 3.0 kVA;Masa robota 47 kg | Vgrajena cev Φ6 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec / obrnjena | Območje J1 ±170°, hitrost 300°/s;J2 območje od -140° do +80°, hitrost 300°/s;J3 območje od -75° do +200°, hitrost 400°/s;Območje J4 ±190°, hitrost 550°/s;Območje J5 ±130°, hitrost 560°/s;Območje J6 ±360°, hitrost 975°/s | / | Zahtevajte ta model |
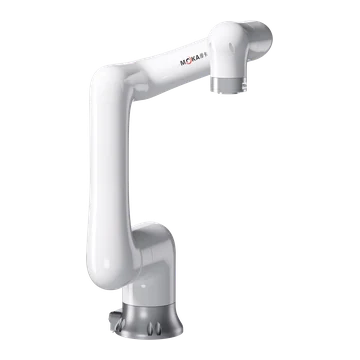 | MB07CP-990 | Majhni 6-osni / kolaborativni roboti | 6 | 7 kg | 990 mm | ± 0.04 mm | IP67 | Moč 4.5 kVA;Masa robota 26 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec / obrnjena | Območje J1 ±180°, hitrost 180°/s;Območje J2 ±180°, hitrost 180°/s;Območje J3 ±180°, hitrost 240°/s;Območje J4 ±190°, hitrost 240°/s;Območje J5 ±180°, hitrost 240°/s;Območje J6 ±360°, hitrost 240°/s | J4 22 N·m;J5 17 N·m;J6 8 N·m | Zahtevajte ta model |
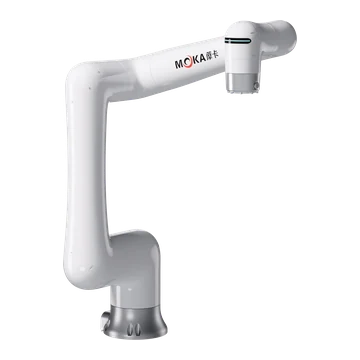 | MB12CP-1250 | Majhni 6-osni / kolaborativni roboti | 6 | 12 kg | 1250 mm | ± 0.04 mm | IP67 | Moč 4.5 kVA;Masa robota 43 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec / obrnjena | Območje J1 ±180°, hitrost 120°/s;Območje J2 ±180°, hitrost 120°/s;Območje J3 ±180°, hitrost 180°/s;Območje J4 ±190°, hitrost 180°/s;Območje J5 ±180°, hitrost 180°/s;Območje J6 ±360°, hitrost 180°/s | J4 35 N·m;J5 25 N·m;J6 11 N·m | Zahtevajte ta model |
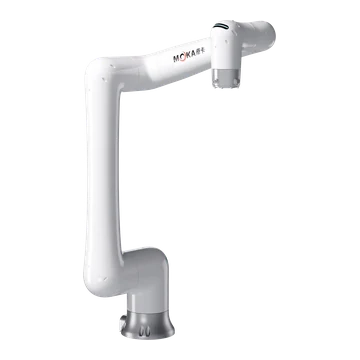 | MB20CP-1420 | Majhni 6-osni / kolaborativni roboti | 6 | 20 kg | 1420 mm | ± 0.04 mm | IP67 | Moč 4.5 kVA;Masa robota 45 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec / obrnjena | Območje J1 ±180°, hitrost 80°/s;Območje J2 ±180°, hitrost 80°/s;Območje J3 ±180°, hitrost 120°/s;Območje J4 ±190°, hitrost 120°/s;Območje J5 ±180°, hitrost 100°/s;Območje J6 ±360°, hitrost 120°/s | J4 65 N·m;J5 60 N·m;J6 28 N·m | Zahtevajte ta model |
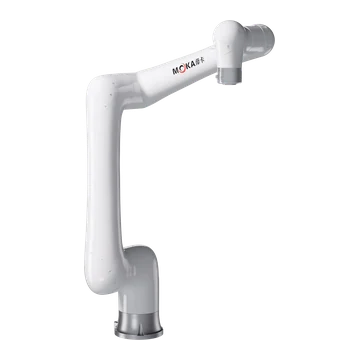 | MB40CP-1800 | Majhni 6-osni / kolaborativni roboti | 6 | 40 kg | 1800 mm | ± 0.05 mm | IP67 | Moč 4.5 kVA;Masa robota 137 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec / obrnjena | Območje J1 ±180°, hitrost 120°/s;Območje J2 ±180°, hitrost 120°/s;Območje J3 ±220°, hitrost 120°/s;Območje J4 ±180°, hitrost 235°/s;Območje J5 ±180°, hitrost 235°/s;Območje J6 ±270°, hitrost 235°/s | J4 102 N·m;J5 86 N·m;J6 32 N·m | Zahtevajte ta model |
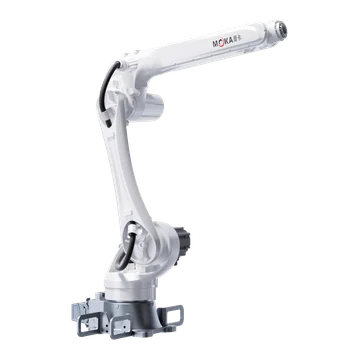 | MB15-1550 | Splošni 6-osni roboti | 6 | 15 kg | 1550 mm | ± 0.03 mm | IP65 / IP67 | Moč 4.5 kVA;Masa robota 147 kg | Vgrajena cev Φ8 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Območje J1 ±180°, hitrost 290°/s;Območje J2 od +90° do -170°, hitrost 237°/s;Območje J3 od +155° do -90°, hitrost 270°/s;Območje J4 ±190°, hitrost 360°/s;Območje J5 ±135°, hitrost 360°/s;Območje J6 ±360°, hitrost 700°/s | J4 23 N·m;J5 23 N·m;J6 10 N·m | Zahtevajte ta model |
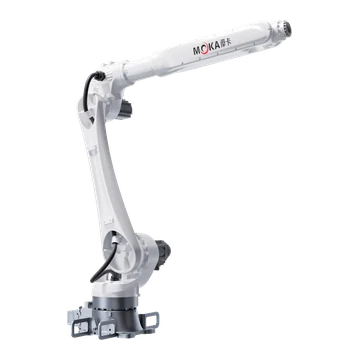 | MB20-2060 | Splošni 6-osni roboti | 6 | 20 kg | 2060 mm | ± 0.05 mm | IP65 / IP67 | Moč 4.5 kVA;Masa robota 207 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec / obrnjena | Območje J1 ±180°, hitrost 227°/s;Območje J2 od +90° do -160°, hitrost 223°/s;Območje J3 od +85° do -155°, hitrost 285°/s;Območje J4 ±190°, hitrost 360°/s;Območje J5 ±135°, hitrost 409°/s;Območje J6 ±360°, hitrost 654°/s | J4 45 N·m;J5 45 N·m;J6 28 N·m | Zahtevajte ta model |
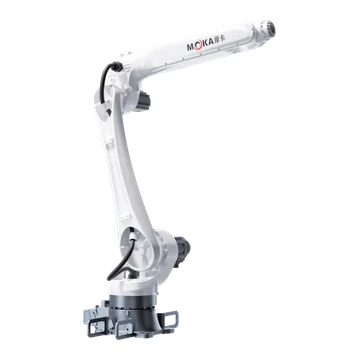 | MB25-1840 | Splošni 6-osni roboti | 6 | 25 kg | 1840 mm | ± 0.05 mm | IP65 / IP67 | Moč 4.5 kVA;Masa robota 203 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec / obrnjena | Območje J1 ±180°, hitrost 227°/s;Območje J2 od +90° do -160°, hitrost 223°/s;Območje J3 od +85° do -155°, hitrost 285°/s;Območje J4 ±190°, hitrost 360°/s;Območje J5 ±135°, hitrost 409°/s;Območje J6 ±360°, hitrost 654°/s | J4 50 N·m;J5 50 N·m;J6 30 N·m | Zahtevajte ta model |
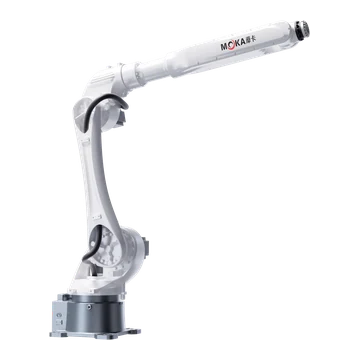 | MB30-2100 | Splošni 6-osni roboti | 6 | 30 kg | 2100 mm | ± 0.05 mm | IP54 / IP67 | Moč 8.0 kVA;Masa robota 264 kg | Vgrajena cev Φ8 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec / obrnjena | Območje J1 ±180°, hitrost 202°/s;Območje J2 od +98° do -160°, hitrost 212°/s;Območje J3 od +200° do -80°, hitrost 270°/s;Območje J4 ±200°, hitrost 470°/s;Območje J5 ±130°, hitrost 405°/s;Območje J6 ±360°, hitrost 650°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | Zahtevajte ta model |
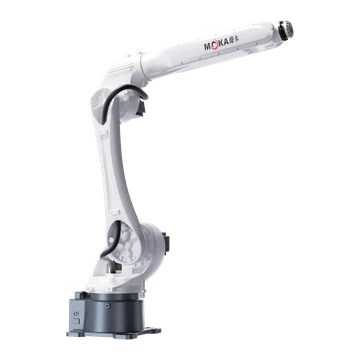 | MB35-1870 | Splošni 6-osni roboti | 6 | 35 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Moč 8.0 kVA;Masa robota 260 kg | Vgrajena cev Φ8 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec / obrnjena | Območje J1 ±180°, hitrost 202°/s;Območje J2 od +98° do -160°, hitrost 211°/s;Območje J3 od +200° do -80°, hitrost 234°/s;Območje J4 ±200°, hitrost 470°/s;Območje J5 ±130°, hitrost 405°/s;Območje J6 ±360°, hitrost 535°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | Zahtevajte ta model |
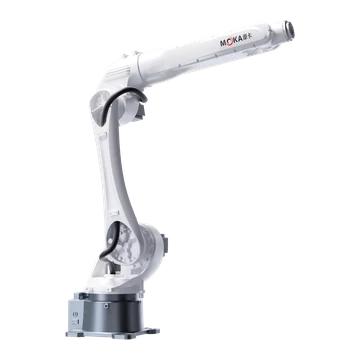 | MB45-1870 | Splošni 6-osni roboti | 6 | 45 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Moč 8.0 kVA;Masa robota 286 kg | Vgrajena cev Φ8 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec / obrnjena | Območje J1 ±180°, hitrost 202°/s;Območje J2 od +98° do -160°, hitrost 211°/s;Območje J3 od +200° do -80°, hitrost 210°/s;Območje J4 ±200°, hitrost 420°/s;Območje J5 ±125°, hitrost 285°/s;Območje J6 ±360°, hitrost 410°/s | J4 103 N·m;J5 103 N·m;J6 100 N·m | Zahtevajte ta model |
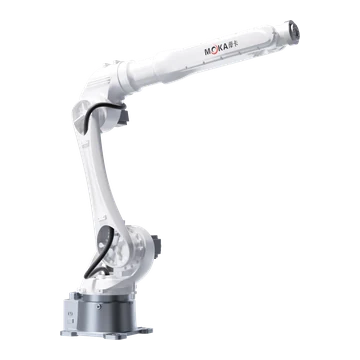 | MB50-2050 | Težki roboti | 6 | 50 kg | 2050 mm | ± 0.03 mm | IP65 | Moč 8.0 kVA;Masa robota 290 kg | Vgrajena cev Φ8 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Območje J1 ±180°, hitrost 180°/s;Območje J2 od +98° do -160°, hitrost 185°/s;Območje J3 od +200° do -80°, hitrost 190°/s;Območje J4 ±200°, hitrost 310°/s;Območje J5 ±125°, hitrost 280°/s;Območje J6 ±360°, hitrost 400°/s | J4 112 N·m;J5 112 N·m;J6 103 N·m | Zahtevajte ta model |
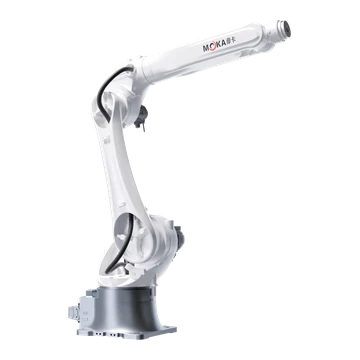 | MB70-2150 | Težki roboti | 6 | 70 kg | 2150 mm | ± 0.05 mm | IP67 | Moč 8.0 kVA;Masa robota 545 kg | Vgrajena cev Φ8 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Območje J1 ±180°, hitrost 180°/s;Območje J2 od +120° do -150°, hitrost 155°/s;Območje J3 od +190° do -80°, hitrost 200°/s;Območje J4 ±190°, hitrost 260°/s;Območje J5 ±125°, hitrost 260°/s;Območje J6 ±360°, hitrost 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | Zahtevajte ta model |
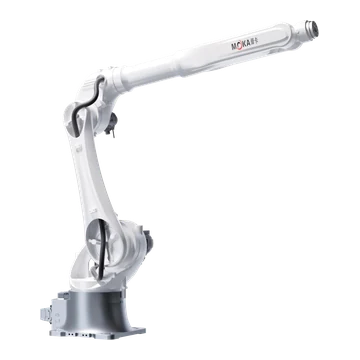 | MB70-2650 | Težki roboti | 6 | 70 kg | 2610 mm | ± 0.06 mm | IP65 | Moč 8.0 kVA;Masa robota 552 kg | Vgrajena cev Φ8 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Območje J1 ±180°, hitrost 165°/s;Območje J2 od +120° do -150°, hitrost 125°/s;Območje J3 od +190° do -80°, hitrost 175°/s;Območje J4 ±190°, hitrost 250°/s;Območje J5 ±125°, hitrost 260°/s;Območje J6 ±360°, hitrost 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | Zahtevajte ta model |
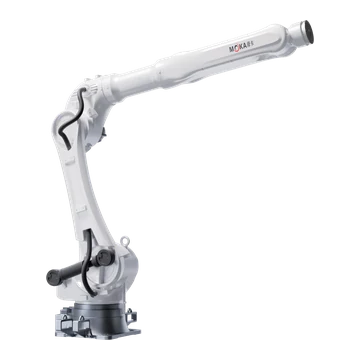 | MB150-3200 | Težki roboti | 6 | 150 kg | 3200 mm | ± 0.06 mm | IP54 / IP65 | Moč 25.0 kVA;Masa robota 1260 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Območje J1 ±180°, hitrost 114°/s;Območje J2 od +60° do -85°, hitrost 95°/s;Območje J3 od +157.5° do -80°, hitrost 130°/s;Območje J4 ±190°, hitrost 300°/s;Območje J5 ±125°, hitrost 243°/s;Območje J6 ±360°, hitrost 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Zahtevajte ta model |
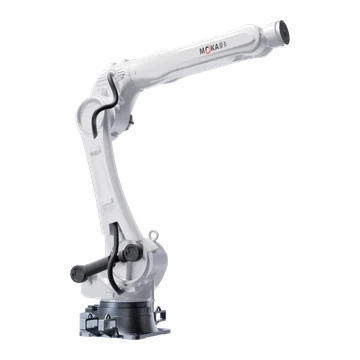 | MB220-2700 | Težki roboti | 6 | 220 kg | 2700 mm | ± 0.06 mm | IP65 | Moč 25.0 kVA;Masa robota 1220 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Območje J1 ±180°, hitrost 114°/s;Območje J2 od +60° do -85°, hitrost 95°/s;Območje J3 od +157.5° do -80°, hitrost 130°/s;Območje J4 ±190°, hitrost 300°/s;Območje J5 ±125°, hitrost 243°/s;Območje J6 ±360°, hitrost 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Zahtevajte ta model |
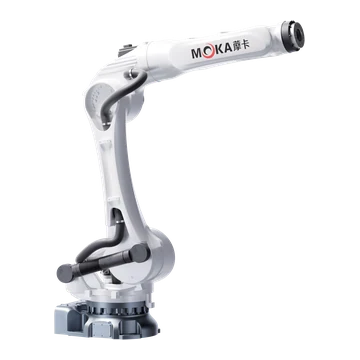 | MB280-2650 | Težki roboti | 6 | 280 kg | 2650 mm | ± 0.08 mm | IP54 / IP67 | Moč 25.0 kVA;Masa robota 1320 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Območje J1 ±180°, hitrost 120°/s;Območje J2 od +60° do -80°, hitrost 110°/s;Območje J3 od +95° do -80°, hitrost 115°/s;Območje J4 ±210°, hitrost 190°/s;Območje J5 ±125°, hitrost 135°/s;Območje J6 ±360°, hitrost 220°/s | J4 1134 N·m;J5 1134 N·m;J6 752 N·m | Zahtevajte ta model |
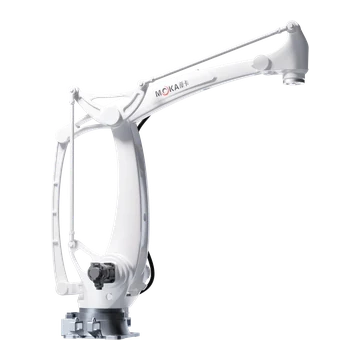 | MB180C-3200 | Težki roboti | 4 | 180 kg | 3200 mm | ± 0.06 mm | IP65 | Moč 25.0 kVA;Masa robota 1060 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Območje J1 ±180°, hitrost 115°/s;Območje J2 od +40° do -85°, hitrost 95°/s;Območje J3 od +48° do -70°, hitrost 115°/s;Območje J4 ±360°, hitrost 210°/s | / | Zahtevajte ta model |
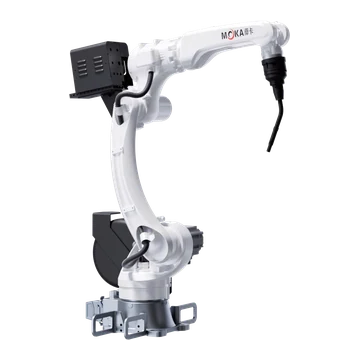 | MB10W-1500 | Varilni roboti | 6 | 10 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Moč 4.5 kVA;Masa robota 145 kg | Vgrajena cev Φ8 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Območje J1 ±180°, hitrost 300°/s;Območje J2 od +90° do -170°, hitrost 342°/s;Območje J3 od +160° do -92°, hitrost 285°/s;Območje J4 ±150°, hitrost 390°/s;Območje J5 od +90° do -135°, hitrost 460°/s;Območje J6 ±220°, hitrost 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | Zahtevajte ta model |
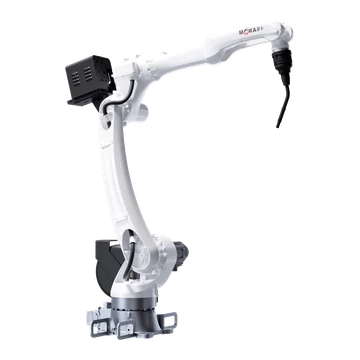 | MB10W-2050 | Varilni roboti | 6 | 10 kg | 2050 mm | ± 0.03 mm | IP65 / IP67 | Moč 4.5 kVA;Masa robota 268 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Na tleh | Območje J1 ±180°, hitrost 302°/s;J2 območje od -90° do +170°, hitrost 298°/s;Območje J3 od +160° do -92°, hitrost 285°/s;Območje J4 ±150°, hitrost 390°/s;Območje J5 od +90° do -135°, hitrost 460°/s;Območje J6 ±220°, hitrost 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | Zahtevajte ta model |
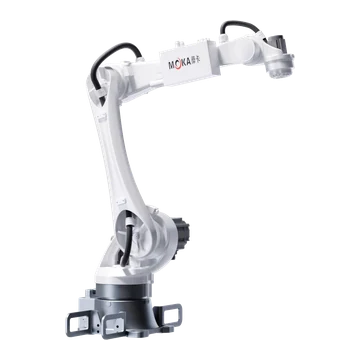 | MB15C-1500 | Varilni roboti | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Moč 4.5 kVA;Masa robota 140 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec | Območje J1 ±180°, hitrost 245°/s;J2 območje od -85° do +165°, hitrost 210°/s;J3 območje od -85° do +150°, hitrost 270°/s;Območje J5 ±180°, hitrost 360°/s;Območje J6 ±210°, hitrost 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | Zahtevajte ta model |
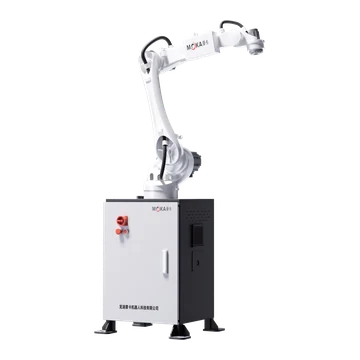 | MB15CD-1500 | Varilni roboti | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Moč 4.5 kVA;Masa robota 300 kg | Vgrajena cev Φ10 mm;Signali 16 DI / 16 DO, 24 VDC | Tla / nosilec | Območje J1 ±180°, hitrost 245°/s;J2 območje od -85° do +165°, hitrost 210°/s;J3 območje od -85° do +150°, hitrost 270°/s;Območje J5 ±180°, hitrost 360°/s;Območje J6 ±210°, hitrost 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | Zahtevajte ta model |
Ni bilo mogoče najti ustreznega modela MOKA. Počistite enega ali več filtrov ali pošljite zahtevani koristni tovor, doseg in uporabo za pregled virov.
Pogosta vprašanja o robotih MOKA in rešitvah za avtomatizacijo
Kateri tip robota MOKA je primeren za SCARA, varjenje ali težka dela?
Za kompaktne horizontalne montažne ali manipulacijske naloge uporabite modele SCARA in primerjajte šestosne, varilne in težke modele, ko postopek zahteva svobodo orientacije, procesno orodje ali večje obremenitve. Končna izbira je še vedno odvisna od nosilnosti, polmera gibanja, ponovljivosti, montaže in dejanske postavitve delovne celice.
Kako izberem zahtevano koristno obremenitev in polmer gibanja robota MOKA?
Za izračun skupne nosilnosti dodajte orodje, izdelek in morebitno prepeljano procesno opremo. Preverite vsako zahtevano TCP točko in orientacijo glede na polmer gibanja, nato pa preverite težišče, vztrajnost, navor zapestja, vpenjala, ovire in prostor za vzdrževanje.
Ali lahko EVST konfigurira orodja, krmilnike in varnost za robota MOKA?
Da. Obseg projekta lahko vključuje orodjarstvo na koncu roke, krmilnike in vmesnike, vpenjala, procesno opremo, PLC in omrežja, varovala ali druge varnostne ukrepe ter odgovornosti za zagon in dobavo.
Kako lahko zahtevam ceno in dobavni rok za robota MOKA?
Izberite model ali navedite uporabo, skupno nosilnost, zahtevani doseg in položaje, montažo, potrebe krmilnika, količino, cilj in zahtevani čas. EVST bo potrdil ustrezno konfiguracijo, preden bo pripravil ceno, dobavni rok in pogoje storitve.
Avtor: Uredniška ekipa EVST
Uredniška ekipa EVST vzdržuje to stran za podporo pri izbiri robotov in načrtovanju projektov. Za dejansko uporabo je treba potrditi razpoložljivost izdelka, konfiguracijo, varnostno preverjanje in obseg integracije.
Uredniška politika · Politika popravkov · Pogoji uporabe
Zadnja posodobitev: