
Uredila uredniška ekipa EVST · Zadnja posodobitev: 1. junij 2026
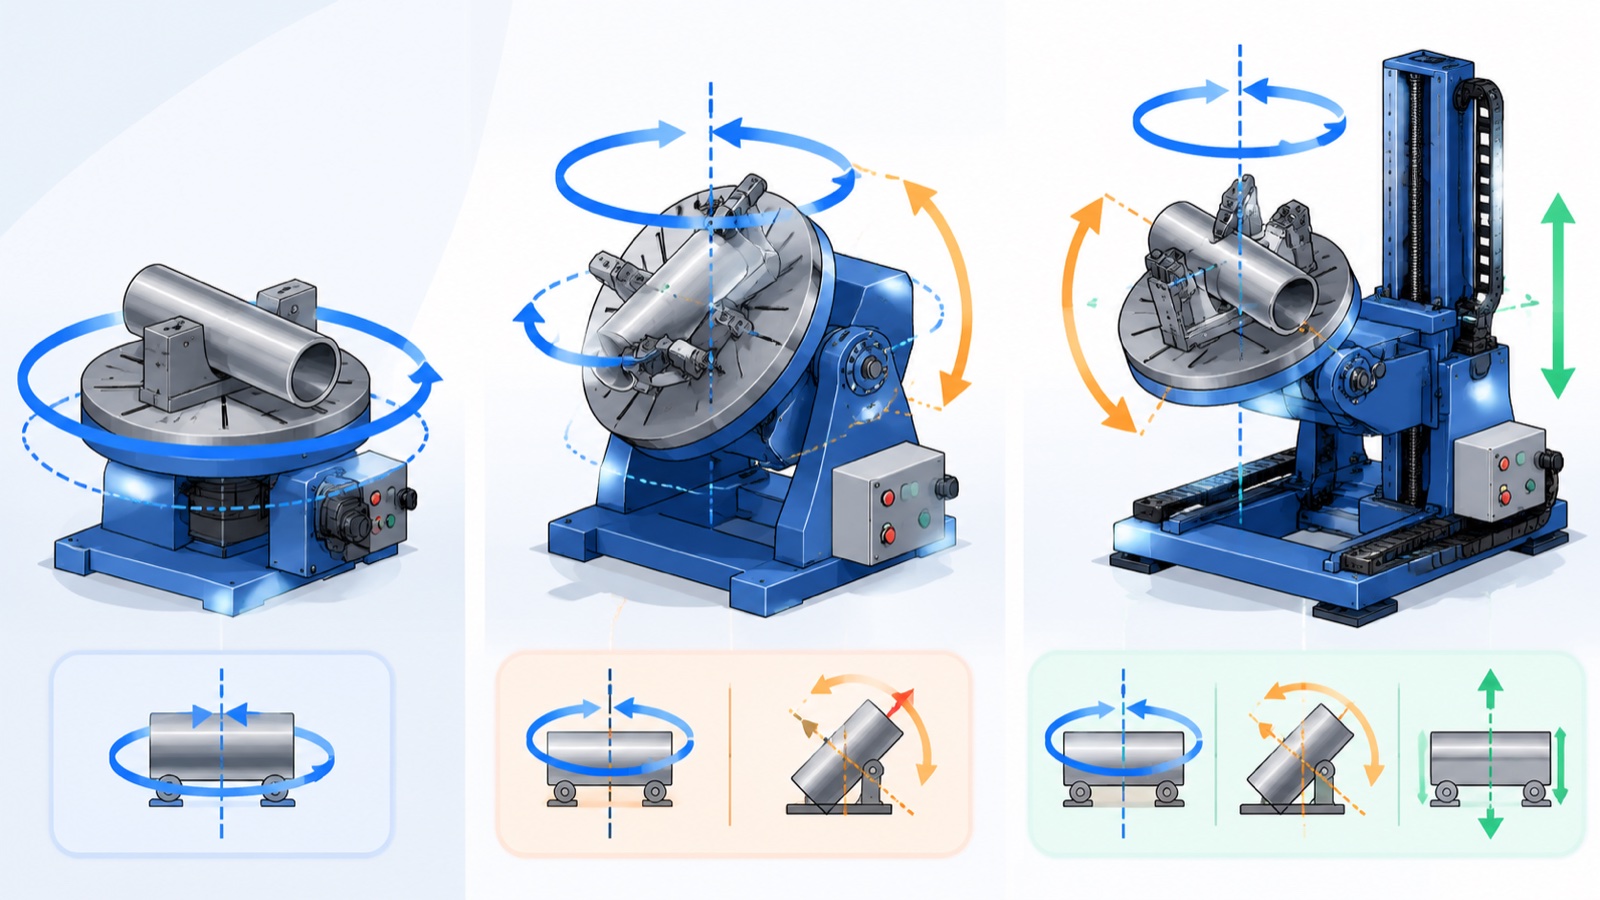
Varilni pozicioner je motorizirana naprava, ki vrti ali nagiba obdelovanec, tako da varjeni spoji ostanejo v ravnem položaju, kjer sta hitrost in kakovost najvišji. Število osi določa gibanje: enoosni pozicioner se vrti na eni osi, dvoosni pozicioner doda nagib, triosni pozicioner pa združuje dve osi nagiba ali dviga z vrtenjem. Izbira med njima je odvisna od geometrije dela, teže in števila varjenih šivov, ki ležijo na različnih ravninah.
Kaj pravzaprav počne varilni pozicioner
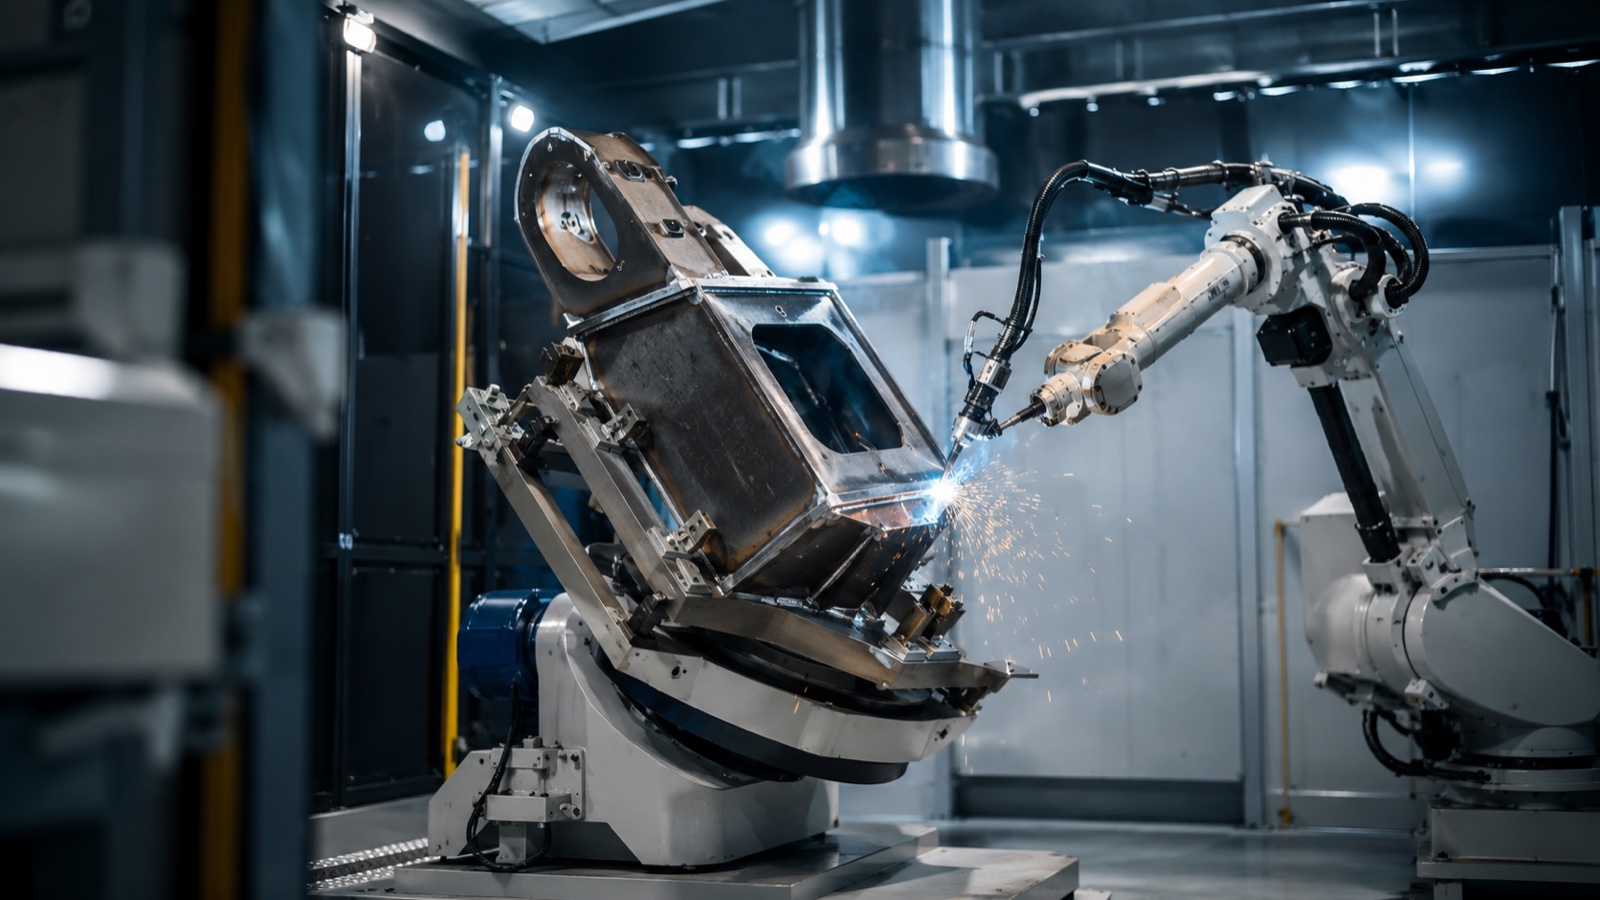
Ročni in robotski varilni aparati delujejo najhitreje, ko je spoj raven in je staljena talilna masa v stabilnem položaju s pomočjo gravitacije. Pozicioner postavi vsak šiv v ta položaj, namesto da bi varilca ali robotsko roko silil v doseganje nerodnih kotov. Rezultat je bolj enakomerna penetracija, manj napak in krajši časi cikla.
Glede na objavljene smernice Ameriškega združenja za varjenje sta kakovost varjenja in hitrost premikanja najvišji v ravnem položaju in se poslabšata, ko se spoji premikajo v vodoravno, navpično in nad glavo. Pozicioner obstaja zato, da čim več zvarov ostane v tem ugodnem oknu. V robotskih celicah pozicioner postane tudi del sistema gibanja: njegove osi je mogoče uskladiti z robotom, tako da se del in gorilnik premikata skupaj med enim neprekinjenim varjenjem.
Enoosni v primerjavi z dvoosnim in triosnim: bistvena razlika
Praktična razlika je v stopnjah svobode, ki določajo, koliko ploskev dela lahko predstavite gorilniku brez ponovnega vpenjanja.
| tip | Osi / gibanje | Primerno za | Tipična omejitev |
|---|---|---|---|
| Enoosni | 1 (vrtenje okoli ene osi) | Okrogli ali simetrični deli: gredi, prirobnice, cevne tuljave, bobni | Ni mogoče nagibati; šivi na čelnih ploskvah ostanejo izven ravnega položaja |
| 2-os | 2 (vrtenje + nagib) | Nosilci, okvirji, konstrukcijski varjeni deli, ki zahtevajo tako obračanje kot nagibanje | Omejen doseg na zelo visokih ali globokih škatlastih delih |
| 3-os | 3 (vrtenje + nagib + dvig ali drugi nagib) | Kompleksni sklopi s šivi na več ravninah | Višji stroški in več truda pri programiranju in kalibraciji |
Enoosna enota je delovna sila za vse, kar je v bistvu vrtilno telo. Dodajte nagibno os in pokrili boste veliko srednjega področja konstrukcijske izdelave, kjer se mora del vrteti in nagibati. Tretja os se izplača le, če so deli resnično tridimenzionalni in bi ponovna vpenjalna oprema sicer stala več kot dodatna os.
Kako izbrati pravo število osi
V praksi večino odločitev določajo tri vprašanja:
- Kje so šivi? Če vsak zvar leži na enem krogu, zadostuje enoosni pozicioner. Šivi na več ravninah kažejo na 2 ali 3 osi.
- Kako težak in kako uravnotežen je del? Izvencentrične obremenitve ustvarjajo nagibne momente, ki jih morajo varno vzdrževati zobniki in zavore pozicionera, ne le njegova nazivna masa.
- Ali se pozicioner usklajuje z robotom? Koordinirano gibanje zahteva osi, ki jih lahko krmilnik robota poganja sinhronizirano, kar daje prednost integriranim 2- in 3-osnim enotam pred samostojnim vrtljivim mizo.
Glede na opažanja v industriji je najpogostejša napaka pri specifikaciji nakup zgolj na podlagi nazivne nosilnosti, pri čemer se ne upošteva težišče bremena in polmer obračanja. Pozicioner, nazivno zasnovan za 1000 kg centrirane, kompaktne mase, je lahko nevaren, če 600 kg visi daleč od osi. Ugledni proizvajalci, vključno z EVST, objavljajo diagrame obremenitve, momenta in težišča poleg glavne nosilnosti prav iz tega razloga.
Branje številk o nosilnosti in natančnosti
V podatkovnih listih pozicionerja prevladujeta dve številki in obe si zaslužita natančno pozornost.
Obremenitev je največja masa obdelovanca v določenem težišču. Proizvajalci ponujajo isti model v več stopnjah nosilnosti, ker so menjalnik, ležaji in zavora dimenzionirani na najslabši možen trenutek. Na primer, enoosni in dvoosni varilni pozicioneri EVST so na voljo v stopnjah od nekaj sto kilogramov do 5000 kg nosilnosti obdelovanca, tako da lahko kupec enoto prilagodi delu, namesto da bi precenil specifikacije.
Ponovljivost je, kako natančno se pozicioner vrne na zahtevani kot, običajno izražen v milimetrih na delovni površini ali v ločnih minutah. Pri robotskem varjenju je ponovljivost v območju od ±0.06 do ±0.25 mm običajna, odvisno od velikosti in stopnje obremenitve, pri čemer ožji rob ni samodejno boljši: preprosto mora biti znotraj tolerance varjenja, da gorilnik najde spoj v vsakem ciklu.
Glede na inženirske podatke proizvajalca imajo večje in težje plasti pozicionerja običajno nekoliko ohlapnejšo vrednost ponovljivosti, ker se masa in strukturni odklon povečujeta hitreje kot togost. Ta kompromis je normalen in zato je treba koristno obremenitev in ponovljivost vedno brati skupaj.
Pozicioner, robot in tirnica kot en sam sistem
Pozicioner v sodobni celici redko deluje sam. Običajno je eden od elementov koordinirane gibalne skupine, ki lahko vključuje tudi varilnega robota in linearno tirnico. Robot doseže šiv, pozicioner usmeri del, da ta šiv ostane raven, tirnica pa razširi delovni prostor za dolge ali več obdelovancev. Za informacije o tem, kako se linearna os prilega, glejte naš spremljevalni vodnik na linearne tirnice in talne tirnice robota 7. osi, in naše popoln vodnik za robotsko varjenje za širšo celično sliko.
Koordinirano gibanje je tisto, kar loči pravi robotski pozicioner od preproste vrtljive mize. Ko krmilnik robota poganja osi pozicionerja, lahko sistem v enem samem prehodu vzdržuje optimalen kot med gorilnikom in obdelovancem skozi ukrivljeni šiv, namesto da bi se ustavil, indeksiral in ponovno zagnal. EVST izdeluje svoje enoosne in dvoosne pozicionerje EVS-SWP za tovrstno integracijo in kot dobavitelj na ključ dobavlja robota, pozicioner in tirnico kot eno samo naročeno celico in ne kot ločene dele, ki jih je treba sestaviti na kraju samem.
Varnost in standardi
Pozicioneri premikajo težke mase, zato je zanesljivost zaščite in krmiljenja prav tako pomembna kot kakovost varjenja. V skladu s standardom ISO 10218 in podpornimi smernicami ISO/TS 15066 za industrijske robotske sisteme je treba celotno celico, vključno s pozicionerom in njegovim gibanjem, oceniti glede tveganja kot en sam stroj, z zaščito, blokadami in zasilnimi izklopi, ki pokrivajo celoten gibni volumen pozicionera.
Praktične varnostne funkcije, ki jih je treba potrditi pri vsakem pozicionerju, vključujejo varnostne zavore, ki blokirajo obremenitev ob izgubi moči, določene omejitve momenta obremenitve in, kadar operaterji nalagajo dele, medtem ko robot vari drugje, dvojno postajo ali pregrado, ki preprečuje vstop ljudi v aktivno območje. Pozicionerji EVST so dobavljeni s certifikati tretjih oseb CE, SGS in TUV, terenski inženirji podjetja pa sisteme nameščajo na lokaciji v več kot 100 državah, kar zagotavlja doslednost varnostne zasnove od tovarne do prodajnega mesta pri stranki.
Pogosto zastavljena vprašanja
Kakšna je razlika med enoosnim in dvoosnim varilnim pozicionerom?
Enoosni pozicioner vrti obdelovanec okoli ene osi, kar je primerno za okrogle ali simetrične dele, kot so gredi, prirobnice in cevni tuljavi. Dvoosni pozicioner doda os nagiba, tako da lahko del vrti in nagiba. To omogoča, da se šivi na več ravninah postavijo v raven varilni položaj, zato so dvoosne enote pogoste pri izdelavi konstrukcij in nosilcev.
Kdaj dejansko potrebujem 3-osni pozicioner?
Triosni pozicioner je upravičen, kadar je del resnično tridimenzionalen, z varjenimi šivi na več ravninah, in kadar bi ponovna fiksacija med varjenimi šivi stala več časa kot dodatna os. Za enostavnejše dele enoosna ali dvoosna enota zagotavlja enako prednost ravnega položaja z nižjimi stroški in manj programiranja.
Kako pomemben je tovorni delež pozicionera v primerjavi s težiščem?
Tako snov kot težišče sta pogosto omejujoča dejavnika. Pozicioner, zasnovan za dano maso, predpostavlja, da je obremenitev blizu osi. Izven središča ali daleč previsna obremenitev ustvari vrtilni moment, ki lahko preseže nazivno vrednost enote tudi pod navedeno nosilnostjo. Vedno preverite diagrame obremenitve in momenta ter težišča, ne le glavne vrednosti nosilnosti.
Ali je mogoče varilni pozicioner sinhronizirati z robotom?
Da. Ko krmilnik robota poganja osi pozicionerja kot usklajeno skupino gibanja, se del in gorilnik premikata skupaj, pri čemer v enem prehodu ohranjata idealen kot varjenja skozi neprekinjen šiv. To je glavna prednost integriranega robotskega pozicionerja pred samostojno indeksno vrtljivo mizo.
Kakšen razpon nosilnosti pokrivajo varilni pozicioneri?
Komercialni varilni pozicionirji segajo od približno 100 kg do nekaj ton nosilnosti obdelovancev. Ponudba podjetja EVST na primer zajema enoosne in dvoosne enote od nekaj sto kilogramov do 5000 kg, z več stopnjami nosilnosti na model, tako da je mogoče enoto prilagoditi obdelovancu in ne preceniti specifikacij.
O avtorju: Ta priročnik je pripravila uredniška ekipa EVST. EVST (EVS TECH CO., LTD) je proizvajalec robotike s sedežem v Chengduju, ustanovljen leta 2018, ki proizvaja industrijske robote, kolaborativne robote, varilne pozicionerje in linearne tirnice, ki jih izvaža v več kot 100 držav s certifikati CE, SGS in TUV.
Zadnja posodobitev: 1. junij 2026. Opisane specifikacije so okvirni razponi za posamezno industrijo in proizvajalca; pred specifikacijo preverite nosilnost, omejitve težišča in ponovljivost glede na trenutne podatke o izdelku.