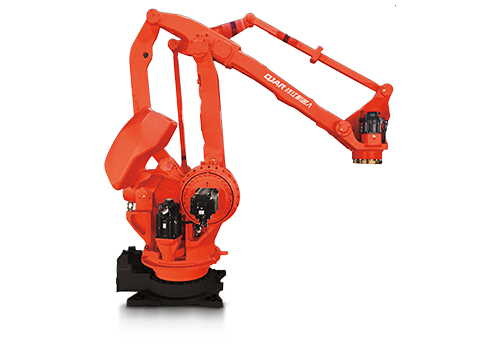
Поскольку различные отрасли продолжают внедрять автоматизацию в свою повседневную деятельность, спрос на роботизированные манипуляторы для перемещения и перемещения неуклонно растет. Это связано с тем, что эти манипуляторы помогают повысить эффективность и сократить необходимость человеческих усилий при выполнении повторяющихся задач.
Они также помогают выполнять задачи в области, которая в противном случае считалась бы опасной рабочей средой. Подберите и разместите оборудование для автоматизации применяется в различных сферах бизнеса, что приводит к лучшему результату проделанной работы и повышению общей производительности.
Учитывая такие преимущества, покупка манипулятора Pick and Place — это отличная инвестиция, которую стоит рассмотреть. Если вам интересно, как они работают с такой эффективностью и из чего они сделаны, читайте дальше.
Содержание
Как работает робот-манипулятор
Источник: indiamart.com
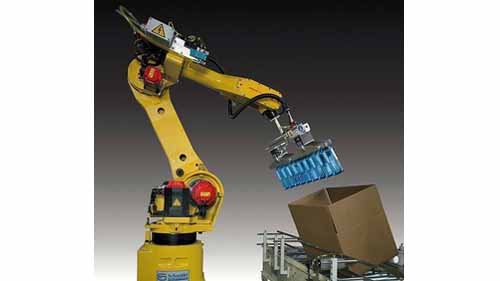
Роботы Pick & Place работают, используя свои сочленения. Это применимо к любой отрасли или цели, для которой они предназначены. Эти сочленения используются для соединения двух жестких тел, чтобы гарантировать, что робот может точно функционировать.
Они используют вращающиеся или линейные соединения для своей функции. выбирай место робот поставляется с устойчивой базой с колесами, чтобы облегчить его перемещение. Он также имеет два твердых тела, манипулятор и руку, одно из которых закреплено для поддержки другого тела.
Поддерживаемое тело также известно как рука и имеет эффектор/ захват, который имеет большую степень свободы для перемещения. Рука сгибается или выпрямляется, чтобы привести эффектор к желаемому продукту.
Затем исполнитель крепко берет продукт и помещает его в нужное место. Это движение продолжается до тех пор, пока работа не будет завершена с удовлетворением.
Основные компоненты робота-манипулятора
Источник: automaticroboticarm.sell.everychina.com
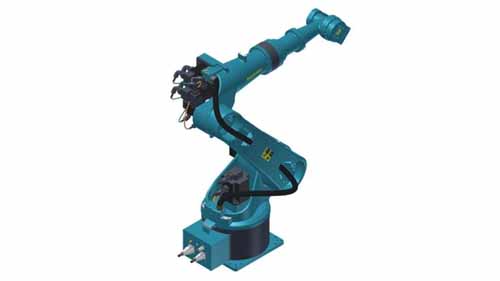
Знание основных компонентов вашего автоматизированного подъемно-транспортного устройства поможет вам лучше понять, почему оно так эффективно. Вот компоненты, входящие в состав вашего промышленного робота:
Манипулятор
Манипулятор — роботизированная система, допускающая движения с любой степенью свободы. В них используются соединения, чтобы сделать их подвижными компонентами, помогающими выполнять работу правильно. Соединения, используемые в этих манипуляторах, позволяют совершать большие движения во время работы роботов.
Контроллер
Контроллер — звезда шоу, поскольку он является мозгом манипулятора Pick and Place. Он используется для управления положением и движениями манипулятора, отслеживания времени и контроля движений манипулятора. Этот контроллер бывает 3 категорий:
Механический
Это самый простой и простой способ работы с рычагом захвата и размещения, который использовался еще до того, как его стали программировать. Механический контроллер будет поддерживать реакцию манипулятора, как указано заранее, с помощью механической связи.
Гидравлический
Эти элементы управления имеют жидкую силу жидкости, чтобы работать в своих лучших проявлениях. Они также включают поршни, клапаны и применяют закон Паскаля для систем гидравлического привода для управления движением. Промышленные роботы Pick and Place, использующие эту систему управления, предназначены для перемещения больших или тяжелых грузов, не требующих особой точности.
Electrical
Эта система управления применима к задачам, требующим внимания к деталям и большой точности. Их можно запрограммировать для выполнения заданных операций, введенных в виде инструкций. На сегодняшний день это наиболее используемая система управления.
Пневматический
Пневматические блоки Pick and Place оснащены системой управления, которая зависит от сжатого воздуха или газа. Эта система лучше всего подходит для областей, где есть загрязняющие вещества и другие опасные материалы.
Захваты
Захваты заменяют человеческую руку, что делает их неотъемлемой частью операции по подбору и размещению. Они бывают разных типов, определяемых рассматриваемым объектом. Это связано с тем, что разные объекты требуют разного уровня хвата с точки зрения силы и интенсивности. Эти захваты используются для перемещения рассматриваемого продукта из одного места в другое.
Датчики
Эти датчики бывают разных типов, включая датчики касания, ИК-датчики и другие. Они используются для контроля внутреннего и внешнего состояния робота-перехватчика. Это помогает гарантировать, что он находится в идеальном состоянии для выполнения операций.
Источник власти
Источник питания зависит от механизма, упаковки, веса и размера системы. Поэтому очень важно уделить пристальное внимание выбору источника питания. Ваш источник энергии может варьироваться от пневматического, электрогидравлического до электрического. Аспекты, включенные в вашу систему, будут определять, какой источник питания следует использовать.
Заключение
Имея приблизительное представление о это Работа с манипуляторами Pick and Place не всегда приносит удовлетворение. Тот, кто хочет установить это на своем рабочем месте, должен понимать задействованные компоненты. Эти автоматизированные промышленные роботы являются хорошей инвестицией в любой бизнес. Если вы рассматриваете возможность их использования, рассмотрите возможность обращения к лучшим поставщикам манипуляторов Pick and Place на рынке.
Читайте также:
Покрасочная камера | Роботизированное распыление | Покраска автозапчастей
Робот для покраски Цена|Рука для покраски робота|Робот для покраски распылением