
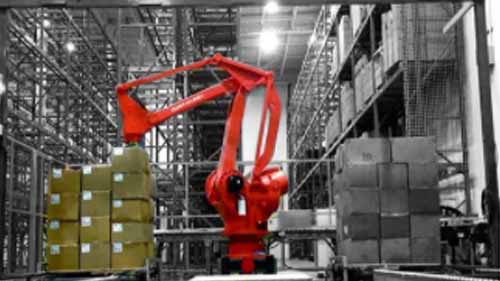
Современные роботы известны тем, что они быстрее, компактнее и доступны по цене, чем роботы ранних моделей. В настоящее время роботы широко используются во всех отраслях промышленности, таких как роботизированная сварка алюминия для автомобилей, тяжелой техники, железнодорожных локомотивов, дверных рам и т. д. Это в значительной степени объясняется технологическими достижениями и новыми инновационными конструкциями роботов. Однако, хотя такие приписывания верны, один аспект прогресса в робототехнике часто остается без внимания: детали роботов.
Промышленные роботы состоят из ряда частей, которые работают вместе для выполнения различных задач. По мере развития технологий они также совершенствовались, в результате чего появились более производительные роботы. Тем не менее, остается загадкой, из каких частей состоит робот и как они на самом деле работают? Вот краткое и простое руководство по деталям роботов.
Что такое роботизированные детали?
Источник: Pixabay
Роботизированные части представляют собой смесь металлических и электронных компонентов, слитых в структуру робота. Каждая часть играет либо структурную роль, например, изоляцию электрических компонентов, либо функциональную роль, например, питание робота. Хотя производители роботов могут по-разному использовать детали в зависимости от конструкции своего робота, общая концепция и функции таких деталей часто схожи.
Каковы 5 основных компонентов робота?
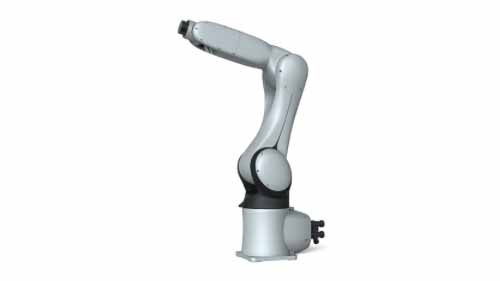
Учитывая высокий уровень автоматизации, конструкции роботов довольно сложны. Может оказаться невозможным определить каждую гайку, болт и цепь в роботе. Однако есть 5 основных компонентов, которые являются фундаментальными для промышленного робота и поэтому заслуживают особого внимания.
- Роботизированная рука
- Рабочий орган
- Двигатели
- Контроллер
- Датчики роботов
Роботизированная рука
Источник: link.springer.com.
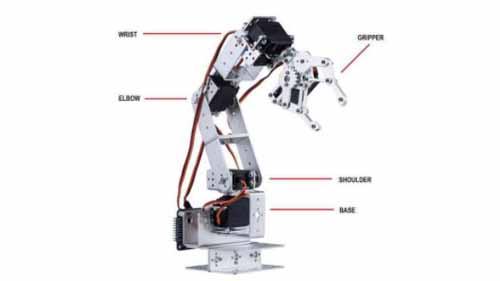
Роботизированная рука также известна как манипулятор. Это часть промышленного робота, которая используется для выполнения задач. Его структура схожа с человеческой рукой и состоит из плеча, локтя и запястья. Плечо — это часть манипулятора, соединенная с основной рамой промышленного робота. Локоть — это суставная часть руки, которая сгибается при движении, а запястье — это конец руки, выполняющий реальную задачу.
Для гибкости робот-манипулятор оснащен различными шарнирами, которые позволяют ему двигаться в разных направлениях во время работы. А 6-осевой роботизированный манипулятор, например, имеет больше суставов, чем 4-осевой рычаг который менее гибкий. Кроме того, конструкции роботов-манипуляторов различаются в зависимости от того, насколько далеко они могут дотянуться, и с какими полезными нагрузками они могут справиться.
В настоящее время роботизированная рука была развита зрело, много продаются роботы-манипуляторы в продаже. Роботизированные руки следует рассматривать как отличный вариант для повышения производительности и качества продукта.
Рабочий орган
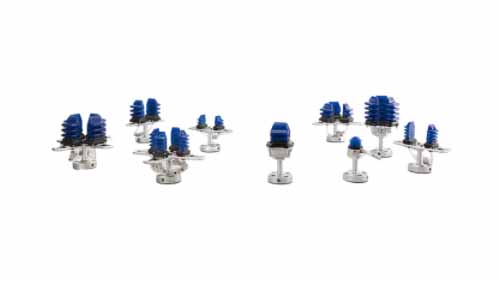
Конечный эффектор представляет собой инструментальное устройство, прикрепленное к запястью робота-манипулятора. Это дает роботу-манипулятору больше маневренности и делает его более подходящим для конкретных задач. Это более удобное решение, чем создание уникального манипулятора для каждой роли. Примеры концевых эффекторов включают:
- Захваты
- Сверла
- Сварочные пистолеты
- Всасывающий инструмент
Двигатели
Источник: Pinterest
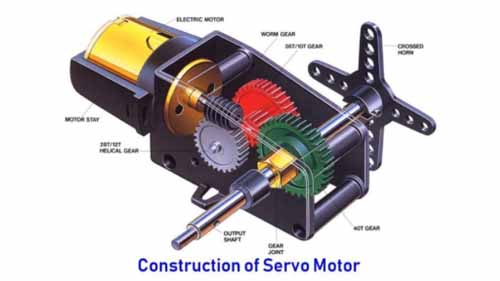
Части промышленного робота должны двигаться, так как они не могут двигаться по собственной воле. По этой причине такие детали, как роботы-манипуляторы, оснащены двигателями для облегчения движения. Двигатель лучше всего можно описать как электронное устройство, имеющее линейные и поворотные приводы, работающие от электрической, гидравлической или пневматической энергии. Поскольку приводы движутся с высокой скоростью, они толкают и вращают части робота, приводя их в движение.
Датчики
Источник: photonics.com
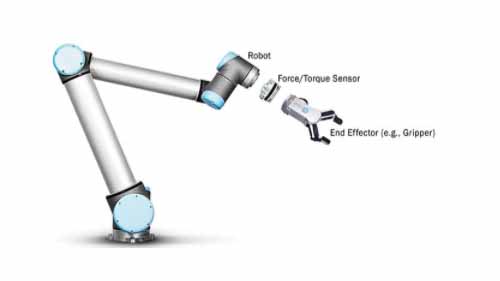
Датчики в роботах устройства, которые определяют или измеряют определенные параметры и вызывают соответствующую реакцию на них. Они имплантируются в конструкции роботов в целях безопасности и контроля. Датчики безопасности используются для обнаружения препятствий для предотвращения столкновений человека с роботом и робота с роботом. Они являются более поздним дополнением к структурам роботов и, в частности, к коллаборативным роботам. Датчики управления, с другой стороны, используются для получения подсказок от внешнего контроллера, которые затем выполняет робот.
Итак, как же работают датчики? Датчик безопасности, например, обнаружит препятствие, отправит сигнал контроллеру, который, в свою очередь, замедлит или остановит робота, чтобы избежать столкновения. По сути, датчик всегда работает в связке с контроллером. Другие параметры, которые обнаруживают датчики робота, включают положение, скорость, температуру и крутящий момент.
Контроллер
Источник: www.blackrobotics.com
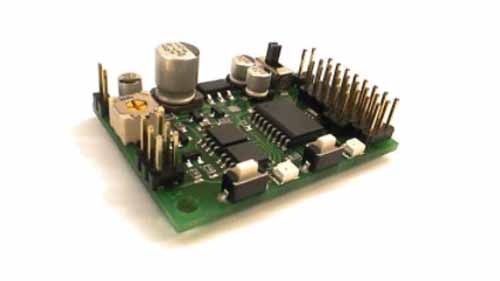
Думайте о контроллере как о мозге робота. Это центральная операционная система, которая управляет работой всех остальных частей робота. Он запрограммирован с помощью программного обеспечения, которое позволяет ему получать, интерпретировать и выполнять команды. В более продвинутых роботах контроллер также может иметь «память», из которой он выполняет повторяющиеся задачи, поскольку «помнит», как они работают. Искусственный интеллект в умные роботы также встроен в контроллер с помощью программного обеспечения.
Заключение
Качество деталей и мастерство изготовления робота определяют качество и производительность промышленного робота. Это, пожалуй, то, что устанавливает хороший производитель промышленных роботов кроме остальных. Это может быть полезным критерием для выбора, в какие бренды промышленных роботов инвестировать.