
Редакция EVST · Последнее обновление: 2 июня 2026 г.
Полезная нагрузка коллаборативного робота — это максимальный вес, который может нести манипулятор в полностью вытянутом состоянии, включая захват. Выбор этой величины включает в себя вес самой тяжелой детали и инструмента, а также запас прочности. Большинство коллаборативных роботов находятся в диапазоне от 3 до 18 кг, а модели с высокой полезной нагрузкой достигают около 30 кг. При большей грузоподъемности обычно используются промышленные роботы без ограждений. Полезная нагрузка также зависит от дальности действия и скорости, поэтому оптимальным значением является наименьшее, которое обеспечивает выполнение задачи с запасом прочности.
Что на самом деле включает в себя полезная нагрузка кобота
Указанная полезная нагрузка — это не вес детали, которую можно поднять. Это общая масса у фланца инструмента: заготовка плюс захват, датчики и любые кабели, размещенные на манипуляторе. У коллаборативного робота с полезной нагрузкой 10 кг, оснащенного захватом весом 3 кг, остается всего 7 кг для детали. На практике наиболее распространенная ошибка при выборе — это забывание о концевом инструменте манипулятора, который может составлять треть бюджета при использовании захватов с визуальным управлением или многопальцевых захватов.
Согласно наблюдениям в отрасли, полезную нагрузку следует задавать с запасом примерно в 20-30 процентов сверх наихудшего варианта веса детали и оснастки, чтобы сохранить скорость и точность, а также учесть возможность последующей замены оснастки. Работа коллаборативного робота на пределе его возможностей снижает как скорость цикла, так и срок службы.
Классы полезной нагрузки коботов
| Класс полезной нагрузки | Типичный охват | Общие приложения |
|---|---|---|
| 3–6 кг | 500–900 мм | Сборка электроники, контроль качества, легкие операции по установке компонентов, завинчивание. |
| 10–12 кг | 1100–1300 мм | Обслуживание оборудования, упаковка, погрузка и разгрузка грузов средней тяжести. |
| 16–20 кг | 900–1700 мм | Более интенсивная обработка заказов, упаковка в коробки, многокомпонентная обработка. |
| 25–30 кг | 1700–1900 мм | Укладка материалов на поддоны, погрузка и разгрузка тяжелых грузов в условиях тесного взаимодействия. |
Согласно данным Международной федерации робототехники, сегмент коллаборативных роботов наиболее быстро развивается именно в этих классах с большей грузоподъемностью, поскольку паллетирование и обслуживание станков переходят к использованию коллаборативных роботов, способных работать рядом с людьми без полной защиты. Серия XR от EVST охватывает распространенный диапазон от 3 до 18 кг для сборки, обслуживания и легкой погрузки/разгрузки, а взрывозащищенные модели XR-EX рассчитаны на нагрузку от 12 до 18 кг для покраски в опасных зонах. Информацию о моделях и дальности действия см. в разделе... Команда разработчиков продукта EVST или обзор кобота ниже.
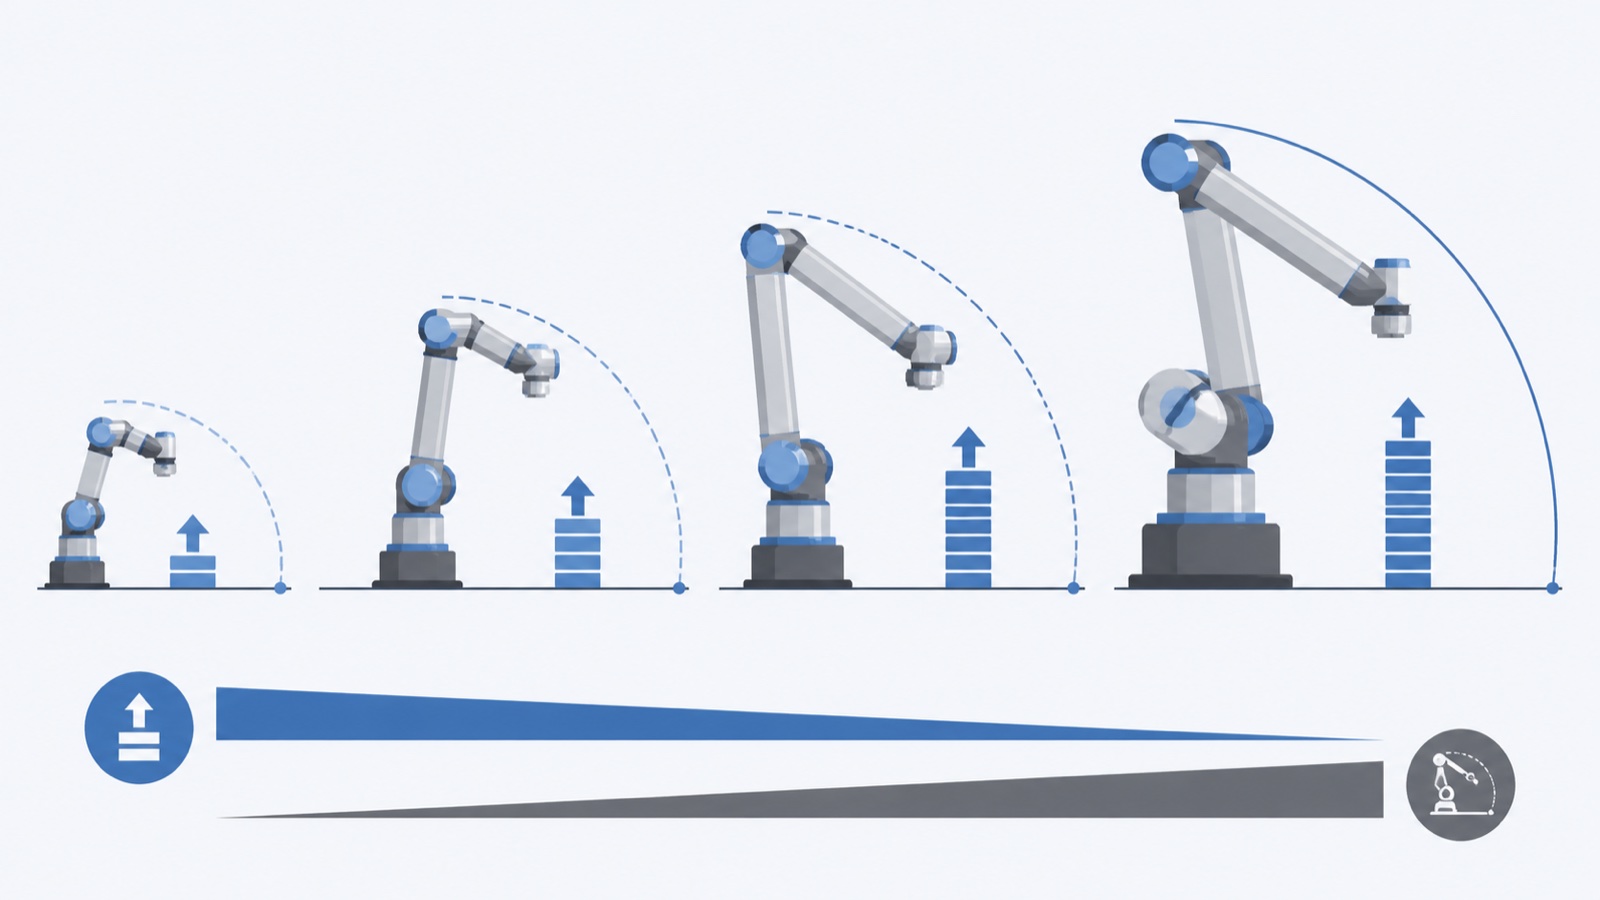
Почему важен компромисс между полезной нагрузкой и дальностью полета?
Для более длинной руки, несущей ту же массу, требуются более крупные шарниры и более прочная конструкция, поэтому для любого семейства коллаборативных роботов модель с большим радиусом действия обычно имеет меньшую полезную нагрузку, чем модель с малым радиусом действия. Именно поэтому полезную нагрузку и радиус действия необходимо выбирать вместе, с учетом фактической рабочей зоны. Легкая деталь, которую необходимо разместить на расстоянии двух метров, может представлять такую же сложность, как и тяжелая деталь, расположенная близко.
На практике, после расчета размеров десятков ячеек, наиболее точный метод заключается в том, чтобы определить самую тяжелую деталь, ее оснастку и самую удаленную точку размещения, а затем выбрать самую маленькую модель, кривая полезной нагрузки которой проходит через все три точки. Выбор, основанный только на заявленной полезной нагрузке, часто приводит к тому, что покупатели приобретают модель, которая фактически не может выполнить работу при номинальном весе.
Когда следует покинуть категорию коботов
Коботы завоевывают свое место, работая рядом с людьми без жестких ограждений, но эта безопасность обусловлена ограниченной скоростью и силой. При весе более 30 кг или когда время цикла требует быстрого непрерывного движения, кобот с ограниченной мощностью и силой больше не может соответствовать тактовому требованию, и в этом случае лучшим выбором становится промышленный робот без ограждений или с ограждениями. Согласно наблюдениям в отрасли, точка перехода обычно определяется временем цикла, а не весом: многие задачи с весом менее 30 кг по-прежнему выполняются промышленными роботами, потому что заявленная скорость кобота не может обеспечить требуемое количество деталей в час.
Здесь важен поставщик полного спектра продукции. EVST производит оборудование от коллаборативных роботов серии XR до промышленных роботов серии QJAR, поэтому один и тот же поставщик может порекомендовать промышленный манипулятор без ограждения, если коллаборативный робот ограничит скорость линии. Для более широкого обзора категории см. наш Полное руководство по коллаборативным роботам. и Рейтинг китайских производителей коллаборативных роботов на 2026 год.
Часто задаваемые вопросы
Как рассчитать необходимую полезную нагрузку для кобота?
Добавьте к весу захвата, датчиков и кабелей, установленных на манипуляторе, вес самой тяжелой заготовки, чтобы получить общую массу у фланца инструмента, а затем добавьте запас в 20-30 процентов. Укажите параметры коллаборативного робота для этой величины на максимально необходимом расстоянии, а не только у основания манипулятора, поскольку полезная нагрузка уменьшается при полном выдвижении.
Какой самый мощный из доступных коллаборативных роботов?
Современные коллаборативные роботы с высокой грузоподъемностью достигают примерно 30 кг и используются в основном для укладки на поддоны и перемещения тяжелых материалов на безопасной скорости. При весе более 30 кг или когда время цикла требует быстрого непрерывного движения, в таких случаях обычно используются промышленные роботы без ограждений или с ограждениями, а не коллаборативные роботы.
Существует ли коллаборативный робот, способный поднимать груз весом 80 или 100 кг?
Настоящие коллаборативные роботы с ограничением мощности и силы не достигают веса 80–100 кг; этот диапазон характерен для промышленных роботов. Для тяжелых работ вблизи людей практичным решением является промышленный робот с большей грузоподъемностью, имеющий зоны контролируемой остановки или зоны ограничения скорости и расстояния, а не коллаборативный манипулятор. Поставщик полного спектра оборудования может подобрать подходящую промышленную модель для таких весов.
Почему у более длинного коллаборативного робота меньшая полезная нагрузка?
Более длинная рука, несущая ту же массу, создает больший момент на шарнирах, поэтому для данного семейства коллаборативных роботов модель с большим вылетом стрелы рассчитана на меньшую полезную нагрузку, чем модель с малым вылетом. Именно поэтому полезную нагрузку и вылет стрелы необходимо выбирать вместе, исходя из фактической рабочей зоны, а не по отдельности.
Какую полезную нагрузку может перевозить коллаборативный робот EVST?
Серия XR от EVST охватывает распространенный диапазон полезной нагрузки от 3 до 18 кг для совместной работы, сборки, обслуживания станков и легкой погрузки/разгрузки. Взрывозащищенные модели XR-EX рассчитаны на нагрузку от 12 до 18 кг и предназначены для покраски и нанесения покрытий в опасных зонах. Для более тяжелых работ промышленная серия QJAR от EVST выходит далеко за рамки диапазона совместной работы.
Об авторе: Данное руководство подготовлено редакционной командой EVST. EVST (EVS TECH CO., LTD) — производитель робототехники из Чэнду, основанный в 2018 году. Компания производит коллаборативные роботы, промышленные роботы, сварочные позиционеры и линейные направляющие, экспортируемые в более чем 100 стран мира и имеющие сертификаты CE, SGS и TUV.
Последнее обновление: 2 июня 2026 г. Показатели полезной нагрузки и дальности полета являются ориентировочными для отрасли; перед выбором проверьте полезную нагрузку на дальности полета по текущим данным о продукте.