
Un robot SCARA înseamnă Braț Robotic de Asamblare cu Conformitate Selectivă. Roboții SCARA au un design special al brațului. Acest design îi ajută să se miște rapid și precis dintr-o parte în alta. Multe industrii folosesc Roboții SCARACompaniile de electronice și automobile le folosesc pentru lucrări de asamblare și ambalare. Zona Asia-Pacific utilizează cel mai mult roboții SCARA.
Noțiuni de bază despre robotul SCARA
Ce este un robot SCARA
A Robot SCARA este un tip de robot industrial. Este conceput pentru sarcini care trebuie să fie rapide și foarte precise. ISO 8373 prevede că un robot SCARA are două articulații rotative. Aceste articulații sunt una lângă alta și îi permit să se miște într-o zonă plană. Acest design permite robotului să se îndoaie lateral, dar să rămână rigid în sus și în jos. Roboții SCARA sunt excelenți pentru preluare și plasare, asamblare și ambalare. Pot mișca lucruri rapid și cu grijă. De aceea, fabricile de electronice și de automobile îi folosesc mult.
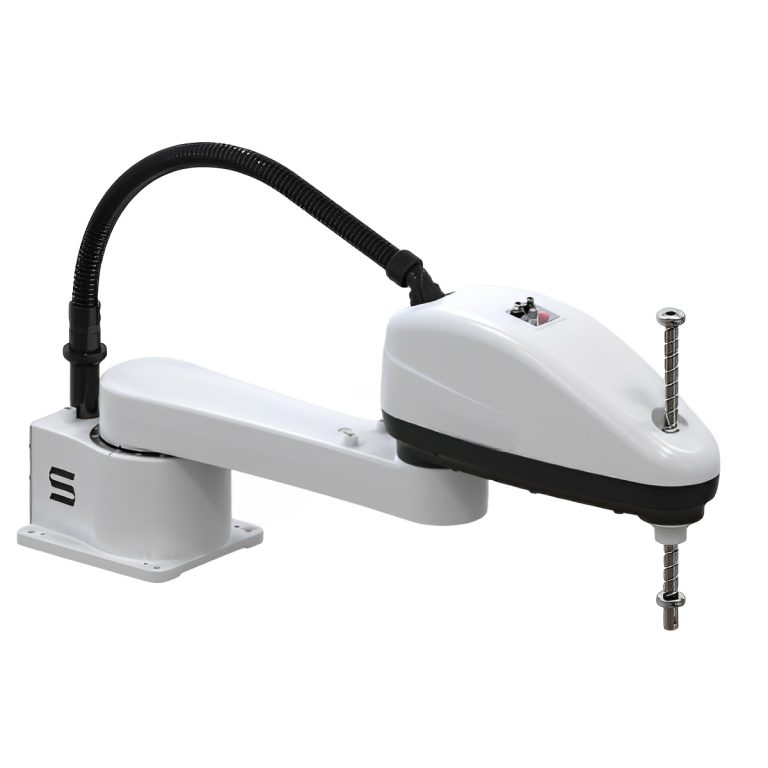
Acronimul și istoricul SCARA
SCARA este prescurtarea de la „Selective Compliance Arm for Robotic Assembly” (Braț de Conformitate Selectivă pentru Asamblare Robotică). Oamenii au început să folosească acest nume la sfârșitul anilor 1970. În 1979, Sankyo și IBM au fabricat primii roboți SCARA. Acești roboți au fost fabricați la Universitatea Yamanashi din Japonia. Aceasta a fost o schimbare majoră pentru roboții SCARA din fabrici. Fabricile au folosit curând roboți SCARA pentru a manipula napolitane în fabricarea semiconductorilor. Aceasta a stabilit o nouă regulă pentru a fi rapid și precis.
Design și mișcare
Roboții SCARA au o formă specială a brațului. Brațul are două articulații principale care se rotesc în jurul unor linii ascendente și descendente. Acest lucru îi conferă robotului un spațiu de lucru rotund. Designul permite robotului să se miște rapid și cu grijă pe o suprafață plană. Partea ascendente și descendente rămâne rigidă pentru mișcări verticale bune. Această îndoire specială permite roboților SCARA să funcționeze lin și rapid. Tabelul de mai jos arată cum diferă roboții SCARA de alți roboți:
|
Caracteristică/Aspect |
Roboți SCARA |
Roboți cartezieni |
Roboți articulați |
|---|---|---|---|
|
Configurație comună |
Rotația articulațiilor umărului și cotului |
Actuatoare liniare (X, Y, Z) |
Articulații rotative multiple |
|
Axele de Mișcare |
X, Y, Z, plus rotație |
Liniar în X, Y, Z |
Mișcări 3D complexe |
|
Rigiditate |
Rigid pe verticală, flexibil pe orizontală |
Rigiditate ridicată |
Flexibil, mai puțin rigid |
|
Plicul de lucru |
Circular |
Dreptunghiular |
Mare, complex |
|
Viteză și precizie |
Rapid, de înaltă precizie |
precizie ridicată |
Bun pentru sarcini complexe |
Roboții SCARA folosesc patru axe servo pentru a le ajuta să se miște împreună. Acest lucru le ajută să facă aceeași treabă iar și iar cu grijă. Sunt mici și rapide, așa că se potrivesc în spații înguste și linii de asamblare aglomerate.
Cum funcționează un robot SCARA: Structură, axe și grade de libertate
Un robot SCARA este un braț robotic industrial cu patru axe ale cărui două articulații rotative orizontale sunt suprapuse pe axe verticale paralele, conferindu-i... conformitate selectivă: brațul este flexibil (compliant) în planul orizontal XY și rigid în direcția verticală Z. SCARA este prescurtarea de la Braț robot pentru asamblarea conformității selective (scris și sub denumirea de Braț Robotic Articulat cu Compliance Selectivă). Designul a fost dezvoltat pentru prima dată în 1978 de profesorul Hiroshi Makino la Universitatea Yamanashi din Japonia; vezi Cine a inventat primul robot SCARA pentru istoria completă.
Cum funcționează un robot SCARA
„Complianța selectivă” este principiul definitoriu. Două segmente de braț legate în serie se rotesc fiecare în jurul unei axe verticale, astfel încât punctul central al sculei se poate balansa rapid și poate ceda lateral pentru a așeza o piesă, în timp ce un șurub cu bile vertical (pana) menține sarcina rigid împotriva forței descendente. Un ciclu tipic de preluare și plasare se desfășoară în patru etape:
- Articulațiile J1 și J2 se rotesc împreună pentru a poziționa brațul deasupra punctului de preluare în planul XY.
- Pana axei Z coboară, iar efectorul final prinde piesa.
- Pana se retrage și J1/J2 se deplasează în punctul de plasare, în timp ce încheietura mâinii J4 rotește piesa în orientarea necesară.
- Axa Z coboară, piesa este eliberată, iar brațul revine pentru a începe următorul ciclu.
Pentru o analiză mai detaliată a mișcării și a modului în care aceasta se compară cu roboții colaborativi, consultați articolul nostru Ghid de principii de funcționare a robotului SCARA.
Grade de libertate (DOF) și denumirea axelor
Un robot SCARA standard are patru grade de libertate (4 grade de libertate), mapate la patru axe. Trei axe stabilesc poziția X, Y și Z a uneltei, iar a patra stabilește rotația acesteia în jurul axei verticale; brațul nu se poate înclina sau rostogoli, iar această limitare este exact ceea ce îl face rapid. Axa verticală se numește Axa Z deoarece mișcă scula în sus și în jos de-a lungul direcției Z a unui cadru de coordonate carteziene, corelând axa de înălțime utilizată pe mașinile-unelte și sistemele CNC. Cele patru axe și mișcările lor sunt:
| Axă / Piesă | Tipul de mișcare | Gama tipică | Funcţie |
|---|---|---|---|
| J1 – Baza / articulația umărului | Rotary | ±120° până la ±140° | Rotește întregul braț în jurul bazei pentru a seta prima coordonată XY. |
| J2 – Articulația cotului / link | Rotary | ±140° până la ±150° | Rotește antebrațul pentru a ajunge la punctul XY exact în interiorul anvelopei de lucru circulare. |
| Axa Z – penă / șurub cu bile | Liniar | Cursă 100–400 mm | Ridică și coboară efectorul final; preia sarcina verticală cu rigiditate ridicată. |
| J4 – Încheietura mâinii la capătul brațului (axa theta / T) | Rotary | ± 360 ° | Rotește efectorul final pentru a orienta piesa prinsă. |
Această configurație pe patru axe este motivul pentru care un robot SCARA oferă o repetabilitate fină de ±0.01–0.025 mm pe lucrări planare, rămânând în același timp mai rapid și mai ieftin decât un braț cu șase axe. Atunci când o sarcină necesită orientare spațială completă - înclinare, abordări unghiulare sau traiectorii 3D complexe - un robot cu șase axe cu 6 grade de libertate este cea mai potrivită opțiune; ghidul nostru despre... diferențele dintre roboții cartezieni, cu șase axe și SCARA explică când să alegeți fiecare.
Roboți SCARA în industrie
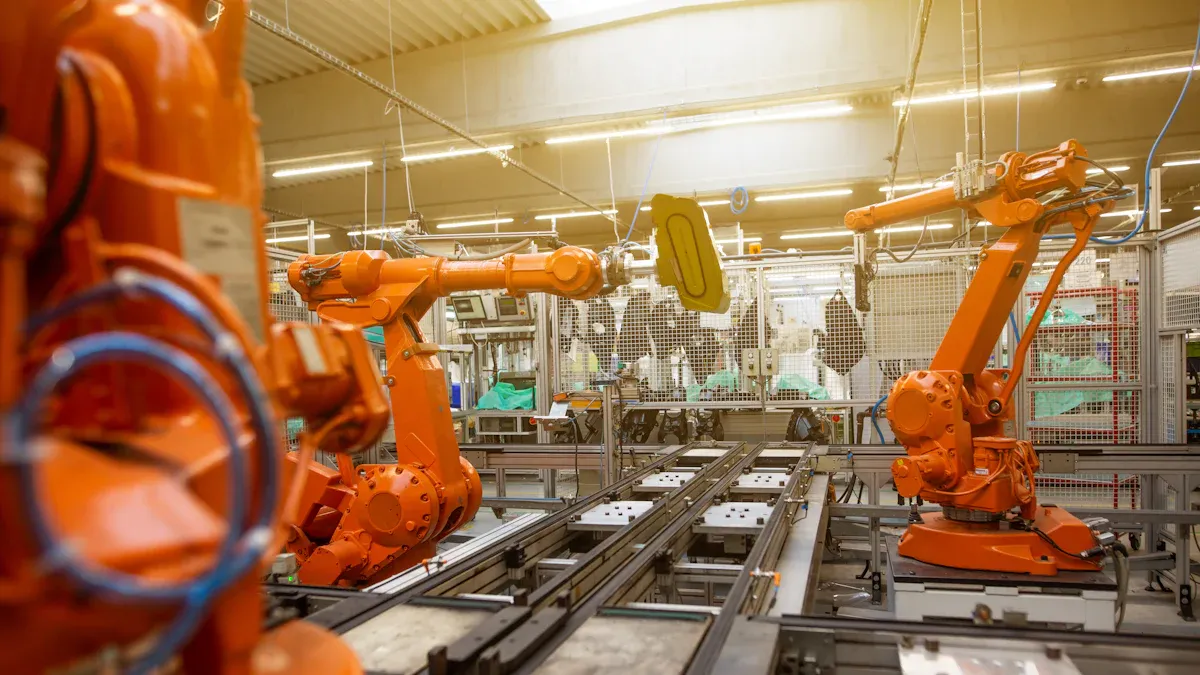
Aplicații ale roboților SCARA
Roboții SCARA sunt importanți în multe industrii. Sunt rapizi și foarte preciși. Acești roboți îndeplinesc sarcini care trebuie executate în același mod de fiecare dată. Iată câteva dintre principalele moduri în care sunt utilizați:
-
Alege și plasează: Roboții SCARA mișcă piese mici rapid și cu grijă. Aceștia ajută la asamblarea electronicelor.
-
Îngrijirea mașinilor: Ei pun piese în mașini și le scot. Asta face munca mai rapidă.
-
Tara și ambalaj: Acești roboți pun rapid lucrurile în cutii sau containere.
-
inspecţie: Roboții SCARA verifică dacă produsele sunt bune folosind camere și senzori.
Și alte industrii folosesc roboți SCARA pentru sarcini speciale:
|
Aplicație industrială |
Sarcini tipice efectuate |
|---|---|
|
Microautomatizare în industria farmaceutică |
Mutarea pieselor minuscule în fabricarea și cercetarea medicamentelor; manipularea pieselor mai mici de 1 mm |
|
Industria alimentară și a băuturilor |
Prelucrarea și ambalarea alimentelor; utilizarea de materiale sigure și curățare ușoară |
|
Asistență pentru imprimarea 3D |
Ajutor cu imprimarea 3D; livrarea materialelor; finisarea lucrărilor |
|
Automatizare de laborator |
Pregătirea probelor, menținerea curățeniei și lucrul cu computerele de laborator |
|
Automatizare retail |
Manipularea articolelor în automate de vânzare sau depozite mici; utilizarea recunoașterii obiectelor |
Roboții SCARA ajută și la fabricarea bateriilor, la mutarea bunurilor, la științele biologice și la mașini. De exemplu, o fabrică și-a îmbunătățit linia de senzori utilizând un robot SCARA cu un robot gantry. Acest lucru a produs mai multe produse și a economisit spațiu. Aceasta arată cum roboții SCARA ajută la flexibilizarea zonelor de lucru.
Beneficiile roboților SCARA
Roboții SCARA au multe avantaje față de alte brațe robotice. Forma lor le permite să se miște rapid și să fie foarte exacți, în special pentru lucrări laterale. Iată câteva avantaje principale:
-
Roboții SCARA sunt excelenți pentru lucrări rapide, repetate, cu precizie ridicată.
-
Designul brațelor lor le face să termine sarcinile mai repede, așa că sunt bune pentru preluare și plasare.
-
Spre deosebire de alți roboți, aceștia rămân rapizi chiar și atunci când ridică obiecte mai grele.
-
Roboții SCARA sunt mici, așa că economisesc spațiu și costă mai puțin la instalare.
-
Au motoare și controlere în interior, așa că sunt ușor de instalat și necesită mai puține cabluri.
-
Sunt ușor de programat și conectat, adesea cu funcție plug-and-play.
-
Roboții SCARA necesită mai puține reparații deoarece au mai puține piese mobile, ceea ce economisește bani.
-
Precizia lor ridicată ajută la controlul calității și la reducerea risipei.
Roboții SCARA ajută companiile să cheltuiască mai puțin având nevoie de mai puțini angajați și accelerând munca. De asemenea, fac locurile de muncă mai sigure prin efectuarea de munci periculoase.
În viața reală, companiile care produc electronice și mașini au înregistrat îmbunătățiri majore. De exemplu, Robotul SCARA EVS3-400 ajută la ambalarea și mutarea pieselor electronice fragile. Acest lucru face ca munca să fie mai precisă și mai rapidă.
Limitările roboților SCARA
Roboții SCARA sunt puternici, dar au și câteva puncte slabe:
-
Roboții SCARA sunt mici și nu ajung departe, așa că zona lor de lucru este limitată.
-
Sarcina utilă este limitată de valoarea nominală a producătorului, nu de o regulă generală. Valoarea nominală din fișa tehnică este masa maximă pe care constructorul o certifică în condițiile date și trebuie să acopere împreună efectorul final și piesa de prelucrat - un braț cu o greutate nominală de 6 kg transportă cel mult 6 kg, nu mai mult. Decalajul centrului de greutate față de flanșă și momentul de inerție al sarcinii reduc și mai mult valoarea utilizabilă; depășirea inerției admisibile forțează o viteză și o accelerație mai mici chiar și atunci când masa în sine se află în raza de acțiune.
-
Mișcarea este în principal orizontală: cursa verticală (Z) este scurtă în comparație cu raza de acțiune orizontală, astfel încât stivuirea pe înălțime, inserarea adâncă sau lucrul pe mai multe niveluri de înălțime pot cădea în afara limitei.
-
Nu sunt la fel de flexibili ca roboții cu 6 axe, deci nu pot efectua sarcini foarte dificile sau mari.
Roboții SCARA sunt cei mai buni pentru lucrări rapide și atentă cu piese mici în spații înguste. Nu sunt cei mai potriviți pentru lucrări care necesită multă mișcare sau ridicare de obiecte grele.
Alegerea unui robot SCARA
Alegerea robotului SCARA potrivit înseamnă să te gândești la câteva aspecte cheie. Iată câteva sfaturi:
-
Sarcină utilă și rază de acțiune: Adunați efectorul final și piesa de lucru, apoi comparați totalul cu sarcina utilă nominală a producătorului - și verificați momentul de inerție admisibil și decalajul permis al centrului de greutate la viteza la care intenționați să o rulați, nu doar cifra principală. Reach-ul trebuie să acopere fiecare punct de preluare și plasare, inclusiv dispozitivele de fixare și tampoanele.
-
Precizie și acuratețe: Alege un robot suficient de precis pentru munca ta, cum ar fi în electronică sau medicină.
-
Viteză și timp de ciclu: Gândește-te cât de repede trebuie să lucreze robotul pentru a-ți atinge obiectivele.
-
Eficiența costurilor: Alege un robot care se potrivește bugetului și nevoilor tale.
-
Ușurință în integrare și programare: Găsiți roboți ușor de configurat și de utilizat.
-
Metoda de montare: Montarea pe masă/podea, pe perete și inversată (tavan) nu sunt interschimbabile — confirmați că modelul este proiectat pentru orientarea de care aveți nevoie și că banca sau cadrul pe care se află este suficient de rigid pentru accelerația la care intenționați să o utilizați.
-
Contur vertical (Z) și penă: Verificați cursa Z în raport cu cea mai mare ridicare și cea mai adâncă inserție, inclusiv lungimea cleștelui și înălțimea dispozitivului de fixare sau a tăvii și verificați forța admisibilă de împingere în jos și intervalul de rotație (θ) la nivelul penei.
-
Mediu și protecție: temperatura și umiditatea ambiantă, gradul de protecție IP sau gradul de protecție pentru camere sterile, cerințele ESD și prezența aerosolilor de ulei, a lichidului de răcire, a prafului sau a apei de spălare. Clasa de protecție trebuie aleasă pentru mediul real al liniei, nu pentru cel nominal.
-
Comenzi și interfețe: numărul de intrări/ieșiri digitale și analogice, protocolul fieldbus sau Ethernet utilizat de PLC-ul și controlul liniei, interfața de vizualizare și fluxul de lucru pentru calibrare, precum și mediul de programare și predare pe care va trebui să îl mențină propria echipă.
|
Factor |
Explicație |
|---|---|
|
Încărcătură utilă |
Sarcina utilă nominală trebuie să acopere piesa și scula împreună, cu o marjă pentru decalajul centrului de greutate și inerție. Valoarea nominală a producătorului este un plafon, nu un punct de plecare. |
|
Viteză |
Roboții SCARA sunt printre cei mai rapizi, ceea ce este bun pentru muncă rapidă. |
|
urmă |
Roboții SCARA sunt de obicei mai mici decât alți roboți cu aceeași rază de acțiune. |
|
Repetabilitate |
O precizie ridicată în XY este necesară pentru lucrări precum electronica. |
|
Articulare |
Roboții SCARA au 4 axe, ideale pentru preluarea și plasarea, asamblarea și scoaterea materialelor. |
|
Plicul de lucru |
Raza de acțiune a robotului trebuie să acopere toate zonele din zona de lucru. |
Din partea furnizorului, linia EVS SCARA este pe 4 axe și se încadrează în clasa de sarcină utilă de 3–20 kg, cu o deschidere a brațului de 400–1000 mm, destinată asamblării 3C și manipulării materialelor. Linia EVST mai lată gamă de roboți industriali Acoperă întregul spectru de sarcină utilă, de la modele colaborative până la brațe grele, dar aceasta este o clasă de produse diferită și nu ar trebui interpretată ca capacitate SCARA. Repetabilitatea, viteza maximă și inerția admisă sunt specifice modelului și sunt menționate în fișa tehnică - solicitați fișa tehnică a modelului pe care îl comparați efectiv și comparați elemente similare.
Costuri și tendințe
Prețurile SCARA sunt determinate de clasa de sarcină utilă, raza de acțiune, clasa de protecție, opțiunile de controler și de vedere, precum și de gradul de integrare din jurul robotului. Benzile de mai jos sunt intervale de piață orientative doar pentru bugetare - nu cotații și nu sunt legate de nicio marcă anume. Prețul exact depinde de sarcina utilă, raza de acțiune și configurație și este confirmat pentru fiecare configurație de către Vânzări EVST.
|
Nivelul modelului |
Gama de prețuri tipică |
Caracteristici de sarcină utilă și rază de acțiune |
Configurare tipică |
|---|---|---|---|
|
Entry-level |
$ 10,000 - $ 40,000 |
Lucrări simple, greutate sau rază de acțiune redusă |
Sistem de preluare și plasare de bază sau asamblare simplă; controler standard, I/O limitat și puține opțiuni |
|
Mid-range |
$ 40,000 - $ 60,000 |
Poate ridica mai mult, poate face sarcini mai grele |
Repetabilitate mai precisă, viteză mai mare, mai multe opțiuni de intrare/ieșire și magistrală de câmp |
|
High-end |
$ 60,000 + |
Control inteligent, senzori mai buni |
Folosit în locuri de muncă foarte precise; are sisteme de vedere și senzori inteligenți |
|
Roboți folosiți |
cu 30-50% mai puțin decât nou |
Depinde de stare și garanție |
Mai ieftin, dar este posibil să nu aibă tehnologie nouă sau garanție |
Amortizarea raportată pentru o celulă SCARA se situează de obicei între 6 și 18 luni, dar această cifră depinde în întregime de schema de ture, costul forței de muncă, durata ciclului și utilizarea liniei - construiți cazul pe baza propriilor durate de ciclu și a numărului de personal, mai degrabă decât pe baza unei medii publicate.
Roboții SCARA devin din ce în ce mai inteligenți și mai ușor de utilizat. Noile tendințe includ:
-
IA pentru locuri de muncă mai dificile și o vedere mai bună.
-
Învățare automată pentru roboți, care pot face alegeri singuri.
-
Sisteme de vizualizare mai bune pentru a vedea piesele și a planifica mișcările.
-
Design modular pentru schimbarea ușoară a configurațiilor.
-
Siguranță sporită pentru persoanele care lucrează cu roboți.
-
Robotică open-source pentru programare și configurare mai ușoară.
Previziunile publicate indică o creștere continuă a roboților SCARA, cifrele citate frecvent crescând de la aproximativ 10 miliarde de dolari în 2024 la peste 16 miliarde de dolari până în 2030. Previziunile diferă foarte mult în ceea ce privește definirea segmentului și metodologia, așa că verificați ce contează de fapt un anumit raport înainte de a utiliza cifrele sale într-un studiu de fezabilitate.
Roboții SCARA sunt rapizi și foarte preciși. De asemenea, pot îndeplini multe sarcini diferite. Acest lucru ajută companiile să lucreze mai bine și să facă mai puține greșeli. Alegerea robotului SCARA potrivit este important pentru rezultate bune.
Întrebări frecvente
Ce înseamnă SCARA?
SCARA este prescurtarea de la Selective Compliance Assembly Robot Arm (sau, de asemenea, Selective Compliance Articulated Robot Arm). Numele descrie caracteristica sa principală: este flexibil în plan orizontal, dar rigid pe verticală, ceea ce permite asamblarea rapidă și preluarea și plasarea.
La ce se folosește un robot SCARA?
Roboții SCARA excelează la preluarea și plasarea, asamblarea, ambalarea și paletizarea de mare viteză a pieselor ușoare, în special în domeniul electronicii și bunurilor de larg consum, unde viteza orizontală și rigiditatea verticală sunt exact ceea ce necesită sarcina.
Câte axe are un robot SCARA?
Majoritatea roboților SCARA au patru axe: două articulații rotative care mișcă brațul în planul orizontal XY, o axă verticală Z și o încheietură rotativă. Această configurație pe patru axe este ceea ce face ca roboții SCARA să fie rapizi și preciși pentru sarcinile planare.
Care este diferența dintre un robot SCARA și un robot cu 6 axe?
Un robot SCARA are patru axe și se mișcă în principal într-un plan orizontal la viteză foarte mare, în timp ce un robot cu 6 axe poate atinge aproape orice orientare în 3D, dar este mai lent pentru operațiunile de preluare și plasare pe plan. SCARA este mai rapid și are un cost mai mare pentru lucrul planar; consultați articolul nostru... comparație între roboții cartezieni, cu șase axe și SCARA.
Cât costă un robot SCARA?
Corpurile roboților SCARA pornesc de obicei de la brațe mai mici decât cele cu șase axe, costul de implementare crescând odată ce se adaugă sculele și integrarea. Pentru o defalcare completă a prețurilor roboților, consultați pagina noastră Ghid de costuri pentru brațul robotic.
Explorează seria de roboți SCARA
- Cum funcționează un robot SCARA: principiul de funcționare vs. coboți
- SCARA vs. roboți cartezieni și cu șase axe
- Cum să alegi un robot SCARA
- Utilizarea unui robot SCARA ieftin pentru preluare și plasare
- Aplicații ale roboților SCARA pe industrii
- Top 10 producători de roboți SCARA în 2026
- Cine a inventat primul robot SCARA