
Controlul calității sudării robotizate: Inspecție vizuală prin inteligență artificială, NDT și clasificare defecte ISO 5817 (2026)
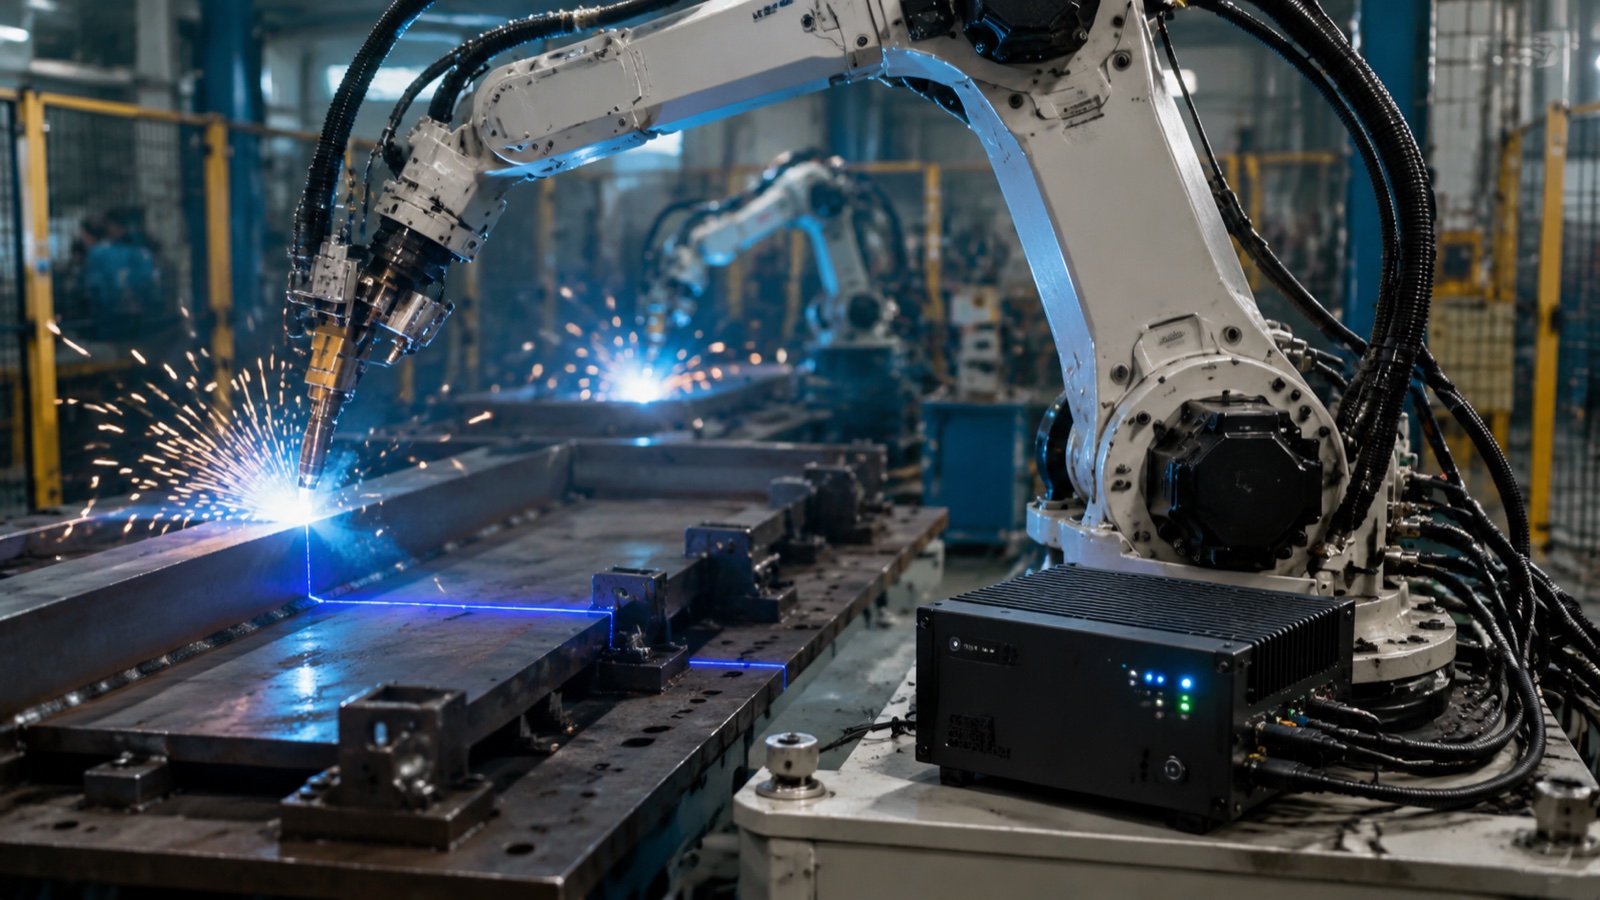
Controlul calității sudării robotizate combină patru niveluri: monitorizarea în linie a procesului a tensiunii arcului, curentului și alimentării sârmei; inspecția vizuală prin inteligență artificială a cordonului de sudură înainte, în timpul și după sudare; testarea nedistructivă (UT, RT, MT, PT sau VT) pentru îmbinările critice pentru siguranță; și clasificarea defectelor structurate în funcție de nivelurile de acceptare ISO 5817 / ISO 6520 și de codurile precum AWS D1.1. Împreună, aceste niveluri duc ratele defectelor de sudură de la 5-8%, tipice operațiunilor manuale, la sub 1% în sistemele robotizate calibrate.
Stiva QC dintr-o privire: Ce captează fiecare strat
Înainte de a examina în detaliu fiecare strat, tabelul comparativ de mai jos arată ce detectează fiecare metodă, intervalul de costuri per celulă și viteza cu care sunt disponibile rezultatele. Înțelegerea acestor diferențe este punctul de plecare pentru a decide ce combinație se potrivește unui anumit mediu de producție.
| Metoda QC | Ce detectează | Acoperire | Cost incremental (per celulă) | Viteză de rezultat |
|---|---|---|---|---|
| Monitorizarea procesului inline (parametrii arcului) | Derivație de tensiune/curent, anomalii de alimentare cu sârmă, pierderi de debit de gaz — abateri de proces înainte ca acestea să se transforme în defecte | 100% din timpul de activare a arcului | 2,000–8,000 USD (senzor + înregistrare) | Timp real (milisecunde) |
| Viziune prin inteligență artificială — pre-sudură (geometria îmbinării) | Gol, nealiniere, potrivire a îmbinării în afara toleranței | 100% din articulații | Partajat cu hardware-ul de viziune post-sudură | 1–3 secunde per scanare |
| Viziunea cu inteligență artificială — în curs de desfășurare (bazin de topire) | Instabilitate a arcului, semnături incomplete de fuziune, anomalii de stropire | 100% din lungimea arcului | 10,000–25,000 USD (cameră de mare viteză + IR) | În timp real cu o întârziere de ~100 ms |
| Viziune prin inteligență artificială — post-sudură (profil cordon) | Subtăiere, suprapunere, umplere insuficientă, porozitatea suprafeței, abateri ale geometriei cordonului | 100% din suprafața sudurii | 15,000–55,000 USD (profiler 3D + calcul de margine) | 5–30 de secunde per articulație |
| Testare cu ultrasunete (UT / PAUT) | Defecte interne: lipsă de fuziune, fisuri, incluziuni volumetrice în material cu grosimea ≥6 mm | Eșantionat sau 100% pe îmbinările de siguranță | 0 USD (externalizat) – 45,000 USD (PAUT în celulă) | Minute per îmbinare (offline) |
| Testare radiografică (RT) | Defecte interne pe întreaga secțiune transversală a îmbinării; impuse de cod pentru sudurile CJP | Eșantionarea lotului impusă de cod | Externalizat per sudură sau per lot | Ore (film) până la minute (digitale) |
| Particulă magnetică (MT) | Fisuri superficiale și apropiate de suprafață în materiale feromagnetice | Eșantionat | 500–3,000 USD (echipament) | 15–30 de minute per test |
| Penetrant colorant (PT) | Fisuri și porozitate la suprafețe deschise în orice material | Eșantionat | 200–1,500 USD (consumabile) | 30–60 de minute per test |
| Testarea vizuală (VT) | Geometria suprafeței, degajarea, suprapunerea, neconformitățile dimensionale | Eșantionat sau 100% manual | Numai forță de muncă | Minute per articulație |
Secțiunea 1 — Monitorizarea proceselor în linie
Monitorizarea procesului inline este prima poartă de acces în controlul calității sudării robotizate. În loc să găsească defectele după ce apar, aceasta urmărește variabilele de proces care cauzează defecte și semnalează abaterile înainte ca arcul să se deplaseze mai departe.
Parametrii arcului: Tensiune, curent și alimentare sârmă
În timpul sudării GMAW (MIG/MAG), sursa de alimentare înregistrează tensiunea arcului și curentul de sudare la rate de eșantionare de 1 kHz sau mai mari. Software-ul de monitorizare a formei de undă compară semnalul live cu formele de undă de referință stabilite în timpul calificării procedurii de sudare. O cădere de tensiune susținută de peste ±3 V față de punctul de referință indică o problemă a vârfului de contact, o nealiniere a îmbinării sau o problemă cu gazul de protecție. Abaterile de curent se corelează cu modificările vitezei de alimentare a sârmei, care afectează penetrarea și geometria cordonului de sudură. Sisteme precum modulul SmartPower de la ABB și platforma de înregistrare a datelor CheckPoint de la Lincoln Electric implementează acest tip de detectare a anomaliilor formei de undă, atribuind un indice de calitate a sudurii fiecărei îmbinări pe baza stabilității parametrilor.
Monitorizarea debitului de gaz și a stării torței
Debitul gazului de protecție este monitorizat la nivelul regulatorului și, în cazul sistemelor instrumentate, la corpul torței. Un senzor de debit masic declanșează un semnal de oprire a sudurii dacă debitul scade sub minimul calificat, de obicei 12-18 L/min pentru GMAW cu sârmă solidă, prevenind porozitatea cauzată de acoperirea inadecvată cu gaz. Senzorii de stare a torței monitorizează rezistența duzei (un indicator al acumulării de stropi) și uzura vârfului de contact, determinând o schimbare a sculei înainte ca degradarea vârfului să deplaseze TCP și să degradeze poziționarea cordonului de sudură.
Timpul de arc electric ca semnal de calitate
Timpul de arc pornit per îmbinare, înregistrat automat, oferă un semnal de calitate la nivel de ciclu. O îmbinare care în mod normal necesită 18 secunde de arc pornit, completându-se în 14 secunde, indică o stingere prematură a arcului, un potențial eveniment de lipsă a fuziunii. Jurnalele de trasabilitate la nivel de secvență corelează timpul de arc pornit, curentul de vârf și stabilitatea tensiunii cu ID-ul îmbinării, permițând analiza cauzei principale atunci când se găsesc defecte în aval în NDT.
Conform datelor din industrie compilate de Societatea Americană de Sudură (AWS), sudarea robotizată reduce ratele defectelor de sudură de la un procent tipic de 5-8% în operațiunile manuale la sub 1% în sistemele robotizate calibrate corespunzător. Expunerea rămasă la defecte, sub 1%, este atribuită în principal nealinierii dispozitivelor de fixare și defecțiunilor de gestionare a consumabilelor, mai degrabă decât procesului de sudare în sine, ceea ce face ca monitorizarea parametrilor inline să fie instrumentul principal pentru detectarea acestor moduri de defecțiune reziduale înainte ca acestea să genereze deșeuri.
Secțiunea 2 — Inspecția vizuală prin inteligență artificială (nivelul de calitate de bază)
Inspecția vizuală prin inteligență artificială acoperă acum toate cele trei faze temporale ale sudării: înainte de începerea arcului (verificarea îmbinării înainte de sudură), în timpul sudurii (monitorizarea băii de topitură și a luminii arcului) și după sudură (profilarea cordonului de sudură post-sudură). Fiecare fază utilizează un senzor hardware diferit și oferă o valoare QC diferită.
Pre-sudură: Verificarea geometriei îmbinării
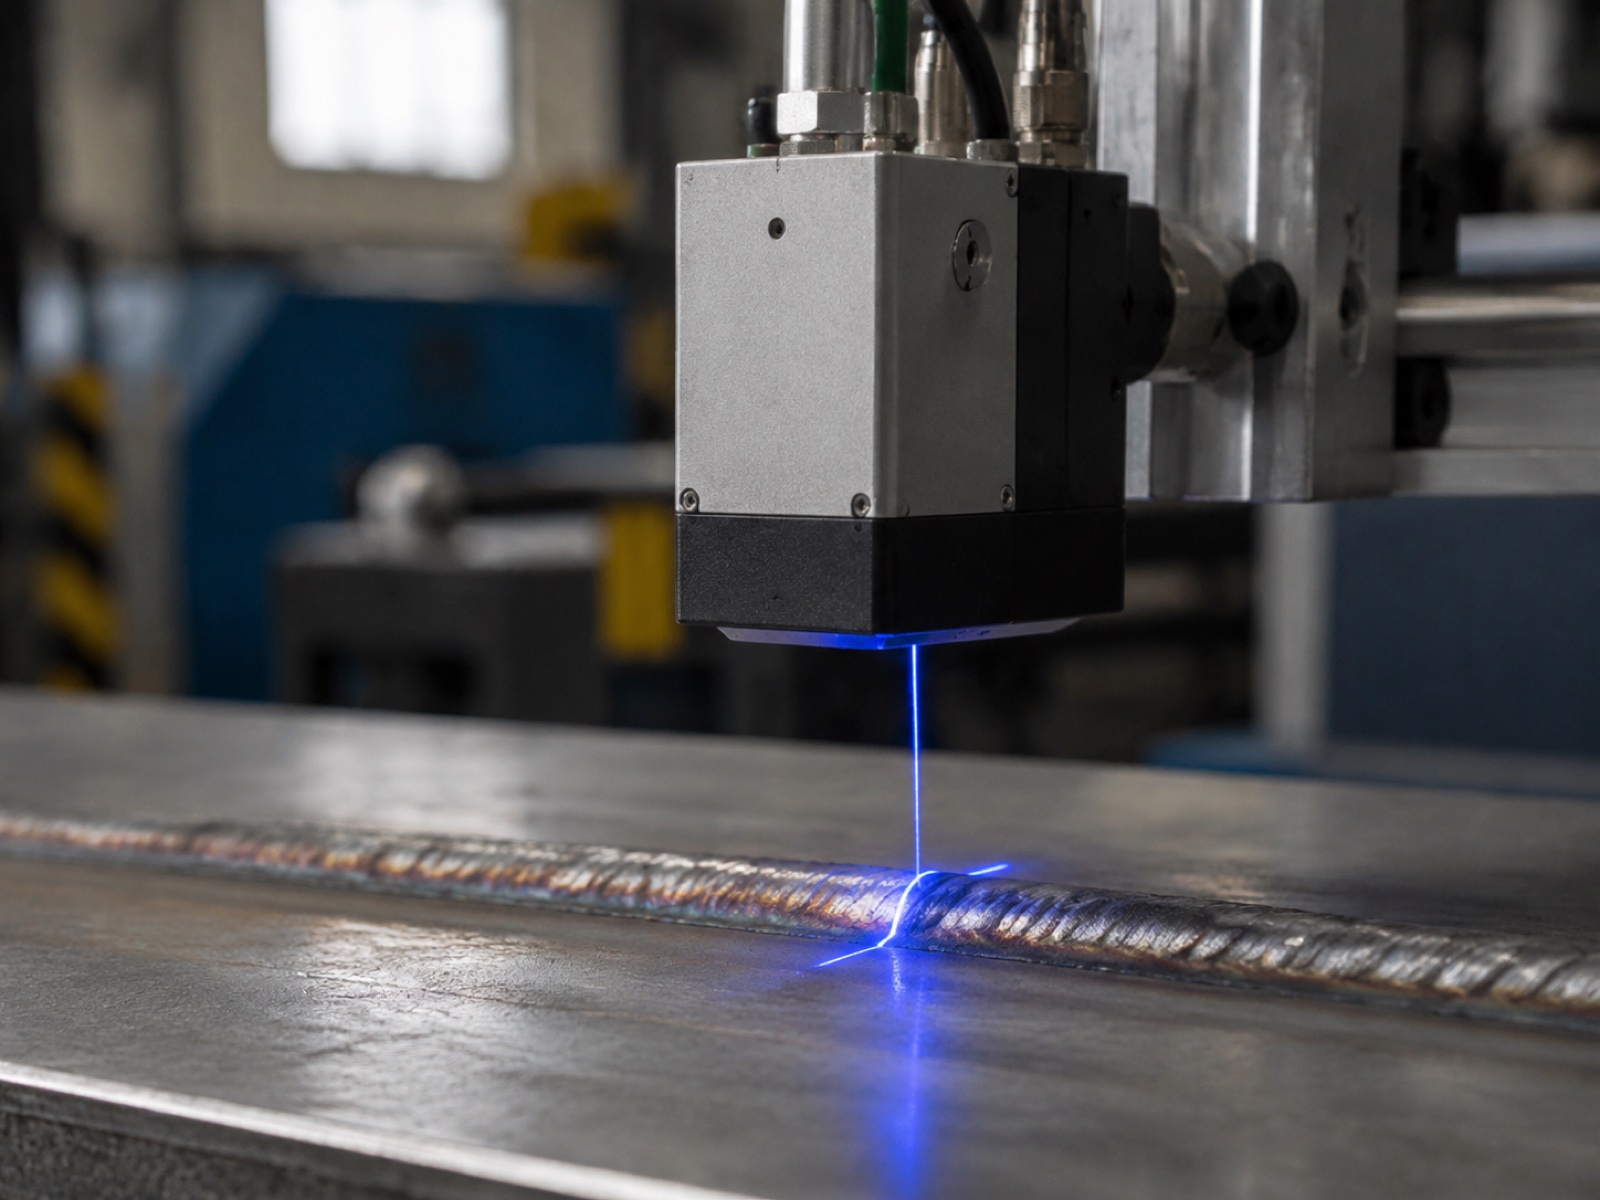
Un scaner laser liniar sau o cameră 3D cu lumină structurată capturează geometria îmbinării înainte ca robotul să înceapă sudarea. Sistemul verifică spațiul dintre rădăcini, alinierea îmbinării și unghiul de apropiere în raport cu limitele specificațiilor procedurii de sudare calificate (WPS). Îmbinările în afara toleranței, un spațiu mai mare decât maximul WPS, o nealiniere care ar devia cordonul de sudură, declanșează o așteptare și o alertă înainte ca timpul de pornire a arcului să fie irosit din cauza unei configurații defectuoase.
Printre sistemele de top din acest domeniu se numără Meta Vision MV (integrat cu EtherCAT, comun în atelierele de caroserie auto), Servo-Robot (adoptat pe scară largă în fabricarea structurilor), Scansonic (tolerant la medii cu energie ridicată) și Octopuz (corecție software a traiectoriei din norul de puncte). Scanarea pre-sudură corectează, de asemenea, traiectoria sudurii robotului pentru variațiile dimensionale de la o piesă la alta, aceasta fiind funcția principală a profilometrelor laser de urmărire a cusăturilor descrise în ghidul componentelor celulelor.
În curs de desfășurare: Profilul luminii cu arc și monitorizarea bazinului de topire
Camerele de mare viteză (10,000–50,000 de cadre pe secundă) filtrate la lungimile de undă de emisie ale arcului captează profilul luminii arcului și geometria bazinului de topitură în timp real. Camerele de termografie cu infraroșu cartografiază simultan distribuția temperaturii zonei afectate termic (HAZ). Împreună, aceste semnale indică o fuziune incompletă înainte ca aceasta să fie îngropată sub trecerile ulterioare: un bazin de topitură care se îngustează brusc, în timp ce viteza de deplasare și curentul rămân constante, semnalează o prăbușire a spațiului dintre îmbinări sau o contaminare a metalului de bază.
În practică, viziunea în timpul procesului este stratul cel mai solicitant din punct de vedere computațional. Plăcile de inferență Edge (NVIDIA Jetson sau echivalent) rulează modele CNN ușoare, antrenate pe imagini etichetate cu anomalii de arc, clasificând fiecare cadru în 50–100 ms. Conductele complete NVIDIA Metropolis sunt implementate în celule auto de producție înaltă, unde mai multe fluxuri de camere rulează simultan.
Post-sudură: Profilul cordonului și clasificarea defectelor
Profilarea cordonului de sudură post-sudură utilizează un profilometru laser 3D pentru a genera un nor de puncte în secțiune transversală a sudurii finalizate. Profilatorul măsoară lățimea, înălțimea cordonului, adâncimea de subtăiere, extensia de suprapunere și unghiul de vârf, parametri care se corelează direct cu cerințele nivelului de acceptare ISO 5817. Modelele de învățare profundă antrenate pe seturi de date cu defecte de sudură etichetate clasifică caracteristicile suprafeței: subtăiere (ISO 5817 tip 5011), suprapunere (5041), umplere insuficientă (5012), porozitatea suprafeței (2017) și abaterile geometrice de la profilul cordonului calificat.
Platformele software de viziune comercială utilizate în implementările de producție includ Cognex VisionPro (utilizat pe scară largă pentru inspecția suprafețelor 2D), MVTec HALCON (preferat pentru analiza complexă a profilelor 3D cu flexibilitate de scriptare) și Intel Geti (antrenament de modele și management al implementării asistate de cloud). Seturile de inspecție specifice aplicațiilor includ Inspekto S70 pentru celule de fabricație flexibile și Yxlon HBR-DL pentru inspecția integrată cu raze X a sudurilor din industria aerospațială și a recipientelor sub presiune critice pentru siguranță.
Conform datelor privind implementarea în industrie, inspecția sudurilor bazată pe viziune prin inteligență artificială atinge rate de detectare a defectelor de 96-99% pentru defectele de suprafață și cele apropiate de suprafață, comparativ cu aproximativ 87% pentru testarea vizuală manuală (VT) antrenată, efectuată la viteza de producție. Rata de rezultate fals pozitive cu sistemele de inteligență artificială este, de asemenea, mai mică decât cea cu VT manual, deoarece modelul aplică un prag de decizie consistent pentru fiecare măsurare, fără efectele de oboseală și deviația pragului care afectează inspectorii umani pe parcursul unei ture lungi.
Secțiunea 3 — Metode de testare nedistructivă (NDT)
Metodele NDT sunt impuse de codurile de sudură pentru îmbinările critice pentru siguranță și nu pot fi înlocuite doar prin inspecție vizuală sau prin inspecția prin inteligență artificială. Fiecare metodă are un anumit domeniu de capabilități; specificarea metodei potrivite pentru tipul de îmbinare și grosimea materialului este fundamentul unui plan de inspecție conform codului.
Testare cu ultrasunete (UT / PAUT)
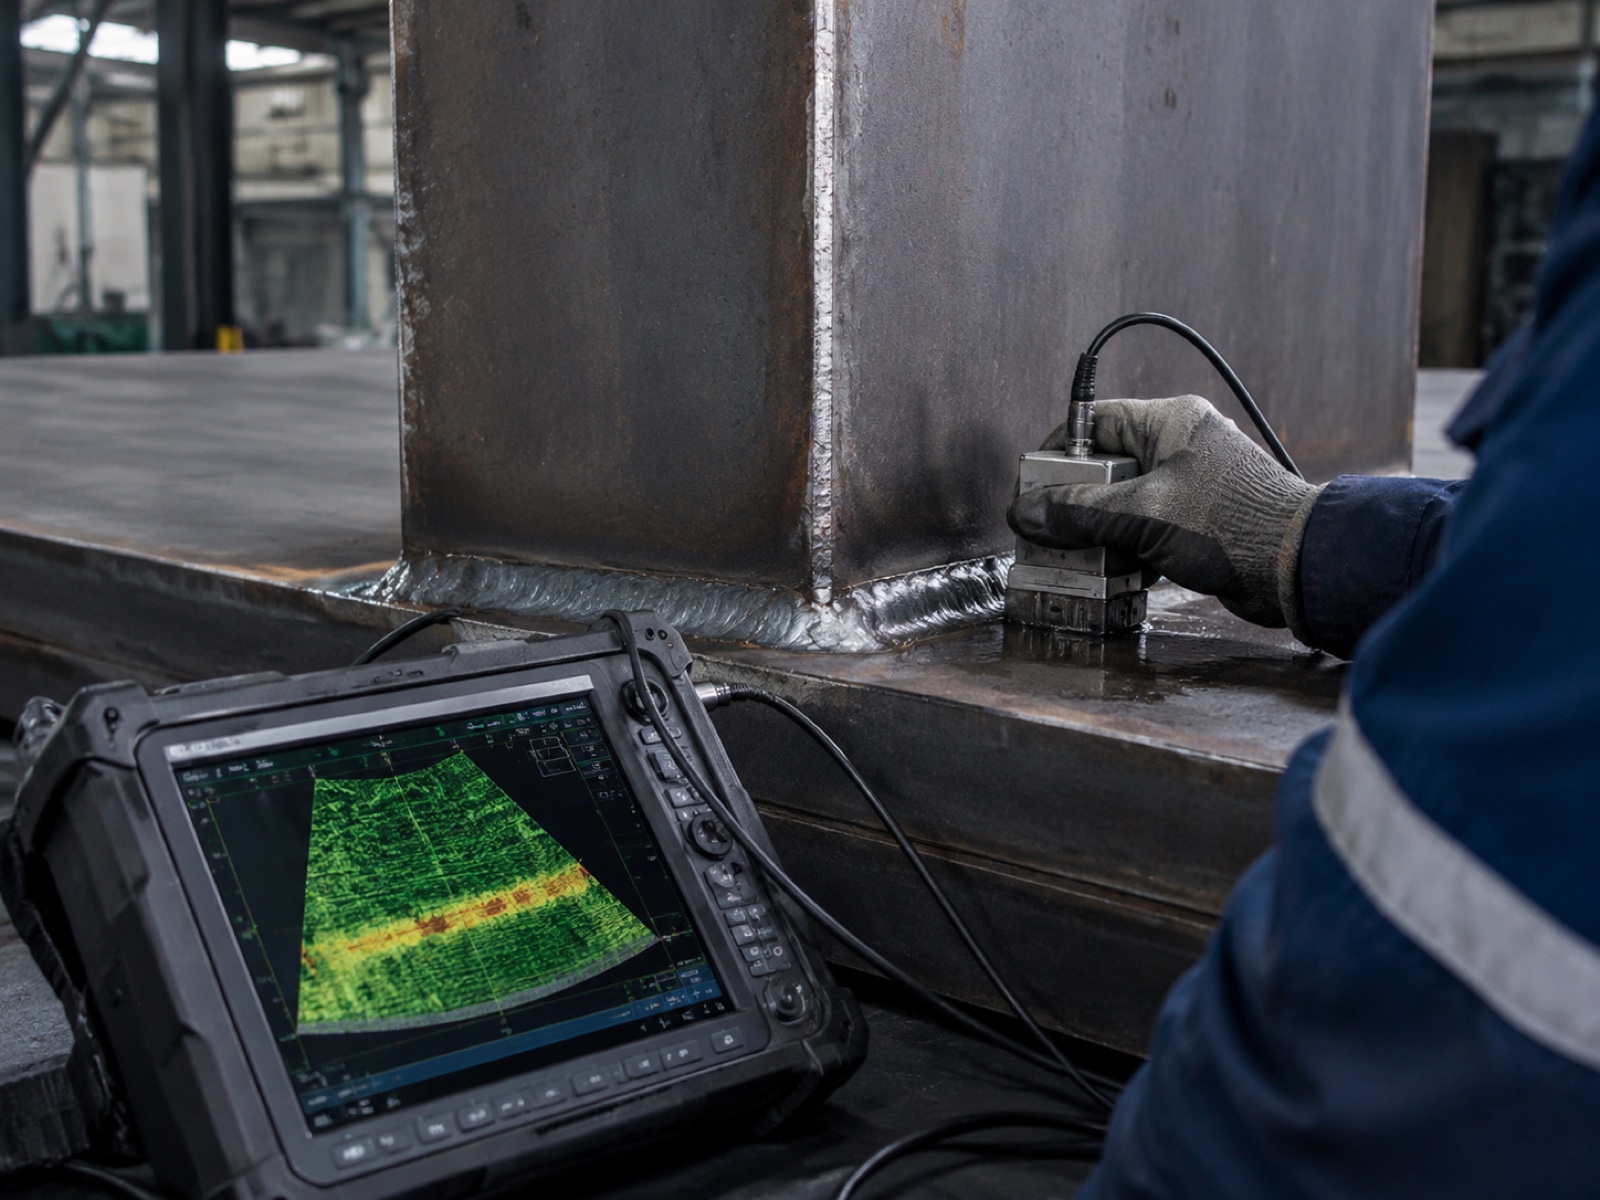
Testarea cu ultrasunete utilizează unde sonore de înaltă frecvență pentru a detecta discontinuitățile interne în materiale cu grosimea de 6 mm sau mai mare. Testarea cu ultrasunete cu rețele fazate (PAUT) direcționează fasciculul electronic pe mai multe unghiuri fără a mișca sonda, generând o imagine de scanare S în secțiune transversală a volumului sudurii într-o singură trecere. PAUT a înlocuit în mare măsură testarea cu ultrasunete convențională cu o singură sondă pe sudurile structurale și ale vaselor sub presiune, deoarece oferă o acoperire volumetrică mai bună, imagistică digitală și o înregistrare permanentă. AWS D1.1 Anexa K acceptă PAUT ca alternativă la RT pentru sudurile cu penetrare completă a îmbinărilor atunci când este implementată o procedură calificată.
Testare radiografică (RT)
RT utilizează radiații X sau gamma pentru a reprezenta secțiunea transversală a sudurii pe film sau pe un detector digital. Rămâne metoda de referință pentru detectarea defectelor volumetrice, a clusterelor de porozitate, a incluziunilor de zgură și a penetrării incomplete a îmbinării, pe întreaga grosime a sudurii. RT este impusă de AWS D1.1 pentru elementele critice la fractură și de ASME Secțiunea IX pentru anumite categorii de suduri care mențin presiunea. Radiografia digitală (DR) și tomografia computerizată (CT) au redus timpii de returnare a filmului de la ore la minute și permit reconstrucția volumetrică 3D pentru geometrii complexe ale îmbinărilor.
Testarea particulelor magnetice (MT)
MT detectează discontinuitățile de suprafață și din apropierea suprafeței (fisuri, cusături, suprapuneri reci) în materialele feromagnetice prin inducerea unui câmp magnetic și aplicarea unei suspensii de particule feromagnetice. Discontinuitățile perpendiculare pe liniile de câmp acumulează particule vizibil. MT este rapidă, portabilă și ieftină, ceea ce o face metoda standard de primă trecere pentru sudurile de colț și canelură în fabricarea oțelului structural. MT nu poate inspecta oțelul inoxidabil austenitic sau aluminiul (materiale neferomagnetice) și detectează doar discontinuitățile care se rup sau se apropie de suprafață.
Testarea coloranților penetranți (PT)
Tehnica de filtrare (PT) aplică un lichid penetrant cu vâscozitate redusă pe suprafața sudurii curățată; acțiunea capilară atrage penetrantul în fisurile deschise de la suprafață. După o perioadă de așteptare, se aplică revelator și atrage vizibil penetrantul. PT funcționează pe orice material, feromagnetic, inox, aluminiu, titan și este metoda standard pentru detectarea fisurilor care se sparg la suprafață în sudurile neferomagnetice. Necesită o suprafață curată și uscată și un timp de așteptare controlat, ceea ce o face mai puțin potrivită pentru inspecția în linie cu randament ridicat, dar practică ca verificare periodică a loturilor de probe.
Testarea vizuală (VT)
VT este cea mai simplă, cea mai ieftină și prima metodă de inspecție aplicată. Un inspector instruit examinează suprafața sudurii pentru defecte vizibile: tăiere superficială, suprapunere, fisuri superficiale, umplere insuficientă și geometria profilului în raport cu un calibru sau un șablon de referință. Clauza 6 a AWS D1.1 impune VT pe toate sudurile înainte de aplicarea oricărei alte metode NDT. Sistemele de inspecție vizuală cu inteligență artificială sunt, din punct de vedere funcțional, o formă automată și instrumentată de VT, extinsă la o acoperire de 100%, praguri consistente și înregistrări documentate.
Secțiunea 4 — Taxonomia defectelor: Clasificarea ISO 6520-1 și ISO 5817
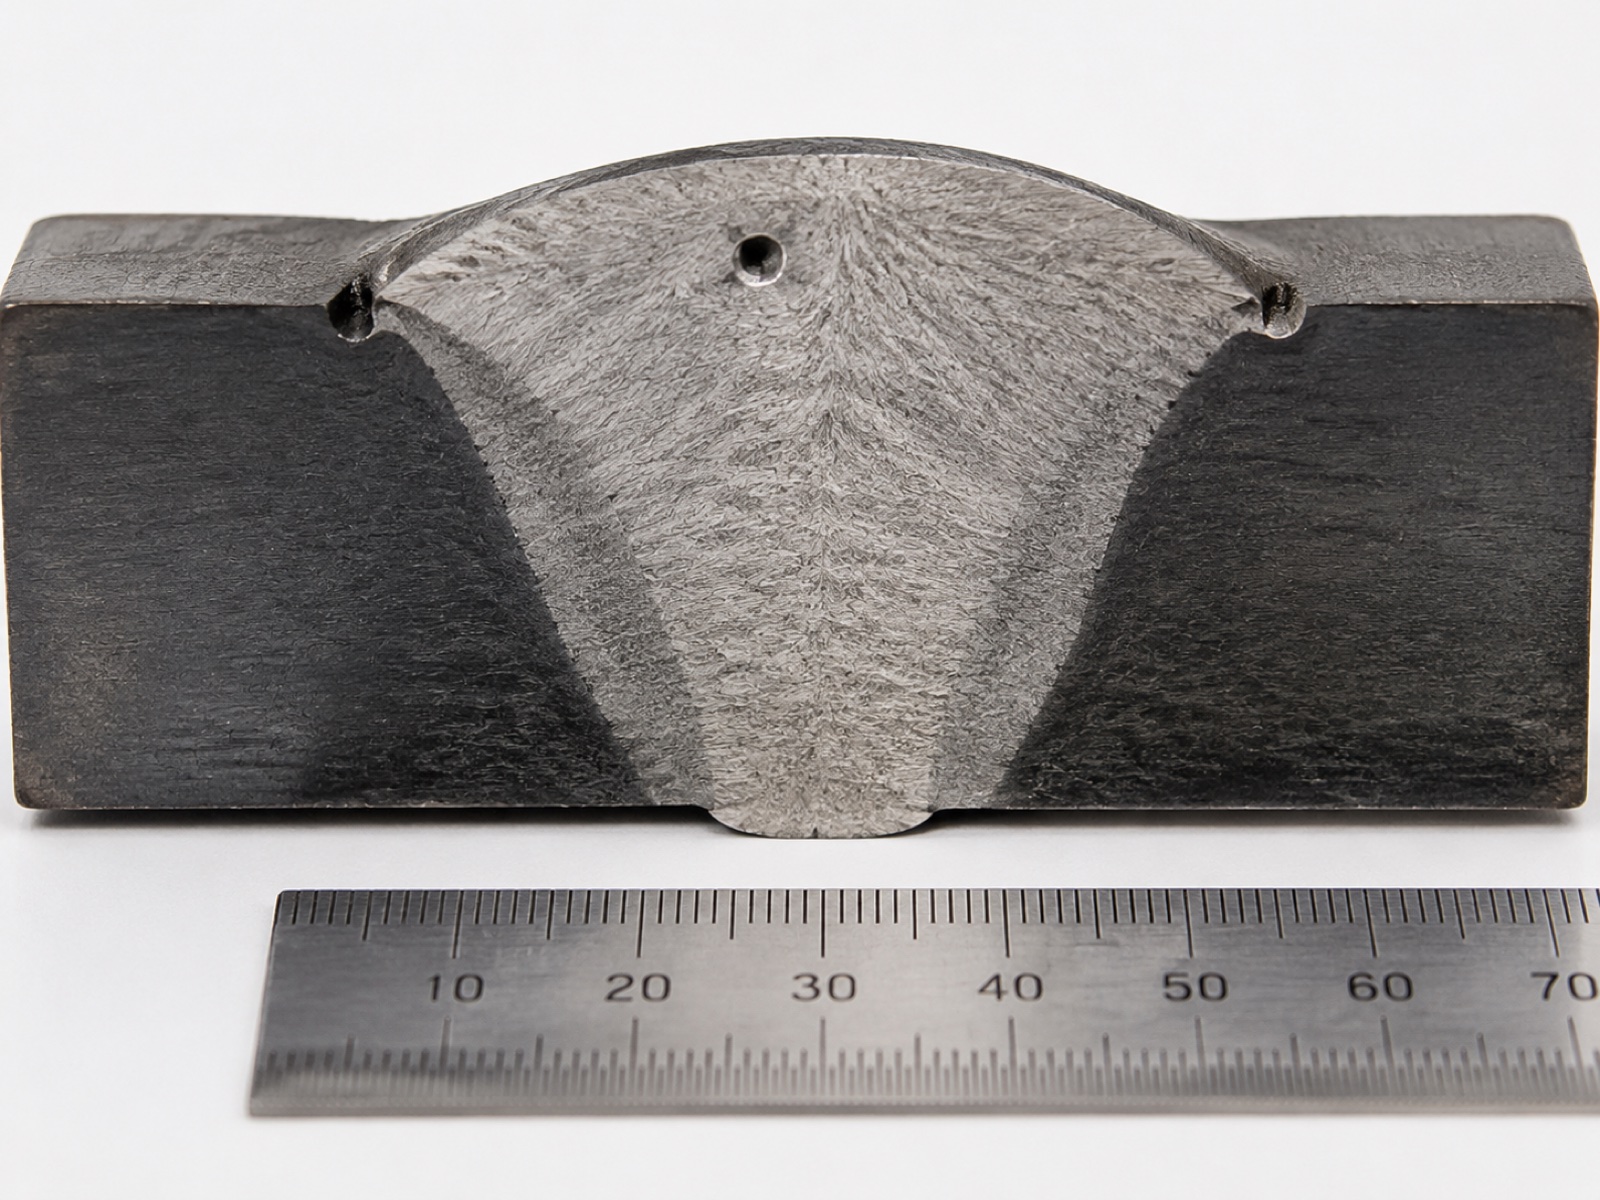
ISO 6520-1 oferă sistemul de clasificare de referință pentru imperfecțiunile sudurilor, organizându-le în șase grupe după tip. ISO 5817 mapează aceste tipuri de defecte la nivelurile de acceptare B (cel mai strict), C (intermediar) și D (cel mai puțin strict) pe baza limitelor dimensionale pentru fiecare imperfecțiune. Modelele de vedere bazate pe inteligență artificială, antrenate pe categoriile ISO 6520-1, produc rezultate care se mapează direct în deciziile de acceptare/respingere ISO 5817.
Grupuri de defecte ISO 6520-1
| Grup (Interval de numere) | Tipul de imperfecțiune | Exemple comune | Metodă tipică de detectare |
|---|---|---|---|
| Grupa 1 (100) | fisuri | Fisură longitudinală (101), fisură transversală (102), fisură fierbinte (104), fisură de crater (107) | Viziune UT, RT, MT, PT, AI (fisuri superficiale) |
| Grupa 2 (200) | cavități | Porozitate (2011), gaură de vierme (2015), porozitate superficială (2017), cavitate de contracție (202) | RT (volumetric), UT, vedere AI (pori de suprafață) |
| Grupa 3 (300) | Incluziuni solide | Incluziune de zgură (301), incluziune de flux (302), incluziune de oxid (3041), incluziune metalică (304) | RT, UT (PAUT pentru incluziuni mai mari) |
| Grupa 4 (400) | Lipsa de fuziune și penetrare | Lipsa de fuziune (401), penetrare incompletă (402), lipsa penetrării radiculare (4021) | UT (PAUT), RT; Viziune AI pe fața rădăcinii (acces limitat) |
| Grupa 5 (500) | Formă și dimensiune imperfecte | Subtăiere (5011), suprapunere (5041), umplere insuficientă (5012), convexitate excesivă (503), nealiniere unghiulară (508) | Viziune prin inteligență artificială (profilare 3D a bilelor), VT, manometre |
| Grupa 6 (600) | Defecte diverse | Lovitură de arc electric (601), stropire (602), suprafață ruptă (6011), urmă de șlefuire (6012) | VT, viziune prin inteligență artificială, MT |
Nivelurile de acceptare ISO 5817 B, C, D
ISO 5817:2023 definește trei niveluri de calitate pentru acceptarea îmbinărilor sudate prin fuziune din oțel, nichel, titan și aluminiu. Nivelul D (calitate moderată) are cele mai largi toleranțe dimensionale și se aplică fabricării generale. Nivelul C (calitate intermediară) este standardul pentru aplicații structurale și majoritatea fabricărilor industriale. Nivelul B (calitate strictă) se aplică structurilor critice pentru siguranță, echipamentelor sub presiune și structurilor primare auto unde cerințele de rezistență la oboseală și fractură sunt ridicate.
De exemplu practic: o adâncime de 0.5 mm (tip 5011) este acceptabilă la Nivelul D, marginală la Nivelul C (unde limita este de 0.5 mm pentru sudurile cap la cap) și respinsă la Nivelul B (limita de 0.25 mm pentru sudurile cap la cap). Sistemele de vedere cu inteligență artificială configurate pentru un anumit nivel de acceptare își setează pragurile de detecție la limitele dimensionale din tabelul relevant al standardului ISO 5817, permițând decizii automate de acceptare/respingere.
Secțiunea 5 — Maparea criteriilor de acceptare: AWS D1.1, EN 15085 și ISO 3834
Dincolo de ISO 5817, producătorii care lucrează conform codurilor specifice industriei trebuie să își coreleze planul de inspecție cu criteriile de acceptare din aceste coduri. Tabelul de mai jos prezintă pe scurt codurile principale și domeniul lor de calitate pentru aplicațiile de sudare robotizată.
| Cod / Standard | Domeniul de aplicare | Cerință vizuală (VT) | Cerință RT / UT | Referință nivel de calitate |
|---|---|---|---|---|
| AWS D1.1 (Oțel structural) | Fabricarea și montajul structurilor metalice în America de Nord | 100% pe toate sudurile (Clauza 6) | RT sau UT pe elemente întinse CJP și elemente critice la fractură | Acceptare în funcție de categoria îmbinării și tipul de încărcare |
| AWS D1.2 (Aluminiu) | Sudură structurală din aluminiu | 100% VT | RT sau UT în funcție de categoria articulației; radiografia este preferată pentru aluminiu subțire | Abordare similară categoriei cu D1.1, adaptată pentru microstructura aluminiului |
| AWS D1.6 (Oțel inoxidabil) | Sudură structurală din oțel inoxidabil | 100% VT | RT sau PT (MT nu se aplică claselor austenitice) | Criteriile țin cont de riscul de sensibilizare în apropierea zonelor periculoase (HAZ) |
| EN 15085 (Vehicule feroviare) | Sudarea vehiculelor și componentelor feroviare | 100% pe îmbinări critice pentru siguranță CL1 | 100% RT sau PAUT pe articulațiile CL1; eșantionare pe CL2/CL3 | ISO 5817 Nivelul B pentru CL1; C sau D pentru criticitate mai mică |
| ISO 3834 (Cerințe de calitate) | Standard-cadru pentru managementul calității sudării prin fuziune; citat de EN 1090, EN 15085 și altele | Conform standardului de produs de referință | Conform standardului de produs de referință | ISO 3834-2 (Cuprinzător), -3 (Standard), -4 (Elementar) |
| ASME Secțiunea IX (Recipiente sub presiune) | Cazane, recipiente sub presiune și conducte în SUA și la nivel global, prin referință | Conform codului de construcție (ASME VIII Div.1) | RT obligatoriu pentru îmbinările cu număr P peste pragul de presiune din Divizia 1 | Fără mapare directă ISO 5817; se aplică criteriile de acceptare ASME QW și UW |
Conform Societății Americane de Sudură (AWS D1.1:2020, Clauza 6.9), toate sudurile trebuie să fie supuse testării vizuale înainte de efectuarea oricărei alte examinări nedistructive. Această cerință face ca VT - și, prin extensie, inspecția vizuală automată prin inteligență artificială, ca omolog instrumentat al acesteia - să fie poarta de intrare obligatorie pentru secvența completă de inspecție, nu o adăugare opțională. Operațiunile de sudare robotizată care înregistrează 100% rezultate vizuale prin inteligență artificială per îmbinare îndeplinesc intenția de documentare a acestei clauze, generând în același timp o înregistrare auditabilă a calității pentru fiecare lot de producție.
Secțiunea 6 — ROI-ul implementării inteligenței artificiale pentru sistemele de calitate a sudurilor
Argumentele comerciale pentru adăugarea inspecției vizuale prin inteligență artificială la o celulă de sudură robotizată existentă se bazează pe trei îmbunătățiri măsurabile: rate mai mari de detectare a defectelor, rate mai mici de fals pozitive care reduc deșeurile inutile și frecvență redusă a testelor nedistructive în aval pe loturile de producție care trec de screening-ul automat.
Creșterea ratei de detectare
Testarea vizuală manuală (VT) instruită asupra ieșirii sudurii robotizate, efectuată de inspectori calificați la viteza de producție, atinge rate de detectare de aproximativ 87% pentru defectele de suprafață și cele apropiate de suprafață, o cifră care scade și mai mult la sfârșitul turei și sub presiune ridicată de producție. Sistemele de vedere cu inteligență artificială implementate pe celule de sudură robotizate ating în mod constant rate de detectare de 96-99% pentru aceleași clase de defecte, pe baza datelor de implementare în industrie. Diferența, de 9 până la 12 puncte procentuale, se traduce direct în rate reduse de evitare a defectelor de suprafață care ajung în asamblarea din aval sau la livrarea către clienți.
Costul hardware-ului Vision
Costul incremental al hardware-ului pentru adăugarea vederii AI post-sudura la o celulă existentă (profilator laser 3D, PC industrial cu inferență la margini, software de integrare) este cuprins între 25,000 și 55,000 de dolari pentru o configurație de profilare a cordoanelor post-sudura. Adăugarea scanării îmbinărilor pre-sudura pe aceeași platformă hardware adaugă între 5,000 și 15,000 de dolari. Monitorizarea completă a băii de topitură în timpul procesului cu cameră de mare viteză și termografie IR este stratul cu cel mai mare cost, adăugând între 10,000 și 25,000 de dolari și este specificată în principal pentru sudarea aerospațială, a recipientelor sub presiune și a șinelor critice pentru siguranță, mai degrabă decât pentru fabricația generală. Combinate, o stivă completă de vederi AI trifazate pe o singură celulă are un cost incremental de între 40,000 și 80,000 de dolari față de o celulă robotică de bază.
Șoferi de recuperare a investiției
Într-un atelier de fabricație structurală cu volum mediu, care generează 300 de îmbinări sudate inspectate pe schimb, creșterea ratei de detectare de la 87% la 97% previne aproximativ 30 de defecte suplimentare la fiecare 1,000 de îmbinări. La un cost mediu de 75 USD per eveniment de refacere detectat în timpul procesului (față de peste 400 USD per defectare în asamblarea din aval), contribuția la reducerea defectelor generează singură aproximativ 50,000 USD până la 120,000 USD pe an per celulă, în funcție de volum și costul refacerii. Amortizarea pentru echipamente de vizualizare în valoare de 50,000 USD se realizează în 6-14 luni la acești parametri. Reducerile frecvenței testelor nedistructive (NDT), atunci când datele privind capacitatea procesului din sistemul de vizualizare acceptă planuri de eșantionare reduse convenite cu clientul, adaugă economii suplimentare specifice aplicației.
În practică, cea mai importantă variabilă de implementare nu este hardware-ul de vizualizare în sine, ci calitatea bibliotecii de procese pe care o monitorizează. Celulele care funcționează pe baza unei specificații de procedură de sudare (WPS) bine calificate, cu repetabilitate stabilă a dispozitivelor de fixare și gestionare consistentă a consumabilelor, beneficiază de beneficiile ratei complete de detecție oferite de viziunea bazată pe inteligență artificială. Celulele cu variabilitate ridicată a procesului generează rate ridicate de fals pozitive, deoarece modelul nu poate distinge un defect legitim de o abatere a parametrilor cauzată de un vârf de contact uzat sau de o calibrare a sursei de alimentare care se abate. Abordarea mai întâi a stabilității procesului, apoi adăugarea vederii bazate pe inteligență artificială ca strat de monitorizare, produce rezultate mai bune decât adăugarea vederii la un proces care generează deja suduri la limită.
Arhitectură QC în cinci pași: de la senzor la MES
O arhitectură QC pregătită pentru producție conectează straturile de inspecție descrise mai sus într-un flux de date care trece de la senzor la decizia de calitate și apoi la înregistrarea producției. Arhitectura în cinci pași de mai jos se aplică celulelor de sudură robotizate, de la configurații cu o singură stație până la linii cu mai multe stații.
- Stratul senzorial. Senzorii de monitorizare a procesului în linie (forma de undă a tensiunii/curentului arcului, viteza de alimentare a sârmei, debitul de gaz), scanerul laser pre-sudura, camera de mare viteză în timpul procesului (opțional) și profilerul 3D post-sudura produc fiecare fluxuri de date cu marcaj temporal și etichetate cu un ID de îmbinare. EtherCAT la 1 kHz sincronizează senzorii parametrilor arcului cu datele de poziție ale controlerului robotului, permițând maparea spațială a anomaliilor formei de undă în poziții exacte de-a lungul cusăturii de sudură.
- Inferență la margine. Un modul de calcul la margine (PC industrial sau placă de accelerare AI dedicată) execută inferențe în timp real pe baza semnalelor de proces și a datelor vizuale. Modelele de clasificare semnalează îmbinările suspecte într-un timp de transfer al robotului între îmbinări, de obicei 2-5 secunde, astfel încât operatorul primește o alertă înainte ca robotul să se deplaseze la următoarea îmbinare, permițând intervenția în timpul procesului, mai degrabă decât relucrarea post-lot.
- Clasificarea defectelor. Îmbinările semnalizate sunt clasificate în funcție de tipul de defect conform taxonomiei ISO 6520-1, iar severitatea este comparată cu nivelul de acceptare ISO 5817 aplicabil (B, C sau D) configurat pentru comanda de producție. Îmbinările care depășesc pragul de acceptare sunt înregistrate ca neconformități; îmbinările de la limita marginală sunt puse în coadă pentru reinspecție manuală sau NDT, în funcție de planul de calitate.
- Jurnal de trasabilitate. Toate citirile senzorilor, imaginile vizuale, rezultatele clasificării și dispozițiile operatorilor sunt scrise într-o înregistrare de trasabilitate asociată cu ID-ul îmbinării, numărul de serie al piesei și lotul de producție. Această înregistrare susține atât analiza internă a calității (detectarea tendințelor, optimizarea parametrilor), cât și cerințele de audit ale clienților sau de reglementare conform ISO 3834 sau EN 15085.
- Integrare MES. Jurnalul de trasabilitate alimentează Sistemul de Execuție a Fabricației (MES) în timp real, actualizând starea calității loturilor de producție, semnalând comenzile de relucrare și declanșând programarea NDT pentru loturile care necesită eșantionare impusă de cod. Integrarea bidirecțională permite MES să transmită parametrii procedurii de sudare (setările WPS) către controlerul robotului la schimbarea comenzii, reducând riscul de selectare incorectă a parametrilor pe liniile cu mai multe produse.
Cum abordează furnizorii principali stiva de control al calității
FANUC, ABB și KUKA au integrat fiecare înregistrarea datelor și monitorizarea parametrilor în controlerele roboților lor de sudură, suita WeldGuide și SmartPower de la ABB și modulul ArcSense de la KUKA reprezentând implementări mature pentru liniile auto Tier 1. Yaskawa Motoman oferă monitorizarea proceselor specifice sudurii prin intermediul software-ului său Weld Navigator. ESTUN a adăugat capacitatea de monitorizare a sudurii în linie la celulele sale de sudură de gamă medie pentru piața generală de fabricație.
EVST abordează întregul sistem de control al calității (QC) prin intermediul sistemului său de sudare EVS-AI, care integrează recunoașterea vizuală 3D, biblioteca de procese de sudare RX (parametri precalificați pentru tipuri comune de îmbinări și combinații de materiale) și sincronizarea senzorilor EtherCAT de 1 kHz pentru o aliniere precisă între datele parametrilor arcului și poziția robotului. Motorul de auto-învățare al sistemului rafinează parametrii de sudură pe parcursul ciclurilor de producție fără re-învățare manuală, ceea ce reduce abaterea dintre parametrii procedurii calificați și parametrii de producție reali, o sursă comună de acumulare a defectelor marginale pe ciclurile lungi de producție. Celulele de sudare EVST dețin certificări CE, SGS și TUV de la terți, îndeplinind cerințele de documentație pentru auditurile sistemului de calitate ISO 3834 și EN 15085 pe piețele de export. Platforma robotică subiacentă, fabricată în conformitate cu procesele de calitate de grad auto IATF16949, acoperă întregul spectru de sarcini utile, de la brațe de sudură colaborative până la configurații industriale grele, acoperind gama de dimensiuni de îmbinări sudate pe care le necesită de obicei liniile de producție critice pentru calitate. EVST oferă asistență tehnică pe teren în peste 100 de țări, un factor relevant atunci când calibrarea și recalibrarea sistemului QC după modificări majore ale dispozitivelor de fixare necesită asistență tehnică la fața locului.
Pentru cumpărătorii care evaluează imaginea completă a integrării, de la brațul robotului și poziționer până la stiva QC, Ghid de componente și integrare a celulei de sudură robotizată acoperă în detaliu arhitectura senzorilor și a magistralei de câmp. Modelarea rentabilității investiției (ROI) pentru întreaga investiție în celule, inclusiv economiile la rata de defecte, este prezentată în Analiza rentabilității investiției și a amortizării celulei de sudură robotizată.
Conform raportului World Robotics 2025 al Federației Internaționale de Robotică (IFR), sudarea reprezintă aproximativ 23% din totalul instalațiilor de roboți industriali la nivel global, iar ponderea noilor instalații de celule de sudură care încorporează monitorizarea calității în linie și inspecția vizuală a crescut semnificativ, odată cu tendința mai largă către fabricația bazată pe date. Această tendință de adopție reflectă atât disponibilitatea hardware-ului de calcul de la distanță accesibil, cât și cerințele din ce în ce mai stricte privind documentația calității pentru clienți - factori care deplasează inspecția sudurilor asistată de inteligență artificială de la adoptarea exclusivă în industria auto la fabricarea generală de structuri.
Lecturi conexe și resurse interne
- Ghid complet pentru automatizarea sudării robotizate (2026), articol principal care acoperă selecția proceselor, proiectarea celulelor și întregul peisaj al aplicațiilor de sudare
- Top 10 mărci de roboți de sudură (2026), Comparație OEM în ceea ce privește suportul pentru integrare, gama de sarcini utile și acoperirea regională a serviciilor
- Componente și integrare a celulelor de sudură robotizată (2026), stratul senzorilor, arhitectura magistralei de câmp, tipurile de poziționere și secvența de punere în funcțiune
- Sudare MIG vs TIG vs Sudură robotizată cu laser (2026), ghid de selecție a proceselor cu compromisuri între calitate și cost în funcție de tipul de îmbinare
- Standarde de siguranță pentru roboții industriali: ISO 10218 și marcaj CE (2026), cerințe ale sistemului de siguranță pentru celulele de sudură robotizate
Întrebări frecvente
Poate inspecția vizuală cu inteligență artificială să înlocuiască testele nedestructibile tradiționale în sudarea robotizată?
Nu în întregime. Inspecția vizuală cu inteligență artificială acoperă defectele de suprafață și cele apropiate de suprafață la o acoperire de producție de 100% - tăiere superficială, suprapunere, porozitate suprafeței și abateri ale geometriei cordonului. Nu poate detecta defecte volumetrice subterane pe care le identifică PAUT sau RT. Pentru sudurile critice pentru siguranță conform AWS D1.1, ASME Secțiunea IX sau EN 15085, cerințele NDT post-sudură sunt stabilite de codul aplicabil și rămân obligatorii. Configurația corectă este vederea cu inteligență artificială pentru o verificare 100% în linie, plus NDT impus de cod pe îmbinările marcate sau loturile de eșantionare necesare.
Când am nevoie de testare radiografică (RT) pe suduri robotizate?
RT este impusă de cod pentru categorii specifice de îmbinări, indiferent de metoda de producție. AWS D1.1 impune RT sau UT pe toate sudurile de canelură cu penetrare completă a îmbinărilor din elementele întinse ale conexiunilor structurale primare și pe toate sudurile din elementele critice pentru fractură. Secțiunea IX ASME impune RT pe sudurile care mențin presiunea peste pragurile de serviciu definite. Sudarea șinei EN 15085 CL1 necesită 100% RT sau UT pe îmbinările critice pentru siguranță. Capacitatea demonstrată a procesului robotic (date Cpk) poate uneori susține planuri de eșantionare RT reduse cu aprobarea organismului de cod, dar acest lucru necesită documentație formală de calificare.
Cum controlez rezultatele fals pozitive de la sistemele de inspecție a sudurilor cu inteligență artificială?
Ratele de fals pozitive depind de calitatea setului de date de antrenament, calibrarea pragului de decizie și stabilitatea mediului la nivelul camerei. Calibrați pragul de decizie la rata de fals pozitive acceptabilă - de obicei 2-5% - validată pe un set de date rezervat care acoperă geometria reală a sudurii și condițiile suprafeței. Controlați mediul de inspecție: poziționare consistentă a piesei, ecranare stabilă a camerei împotriva luminii arcului (pentru camerele din proces) și iluminare uniformă pe profilerele post-sudură. Un flux de lucru de revizuire în două etape - semnalizări AI, confirmare de către operator în 60 de secunde - menține costurile de respingere a falsurilor pozitive gestionabile fără a reduce acoperirea de detectare.
De ce date de antrenament are nevoie un model de inspecție a sudurilor cu inteligență artificială?
Un model de producție are nevoie de câteva mii de imagini de sudură etichetate per clasă de defecte, acoperind tipurile specifice de îmbinări, materialele și condițiile de suprafață. Seturile de date publice pot introduce antrenament, dar modelele antrenate pe date generice au performanțe sub așteptări în condiții specifice de producție. Implementările cu cele mai bune performanțe combină pre-antrenamentul general cu reglajul fin specific aplicației pe 500-2,000 de exemple de producție etichetate per clasă de defecte. Conductele de învățare active - în care modelul semnalează predicții incerte pentru etichetarea umană, apoi re-antrenează - reduc povara continuă de colectare a datelor odată ce modelul de bază este implementat.
Ce adaugă inspecția vizuală prin inteligență artificială unei celule de sudură robotizate în termeni de costuri și detectare a defectelor?
Costul incremental al hardware-ului variază între 25,000 și 80,000 de dolari, în funcție de includerea scanării pre-sudura, a monitorizării bazinului de topitură în timpul procesului sau doar a profilării cordonului de sudură post-sudura. Rata de detectare a defectelor de suprafață și de suprafață apropiată se îmbunătățește de la aproximativ 87% pentru VT manual instruit la 96-99% pentru viziunea prin inteligență artificială la viteza de producție, pe baza datelor de implementare în industrie. Amortizarea hardware-ului de vedere este de obicei de 12-18 luni în producția de volum mediu spre mare, prin reducerea deșeurilor, a prelucrărilor și a frecvenței NDT în aval.
Referințe de ieșire:
Societatea Americană de Sudură (AWS), Codul de Sudură Structurală D1.1 |
ISO 5817:2023, Sudare: Îmbinări sudate prin fuziune, Niveluri de calitate |
Raportul IFR World Robotics 2025 |
Software-ul Cognex VisionPro |
Software-ul MVTec HALCON pentru viziune artificială