
Software pentru sudură robotizată: programare offline, simulare și geamăn digital (2026)
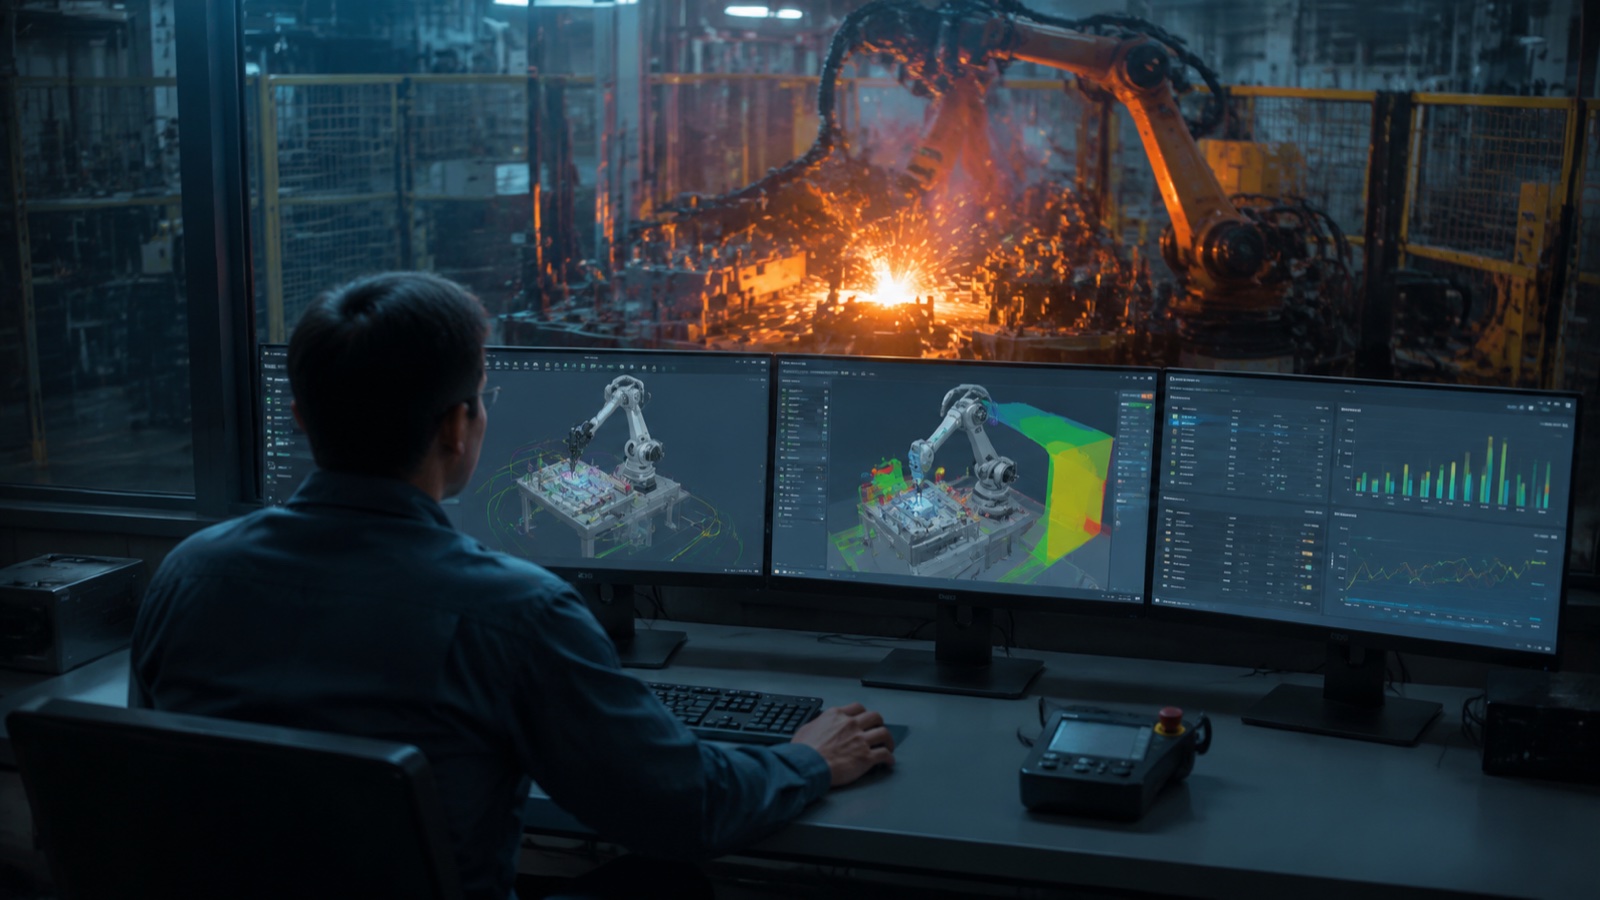
Setul de software pentru sudarea robotizată din 2026 are patru niveluri: (1) programare offline (OLP) pentru planificarea traseelor, acoperind instrumente de la RobotStudio și RoboGuide la Octopuz și DELMIA; (2) simulare și validare a timpului de ciclu înainte ca un program să ajungă în fabrică; (3) platforme digitale gemene (Siemens Tecnomatix, Rockwell Emulate3D, NVIDIA Omniverse) care mențin paritatea în timp real cu celula fizică; și (4) sisteme de inteligență artificială fără învățare care generează automat trasee de sudură din date CAD sau scanate 3D, comprimând configurarea de la zile la minute.
1. Programare Offline (OLP): Instrumente Vendor-Native și Vendor-Neutral
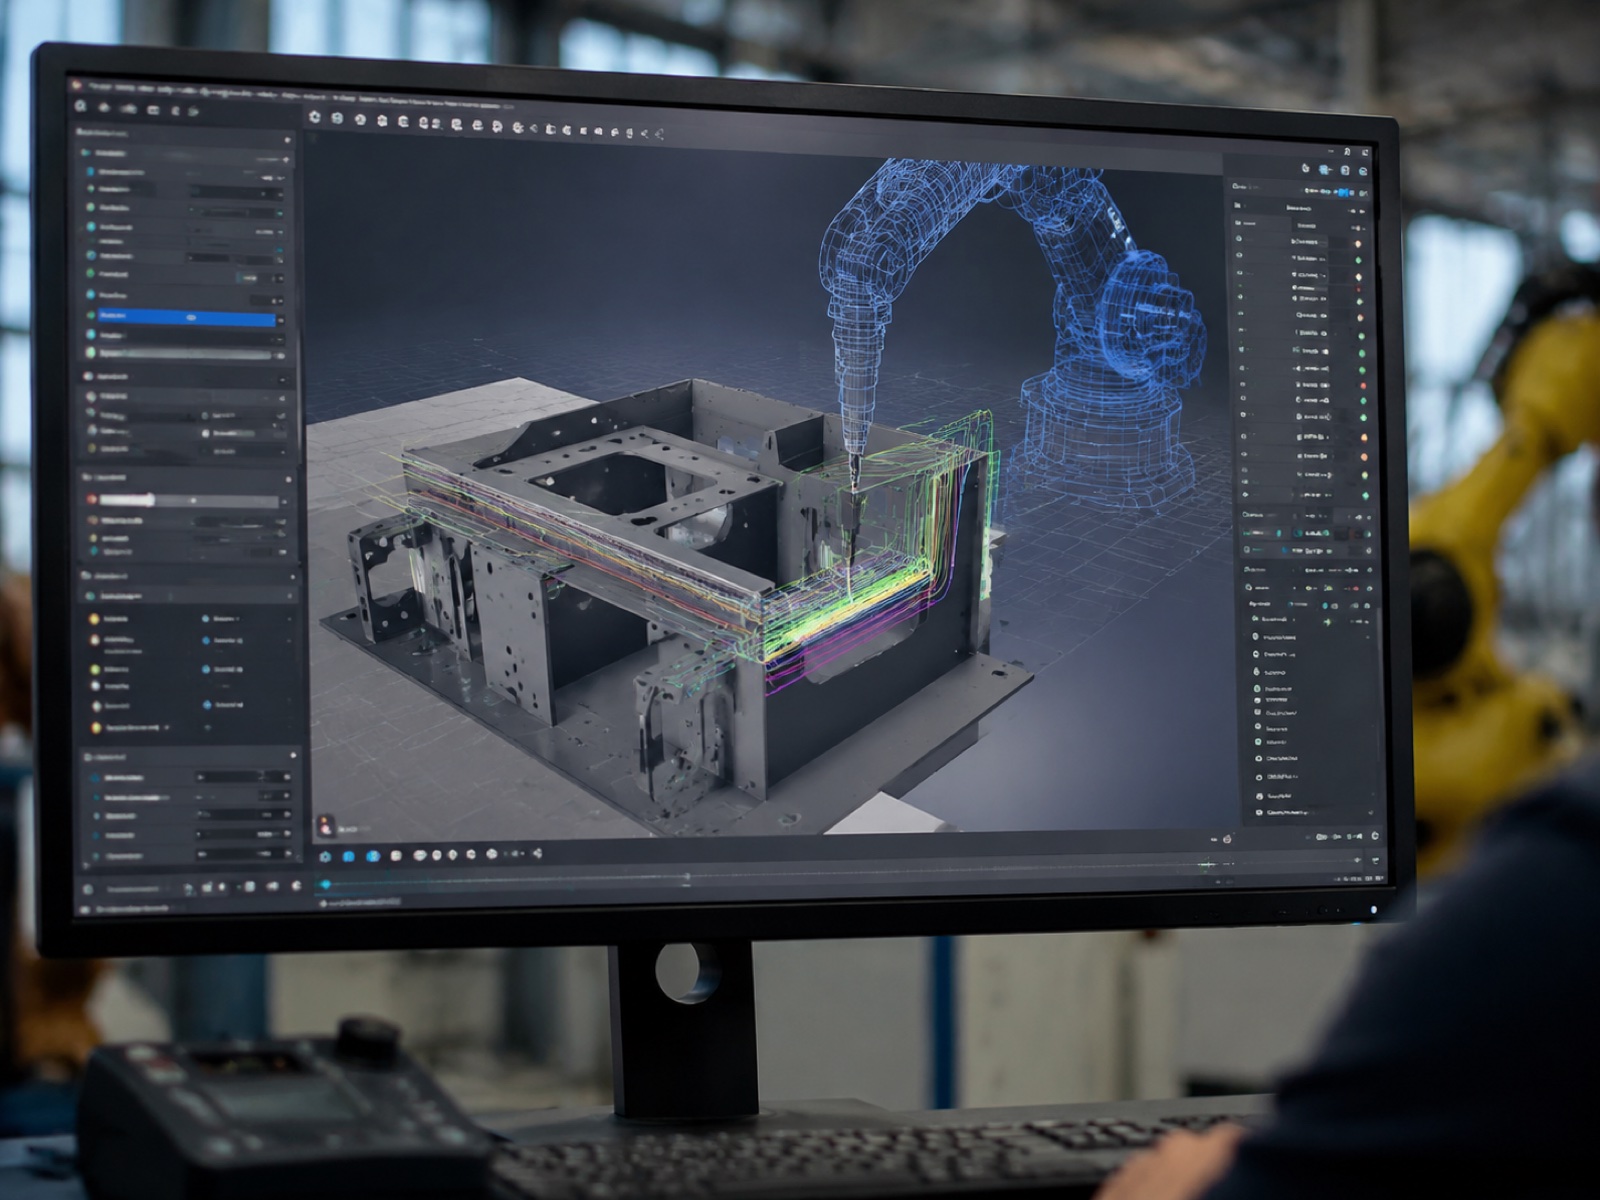
Programarea offline a sudării robotizate mută definiția traiectoriei de la podeaua fabricii la o stație de lucru de inginerie. Inginerul importă modelul CAD al piesei de prelucrat, poziționează robotul virtual, definește orientarea torței, viteza de deplasare și parametrii de legătură, execută verificări de coliziune și accesibilitate, apoi exportă codul controlerului post-procesat pentru încărcare. Celula robotică fizică continuă să ruleze producția în timp ce se desfășoară activitatea de programare, acesta fiind principalul argument economic pentru OLP față de învățarea manuală.
Conform datelor IFR World Robotics, adoptarea OLP în rândul utilizatorilor de roboți de sudură cu arc din furnizorii de tier 1 din industria auto a crescut de la aproximativ 40% în 2020 la aproximativ 65% sau mai mult în 2025, determinată de ciclurile de viață mai scurte ale produselor și de varietatea tot mai mare de geometrii ale îmbinărilor sudate pe carcasele bateriilor EV și pe cadrele structurale.
Platforme OLP native pentru furnizori
Fiecare producător important de roboți livrează propriul mediu de simulare și OLP, strâns integrat cu controlerul și nucleul de mișcare proprietar al mărcii:
- ABB RobotStudio, cea mai utilizată platformă OLP nativă la nivel global, cu generare de cod RAPID încorporată, suport pentru mișcare coordonată și o bibliotecă de surse de alimentare pentru sudură care acoperă interfețele Fronius, Lincoln și Miller. Controlerul virtual al RobotStudio rulează același firmware ca și controlerul fizic IRC5/OmniCore, ceea ce elimină decalajul dintre simulator și realitate în ceea ce privește predicția timpului de ciclu.
- FANUC RoboGuideSuita de simulare FANUC este compatibilă cu limbajul TP (teach pendant) complet și include WeldPRO, un modul specific sudării pentru optimizarea orientării torței și planificarea traiectoriei multistrat. RoboGuide este frecvent citat în fluxurile de lucru pentru validarea OEM din atelierele de caroserie auto.
- Yaskawa MotoSim EG-VRCControlerul de robot virtual al MotoSim reproduce nucleul de mișcare Yaskawa DX200/YRC1000, permițând predicții ale timpului de ciclu care corespund rezultatelor din teren cu o marjă de ±5%.
- KUKA Sim, integrat cu instrumentul de configurare I/O KUKA.WorkVisual, permițând simularea completă a amplasamentului celulei, de la mișcarea robotului până la logica PLC de siguranță.
- Universal Robots URSim, un simulator software pentru familia de coboți UR, relevant pentru aplicații de sudare cu electrozi subțiri și configurații de sudare colaborativă în care un braț UR acționează o torță MIG la cicluri de funcționare mai mici.
Principala constrângere a OLP-ului nativ de la furnizor este blocarea: fiecare platformă generează cod doar pentru propria marcă. Celulele cu flotă mixtă (robot ABB, axă de poziționare FANUC) necesită post-procesoare suplimentare sau un strat neutru față de furnizor deasupra.
Platforme OLP neutre față de furnizori
Instrumentele neutre față de furnizori generează cod post-procesat pentru mai multe mărci de roboți dintr-un singur mediu bazat pe CAD. Pentru sudură, cele mai frecvent specificate platforme sunt:
- Caracatiță, construit special pentru sudarea cu arc și în puncte, cu o bibliotecă de parametri de sudură și o logică de optimizare a traiectoriei care ia în considerare constrângerile unghiului de acces al torței. Acceptă peste 40 de mărci de roboți și este adoptat pe scară largă în atelierele de fabricație grea și de recipiente sub presiune.
- Componente vizuale, puternic în simularea amplasamentului și planificarea celulelor multi-robotice; funcționalitate specifică sudării prin module suplimentare. Adesea selectat atunci când prioritatea este debitul general al liniei, mai degrabă decât gestionarea detaliată a parametrilor torței.
- FastSuite Ediția 2 (Cenit), poziționat pentru celule complexe cu mai mulți roboți și aplicații cu procese intensive; se integrează cu Siemens Tecnomatix Process Simulate pentru conectivitate digitală gemenească.
- RoboDK, o opțiune OLP accesibilă și cu cost redus, care acoperă peste 500 de modele de roboți. Mai puțin cuprinzătoare în ceea ce privește caracteristicile specifice sudării (secvențiere multi-pas, export parametri WPS), dar utilizată pe scară largă în atelierele de lucru și în mediile educaționale datorită costului său de intrare redus.
- Robotica DELMIA (Dassault Systèmes), parte a platformei 3DEXPERIENCE, permițând programarea roboților în același mediu ca și proiectarea produsului și planificarea fabricației. Cea mai bună alegere acolo unde integrarea PLM și trasabilitatea MBOM sunt cerințe, cum ar fi în atelierele de caroserie OEM auto.
- Simulare proces (Siemens Tecnomatix), liderul în programele de caroserie în alb (BIW) pentru producătorii de echipamente originale din industria auto, unde același instrument gestionează atât programarea offline, cât și simularea producției. Acceptă secvențe coordonate cu mai mulți roboți și are o punte digitală geamănă nativă către stratul de simulare a instalației Tecnomatix.
Furnizor nativ vs. furnizor neutru: comparație
| Dimensiune | Furnizor nativ (RobotStudio, RoboGuide, MotoSim, KUKA Sim) | Furnizor neutru (Octopuz, DELMIA, Visual Components, RoboDK) |
|---|---|---|
| Acoperire a mărcii de roboți | Marcă unică (OEM propriu) | Multi-marcă (40–500+ modele în funcție de unealtă) |
| Fidelitatea controlerului | Controler virtual exact — cea mai mare precizie de la simulare la realitate | Model post-procesor — precizia depinde de calitatea post-procesorului |
| Caracteristici specifice sudării | Deep (WPS nativ, biblioteci de procese, interfață sursă de alimentare) | Variabilă; Octopuz și Process Simulate sunt cele mai puternice; RoboDK este limitat |
| Integrare PLM/MES | Limitat la ecosistemul OEM | Cunoștințe solide în DELMIA / Simulare procese; REST/OPC-UA în altele |
| Costul locului (orientativ) | 5,000–15,000 USD/an (adesea inclus în achiziționarea robotului) | 8,000–30,000 USD/an, în funcție de adâncimea modulului |
| Cel mai potrivit | Flotă de roboți cu o singură marcă, volum mare de producție OLP, ateliere de caroserie OEM | Flote mixte, ateliere de lucru, facilități care necesită trasabilitate PLM |
Conform cercetărilor de piață privind automatizarea sudării realizate de Interact Analysis, piața globală de software pentru sudură robotizată (OLP, simulare și geamăn digital combinat) a fost evaluată la aproximativ 1.4 miliarde USD în 2024 și se preconizează că va ajunge la 2.6 miliarde USD până în 2029, generarea de trasee augmentate prin inteligență artificială fiind identificată ca fiind subsegmentul cu cea mai rapidă creștere. Instrumentele OLP neutre față de furnizori câștigă pondere în fabricația generală non-auto, pe măsură ce flotele de roboți de mărci mixte devin mai frecvente.
2. Simulare și validare a timpului de ciclu
Simularea acoperă stratul analitic care rulează înainte ca codul să ajungă la controlerul de producție. Instrumentele moderne de simulare OLP abordează patru moduri specifice de defecțiune pe care învățarea directă nu le poate detecta până când robotul nu se află deja în celulă:
Detectarea coliziunii
Verificarea coliziunilor testează torța, înfășurarea cablului și legăturile robotului față de piesa de prelucrat, dispozitivul de fixare, poziționerul și structura celulei în fiecare punct al traiectoriei programate. În practică, aici generează majoritatea programelor OLP noi corecții: torța se apropie de spatele unei suduri cu canelură adâncă, iar cotul robotului se ciocnește de cadrul dispozitivului de fixare într-un punct de referință care părea clar în desenul 2D. Simularea detectează acest lucru în câteva minute; descoperirea acestuia în timpul unei probe de producție poate deteriora o torță în valoare de 2,000-5,000 USD și întârzie punerea în funcțiune cu zile.
Accesibilitate și evitarea singularităților
O configurație a celulei robotului poate părea corectă din punct de vedere geometric, dar poate conține totuși segmente de traiectorie unde robotul trece prin sau în apropierea unei singularități a încheieturii mâinii (o configurație în care două axe articulare se aliniază, provocând o mișcare nedefinită matematic). Majoritatea instrumentelor OLP evidențiază zonele cu risc de singularitate în previzualizarea traiectoriei și permit inginerului să modifice unghiul torței sau poziția bazei robotului pentru a le ocoli înainte de orice încercare fizică.
Predicția timpului de ciclu
Conform observațiilor din industrie, predicția timpului de ciclu în cadrul platformelor moderne de simulare OLP se încadrează în intervalul de ±5–8% din timpul de ciclu măsurat în lumea reală, atunci când modelul cinematic al robotului și parametrii de mișcare ai controlerului sunt configurați corect. Eroarea reziduală provine în principal din setările rampei de accelerare/decelerare și din segmentele de tăiere cu aer în apropierea singularităților, unde robotul încetinește sub viteza maximă. Calibrarea parametrilor de mișcare a simulării în raport cu o singură rulare a eșantionului de producție aduce eroarea de predicție la ±3% sau mai bine pentru geometriile standard ale sudurii de colț. Această precizie este importantă deoarece o supraestimare de 10% a timpului de ciclu pentru o piesă de volum mare poate costa săptămâni de producție pe an.
Coordonare multi-robotă
În cazul în care doi sau mai mulți roboți lucrează simultan la o singură piesă de lucru (obișnuit în industria auto BIW și în celulele de fabricație structurală), simularea devine obligatorie, mai degrabă decât opțională. Coordonarea a doi roboți pe un singur dispozitiv de fixare necesită gestionarea zonei de interferență: planificatorul trebuie să definească volume de excludere care să împiedice intrarea simultană a brațului și să secvențieze apropierea torței astfel încât ambii roboți să mențină timpul maxim de aprindere a arcului fără a aștepta inutil. Fără simulare, această programare este imposibil de validat fără teste fizice ample.
3. Geamănul digital: Paritate în timp real la nivelul zonei de producție
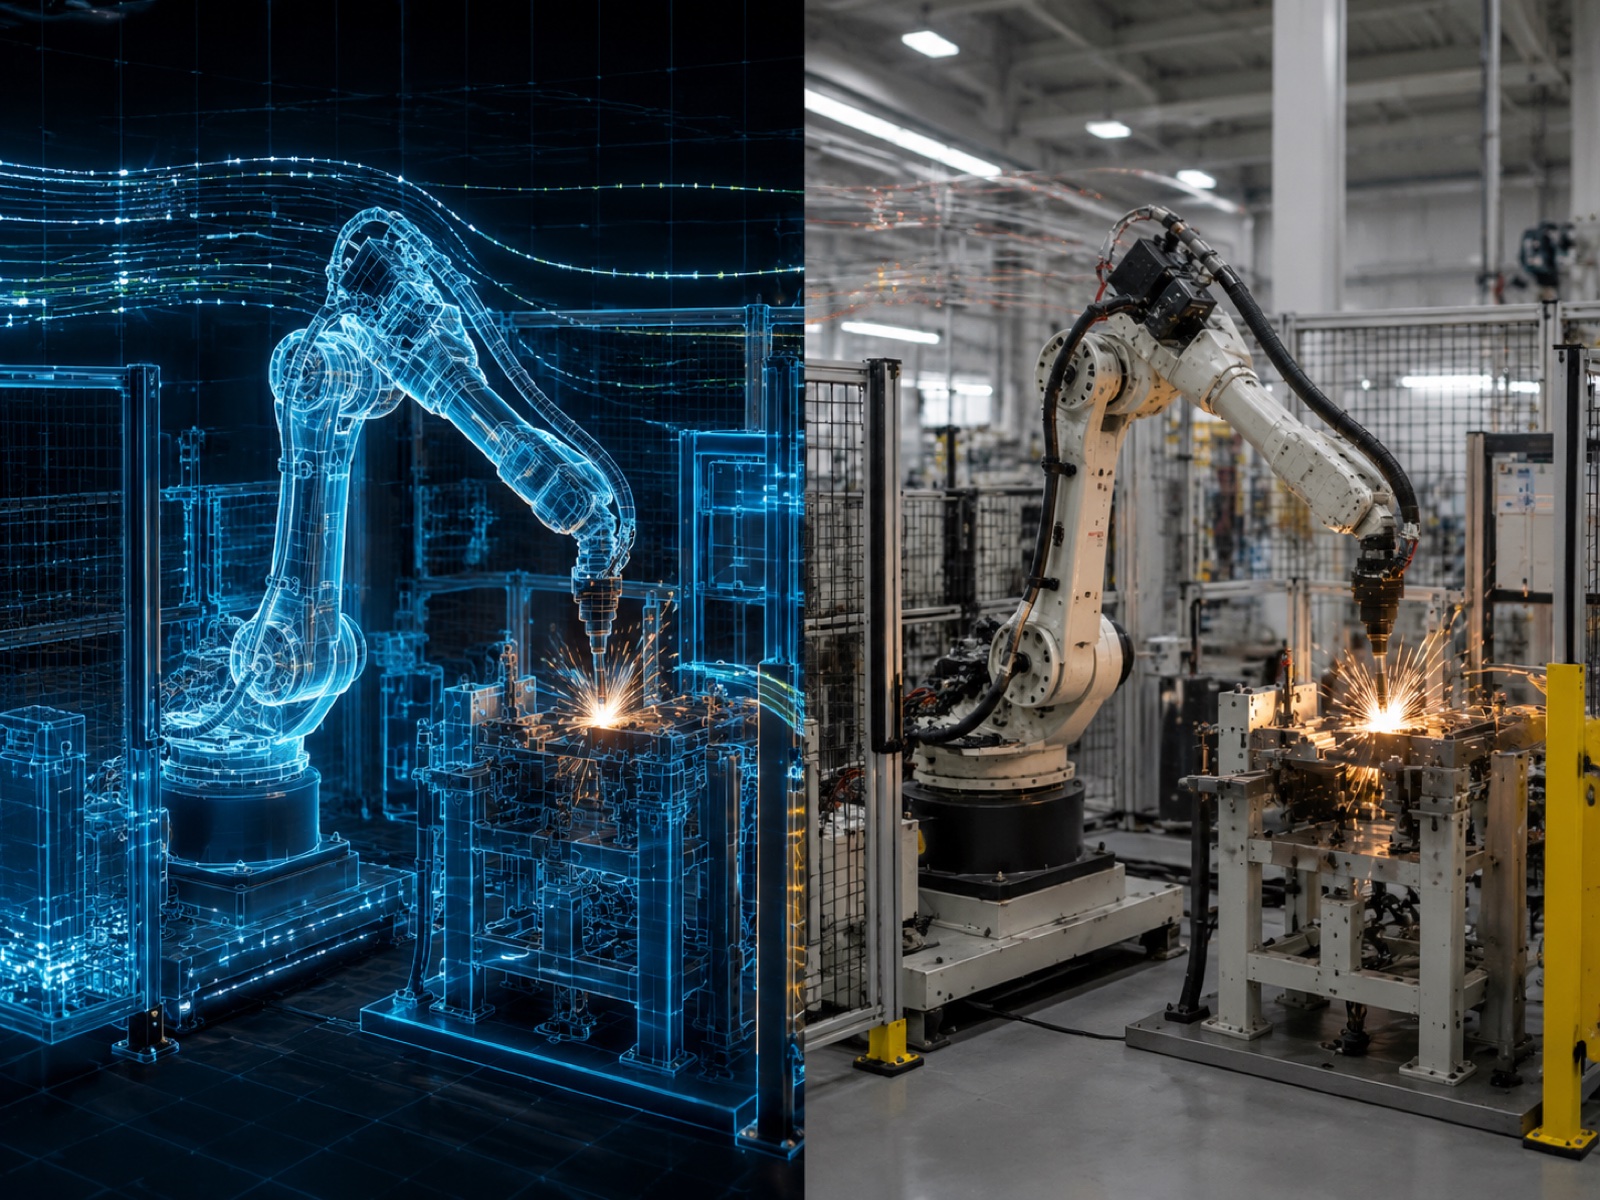
Un geamăn digital extinde simularea de la o verificare unică înainte de implementare la un model live continuu al celulei operaționale. Distincția cheie: simularea rulează o singură dată, iar apoi celula fizică preia controlul; un geamăn digital menține o legătură de date bidirecțională, astfel încât modelul virtual reflectă poziția reală a robotului, unghiul poziționerului, parametrii arcului și citirile senzorilor în timp real.
Opțiuni platformă
Trei platforme sunt cel mai frecvent specificate pentru sudarea gemenilor digitali ai celulelor în 2026:
- Simulare instalație Siemens Tecnomatix / Simulare procese, liderul în programele OEM pentru industria auto. Tecnomatix se conectează la portalul Siemens Totally Integrated Automation (TIA) și la controlerele SINUMERIK/SIMATIC prin OPC-UA, oferind suport pentru monitorizarea debitului în timp real, analiza fluxului de materiale și detectarea blocajelor pe întreaga linie de producție, nu doar pe celule robotizate individuale.
- Rockwell Automation Emulate3D, o simulare cu evenimente discrete și un instrument de geamăn digital care se integrează cu logica PLC Studio 5000, permițând celulei virtuale să ruleze cod ladder PLC real în emulare înainte de instalarea fizică. Specificat în mod obișnuit în fabricația generală din America de Nord, unde controalele Rockwell Allen-Bradley sunt standardul instalației.
- Sim-ul NVIDIA Omniverse Isaac, o simulare robotică precisă din punct de vedere fizic, construită pe Universal Scene Description (USD), cu randare în timp real cu ray-tracing și integrare nativă ROS 2. Isaac Sim câștigă teren ca platformă pentru celulele de sudură augmentate de inteligență artificială, unde geamănul digital trebuie să servească și ca generator de date sintetice pentru antrenarea modelelor de vedere 3D și a rețelelor neuronale de planificare a traseelor.
Cazuri de utilizare în sudură
Testarea scenariilor ipotetice: O nouă variantă de piesă de prelucrat ajunge la mijlocul producției. Geamănul digital permite inginerului de proces să valideze un program OLP modificat în funcție de configurația celulei active, inclusiv starea curentă a dispozitivului de fixare și offset-urile de calibrare ale poziționerului, înainte de a întrerupe producția. Testarea unei schimbări de traiectorie care ar necesita 4 ore de încercări fizice poate fi efectuată în mai puțin de 30 de minute în geamănul digital.
Întreținere predictivă: Geamănul digital urmărește abaterea timpului de ciclu în timp. O creștere treptată a timpului de ciclu pe o secvență de poziționare cu mișcare coordonată, fără nicio modificare a setărilor de viteză a robotului, este un indicator timpuriu fiabil al uzurii servo-ului poziționerului sau al abaterii de la offset-ul encoderului. Depistarea acestui lucru înainte ca acesta să provoace o poziție de sudură ratată reduce timpii de nefuncționare neplanificați.
Bucla de feedback MES: Datele digitale gemene (sudurile finalizate pe schimb, timpul de activare a arcului, evenimentele de oprire a defectelor) alimentează înregistrarea producției MES, permițând trasabilitatea la nivel de cordon de sudură. Acest lucru este din ce în ce mai necesar în industria aerospațială și în fabricarea de recipiente sub presiune, unde cerințele sistemului de calitate ISO 3834 impun înregistrări ale procesului de sudură legate de comenzi de lucru specifice.
Conform datelor de utilizare Omniverse Industrial publicate de NVIDIA, la începutul anului 2026, peste 700 de companii industriale utilizau Omniverse pentru aplicații de generare de gemeni digitali și date sintetice, manipularea robotică și simularea celulelor de sudură fiind printre primele trei categorii de aplicații. Randarea precisă din punct de vedere fizic a lui Isaac Sim permite transferul modelelor de viziune 3D antrenate pe scene de sudură sintetică în celule reale cu o colectare minimă suplimentară de date din lumea reală.
4. Inteligența artificială și sistemele fără învățare: Generarea automată a traseelor din scanarea 3D
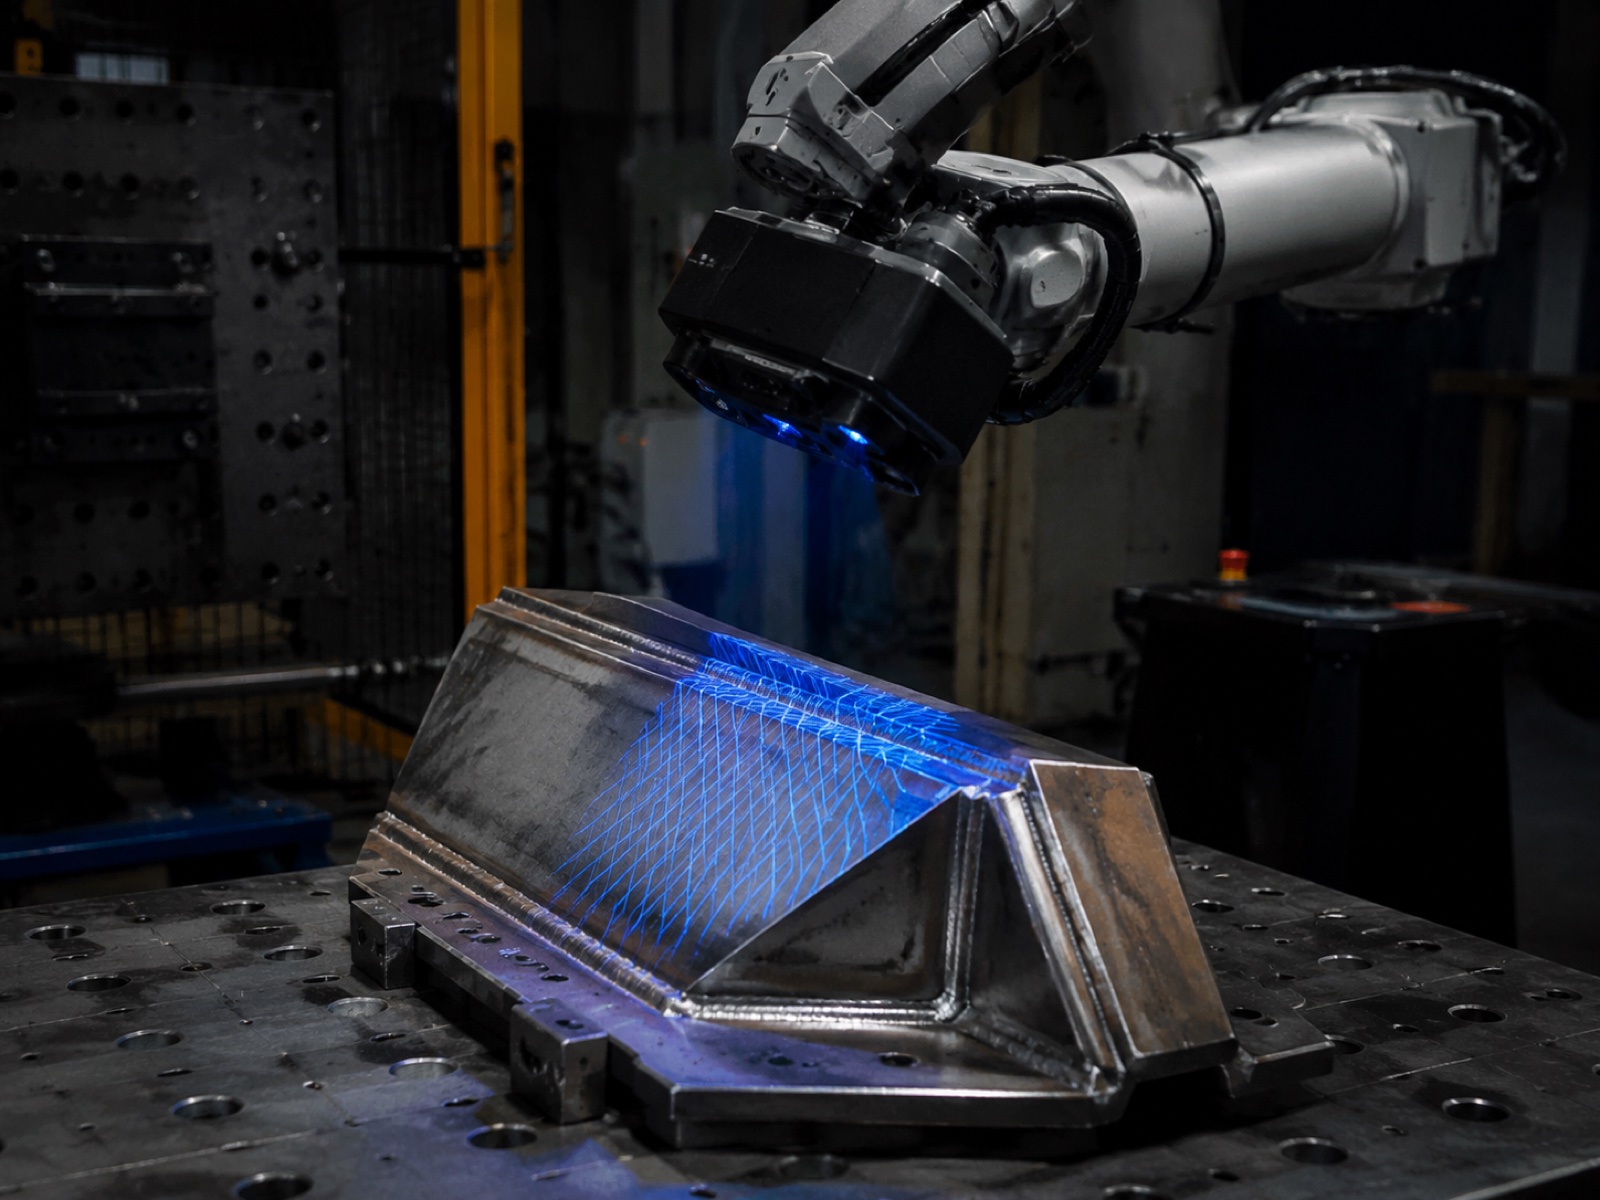
Al patrulea nivel al stivei de software de sudură 2026 mută complet generarea traseelor de la stația de lucru de inginerie: un scaner 3D sau o cameră cu lumină structurată capturează piesa de prelucrat, extrage geometria sudurii și generează automat un program robot, fără definirea manuală a punctelor de referință. Timpul de programare se comprimă de la ore (OLP) la minute.
Cum funcționează scanarea 3D către traseu
Conducta principală are trei etape. În primul rând, un scaner cu lumină structurată sau cu timp de zbor generează un nor dens de puncte al piesei de prelucrat. În al doilea rând, algoritmii de detectare a îmbinărilor (antrenați pe seturi de date adnotate ale geometriei sudurii) identifică tipul îmbinării, orientarea și golurile de fixare. În al treilea rând, planificatorul de traiectorie generează puncte de referință ale torței, unghiuri de apropiere, viteze de deplasare și parametri de țesătură ca un program robotic, aplicând reguli de proces dintr-o bibliotecă de proceduri de sudare preîncărcată.
Sistemele care operează în acest domeniu includ Inrotech AdaptiveARC (un specialist danez cu o prezență puternică în sudarea plăcilor groase în construcțiile navale), setul de funcții SmartShot de la ABB (integrat în modulul de sudare RobotStudio pentru arc adaptiv pe geometrii de îmbinare cunoscute) și sistemul de sudare EVS-AI de la EVST, care combină un modul de scanare automată a vederii 3D cu un motor inteligent cu auto-învățare, controlul mișcării EtherCAT de 1 kHz și biblioteca de procese de sudare RX care acoperă geometrii de sudură tipice preîncărcate și secvențe multi-trecere. Sistemul EVS-AI de la EVST deține certificări CE, SGS și TUV de la terți, relevante pentru cumpărătorii care se integrează în sisteme de calitate certificate.
Abordări ale modelului de fundație
La capătul spectrului de cercetare și pilotări timpurii, modelele de fundație VLA (viziune-limbaj-acțiune), cum ar fi pi-zero de la Physical Intelligence și NVIDIA GR00T, sunt evaluate pentru generarea de trasee de sudare. Aceste modele învață comportamente de manipulare din seturi de date demonstrative mari, care implică mai multe sarcini, și se pot generaliza, în principiu, la noi geometrii ale îmbinărilor sudate fără recalificare. Începând cu 2026, abordările VLA în sudare se află în stadii pilot industriale incipiente: comportamentul de inferență stocastică și explicabilitatea limitată a traseelor generate de rețele neuronale creează bariere pentru implementarea în aplicații care necesită trasabilitate a calificării procedurii de sudare ISO 3834 sau AWS D1.1. Sistemele deterministe scan-to-path, în care algoritmul de generare a traseului poate fi auditat, iar parametrii de sudare sunt extrași dintr-o bibliotecă WPS calificată, reprezintă alegerea pregătită pentru producție pe termen scurt.
Când funcționează Teach-Free vs. când OLP câștigă totuși
| Condiție | Scanare 3D către traseu / fără învățare | OLP manual |
|---|---|---|
| Geometria piesei | Îmbinări obișnuite (de racord, cap la cap, suprapunere) pe oțel carbon sau aluminiu | Caneluri complexe cu treceri multiple, aliaje exotice (duplex, Ti, Inconel) |
| Variație de la o parte la alta | Variație moderată a ajustării — corecția adaptivă a traiectoriei este necesară la fiecare ciclu | Repetabilitate strânsă a fixării — traiectoria preprogramată este suficientă |
| Volum | Amestec mare, volum mai mic; introducere frecventă de piese noi | Produs stabil, volum mare; OLP amortizat pe parcursul mai multor cicluri |
| Trasabilitate WPS | Potrivit acolo unde biblioteca de procese acoperă WPS-ul | Necesar pentru industria aerospațială, recipiente sub presiune (pistă de audit strictă) |
| Abilități de programator | Nivel operator: scanare, confirmare, rulare | Sunt necesare competențe OLP la nivel de inginer |
| Timp de configurare | Minute per piesă nouă | 2–8 ore pe program |
Conform observațiilor din industrie ale integratorilor de sisteme de sudură, sistemele de scanare 3D asistate de inteligență artificială reduc timpul de programare a primei piese cu 80-95% pentru geometriile standard ale sudurilor de colț și cap la cap, comparativ cu OLP manual, cu cele mai mari câștiguri în aplicațiile de tip atelier cu mix de materiale, unde schimbarea pieselor are loc de mai multe ori pe tură. Câștigurile se reduc semnificativ pentru sudurile cu canelură în mai multe treceri care necesită controlul temperaturii între treceri și o logică de secvențiere a cordonului de sudură, care nu este încă captată de motoarele actuale cu auto-învățare.
5. Integrare: Standarde, import CAD și conectivitate MES
Un pachet de software pentru sudură este util doar în funcție de capacitatea sa de a face schimb de date cu sistemele adiacente: CAD, controlerul fizic și MES-ul instalației. Acest schimb este guvernat de trei niveluri de standarde.
Schimb de modele de roboți: URDF și SDF
Modelele cinematice ale roboților se deplasează între platforme OLP, medii de simulare și instrumente digitale gemene în URDF (Unified Robot Description Format) sau SDF (Simulation Description Format), ambele scheme bazate pe XML care descriu geometria legăturilor, tipul de îmbinare, limitele și proprietățile inerțiale. URDF este formatul nativ pentru ROS 2 și este acceptat de Isaac Sim, Gazebo și majoritatea furnizorilor importanți de OLP. În cazul în care un producător OEM de roboți nu a publicat un model URDF, fișierul poate fi generat dintr-un import de geometrie STEP folosind instrumente de conversie, deși datele privind limita îmbinării și inerția trebuie verificate în funcție de specificația OEM.
Import CAD: STEP și IGES
Geometria piesei de prelucrat intră în instrumentele OLP prin STEP (ISO 10303 AP214/AP242) sau IGES. STEP AP242 este standardul actual pentru fluxurile de lucru de definire bazată pe model (MBD) în care adnotările GD&T (dimensionare și toleranță geometrică) circulă odată cu geometria, fiind relevante atunci când instrumentul OLP trebuie să citească tipul îmbinării sudate și clasa de calitate direct din modelul de proiectare. Toate platformele OLP majore (RobotStudio, RoboGuide, DELMIA, Process Simulate, Octopuz) acceptă importul nativ STEP; IGES rămâne în uz pentru exporturile sistemelor CAD mai vechi.
Comunicare în timpul rulării: OPC-UA
Schimbul de date în timp real între un geamăn digital și celula fizică se realizează prin OPC-UA (IEC 62541), un protocol pub/sub și client/server securizat, neutru din punct de vedere al furnizorului, prin Ethernet industrial. Modelele de informații OPC-UA pentru procesele de sudare permit geamănului digital să citească curentul arcului, tensiunea, viteza de deplasare și unghiul poziționerului de la controlerul în timp real, aproape în timp real (rate de actualizare sub secundă în majoritatea implementărilor). Integrarea MES, care transmite înregistrările de sudură finalizate, starea comenzilor de lucru și metricile OEE, se realizează de obicei prin același strat OPC-UA sau prin intermediul unei punți API REST către baza de date MES.
IFC pentru contextul clădirilor/facilităților
Atunci când se planifică o nouă celulă de sudură în interiorul unei instalații existente, geometria Claselor Fundamentale din Industrie (IFC) din modelul informațional al clădirii poate fi importată în mediul OLP pentru a verifica raza de acțiune a robotului, distanța liberă și căile de acces ale macaralei în raport cu structura reală a clădirii. Acest lucru este relevant pentru atelierele de fabricație structurală de format mare, unde geometria instalației este la fel de restrictivă ca și cinematica robotului.
6. ROI în adoptare: Timpul de programare și compresia de la prima piesă la producție
Argumentele economice pentru avansarea în stiva de software se bazează pe reducerea timpului de programare și pe comprimarea ciclului de la prima piesă la producție. Progresia este măsurabilă:
| Abordarea | Timp de programare (parte nouă) | Abilitățile necesare | Cel mai bun caz de utilizare | Cost indicativ (per loc / per celulă) |
|---|---|---|---|---|
| Instruire manuală (pandantiv de instruire) | 2-5 zile | Operator de robot cu experiență | Geometrie fixă, simplă, cu volum mare; nu este disponibil CAD | Fără costuri de software; celula robotizată este inactivă în timpul programării |
| OLP nativ de la furnizor (RobotStudio, RoboGuide) | 4-8 ore | Inginer instruit în OLP | Flote auto cu o singură marcă, ateliere de caroserie auto, medii cu volum mare de programe | 5,000–15,000 USD/an pe loc (adesea la pachet) |
| OLP neutru pentru furnizor (Octopuz, DELMIA, RoboDK) | 4-10 ore | Inginer instruit în OLP | Flote auto mixte, ateliere de lucru, medii integrate PLM | 8,000–30,000 USD/an pe loc |
| Geamăn digital (Tecnomatix, Emulate3D, Omniverse) | În curs de desfășurare — nu este un instrument de programare; validează și monitorizează | Inginer de simulare + integrare IT | Celule de mare valoare, producători de echipamente originale auto, mentenanță predictivă | 30,000–150,000+ USD pe celulă (platformă + integrare) |
| AI fără învățare / scanare 3D către traiectorie | Minute per piesă nouă | Nivel operator (scanare, confirmare, rulare) | Amestec bogat, geometrie regulată, schimbări frecvente | 40,000–120,000 USD pe celulă (hardware + software) |
În practică, ciclul de producție al primei piese pentru un nou program de sudură scade de la 4-6 zile cu învățare manuală la 1-2 zile cu OLP (inclusiv importul CAD, generarea traseului și verificarea fizică) și la mai puțin de jumătate de zi cu sisteme AI fără învățare pe geometrie obișnuită. Pentru o unitate de fabricație care introduce peste 50 de piese noi pe an, această compresie se traduce direct într-o începere mai timpurie a producției și un cost mai mic al forței de muncă inginerești per piesă.
Conform datelor IFR World Robotics din industria robotică, ponderea roboților de sudură nou instalați, livrați cu capacități software OLP sau de simulare avansată, a crescut de la aproximativ 25% în 2019 la aproximativ 48% în 2024. Această creștere este determinată de programele de electrificare auto care necesită schimbări mai frecvente ale pieselor și de deficitul de competențe în operatori experimentați de instruire manuală a roboților din Europa, America de Nord și Japonia, ceea ce face ca programarea offline să fie atractivă din punct de vedere economic chiar și pentru atelierele mici.
Foaie de parcurs pentru adopție în patru pași
Majoritatea instalațiilor de sudură adoptă straturi de software secvențial, mai degrabă decât pe toate odată. Calea practică de actualizare urmează patru etape:
Începeți cu instrumentul OLP nativ pentru marca de roboți deja implementată (RobotStudio pentru ABB, RoboGuide pentru FANUC, MotoSim pentru Yaskawa). Aceasta oferă cea mai mică diferență de la simulare la realitate și cea mai rapidă curbă de învățare pentru o echipă de ingineri deja familiarizată cu platforma robotică. Configurați fluxuri de lucru de import CAD pentru fișierele STEP și instruiți cel puțin doi ingineri.
Când flota de roboți crește pentru a include o a doua marcă sau când unitatea necesită integrare PLM, treceți la o platformă neutră față de furnizor (Octopuz pentru operațiuni cu sudură intensivă; DELMIA sau Process Simulate pentru medii conectate la PLM). Acesta este, de asemenea, pasul potrivit atunci când aveți de-a face cu o gamă variată de produse care necesită crearea frecventă de noi programe.
Odată ce OLP-ul este stabilit, adăugați un strat digital twin (Siemens Tecnomatix, Emulate3D sau Isaac Sim, în funcție de platforma de control) pentru a permite testarea ipotetică, monitorizarea mentenanței predictive și integrarea datelor MES. Randamentul investiției este cel mai mare în celulele cu utilizare ridicată a activelor, unde perioadele de nefuncționare neplanificate au un impact mare asupra costurilor.
Evaluați sistemele AI fără învățare / scanare 3D către traseu pentru familiile de produse în care geometria piesei este regulată, schimbările sunt frecvente, iar operarea la nivel de operator este preferată față de OLP la nivel de inginer. Pentru operațiunile de sudare cu oțel carbon sau aluminiu cu amestec ridicat, acest strat oferă cel mai mare câștig de productivitate per dolar investit în software.
Unde se potrivește sistemul de sudură EVS-AI de la EVST în stivă
Printre sistemele de inteligență artificială fără învățare disponibile comercial în 2026, sistemul de sudare EVS-AI de la EVST se află la intersecția dintre stratul 3 (vedere 3D) și stratul 4 (generarea de trasee cu inteligență artificială cu auto-învățare). Modulul său de scanare automată cu viziune 3D capturează geometria piesei de prelucrat fără învățare manuală și extrage date despre cusăturile de sudură pentru planificarea automată a traseelor. Motorul inteligent cu auto-învățare se bazează pe biblioteca de procese de sudare RX, care preîncarcă geometrii tipice ale sudurii și parametrii de proces, inclusiv secvențe multistrat cu două fire și multi-treceri. Controlul mișcării rulează la 1 kHz prin EtherCAT, relevant acolo unde este necesară o sincronizare strânsă între mișcarea robotului și controlul parametrilor arcului. Capacitatea de rețea multi-roboți permite sistemului să coordoneze mai multe axe robotice pe o singură piesă de prelucrat, în timp ce programarea sarcinilor bazată pe aplicații permite supervizorilor să gestioneze cozile de joburi fără stații de lucru dedicate pentru programare. Certificarea terță parte (CE, SGS, TUV) este documentată pentru cumpărătorii care integrează sistemul în cadre certificate de management al calității.
Pentru un context mai larg privind selectarea hardware-ului robotului de sudură alături de instrumentele software, consultați Ghid de componente și integrare pentru celule de sudură robotizată si Ghid complet pentru automatizarea sudării robotizate (2026)Pentru contextul modelului de inteligență artificială și fundație, consultați IA încorporată în robotica industrială: Modele VLA (2026)Standardele de integrare a roboților sunt acoperite în Ghid complet pentru integrarea roboților industriali (2026)Pentru contextul de selecție a procesului, consultați Sudare MIG vs TIG vs Sudură robotizată cu laser (2026).
Întrebări frecvente
Ce este programarea offline (OLP) pentru roboții de sudură?
Programarea offline (OLP) este practica de definire a traseelor de sudură ale robotului într-un mediu CAD 3D, în loc să se predea manual punctele de referință în fabrică. Inginerul importă modelul piesei de prelucrat, poziționează robotul virtual, definește orientarea torței și viteza de deplasare, execută verificări de detectare a coliziunilor, apoi exportă cod specific controlerului pentru încărcare pe robotul real. OLP comprimă timpul de programare de la 2-5 zile de învățare manuală la 2-8 ore pe stația de lucru, iar celula robotului rămâne productivă în timp ce programarea este în desfășurare.
Ce este un geamăn digital de sudură și cum diferă de o simulare?
O simulare de sudură modelează mișcarea robotului, detectarea coliziunilor și timpul de ciclu înainte de implementarea unui program. Un geamăn digital merge mai departe: menține o legătură de date bidirecțională în timp real cu celula fizică, astfel încât modelul virtual reflectă continuu starea reală a robotului, poziționerului, sursei de alimentare și senzorilor. Geamănul digital acceptă teste de tip „what-if” în timp real, mentenanță predictivă și bucle de feedback MES. Printre platformele utilizate pentru sudarea gemenilor digitali se numără Siemens Tecnomatix, Rockwell Emulate3D și NVIDIA Omniverse Isaac Sim.
Când este potrivită sudarea fără învățare prin inteligență artificială și când ar trebui utilizată în continuare OLP?
Sistemele fără învățare bazate pe inteligență artificială (scanare 3D către traiectorie automată) funcționează bine pentru geometrii regulate, piese repetitive cu volum mare și medii în care variația piesei de prelucrat necesită o corecție adaptivă a traiectoriei la fiecare ciclu. Acestea sunt mai puțin potrivite pentru suduri complexe cu treceri multiple pe aliaje exotice (inox duplex, titan, Inconel), unde specificațiile procedurii de sudare impun un aport de căldură și o secvențiere a cordoanelor strict controlate. O regulă practică: dacă îmbinarea este o sudură de colț, cap la cap sau suprapunere pe oțel carbon sau aluminiu și piesa poate fi descrisă clar printr-un model CAD, un sistem fără învățare bazat pe inteligență artificială merită evaluat.
Cât de precisă este predicția timpului de ciclu în simularea sudării în comparație cu producția reală?
Instrumentele moderne de simulare OLP prevăd timpul de ciclu cu o valoare de ±5–8% din măsurătorile din lumea reală, atunci când modelul cinematic al robotului și parametrii de mișcare ai controlerului sunt configurați corect. Calibrarea parametrilor de mișcare ai simulării în raport cu o singură rulare a eșantionului de producție aduce eroarea de predicție la ±3% sau mai mult pentru geometriile standard ale sudurii de colț. Principalele surse de eroare reziduală sunt setările rampei de accelerare și traiectoriile de tăiere cu aer în apropierea singularităților.
Ce standarde guvernează schimbul de modele de roboți și comunicarea în timpul rulării în seturile de software de sudură?
Schimbul de modele de roboți utilizează URDF și SDF (scheme XML care descriu cinematica și geometria). Geometria CAD se deplasează prin STEP (ISO 10303) sau IGES. Comunicarea în timpul rulării între software-ul digital twin și controlerele fizice utilizează OPC-UA (IEC 62541). Integrarea MES se execută de obicei prin OPC-UA sau o punte API REST. Pentru contextul clădirii, geometria IFC permite verificarea spațiului liber de acces al instalației în mediul OLP.
Referințe de ieșire:
Raportul IFR World Robotics 2025 |
ISO 10218-2: Siguranța sistemelor robotizate și integrarea acestora |
Standardele de sudură AWS |
NVIDIA Omniverse pentru gemeni digitali industriali