
Deschiderea manuală sau automată a cutiilor: ce lucrări vor dispărea de fapt?
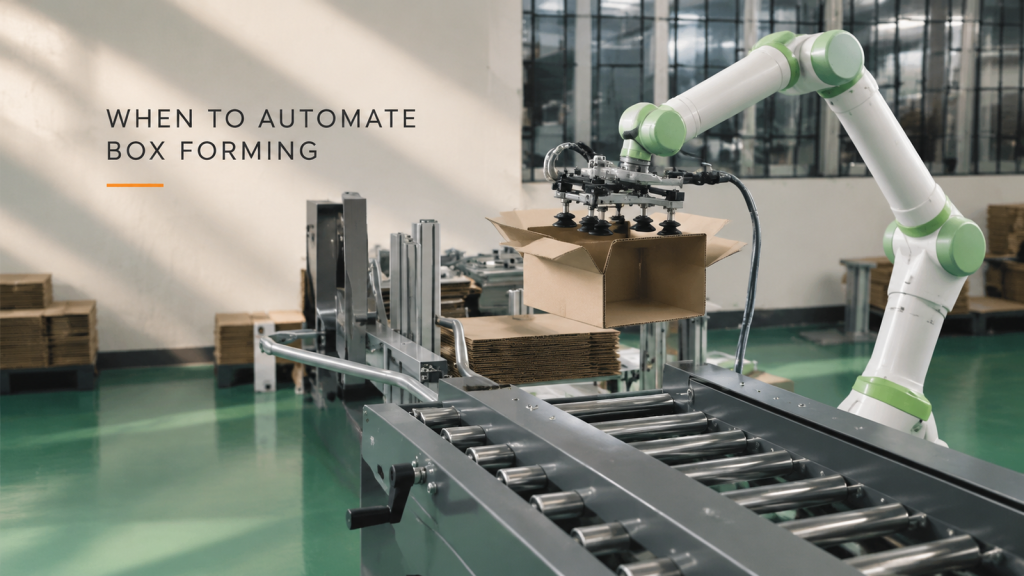
Comparați deschiderea manuală și automată a cutiilor în funcție de volumul de lucru rămas, starea de predare a cutiei, schimbările și dacă secundele economisite eliberează timp de muncă utilizabil.
Automatizarea manipulării tăvilor: Când merită adăugat un al doilea robot?
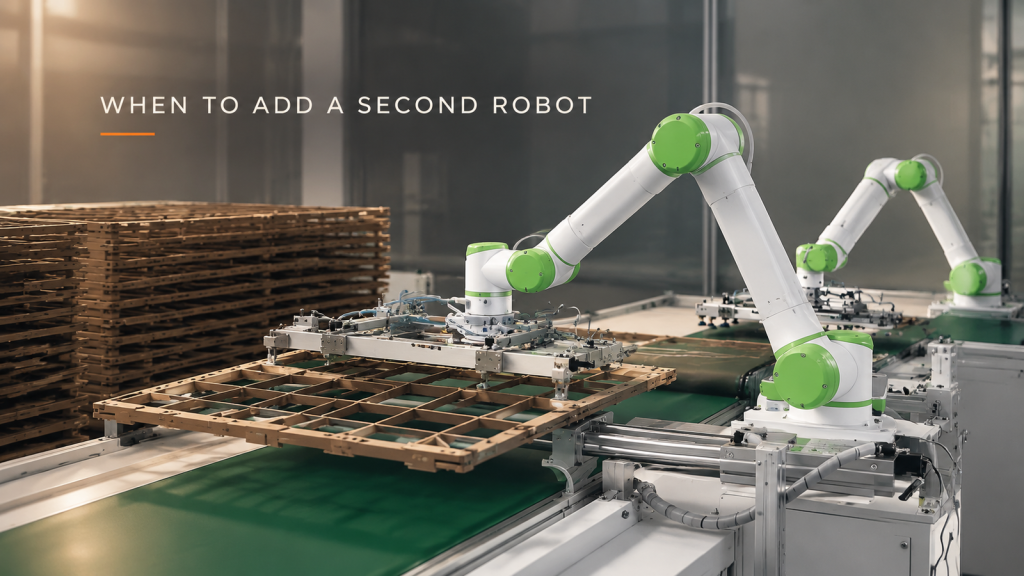
Comparați un robot, un alimentator de tăvi și doi roboți. Aflați ce întârzieri la schimbarea tăvilor se pot suprapune și ce trebuie să testați înainte de a adăuga un al doilea dispozitiv de manipulare.
Automatizarea stivuirii blocurilor la presă: Șapte întrebări pe care cumpărătorii le pun înainte de a comanda un robot de paletizare
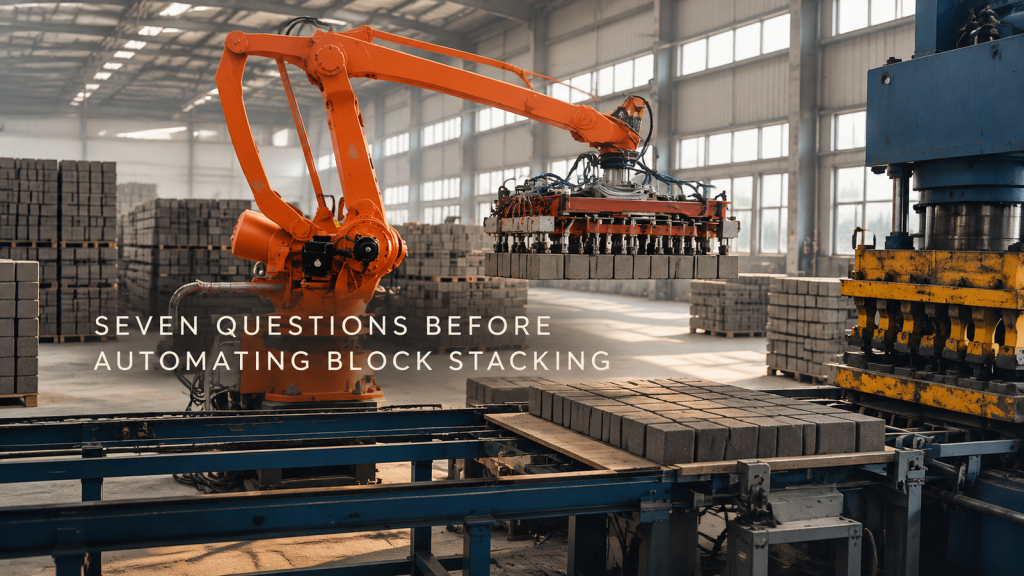
Șapte întrebări de rezolvat înainte de a comanda un robot de paletizare pentru stivuirea blocurilor la presă: rezistența la starea inițială, gripperul, sarcina utilă, ciclul, modelul de stivuire și defecțiunile.
Lustruirea cu banda robotizată a balamalelor ușilor mașinii: Cinci moduri de defecțiune de testat înainte de cumpărare
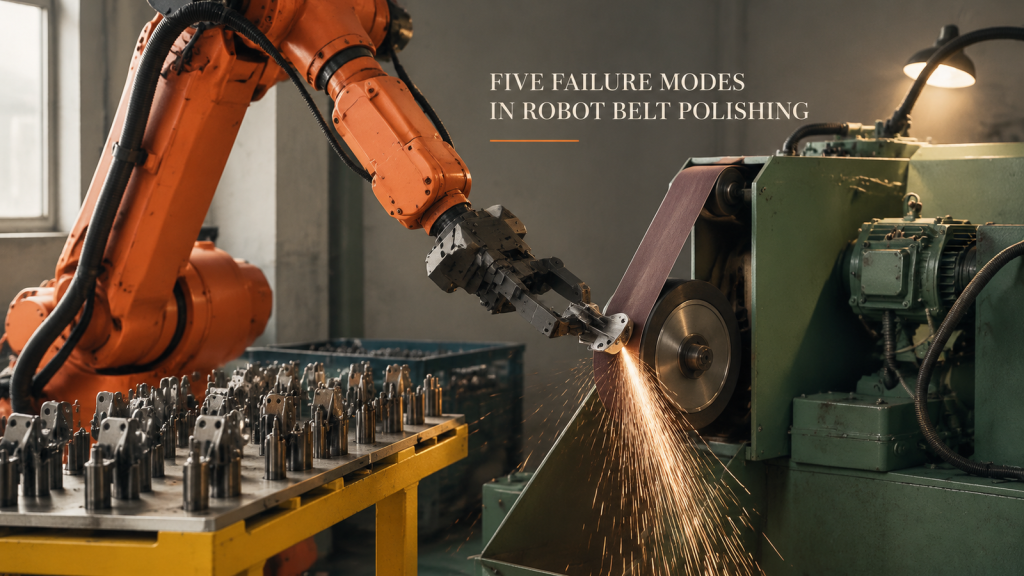
Cinci moduri de defecțiune care afectează lustruirea curelei robotizate a balamalelor ușilor mașinii, de la variația pieselor și uzura curelei până la controlul forței, praf și alunecarea cleștelui și cum se testează fiecare.
Manipularea și stivuirea panourilor de plasă de oțel de către roboți: Controlul învelișului flexibil
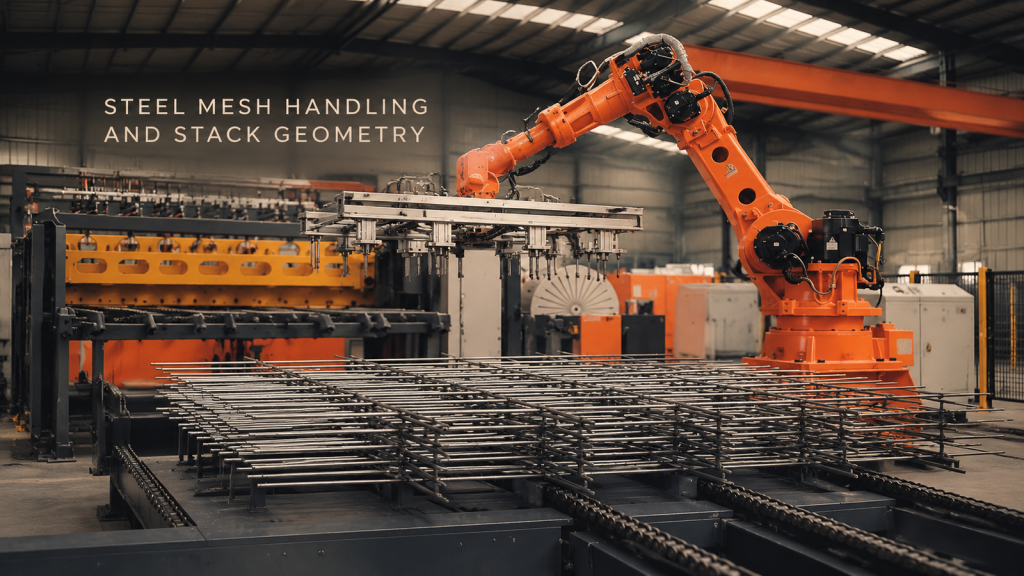
Manipularea și stivuirea panourilor de plasă de oțel de către roboți: Controlul învelișului flexibil
Robot care supraveghează înfășurările statorului motorului: Definirea stării de transfer
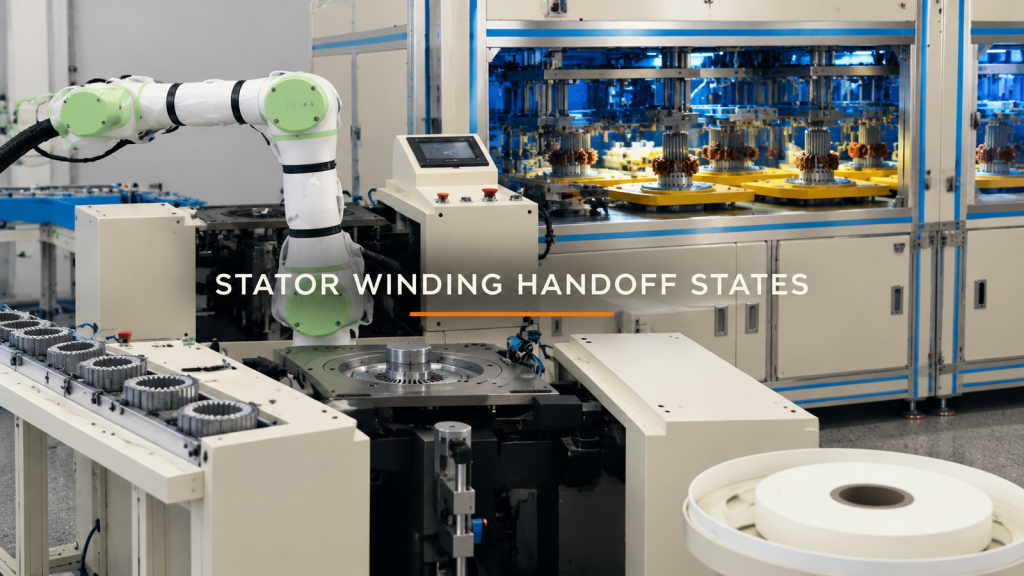
Definiți stările de transfer, geometria purtătorului, coridorul de transfer și încercările la limită pentru supravegherea robotizată a înfășurărilor statorului motorului.
Robot care administrează o presă: Verificați predarea matriței înainte de programare
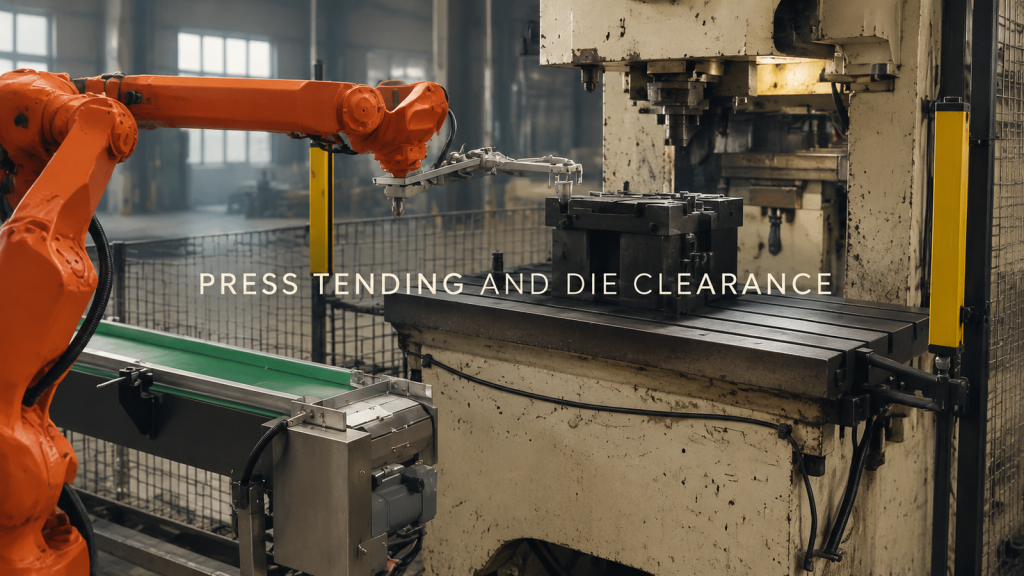
Planificați preluarea presei robotizate ca două predări. Verificați apropierea, prinderea sau eliberarea și distanța de ieșire la nivelul benzii transportoare și al zonei matriței înainte de programare.
Depaletizarea cutiilor către un transportor: Definirea logicii de stratificare, prindere și eliberare
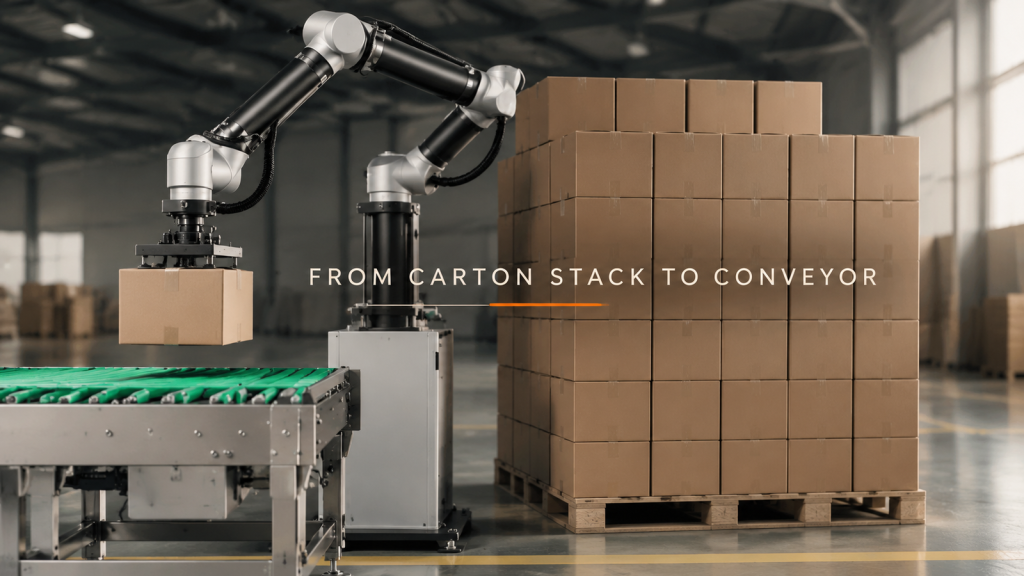
Mutarea unui carton de la o încărcătură stivuită la un transportor de ieșire pare repetitivă, însă predarea se schimbă pe măsură ce stratul se epuizează. În acest caz, un robot de ridicare...
Transferul robotului într-o celulă de antrenament: Definirea predărilor înainte de programare
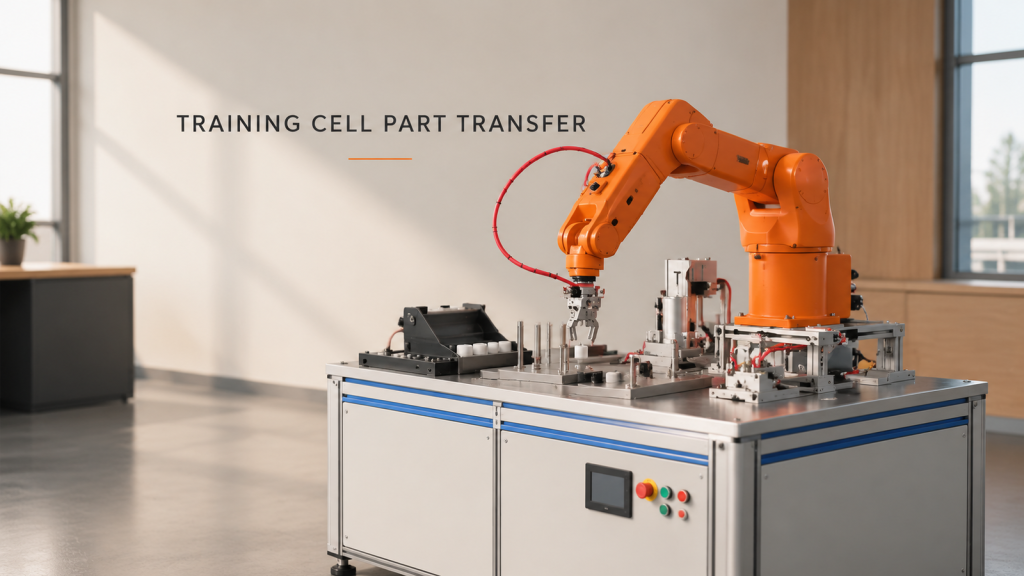
O celulă de antrenament cu mai multe stații este utilă deoarece expune interfețele care decid dacă transferul robotului va fi stabil: cum este localizată o piesă, când o
Robot care îngrijește piese metalice lungi: suport, anvelopă oscilantă și predări la stații
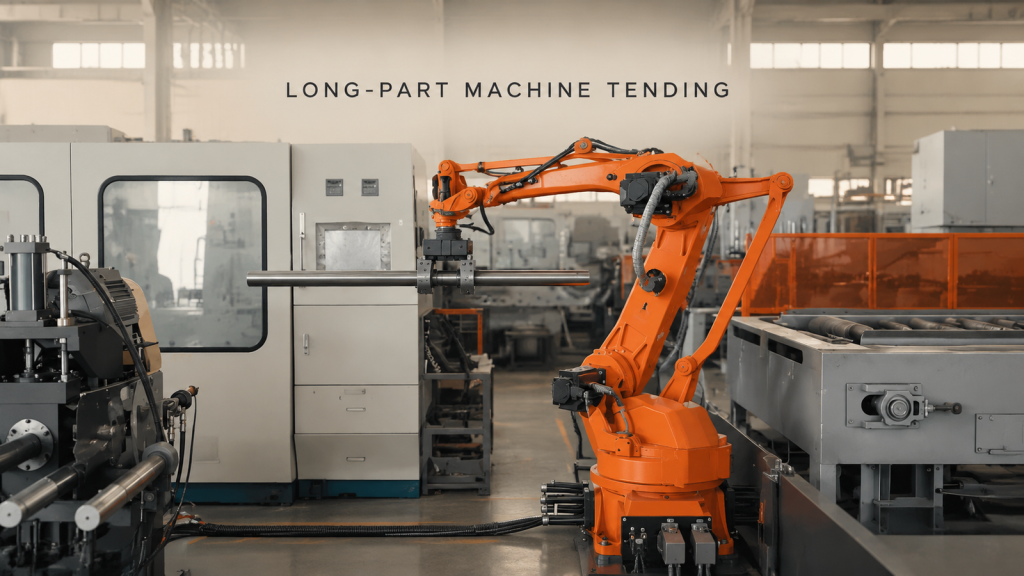
Revizuiți prezentarea sistemului de preluare, sculele de prindere, degajarea traseului și predarea la masa cu role pentru robotul care se ocupă de piese metalice lungi.
Transfer robot la o stație de paleți: Verificări ale sculelor cu vid și ale predării
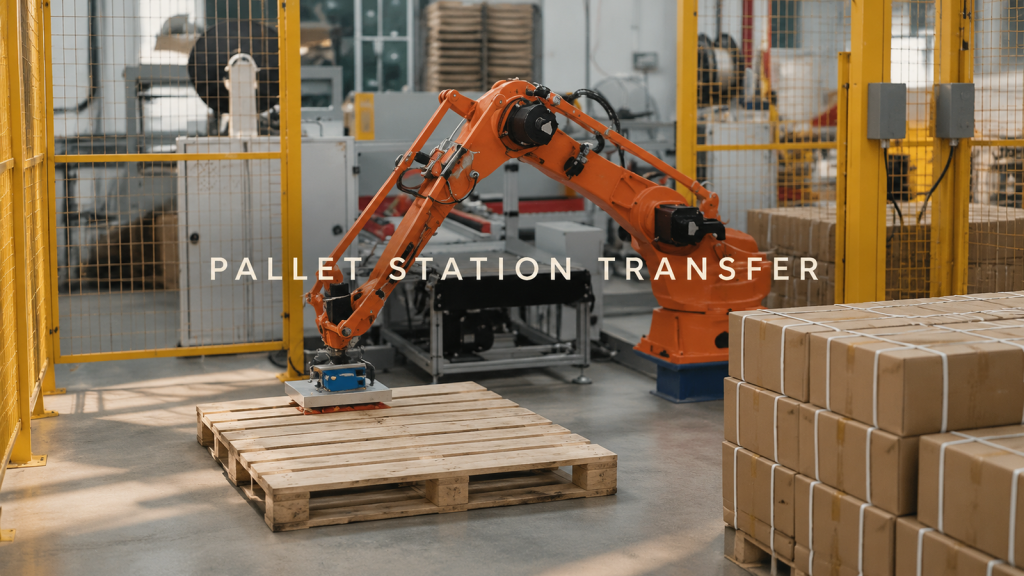
Revizuirea prezentării preluării, a sculelor cu vacuum, a eliberarii traseului și a predării zonei paleților pentru transferul robotului la o stație de paleți.
Transfer de piese SCARA între mai multe stații de fixare
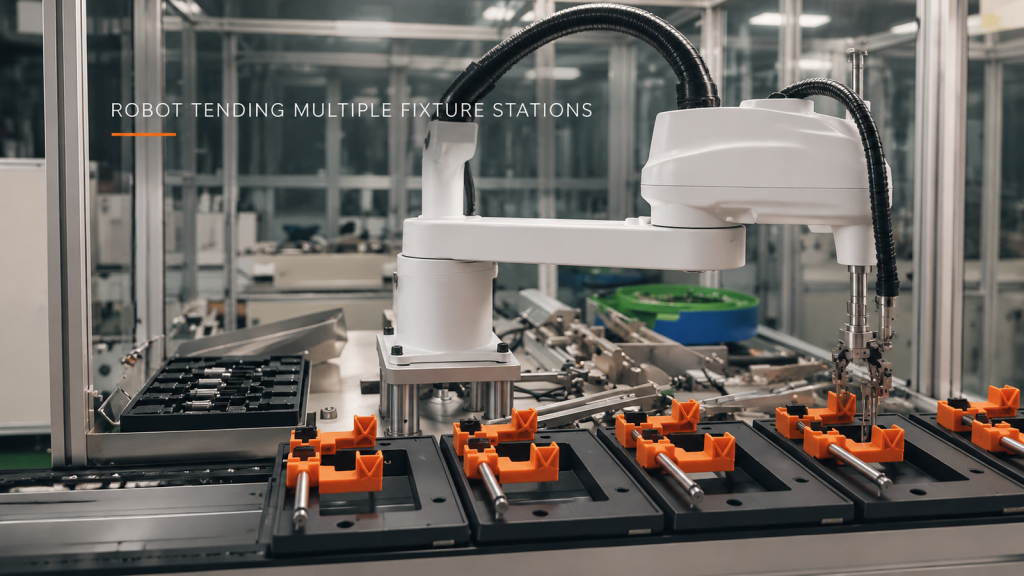
Vedeți cum să evaluați transferul pieselor SCARA printr-o tavă, un mecanism intermediar și mai multe dispozitive de fixare, fără a presupune detalii neverificate ale ciclului sau procesului.