
Secvențierea zonelor de lucru pentru suduri repetate șină-componentă

Explorați modul în care secvențierea zonelor de lucru, consistența elementelor de fixare și stările limită ghidează sudurile robotizate repetate pe componentele șinei.
Acoperire de șlefuire robotizată pentru carcasele tastaturii laptopului
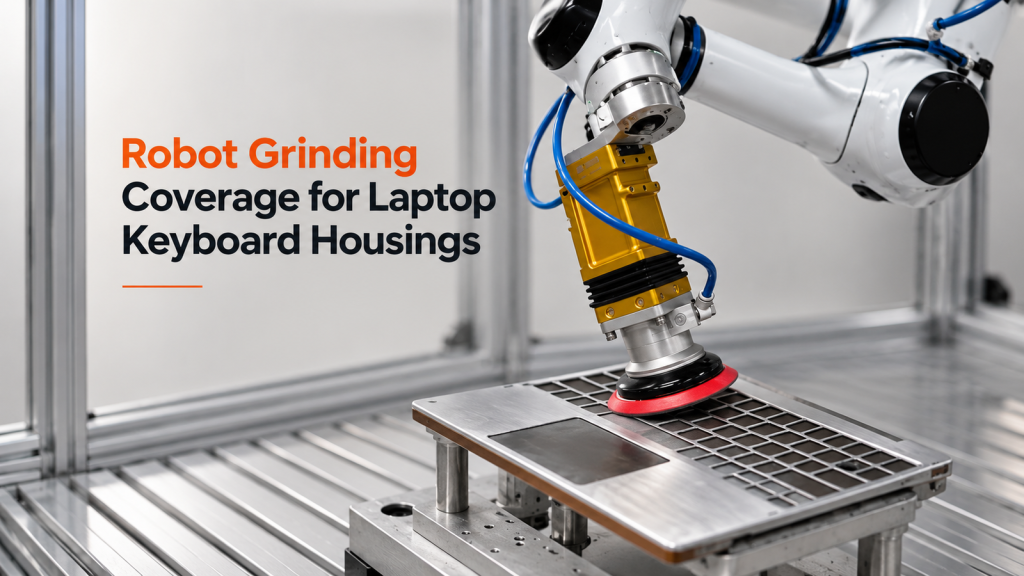
Aflați cum zonarea suprafeței, poziția sculei și verificările de tranziție ghidează traiectoriile de șlefuire ale robotului pentru carcasele tastaturii laptopurilor.
Ce face ca o traiectorie de pulverizare robotizată pentru hayon să funcționeze în jurul marginilor, măștilor și constrângerilor cabinei?
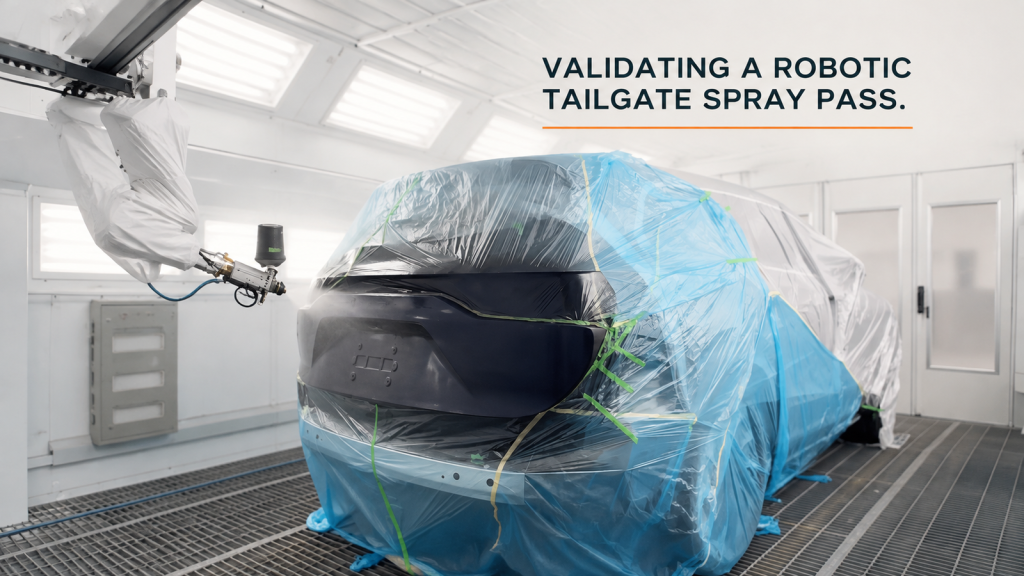
Vedeți cum zonele de suprafață, poziția aplicatorului, o cupă de vopsea montată în partea superioară, limitele de mascare și spațiile libere ale cabinei modelează o traiectorie de pulverizare robotizată în spatele hayonului.
Robot de imprimare: Ce face ca transferul dintre o tavă și presă să fie repetabil?
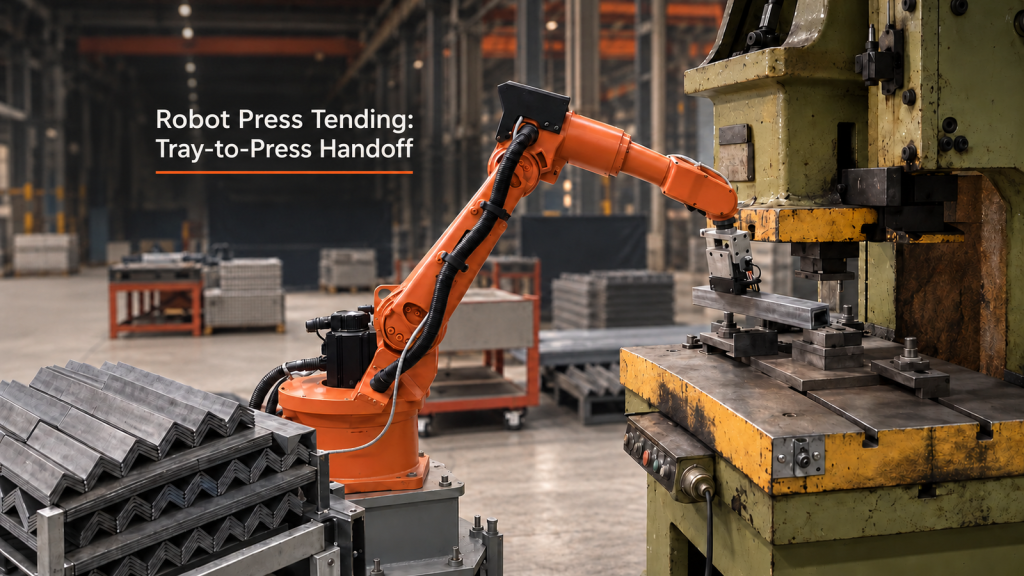
O analiză practică a preluării tăvilor, permisiunilor presei, amplasării mesei de lucru și recuperării pentru supravegherea presei robotizate.
Planificarea unei stații de lucru robotizate pentru acoperire conformală: Trei zone de lucru, o rută liberă
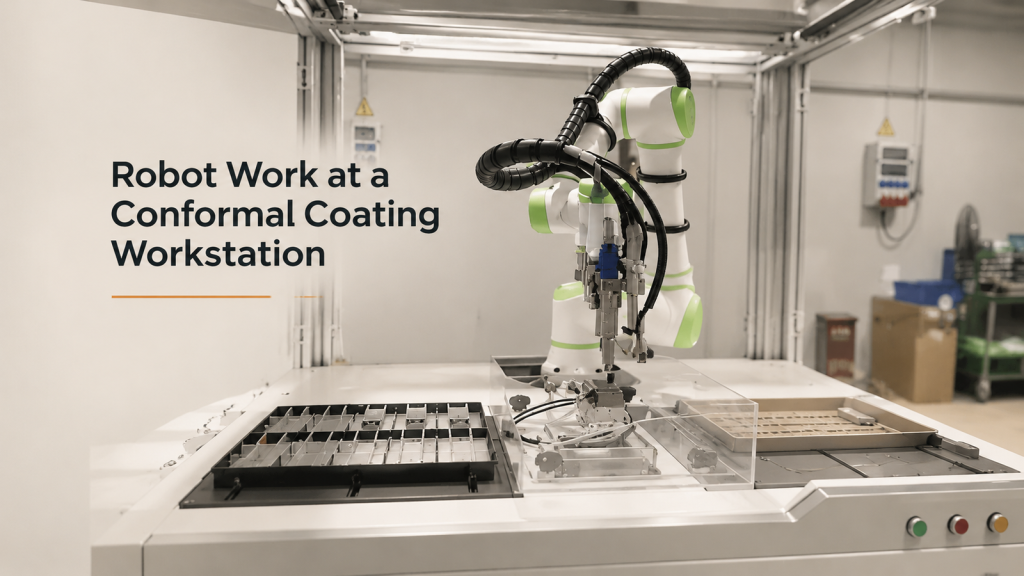
Cum se planifică rutele roboților, interfețele de fixare, stările de ocupare și recuperarea în trei zone de lucru într-o stație de lucru pentru acoperire conformală.
Îngrijirea mașinilor CNC cu robot mobil
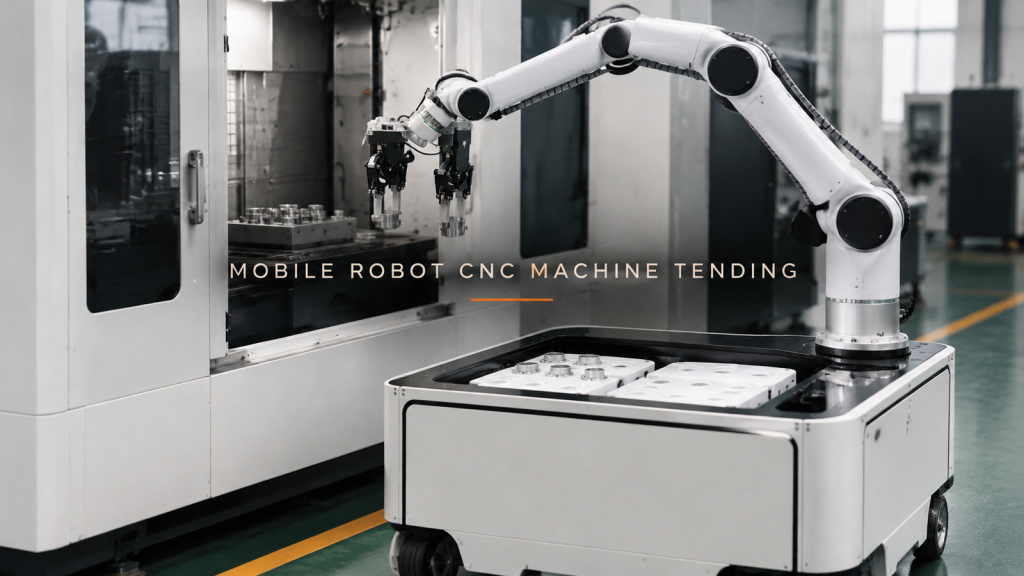
Un concept de robot mobil pentru supravegherea mașinilor CNC trebuie să coordoneze trei interfețe: tava, deschiderea mașinii și poziția de andocare care face ca ambele să fie accesibile.
Pulverizare robotizată adeziv pentru panouri de bord
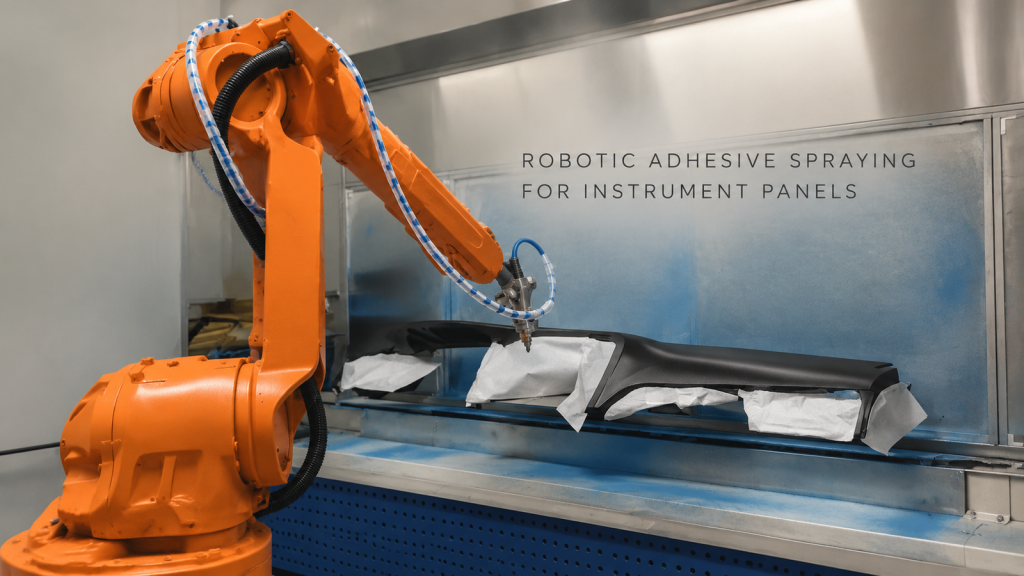
Urmăriți apropierea unui robot, urmăriți-l și repoziționați-l pe un panou de instrumente, apoi revizuiți traiectoria, distanța și intrările de validare pentru un proiect practic.
Sudarea robotizată cu cusătură pe o piesă de prelucrat cu nervuri, în formă de cutie: Ce necesită traiectoria îmbinării
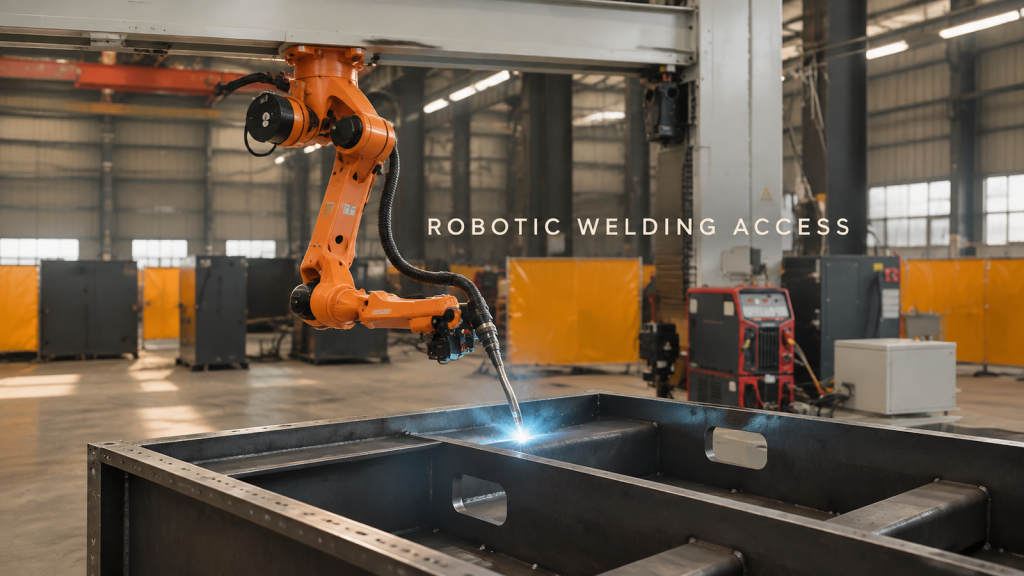
Un videoclip de teren prezintă un robot care sudează de-a lungul unei îmbinări pe o piesă de prelucrat cu nervuri, în formă de cutie. Vedeți geometria, accesul și intrările de validare care contează.
Paletizarea robotizată a tăvilor de răsaduri: Construirea straturilor alternante și descărcarea paletei
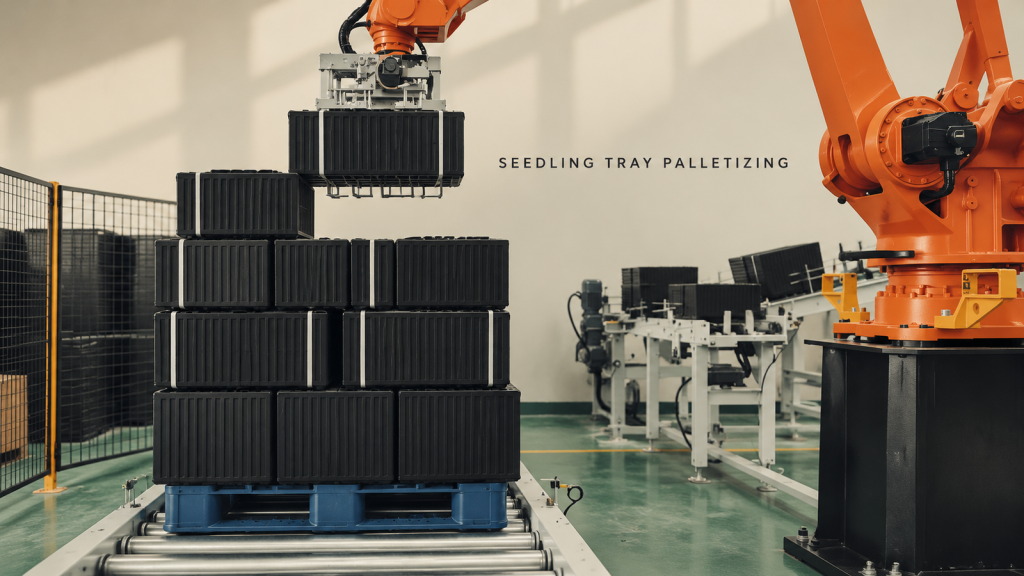
Vedeți grupuri de tăvi de răsaduri stivuite, culese, așezate în orientări alternative ale straturilor și descărcate ca o încărcătură completă de palet.
Rectificarea robotizată a componentelor cricului: Coordonarea unui dispozitiv de fixare rotativ și a accesului la scule
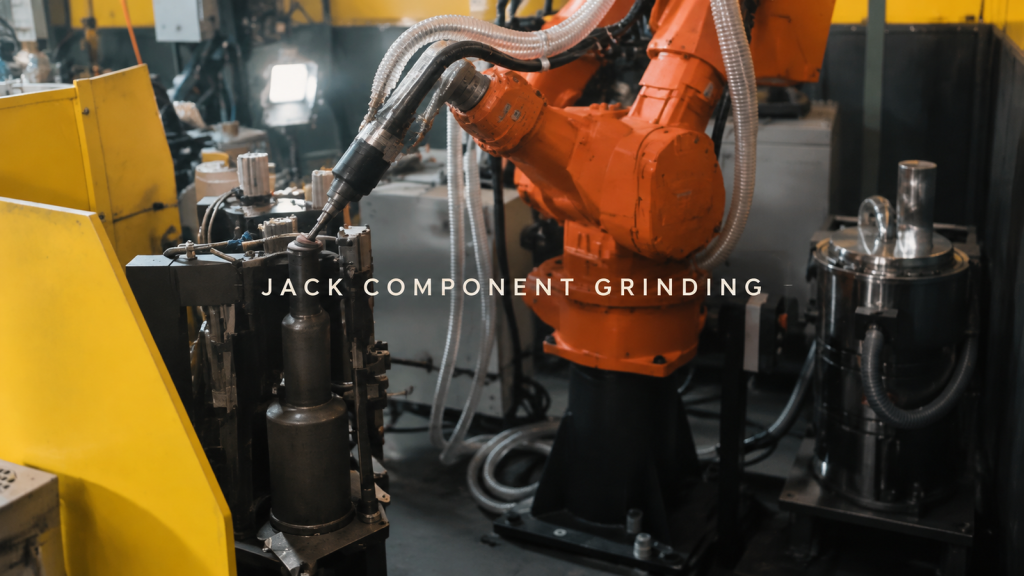
Vedeți cum un dispozitiv rotativ prezintă componentele cricului pentru rectificarea robotizată, cu rute de contact spate și față-inferioare, interblocări de indexare și verificări ale jocului.
Ce menține stabilă o cusătură lungă de tablă metalică cu arc de argon de la început până la sfârșit?
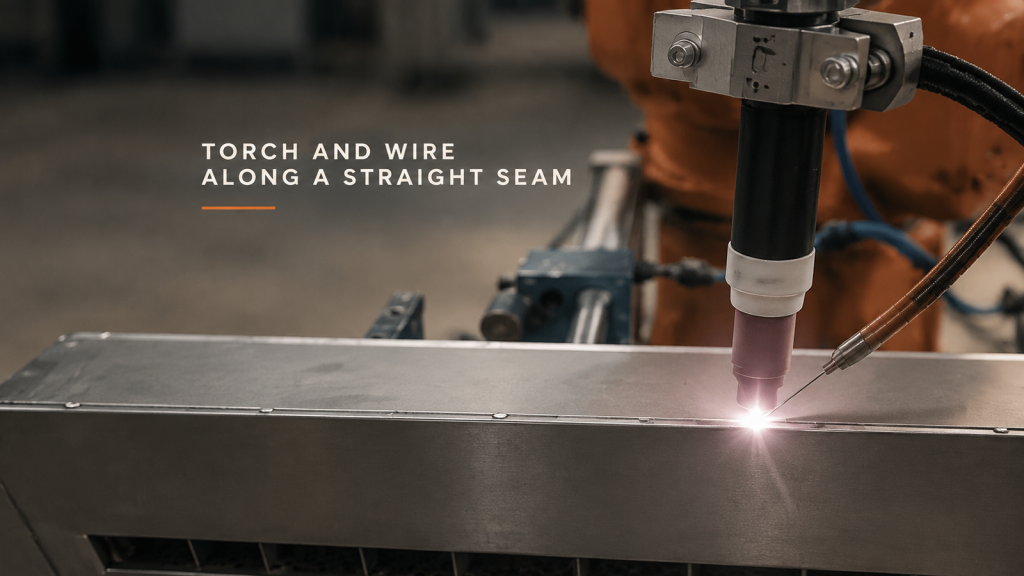
Planificați o îmbinare lungă cu arc de argon din tablă metalică în funcție de stabilitatea îmbinării, geometria duzei ceramice și a firului lateral și o zonă definită de sfârșit de arc.
Debavurarea pieselor susținute de robot: Cum ar trebui împărțite fețele de prindere și muchiile de lucru?
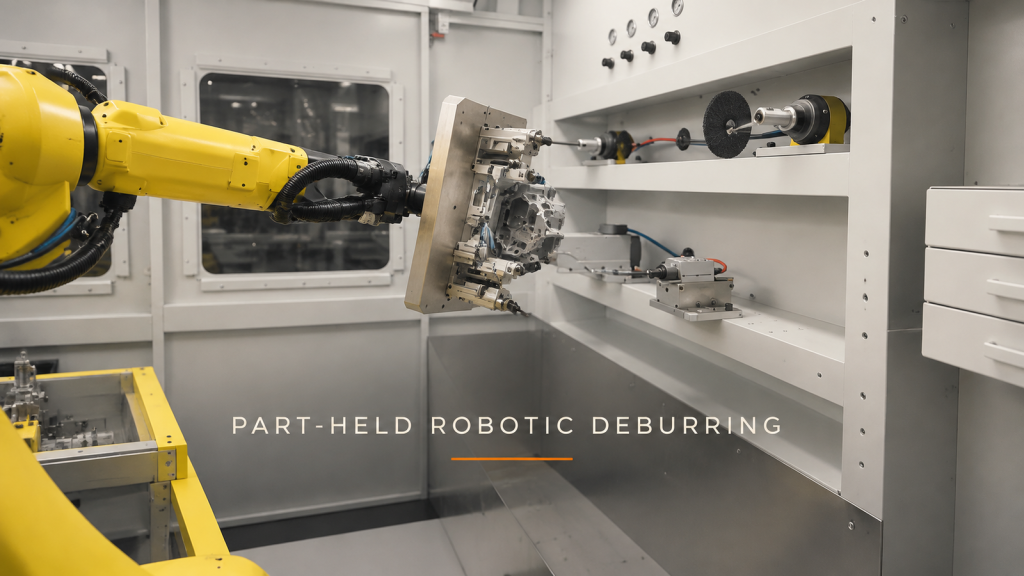
Planificați debavurarea pieselor susținute de robot prin separarea fețelor de prindere de muchiile de lucru, verificarea spațiului dintre elementele de fixare și definirea fiecărei abordări a sculei fixe.