
Definiți anvelopa panoului, regiunile de susținere permise, starea stivei plasate și distanța de eliberare înainte de a alege o traiectorie a robotului. Discutați o aplicație sau trimiteți un e-mail la adresa sales@evsrobot.com cu desenele panourilor, prezentarea și cerințele stivei.
Imaginile prezintă un robot industrial portocaliu cu o unealtă dreptunghiulară care mișcă și stivuiește panouri de plasă sudată din oțel la o stație de transfer și stivuire. Barele proeminente și panourile stratificate fac ca controlul anvelopei să fie mai important decât o singură coordonată nominală de preluare.
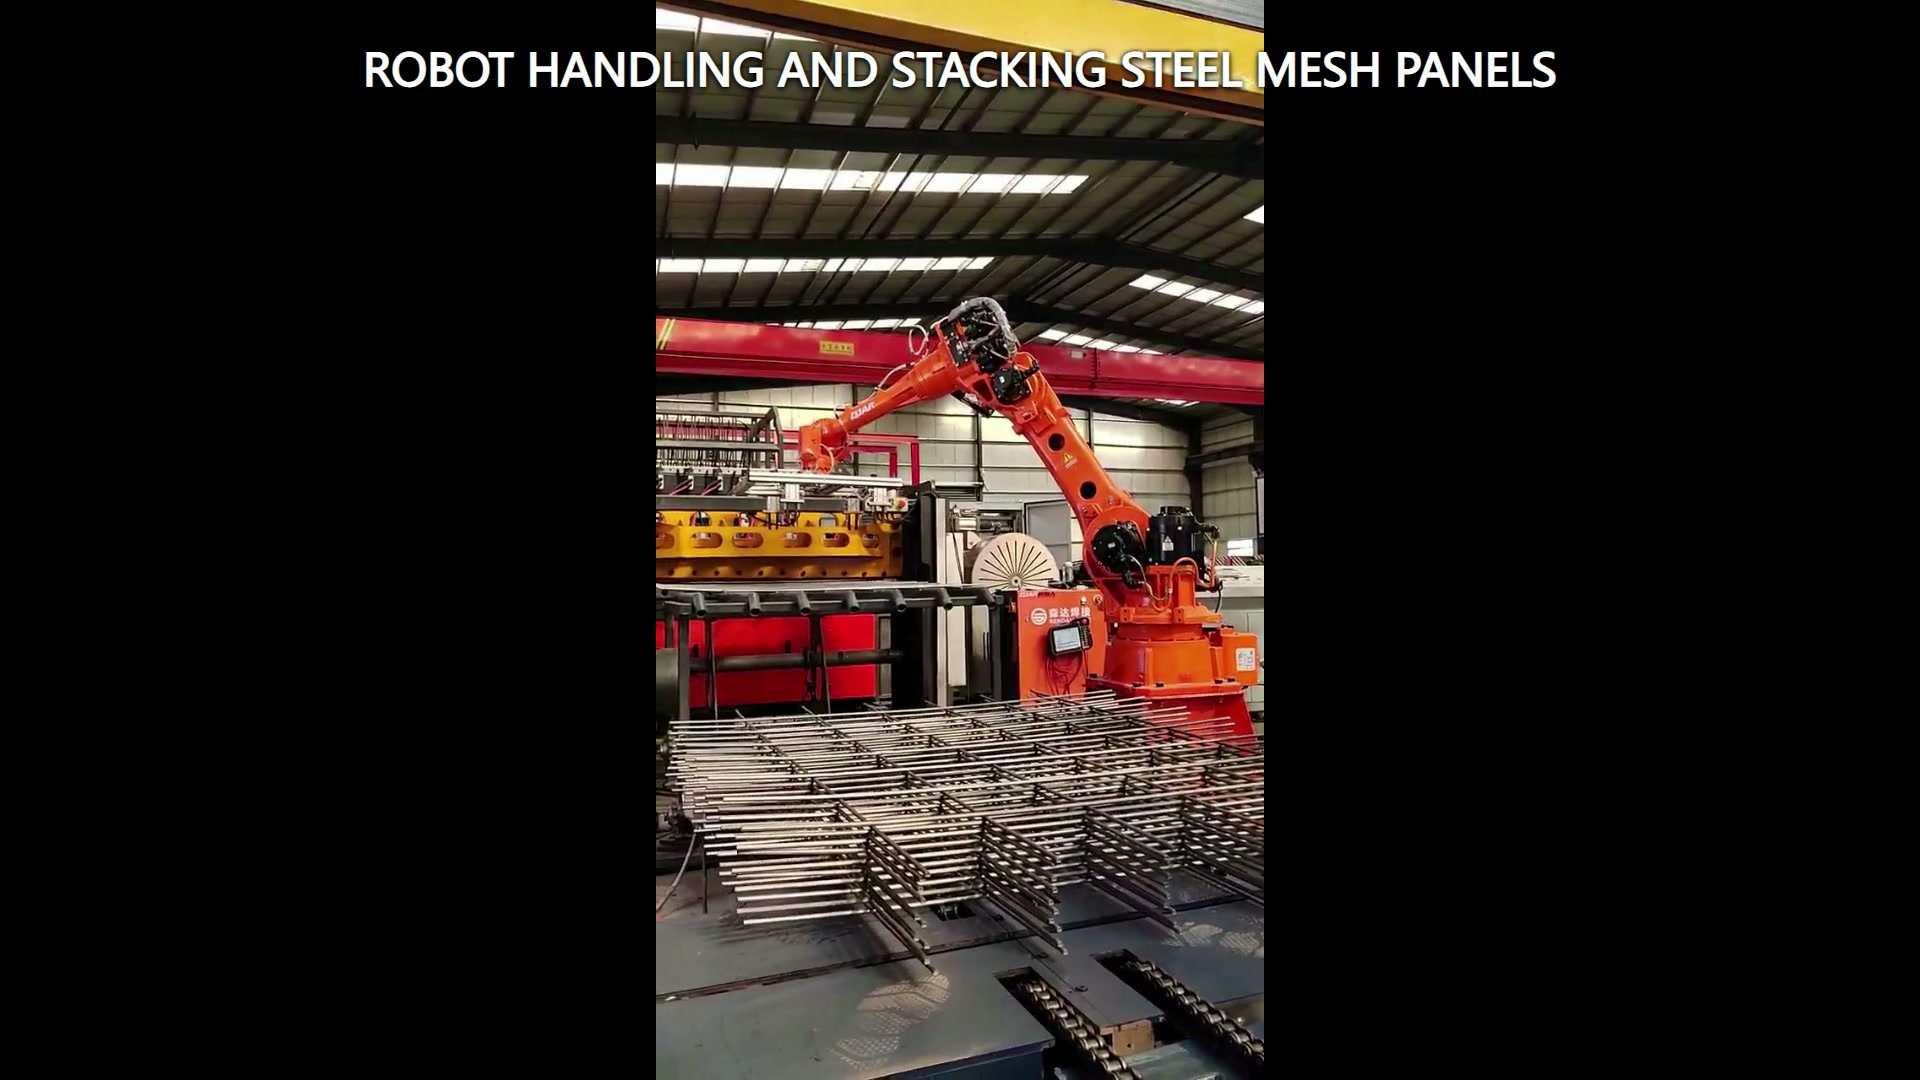
Modelați panoul ca o anvelopă variabilă
Un panou de plasă combină un dreptunghi exterior, bare care se intersectează și multe muchii proeminente. Înregistrați lungimea și lățimea totală, spațierea barelor, proiecția muchiilor, intervalul de planeitate și condițiile în care panourile se pot suprapune sau interbloca. Modelul de manipulare ar trebui să includă scula și panoul împreună pe parcursul mișcării complete.
Folosiți mostre de contur în loc de un singur desen ideal. Un panou curbat poate crește volumul deformat; barele deplasate pot reduce jocul sculelor; două panouri care se prind parțial pot crea o sarcină combinată neașteptată. Aceste stări aparțin studiilor de fezabilitate și planificării recuperării.
Definiți restricțiile de asistență și de contact
Marcați unde poate fi sprijinit sau contactat panoul și unde scula de capăt trebuie să rămână liberă. Metoda selectată trebuie să mențină o stare utilizabilă a panoului în timpul ridicării, transferului, plasării și eliberării. Alegerea sculelor trebuie să respecte desenele reale, mostrele, constrângerile de suprafață și încercările.
Materialul filmat prezintă o unealtă cu capăt dreptunghiular, dar proiectul ar trebui să specifice independent principiul său de funcționare. Modelul aplicației necesită corpul unealtei, furtunurile sau cablurile, deformarea panoului și structura din apropiere ca o singură anvelopă.
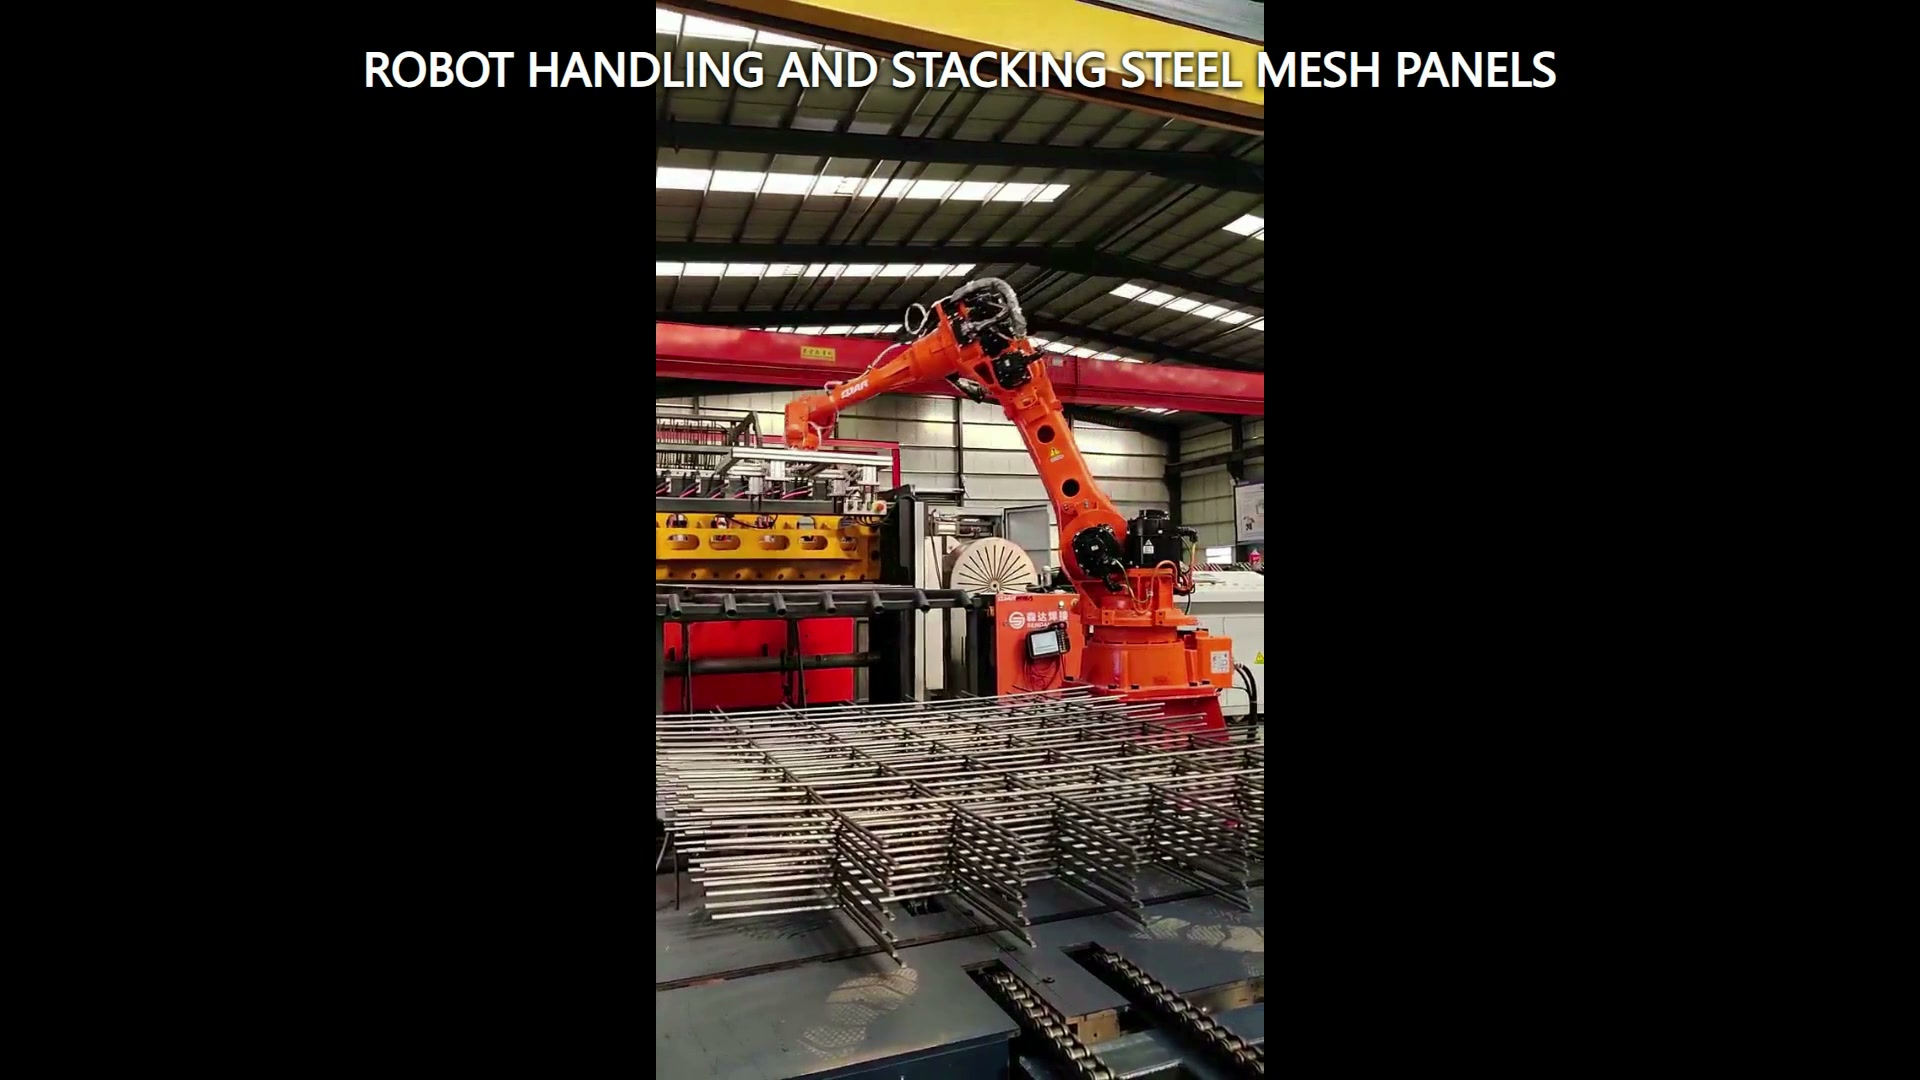
Specificați stiva plasată ca stare
O stivă nu este completă doar pentru că un panou atinge o coordonată. Definiți alinierea marginilor, rotația permisă, aria suportată, separarea straturilor, dacă este cazul, condiția maximă planificată a stivei și spațiul necesar pentru eliberarea sculei. Indicați cum este amplasat următorul panou în raport cu punctul de referință al stivei.
Calea de eliberare ar trebui să plece fără a trage barele proeminente sau a deranja stratul adiacent. Verificați primul strat, straturile intermediare și cea mai înaltă condiție planificată. Fiecare poate prezenta un unghi al sculei și o distanță diferită în jurul acesteia.
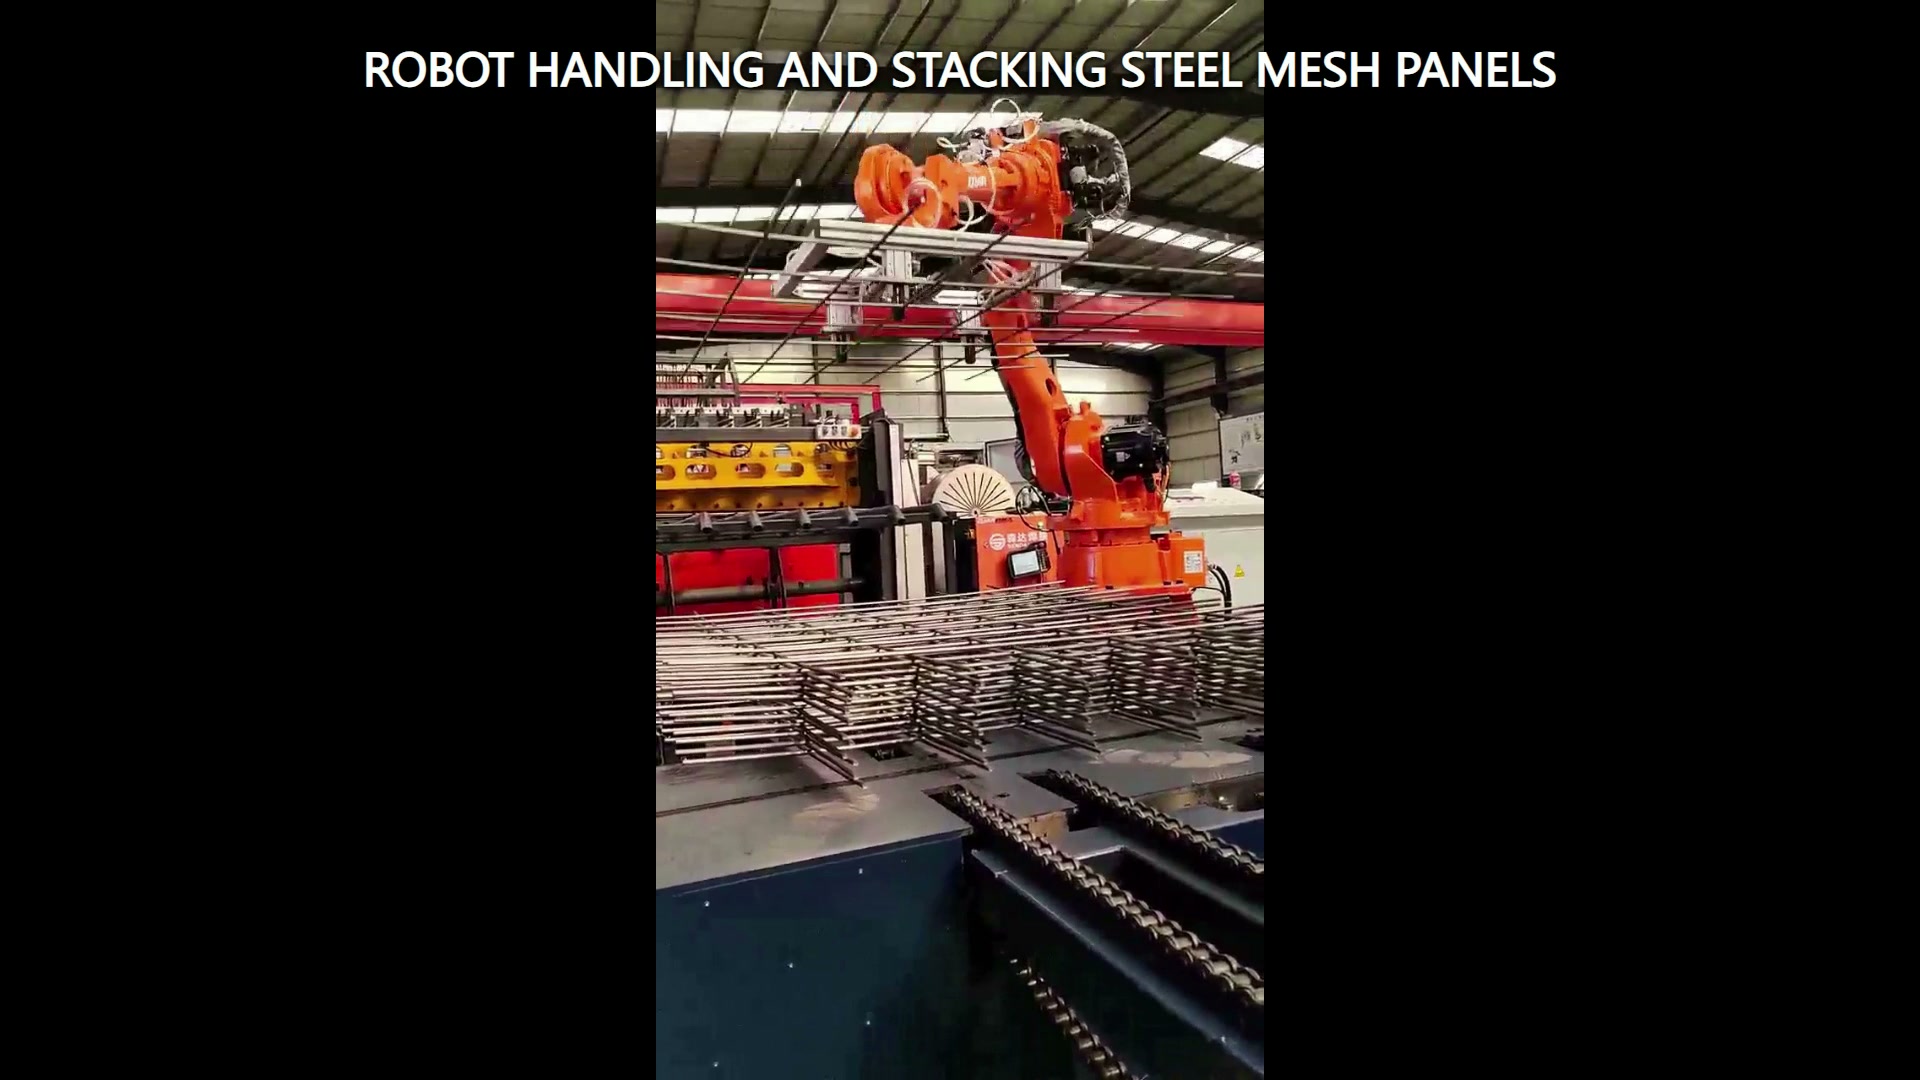
Planificați redresarea într-o stare dificilă
Tabelul de stări ar trebui să acopere sursa ocupată, panoul confirmat, destinația disponibilă, starea de plasare confirmată și instrumentul eliberat. Adăugați răspunsuri pentru un panou lipsă, un panou deplasat, un panou dublu suspectat, o destinație ocupată sau o eliberare incompletă. Echipa de proiect ar trebui să decidă ce condiții se opresc pentru inspecție și care intră într-o recuperare controlată.
Încercările ar trebui să înregistreze starea panoului primit, condiția reală de susținere, confirmarea sculei, orientarea plasată, alinierea muchiilor și rezultatul recuperării. Acest lucru oferă dovezi mai bune decât înregistrarea doar a efectuării unei mișcări de către robot.
Elaborați pachetul de fezabilitate
Furnizați desene și mostre de contur, intervalul de masă și centru de greutate, limitele de planeitate și proiecție a marginii, regiunile de susținere permise, prezentarea sursei, desenul stivei țintă, datele de referință ale stivei, amplasarea înconjurătoare, confirmările necesare și metoda de acceptare. Includeți stările stivei cele mai joase și cele mai înalte și orice variante de panouri care împart stația.
Robotul, sculele, panourile, stiva, echipamentele de transfer și condițiile de acces ar trebui analizate ca o singură aplicație integrată. Contactați EVS pentru a examina anvelopa, harta de suport, starea amplasată și matricea de încercare. Trimiteți un e-mail la sales@evsrobot.com.
Imaginile prezintă doar robotul portocaliu vizibil, unealta cu capăt dreptunghiular, panourile din plasă de oțel sudată și mișcarea de stivuire; principiul de prindere, sarcina utilă, timpul ciclului, precizia, calitatea stivei și identitatea clientului necesită dovezi ale proiectului.