
Dispunerea sculei de înșurubat și a protecției

Verificarea sculelor de înșurubare, a dispozitivelor de fixare și a dispozitivelor de protecție în cadrul sarcinilor de aplicare necesare, calitatea strângerii fiind susținută de propriile înregistrări.
Revizuirea spațiului liber pentru sudurile rotative
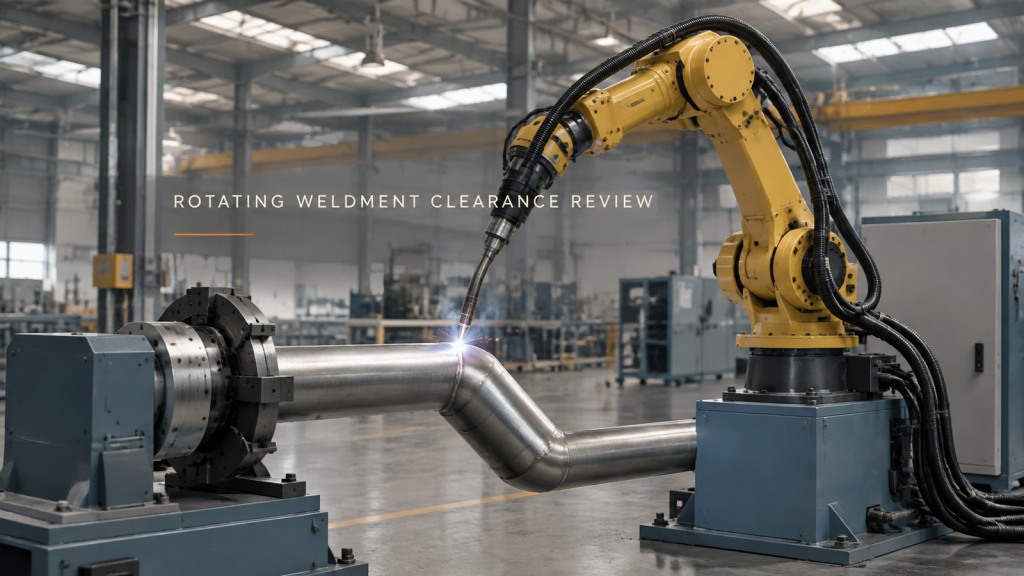
Examinați o sudură în rotație cu dispozitivul de fixare încărcat și anvelopele torței împreună, fără a confunda mișcarea cu acceptarea îmbinării.
Planificarea punctului de vedere al inspecției robotului
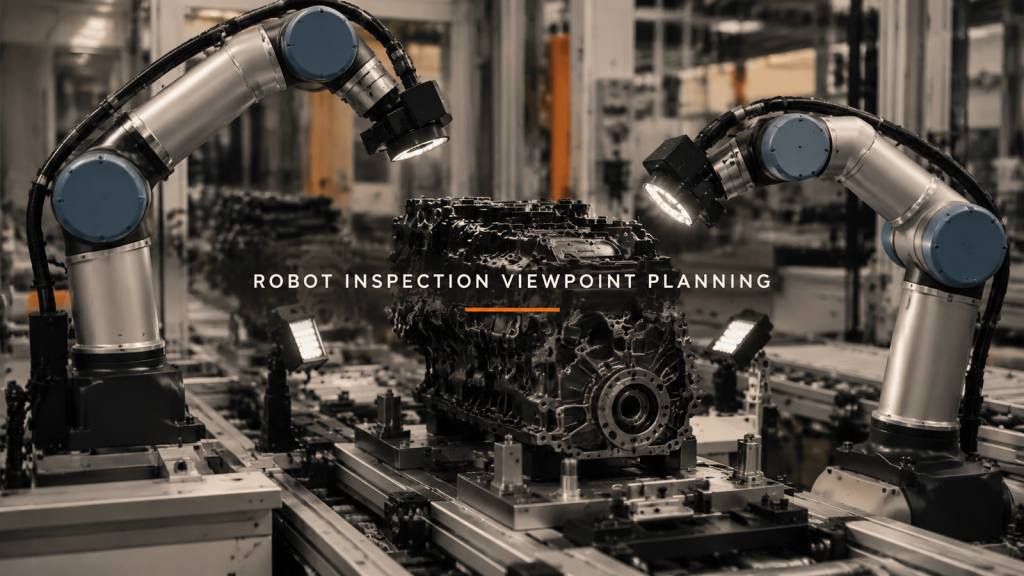
Decideți ce puncte de vedere de inspecție adaugă informații utile despre țintă, apoi validați condițiile imaginii și dovezile deciziei.
Prelucrare în patru stații: Degajare de referință și rotație
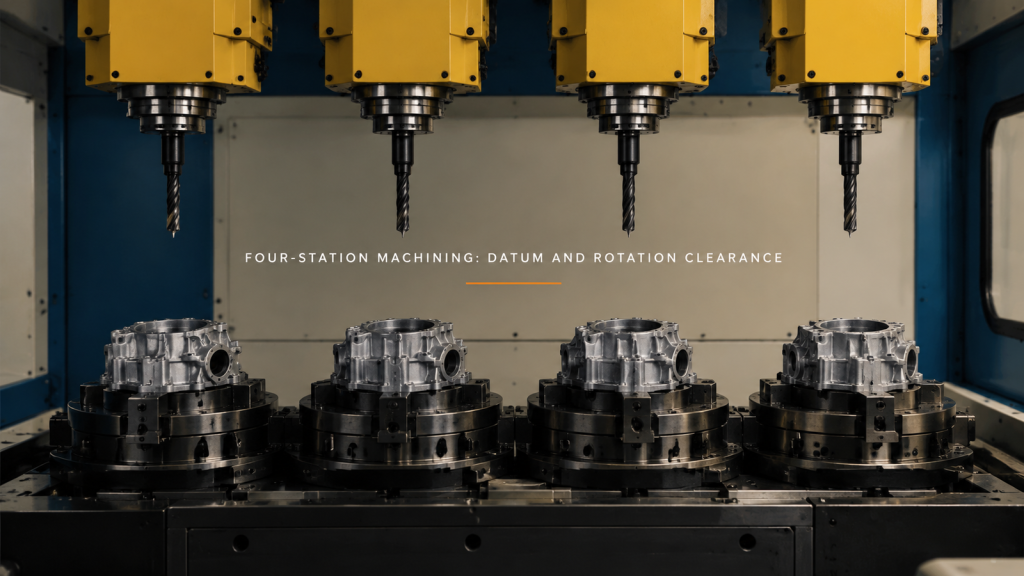
Verificați prelucrarea în patru stații prin poziționarea piesei de prelucrat, retragerea sculei și rotația dispozitivului de fixare. Separați mișcarea vizibilă de precizia măsurată.
Predarea mașinii: Suport piesă și ieșire prindere
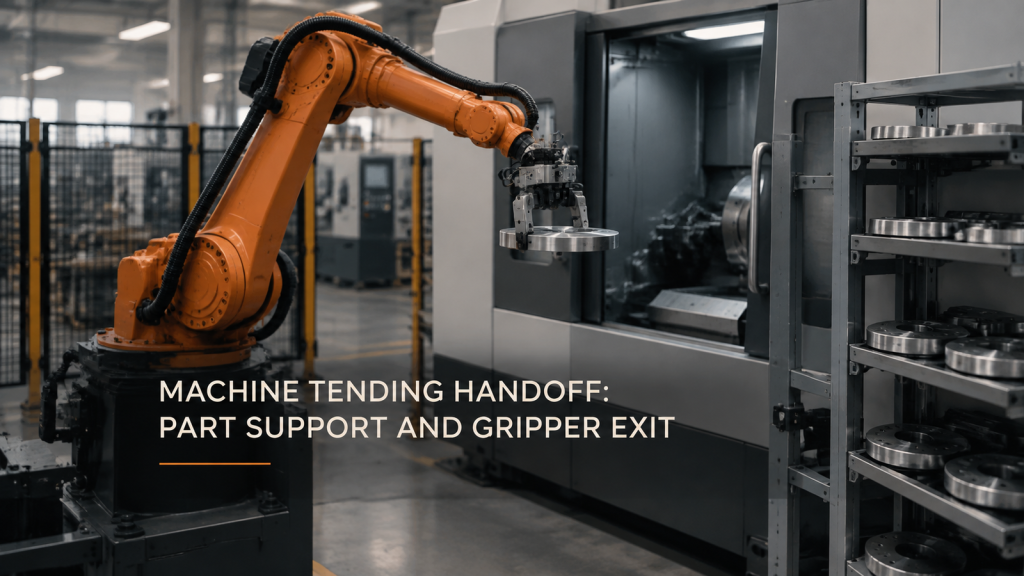
Predarea mașinii depinde de suportul continuu al piesei, de spațiul liber pentru receptor și de o ieșire utilizabilă pentru clește. Examinați discul și scula împreună.
Consistența distribuirii robotizate a bilelor la colțuri
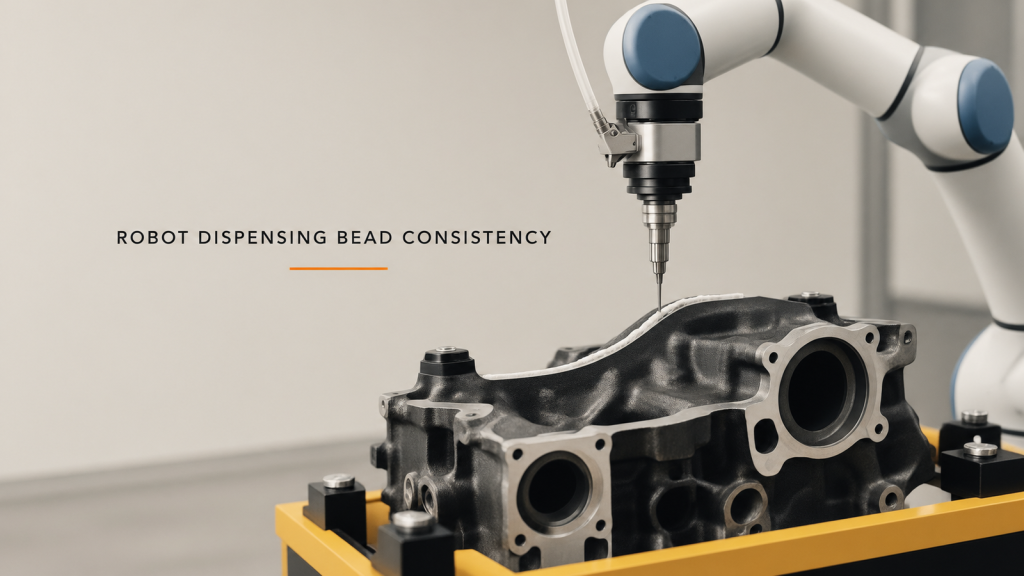
Verificați consistența bilelor de pulverizare ale robotului prin conectarea vitezei de curgere, a răspunsului la curgere, a poziției duzei și a inspecției bilelor propriu-zise.
Îngrijirea mașinii de filetat: Alinierea predării
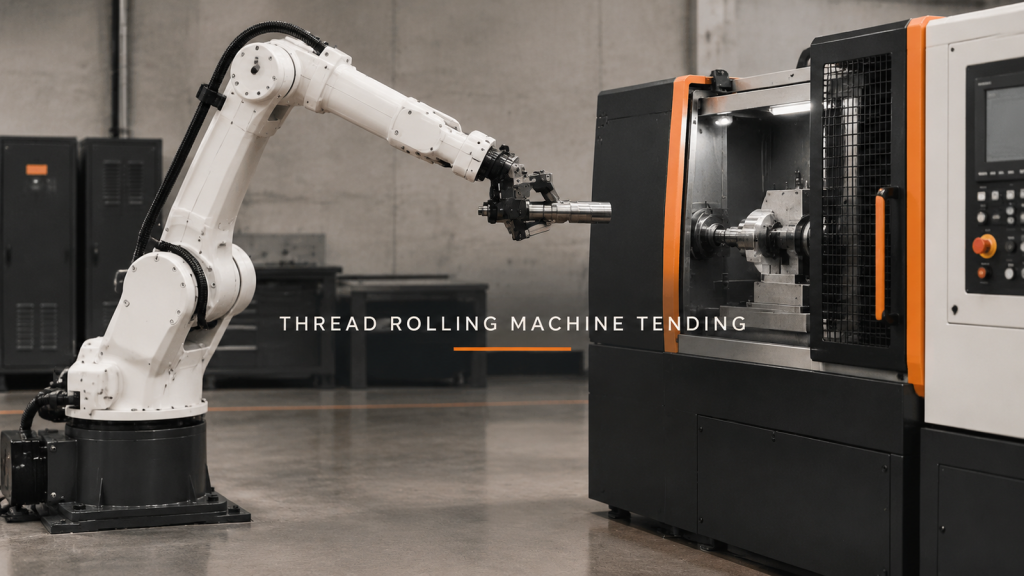
Planificați mașina de filetat cu atenție la alinierea piesei brute, transferul de susținere, eliberarea și retragerea în siguranță înainte de a verifica rezultatul rulării.
Sudare cu robot dual: Zonă partajată înainte de timpul ciclului
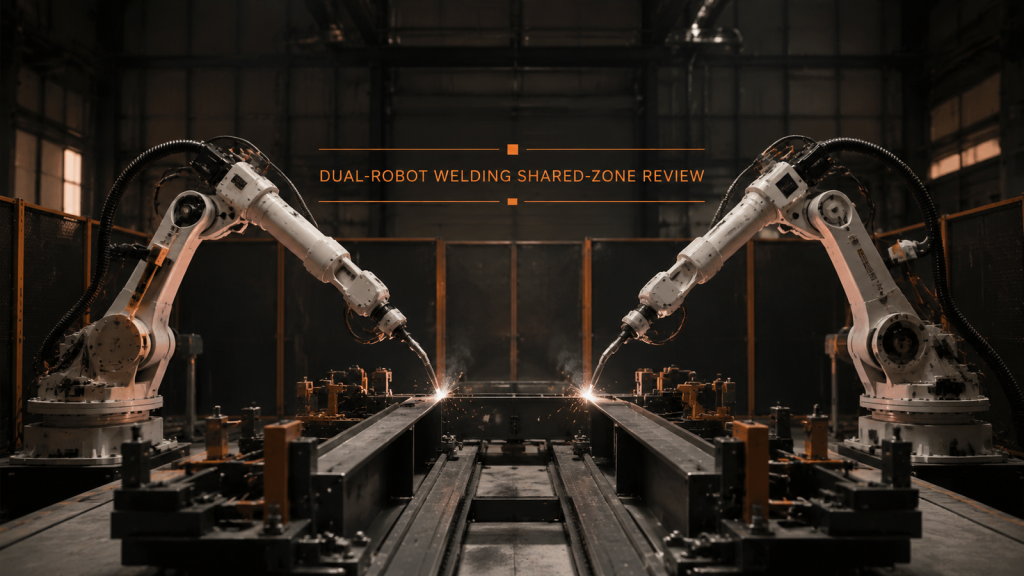
Sudarea cu roboți dubli necesită zone de lucru separate, acces controlat în zone partajate, poziții de așteptare previzibile și recuperare verificată înainte de viteză.
Teşire robotizată cu flacără: Localizați mai întâi marginea
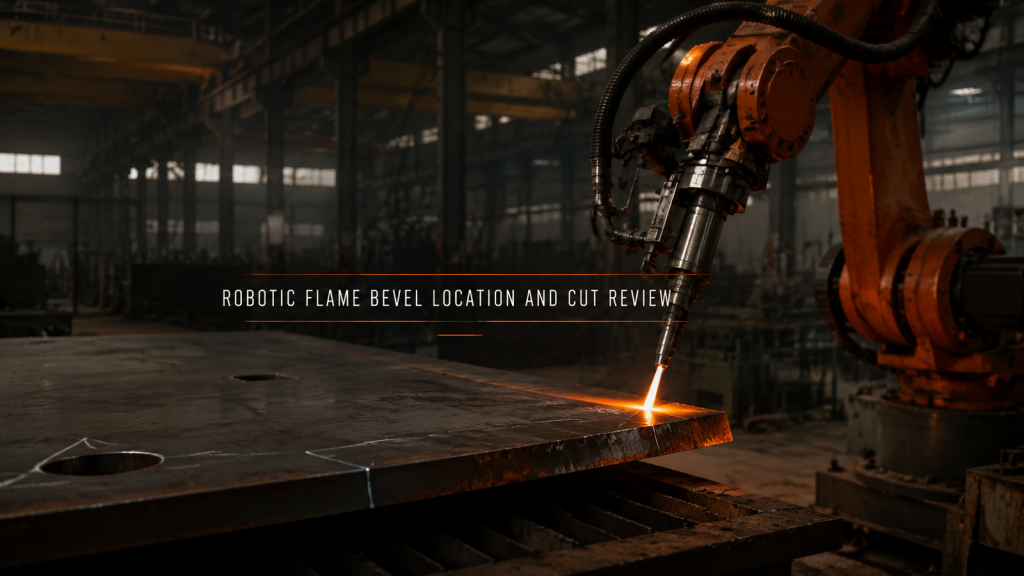
Teşirea robotizată cu flacără necesită o bază stabilă a plăcii, o poziție măsurată a muchiei, o poziție continuă a sculei și o dovadă de acceptare a muchiei tăietoare.
Sudură robotizată cu tavă de baterie: Datum înainte de traiectorie
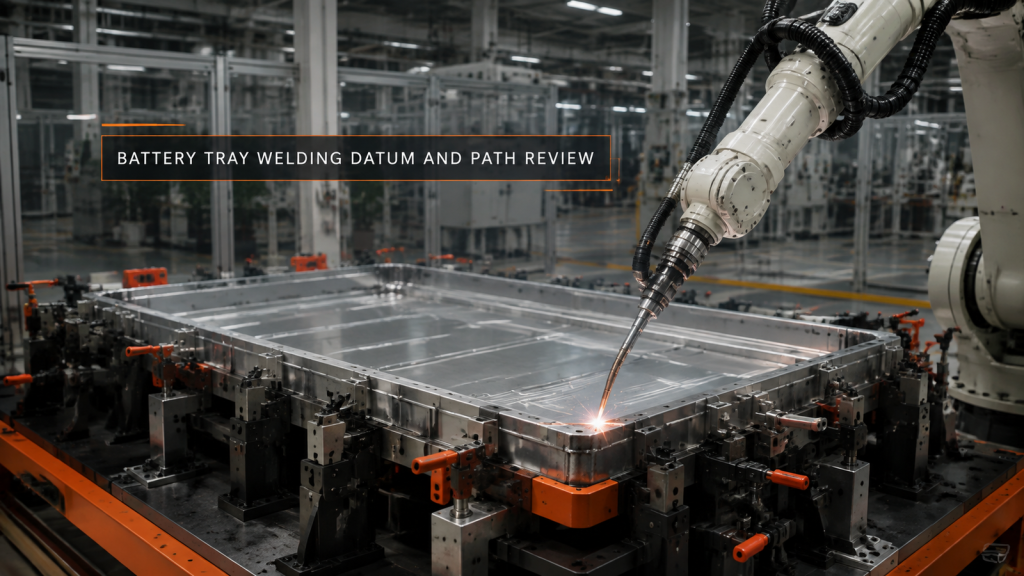
Sudarea robotizată a tăvii bateriei începe cu o bază stabilă a dispozitivului de fixare, cusături zonate, o distanță completă a torței și un plan de distorsiune măsurat.
Lustruirea vaselor de gătit: Stabilizarea poziției piesei
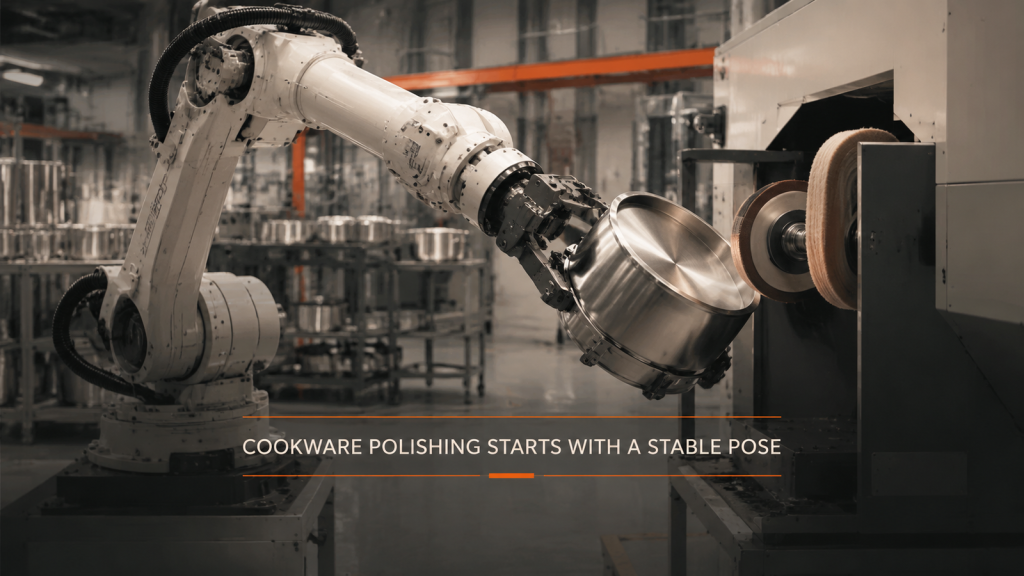
Automatizarea lustruirii vaselor de gătit începe cu o priză stabilă, o abordare completă, un unghi controlat al suprafeței și o retragere clară înainte de estimarea vitezei.
Automatizarea prelucrării armăturilor: Localizare înainte de transfer
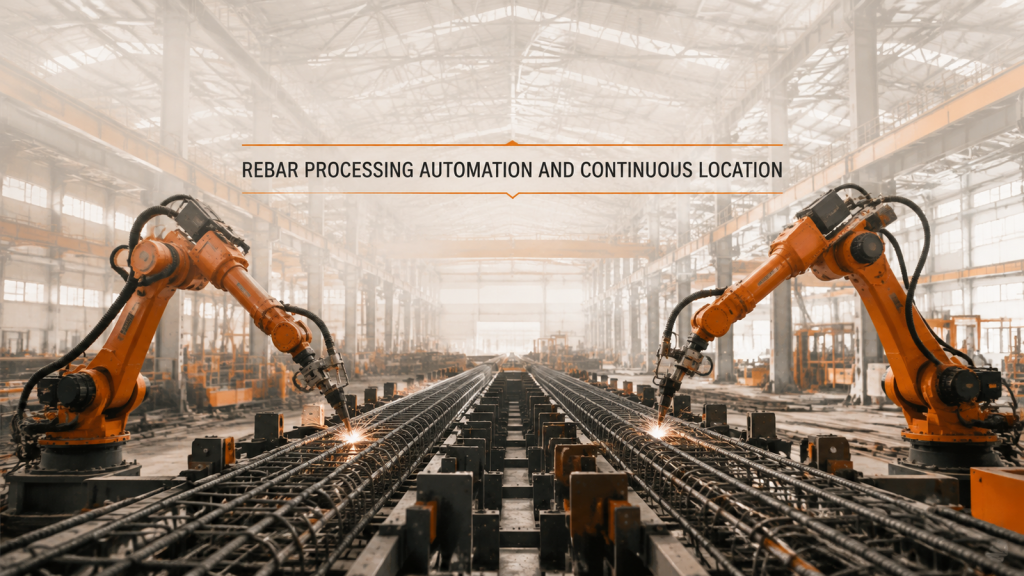
Automatizarea prelucrării armăturilor necesită o bază de date continuă de-a lungul unui ansamblu lung înainte ca transportul și acoperirea cu doi roboți să se poată repeta în mod fiabil.