
Manipularea modulelor de baterii: un robot între o bandă transportoare și o stație
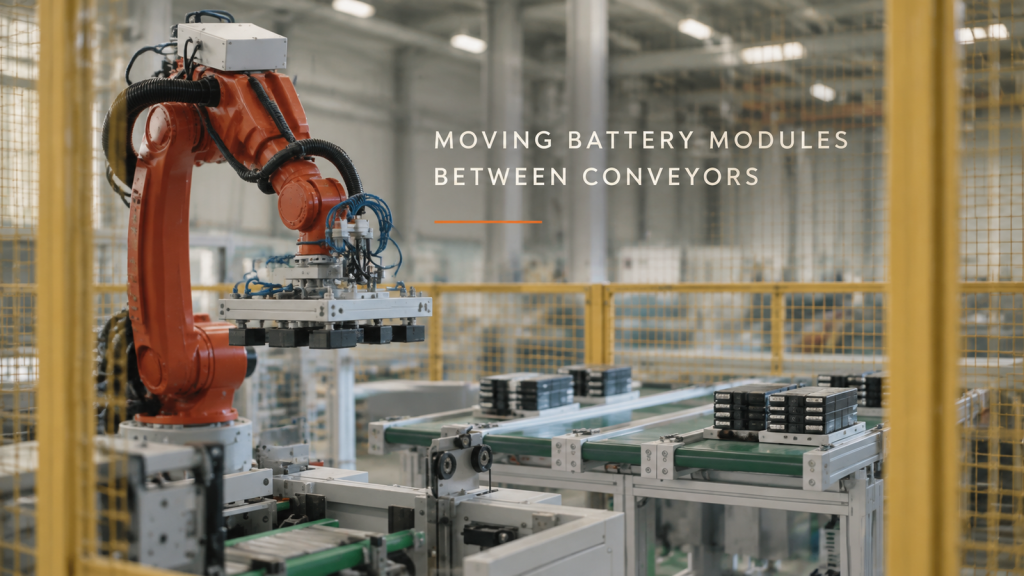
Cum un robot cu șase axe în interiorul unui gard de siguranță mișcă module de baterii grupate între o linie de transport și o stație — bucla, unealta de la capătul brațului și modul în care linia împarte ciclul.
Vopsirea pieselor de frână pentru motociclete: Un robot pe linia de suspendare
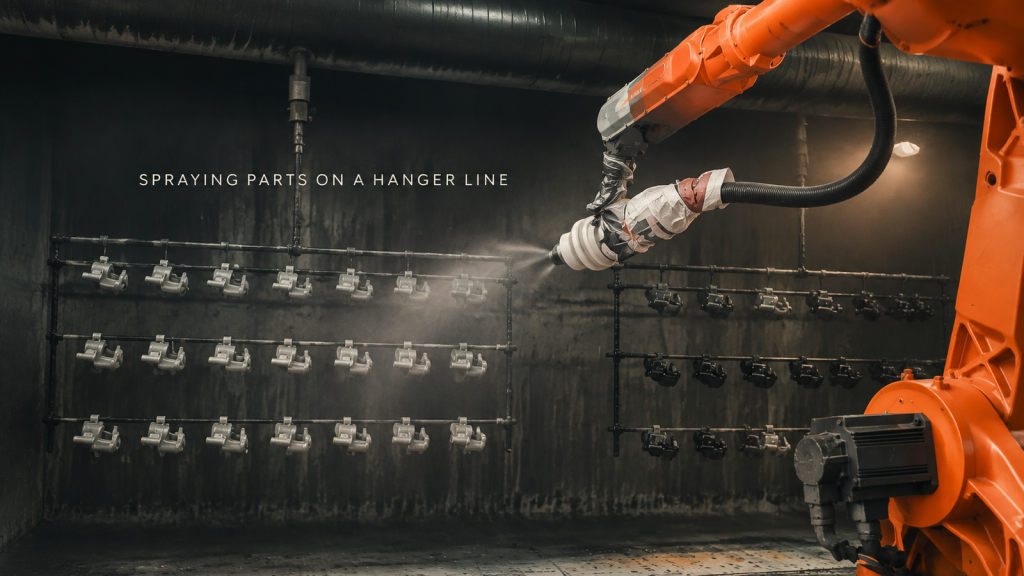
Cum vopsește o cabină de vopsire rânduri de piese de frână pentru motociclete pe o linie de suspendare cu un robot cu șase axe — bucla, cum atârnă piesele, cum măturează pistolul și unde ajunge excesul de vopsea.
Sudarea structurilor metalice mari: roboți multipli, stații multiple
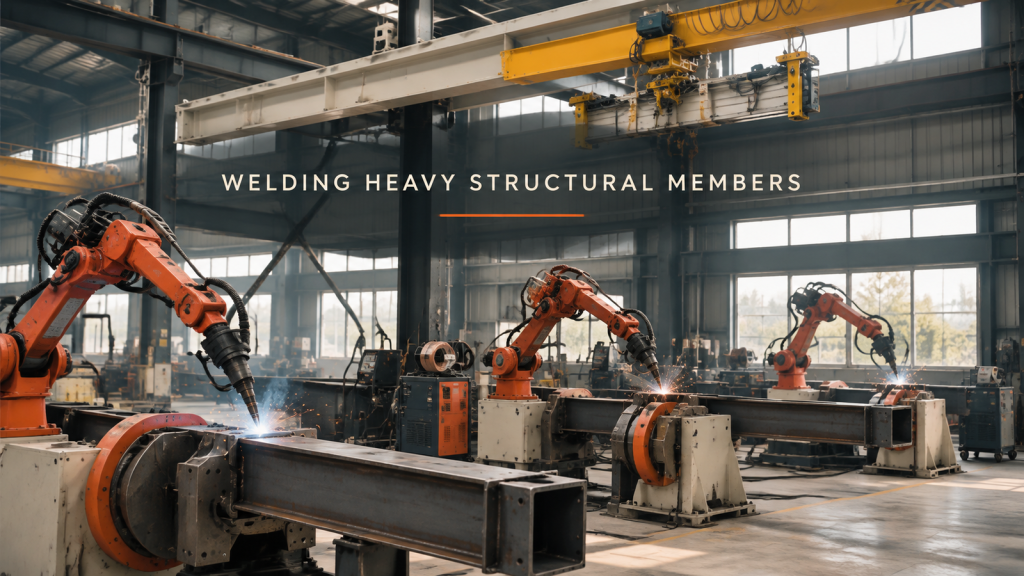
Cum sudează un atelier elemente mari din oțel cu secțiune quadratică și unghiulară cu mai mulți roboți cu șase axe pe poziționere — bucla, strângerea și rotirea piesei, raza de acțiune a torței și modul în care stațiile împart munca.
Linie de asamblare a electrocasnicelor: câte un palet, câte o stație pe rând
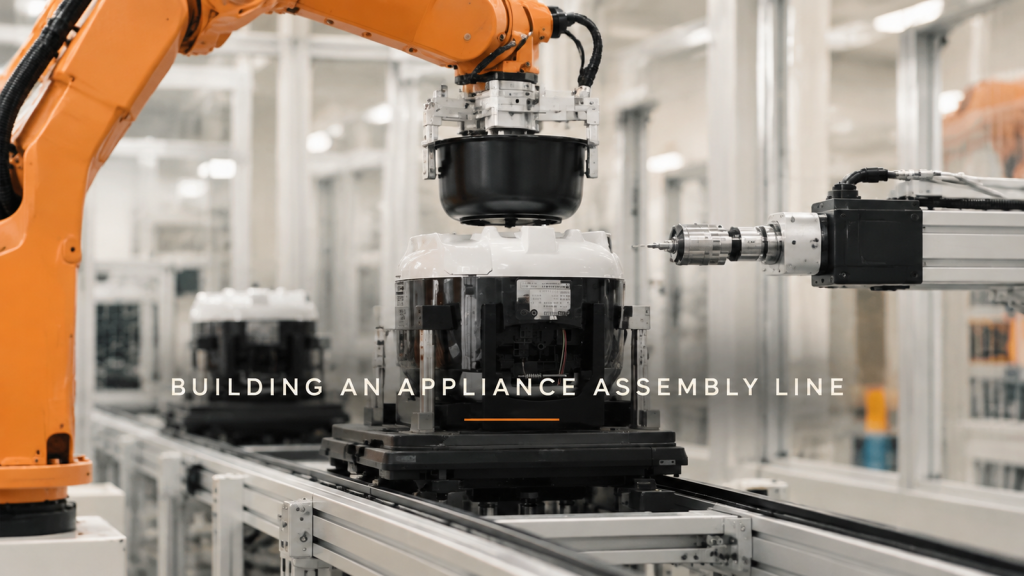
Cum construiește o linie de asamblare robotizată un aparat electrocasnic mic — paleți, preluare și plasare, presare, înșurubare, întoarcere și ambalare finală — plus trei decizii de proiectare privind amplasarea paleților, locul viziunii și echilibrul ciclului.
Robot Delta care ridică o bandă mobilă: Slăbit în interior, linie de intrare în exterior
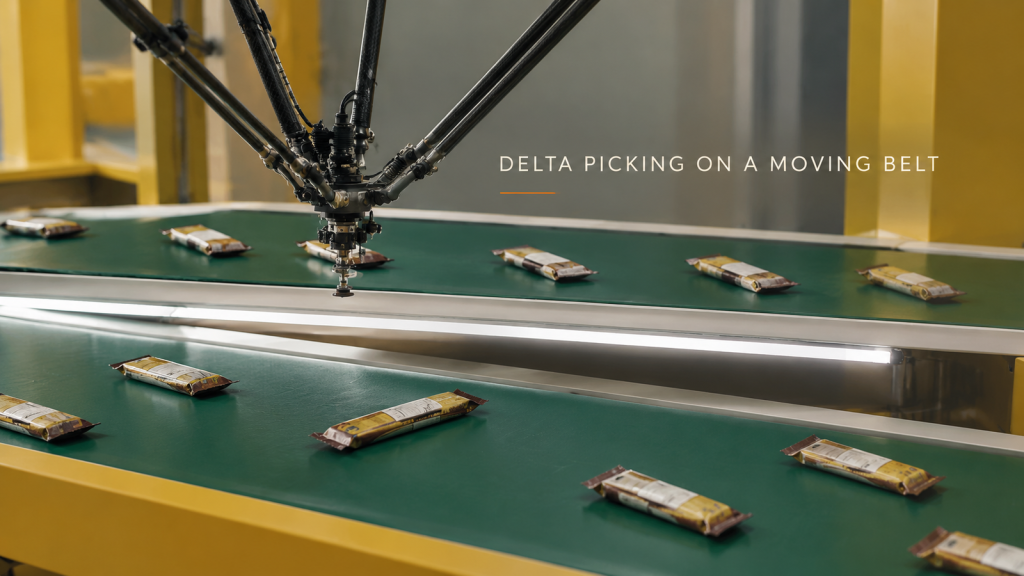
Cum un robot delta preia pachete de gustări ambalate de pe o bandă transportoare în mișcare și le așează uniform pentru următoarea mașină — bucla, trei decizii de proiectare privind sculele, spațierea și amplasarea la sosire și ce să trimită pentru o estimare a timpului de ciclu.
Înainte de imagine: Controlul luminii ambientale în celulele de inspecție
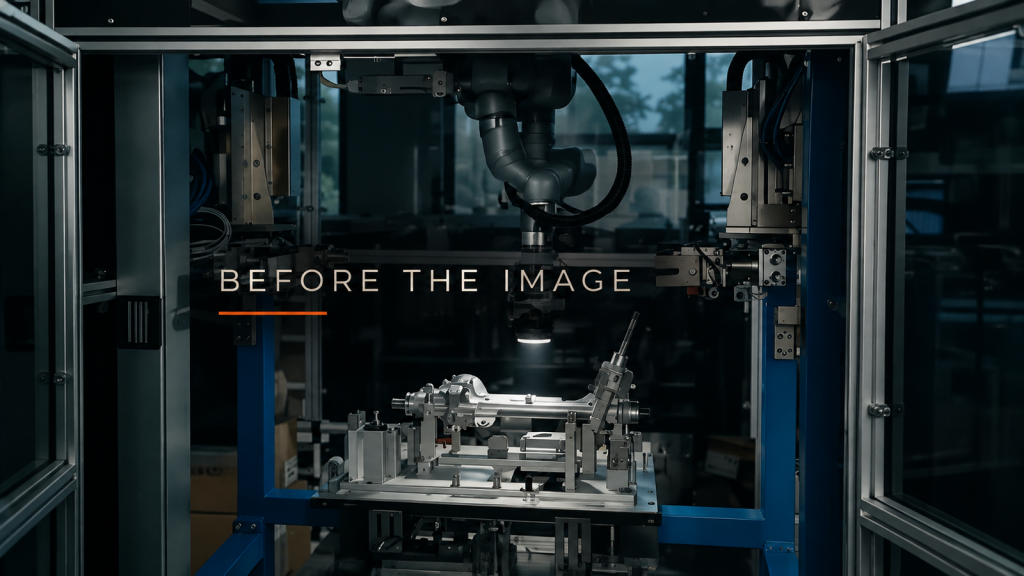
Inspectați ferestrele, lămpile de plafon și luminile din apropiere, apoi decideți despre împrejmuire și înveliș înainte de a regla imaginile cu o lumină de inspecție purtată de un robot.
O celulă, mai multe matrițe: Planificarea tranziției la turnarea sub presiune
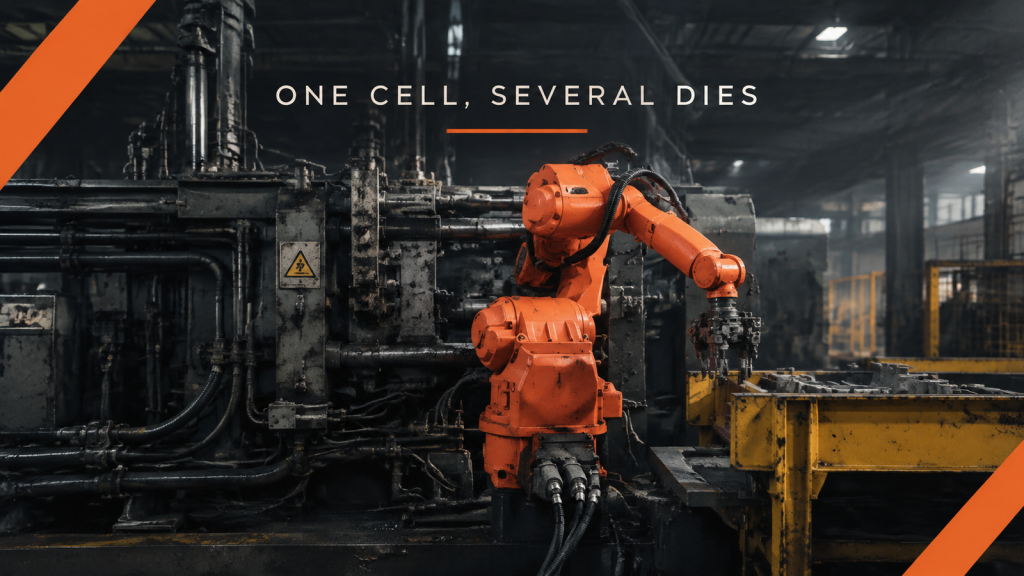
Enumerați zonele de prindere, suportul suportului de recepție, orientarea în aval și interfața sculei pentru fiecare piesă turnată înainte de a planifica o celulă de turnare sub presiune cu mai multe matrițe.
Asistență între stații: Planificarea alimentării cu coli lungi
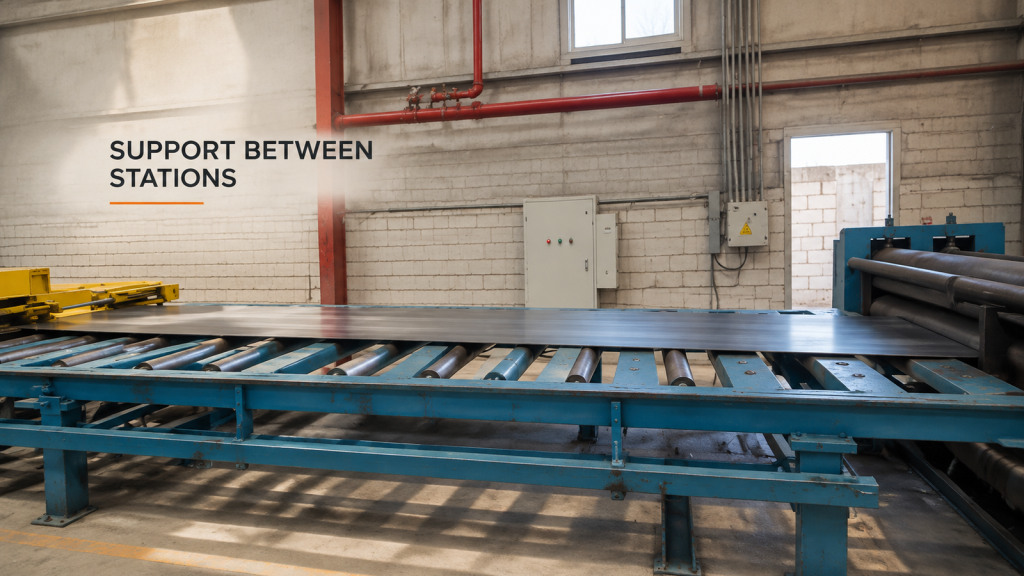
Marginea anterioară, corpul și suportul cozii sunt evidențiate în timp ce o tablă lungă intactă se deplasează printre role și intrarea mașinii.
După colțuri: Specificați cerințele de acoperire robotizată
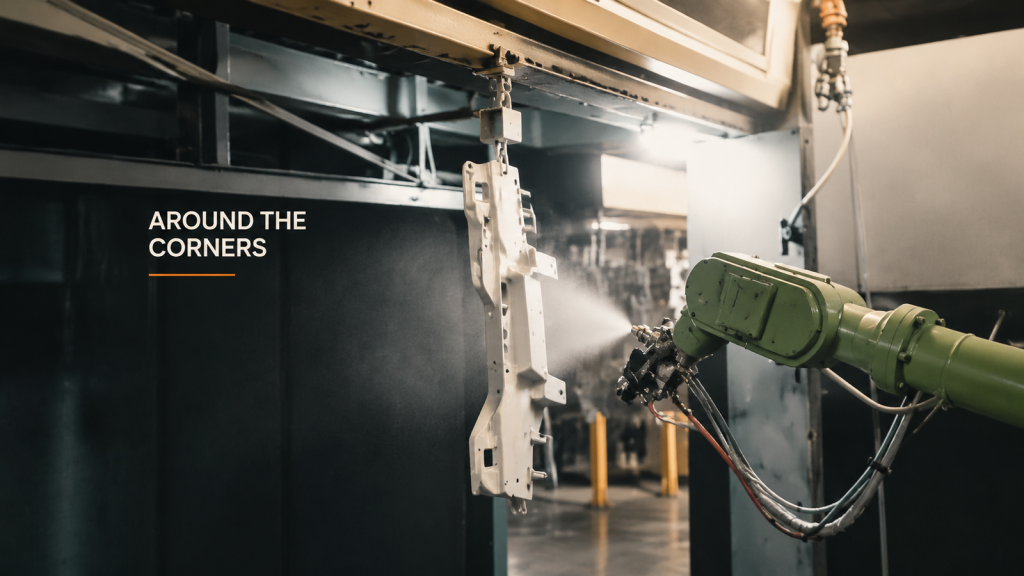
Definiți cerințele de acoperire în funcție de regiunea piesei de prelucrat, inclusiv colțurile, contactele suspendate și acoperirea inspecției, înainte de a selecta setările de pulverizare robotizată.
Schimbări de furtunuri de fixare: o înregistrare de predare a configurației
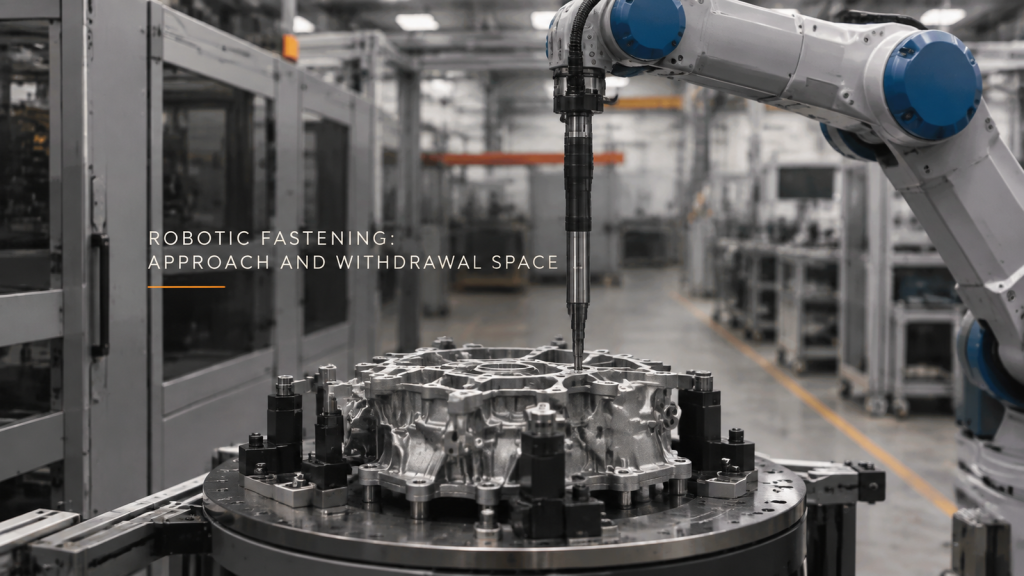
Documentați punctele de fixare a furtunurilor modificate, pozițiile comparabile ale sculelor, observațiile nerezolvate și modul de predare a lucrărilor de întreținere după o modificare a rutei de service.
Manipularea pieselor mici: Referințe pentru preluare și amplasare
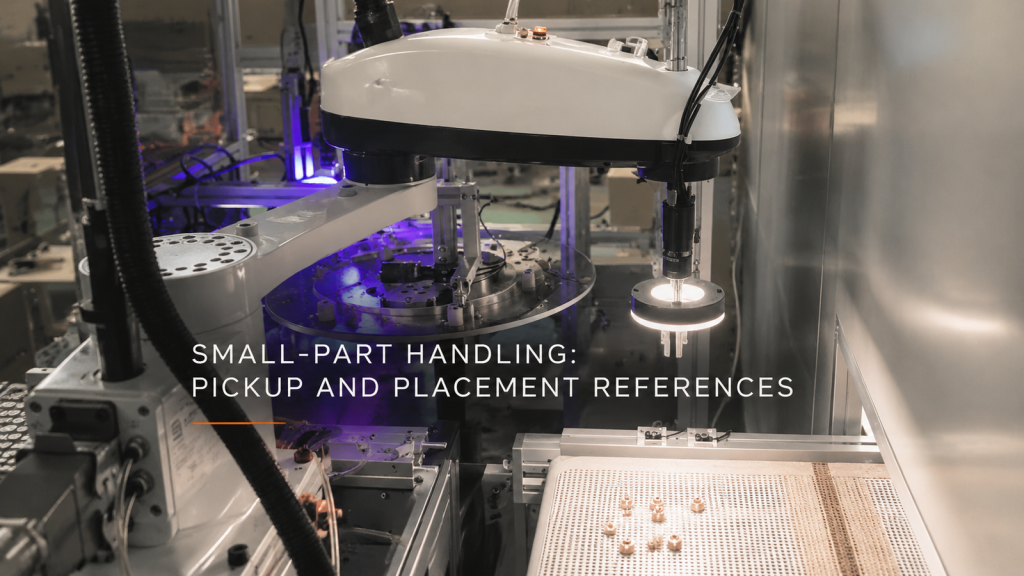
Asociați caracteristicile vizuale primite cu referințele dispozitivelor de fixare receptoare atunci când analizați manipularea pieselor mici, iluminatul și relațiile de coordonate fizice.
Formarea metalelor: Suportul piesei prin mișcare
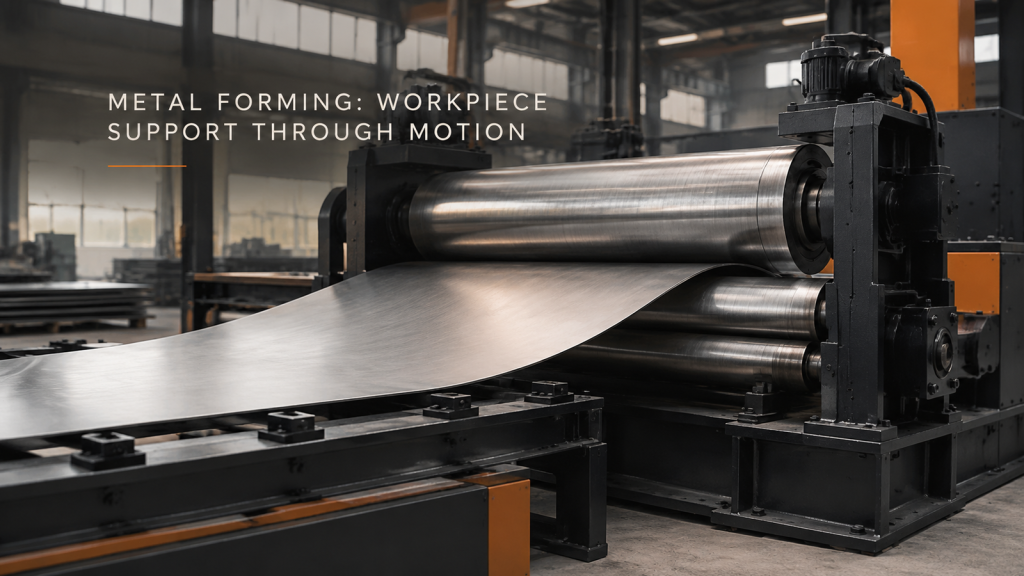
Descrieți susținerea pieselor de lucru cilindrice și a tablei prin încărcare, formare și îndepărtare, apoi definiți conturul sau ajustarea de inspectat.