
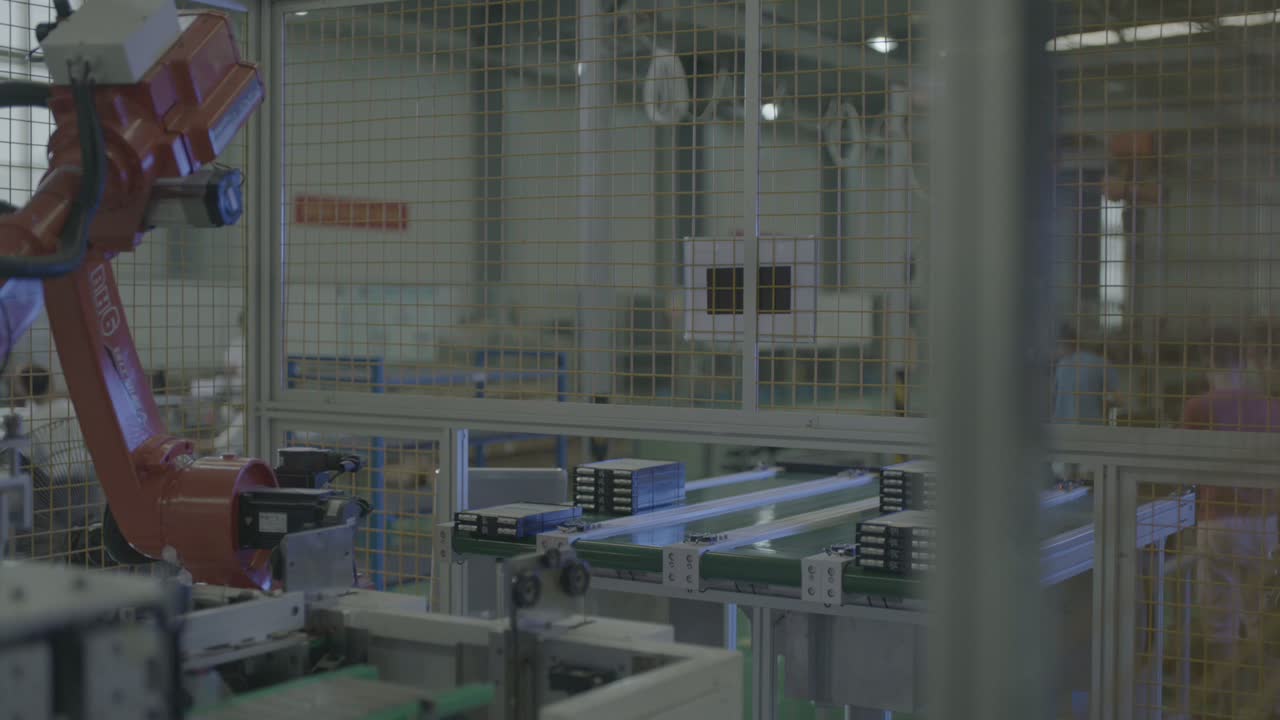
Pe scurt: Această celulă predă mutarea modulelor de baterii unui robot cu șase axe. Robotul stă pe o coloană de podea în interiorul unui gard de siguranță și circulă între o linie de transportoare și o stație de lângă aceasta: se oprește deasupra unui rând de module dreptunghiulare întunecate, coboară scula, ridică și se rotește și coboară scula la stația de lângă transportor; o glisieră ușoară mișcă piesele de-a lungul stației pe role. Aceeași poziție - braț sus, coborâre, înapoi la stație - se repetă pe parcursul filmării. Trei decizii susțin o celulă ca aceasta: cum se poziționează tăvile și purtătorii, cum se potrivește scula de la capătul brațului în modulele grupate și cum împart transportorul și stația timpul unui robot. Planificați o linie similară? Trimiteți-ne desenul piesei dumneavoastră.
Pe scurt
| Parte | Module dreptunghiulare închise la culoare, aproape negre, mai multe într-o tavă deschisă la culoare |
| Etape | Manipularea materialelor — transferul modulelor de la transportor la stație |
| Automatizare | Un robot cu șase axe pe o coloană de podea, în interiorul unui gard de siguranță |
| Furnizare de piese | Rânduri de module grupate pe un transportor cu bandă plată |
| Instrument pentru capătul brațului | O placă de montare a luminii cu piese pătrate negre dedesubt, furtunuri de aer și cabluri |
| Stație pentru lacăte | O glisieră ușoară transportă modulele de-a lungul liniei, piesele sprijinindu-se pe role |
| Rolul de operator | Rămâne în afara gardului; robotul se deplasă |
| Aspectul celulei | Un robot între o linie transportoare și o stație, împrejmuit |
Problema pe care o rezolvă această celulă
Modulele de baterii se mișcă înainte și înapoi între o bandă transportoare și o stație într-un ritm alert, iar cineva trebuie să mențină acest flux. Făcută manual, munca este obositoare, modulele sunt ușor de lovit unele de altele și dificil de gestionat personal - genul de transfer repetitiv la care o persoană nu stă mult timp.
În această celulă, robotul se mișcă. Se oprește deasupra rândului de module întunecate, coboară unealta, se ridică și se rotește între transportor și stație, în timp ce muncitorii rămân în afara gardului tot timpul. Ceea ce menține un astfel de ciclu stabil este configurația din jurul robotului - unde se oprește fiecare tavă, cum întâlnește unealta grupul și cum împart ciclul transportorul și stația.
Cum funcționează celula
- Așteptați piesele. Încheietura mâinii ține unealta de la capătul brațului deasupra transportorului, cu placa în jos, peste rândul de module dreptunghiulare întunecate.
-
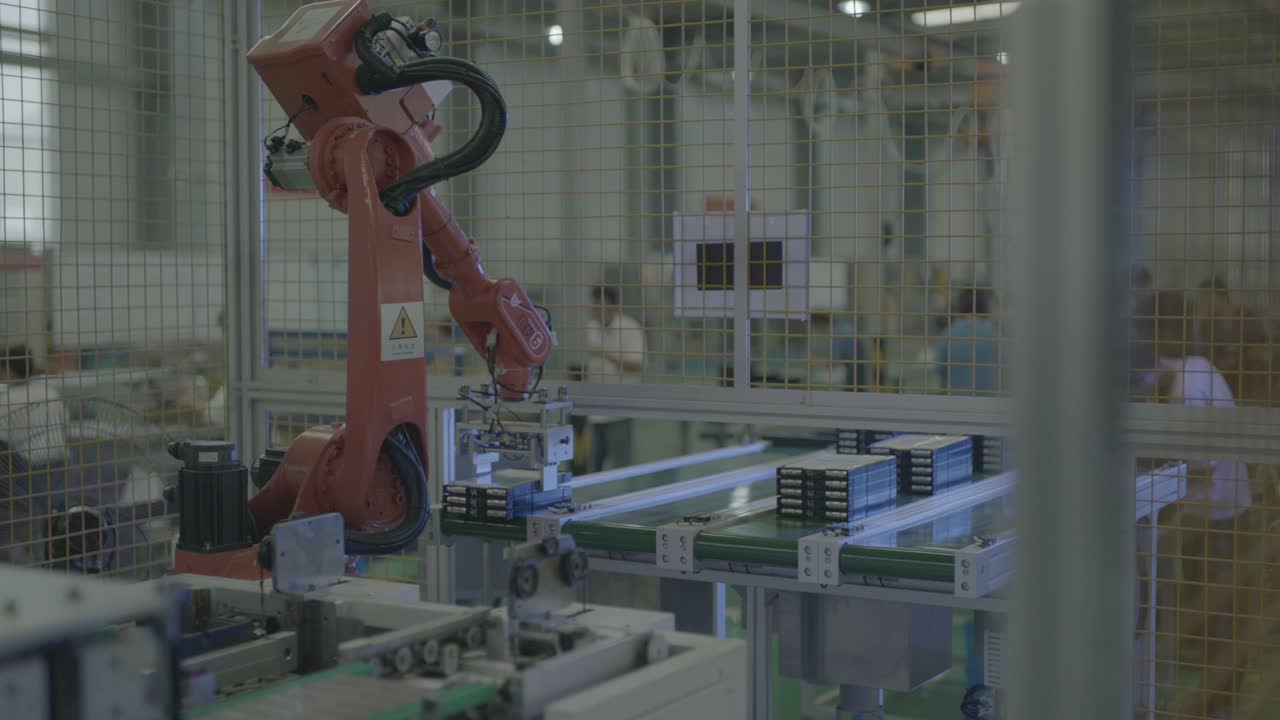
Scufundați-vă în părți. Încheietura mâinii lasă în jos, iar scula cade peste grupul de module de pe transportor.
-
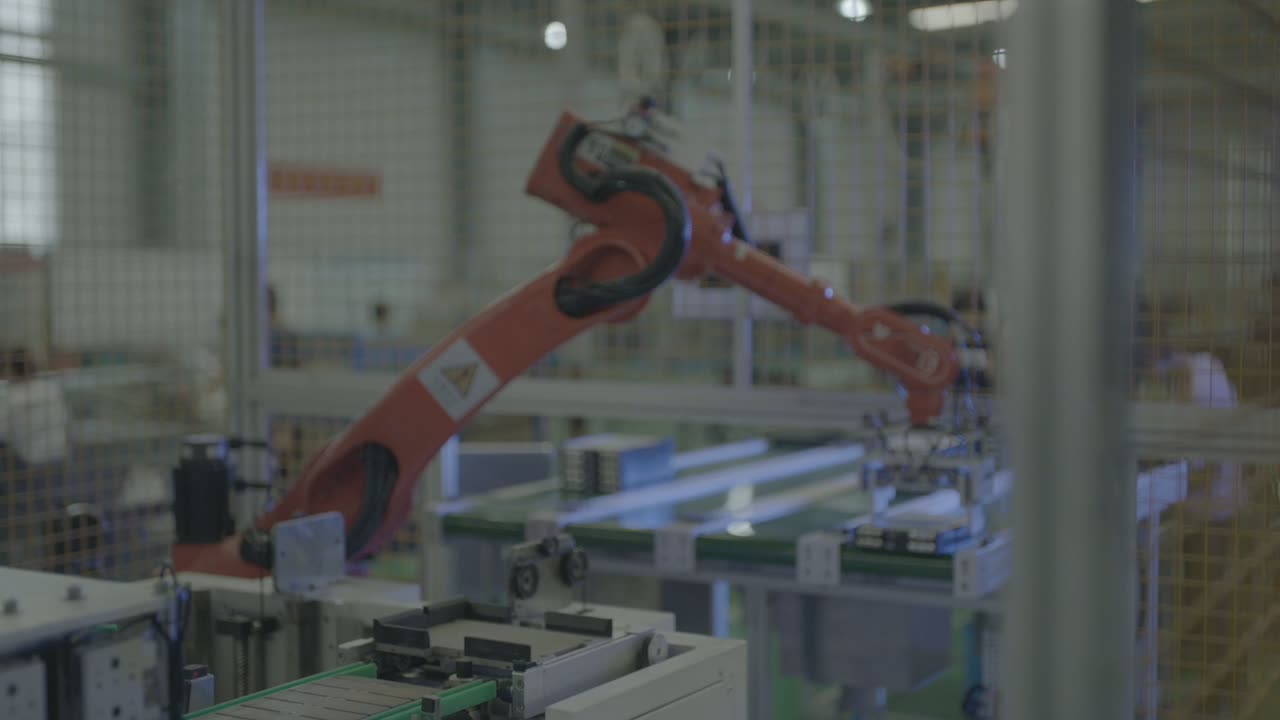
Ridicați și rotiți. Brațul se ridică, se balansează larg și mută scula de pe transportor la stația de lângă el.
-
La stație. O glisieră ușoară transportă modulele de-a lungul liniei, piesele așezate pe role.
-
Ridicați-vă deasupra gardului. Când brațul se ridică, unealta se ridică lângă șina superioară a gardului înainte de următoarea mișcare.
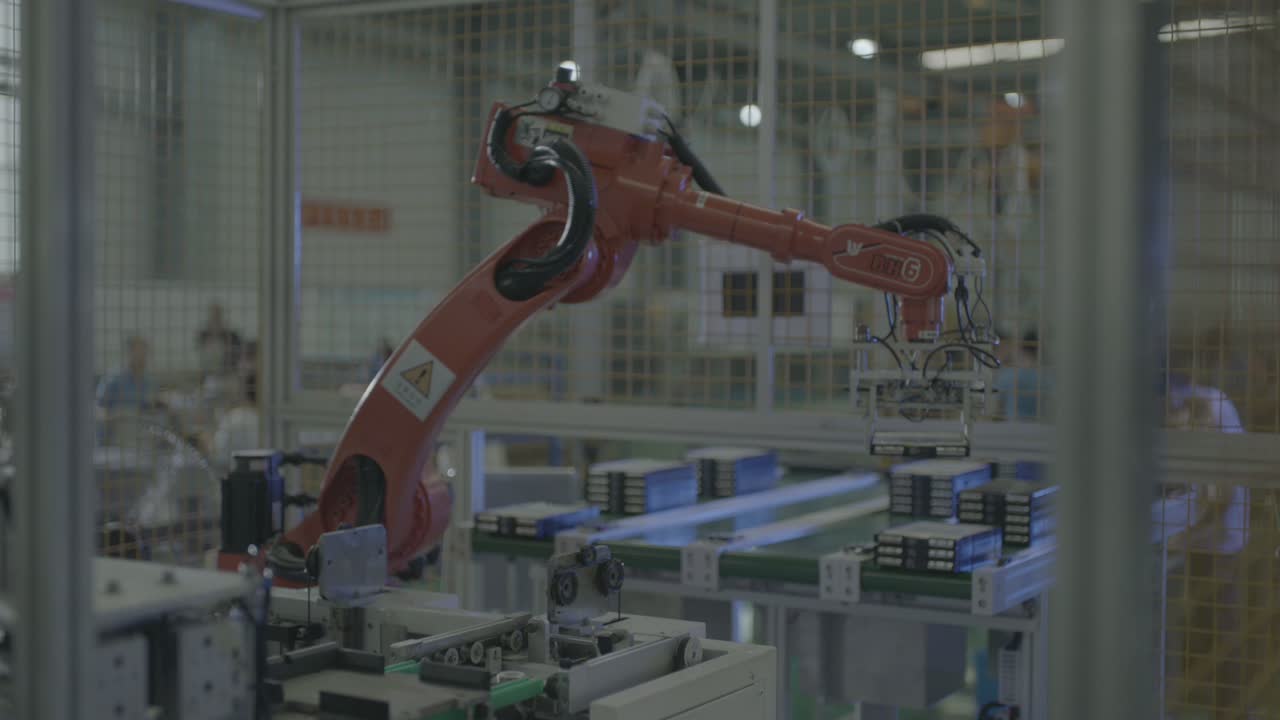
- Repeta. Aceeași poză — brațul ridicat, aplecarea, înapoi la stație — se repetă pe parcursul filmării, o buclă continuă.
Robotul rămâne în interiorul gardului tot timpul; muncitorii din fundal stau în afara lui.
Trei decizii de proiectare
1. Lăsați tava să se așeze acolo unde unealta se întâlnește cu grupul
În această celulă, modulele se așază mai multe pe o tavă și se aliniază pe rând, iar scula coboară peste grup de sus. O tavă care se oprește într-un punct cunoscut permite scula să întâlnească grupul în același mod în fiecare ciclu.
O configurație ca aceasta stă sau cade pe tavă: trebuie să susțină grupul, să ofere sculei o față pe care o poate atinge și să lase sculele să coboare fără a împinge modulele din loc.
2. Asociați instrumentul cu modulele grupate
Instrumentul de aici este o placă de montare ușoară, cu piese pătrate negre dedesubt, cu furtunuri de aer și cabluri care coboară pe braț. Indiferent de principiul de fixare, forma este importantă: instrumentul trebuie să se potrivească cu fața superioară a modulului și cu distanța dintre tăvi.
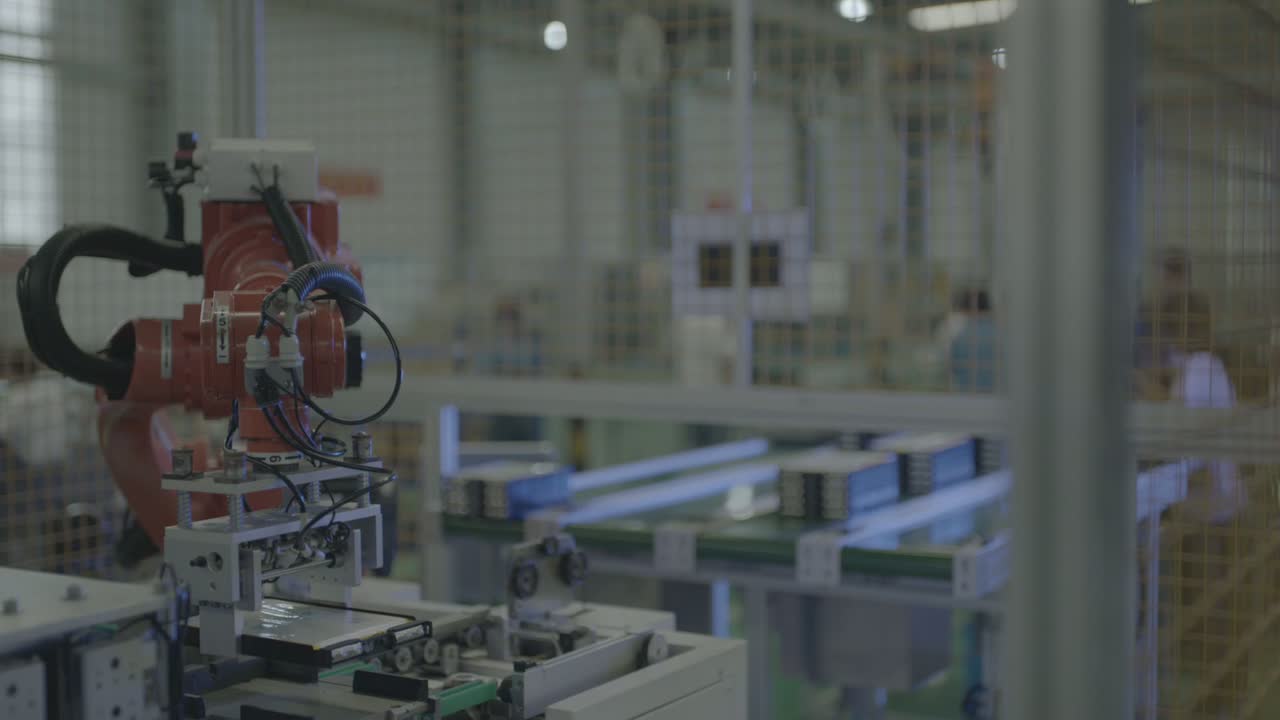
Întrebarea este dacă instrumentul poate coborî peste fiecare grup în același mod și poate ieși fără ca modulele să se miște.
3. Partajați ciclul între transportor și stație
Poziția brațului se repetă — brațul sus, coborâre, înapoi la stație — iar o glisare ușoară deplasează piesele de-a lungul stației pe role. Într-o buclă echilibrată, transportorul prezintă următorul grup în timp ce robotul se află la stație.
Echilibrul este ceea ce trebuie urmărit: dacă transportorul și stația sunt gata cam în același timp, mișcările robotului se potrivesc între ele fără ca vreuna dintre părți să aștepte; dacă o parte rulează mult mai mult timp, acea parte stabilește ritmul, iar cealaltă așteaptă în mare parte.
Când se potrivește această structură - și când să analizăm mai atent
- Potrivire bună: module grupate care se mișcă între un transportor și o stație într-un ritm constant, module care stau pe o tavă sau un purtător, astfel încât unealta să le întâlnească în același mod de fiecare dată și o celulă unde un gard poate ține oamenii departe de calea robotului.
- Evaluați în continuare: module care își schimbă des forma sau spațierea, astfel încât scula trebuie să se schimbe odată cu ele; tăvi sau purtătoare care nu se opresc într-un punct repetabil; și cazuri în care transportorul și stația se desincronizează, astfel încât robotul ajunge să aștepte.
FAQ
Robotul mișcă modulele unul câte unul sau mai multe odată?
Modulele sunt așezate mai multe pe o tavă, iar scula atinge grupul de sus. Indiferent dacă mișcă un modul sau întregul grup, acesta este determinat de designul tăvii și de scula respectivă - ambele fiind calculate din desenul piesei.
Ce decide cât de repede rulează această celulă?
Ritmul benzii transportoare și al stației, precum și modul în care mișcările robotului se potrivesc între ele. O estimare a timpului de ciclu provine din desenul piesei, aspectul tăvii și volumul zilnic, așa că trimiteți-le și putem calcula.
Ar putea un robot să deservească mai mult de o stație?
În principiu, da, dacă mișcarea suplimentară rămâne scurtă și timpul se aliniază în continuare. Fiecare poziție adăugată prelungește călătoria dus-întors a robotului, așa că întrebarea este dacă robotul poate finaliza fiecare mișcare înainte ca următorul grup să fie gata.
Obțineți o estimare a aspectului și a timpului de ciclu
Trimiteți-ne:
- Desenarea piesei cu fețele pe care trebuie să le atingeți și aspectul tăvii sau al purtătorului
- Materialul, dimensiunea și greutatea piesei
- Numărul de tipuri de piese și cât de des le schimbați
- Volumul zilnic și modelul de schimburi
- Fotografii sau dimensiuni ale suprafeței podelei și ale benzilor transportoare existente
Vă vom răspunde cu o propunere de machetare și o estimare a timpului de ciclu.
Trimiteți desenul piesei → sau e-mail sales@evsrobot.com
Imagini filmate la locul de producție al unui partener. Timpul de ciclu și alte cifre de la acel loc nu sunt publice și nu sunt prezentate aici.