
O configurație de manipulare a pieselor mici are două probleme de referință de descris: caracteristica care identifică o piesă primită și locația fizică unde piesa ar trebui să sosească. O imagine clară în zona de preluare nu definește, în sine, dispozitivul de fixare receptoare și nu stabilește o plasare reușită.
Descrieți ambele capete ale mișcării
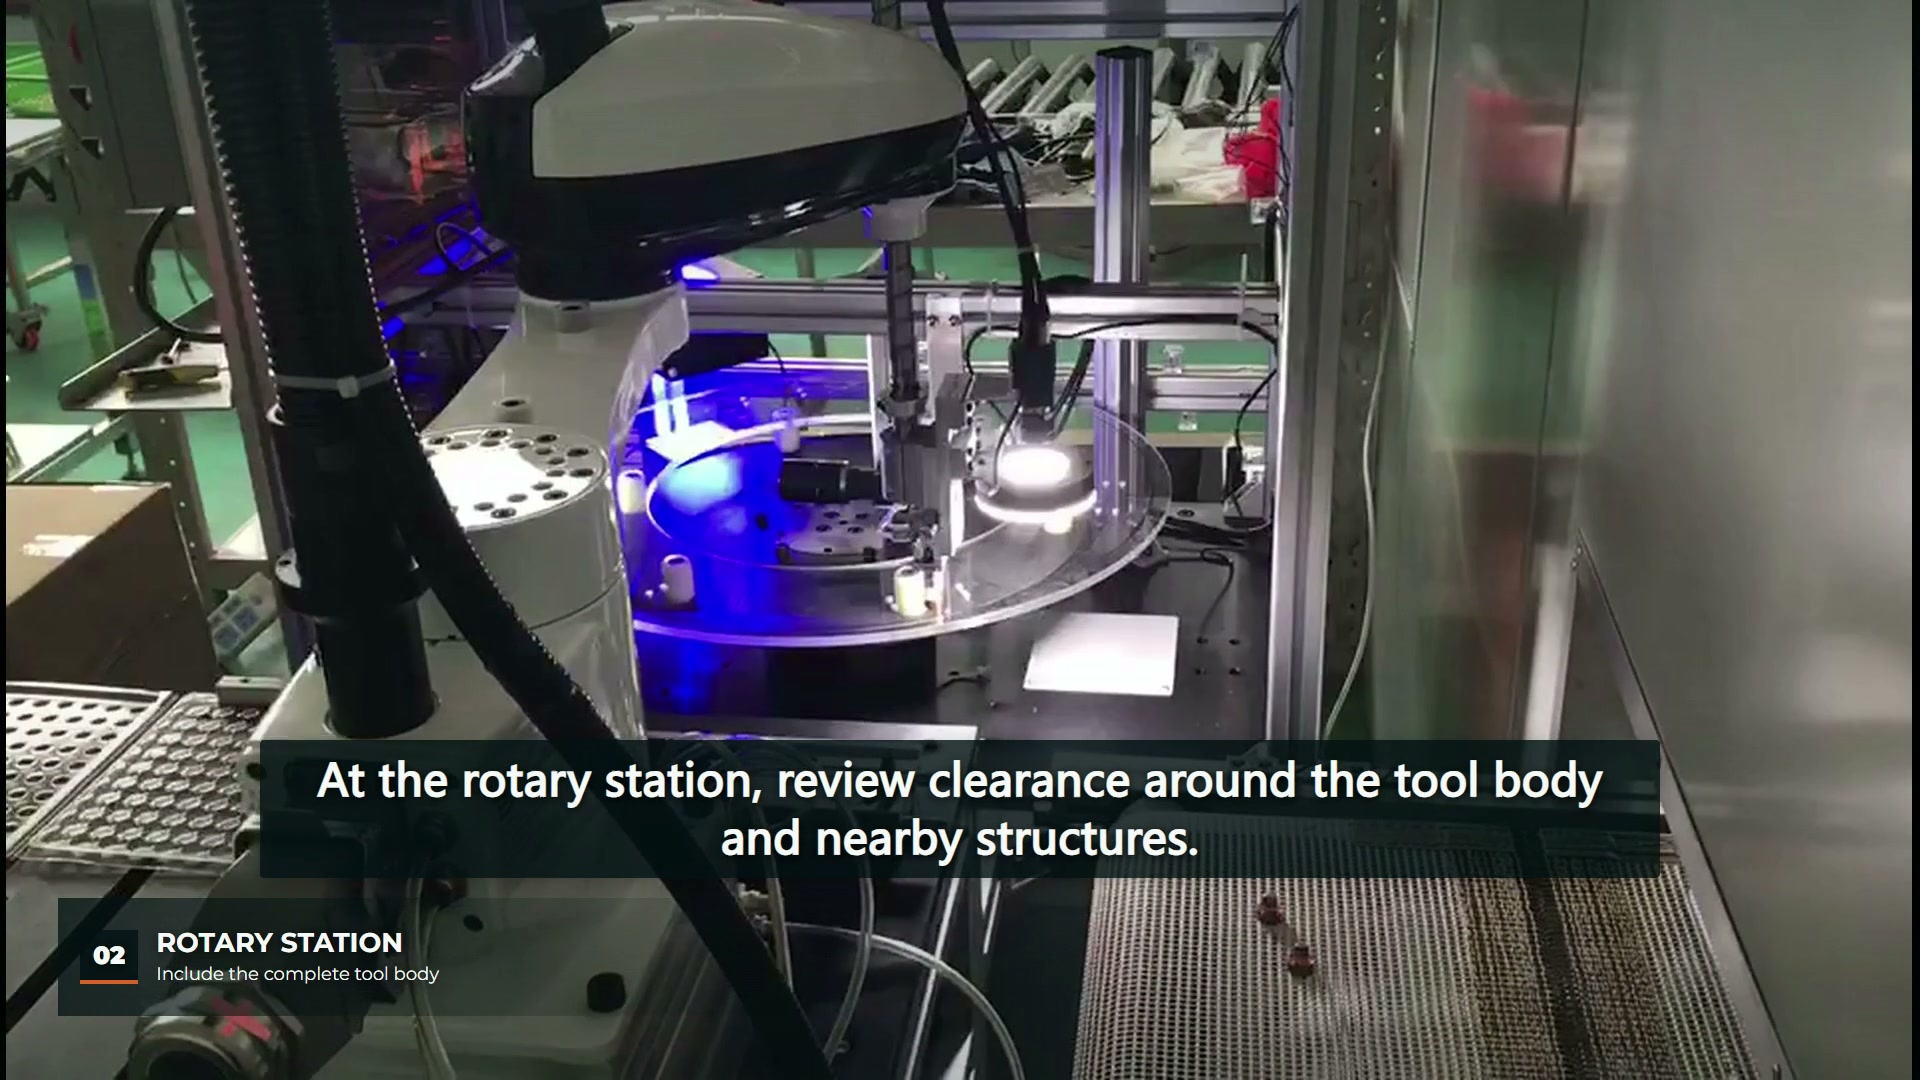
La 00:03, videoclipul prezintă un robot SCARA alb deasupra unei mese de lucru, cu o zonă de intrare în dreapta și o stație rotativă iluminată în stânga. La 00:12, scula se află deasupra stației rotative, structura mesei înconjurătoare fiind încă vizibilă. Aceste observații stabilesc relația dintre zonele de lucru. Nu raportează precizia recunoașterii, rezultatele inspecției sau manipularea pieselor respinse.
Începeți descrierea unei aplicații prin denumirea caracteristicii piesei utilizate pentru orientare și a caracteristicii de destinație utilizate pentru plasare. De exemplu, un contur exterior vizibil și un buzunar receptor sunt referințe diferite. Relația lor trebuie descrisă chiar și atunci când mișcarea robotului pare simplă.
Alegeți iluminatul pentru elementul observat
Ghidul de iluminare al lui Basler explică faptul că iluminarea din spate poate accentua conturul unui obiect, pierzând în același timp informații despre suprafață. Lecția relevantă este alegerea unui aranjament de iluminare în jurul elementului de inspectat. Luminile vizibile în aceste imagini nu stabilesc ce algoritm, metodă de iluminare sau prag de acceptare este utilizat.
Pentru o piesă nouă, colectați imagini ale elementului real în condițiile de vizualizare prevăzute. Includeți modificări plauzibile de orientare și variații ale suprafeței. Dacă decizia depinde de un marcaj frontal sau de un defect de suprafață, un contur singur poate face ca informațiile necesare să nu fie disponibile. Dacă depinde de contur, definiți ce muchii trebuie să rămână vizibile.
Conectați pozițiile imaginii la pozițiile fizice
Documentația instrumentului de calibrare vTool de la Basler descrie conversia din coordonatele imaginii în coordonate fizice. Acesta este domeniul de aplicare al referinței citate; nu este o înregistrare de calibrare pentru această celulă.
Pentru revizuirea proiectului, identificați referința camerei, referința robotului și referința dispozitivului de fixare receptor pe un singur layout. Descrieți ce trebuie verificat din nou atunci când înălțimea camerei, mesei sau a piesei se modifică. Păstrați rezultatul imaginii și observația finală a piesei plasate în aceeași înregistrare eșantion, astfel încât o discrepanță de plasare să poată fi investigată cu ambele capete ale mișcării disponibile.
| Intrare pentru conservare | Ce poate distinge recenzia |
|---|---|
| Imagini reprezentative ale pieselor primite | Dacă caracteristica dorită este vizibilă |
| Descrierea referinței camerei și a dispozitivului de fixare | Cum se leagă pozițiile imaginilor de aspect |
| Geometria buzunarului de recepție sau a locației | Ce definește condiția plasată finală |
| Imagini și observații pentru mostre neobișnuite | Dacă aceeași decizie se aplică părților inversate sau ascunse |
Inspectați separat starea de recepție
Vizualizarea stației rotative la 00:12 ajută la formularea întrebărilor despre corpul complet al sculei și structurile din apropiere. Nu poate afișa acceptarea dimensională a fiecărei plasări. Dacă următoarea operație depinde de orientare, așezare sau separare, specificați modul în care va fi verificată această condiție după sosirea piesei.
Articolul aferent despre sortare SCARA ghidată vizual și mapare a coordonatelor discută problema mai amplă a mapării și verificării alegerii. Aici, sarcina mai restrânsă este de a documenta caracteristica vizuală primită și referința fizică receptoare înainte de a evalua un layout candidat.
Prin urmare, un pachet util de analiză conține piese reprezentative, imagini ale caracteristicilor, geometria receptoare și observații pereche de preluare/plasare. Mișcarea vizibilă a robotului oferă context; înregistrările eșantionului furnizează dovezi pentru rezultatul necesar.