
Pe scurt: Produsul se deplasează pe o paletă pe o bandă transportoare dreaptă și se oprește la o stație după alta. Un robot plasează o piesă pe corp, un cap de presă o așează, o unitate de acționare intră din lateral și o înșurubează, un robot întoarce corpul, se introduc clemele, un recipient interior se fixează la locul lui, iar la final un robot ambalează unitatea finită într-o cutie de carton. Trei decizii sunt structurate pe o linie de acest gen: cum se poziționează paleta la fiecare stație, ce etape necesită cu adevărat vizibilitate și cum se potrivesc răsturnările și operațiunile de preluare și plasare în ciclu. Planificați o linie? Obțineți o estimare a aspectului și a timpului de ciclu.
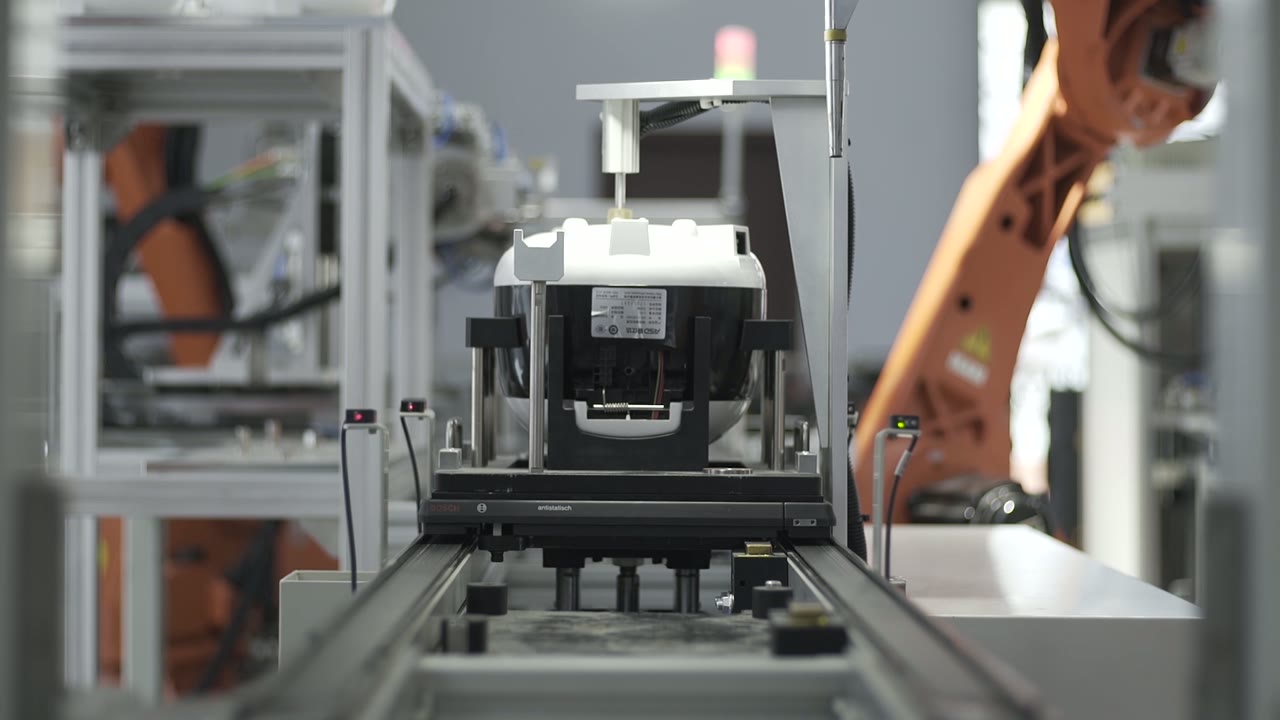
Pe scurt
| Produs | Aparat electrocasnic mic — corp turnat, recipient interior, cleme pentru capac |
| Etape | Asamblare, înșurubare și ambalare |
| Transport | Paleți pe un transportor motorizat drept |
| Automatizare | Un robot per stație, plus unități fixe de presă și acționare |
| Furnizare de piese | Cuiburi pe linia de linie, lângă fiecare stație |
| Manipularea | Preluare și plasare, apăsare pentru așezare, înșurubare laterală, răsturnare, ambalare finală |
| producție | Unități finite ambalate în cutii de carton și transportate de pe linia de producție |
| Stație de testare | O singură oprire unde unitatea stă nemișcată și se conectează un cablu |
Problema abordată de această linie
Un aparat finit este un lanț lung de operațiuni mici: așezare, așezare, înșurubare, întoarcere, prindere, introducere, testare, ambalare. Fiecare dintre ele este ușoară. Dificultatea constă în a le face identic pentru fiecare unitate, pentru fiecare schimb și în reechilibrarea întregului lanț atunci când produsul se schimbă.
O linie de paleți răspunde acestui lucru prin fixarea comenzii și a datelor de referință: produsul este amplasat o singură dată pe un palet, iar tot ce urmează face referire la palet. Stațiile devin sloturi interschimbabile, iar schimbarea produsului înseamnă schimbarea dispozitivelor de fixare și a programelor, mai degrabă decât reînvățarea oamenilor.
Cum circulă linia
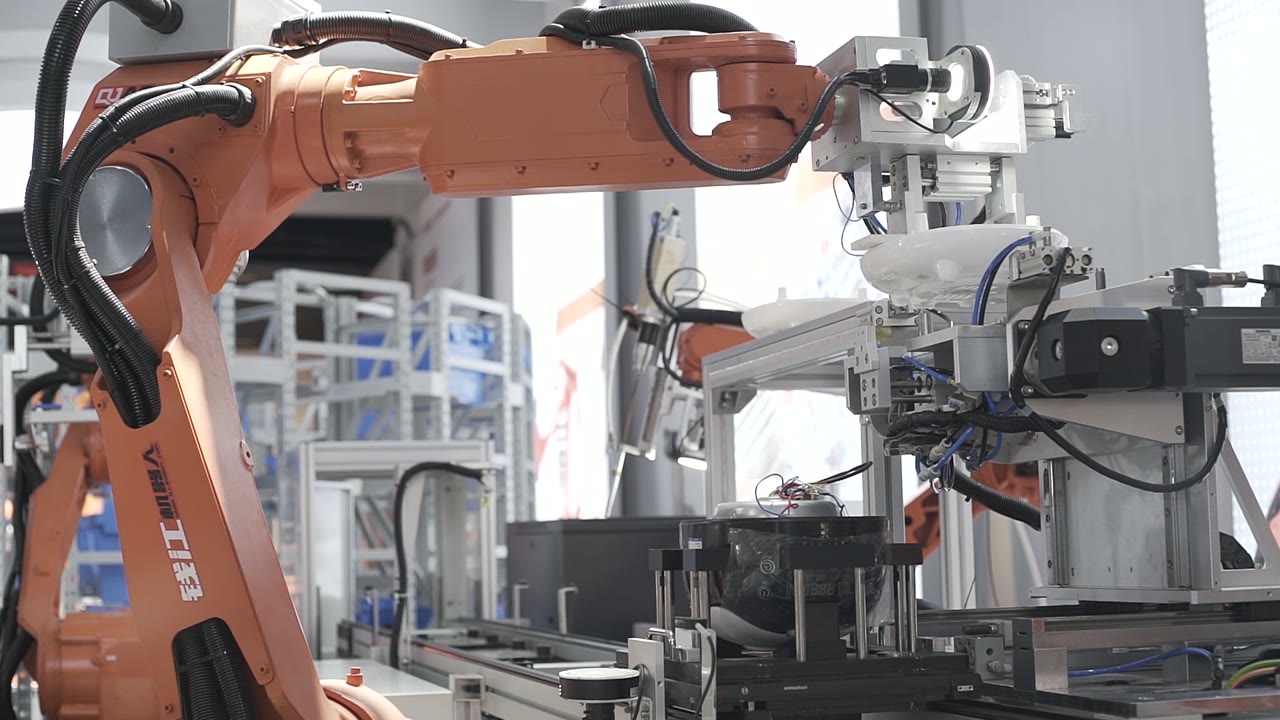
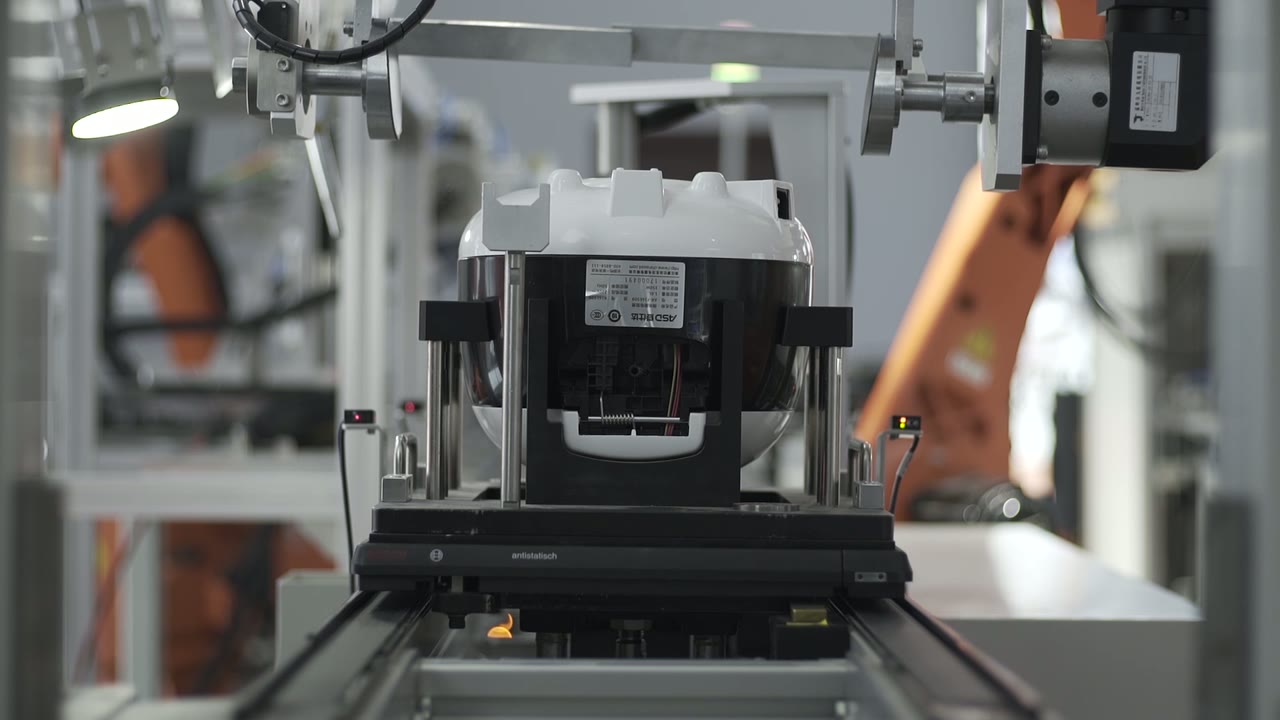
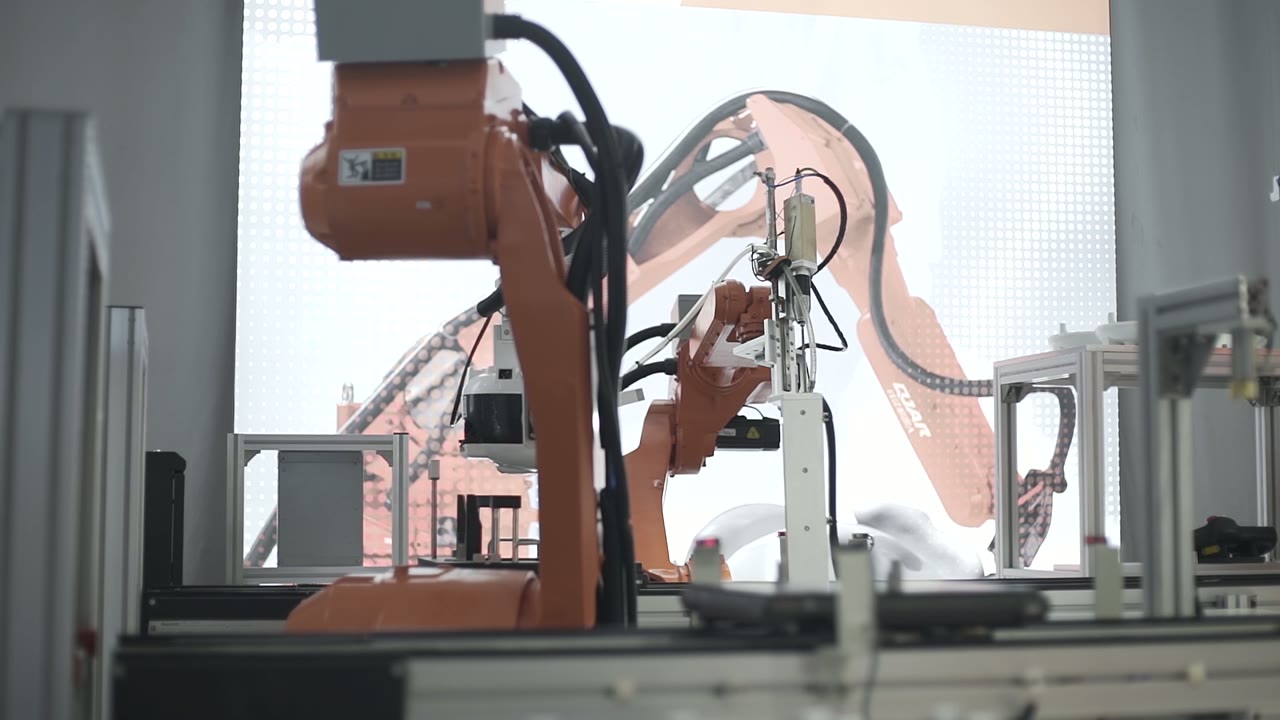
- Loc. Un robot preia o piesă din depozitul de pe linia de producție și o așază pe corpul de pe palet.
- Scaun. Un cap de presă coboară de sus și așează piesa.
- Şurub. La stația de înșurubare, o șurubelniță electrică intră din lateral pe o șină, acționează și se retrage.
- Index. Paleta transportă unitatea la următoarea stație.
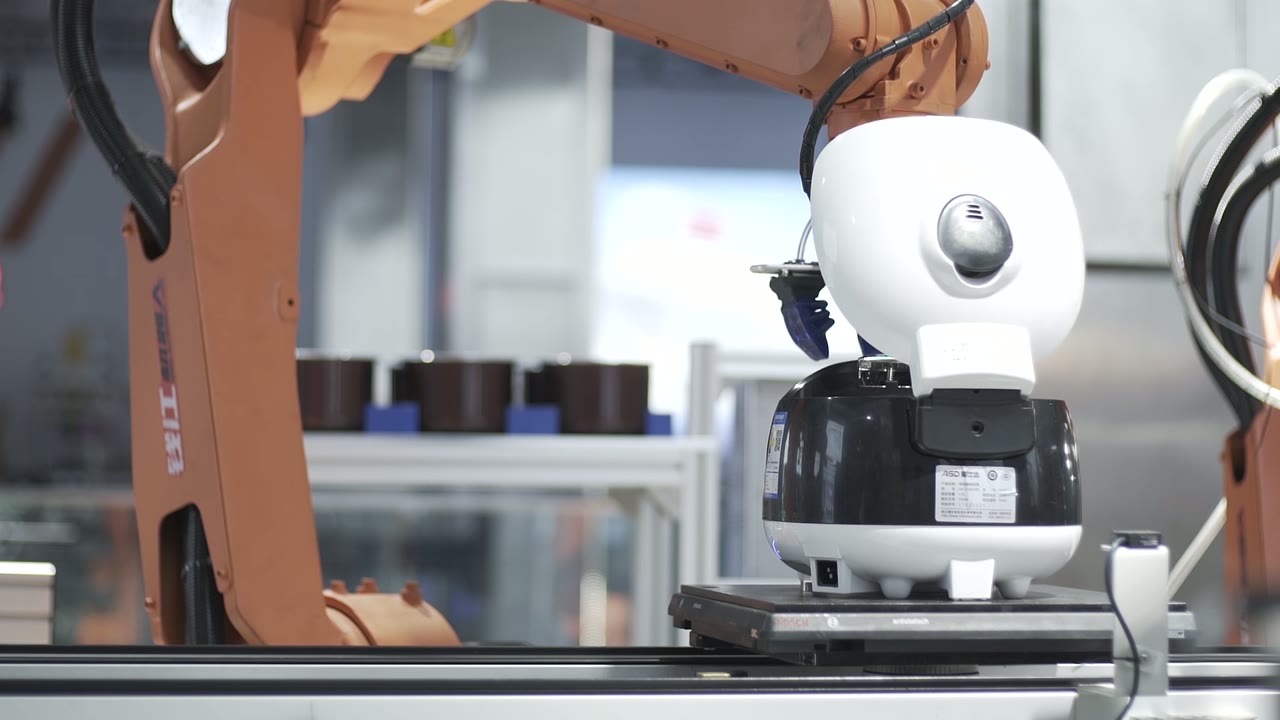
- Flip. La o oprire, un robot întoarce corpul și îl așează înapoi pe palet, astfel încât următoarea față să fie în sus.
- Clamă. Clemele mici de acoperire sunt luate dintr-un cuib și împinse la locul lor.
- Introduce. Mai jos, un robot ridică o oală interioară dintr-un rând de cuiburi și o introduce în corp.
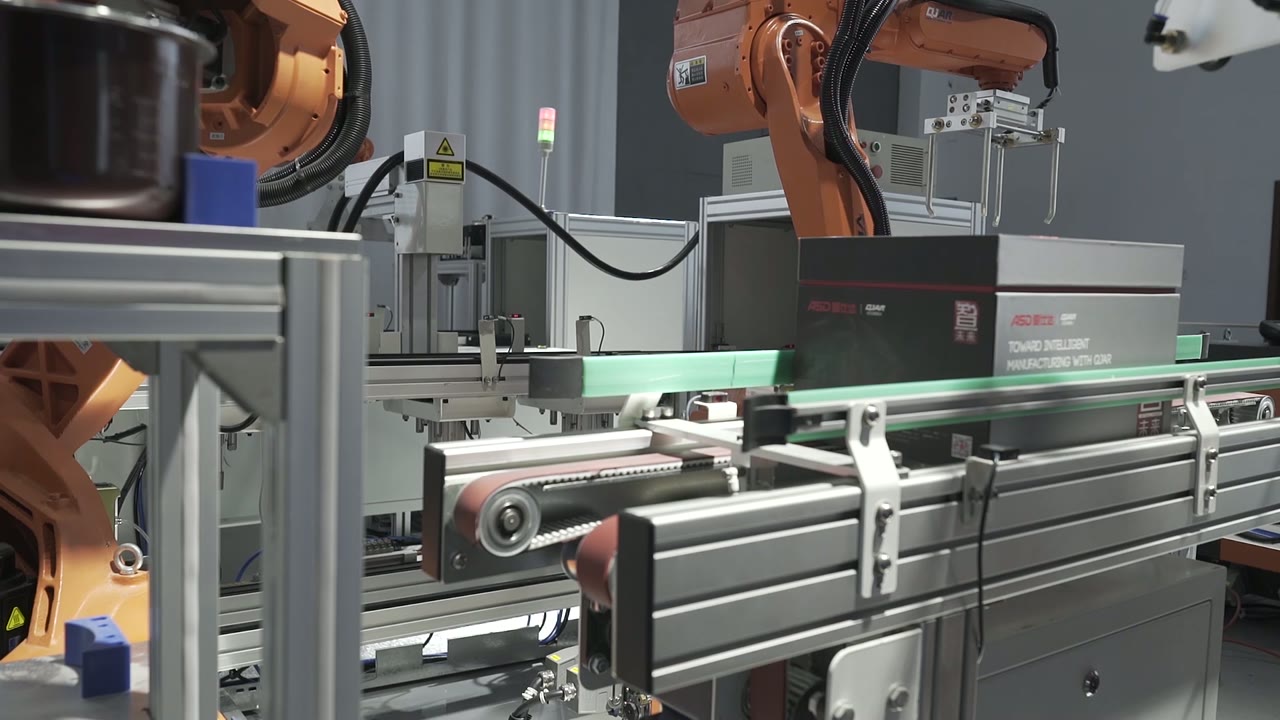
- Ambalaj. La final, un robot ridică unitatea finită într-o cutie de carton, iar cutiile se așează la coadă și părăsesc linia de producție.
Trei decizii de proiectare
1. Decideți ce localizează paleta și ce nu
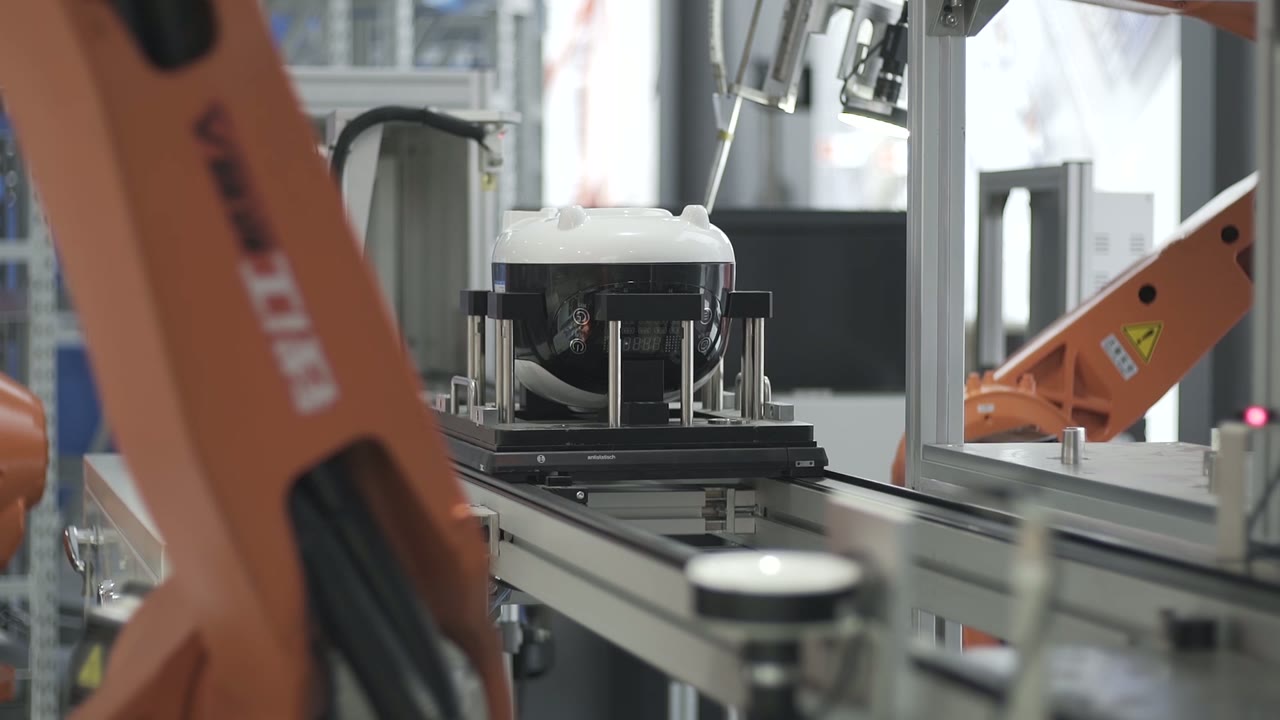
Fiecare stație după prima are încredere în paletă. Această încredere trebuie câștigată în trei locuri:
- Produs pe palet. Cum este fixat produsul: un cuib, știfturi, cleme — și cât de mult se poate mișca odată ce este introdus.
- Palet către stație. Cum este oprit și ridicat sau fixat paletul la fiecare stație. Oprirea la o oprire fermă și fixarea cu cleme sunt comune; precizia obținută acolo este precizia moștenită de fiecare stație.
- Returnare și curățare. Paleții se întorc, acumulează resturi și se uzează. O bucșă de poziționare uzată pe un palet indică o defecțiune a unei singure stații la o unitate din douăzeci.
Întrebare de rezolvat devreme: Ce operațiuni necesită de fapt o toleranță strictă? Orice altceva poate primi autorizație, iar autorizația este ieftină.
2. Pune viziunea acolo unde cumpără ceva
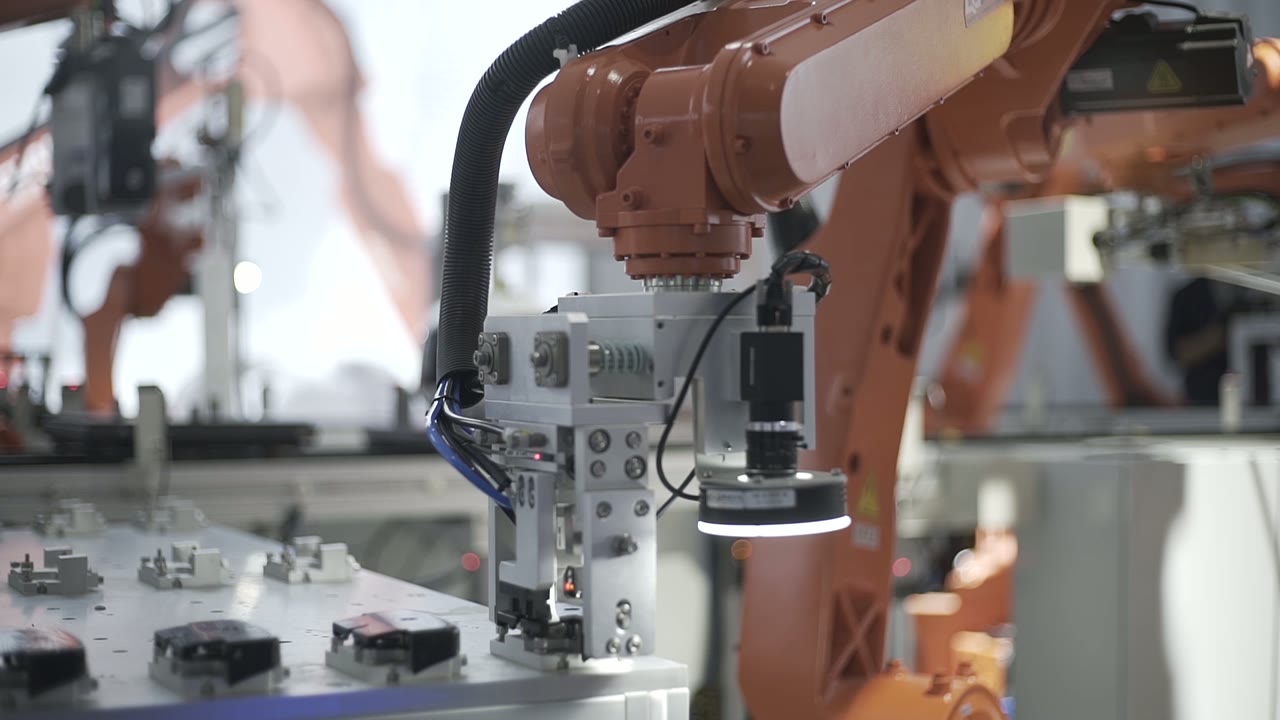
Viziunea pe o linie de asamblare își merită costul în câteva locuri specifice: când o piesă ajunge într-o poziție necunoscută, când o operațiune trebuie să găsească o caracteristică care se mișcă față de datum și când un defect trebuie detectat înainte ca valoarea ansamblului să crească.
Valorează mult mai puțin atunci când un dispozitiv de fixare bun ar face treaba. O piesă prezentată într-un cuib, pe o paletă localizată, nu trebuie găsită - trebuie ținută. Testul util: care este defectul pe care îl previne vederea și cât costă acea defecțiune dacă ajunge la următoarea stație?
Aceeași logică se aplică verificării. Verificările prezenței și poziției după o etapă critică se amortizează de obicei; adăugarea unei camere pentru că stația părea complicată, de obicei, nu se amortizează.
3. Balansează răsturnările și ridică și plasează obiectele în direcția celei mai lente stații
O linie rulează în ritmul celei mai lente stații a sa, iar întoarcerile și mișcările lungi de preluare și plasare devin în liniște acea stație. Trei aspecte practice:
- Numără mutările, nu operațiile. O mișcare „simplă” de răsturnare este o mișcare de ridicare, o rotație, o poziționare și o revenire — adesea mai lungă decât înșurubarea pe care o precede.
- Îmbinare sau divizare. Două operațiuni scurte la o stație pot partaja un robot; o operație lungă poate fi împărțită în două stații, în loc să încetinească întreaga linie.
- Proiectare pentru schimbare. Cuibările, cleștii și programele se înmulțesc cu numărul de variante. Sculele cu schimbare rapidă și un singur punct de selecție a produsului mențin schimbarea în câteva minute, în loc de o tură.
Când se potrivește această structură - și când să analizăm mai atent
- Potrivire bună: familii de produse stabile cu o ordine de asamblare definită, volume care justifică cuiburi și fixări dedicate și piese care pot fi prezentate într-un mod ordonat la linia de producție.
- Evaluați în continuare: multe variante cu ordine de asamblare diferite, piese care sosesc în vrac și necesită mai întâi individualizare, operațiuni care necesită în continuare judecată umană (verificări cosmetice, pozarea cablurilor) și un produs a cărui generație următoare modifică datele principale.
FAQ
De ce paleți în loc de un transportor cu curgere liberă?
Deoarece produsul este localizat o singură dată și fiecare stație moștenește acea locație. Transportul fluid este potrivit pentru mutarea produsului între mese manuale; pentru roboți, acesta împinge problema localizării în fiecare stație.
Unde pierde de obicei timpul coada?
La stația cu cea mai lungă mișcare singulară — adesea o întoarcere sau o ridicare lungă — și la schimbare. Ambele sunt decizii de amplasare, nu decizii ale robotului.
Are nevoie fiecare stație de un robot?
Nu. Unitățile fixe — capete de presă, unități de acționare pe șine — sunt mai ieftine și mai rapide, unde mișcarea este întotdeauna aceeași. Roboții își câștigă locul acolo unde traiectoria se schimbă odată cu varianta sau unde un braț îndeplinește mai multe sarcini.
Obțineți o estimare a aspectului și a timpului de ciclu
Trimiteți-ne:
- Desenul de asamblare și secvența de asamblare
- Listă de piese cu modul în care fiecare piesă poate fi prezentată (cuib, tavă, vrac)
- Numărul de variante și frecvența de schimbare
- Volum zilnic sau anual, ture și rata țintă a liniei
- Planul etajului cu lungimea disponibilă și poziția echipamentelor din amonte și din aval
Vă vom răspunde cu o propunere de amplasare a liniei și o estimare a timpului de ciclu.
Obțineți o estimare a aspectului și a timpului de ciclu → sau e-mail sales@evsrobot.com
Imagini filmate la locul de producție al unui partener. Ritmul liniei, orele de stație și cifrele despre produse de la acel loc nu sunt publice și nu sunt prezentate aici.