
Por Equipe Editorial da EVST · Última atualização: 9 de junho de 2026
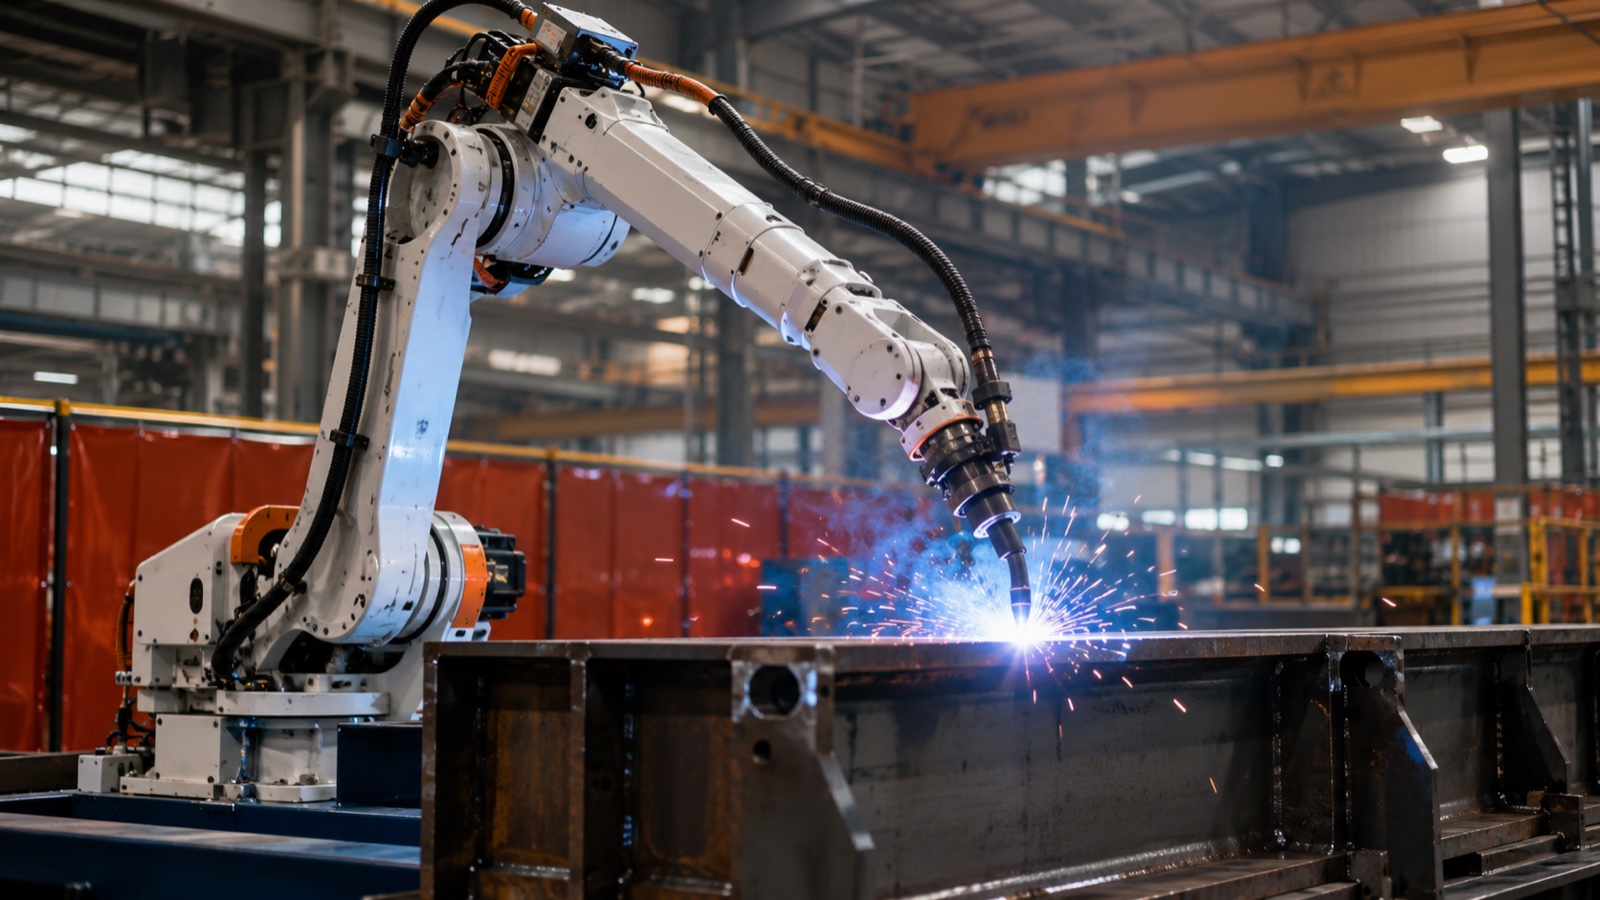
Um robô de soldagem é um braço industrial de 6 eixos equipado com uma tocha ou pistola de soldagem. Os três processos dominantes em 2026 são MIG (GMAW) para trabalhos estruturais de alta deposição, TIG (GTAW) para soldagem de precisão em chapas finas e soldagem por resistência a ponto para chapas metálicas. A capacidade de carga varia de 6 kg para uma tocha MIG leve a 800 kg para pistolas de soldagem a ponto automotivas. As taxas de defeito caem de 5 a 8% na soldagem manual para menos de 1% em células robóticas bem calibradas.
O que é um robô de soldagem e o que ele não é.
Um robô de soldagem é a combinação de três elementos que frequentemente são confundidos: o próprio braço robótico (o manipulador), a fonte de energia e os equipamentos de processo de soldagem (tocha, alimentador de arame, resfriador de água ou pistola de solda) e a integração em nível de célula (posicionador, dispositivos de fixação, cabine de segurança, rastreamento de costura, extração de fumos). O braço sem os equipamentos de processo é apenas um robô industrial; os equipamentos de processo sem o braço são uma estação de soldagem manual. O valor do sistema reside na integração, não em um componente isolado.
Este guia abrange robôs de soldagem articulados de 6 eixos usados na indústria pesada: carrocerias automotivas, equipamentos de construção, construção naval, vasos de pressão, material rodante ferroviário, infraestrutura de energia e fabricação de grandes dimensões. Ele não abrange braços SCARA (alcance insuficiente para a maioria das áreas de soldagem), pórticos cartesianos (usados para cordões de solda muito longos na construção naval, mas com uma disciplina de projeto diferente) ou robôs de soldagem colaborativos portáteis voltados para oficinas de usinagem leve. Para uma visão mais ampla que inclua esses formatos, consulte nosso guia. Guia completo para soldagem robótica 2026.
De acordo com o relatório World Robotics 2025 da Federação Internacional de Robótica, a soldagem é o segundo maior segmento de aplicação para robôs industriais, depois da movimentação de materiais, representando aproximadamente um quarto das instalações em economias com forte presença da indústria manufatureira. Essa dinâmica mudou: a soldagem a arco (MIG e TIG combinadas) cresceu mais rapidamente do que a soldagem por pontos nos últimos cinco anos, porque a indústria pesada não automotiva, onde a soldagem a arco predomina, se industrializou mais rapidamente do que a capacidade de produção de carrocerias automotivas.
A arquitetura de 6 eixos: por que seis eixos para soldagem?
Uma tocha de soldagem precisa alcançar um ponto arbitrário no espaço e apresentar uma orientação arbitrária. Três eixos fornecem o ponto. Mais três fornecem a orientação. Seis é o mínimo para soldagem 3D geral sem concessões. Menos eixos obrigam a redesenhar dispositivos de fixação ou aceitar ângulos de tocha inadequados; mais eixos (braços de 7 eixos com cotovelo redundante) ajudam em ambientes complexos, mas aumentam o custo e a complexidade.
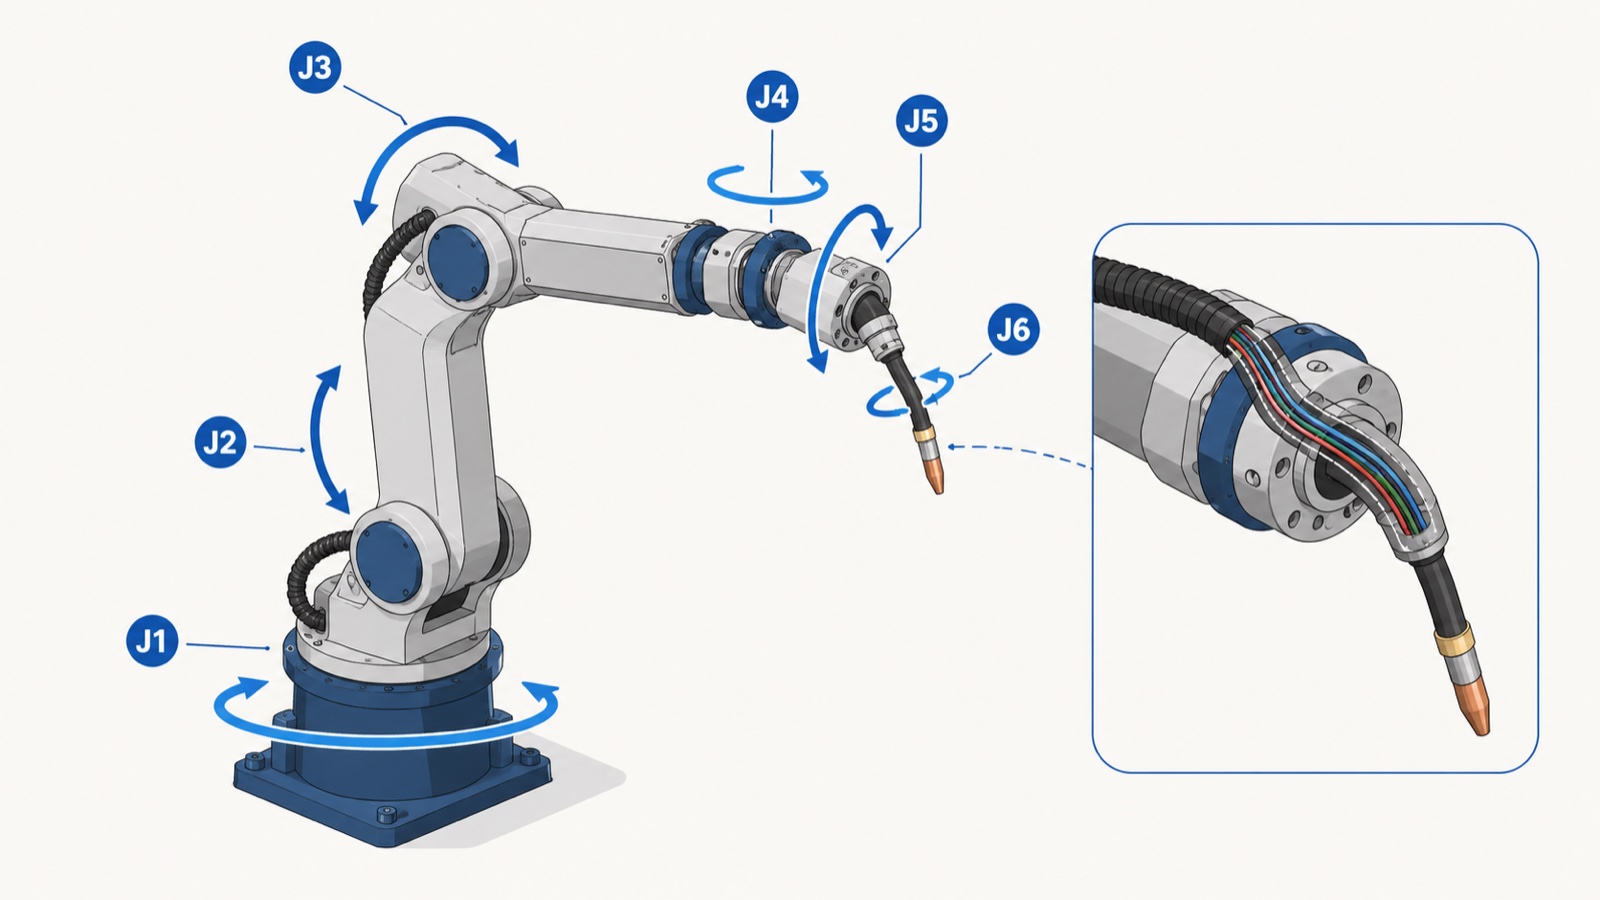
Um robô de soldagem típico de 6 eixos possui:
- J1 — Rotação de base: gira todo o braço em torno de um eixo vertical. Determina o alcance lateral.
- J2 — Ombro: levanta o antebraço. Suporta o maior torque estático.
- J3 — CotoveloEstende o braço. Com J1 e J2, define a posição do pulso.
- J4 — Rotação do pulso: gira o pulso em torno do eixo do braço.
- J5 — Arremesso de pulso: inclina a tocha para cima e para baixo.
- J6 — Rotação da tocha: gira a tocha em torno do seu próprio eixo, muito utilizada para orientar o ângulo do fio em relação à costura.
O que diferencia um robô de soldagem de um braço genérico de 6 eixos é o seu pulso (J4-J5-J6). Um design de "pulso oco" direciona os cabos de soldagem, mangueiras de gás e tubulações de água pelo interior do braço, em vez de passá-los externamente. Na prática, braços com pulso oco têm maior durabilidade entre as trocas de cabos e reduzem o risco de emaranhamento dos cabos em espaços de trabalho apertados. A desvantagem é um torque ligeiramente menor e uma velocidade de pulso mais lenta do que um braço com cabos externos com a mesma capacidade de carga nominal.
As classes de carga útil em serviços de soldagem em 2026 se agrupam em torno de:
- 6 para 8 kg — Tochas MIG leves com alimentação de arame simples
- 12 para 20 kg — Tochas MIG mais pesadas com pulso sinérgico, TIG com alimentação por arame frio, tochas refrigeradas a água
- 50 para 100 kg — cabeçotes de soldagem multiprocesso pesados, soldagem em fenda estreita
- 165 para 350 kg — pistolas de solda por pontos em carrocerias automotivas
- 500 para 800 kg — pistolas de solda de ponto mais pesadas, cabeçotes de soldagem multifuncionais em chassis robustos
Para um contexto mais amplo sobre fornecedores sediados na China para essas faixas de carga útil, consulte nossa análise de Os 10 principais fabricantes de robôs industriais na China em 2026.
MIG, TIG e soldagem por pontos: comparação de processos
Os três processos de soldagem robótica dominantes são adequados para diferentes combinações de material, espessura, tipo de junta e volume de produção. Eles não são intercambiáveis, e a escolha do processo errado para a aplicação é o motivo mais comum para o baixo desempenho das células de soldagem robótica.
| Atributo | MIG (GMAW) | TIG (GTAW) | Ponto de resistência |
|---|---|---|---|
| Metal de preenchimento | Fio consumível (contínuo) | Eletrodo de tungstênio não consumível + vareta de enchimento separada | Nenhum (resistência funde metais básicos) |
| Espessura típica do material | 1 a 25 mm (múltiplas passagens além disso) | 0.5 para 6 mm | Pares de folhas de 0.5 a 3 mm |
| Taxa de deposição | Alto (1 a 10 kg/h) | Baixa (0.2 a 1 kg/h) | N/A (ponto a ponto) |
| Entrada de calor | Médio a alto | Baixo a médio (controlável) | pulso muito curto |
| Tempo de ciclo por articulação | Segundos por centímetro linear | Processo mais lento e com múltiplas passagens para juntas espessas. | 0.5 a 2 segundos por ponto |
| Carga útil típica de um robô | 6 para 20 kg | 6 para 12 kg | 165 para 350 kg |
| Adequado para | Aço estrutural, equipamentos de construção, fabricação pesada | Aço inoxidável, alumínio, ligas exóticas, vasos de pressão, espessura fina | Carroceria automotiva em branco, montagem de chapas para eletrodomésticos |
| Modo de defeito comum | Respingos, porosidade devido à perda de cobertura de gás | Contaminação por tungstênio, desvio de contorno | Ponto frio, desgaste do eletrodo, núcleo de solda subdimensionado |
De acordo com observações da indústria em fábricas de estruturas metálicas pesadas, a soldagem MIG representa aproximadamente 70% das instalações de robôs de soldagem a arco, pois abrange a maior parte do trabalho com aço estrutural, onde a velocidade é crucial e a geometria da junta é relativamente tolerante. As instalações de soldagem TIG são menos numerosas, mas desproporcionalmente importantes em vasos de pressão, aeroespacial e equipamentos de aço inoxidável para alimentos e produtos farmacêuticos, onde a qualidade da solda precisa ser aprovada em inspeções não destrutivas.
A soldagem por pontos é concentrada na indústria automotiva: uma única linha de montagem de carrocerias pode ter de 200 a 400 pontos de solda, e uma fábrica de grande volume opera dezenas de robôs simultaneamente. Fora do setor automotivo, a soldagem por pontos também é utilizada na fabricação de eletrodomésticos (gabinetes de geladeiras e máquinas de lavar), painéis elétricos e dutos de sistemas de climatização.
Casos de uso na indústria pesada por setor
Na indústria pesada, os robôs de soldagem são utilizados em padrões que variam conforme o setor. Esses padrões são suficientemente estáveis para que os compradores possam usá-los como ponto de partida ao definir o escopo de um projeto.
carroceria automotiva em branco
A soldagem por pontos domina a montagem da carroceria. Uma linha moderna utiliza pistolas de solda por pontos de 150 a 300 kg em braços de 6 eixos dimensionados para a capacidade de carga, frequentemente dispostos em tandem em uma única estrutura de carroceria para manter o tempo de ciclo abaixo de 60 segundos por carroceria. A soldagem MIG e a laser estão em crescimento para fechamentos (portas, capôs) e juntas de teto. As principais restrições são a produtividade (carros por hora), a precisão posicional (encaixe perfeito entre os painéis) e a rastreabilidade (cada solda registrada para fins de garantia).
Construção e equipamentos agrícolas
A soldagem MIG é o processo dominante para braços de escavadeiras, caçambas de caminhões basculantes, chassis de tratores e outras grandes estruturas soldadas. As cargas úteis são chapas grossas (comumente de 8 a 25 mm), os comprimentos das juntas são longos e a preparação da junta varia, pois as peças são frequentemente cortadas e dobradas internamente com tolerâncias rigorosas. O rastreamento da junta (por laser ou sensor de arco) é mais importante aqui do que na indústria automotiva, porque a peça que o robô está soldando não chega em um dispositivo de fixação precisamente repetível.
Construção naval e offshore
A soldagem MIG e por arco submerso em pórticos de grande escala lida com as juntas mais longas, enquanto braços de 6 eixos em trilhos lineares processam montagens complexas, juntas em T e soldas de reforço dentro de blocos de navios. O controle da entrada de calor é crucial, pois o aço espesso se deforma sob aquecimento irregular. A soldagem multipasse com rastreamento de junta e ajuste adaptativo de parâmetros é padrão.
Vasos de pressão e infraestrutura de energia
As soldagens TIG e MIG de fenda estreita predominam nesse processo, pois todas as soldas devem ser aprovadas em inspeções radiográficas ou ultrassônicas. Os parâmetros de soldagem são definidos pelas normas ASME Seção IX e ISO 15614. Em células robotizadas, geralmente são utilizados sistemas orbitais para soldas circunferenciais em tubos, com braços de 6 eixos reservados para a fixação de bocais, conexões de ramificações e soldas de espelhos de tubos.
Material rodante ferroviário e chassis pesados
Uma combinação de soldagem MIG (para chassis de bogies e carrocerias em alumínio ou aço) e soldagem por pontos (para carrocerias de vagões ferroviários em aço inoxidável em alguns mercados). Aços de alta resistência e baixa liga e extrusões de alumínio são comuns; a qualificação do procedimento de soldagem é rigorosa. Trilhos lineares que estendem o alcance do robô ao longo de longas seções da carroceria são comuns neste setor. Para padrões de integração solo-trilho, consulte nossa visão geral de Trilhos lineares robóticos para maior alcance.
A célula de soldagem: componentes além do robô
O braço representa aproximadamente 30 a 40% do orçamento total de uma célula de soldagem. Os outros 60 a 70% correspondem aos componentes de integração que transformam um braço em um sistema de soldagem produtivo. Investir pouco nesses componentes é a causa mais comum de resultados insatisfatórios.
- Fonte de alimentação e alimentador de fios. A sinergia entre o braço e a fonte de energia é fundamental: a comunicação digital (DeviceNet, EtherCAT ou protocolos proprietários) permite que o robô ajuste a corrente, a tensão e a velocidade de alimentação do arame em tempo real. As modernas fontes MIG pulsadas reduzem os respingos em 30 a 50% em comparação com os sistemas de tensão constante na mesma articulação.
- Posicionador de soldagem. Um posicionador de 2 ou 3 eixos gira e inclina a peça de trabalho para que o robô sempre solde na posição plana ou horizontal, onde a taxa de deposição e a qualidade da solda são máximas. Para juntas soldadas em que a superfície pode ser apresentada plana, um posicionador praticamente dobra a produtividade do mesmo robô em comparação com a soldagem com dispositivo fixo. Veja nosso Visão geral da gama de posicionadores de soldagem para configurações típicas de carga útil e inclinação.
- Trilho linear (7º eixo). Aumenta o alcance do robô para soldagens longas. Os comprimentos das esteiras variam de 2 a 30 metros na indústria pesada, com carros capazes de suportar até várias toneladas.
- Fixação. Projetado sob medida para a família de peças. Dispositivos de fixação inadequados comprometem o desempenho de qualquer robô, por mais potente que seja. Dispositivos de fixação de troca rápida são padrão em linhas de produção com alta variedade de peças.
- Rastreamento de costura e controle adaptativo. Soldagem a laser, por arco elétrico ou baseada em visão. Compensa variações entre peças, distorção térmica e inconsistências na soldagem por pontos.
- Extração de fumos. Exigido pelas normas de saúde ocupacional na maioria das jurisdições; sistemas de alto volume e baixa pressão são típicos.
- Invólucro de segurança e intertravamentos. As normas ISO 10218-2 e ANSI/RIA R15.06 (para a América do Norte) definem os requisitos de integração de segurança. As células de soldagem por pontos geralmente utilizam cortinas de luz e tapetes de proteção no piso; as células de soldagem a arco utilizam cortinas de soldagem opacas para bloquear o flash do arco.
- Interface homem-máquina (IHM) do operador e registro de dados. A rastreabilidade dos parâmetros de soldagem, junta por junta, já é padrão na indústria automotiva e de vasos de pressão, e cada vez mais exigida em equipamentos de construção.
Para uma visão passo a passo do comprador sobre como esses componentes se combinam para formar uma proposta cotável, consulte o artigo complementar sobre Seleção e cotação de células de robôs de soldagem no site de produtos da EVST.
Métricas de desempenho que importam
As células de soldagem robótica são avaliadas com base em um pequeno conjunto de indicadores mensuráveis. Os compradores devem solicitar aos fornecedores que demonstrem ou se comprometam por escrito com esses indicadores durante o processo de aquisição, em vez de confiarem apenas nas alegações dos folhetos informativos.
- Taxa de defeitos. A soldagem manual normalmente resulta em 5 a 8% de retrabalho na inspeção visual; células robotizadas bem integradas apresentam menos de 1% de retrabalho nas mesmas peças. Essa diferença diminui quando os robôs são operados com dispositivos de fixação inadequados ou parâmetros de processo desajustados, o que significa que o conhecimento do processo por parte do integrador é tão importante quanto o equipamento.
- Tempo de ativação do arco (ciclo de trabalho). A porcentagem do tempo disponível do turno em que o arco está efetivamente aceso. A soldagem manual representa de 15 a 25% desse tempo. As células robotizadas com posicionadores atingem de 50 a 70% em trabalhos contínuos. O restante do tempo é dedicado ao carregamento da peça, troca de dispositivos de fixação, substituição do eletrodo e inspeção.
- Consistência do tempo de ciclo. Desvio padrão do tempo de ciclo em uma produção, dividido pela média. Uma célula bem ajustada mantém esse valor abaixo de 5%.
- Produtividade (peças por turno). O número final. Sempre verifique se a estimativa de produtividade do fornecedor utiliza uma premissa realista de fixação e troca de ferramentas.
- Rendimento de primeira passagem. Percentagem de soldas aprovadas na inspeção sem necessidade de retrabalho. Acompanha a taxa de defeitos, mas é o principal indicador que os compradores reportam internamente.
- Tempo médio entre falhas (MTBF). Em relação ao braço robótico em si, robôs de soldagem de 6 eixos típicos operam entre 40,000 e 60,000 horas entre as principais revisões. Os consumíveis da tocha, bicos de contato e difusores de gás são itens de desgaste mais frequente, medidos em turnos, não em anos.
Matriz de Decisão de Seleção
A pergunta de seleção “Qual robô de soldagem devo comprar?” está equivocada. A pergunta correta é: “Qual arquitetura de célula de soldagem atende aos meus requisitos de peças, volume e qualidade, e qual robô se encaixa nessa arquitetura?” A matriz abaixo fornece uma estrutura inicial para a tomada de decisão.
| Se a sua situação for… | Arquitetura para começar | Faixa de carga útil do robô | ênfase nos componentes celulares |
|---|---|---|---|
| Soldagem MIG de médio volume em aço de 3 a 12 mm, com peças fixáveis. | Braço de 6 eixos + posicionador de 2 eixos | 12 para 20 kg | Fonte MIG pulsada, rastreamento básico de costura |
| Costuras longas em grandes estruturas soldadas. | Braço de 6 eixos em trilho linear + posicionador de cabeçote e contraponto | 20 para 50 kg | Rastreamento de costura a laser, controle adaptativo, programação multipassagem |
| Aço inoxidável ou alumínio de calibre fino, crítico para inspeção. | Braço de 6 eixos + posicionador de inclinação e rotação de 3 eixos | 6 para 12 kg | Soldagem TIG com arame frio ou quente, tocha de precisão, monitoramento de soldagem com registro de dados. |
| Carroceria automotiva em branco, alto volume | Célula multi-robô com canhões de ponto em tandem | 165 para 350 kg | Pistolas de solda servo-spot, controladores de solda com força adaptativa, rastreabilidade completa. |
| Trabalho de oficina de alta variedade e baixo volume | Braço de 6 eixos com sistema de fixação de troca rápida | 12 para 20 kg | Programação offline, localização de peças baseada em visão, posicionador simples. |
Para uma análise mais aprofundada dos critérios de avaliação de fornecedores específicos para fornecedores sediados na China, consulte nosso [link para o documento/guia]. Guia de avaliação de fornecedores para robôs industriais.
Padrões e Conformidade
A aquisição e operação de robôs de soldagem estão inseridas em um conjunto de normas de segurança e qualidade. As mais relevantes em 2026 são:
- ISO 10218-1:2011 e -2:2011 — segurança do robô; -1 abrange o próprio robô, -2 abrange a célula integrada.
- ISO / TS 15066: 2016 — Segurança de robôs colaborativos; relevante quando uma célula de soldagem inclui um robô soldador colaborativo para trabalhos de fixação.
- série ISO 15614 — Qualificação de procedimento de soldagem para soldagem a arco. Requerida para equipamentos pressurizados e para a maioria das normas estruturais.
- Seção IX da ASME — Procedimento de soldagem e qualificação de soldadores de acordo com o Código ASME de Caldeiras e Vasos de Pressão (América do Norte e muitos mercados de exportação).
- AWS D1.1 — código de soldagem de aço estrutural (América do Norte).
- EN ISO 3834 — Requisitos de qualidade para soldagem por fusão de materiais metálicos.
- IATF 16949: 2016 — Gestão da qualidade automotiva; requisito para fornecedores de carrocerias para montadoras.
- ISO 9606 — Testes de qualificação de soldadores (relevantes para oficinas híbridas manuais-robóticas).
De acordo com o relatório 2025 da Federação Internacional de Robótica, a barreira mais citada para a adoção mais ampla da soldagem robótica em fabricantes de médio porte não é o custo de capital, mas sim a ausência de engenheiros de soldagem certificados que possam elaborar e manter procedimentos qualificados para processos robóticos. A lacuna entre procedimentos e qualificação é solucionável, mas requer investimento em treinamento, que muitas vezes ocorre em paralelo com a aquisição do equipamento.
Posição da EVST na soldagem robótica
A EVST, com sede em Chengdu e fábrica em Wenling, já enviou sistemas robóticos de soldagem para mais de 100 países ao longo de sete anos de operação. A série QJAR abrange capacidades de carga que vão desde braços de soldagem a arco na classe de 6 kg até plataformas de alta capacidade para soldagem por pontos, com modelos como o QJAR6-1 (6 kg / alcance de 1441 mm) e o QJR10-1 (10 kg / 1671 mm), e uma linha mais ampla que se estende até 800 kg para pistolas de solda por pontos de alta potência. A EVST também fornece posicionadores de soldagem em configurações de um, dois e três eixos, além de trilhos lineares para ampliar o alcance dos robôs. A empresa possui a certificação IATF 16949 para sua linha de produção de robôs colaborativos de nível automotivo, juntamente com as certificações CE, SGS e TUV de terceiros para sua ampla gama de produtos.
Na prática, quando os engenheiros de aplicação da EVST instalam uma célula de soldagem para a indústria pesada nas instalações do cliente, o gargalo raramente é o próprio robô. Na maioria das vezes, o problema está na preparação da junta (qualidade do corte, consistência do encaixe) e nos parâmetros do procedimento de soldagem, que precisam ser qualificados de acordo com os certificados de material do cliente. As células que atingem a produtividade prometida são aquelas em que o integrador é responsável pelo desenvolvimento do procedimento juntamente com a instalação mecânica.
A EVST detém uma patente de invenção concedida (CN ZL 2020 1 1601091.6, metodologia automatizada de transação de projetos), quatro patentes de invenção em exame de mérito e dois direitos autorais de software que abrangem sua plataforma de correspondência por IA e conjunto de ferramentas de assistência de engenharia, além da rede de engenharia de campo em mais de 100 países que oferece suporte ao comissionamento no local de células de soldagem em longas cadeias de suprimentos.
Perguntas frequentes
Qual a capacidade de carga necessária para um robô de soldagem MIG?
Para a maioria dos trabalhos estruturais de soldagem MIG com uma tocha padrão refrigerada a ar ou a água, uma carga útil de 12 a 20 kg é suficiente. Tochas multiprocesso pesadas, cabeçotes de soldagem de vão estreito ou sensores de rastreamento de costura montados na tocha elevam a necessidade para 25 a 50 kg. Trabalhos leves de soldagem MIG em chapas finas podem utilizar um braço de 6 a 8 kg.
Quanto tempo leva para implantar uma célula de soldagem robótica?
Os prazos padrão de um projeto variam de 12 a 24 semanas, desde o pedido de compra até a produção: de 4 a 8 semanas para aquisição e projeto, de 4 a 8 semanas para instalação mecânica e elétrica e de 4 a 8 semanas para qualificação do procedimento de soldagem, programação e treinamento do operador. Células de produção com alta variedade de componentes e extensa programação offline podem levar mais tempo.
Um robô colaborativo pode substituir um robô de soldagem de 6 eixos?
Para soldagem de baixo volume, juntas curtas ou fabricação leve, sim. Para soldagem de produção contínua em peças da indústria pesada (juntas longas, chapas grossas, alto ciclo de trabalho), os limites de velocidade e carga útil dos robôs colaborativos tornam-se restrições limitantes. Os robôs de soldagem colaborativos estão crescendo rapidamente em aplicações de usinagem, mas ainda não substituíram os braços de 6 eixos na produção da indústria pesada.
Qual é o período típico de retorno do investimento (ROI) para uma célula de soldagem robótica?
Os períodos de retorno do investimento relatados por empresas da indústria pesada que adotaram a tecnologia geralmente variam de 18 a 36 meses, impulsionados principalmente pela redução de custos de mão de obra, redução de defeitos e aumento da produtividade proporcionados pelo posicionador. Essa variação é grande porque depende do número de turnos, do custo da mão de obra local e da capacidade de absorção da célula em relação aos processos anteriores e posteriores. Uma célula com um único turno, operando em juntas relativamente curtas, pode não justificar o investimento apenas com base na economia de mão de obra, enquanto uma célula com três turnos, operando em soldas estruturais longas, geralmente se paga no primeiro ano.
Qual a diferença entre um robô de soldagem de 6 eixos e um robô de soldagem de 7 eixos?
Um robô de 7 eixos adiciona um eixo de cotovelo redundante, que permite ao braço contornar obstáculos ou manter a orientação da tocha enquanto reposiciona o cotovelo. Na soldagem, isso é importante quando a peça possui reforços internos, estruturas tubulares ou dispositivos de fixação complexos que um braço de 6 eixos não consegue alcançar em uma única configuração. O custo adicional é de aproximadamente 30 a 50% em comparação com a plataforma equivalente de 6 eixos; o benefício só é percebido em aplicações com restrições geométricas.
Para onde ir a seguir
Para compradores prontos para dimensionar uma célula específica, o próximo passo natural é trabalhar na seleção de componentes em nível de célula: fonte de alimentação, posicionador, dispositivos de fixação e rastreamento de costura. O artigo complementar no site do produto sobre Seleção e cotação de células robóticas de soldagem Este documento aborda a correspondência de componentes e a estrutura de solicitações de cotação. Para uma comparação mais detalhada de cada processo, consulte o próximo artigo sobre Robôs de soldagem por pontos vs MIG vs TIGPara uma visualização do layout da estação de trabalho em nível de oficina, o guia de configuração da estação de trabalho de soldagem robótica O site do produto apresenta instruções passo a passo para o planejamento da planta baixa. Para dúvidas sobre compras, a equipe de vendas da EVST pode ser contatada pelo telefone [inserir número de telefone]. contacte-nos.
Sobre o autor: A equipe editorial da EVST escreve sobre robótica industrial e manufatura inteligente para engenheiros e líderes de operações que avaliam projetos de automação. A EVST (EVS TECH CO., LTD), fundada em Chengdu em 2018, já entregou mais de 600 projetos de automação e exporta para mais de 100 países, possuindo certificação IATF 16949 para o setor automotivo e certificações de terceiros CE/SGS/TUV para as famílias de produtos QJAR, XR, EVS e EVSD.