
O polimento robótico de peças pequenas, como dobradiças de portas de carros, com correia, geralmente falha por razões de processo, e não porque o robô não consegue alcançar a correia. As causas mais comuns são: variação entre as peças, uma correia que para de cortar da mesma forma à medida que se desgasta, força não controlada, poeira não prevista e deslocamento da peça na garra. Cada um desses problemas pode ser testado com peças de amostra antes da compra de uma célula completa. Se você tiver uma peça como essa, Compartilhe conosco um desenho e um lote de peças de amostra. E podemos planejar esses testes com você.
O aplicativo no vídeo
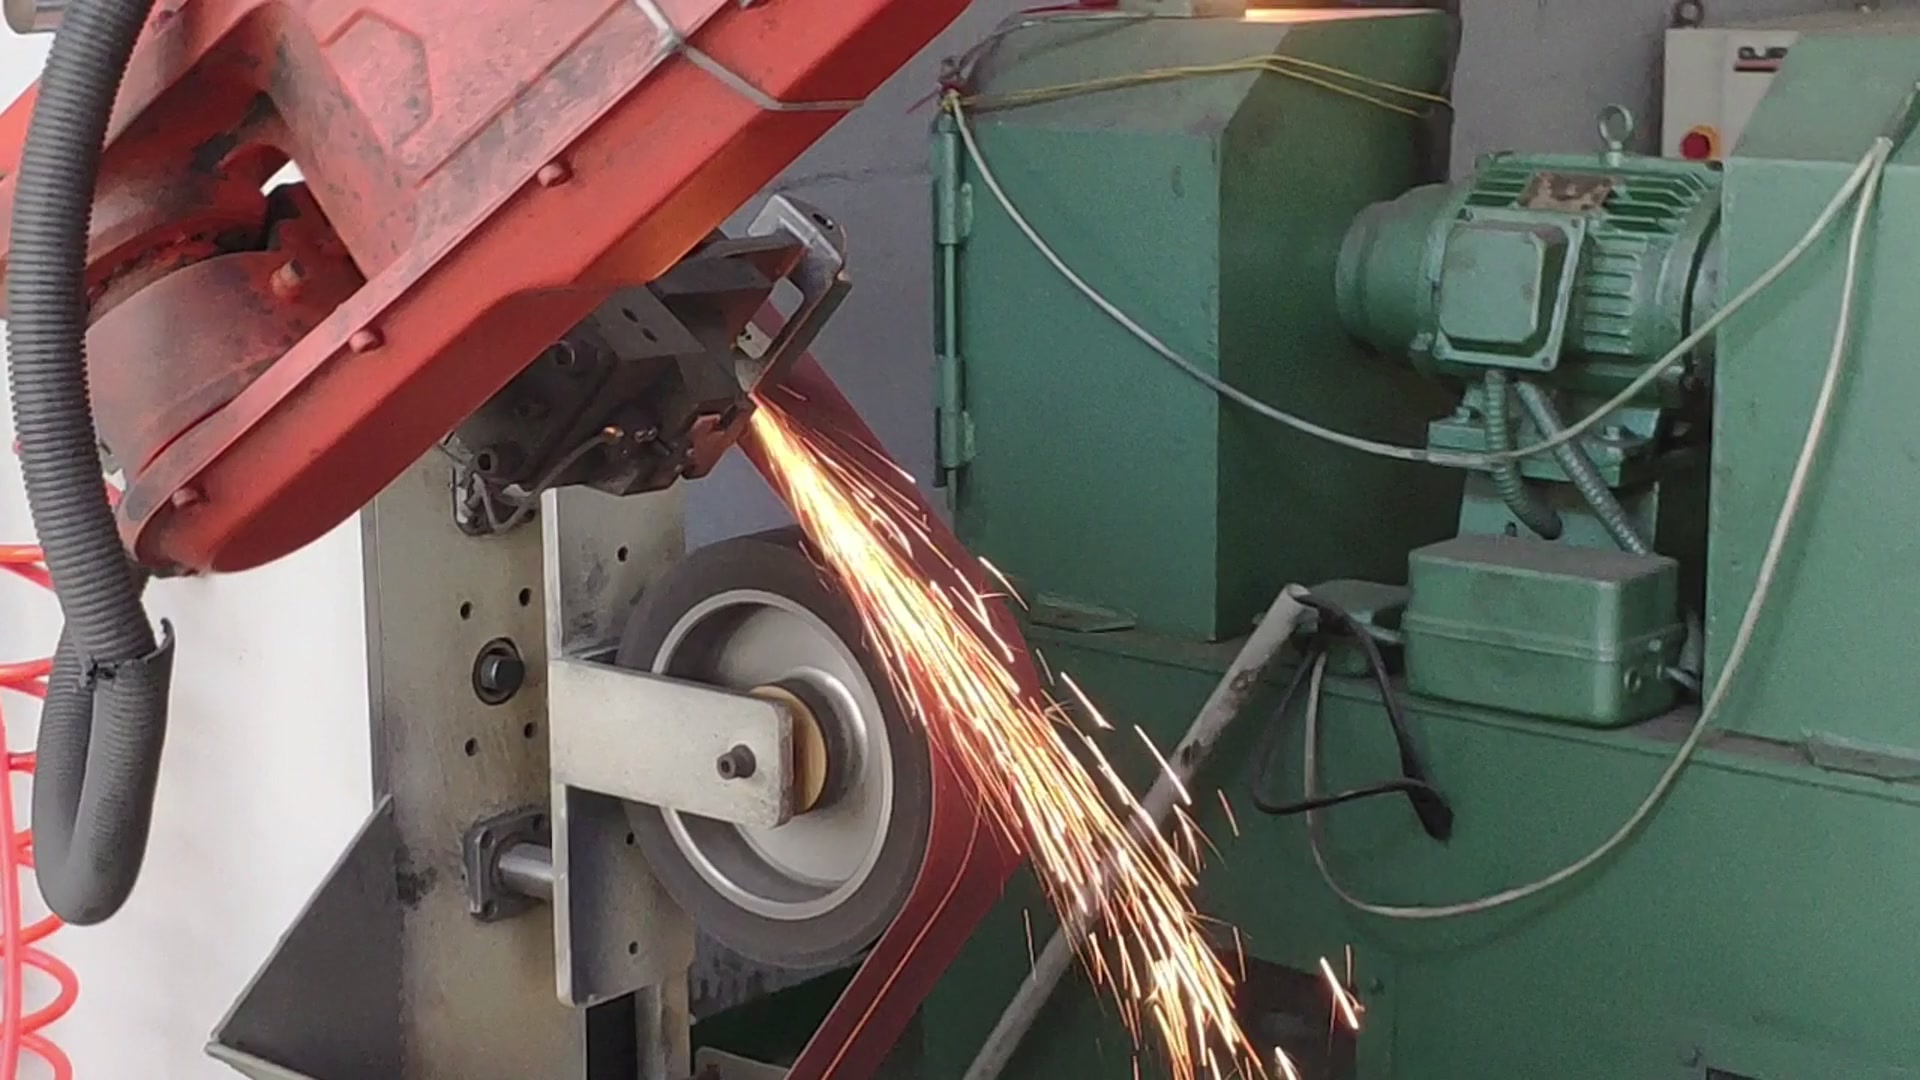
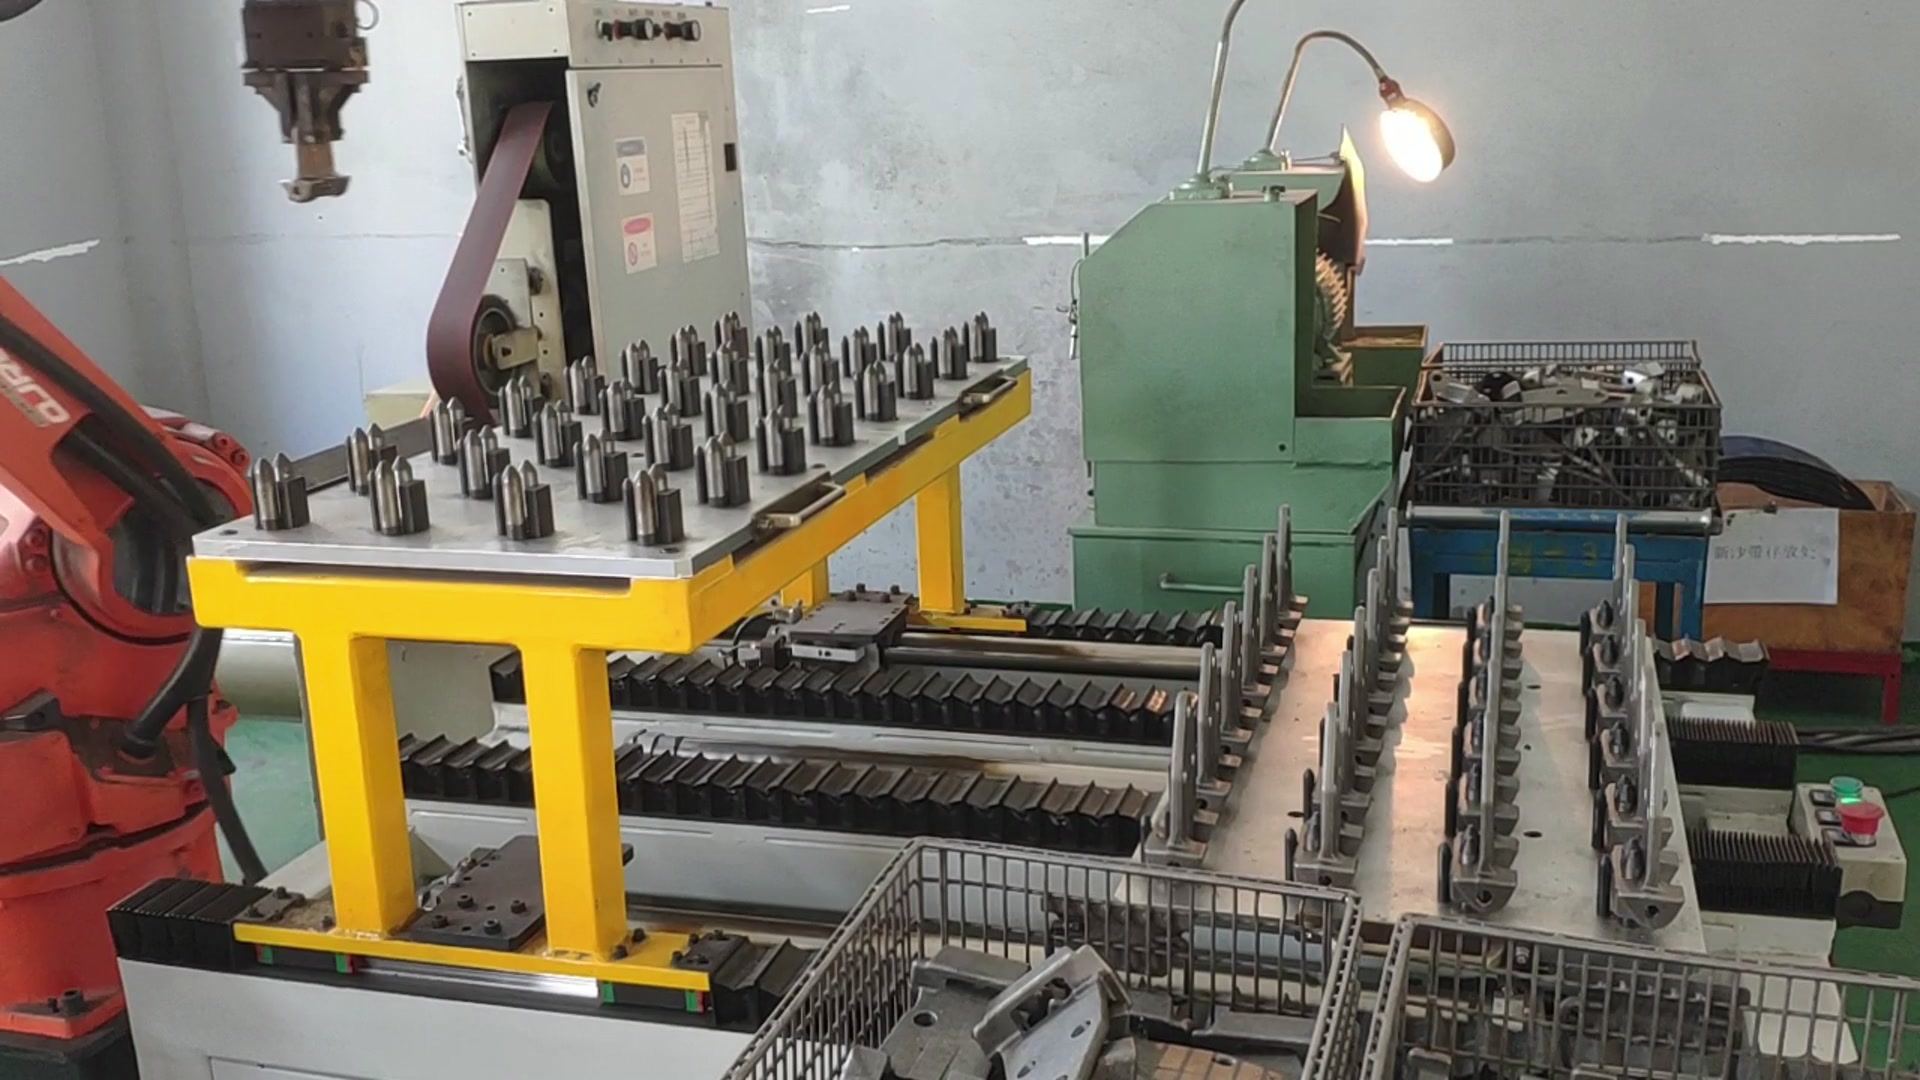
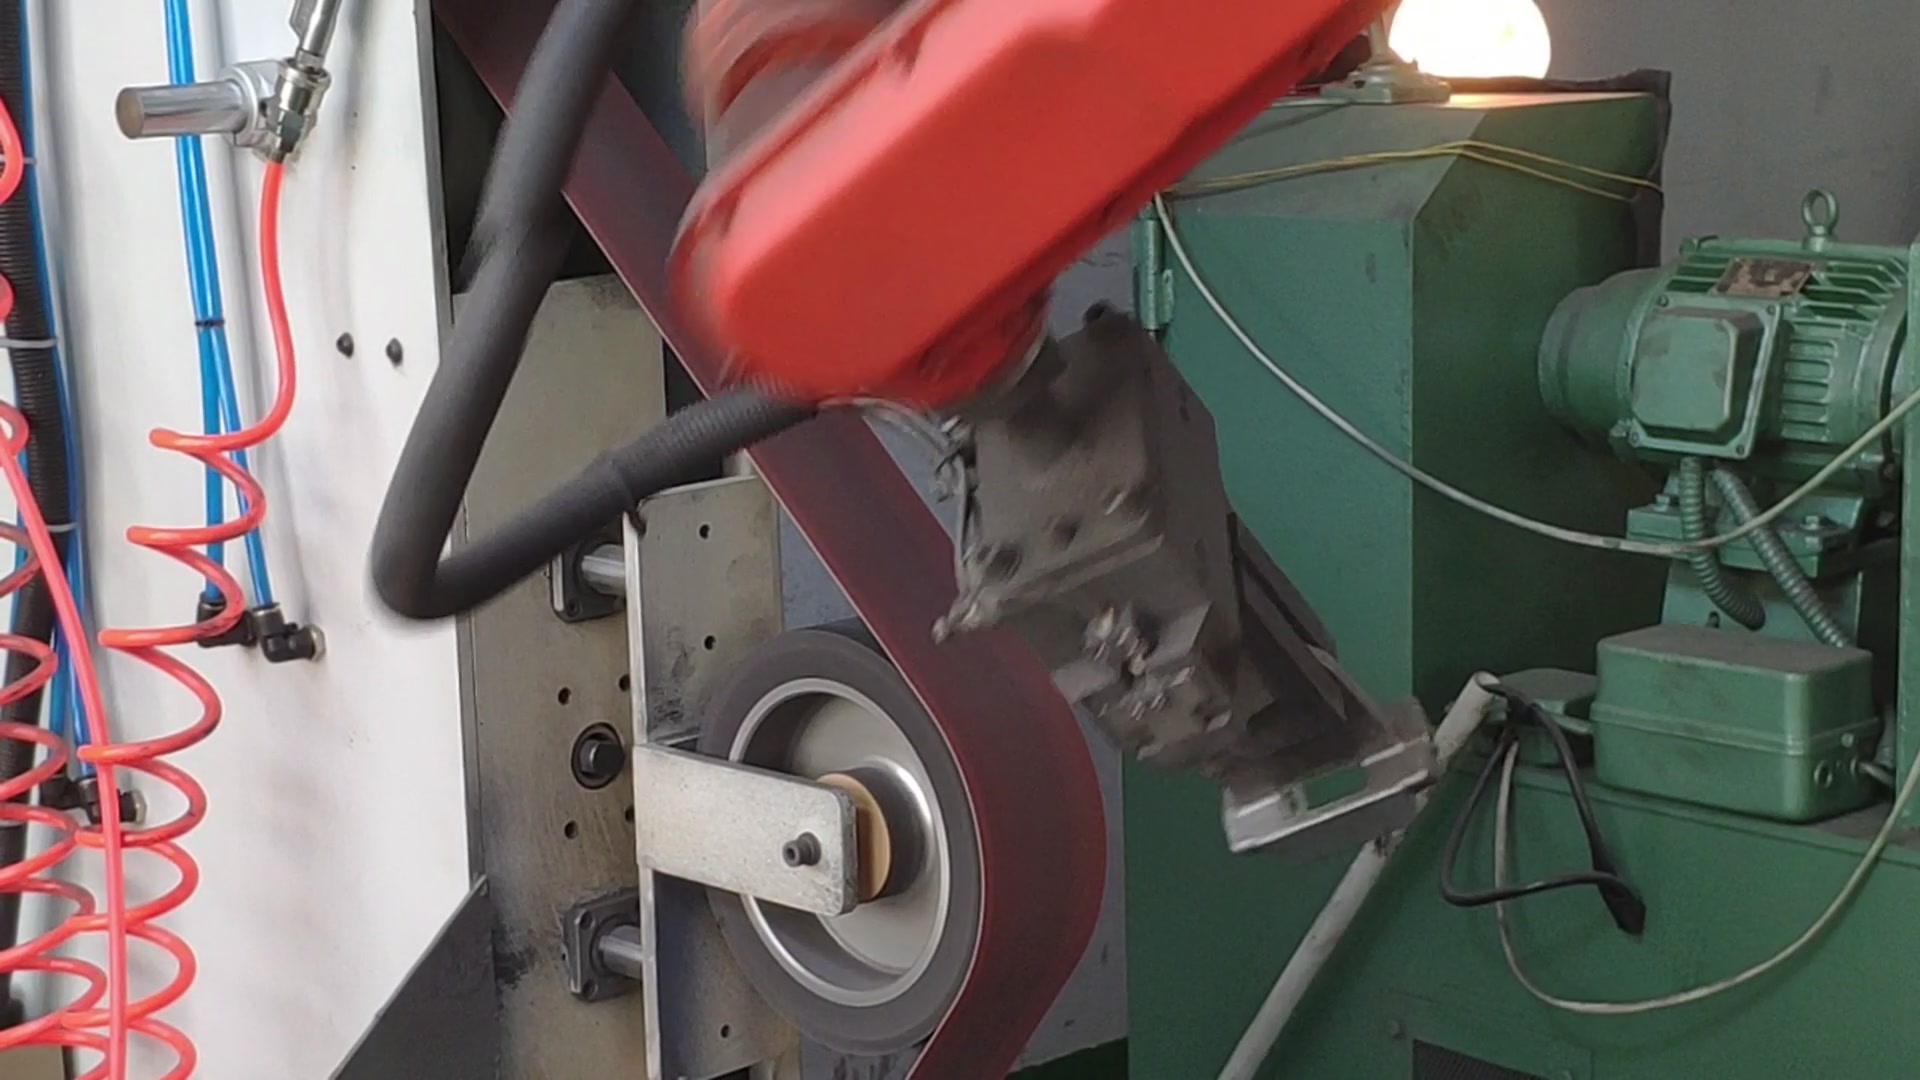
As imagens mostram um robô de seis eixos com uma garra retirando dobradiças de portas de carro, uma de cada vez, de um suporte amarelo com pinos de localização. O robô transporta cada dobradiça até uma lixadeira de cinta e a pressiona contra a roda de contato. Faíscas mostram onde a cinta está cortando. O robô gira a peça para que a cinta alcance diferentes faces. Várias lixadeiras de cinta estão posicionadas ao redor de um dos robôs.
Este layout é o estilo de retificação com cinta em que o robô segura a peça. A ferramenta permanece fixa e o robô movimenta a peça. É adequado para peças pequenas e com formatos irregulares que seriam difíceis de fixar para uma ferramenta segurada por robô.
Modo de falha 1: assumindo que todas as peças correspondem à primeira.
Um percurso programado com base em uma peça de boa qualidade pressupõe que a próxima peça tenha o mesmo formato e se encaixe da mesma maneira na garra. Peças fundidas representam o pior cenário. Estudos sobre retificação robótica de conexões fundidas por correia relatam grande variação geométrica entre as peças brutas, motivo pelo qual os percursos fixos precisam de compensação ou escaneamento. Além disso, à medida que os moldes se desgastam, a espessura, a inclinação e a escala se alteram, fazendo com que o ponto de referência usado para programar o trajeto se desloque ao longo de semanas de produção. Para dobradiças forjadas ou estampadas, meça a variação em vez de presumir que ela seja pequena.
Teste-o: Meça dez ou mais peças de lotes diferentes, observando as características que a lixa irá alcançar. Lustre as peças mais grossas e as mais finas com o mesmo programa e compare os resultados.
Modo de falha 2: executar um processo de força em um robô que só controla o posicionamento.
A remoção por retificação com cinta depende principalmente da força de contato, mas um robô padrão segue uma posição predefinida. Se o percurso for rígido, a profundidade de remoção depende da espessura da peça e do desgaste da cinta. A solução usual é o controle de força ou um atuador flexível entre o robô e a peça. Com isso, o robô mantém uma pressão predefinida em vez de uma posição predefinida. Em um teste de laboratório publicado, o controle de força constante manteve uma força de retificação de 20 N com uma precisão de aproximadamente 2 N em uma cinta operando a 8 m/s. Trata-se de um único controlador de laboratório, mas demonstra como a força controlada se comporta.
Teste-o: Solicite ao fornecedor que mostre as leituras de força durante um teste realizado por você, e não apenas na amostra finalizada.
Modo de falha 3: tratar a correia como uma constante
O desgaste das cintas abrasivas não é linear. A remoção de material diminui rapidamente no início da vida útil da cinta e, posteriormente, torna-se mais lenta. A rugosidade da superfície também pode mudar com o desgaste, mesmo com as mesmas configurações, de modo que um número fixo de passagens se altera com o envelhecimento da cinta. A dureza do disco de contato adiciona outra variável. Discos mais duros cortam mais rápido e deixam um acabamento mais grosseiro, enquanto discos mais macios se adaptam melhor à peça. Um guia de um fabricante de abrasivos indica que os discos de contato de borracha devem ter dureza entre 20 e 90 durômetros, sendo 50 a 60 durômetros comuns para trabalhos gerais.
Teste-o: Realize um teste que abranja toda a vida útil da correia, não apenas as dez primeiras peças. Decida antecipadamente se a célula compensa o desgaste, troca as correias de acordo com um cronograma ou ambos.
Modo de falha 4: deixar poeira de fora do projeto
A poeira gerada pela retificação se deposita nas garras e dispositivos de fixação, comprometendo a precisão da fixação. Além disso, é fundamental evitar que ela atinja os sensores do robô. As lixadeiras de cinta necessitam de exaustão localizada com capuz e algum método para verificar seu funcionamento. As normas dos EUA, por exemplo, estabelecem volumes mínimos de exaustão de acordo com a largura da cinta, e outros países possuem suas próprias regras. A poeira metálica também pode representar risco de incêndio ou explosão. Alumínio, magnésio e titânio são os metais combustíveis clássicos; a poeira fina de zinco pode queimar, mesmo que o zinco em massa não queime; e o risco para qualquer outra liga deve ser avaliado por meio de uma análise de risco de poeira.
Teste-o: Inclua na cotação a extração de poeira, a limpeza das garras e a vedação dos sensores, e não como um item adicional posteriormente.
Modo de falha 5: perda da peça na garra
A correia exerce pressão sobre a peça, que por sua vez a puxa contra a garra. As dobradiças possuem furos, flanges e seções finas, e uma garra que prende a parte errada permite que a peça gire sob carga. Poeira nas mandíbulas agrava o deslizamento.
Teste-o: Marque a peça e as garras, lustre um lote e verifique se as marcas se deslocaram.
O que levar para um julgamento
- Desenhos com as superfícies a serem polidas e o acabamento desejado.
- Vinte peças de amostra retiradas de lotes diferentes.
- Tempo de ciclo manual atual por peça e os motivos de rejeição que você vê hoje.
- Tipo de lixa e sequência de grãos que você usa manualmente, se houver.
- Requisitos locais de extração de poeira e segurança
Entre em contato com nossa equipe de inscrição. Com essas informações, planejaremos um teste que avaliará os cinco modos de falha mencionados acima em suas próprias peças.