
By Chen leiEngenheiro de Aplicações Sênior · Equipe de Acabamento de Superfícies da EVST · • Revisado pela equipe de engenharia de integração de robótica da EVST
O polimento é a tarefa suja, barulhenta e exaustiva que ninguém quer em uma oficina — e está entre as principais causas de acidentes em qualquer empresa. O polimento robótico agora é escalável porque a parte difícil não é a peça em si, mas sim a combinação de visão computacional, controle de força e consumíveis abrasivos. Uma vez que esses três elementos estejam sólidos, a troca de uma caneca de vácuo para uma placa de aço ou um disco de freio se resume a um conjunto de parâmetros, não a um redesenho completo. Este guia aborda os três grupos de produtos onde o polimento robótico já foi escalável, o ganho típico de 2 a 3 vezes na vida útil da lixa e onde ele ainda não se encaixa.
Principais takeaways
- A parte difícil do polimento é visão + controle de força + consumíveis abrasivos — não o formato da peça. Troque a peça, troque a receita; a célula permanece a mesma.
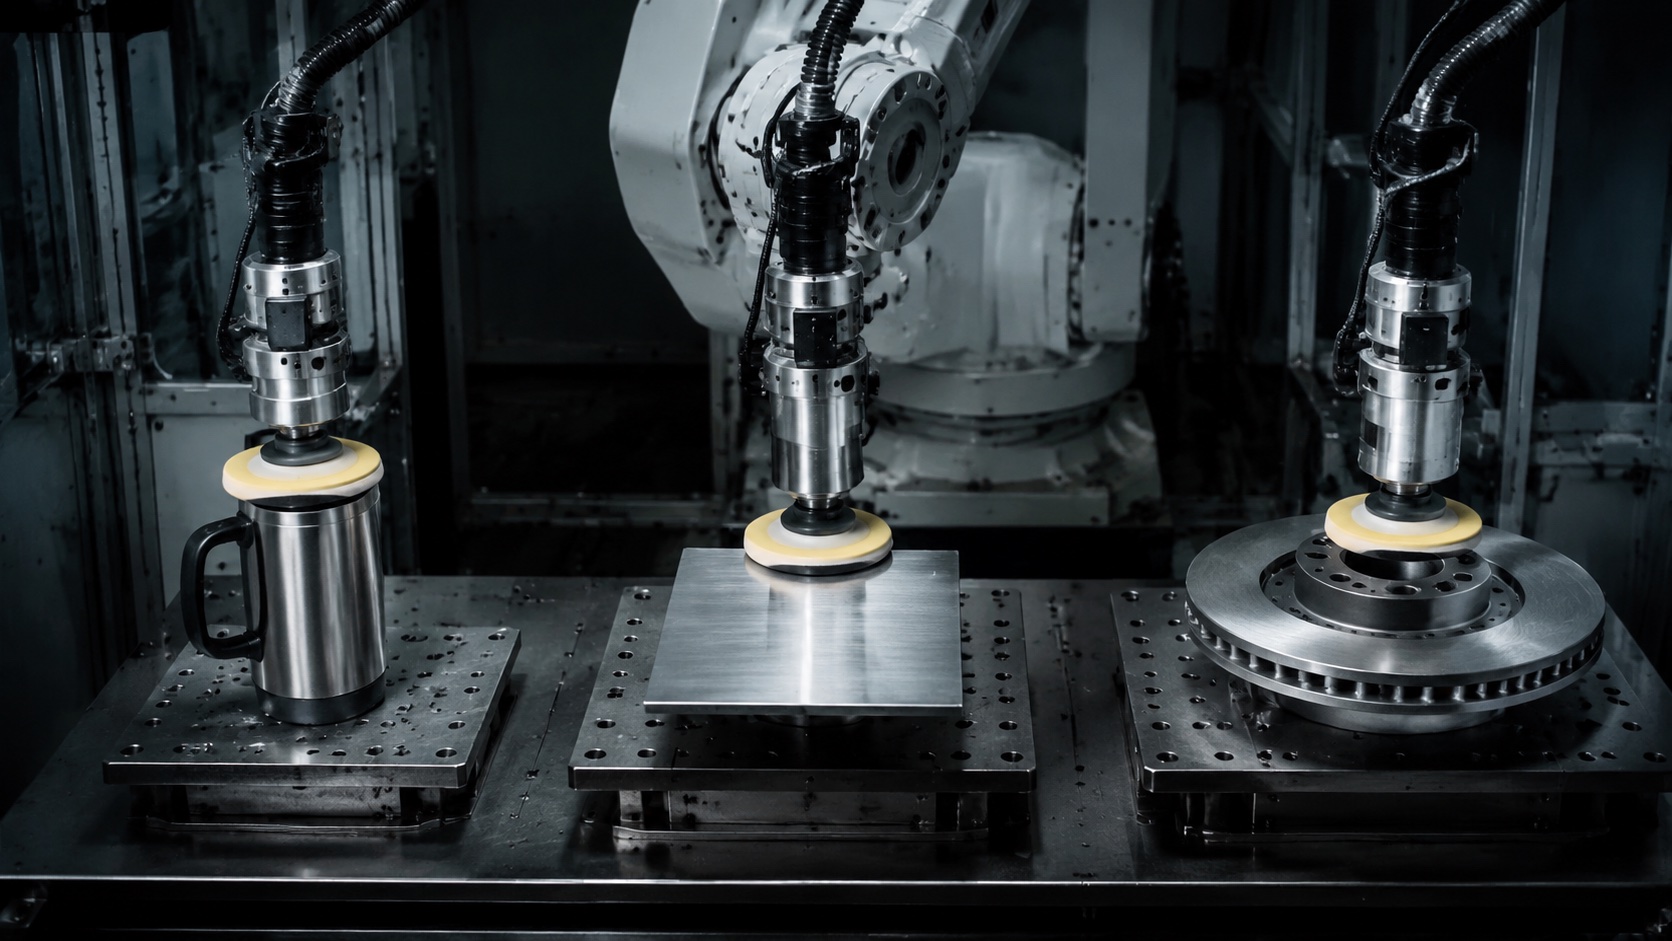
- Utensílios de cozinha dimensionados primeiro — Canecas a vácuo, tampas e corpos de panelas passam por um polimento paralelo de múltiplos braços até atingirem o padrão de qualidade para envio.
- As placas apresentam polimento fino de célula única. — a visão encontra o centro, a cabeça flutuante flexível varre a borda, As cintas abrasivas duram de 2 a 3 vezes mais. do que polimento manual.
- Autopeças são o caso mais difícil. — Discos de freio, cubos e carcaças de câmbio são desmontados, polidos e carregados/descarregados em uma única estação por meio de um robô guiado por visão.
- O polimento cobot é adequado para peças de média precisão com menos de 10 kg; peças fundidas pesadas permanecem em tornos industriais de seis eixos com fusos controlados por força.
Este artigo destina-se a proprietários de fábricas, gerentes de produção e engenheiros de processos que avaliam o polimento robótico em utensílios de cozinha, placas de eletrodomésticos ou componentes automotivos. Ele aborda a lógica do processo e os três grupos de produtos; não aborda a seleção específica de SKU de fuso/correia, que é dimensionada para cada projeto.
Por que o polimento resiste à padronização
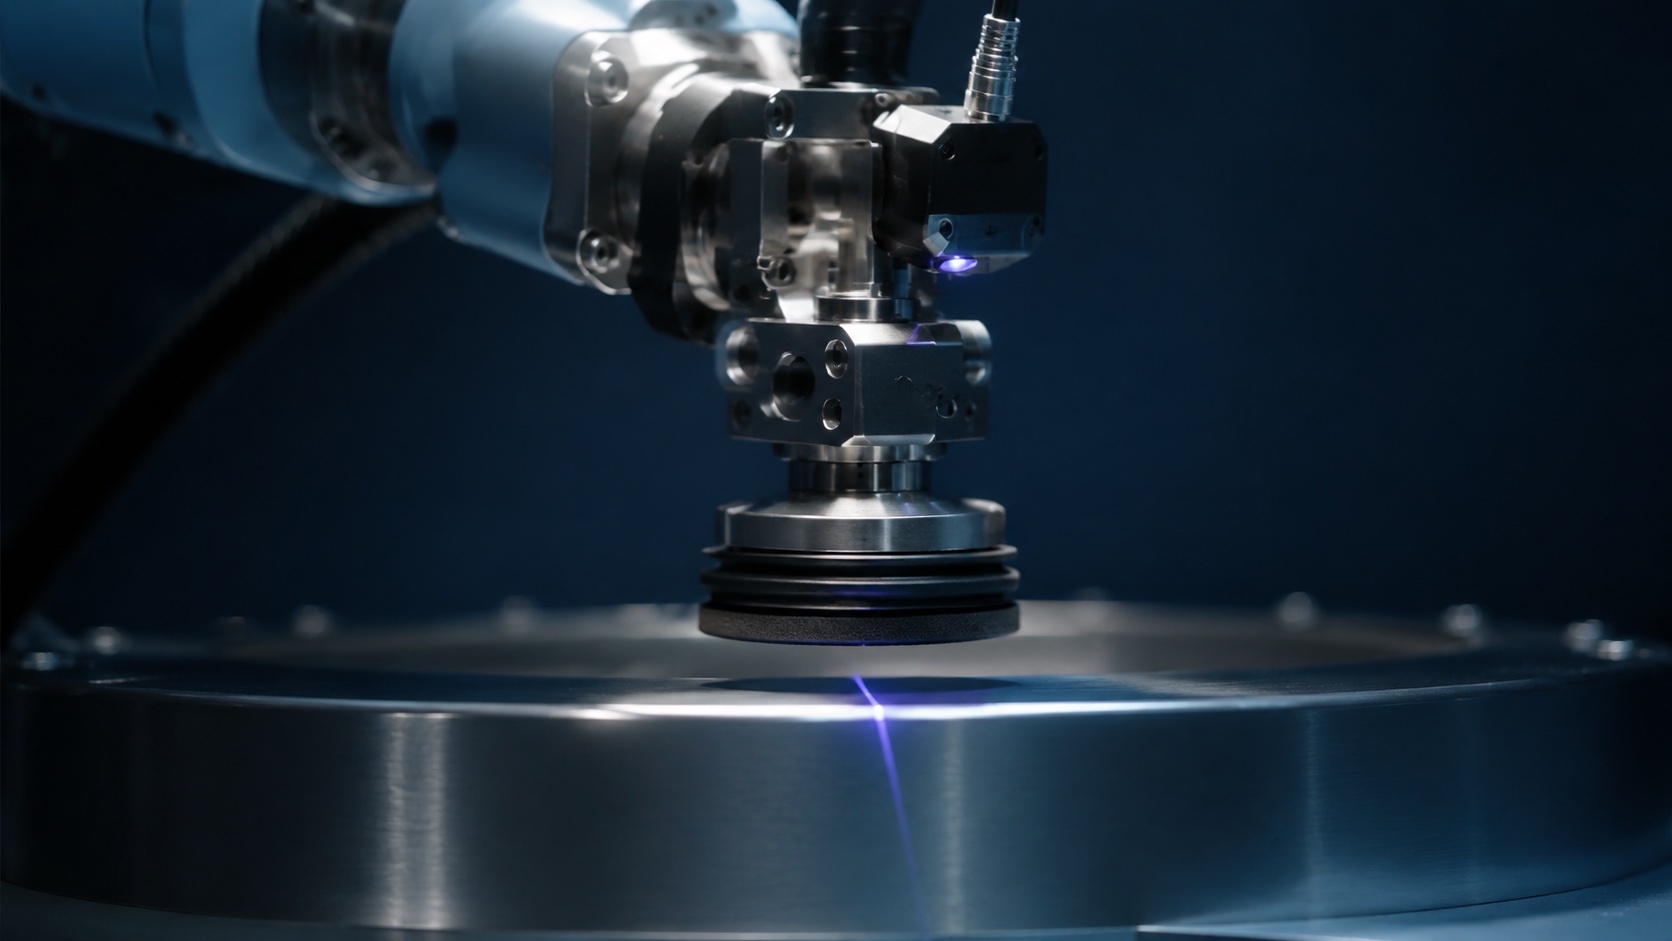
Cada peça de trabalho tem um perfil de superfície, dureza e requisitos de acabamento final diferentes. Um robô industrial comum, posicionado em um suporte de polimento, manterá a cabeça na posição XYZ programada, mas o abrasivo penetra de forma irregular: se for muito duro, danifica a peça; se for muito macio, não corta. A arte do polimento manual reside no operador ajustar constantemente a pressão do pulso com base na sensação que a peça proporciona — e é exatamente isso que um robô com posição XYZ fixa não consegue replicar.
A solução não são robôs mais rápidos. É fechando três laços que, juntas, se aproximam do que o pulso de um operador habilidoso faz sem pensar.
Os três laços que formam uma verdadeira célula de polimento
Uma estação de polimento robotizada, escalável para diversos setores, fecha três ciclos independentes:
- Visão Localiza a posição e a orientação da peça antes do contato. A curvatura da superfície varia de acordo com a tolerância de fundição entre as peças; a etapa de visão adapta o caminho planejado a cada ciclo.
- Controle de força (Cabeça flutuante flexível) mantém a pressão de contato desejada à medida que o perfil da superfície muda sob o abrasivo. A cabeça flutuante se contrai em contato forte e se estende em contato leve, mantendo a pressão constante.
- Alimentação automática O processo se adapta ao ritmo da linha sem intervenção do operador — as peças que chegam entram em uma esteira ou dispositivo de fixação, e as peças que saem saem por outro. Sem alimentação automática, a etapa de polimento ainda requer um operador, mesmo que um robô esteja realizando o polimento.
Empilhe os três e você terá um robô de polimento de verdade. Omita qualquer um deles e você terá uma demonstração frágil.
Os utensílios de cozinha foram os primeiros a serem produzidos em larga escala.
Canecas térmicas, garrafas de água, tampas e corpos de panelas foram os primeiros itens a serem submetidos a polimento robótico em larga escala, por três motivos:
- A geometria é indulgente. — As superfícies curvas e arredondadas permitem que a cabeça flutuante deslize facilmente, e a área de contato abrasiva permanece consistente durante toda a rotação.
- A especificação da superfície é visível aos consumidores. — O acabamento externo é o fator decisivo na compra, portanto, o retorno sobre o investimento em um acabamento de superfície consistente é direto.
- O layout padrão é o paralelo multi-braço — uma estação abriga de 4 a 6 braços trabalhando em paralelo nas peças recebidas, a produtividade se multiplica linearmente
Uma estação típica de polimento de utensílios de cozinha processa canecas moldadas a vácuo a uma velocidade de 8 a 12 segundos por peça por braço, com 4 braços funcionando em paralelo — a velocidade da linha corresponde à da embalagem subsequente. O polimento atinge o nível de qualidade ideal para envio, sem necessidade de retoques manuais.
Placas com polimento fino de célula única — vida útil da correia 2 a 3 vezes maior.
Os pratos de jantar de cerâmica e de aço inoxidável têm um layout diferente: Um robô, uma cabeça de polimento fina, uma peça de trabalho de cada vez., com a visão localizando o centro do prato e a cabeça flutuante varrendo a borda em uma única passagem circular.
O principal ganho aqui é Vida útil da lixa — 2 a 3 vezes maior do que o polimento manual.Um operador manual aplica pressão inconsistente a cada ciclo, vitrificando a correia prematuramente. A cabeça flutuante mantém a pressão constante, permitindo que a correia corte na taxa projetada durante todo o seu ciclo de vida.
O ganho secundário é sentir consistênciaO feedback dos clientes sobre as placas de cerâmica aponta a variação de pressão como "sensação áspera de um lado" — um artefato do polimento manual que desaparece quando o controle de força é automático.
Autopeças são o caso mais difícil — mas é possível consolidar duas estações em uma só.
Discos de freio, cubos de roda, carcaças de caixa de câmbio — essas peças são pesadas, operam em ciclos rápidos e, tradicionalmente, a área de polimento fica a jusante de uma área de carga/descarga. Ambas as áreas precisam de pessoal, pois ambas entram em contato com a peça.
Um robô de polimento guiado por visão pode Polimento de desmontagem + carga/descarga em uma única estaçãoO robô retira a peça da esteira com o mesmo braço que segura a cabeça de polimento, transporta-a até o dispositivo de polimento, realiza o passe de polimento e, em seguida, coloca a peça finalizada na esteira de saída. Dois postes se recolhem para formar uma única célula robótica.
O composto de poupança:
- Um posto de trabalho a menos por linha
- Uma etapa a menos de transferência de peças, evitando que elas caiam ou fiquem mal posicionadas.
- Um intervalo de tempo de ciclo a menos entre o polimento e a carga.
Para uma linha de produção de autopeças com vários turnos, a diferença geralmente é de 1.5 a 2 funcionários por turno, distribuídos em três turnos — o retorno do investimento ocorre em até 12 meses, considerando apenas a mão de obra.
Onde o polimento robótico ainda não se encaixa
A estrutura não é universal. Três casos permanecem manuais ou em máquinas dedicadas:
- Componentes ópticos com acabamento espelhado — O acabamento de superfície submicrométrico em vidro ou lentes ainda requer máquinas de lapidação de precisão, não polimento robótico.
- Peças fundidas pesadas acima de ~50 kg — O peso da peça excede a carga útil típica de um robô colaborativo; passa a ser um robô industrial de seis eixos com fuso dedicado de controle de força.
- Peças artesanais únicas — O tempo de programação por peça excede o valor da peça, portanto o método manual continua sendo mais barato.
Como a EVST define o escopo das implementações de refinamento
Antes de elaborar um orçamento, avaliamos três aspectos: geometria da peça (curva/plana/complexa), especificação da superfície (funcional/estética/segurança) e takt da linha (tempo de ciclo + frequência de troca). Linhas de produção de utensílios de cozinha geralmente se adaptam a usinagem paralela com múltiplos braços, linhas de produção de pratos a usinagem fina de célula única e linhas de autopeças a usinagem de polimento guiada por visão — mas variações surgem, e o layout correto pode alterar os custos de capital em 30 a 40%.
Para linhas de produtos com múltiplos itens, avaliamos cada classe de produto individualmente e deixamos que a média da linha determine o layout. Uma linha de utensílios de cozinha que adiciona um produto do tipo prato posteriormente geralmente ainda se beneficia do layout paralelo com múltiplos braços se o produto do tipo prato compartilhar a mesma cabeça de extrusão; a troca de layouts só compensa se mais de um terço do volume de vendas cruzar a mesma classe de produto.
Perguntas frequentes
Por que a vida útil da lixa aumenta de 2 a 3 vezes com o polimento robótico? O desgaste da lixa é função da pressão de contato multiplicada pelo tempo de contato. No polimento manual, a pressão varia em ±50% em uma única passada; a lixa vitrifica (acumula calor com resíduos da peça) onde a pressão aumenta repentinamente, e as zonas vitrificadas param de cortar. Uma cabeça flutuante mantém a pressão dentro de uma variação de ±5%, de modo que a lixa corta na taxa projetada durante todo o seu ciclo de vida — a vida útil praticamente dobra e, em peças endurecidas, pode triplicar.
A mesma célula consegue processar utensílios de cozinha e peças automotivas? Normalmente não — a cabeça abrasiva, a fixação e os parâmetros de visão diferem o suficiente para que você projete a célula para um cluster específico. Mas o lógica de controle é idêntico, e o software/receitas são portados entre células sem necessidade de reescrever tudo do zero.
O polimento feito por robô é bom o suficiente para dispensar retoques manuais? Para panelas e conjuntos de pratos, sim — o polimento atinge o nível de qualidade para envio. Para peças automotivas com superfícies críticas para a segurança (como a face do rotor do disco de freio), a inspeção final ainda é realizada, mas as taxas de retrabalho são baixas, na casa de um dígito percentual, e estão em tendência de queda à medida que os modelos de visão melhoram.
O bocal flutuante é adequado para superfícies curvas complexas, como tampas de panelas? Sim, para curvas suaves (raio de curvatura ≥ 3 vezes o raio de trabalho da cabeça de polimento). Cantos internos vivos e superfícies reentrantes continuam difíceis — um percurso de polimento de cinco eixos ou uma ferramenta dedicada menor ajudam nesses casos.
E quanto à poeira do polimento e à segurança dos trabalhadores? A poeira gerada pelo polimento é a principal causa de lesões e um dos principais motivos para a robotização do processo. As estações de polimento robotizadas são geralmente fechadas e possuem sistema de exaustão descendente; os operadores recarregam as peças recebidas em um posto separado, em ambiente limpo.
Incorporando-o à sua planta
O polimento robotizado deixou de ser uma demonstração de pesquisa e tornou-se um processo padrão em linhas de produção de utensílios de cozinha, cada vez mais em linhas de pratos e eletrodomésticos, e agora se expandindo para o acabamento de componentes automotivos. A dificuldade reside em fechar os três ciclos (visão, controle de força e alimentação automática) de forma eficiente. Uma vez fechados, a célula de processamento pode ser adaptada a diferentes classes de produtos com alterações de parâmetros, sem necessidade de redesenho. Consulte nossos guias para obter mais informações. coleta guiada por visão, controle de força complacente e gerenciamento de correias abrasivasOu fale com a EVST sobre a possibilidade de monitorar os três loops da sua estação.
Sobre o autor - Chen lei é Engenheiro Sênior de Aplicações na Equipe de Acabamento de Superfícies da EVSTCom mais de 8 anos de experiência na implementação de células de polimento robotizadas em utensílios de cozinha (canecas a vácuo, panelas), eletrodomésticos (pratos, esmalte cerâmico) e componentes automotivos (discos de freio, cubos de roda), ele define o layout do processo, os consumíveis abrasivos e os sensores de visão para novos projetos com clientes. Revisado pela equipe de engenharia de integração de robótica da EVST para garantir a precisão técnica; os valores de desempenho representam faixas típicas alcançáveis, não garantias, e são dimensionados para cada projeto. Correções e atualizações: veja a data da última atualização.