
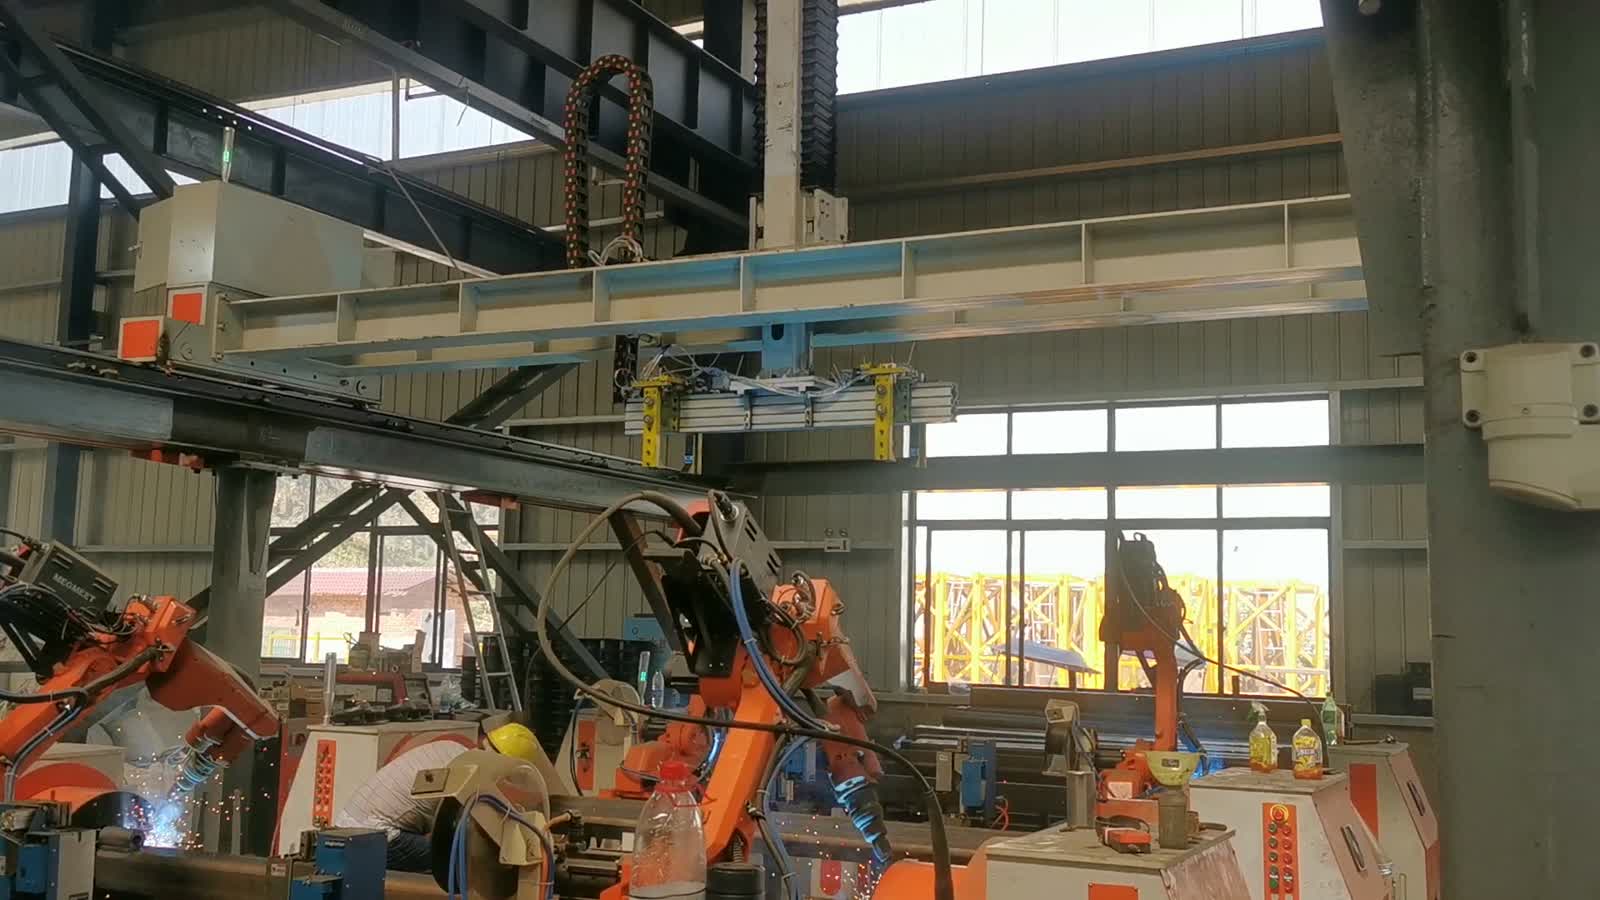
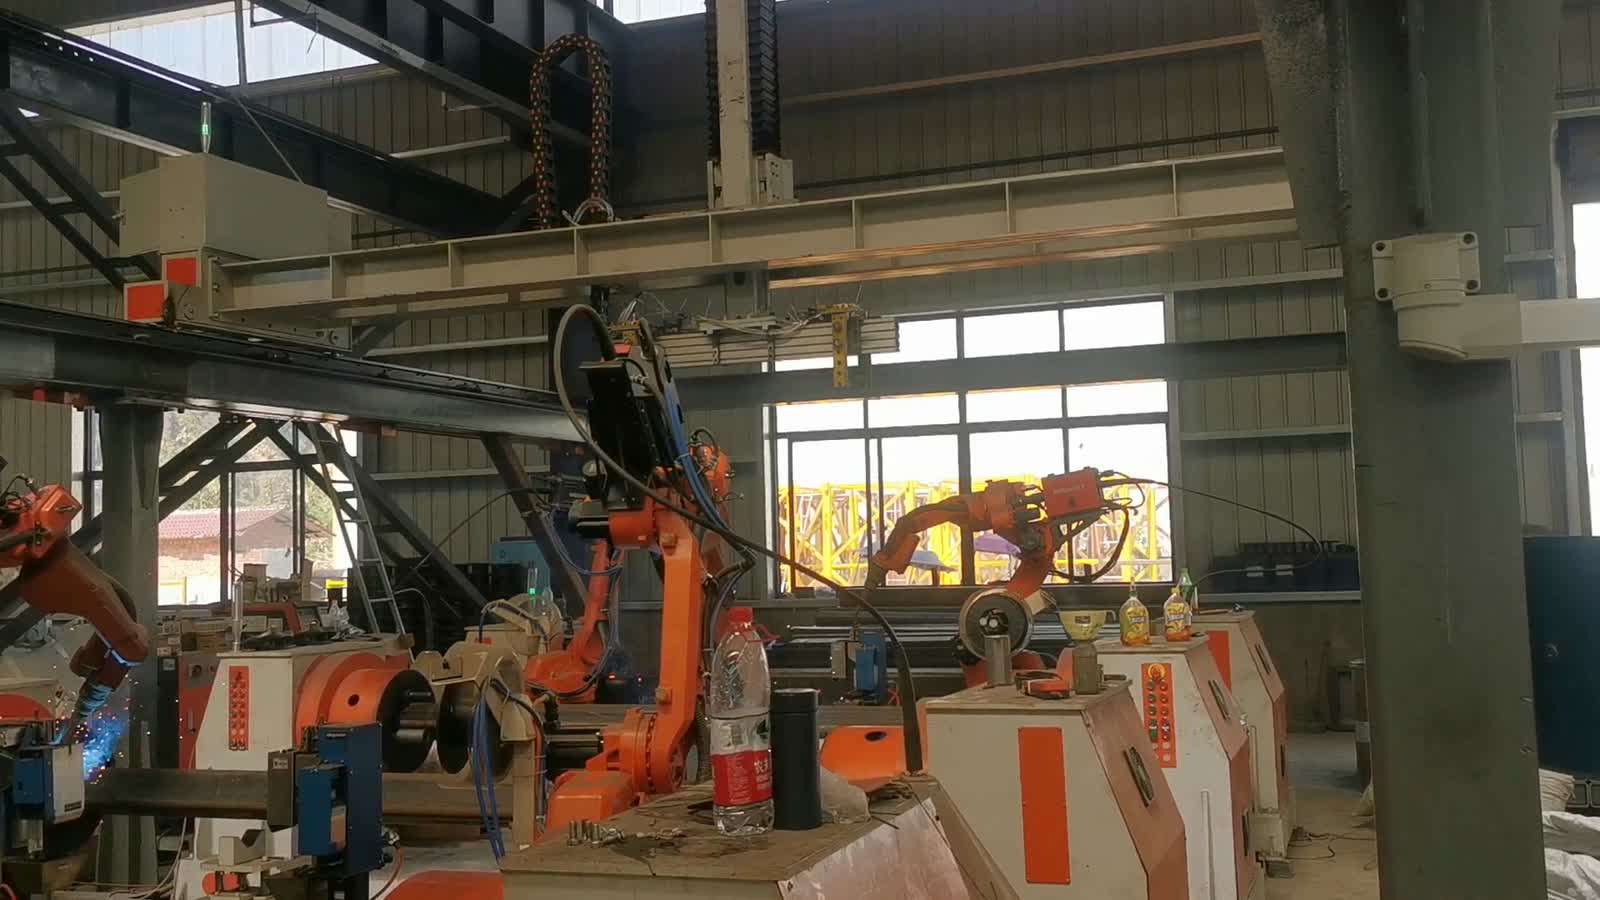
Em resumo: Esta oficina solda grandes peças estruturais de aço — perfis tubulares e cantoneiras com chapas de flange e fileiras de furos para parafusos — dividindo o trabalho em várias estações. Cada estação posiciona um robô de seis eixos em frente a um dispositivo de fixação e um posicionador, e o robô solda ao longo das juntas enquanto várias estações vizinhas operam simultaneamente. As peças pesadas são transportadas para dentro e para fora por uma ponte rolante. Três decisões são cruciais para uma linha de produção como esta: como a peça é fixada e girada, se a tocha de solda consegue alcançar todas as juntas em uma peça grande e como os robôs dividem o trabalho para que nenhuma estação fique esperando a outra. Planeja uma linha de produção semelhante? Envie-nos o desenho da sua peça..
Num relance
| Parte | Grandes elementos estruturais de aço — perfis tubulares e angulares com chapas de flange e furos para parafusos |
| Processo | Soldagem a arco |
| Completa | Vários robôs de seis eixos, um por estação. |
| Fornecimento de peças | Os membros são transportados para dentro e para fora por um guindaste suspenso. |
| Localizando | Os membros foram colocados e fixados em dispositivos e posicionadores circulares. |
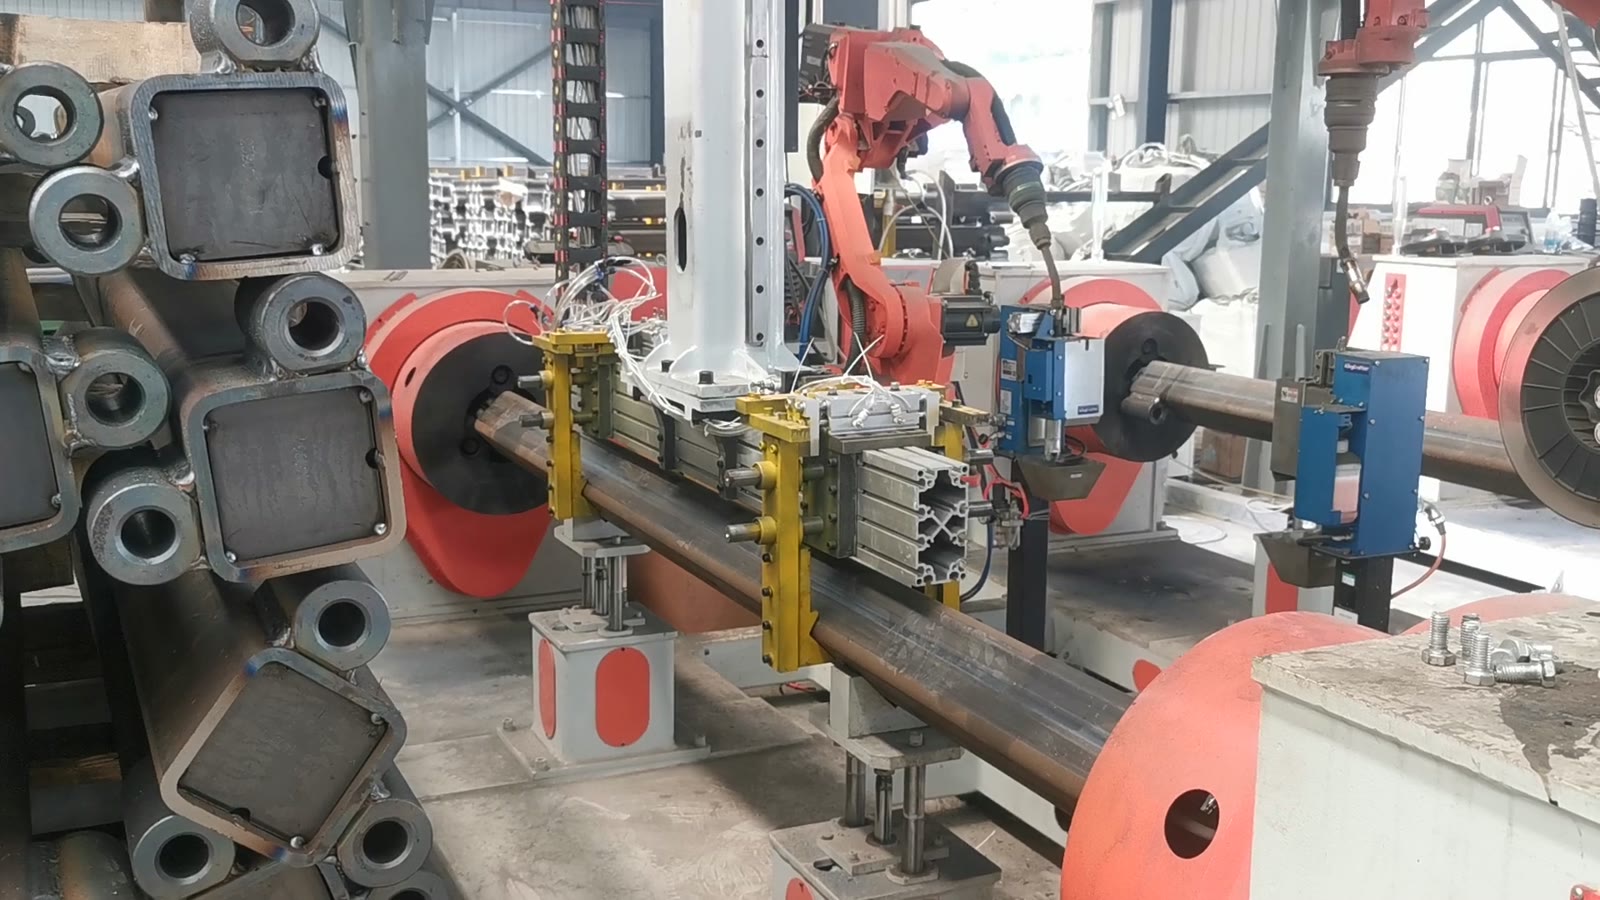
| Fixação de trabalho | Dispositivo de fixação e posicionador seguram a peça e a giram em direção à tocha. |
| Função de operador | Carrega, alinha e movimenta peças; robôs executam as costuras. |
| Layout da célula | Estações paralelas ao longo do chão de fábrica |
O problema que esta célula aborda
Um elemento estrutural não é uma peça pequena que possa ser girada manualmente. É longo, pesado e coberto por juntas que percorrem todo o seu comprimento e ao redor de suas flanges. A soldagem manual depende da capacidade do soldador de manter a tocha firme durante uma longa passada e de contornar o elemento para alcançar o outro lado — e o guindaste aguarda enquanto isso acontece.
Automatizar o processo significa deixar que a estrutura de fixação suporte o peso e que o robô realize a soldagem. A vantagem é que várias peças podem ser soldadas simultaneamente, cada uma em sua própria estação, em vez de um soldador trabalhar em todas elas sequencialmente. A dificuldade não está na soldagem em si, mas em manter uma peça grande na posição correta, alcançar todas as juntas sem colisões e equilibrar as estações para que todos os robôs estejam ocupados.
Como a célula funciona
- Tragam o membro para dentro. Um guindaste de pórtico levanta a peça de aço e a coloca sobre uma estrutura de fixação da estação.
- Aperte bem. O componente é fixado contra o dispositivo de fixação; o dispositivo de fixação e o posicionador, e não o operador, agora mantêm a geometria.
- Gire-o em direção à tocha. O posicionador gira a peça de forma que a costura necessária para o robô fique em um ângulo alcançável.
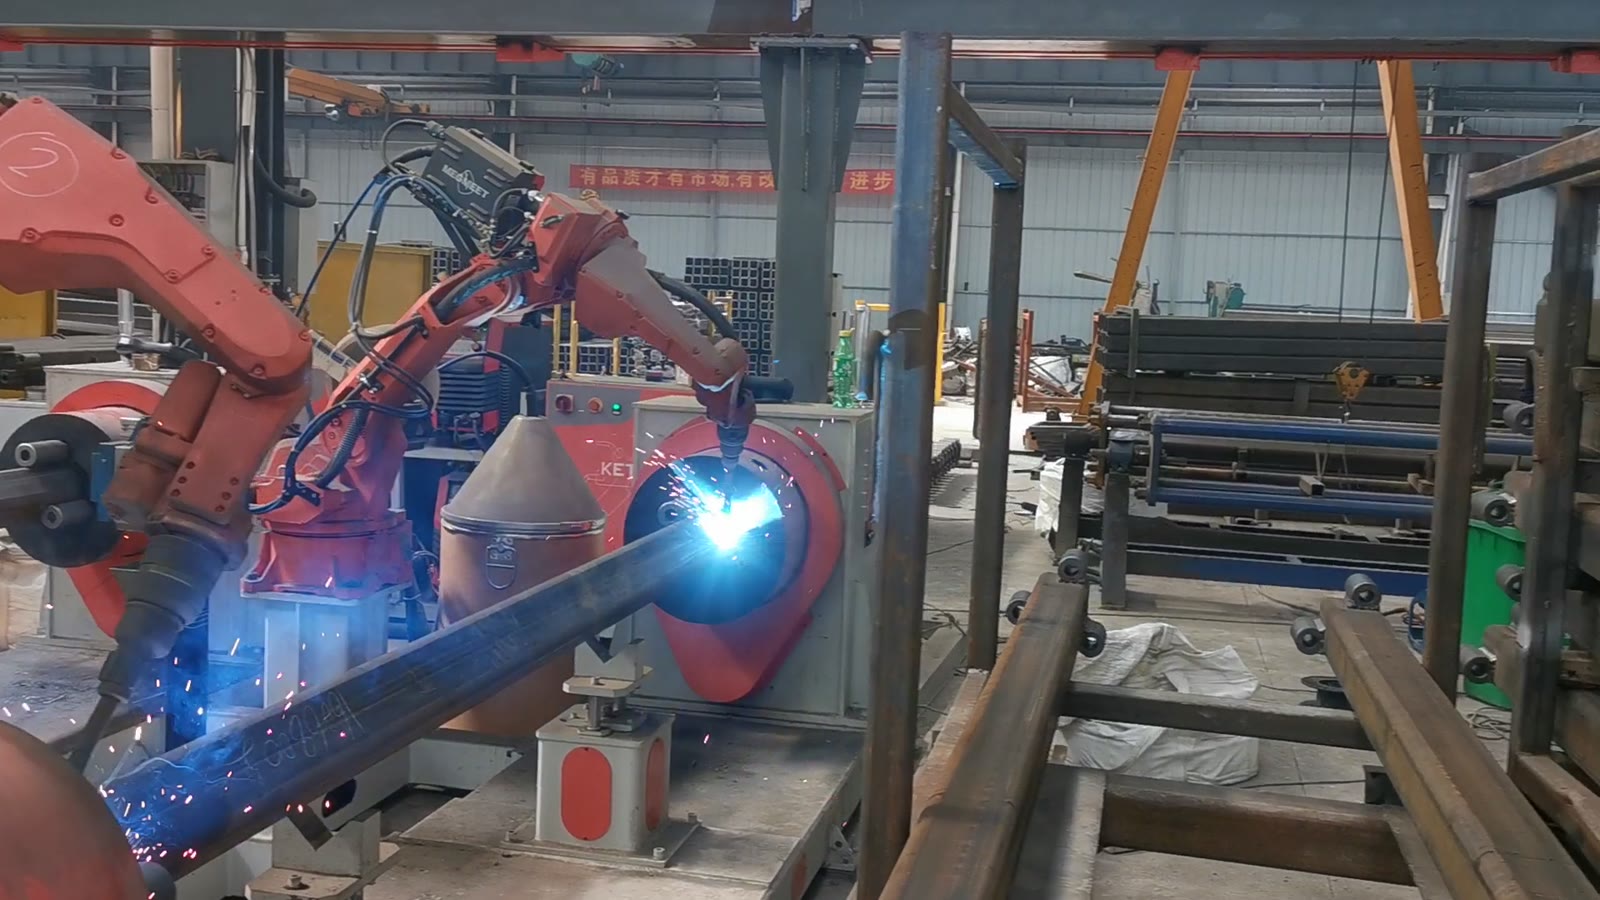
- Arco ligado. O robô aproxima a tocha da costura e o arco elétrico atinge o ponto de luz com um clarão branco-azulado.
- Faça a costura. A tocha se move ao longo da costura enquanto o robô muda de posição para segui-la.
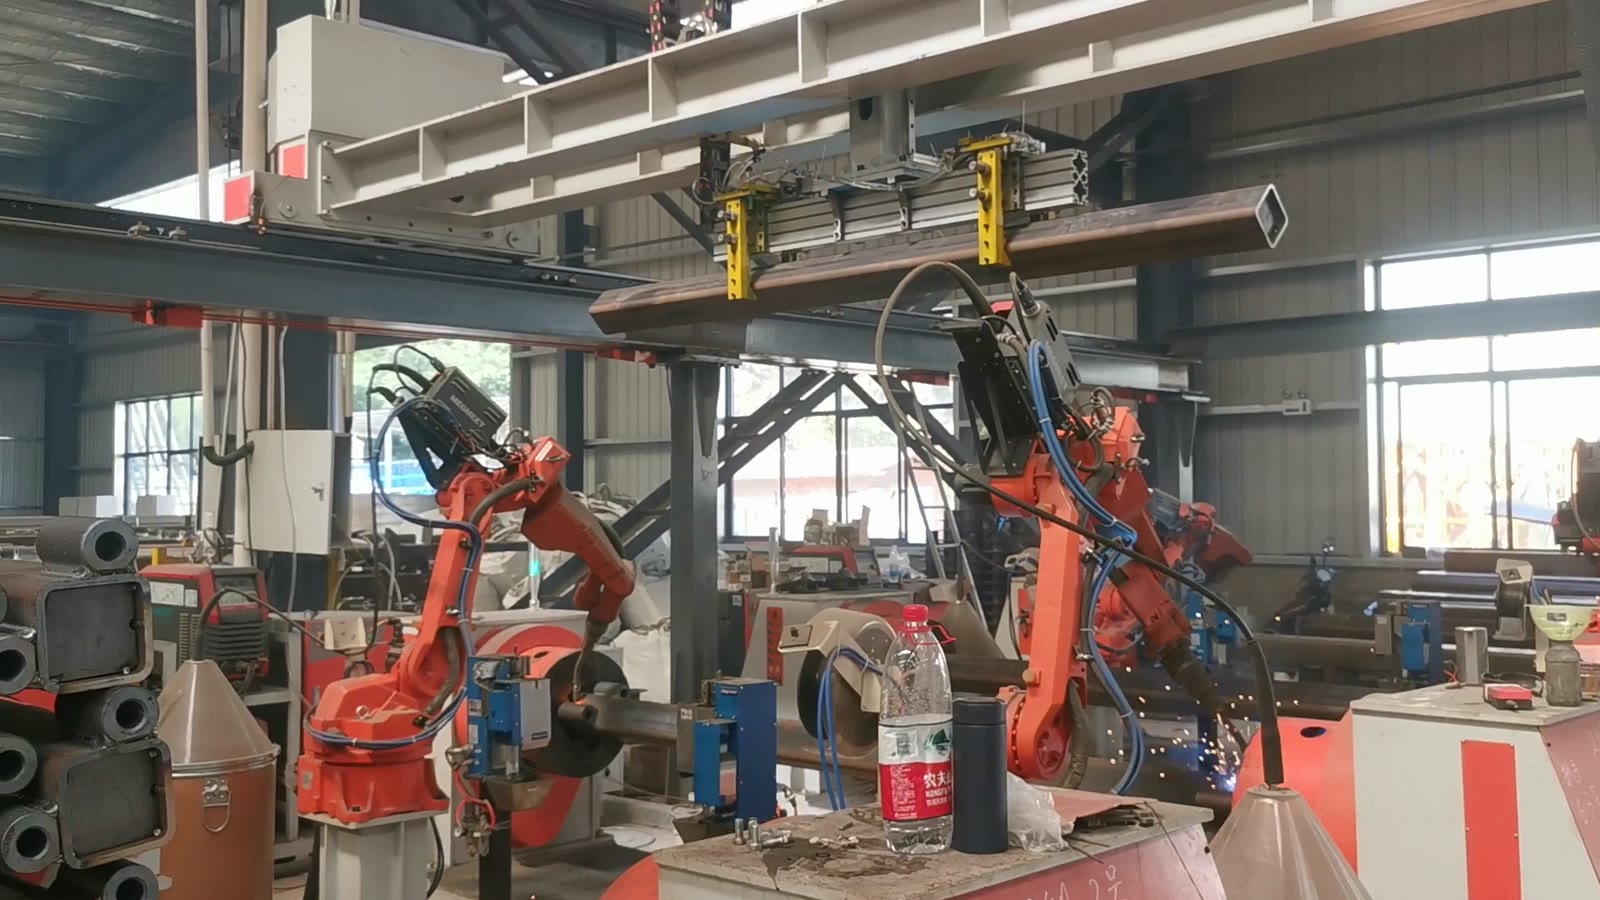
- Reposicionar. Quando uma costura é concluída, o robô se eleva, o posicionador gira e a próxima costura é trazida para o alcance.
- Trabalhar em paralelo. Enquanto esta estação realiza a soldagem, as estações vizinhas operam seus próprios componentes simultaneamente, cada robô em sua própria parte.
Três decisões de projeto
1. Deixe que o dispositivo de fixação e o posicionador suportem o peso.
Em uma peça grande, o dispositivo de fixação realiza duas funções simultaneamente: mantém a peça na posição correta em relação à tocha e gira a peça para que o robô não precise contorná-la. Ambas as funções precisam ser definidas antes mesmo de a tocha ser acesa.
A primeira questão a ser resolvida é como o componente está localizado — quais faces e furos o alinham — e se o posicionador consegue trazer todas as juntas para a área de trabalho do robô sem que o operador precise reposicionar a peça no meio do processo.
2. Comprove que a tocha alcança todas as costuras.
Em uma peça longa, o alcance não é uma questão única, mas sim uma questão por junta de solda. O problema mais comum é uma célula de soldagem que solda a maior parte da peça perfeitamente e, em seguida, descobre que a última junta está atrás de uma flange ou de uma braçadeira, onde o maçarico não consegue atingir um ângulo preciso.
O que ajuda: verifique o ângulo da tocha em cada junção durante o projeto do dispositivo, incluindo o corpo e o cabo da tocha, e não apenas a ponta; mantenha uma posição de pulso reserva para junções próximas à estrutura do dispositivo; e decida antecipadamente se uma junção que a tocha não alcança permanecerá manual ou será reposicionada.
3. Divida o trabalho para que nenhuma estação fique ociosa.
Estações paralelas só compensam se todos os robôs estiverem ocupados. Isso significa adequar as estações ao fluxo de funcionários — o guindaste precisa ser capaz de carregar e descarregar uma estação sem interromper outra, e nenhum operador deve se tornar o gargalo para vários robôs.
As questões práticas são: quanto tempo leva cada conjunto de costura em comparação com o tempo de carregamento, se uma pessoa consegue carregar várias estações e se os membros chegam em um ritmo que as estações conseguem acompanhar.
Quando esse layout se encaixa — e quando analisá-lo mais de perto
- Bom ajuste: Elementos estruturais repetidos, longas costuras ao longo do comprimento de uma peça, tamanhos de lote que justificam dispositivos de fixação dedicados e peças pesadas o suficiente para que o guindaste as movimente de qualquer maneira.
- Avalie mais detalhadamente: Muitos tamanhos diferentes de peças (um dispositivo de fixação pode suportar vários números de peça ou você precisa de dispositivos de troca rápida?), juntas na parte inferior que um único posicionador não consegue apresentar e tolerâncias que variam entre as peças cortadas, fazendo com que as folgas mudem de peça para peça.
Perguntas frequentes
Esses membros precisam de um posicionador, ou o robô consegue alcançá-los?
Um posicionador justifica sua utilização em peças pesadas. Girar a peça geralmente é mais fácil e seguro do que pedir ao robô para subir ou descer por baixo de uma estrutura grande, e mantém o maçarico na junta em um ângulo preciso, em vez de ter que contornar flanges.
Quantos robôs um operador consegue controlar?
Depende do tempo de carregamento em comparação com a soldagem. Se o dispositivo de fixação for instalado rapidamente e o guindaste lidar com o levantamento de cargas pesadas, uma pessoa pode carregar e alinhar várias estações enquanto os robôs soldam; se cada componente exigir muita configuração manual, o operador se torna o gargalo e os robôs extras ficam ociosos.
O que define o ciclo aqui?
O comprimento das juntas, quantas voltas o posicionador precisa dar entre elas e se todas as estações podem operar simultaneamente. Envie os desenhos dos elementos com as juntas marcadas e poderemos fazer uma estimativa.
Obtenha uma estimativa de layout e tempo de ciclo.
Envie-nos:
- Desenhos dos elementos com juntas e dimensões inspecionadas marcadas
- Dimensões da seção transversal, espessura da parede e material
- Número de variantes e frequência de troca.
- Volume diário ou anual e padrão de turnos
- Fotos ou dimensões da área do piso e da disposição do guindaste.
Responderemos com uma proposta de layout da estação e uma estimativa do tempo de ciclo.
Envie o desenho da sua peça → ou e-mail vendas@evsrobot.com
Imagens gravadas nas instalações de produção de um parceiro. O tempo de ciclo, os dados de corrente e de consumíveis desse local não são públicos e não são apresentados aqui.