
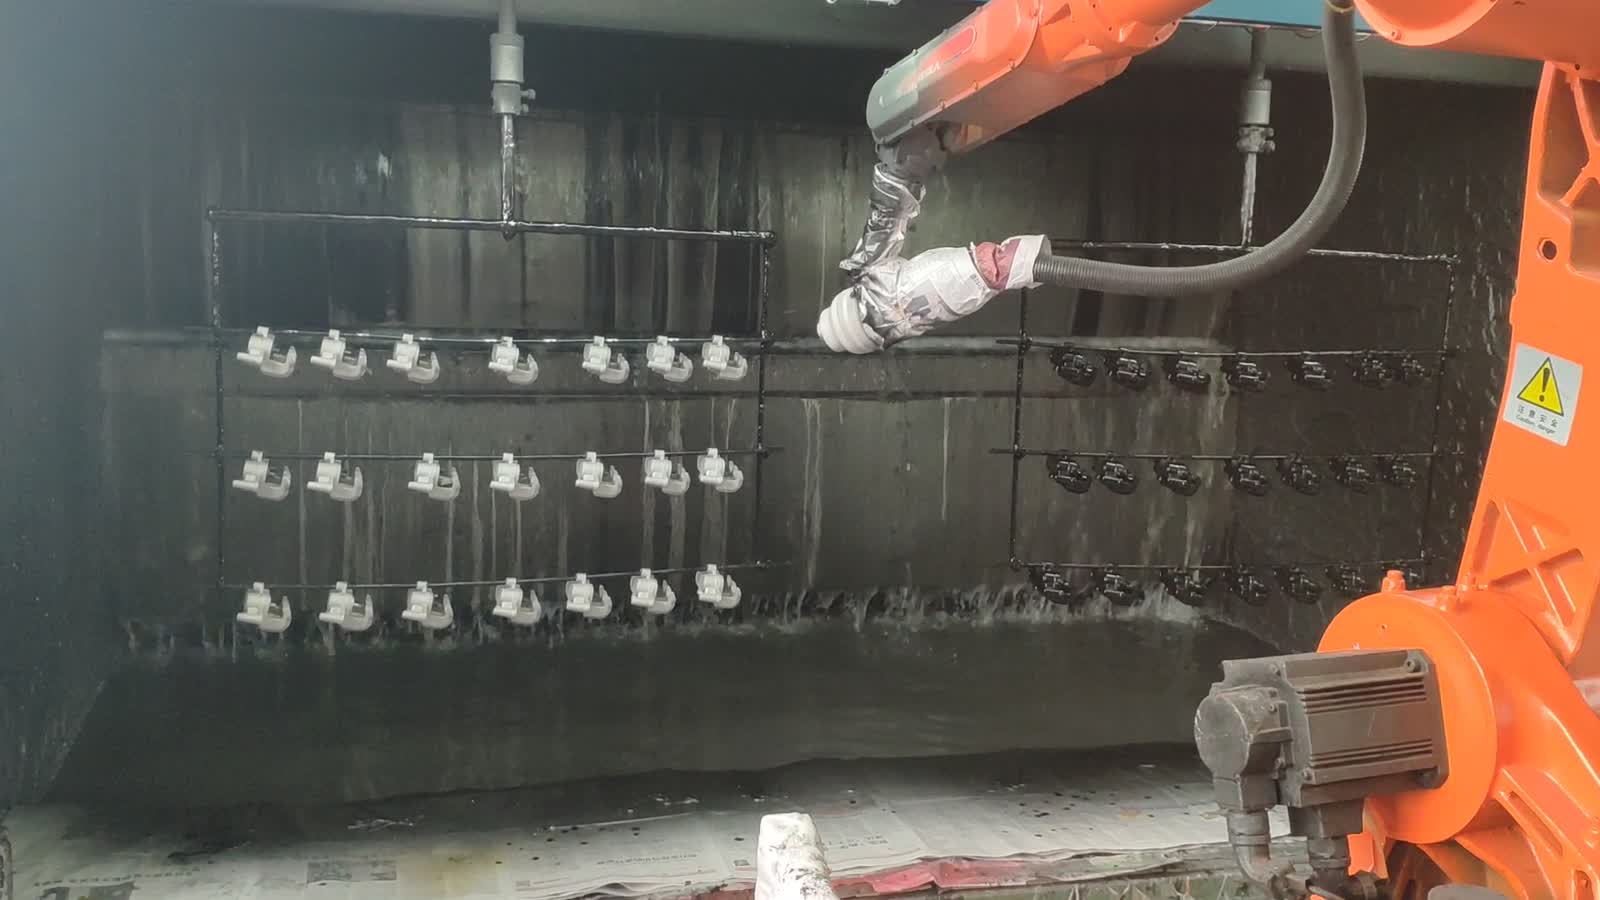
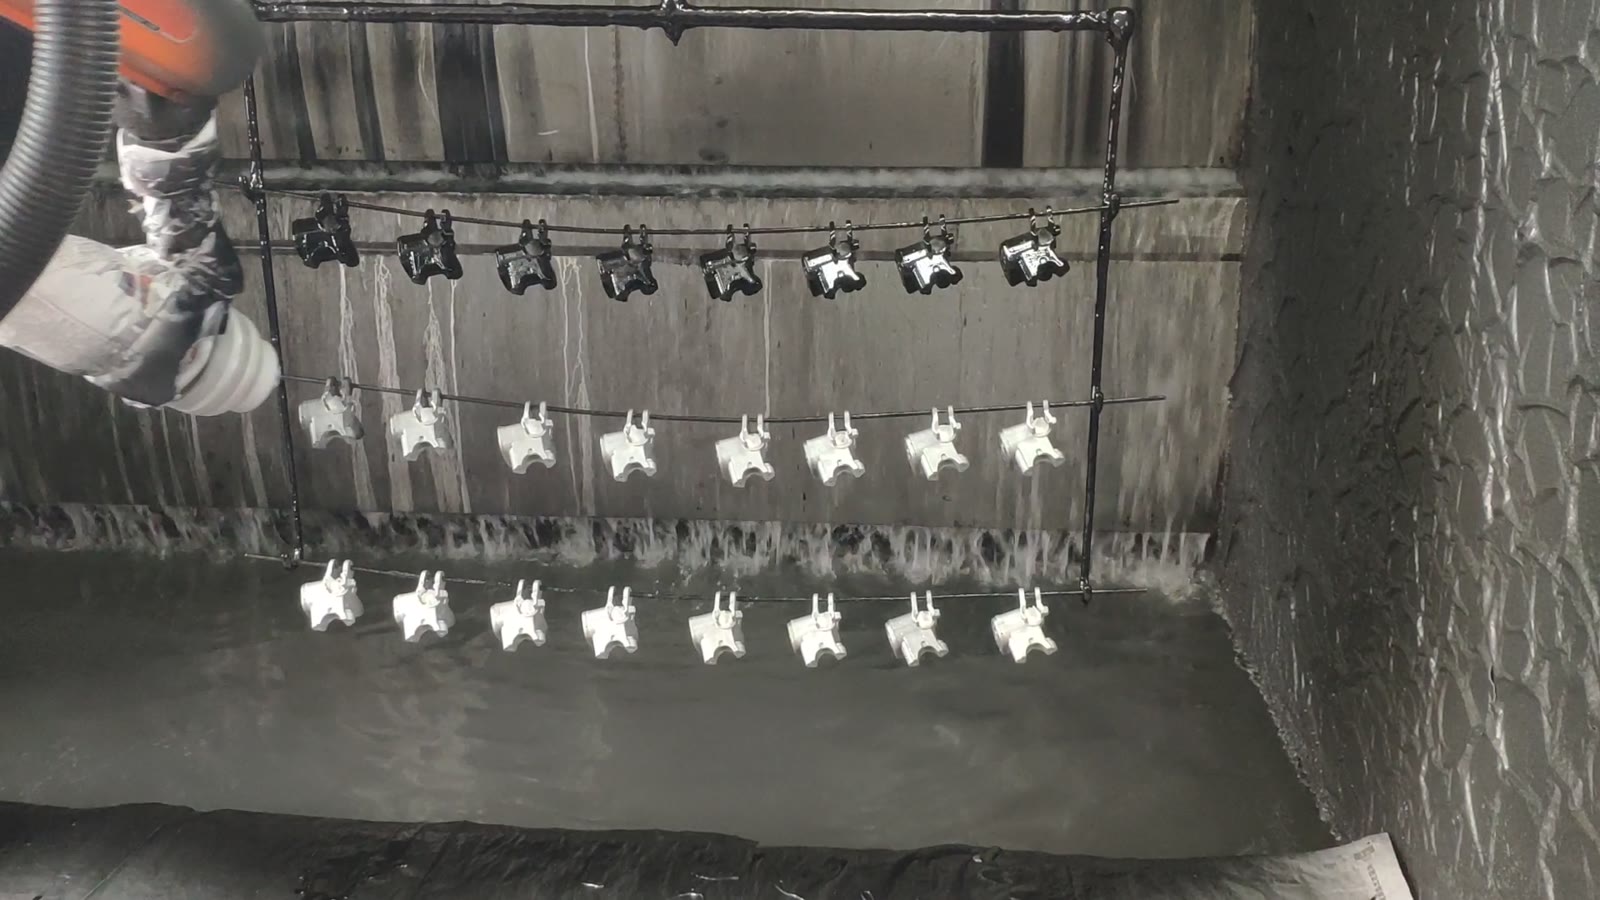
Em resumo: Esta cabine de pintura finaliza pequenas peças de freio de motocicletas enquanto elas ficam penduradas em fileiras em um suporte. Um robô de seis eixos carrega uma pistola de pintura e a move para frente e para trás ao longo de cada fileira, acompanhando o movimento das peças dentro da cabine. A pistola é protegida com tecido e fita adesiva, e uma cortina d'água na parede do fundo direciona o excesso de tinta para uma calha no chão. Três decisões são cruciais para uma configuração como essa: como as peças são penduradas, como a pistola se move ao longo da fileira e onde o excesso de tinta é depositado para que a cabine permaneça limpa. Planejando uma linha semelhante? Envie-nos o desenho da sua peça..
Num relance
| Parte | Peças metálicas pequenas do tipo freio de motocicleta |
| Processo | Pulverização de tinta |
| Completa | Um robô de seis eixos carregando uma pistola de pulverização |
| Fornecimento de peças | As peças ficam penduradas em fileiras em barras horizontais que se movem pela cabine. |
| Localizando | O cabide e a linha definem o espaçamento; o robô segue a fileira. |
| Fixação de trabalho | As peças ficam penduradas na barra, sem necessidade de fixação. |
| Função de operador | Carrega e descarrega cabides e cuida da barraca. |
| Layout da célula | Um robô dentro de uma cabine de lavagem com água. |
O problema que esta célula aborda
Na pintura, a consistência é o processo mais difícil de se obter de uma pessoa. A espessura da película, a cobertura das bordas e o ritmo da passada variam de acordo com a mão do operador, e em uma linha de peças pequenas, a diferença entre a primeira e a última peça é exatamente o que o cliente percebe.
Um robô elimina a intervenção manual. Ele realiza a mesma passagem, à mesma distância e à mesma velocidade, todas as vezes. O desafio não é a pulverização em si; é posicionar as peças de forma que o jato de tinta alcance todas as faces, planejar a trajetória do jato ao longo de uma fileira em constante movimento e controlar o excesso de tinta para que ela atinja a água em vez da peça seguinte.
Como a célula funciona
- As peças chegam em cabides. Pequenas peças de metal ficam penduradas em fileiras em barras horizontais, uma fileira após a outra, entrando na cabine.
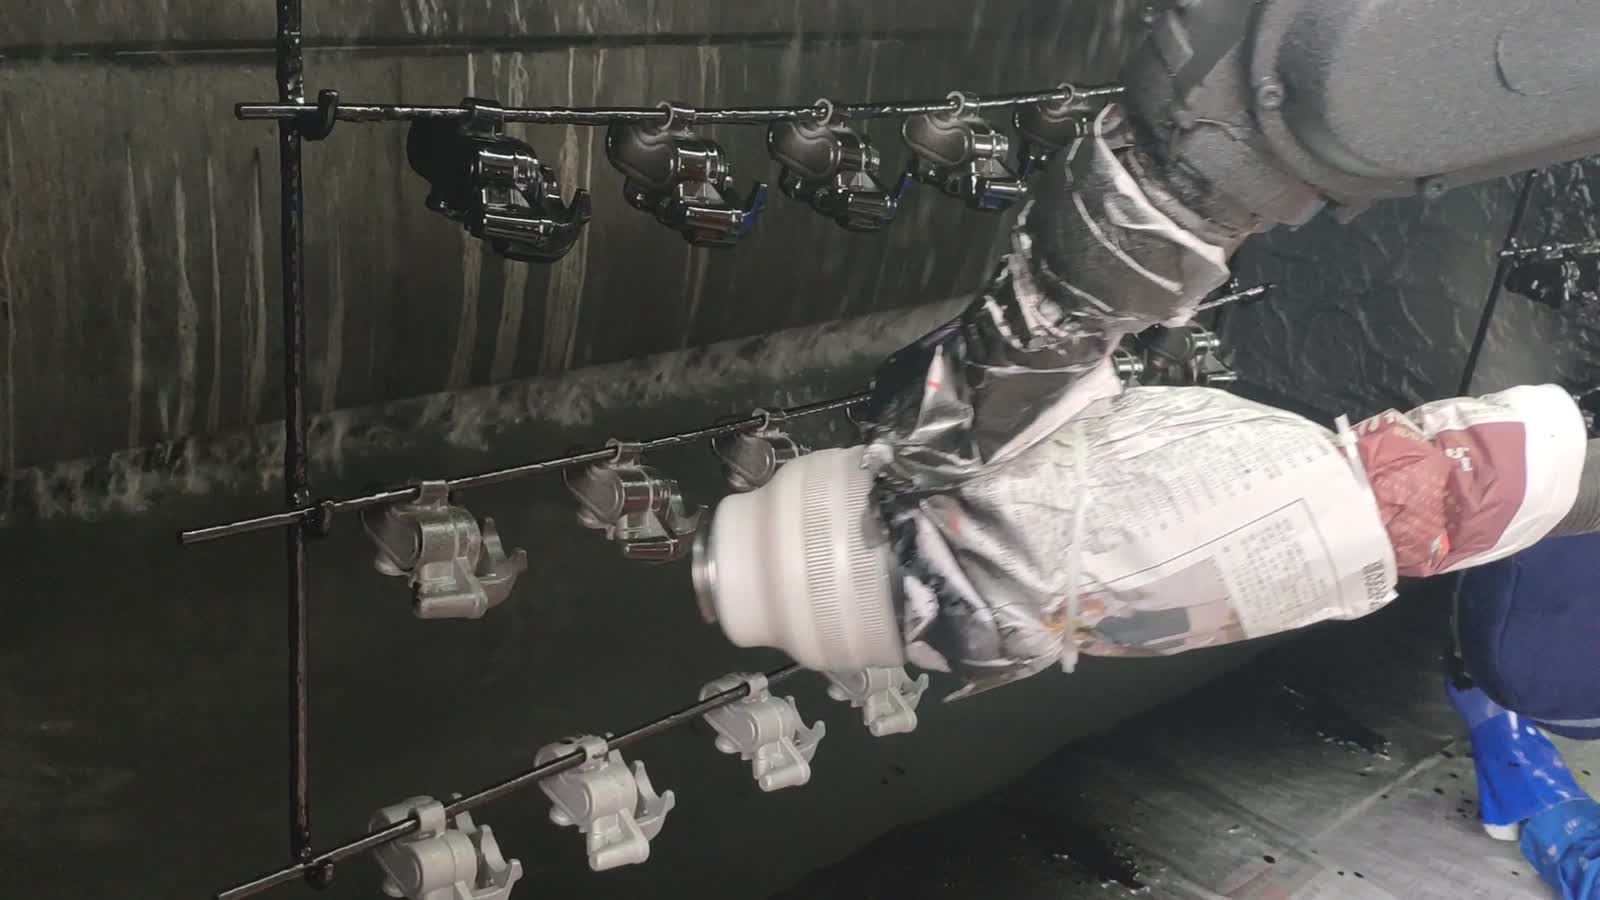
- O robô assume posição. Um robô de seis eixos está posicionado na cabine com uma pistola de pintura na ponta do braço, a pistola envolta em pano e fita adesiva para evitar que a tinta entre em contato com seu corpo.
- Varra a fileira. O robô leva a pistola até a primeira peça da fileira e varre-a, revestindo cada peça por vez.
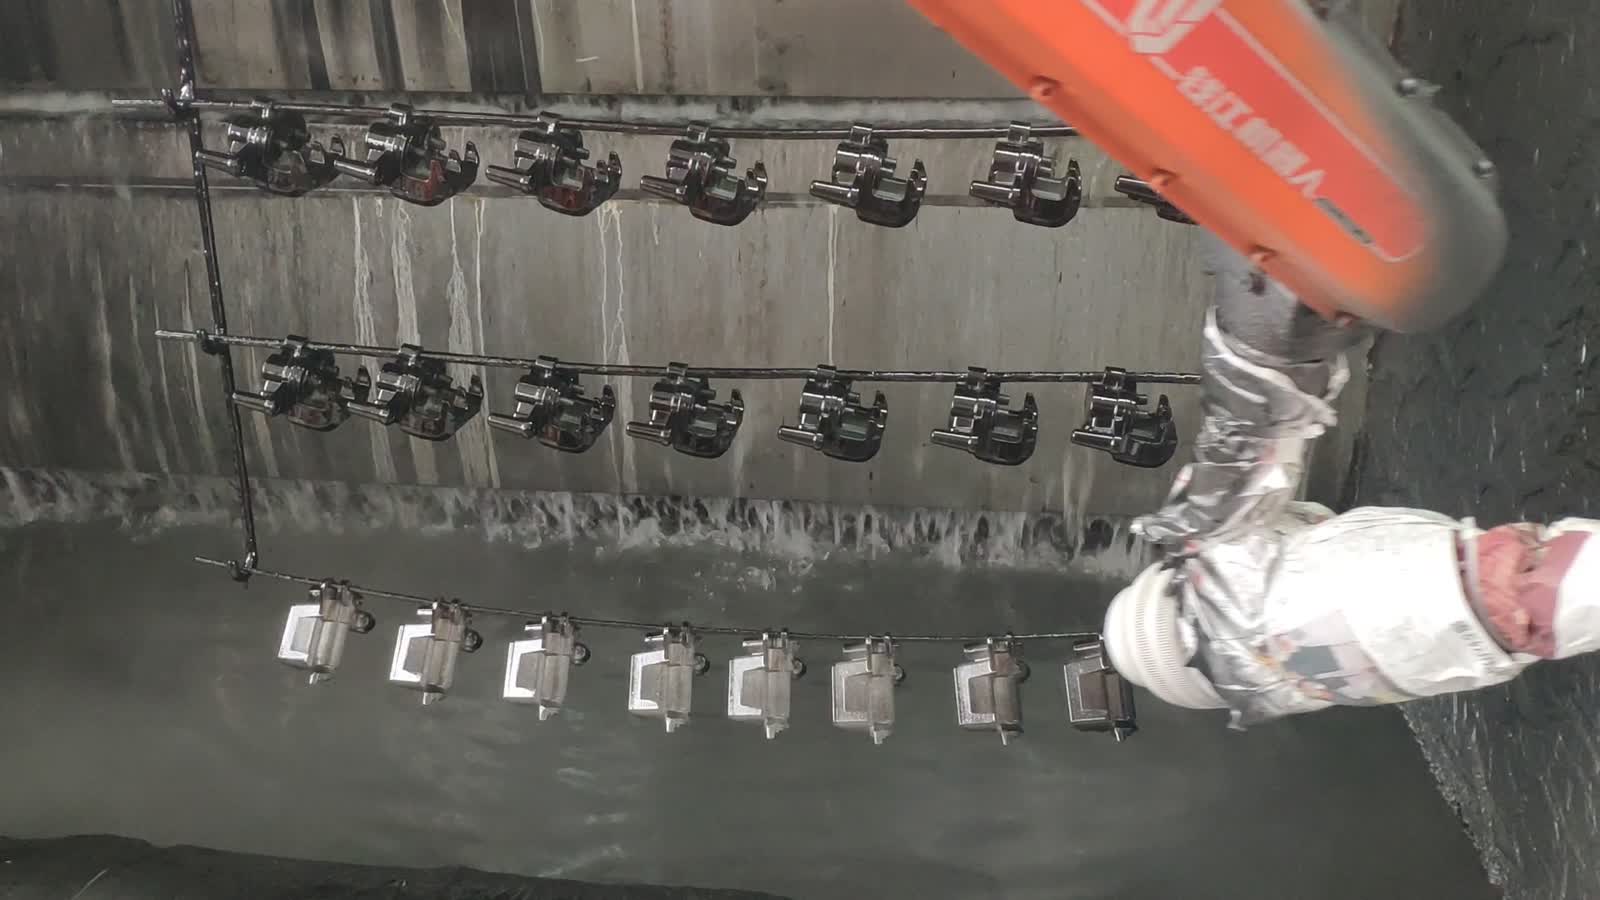
- Siga a linha. À medida que o suporte transporta a fileira para a frente, o robô mantém seu movimento sincronizado com as partes móveis.
- Recolha o excesso de pulverização. Uma cortina de água desce pela parede do fundo até uma calha no chão, de modo que o que não atinge as peças acaba na água em vez de nas paredes, pronto para a próxima passagem.
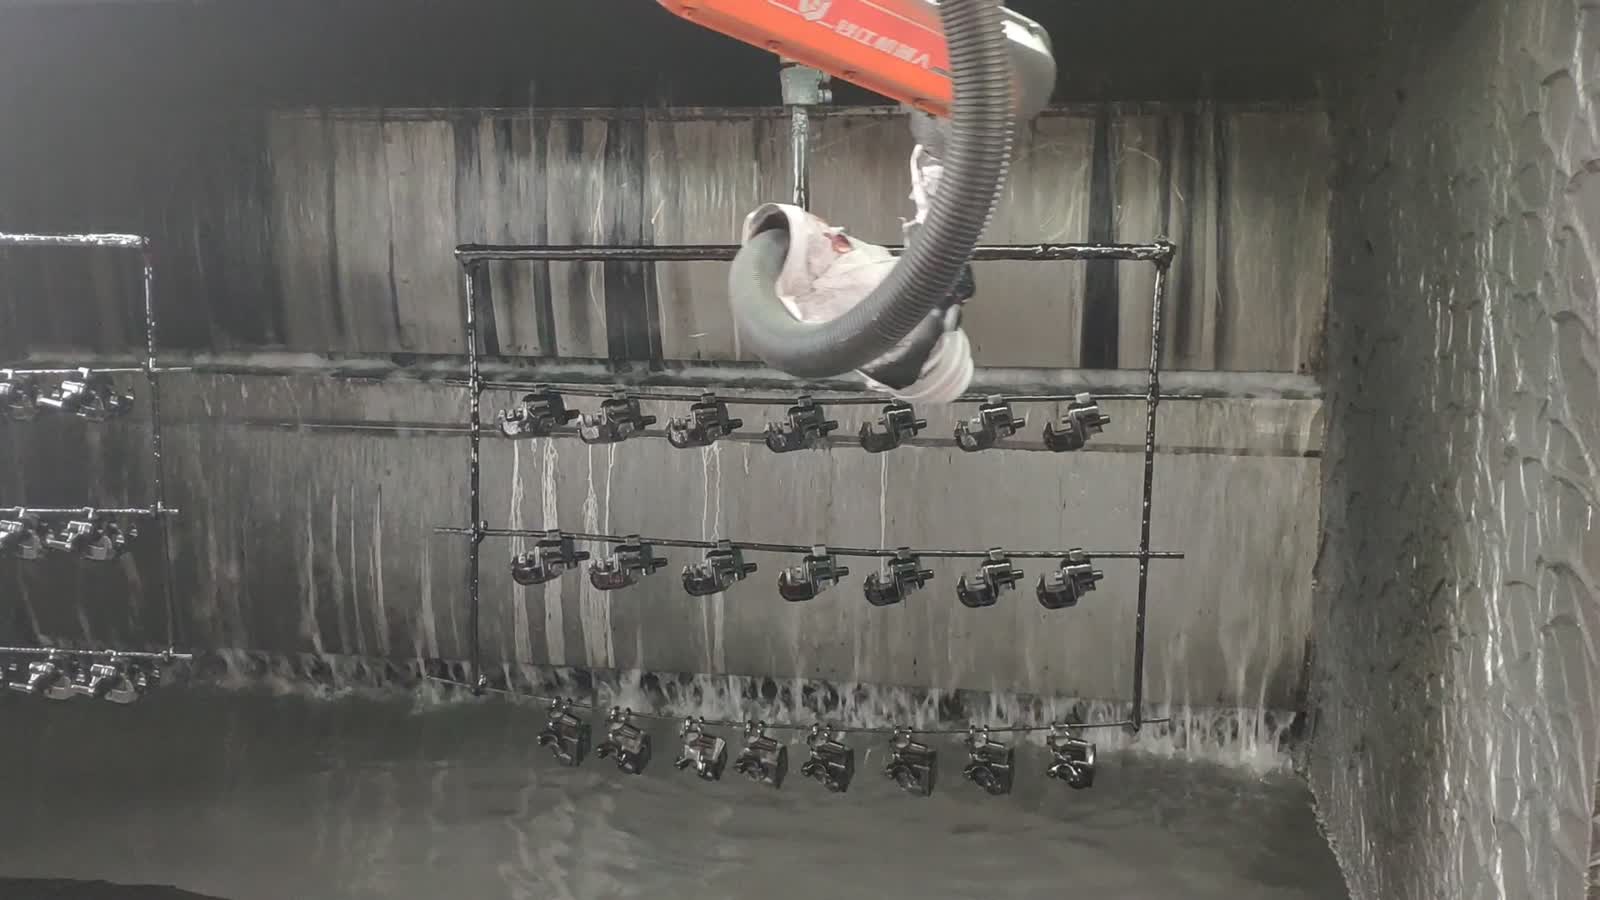
- Próxima linha. A fileira concluída avança e a próxima fica ao alcance, e o robô inicia a passagem novamente.
Três decisões de projeto
1. Pendure as peças de forma que todas as faces estejam ao alcance.
Uma linha de montagem com suporte só funciona se o robô conseguir pintar exatamente o que o cliente vê. Se as peças estiverem muito próximas umas das outras, as faces entre elas ficam na sombra; se estiverem mal anguladas, uma borda ou um recesso nunca recebe a tinta.
A questão a ser resolvida é o espaçamento e a orientação: a que distância as peças estão penduradas, se estão anguladas em direção à pistola ou posicionadas diretamente para ela, e se todas as superfícies especificadas estão expostas à pulverização. Pendurar as peças é a maneira mais barata de corrigir a cobertura — uma vez que a linha de produção esteja em andamento, uma superfície sombreada significa retoque manual.
2. Planeje a trajetória da arma contra uma fileira em movimento.
Pintar uma linha em movimento é um problema de coordenação. A pistola de tinta precisa acompanhar o movimento da linha durante a varredura, caso contrário, a passada se estende em uma parte e se estreita na seguinte. O percurso do robô não é uma varredura única; é uma varredura que acompanha o movimento do suporte.
O que ajuda: manter a taxa de passes constante em relação à linha, sobrepor cada parte na mesma medida e deixar uma distância de segurança consistente para que o torcedor permaneça alinhado ao longo da fileira.
3. Decida onde o excesso de tinta vai parar.
Tudo o que a pistola lança e não atinge uma peça precisa ir para algum lugar. Em uma cabine aberta, esse material se deposita nas paredes, nos suportes e no próprio robô, e acaba virando poeira nas peças seguintes. A cortina d'água na parede do fundo é o que mantém o processo limpo.
Os pontos práticos: qualquer dispositivo que capture o excesso de tinta pulverizada — uma cortina d'água aqui, um sistema de extração em outro lugar — precisa removê-lo sem perturbar o leque de pulverização, e a proteção da pistola precisa resistir às condições ambientais — a tinta que penetra no corpo da pistola ou nas juntas do braço é um problema de manutenção, não de qualidade.
Quando esse layout se encaixa — e quando analisá-lo mais de perto
- Bom ajuste: Lotes de peças pequenas que podem ser penduradas, um número limitado de formatos que passam pelo mesmo processo de fabricação e uma cabine que já movimenta peças em suportes.
- Avalie mais detalhadamente: Muitas peças com formatos diferentes (um novo formato geralmente exige um novo padrão de suspensão e um novo percurso da pistola), faces que não podem ser alcançadas por um lado, peças muito delicadas para serem suspensas e cores ou revestimentos que exigem uma troca de pistola ou uma lavagem entre as aplicações.
Perguntas frequentes
Por que não pintar essas peças com um mecanismo de vaivém em vez de um robô?
Uma máquina de corte recíproco executa bem uma única passada reta. Um robô se destaca quando a passada precisa seguir o formato da peça — girando a pistola em uma borda, parando em um recesso ou acompanhando uma fileira em movimento — e quando a linha de produção processa mais de um formato de peça, cada um exigindo um caminho diferente.
Como as peças permanecem no lugar enquanto a arma passa?
Elas ficam penduradas na barra, e seu próprio peso as mantém estáveis. O segredo está no padrão de suspensão: as peças são espaçadas e anguladas de forma que o jato da pistola alcance todas as faces expostas sem que as peças balancem ou se toquem conforme a linha se move.
O que define o ciclo aqui?
A velocidade com que a linha move as fileiras pela cabine e o tempo necessário para o robô revestir uma fileira inteira com a espessura desejada são fatores importantes a serem considerados. Envie o desenho da peça com as faces que precisam ser revestidas e poderemos fazer uma estimativa.
Obtenha uma estimativa de layout e tempo de ciclo.
Envie-nos:
- Desenho da peça com as faces que precisam ser revestidas marcadas
- Material e acabamento ou espessura da película necessários
- Número de formatos de peças e frequência de troca.
- Volume diário ou anual e velocidade da linha
- Fotos ou dimensões do estande e da disposição dos hangares
Responderemos com uma proposta de layout do estande e uma estimativa do tempo de produção.
Envie o desenho da sua peça → ou e-mail vendas@evsrobot.com
Imagens gravadas nas instalações de produção de um parceiro. O tempo de ciclo, os dados de corrente e de consumíveis desse local não são públicos e não são apresentados aqui.