
By Equipe Editorial da EVST · Avaliado por Equipe Editorial da EVST · Última atualização: 9 de outubro de 2026 · Política editorial · Política de correções · Condições
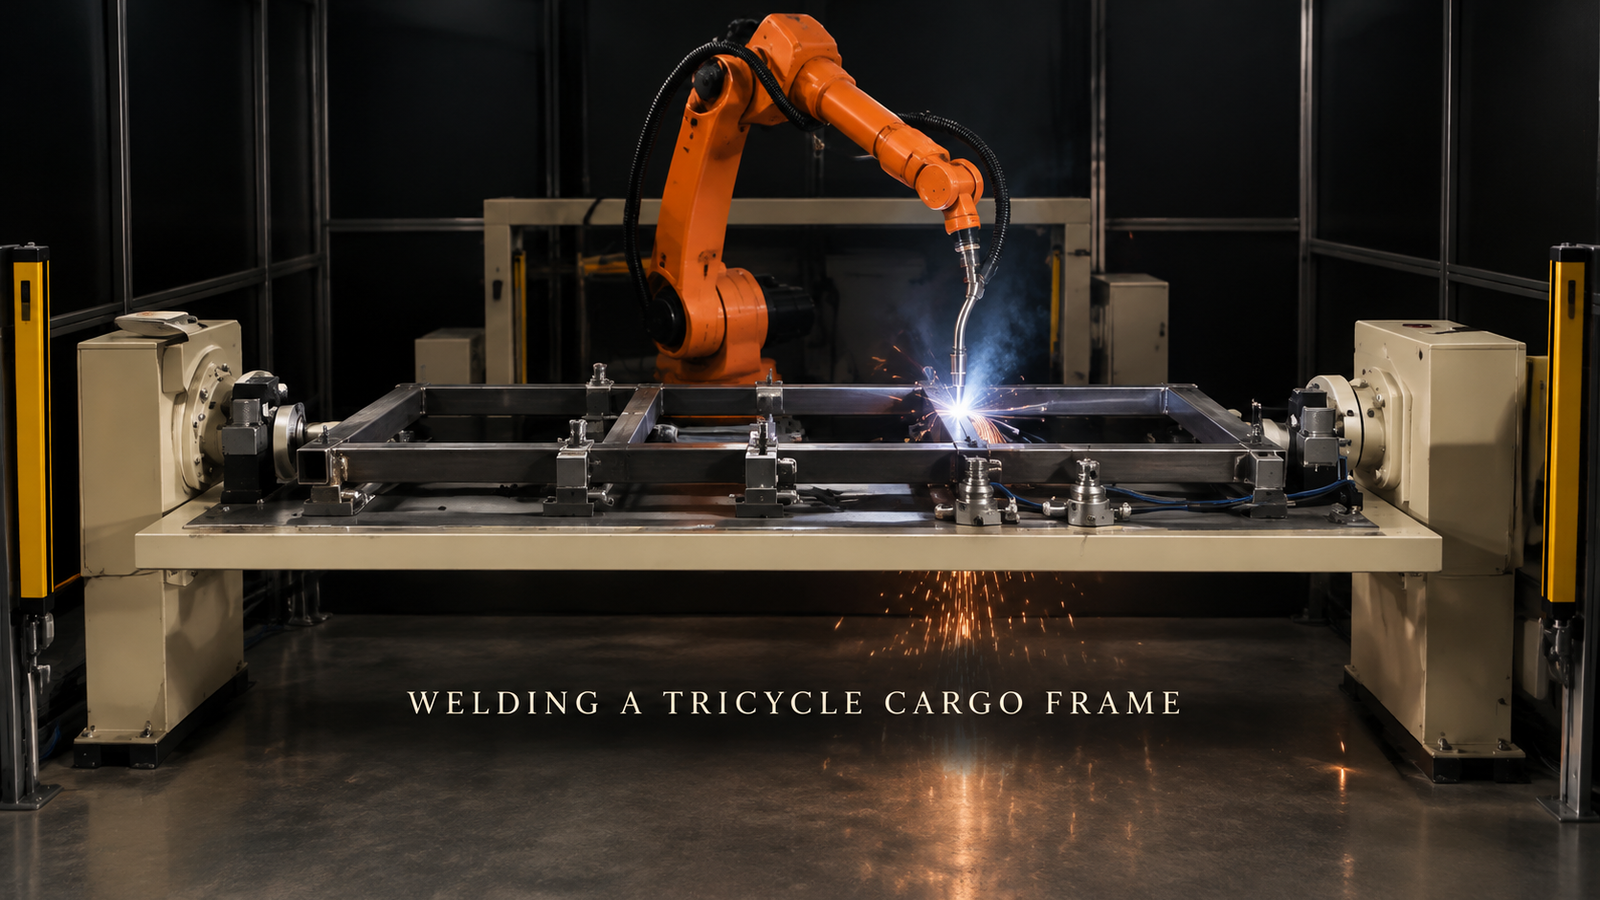
Uma estrutura tubular retangular de aço, como a estrutura de uma caixa de carga de triciclo, pode ser soldada por um único robô em uma única célula, desde que três questões sejam respondidas antes de qualquer programação de trajetória: como cada tubo está posicionado e fixado, em que ordem as juntas são soldadas e o que acontece com uma solda localizada na extremidade oposta da estrutura. O alcance do robô e a escolha da tocha são importantes, mas decorrem dessas respostas. A célula descrita aqui possui um único robô de soldagem trabalhando ao longo de uma estrutura plana que repousa sobre um dispositivo de fixação longo, junta após junta.
Planejando uma célula de soldagem com estrutura tubular? Envie-nos o desenho do quadro com a lista de juntas, as dimensões dos tubos e sua produção diária.E nós responderemos com um conceito de célula e uma estimativa do tempo de ciclo.
Leia o desenho como um teste de soldabilidade.
Uma estrutura feita de tubos de aço possui muitas juntas. Manualmente, cada uma delas precisa ser localizada, soldada e finalizada individualmente, o que é lento, e o calor de uma solda tende a desalinhar toda a estrutura antes que a próxima seja concluída. Uma célula robotizada precisa eliminar ambos os problemas, e o desenho já indica o quão difícil isso será:
| Recurso de moldura | O que isso significa para a célula |
|---|---|
| Todas as juntas são acessíveis por um único lado. | Uma luminária plana e um layout simples podem ser suficientes. |
| Juntas do outro lado | Decida entre redesenho, segunda fixação ou um posicionador. |
| O comprimento do corte do tubo varia | Paradas mais apertadas ou detecção de costura |
| Diversas variantes de quadro | Blocos de fixação ajustáveis ou intercambiáveis |
| Pouquíssimas juntas | Um gabarito manual pode continuar sendo mais barato. |
As seções abaixo seguem as linhas que definem a maioria dos projetos: localização, acesso e sequência.
Cada tubo precisa de um lugar fixo.
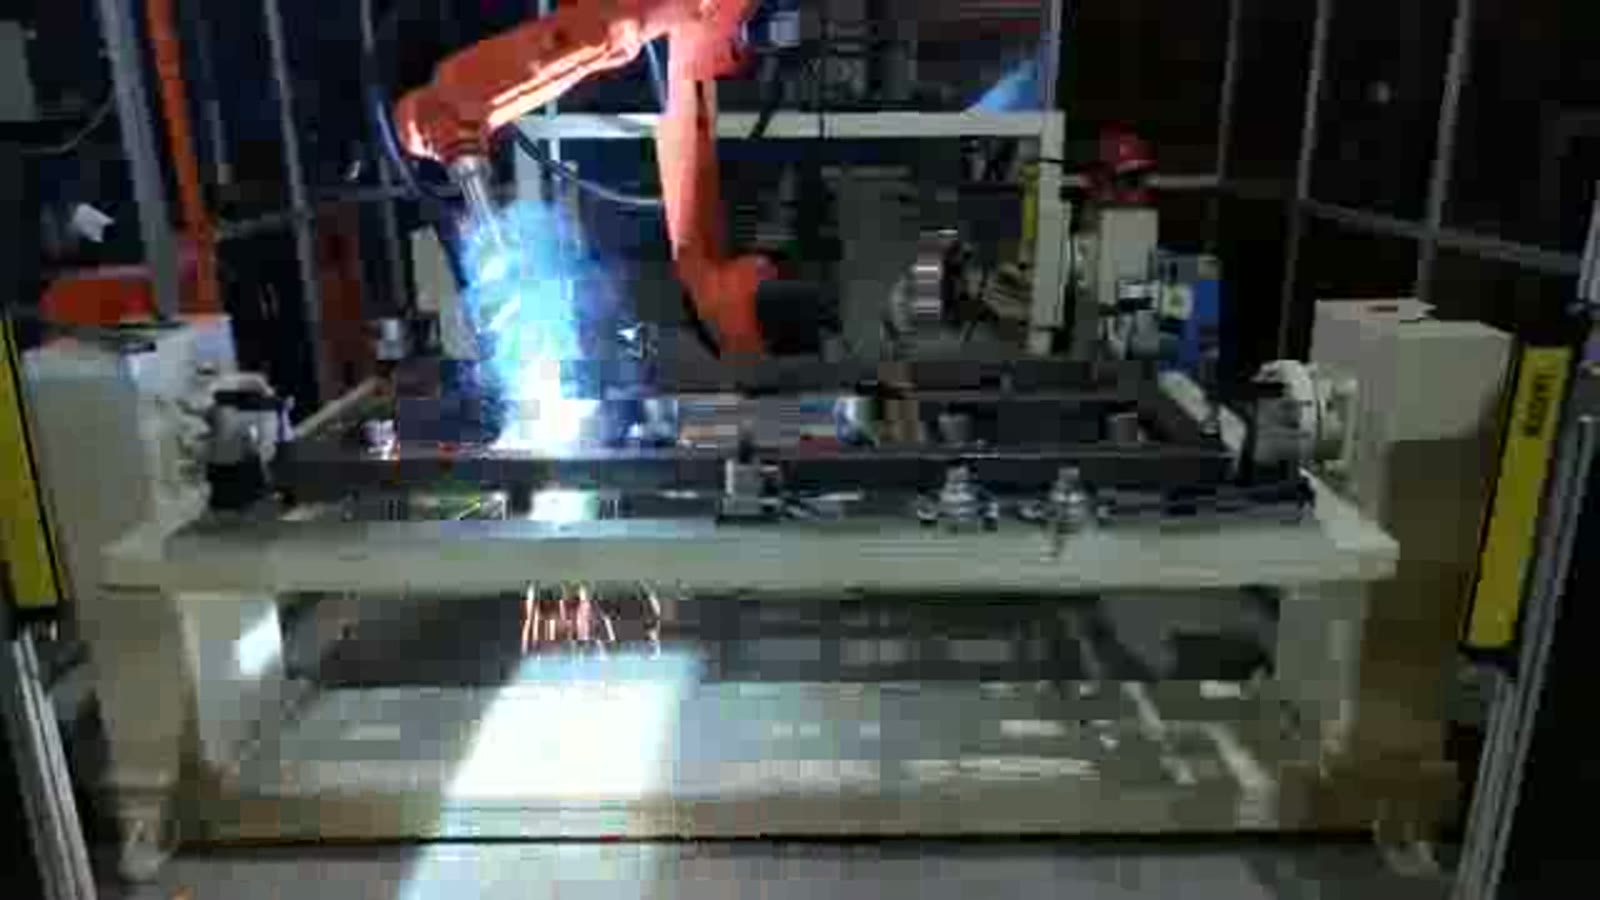
Na célula descrita aqui, uma estrutura retangular com vários tubos transversais repousa horizontalmente sobre um suporte longo. O suporte é sustentado entre dois apoios laterais, um em cada extremidade, uma fileira de blocos de fixação pressiona os tubos e um robô de soldagem laranja de seis eixos com tocha de alimentação de arame fica posicionado atrás da estrutura.
Um maçarico robótico repete um percurso pré-programado. Se um tubo estiver posicionado de forma ligeiramente diferente de um quadro para o seguinte, o maçarico chega a uma junta que não está exatamente onde o programa espera. Os tubos são cortados e dobrados com certa tolerância, portanto, um dispositivo de fixação tem duas funções: posicionar cada tubo no mesmo lugar e mantê-lo lá enquanto o calor age sobre ele. Em geral, três detalhes determinam se isso acontece:
- Cada tubo é referenciado. Um tubo lateral que é apenas pressionado para baixo, sem nada que o impeça de deslizar ao longo de seu comprimento, ainda assim irá se deslocar. Cada tubo precisa de um batente, bem como de uma braçadeira.
- A tocha abre caminho. Uma braçadeira que segura perfeitamente uma junta, mas fica exatamente onde o maçarico precisa passar, é um erro de projeto. As braçadeiras devem ficar ao lado da junta, não na linha de aproximação dela.
- A compatibilidade é verificada, não presumida. Se a folga em uma junção variar de quadro para quadro, um caminho fixo não a preencherá uniformemente. A detecção de costuras ou a detecção por contato são opções comuns nesse caso.
Acesso: apenas por um lado, ou um plano para o outro.
A estrutura desta célula permanece plana da primeira à última junta, de modo que cada junta é acessada por um único lado. Isso simplifica o projeto. Muitas estruturas reais não são assim. Se algumas soldas ficarem na parte inferior, existem três opções gerais:
- Redesenhe a junta ou a estrutura para que todas as soldas possam ser alcançadas por cima;
- Prenda a estrutura uma segunda vez, o que aumenta o manuseio e oferece uma segunda opção de localização;
- Posicione o dispositivo de iluminação em um posicionador entre dois suportes de extremidade, de modo que uma rotação controlada traga o lado oposto até a tocha.
Cada um tem um preço. Um posicionador significa que as braçadeiras devem segurar a estrutura quando ela estiver invertida, a tocha e os cabos devem ter espaço livre na estrutura enquanto ela gira, e a área de rotação ocupa espaço no chão. Se vale a pena ou não, depende de quantas juntas ficam do outro lado. Essa contagem é a primeira coisa a se verificar em um desenho.
Sequência: a ordem em que os elementos são vistos e a regra geral por trás de qualquer ordem.
Eis a ordem em que o robô funciona. Após cada articulação, a tocha se levanta e se move para a próxima, com faíscas caindo abaixo.
- Inicialmente, alterna entre articulações nos lados esquerdo e direito da estrutura, uma de um lado e depois uma do outro.
- Em seguida, o processo avança junta por junta em direção ao centro, soldando a junta na extremidade direita uma vez durante o percurso.
- Por último, vêm as juntas no meio da estrutura.
Em princípio, cada solda encolhe ao esfriar, puxando as soldas vizinhas em sua direção. Se várias juntas forem soldadas primeiro em um lado de uma estrutura, esta poderá se curvar para esse lado, por mais firmemente que esteja fixada, e poderá deformar-se ao ser solta. A ordem de soldagem, portanto, afeta a distorção, e a ordem correta para uma determinada estrutura depende de sua geometria e precisa ser comprovada em estruturas de teste, não sendo assumida a partir de um desenho. Um robô apresenta uma vantagem nesse aspecto: uma vez escolhida a ordem de soldagem, ela é repetida de forma idêntica em todas as estruturas, tornando a distorção consistente e mais fácil de corrigir na fixação.
Cortinas de luz e a entrada e saída.
Cortinas de luz amarelas ficam em postes em ambos os lados da sala de soldagem. Em geral, a cortina de luz é conectada de forma que a célula pare quando alguém a atravessa, o que impõe uma restrição ao layout, pois as estruturas ainda precisam entrar e sair. Defina onde o operador carrega o dispositivo de fixação e por onde as estruturas finalizadas saem, e verifique se esse trajeto não passa pela área de arco e faísca. O que aciona a parada da cortina e como a célula reinicia devem ser definidos no projeto desde o início.
Respostas curtas para compradores de molduras
Uma única célula pode soldar mais de uma estrutura? Sim, se a configuração puder ser alterada ou ajustada e a lista de juntas de cada variante for conhecida. Envie todas as variantes, não apenas a principal.
Precisamos de um posicionador? Somente se as soldas ficarem em locais onde o maçarico não alcança com a estrutura plana. Conte primeiro as juntas do lado oposto.
Será que o robô encontrará a junta sozinho? Um percurso fixo depende da fixação; se o ajuste variar, sensores podem ser adicionados. Isso depende dos seus tubos, não do robô.
Seu desenho é a entrada.
Envie o desenho da estrutura com a lista de juntas marcada, as dimensões e espessuras dos tubos, a quantidade de estruturas necessárias por dia e quaisquer juntas que você já saiba serem de difícil acesso. Com essas informações, podemos sugerir uma célula de produção e estimar o tempo de ciclo.
Pronto para discutir sua perspectiva? Entre em contato conosco aqui ou escreva para sales@evsrobot.com.
Este artigo descreve como um robô opera ao longo de uma estrutura tubular plana e os princípios gerais de projeto para tais células; não menciona parâmetros de soldagem, dimensões dos tubos ou tempo de ciclo.