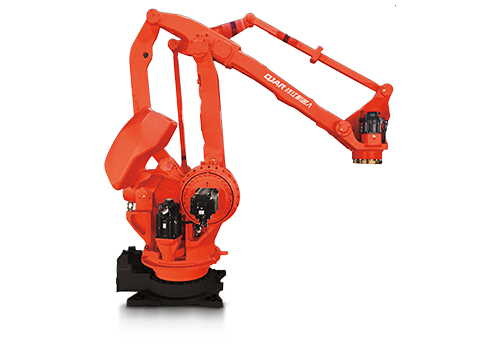
À medida que diferentes indústrias continuam a adotar a automação em suas atividades diárias, a demanda por braços robóticos de pegar e colocar está aumentando constantemente. Isso ocorre porque esses braços são úteis para aumentar a eficiência e reduzir a necessidade de esforços humanos em tarefas repetitivas.
Eles também ajudam a realizar tarefas em uma área que, de outra forma, seria considerada um ambiente de trabalho perigoso. Escolha e coloque equipamentos de automação é aplicado em diferentes áreas de negócios, resultando em um melhor resultado no trabalho realizado e no aumento da produtividade geral.
Com tais benefícios em mente, ter um braço pick and place é um ótimo investimento a ser considerado. Se você está se perguntando como eles funcionam com tanta eficiência e do que são feitos, continue lendo.
Conteúdo
Como funciona o braço robótico de seleção e colocação
Fonte: indiamart.com
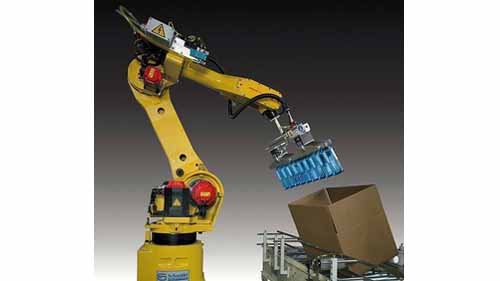
Robôs pick & place funcionam usando suas juntas. Isso se aplica a qualquer indústria ou propósito para o qual eles são destinados. Essas juntas são usadas para unir os dois corpos rígidos para garantir que o robô possa funcionar com precisão.
Eles empregam o uso de juntas rotativas ou juntas lineares para sua função. O escolha e coloque o robô vem com uma base estável que possui rodas para facilitar sua movimentação. Possui também dois corpos rígidos, o manipulador e o braço, um é fixo para apoiar o outro corpo.
O corpo apoiado também é conhecido como braço e possui um efetor/ pinça que possui um grande grau de liberdade de movimentação. O braço dobra ou endireita para levar o efetor ao produto desejado.
O efetor então pega o produto com firmeza e o coloca no local desejado. Esse movimento continua até que o trabalho seja concluído com satisfação.
Componentes básicos encontrados em um braço robótico
Fonte: automaticroboticarm.sell.everychina.com
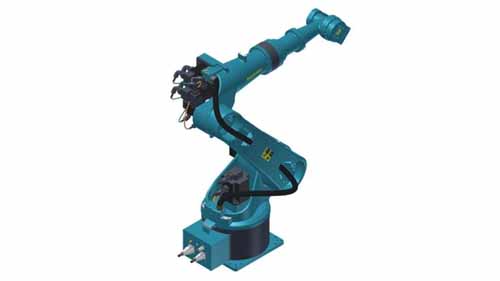
Conhecer os componentes básicos da sua máquina de pegar e colocar automatizada ajudará você a ter uma melhor compreensão do porquê ela é tão eficiente. Aqui estão os componentes incluídos no seu robô industrial:
Manipulador
O manipulador é o sistema robótico que permite movimentos com qualquer grau de liberdade. Eles apresentam o uso de juntas para torná-los componentes móveis para ajudar a fazer o trabalho corretamente. As juntas usadas nesses manipuladores permitem um grande movimento enquanto os robôs trabalham.
Responsável pelo Tratamento
O controlador é a estrela do show, visto que é o cérebro do braço robótico Pick and Place. Ele é usado para operar a posição e os movimentos do braço, controlar o tempo e monitorar os movimentos do manipulador. Este controlador vem em 3 categorias:
Mecânico
Esta é a maneira mais básica e simples de operar um braço pick and place que era usado antes mesmo de ser programável. O controlador mecânico manteria a resposta do manipulador conforme pré-especificado usando ligação mecânica.
Hidráulico
Esses controles apresentam uma potência de fluido líquido para ter o melhor desempenho. Eles também incluem pistões, válvulas e aplicam a lei de Pascal dos sistemas de acionamento hidráulico para controlar o movimento. Os robôs industriais pick and place que utilizam este sistema de controle destinam-se a movimentar cargas grandes ou pesadas que não requerem extrema precisão.
Electrical
Este sistema de controle se aplica a tarefas que exigem atenção aos detalhes e muita precisão. Eles são programáveis para realizar as operações definidas digitadas como instruções. Este é o sistema de controle mais utilizado atualmente.
Pneumático
Unidades pneumáticas de pegar e colocar apresentam um sistema de controle que depende de ar comprimido ou gás. Este sistema funciona melhor para áreas que lidam com contaminantes e outros materiais perigosos.
Pinças
As garras substituem a mão humana, tornando-as uma parte essencial do operações de escolher e colocar. Eles vêm em diferentes tipos determinados pelo objeto em questão. Isso ocorre porque objetos diferentes exigirão níveis diferentes de aderência em termos de força e intensidade. Essas pinças são utilizadas para mover o produto em questão de um lugar para outro.
Sensores
Esses sensores vêm em diferentes tipos, incluindo sensores de toque, sensores de infravermelho e outros. Eles são usados para monitorar o estado interno e externo do robô pick and place. Isso ajuda a garantir que ele esteja em um estado perfeito para operações.
Fonte de poder
A fonte de energia irá variar dependendo do mecanismo, embalagem, peso e tamanho do sistema. Isso torna muito importante prestar muita atenção à seleção da fonte de alimentação. Sua fonte de energia pode variar de pneumática, eletro-hidráulica a elétrica. Os aspectos incluídos no seu sistema determinarão qual fonte de energia deverá ser adotada.
Conclusão
Tendo uma ideia aproximada como O trabalho com braços de Pick and Place nem sempre é satisfatório. Para alguém que quer configurar isso em seu respectivo local de trabalho, ele/ela tem que entender os componentes envolvidos. Esses robôs industriais de automação são um bom investimento em qualquer negócio. Se você está pensando em adotar seu uso, considere entrar em contato com os melhores fornecedores de braços robóticos de pick and place do mercado.
Leia também:
Cabine de pintura | Pulverização Robótica | Pintura de peças automotivas
Preço do robô de pintura | Braço do robô de pintura | Robô de pintura por pulverização