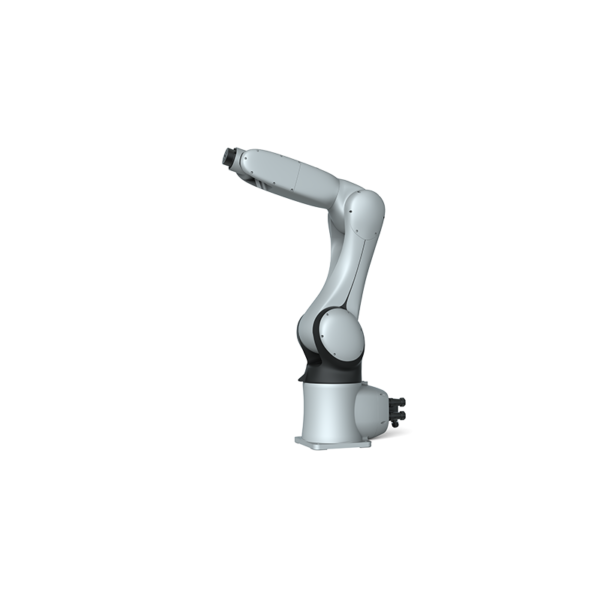
50kg braço robótico de alcance QJR2012-50 da distância da carga útil 1mm

  • Design altamente compacto.
  • Grande espaço de trabalho, alta velocidade de operação, alta precisão de posicionamento repetido, adequado para rebarbação, carga e descarga, manuseio, classificação, montagem e outras amplas aplicações.
  • Precisão de posicionamento repetido: ± 0.07 mm
  • Envergadura: 2012 mm
  • Carga útil: 50 kg

Download do banco de dados

Desenhos 3D

Instruções

Parâmetros técnicos

Modelo QJR50-1
Número do Eixo 6
carga paga 50kg
Repetir Posicionamento ± 0.07mm
Envergadura máxima 2012.4mm
Amplitude de movimento J1 ± 180º
J2 ﹢135º,﹣90º
J3 ﹢82º,﹣205º
J4 ± 360º
J5 ± 120º
J6 ± 360º
velocidade máxima J1 155º / s
J2 120º / s
J3 155º / s
J4 250º / s
J5 250º / s
J6 350º / s
Torque admissível J4 245N.m
J5 245N.m
J6 147N.m
Momento de inércia J4 12.5kg.m²
J5 12.5kg.m²
J6 4.5kg.m²
Peso corporal do robô 580kg
Capacidade de Alimentação 10kVA
gabinete Tamanho 650 750 * * 1150mm
gabinete Peso 120kg
fonte Trifásico de quatro fios
Instalando Formulário Solo
Aplicação Rebarbação, carga e descarga, manuseio, divisão, montagem, etc.

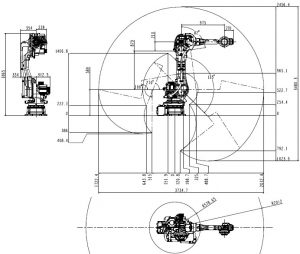
Dimensionamento geral do robô e desenho da faixa de movimento

desenho robótico da escala de movimento do braço QJR50-2012 da carga útil 50mm de 1kg

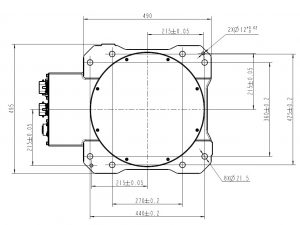
Desenho dimensional de montagem da base do robô

desenho robótico da dimensão da montagem do braço QJR50-2012 da carga útil 50mm de 1kg

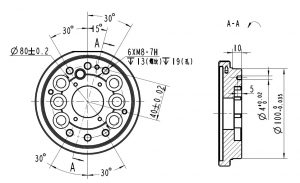
Desenho dimensional da instalação final do robô

desenho robótico da dimensão da instalação da extremidade do braço QJR50-2012 da carga útil 50mm de 1kg

Logotipo EVST
Visão geral de privacidade

Este site usa cookies para que possamos fornecer a melhor experiência possível para o usuário. As informações dos cookies são armazenadas no seu navegador e executam funções como reconhecê-lo quando você retorna ao nosso site e ajudar a nossa equipe a entender quais seções do site você considera mais interessantes e úteis.