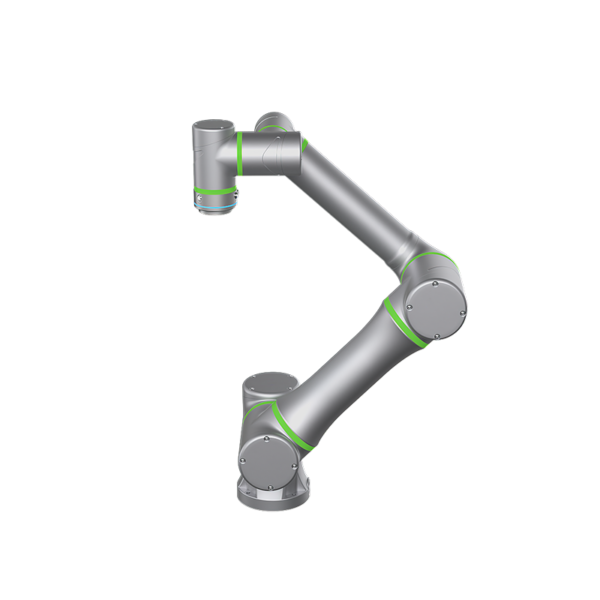
Braço robótico de pintura QJR6-2700P

  • Sem construção de pulso de singularidade frontal, tubulação integrada opcional, facilitando o trabalho de ensino de pulverização de rastreamento síncrono.
  • Usando estrutura de barramento, conveniente para expansão e alta velocidade
  • Precisão de posicionamento repetido: ± 0.5 mm
  • Envergadura: 2035 mm
  • Carga útil: 10 kg

Download do banco de dados

Instruções

Parâmetros técnicos

Modelo QJR6-2700P
Número do Eixo 6
carga paga 6kg
Repetir Posicionamento ± 0.5mm
Envergadura máxima 2701mm
Amplitude de movimento J1 ± 95º
J2 ﹢102º,﹣53º
J3 ﹢80º,﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
velocidade máxima J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Torque admissível J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Momento de inércia J4 0.25 kg.m2
J5 0.25 kg.m2
J6 0.05 kg.m2
Peso corporal do robô 400kg
Capacidade de Alimentação 3.9kVA
gabinete Tamanho 650 750 * * 1150mm
gabinete Peso 140kg
fonte Trifásico de quatro fios
Instalando Formulário Montado no chão
Aplicação Para a pintura não há ponto de singularidade, facilitando muito a programação do ensino.

Dimensionamento geral do robô e desenho da faixa de movimento

Dimensão geral QJR6-2700P

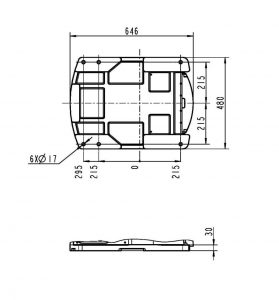
Desenho dimensional de montagem da base do robô

Desenho dimensional de montagem QJR6-2700P

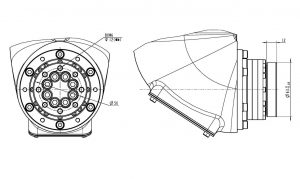
Desenho dimensional da instalação final do robô

Diagrama de interface de instalação QJR6-2700P

Logotipo EVST
Visão geral de privacidade

Este site usa cookies para que possamos fornecer a melhor experiência possível para o usuário. As informações dos cookies são armazenadas no seu navegador e executam funções como reconhecê-lo quando você retorna ao nosso site e ajudar a nossa equipe a entender quais seções do site você considera mais interessantes e úteis.